Contents — find the section you need
RTK-GNSS, "tarlada nerede olduğunuzu santimetre hassasiyetinde" bilmenizi sağlayan teknolojidir. Ancak kendi başına sizi sıra üzerinde tutmaz ve ne kadar gübre döküldüğünü değiştirmez. Sadece konum bilgisi bir kılavuz çizgisine dönüştürüldüğünde, bu kılavuz çizgisinden sapma bir direksiyon açısına geri beslendiğinde ve tüm zincir konumla bağlantılı reçete haritalarına bağlandığında "RTK yönlendirmesi" gerçekten iş gücünden tasarruf sağlayan, hassas tarım işi olarak işlev görür. Bu makale, tarım makineleri mühendisliği bakış açısından bu dönüşüm zincirini izler.
Konumlandırmanın prensipleri - baz ve gezici istasyonlar, taşıyıcı faz düzeltmesi, iyonosferik gecikmeyi ortadan kaldıran çift frekanslı ölçüm vb. - bu sitenin GNSS Nasıl Çalışır ve Başlıca Ürünler bölümünde ayrıntılı olarak ele alınmıştır. Bu makale, bu arka planı varsayar ve tarım makinelerinin RTK konumlandırmasını nasıl yönlendirmeye, direksiyona ve değişken oranlı çalışmaya dönüştürdüğüne odaklanır. Aksi belirtilmedikçe, ürün özellikleri ve nitelikleri, her üreticinin 4 Eylül 2026 tarihi itibarıyla onaylanmış kamuya açık bilgilerine dayanmaktadır.
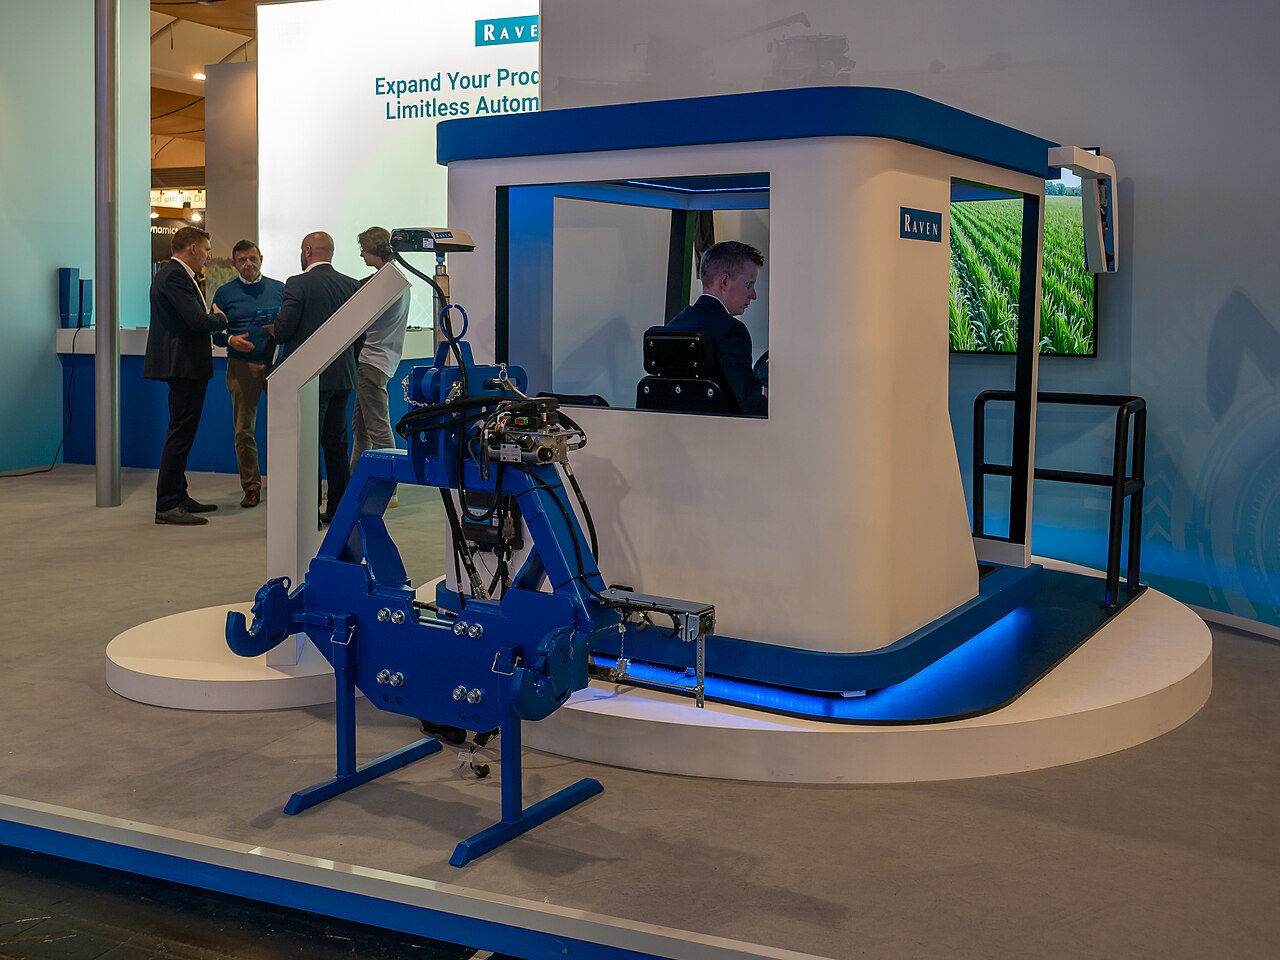 Sergilenen bir GNSS yönlendirme kiti
Resim: Raven CRx+ Yönlendirme Kiti, Agritechnica 2023, Hannover (MB-one, CC BY-SA 4.0), Wikimedia Commons. Bu bir fuar gösterim ürünüdür, çalışan bir traktöre monte edilmiş kitin fotoğrafı değildir - metinde tartışılan otonom direksiyonun arkasındaki alıcı ve bağlantı kontrol donanımının temsili bir örneğidir.
.jpg)
30 Saniyelik Özet
- RTK-GNSS Bir baz istasyonundan veya düzeltme ağından gelen taşıyıcı faz düzeltmesini kullanarak, bağımsız konumlandırmanın birkaç metrelik hatasını santimetre sınıfına kadar küçültür. Tarım makineleri tarafındaki değer, bu konum doğruluğunun kılavuz çizgilerine, direksiyona ve uygulama hızına nasıl dönüştürüldüğüne bağlıdır.
-
Kılavuzluk aşamalar halinde gelir. Bir kişinin ekrandaki bir çizgiyi izlerken direksiyonu çevirdiği "görsel kılavuzluk"; GNSS artı hidrolik/motorların düz bir çizgiyi tuttuğu "otonom direksiyon"; aynı zamanda tarla başı dönüşlerini de koordine eden "dönüş otomasyonu"; ve insan gözetimi altında çalışan "denetimli robotik tarım makineleri" - bu aşamaların birleştirilmesi, hem benimsemenin faydaları hem de gerekli güvenlik önlemleri konusunda kafa karışıklığına yol açar.
-
Kılavuz çizgileri, tarla şekline ve ekipman genişliğine göre seçilen AB çizgileri (düz çizgi referansı), eğri çizgileri, kontur çizgileri (yükseklik konturlarını izleyen sırtlar) ve çevre çizgilerini (tarla sınırını izleyen) içerir.
-
Kontrol yalnızca GNSS'ye dayanmaz. Bir IMU, yönelim bilgisi sağlar, tekerlek hızı ve direksiyon açısı sensörleri makine durumunu sağlar ve Yanal ve yönsel sapmayı direksiyon açısına geri döndüren geri besleme kontrolü temel oluşturur.
-
Düzeltme yöntemindeki farklılıklar (D-GNSS vs. RTK, sabit baz istasyonu vs. ağ tipi VRS, radyo vs. NTRIP vs. PPP-RTK) sadece doğruluğu değil, aynı zamanda kapsama alanını, yakınsama süresini ve iletişim altyapısına bağımlılığı da etkiler.
-
RTK'nın sağladığı konum tekrarlanabilirliği, ancak değişken oranlı gübreleme, değişken oranlı tohumlama ve verim haritalarıyla birleştirildiğinde çiftlik yönetimi kararları için önemli hale gelir. Doğru konum, reçetenin kendisinin doğru olduğunu garanti etmez.
1. Yönlendirmenin Dört Aşamasını Ayırt Etme
"Otonom sürüşlü traktör" ifadesi aslında önemli ölçüde farklılık gösteren dört aşamayı bir araya getirir.
| Aşama | Ne yapar | İnsanın rolü | Yaygın adlar |
|---|---|---|---|
| Görsel yönlendirme | Bir monitörde yönlendirme çizgisini ve sapmayı gösterir | Kişi direksiyonu kullanır | Işık çubuğu, İz Kılavuzu, vb. |
| Otonom direksiyon | GNSS konumuna bağlı olarak direksiyon motoru/hidrolik sistemi ile düz bir çizgide ilerler | İnsan araçta bulunur, dönüşü, ekipman kullanımını ve izlemeyi yönetir | Otomatik direksiyon, düz çizgi yardımı |
| Dönüş/iş koordinasyonu otomasyonu | Tarla başı dönüşlerini, ekipman kaldırma/indirme işlemlerini ve hız değişikliklerini koordine eder | İnsan araçta bulunur, çoğunlukla izleme ve müdahale yapar | Otomatik dönüş, tarla başı yönetimi |
| Denetimli robotik tarım makineleri | Yukarıdakilere ek olarak, insansız veya minimum müdahale ile sürüş | İnsan tarlanın etrafında denetim yapar, acil durdurmadan sorumludur | Robot traktör, Agri Robo serisi |
Bu aşamaların karıştırılması, "otomatik direksiyon sistemi kurduk, bu nedenle insansız olarak kullanılabilir" veya tam tersine "sadece görsel yönlendirme, bu nedenle güvenlik kontrollerine gerek yok" gibi yanlış anlamalara yol açar. Uygulamadan önce, kendi operasyonunuzun aslında hangi aşamayı gerektirdiğini netleştirmekte fayda vardır.
2. Yönlendirme Hattının Tasarımı: AB Hatları, Eğri Çizgiler, Konturlar
Şekil: Duskcoil tarafından oluşturulmuştur. Gerçek kılavuz çizgileri, tarla şekline, ekipman genişliğine ve eğime bağlı olarak kombinasyon halinde kullanılır.
AB çizgisi, tarladaki iki noktayı (A ve B) birleştiren düz bir çizgiye dayanarak, çalışma genişliği kadar birbirine paralel kaydırılmış bir kılavuz çizgi ailesi oluşturur. Dikdörtgene yakın tarlalar veya düz sırtlara sahip kuru tarım için kullanımı en kolay olanıdır. Bir eğri çizgisi, ilk geçişi bir eğri olarak kaydeder ve daha sonra bu şekli sonraki geçişler için paralel olarak kaydırır; pirinç tarlaları ve bir set veya su yolu boyunca bir yay çizen düzensiz tarlalar için kullanılır. Bir kontur, yolu yükseklik konturuna yakın tutar ve bazen eğimli arazilerde toprak erozyonunu ve drenaj dengesizliğini önlemek için kullanılır.
Hangi kılavuz çizgisi seçilirse seçilsin, etkinliği, tarlanın şekline ve aletin genişliğine ne kadar iyi uyduğuna bağlıdır. Son derece düzensiz tarlalarda, kılavuz çizgilerini değiştirmek veya her alt blok için yeniden ayarlamak gerekli hale gelir ve bu da "sadece düz gidebilmek"ten öte bir operasyonel tasarım gerektirir.
3. Kontrol Döngüsü: Konumdan Direksiyon Açısına
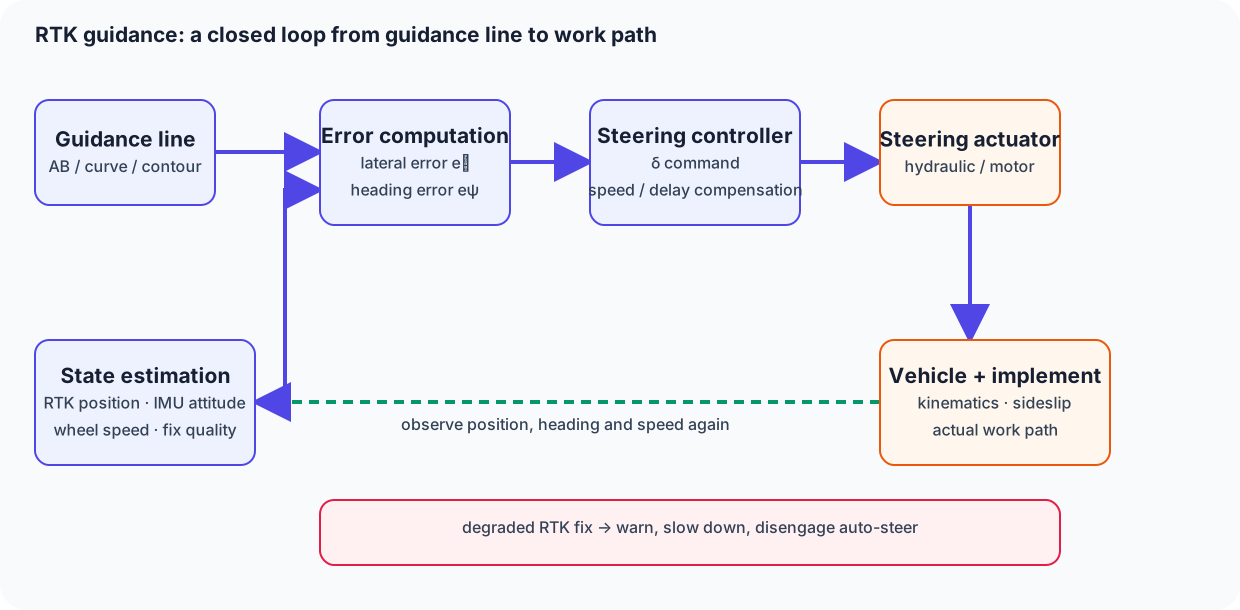
Şekil: Duskcoil tarafından oluşturuldu. Gerçek kontrolörler, araç hızı, gecikme ve yanal kaymayı telafi eden terimleri içerir.
Pirinç ekim makineleri hakkındaki makalede de değinildiği gibi (düz hat takibini ele almaktadır), kılavuz çizgisinden yanal sapmayı e_y, araç yönü ile kılavuz çizgisinin yönü arasındaki farkı e_\psi ve direksiyon açısını \delta olarak kabul edersek, basit bir oransal kontrolör şu şekilde yazılabilir:
Burada önemli olan, GNSS anteninin araç gövdesindeki tek bir noktayı bildirmesidir - aletin ucu veya ekim ünitesi değil. Eğimli bir yolda yuvarlanma, lastik yanal kayması ve bağlantı boşluğu, antenin yörüngesini gerçek çalışma çizgisinden uzaklaştırır. Bu nedenle RTK yönlendirmesi yalnızca GNSS'ye dayanmaz: bir IMU, yuvarlanma, eğim ve sapmayı sağlar, tekerlek hızı veya motor dönüşü kısa süreli hareketi sağlar ve bunlardan elde edilen birleştirilmiş tahmin, kontrol ünitesine iletilir.
Düzeltme verileri geçici olarak kesintiye uğradığında (FIX durumundan FLOAT veya bağımsız konumlandırmaya geçiş), konum doğruluğu aniden düşer. Kontrol ünitesi bunu algılayamaz ve yüksek hassasiyet için ayarlanmış kazançlarla çalışmaya devam ederse, yalpalama veya ani düzeltme hareketine neden olabilir. Güvenli bir uygulama, düzeltme kalitesi durumunu sürekli olarak izler ve bozulduğunda uyarıya, yavaşlamaya veya otomatik yönlendirmeyi devre dışı bırakmaya geçer.
4. Düzeltme Yöntemindeki Farklılıkların Pratikte Önemi
| Düzeltme yöntemi | Yaklaşık doğruluk | Kapsama alanı nasıl çalışır | Pratik uyarılar |
|---|---|---|---|
| Yalnızca GNSS / D-GNSS | Birkaç metreden onlarca santimetreye kadar | Kısıtlama yok | Genellikle, sıradan sapmaması gereken otomatik yönlendirme için yetersizdir |
| RTK (sabit baz istasyonu) | cm sınıfı | Baz istasyonuna yaklaşık onlarca kilometre mesafede | Baz istasyonu kurulumu/bakımı ve radyo görüş hattı gerektirir |
| RTK (ağ tipi / VRS) | cm sınıfı | İletişim altyapısı kapsama alanı içinde | Hücresel sinyal kalitesine ve NTRIP iletim gecikmesine/kesintilerine bağlıdır |
| PPP-RTK (düzeltme iletim hizmeti) | cm sınıfı | Baz istasyonuna gerek yok; geniş alanlarda ve denizaşırı ülkelerde kullanılabilir | Yakınsama süresi onlarca saniyeden birkaç dakikaya kadar sürebilir |
Kubota'nın REXIA GS spesifikasyonu (80–105 hp), standart bir RTK-GNSS anteni ile birlikte gelir ve referans çizgisine karşı yaklaşık ±2–3 cm hata ile düz hat çalışması sağladığı belirtilmiştir. Aynı açıklamada, ayrı bir RTK düzeltme bilgi servisi ve iletişim terminalinin gerekli olduğu belirtiliyor; bu nedenle, bu ürün materyali tek başına ülke çapında bir baz istasyonu ağının nasıl işletileceğini belirleyemez. Kubota: Otomatik yönlendirme ile donatılmış ürün yelpazesinin genişletilmesi Öte yandan John Deere, AutoTrac için kademeli bir doğruluk yapısı yayınlıyor: SF1 düzeltmesi altında %95 olasılıkla yaklaşık 33 cm hata ve yer tabanlı bir RTK baz istasyonu konfigürasyonu kullanılarak %95 olasılıkla yaklaşık 10 cm hata — kullanım durumlarını düzeltme derecesine göre ayıran bir tasarım felsefesi. John Deere AutoTrac ürün bilgileri Soru, hangi stratejinin üstün olduğu değil, hangisinin kendi tarla dağılımınıza, iletişim ortamınıza ve geri ödeme sürenize uygun olduğudur — baz istasyonu tipi mi yoksa ağ dağıtım tipi mi?
5. NTRIP ve Radyo: Düzeltme Verilerinin Makineye Ulaşması
RTK düzeltme verilerini bir gezici cihaza ileten yol, esas olarak özel bir radyo modemine (baz istasyonundan UHF/VHF radyo bağlantısı) ve hücresel ağ üzerinden internetteki bir NTRIP (İnternet Protokolü Üzerinden RTCM'nin Ağ Üzerinden Taşınması) dağıtım sunucusuna bağlanan bir rotaya ayrılır. Radyo yaklaşımı iletişim maliyetine neden olmaz, ancak görüş mesafesi ve çıkış gücü kısıtlamalarına tabidir; NTRIP yaklaşımı ise kapsama alanı dışında veya hat yoğun olduğunda düzeltme kesintileri riskini taşır. Trimble'ın GFX serisi, koşullara bağlı olarak RTK, VRS ve Trimble RTX (PPP-RTK) seçilebilecek şekilde yapılandırılmıştır ve yol haritası ayrıca Michibiki'nin CLAS desteğini de içermektedir. Trimble: Yenilenmiş otomatik tarım yönlendirme sistemi GFX serisi Birden fazla düzeltme yolunun sağlanması, bir tasarım amacını yansıtır: tek bir iletişim hatasının işi durdurmasına izin vermeyin.
6. Değişken Oranlı Gübreleme ve Değişken Oranlı Tohum Ekme Bağlantısı
RTK yönlendirmesinin gerçek değeri sadece düz gitmekle sınırlı değildir. Konum bağlantılı verim haritalarından, toprak sensörü verilerinden ve geçmiş uygulama geçmişinden oluşturulan bir reçete haritası q(x,y) verildiğinde, makine, yönlendirme çizgisi boyunca ilerlerken her konumdaki hedef uygulama miktarına göre gübreleme veya tohum ekme oranını takip edebilir.
Bu ideal, basit bir formdur — ancak pratikte, gübreleme/tohum ekme ünitesinin tepki gecikmesi, uygulama oranını değiştirme süresi ve konum ile gerçek damlama noktası arasındaki sapma hesaba katılmazsa, blok sınırlarında aşırı veya yetersiz uygulama meydana gelir. Iseki'nin Akıllı Üst Gübreleme Sistemi, konsepti şu şekilde gösteriyor: Lazer optik sensör, bitki büyümesini gerçek zamanlı olarak ölçüyor ve GNSS otomatik yönlendirme ve değişken oranlı gübreleme cihazıyla birlikte çalışarak, çevresel koşullardan daha az etkilenen değişken üst gübreleme gerçekleştiriyor. Iseki: Akıllı Üst Gübreleme Sistemi Tohum ekme makinesi ve gübreleme cihazının mekanizmaları, tohum ekme makineleri ve gübreleme cihazları hakkındaki makalede ayrıntılı olarak ele alınmıştır.
7. Mevcut Ürün Örneklerini Okuma
| Üretici / ürün örneği | Kamu bilgilerinden okunabilir önemli noktalar | Mühendislik perspektifi | Resmi bilgiler |
|---|---|---|---|
| Kubota REXIA GS spec / KSAS GS Link | RTK-GNSS standart ekipman, hata ±2–3 cm, referans çizgisi KSAS'a otomatik olarak kaydedildi | Özel bir baz istasyonu ağını iş kaydı bulutuyla entegre eden bir tasarım | Yeni ürün serisi |
| John Deere AutoTrac | Düzeltme derecesine göre doğruluk kademelerini yayınlar: SF1 / SF2 / RTK | Düzeltme derecesini kullanım durumundan ayrı olarak seçmenizi sağlar (düz çizgi pürüzlülüğüne tolerans) | AutoTrac |
| Trimble GFX serisi / NAV-960 | RTK, VRS ve RTX'i destekler; geliştirilmiş CPU, AB çizgisine yakınsama ve izleme doğruluğunu artırır | Birden fazla düzeltme yolunu tutarak iletişim arızasına karşı dayanıklılık sağlar | GFX serisi |
| Yanmar SMARTPILOT / sonradan takılan GNSS yönlendirme | Yönlendirme ekranı ve otomatik yönlendirmeyi ayrı ürünler olarak sunar ve uydu koşullarından kaynaklanan doğruluk bozulmasını işaretler | "Sadece görüntüleme"yi "gerçekten yönlendirme"den ayrı ürünler olarak ayırır | SMARTPILOT |
Ürün karşılaştırmasında önemli olan sadece en üst düzey doğruluk rakamı değildir. Bir baz istasyonunun olup olmadığı, iletişim maliyetleri, yakınsama süresi, mevcut ekipmanlarla uyumluluk ve arıza durumunda yedek davranış gibi faktörlerle birlikte değerlendirilmelidir; yani kendi operasyonunuzla uyumluluğun tüm resmi göz önünde bulundurulmalıdır.
8. Kabulden Önce Güvenlik Tasarımı
RTK yönlendirmesinin güvenliği sadece "konumun doğru olup olmadığı" ile belirlenmez. Tarla sınırlarının geçilmesini önlemek için coğrafi sınırlama, düzeltme devre dışı kaldığında otomatik yönlendirmenin nasıl devre dışı bırakıldığı, dönüşler ve ekipman yükseltme/indirme sırasındaki davranış, insanlara, araçlara, su yollarına ve elektrik hatlarına dikkat edilmesi ve acil durdurma için kullanılan araçlar ve sorumlu kişi - bunların tümü kabulden önce işletme kuralları olarak belgelenmelidir. Özellikle denetimli robotik tarım makineleri aşamasında, otomasyon, denetleyicinin neyi ve hangi zamanlamada kontrol ettiği belirsiz bırakılarak ilerlememelidir.
Özet
RTK kılavuzlama, çok aşamalı bir dönüştürme sistemidir: santimetre sınıfındaki mutlak konum girdisini kılavuz çizgilerine (AB çizgileri, eğri çizgileri, konturlar) dönüştürür, bunları yanal ve yön sapması üzerindeki geri bildirim kontrolü yoluyla bir direksiyon açısına dönüştürür ve bunu bir reçete haritasıyla birleştirerek uygulama hızına dönüştürür. Sadece konumlandırma doğruluğu rakamlarını karşılaştırmak yerine, kılavuz çizgisi tasarımını, düzeltme yolunun yedekliliğini, değişken oranlı çalışmaya bağlantıyı ve iletişim kesintileri için güvenlik tasarımını değerlendirmek, gerçek tarım yönetimi değerine dönüşen şeydir.
Doğru RTK, ekipman hatasını ortadan kaldırır mı?
Anten ve çalışma noktası farklıdır.
Montaj sapmaları, araç eğimi ve ekipman salınımı, çalışma noktası hatasına katkıda bulunur.Referanslar
- Duskcoil: GNSS Nasıl Çalışır ve Başlıca Ürünler
- Duskcoil: Tarım Makineleri Mühendisliği 101: Pirinç Dikim Makinesi
- Kubota: Otomatik direksiyonlu ürün yelpazesinin genişletilmesi (4 Eylül 2026'da onaylandı)
- Kubota: Otomatik direksiyonun temelleri (4 Eylül 2026'da onaylandı)
- John Deere: AutoTrac (4 Eylül'de onaylandı) 2026)
- Trimble: Yenilenmiş otomatik çiftlik yönlendirme sistemi GFX serisi (4 Eylül 2026'da onaylandı)
- Yanmar: Akıllı Pilot (4 Eylül 2026'da onaylandı)
- Yanmar: GNSS Yönlendirme ve Otomatik Yönlendirme (4 Eylül 2026'da onaylandı)
- Iseki: Akıllı Üst Gübreleme Sistemi (4 Eylül 2026'da onaylandı)
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.