Contents — find the section you need
RTK-GNSS adalah teknologi yang memungkinkan Anda mengetahui "di mana Anda berada di lahan pertanian, hingga dalam satu sentimeter." Namun, dengan sendirinya, teknologi ini tidak membuat Anda tetap berada di baris yang sama, dan tidak mengubah jumlah pupuk yang diberikan. Hanya ketika informasi posisi diubah menjadi garis panduan, penyimpangan dari garis panduan tersebut dimasukkan kembali ke dalam sudut kemudi, dan seluruh rangkaian dihubungkan ke peta resep yang terkait dengan posisi, barulah "panduan RTK" benar-benar berfungsi sebagai pekerjaan pertanian presisi yang menghemat tenaga kerja. Artikel ini menelusuri rangkaian konversi tersebut dari sudut pandang teknik mesin pertanian.
Prinsip-prinsip penentuan posisi itu sendiri — stasiun basis dan rover, koreksi fase pembawa, pengukuran frekuensi ganda yang menghilangkan penundaan ionosfer, dan sebagainya — dibahas secara detail di Cara Kerja GNSS, dan Produk Utama di situs ini. Artikel ini mengasumsikan latar belakang tersebut dan berfokus secara sempit pada bagaimana mesin pertanian mengubah penentuan posisi RTK menjadi panduan, kemudi, dan pekerjaan laju variabel. Kecuali dinyatakan lain, spesifikasi dan fitur produk didasarkan pada informasi publik masing-masing produsen yang dikonfirmasi per tanggal 4 September 2026.
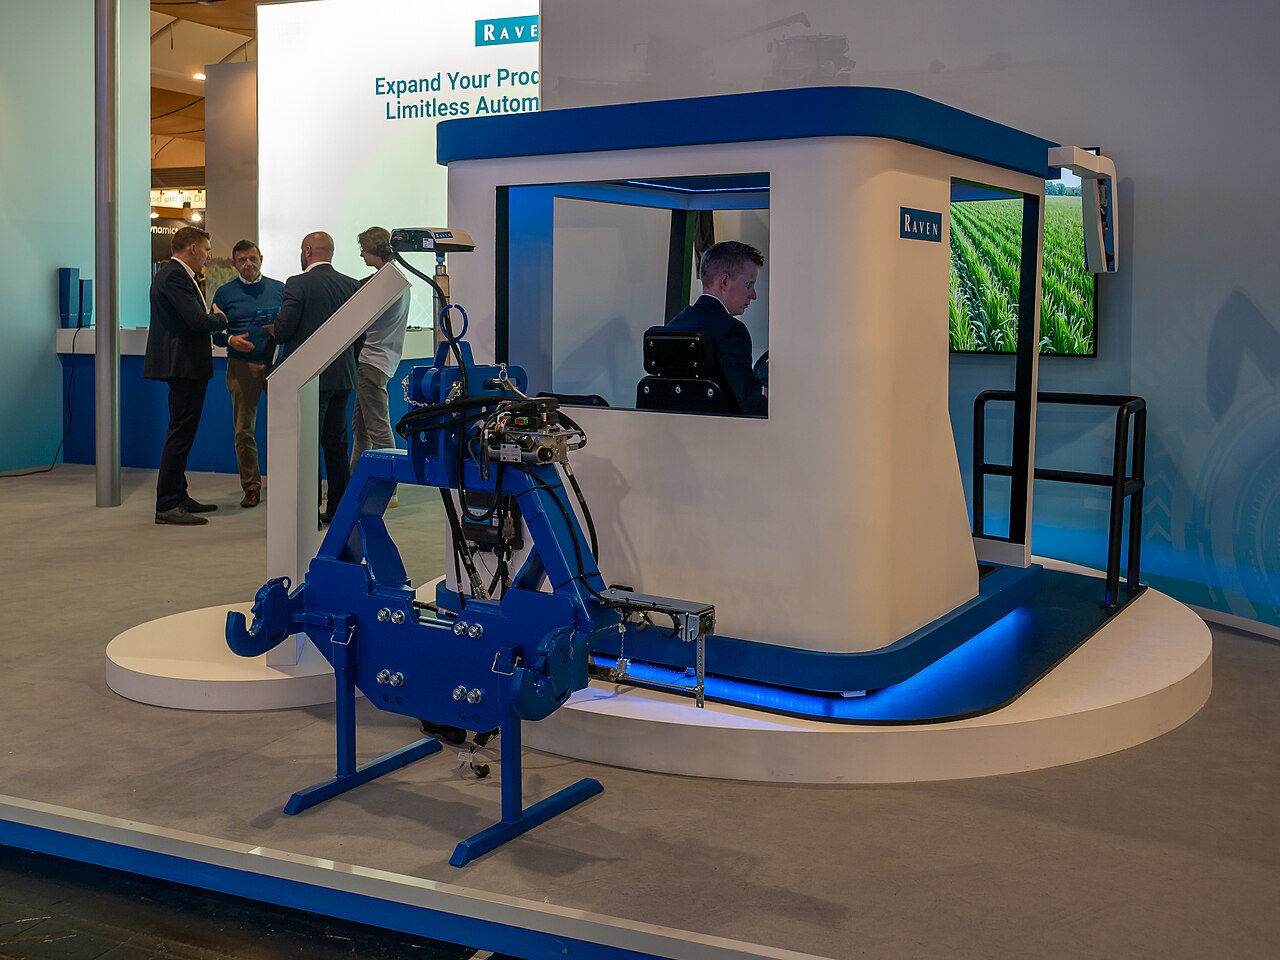 Kit panduan GNSS yang dipamerkan
Gambar: Kit Panduan Raven CRx+, Agritechnica 2023, Hanover (MB-one, CC BY-SA 4.0), Wikimedia Commons. Ini adalah demonstrasi pameran dagang, bukan foto kit yang dipasang pada traktor yang sedang beroperasi — contoh representatif dari perangkat keras penerima dan kontrol pengait di balik kemudi otonom yang dibahas dalam teks.
.jpg)
Ringkasan 30 Detik
- RTK-GNSS menggunakan koreksi fase pembawa dari stasiun pangkalan atau Jaringan koreksi untuk memperkecil kesalahan beberapa meter dari penentuan posisi mandiri hingga kelas sentimeter. Nilai di sisi mesin pertanian bergantung pada bagaimana akurasi posisi ini dikonversi menjadi garis panduan, kemudi, dan laju aplikasi.
- Panduan datang dalam beberapa tahap. "Panduan visual," di mana seseorang mengemudi sambil melihat garis di layar; "kemudi otonom," di mana GNSS ditambah hidrolik/motor mempertahankan garis lurus; "otomatisasi belok," yang juga mengkoordinasikan belokan di ujung lahan; dan "mesin pertanian robotik yang diawasi," yang berjalan di bawah pengawasan manusia — menggabungkan tahapan-tahapan ini menyebabkan kebingungan tentang manfaat adopsi dan langkah-langkah keselamatan yang diperlukan.
- Garis panduan meliputi garis AB (referensi garis lurus), garis lengkung, garis kontur (punggung bukit yang mengikuti kontur elevasi), dan garis perimeter (mengikuti batas lahan), dipilih sesuai dengan bentuk lahan dan lebar alat.
-
Kontrol tidak hanya bergantung pada GNSS. IMU memasok sikap, sensor kecepatan roda dan sudut kemudi memasok keadaan mesin, dan kontrol umpan balik yang mengembalikan penyimpangan lateral dan arah ke sudut kemudi membentuk dasar.
-
Perbedaan dalam metode koreksi (D-GNSS vs. RTK, stasiun pangkalan tetap vs. VRS tipe jaringan, radio vs. NTRIP vs. PPP-RTK) tidak hanya memengaruhi akurasi tetapi juga area cakupan, waktu konvergensi, dan ketergantungan pada infrastruktur komunikasi.
-
Pengulangan posisi yang diberikan RTK hanya menjadi penting untuk keputusan manajemen pertanian setelah dikombinasikan dengan pemupukan variabel, penyemaian variabel, dan peta hasil panen. Posisi yang akurat tidak menjamin resep itu sendiri benar.
1. Membedakan Empat Tahapan Panduan
Frasa "traktor swakemudi" sebenarnya menggabungkan empat tahapan yang berbeda secara substansial.
| Tahapan | Fungsinya | Peran manusia | Nama umum |
|---|---|---|---|
| Panduan visual | Menampilkan garis panduan dan deviasi pada monitor | Orang mengoperasikan roda kemudi | Bilah lampu, Track-Guide, dll. |
| Kemudi otonom | Menjaga garis lurus melalui motor kemudi/hidrolik berdasarkan posisi GNSS | Operator berada di atas mesin, menangani belokan, pengoperasian alat, dan pemantauan | Kemudi otomatis, bantuan garis lurus |
| Otomatisasi koordinasi belokan/kerja | Mengkoordinasikan belokan di ujung lahan, menaikkan/menurunkan alat, dan perubahan kecepatan | Operator berada di atas mesin, terutama memantau dan melakukan intervensi | Belokan otomatis, manajemen ujung lahan |
| Mesin pertanian robotik yang diawasi | Hal-hal di atas, ditambah pengoperasian tanpa awak atau dengan intervensi minimal | Operator mengawasi di sekitar lahan, bertanggung jawab atas penghentian darurat | Traktor robot, seri Agri Robo |
Mencampuradukkan tahapan-tahapan ini menyebabkan kesalahpahaman bahwa "kami memasang kemudi otomatis, sehingga dapat digunakan tanpa awak," atau sebaliknya kesalahan penilaian bahwa "ini hanya panduan visual, jadi tidak diperlukan pemeriksaan keselamatan." Sebelum mengadopsi, ada baiknya mengklarifikasi tahapan mana yang sebenarnya dibutuhkan oleh operasi Anda sendiri.
2. Mendesain Garis Panduan: Garis AB, Garis Lengkung, Garis Kontur
Gambar: Dibuat oleh Duskcoil. Garis panduan sebenarnya digunakan dalam kombinasi tergantung pada bentuk lahan, lebar alat, dan kemiringan.
Garis AB menghasilkan serangkaian garis panduan yang bergeser sejajar satu sama lain dengan lebar kerja, berdasarkan garis lurus yang menghubungkan dua titik, A dan B, di dalam lahan. Ini paling mudah digunakan untuk lahan yang hampir berbentuk persegi panjang atau pertanian lahan kering dengan punggungan lurus. Garis lengkung mencatat lintasan pertama sebagai kurva dan kemudian menggeser bentuk itu secara paralel untuk lintasan berikutnya; ini digunakan untuk sawah dan lahan tidak beraturan yang membentuk busur di sepanjang tanggul atau saluran air. Garis kontur menjaga jalur tetap dekat dengan kontur elevasi, dan terkadang digunakan untuk menekan erosi tanah dan ketidakseimbangan drainase di lahan miring.
Garis panduan mana pun yang dipilih, efektivitasnya bergantung pada seberapa baik garis tersebut sesuai dengan bentuk lahan dan lebar alat. Di lahan yang sangat tidak beraturan, pengalihan garis panduan atau pengaturan ulang per sub-blok menjadi perlu, sehingga menuntut desain operasional yang lebih dari sekadar "mampu mengemudi lurus."
3. Lingkaran Kontrol: Dari Posisi ke Sudut Kemudi
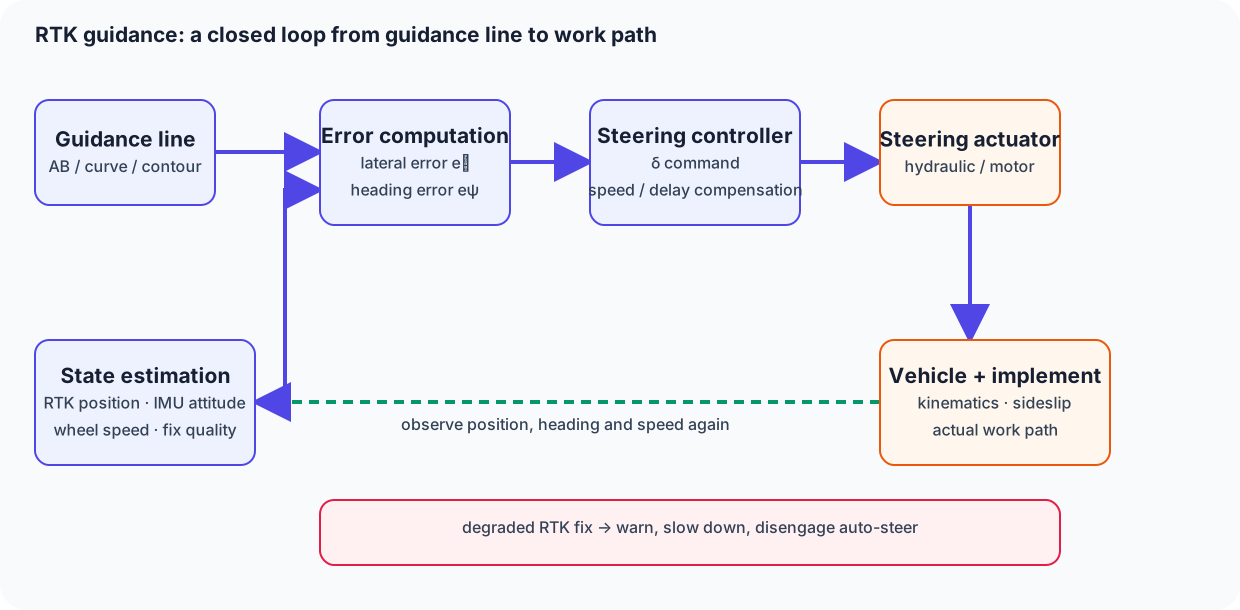
Gambar: Dibuat oleh Duskcoil. Pengontrol sebenarnya mencakup istilah yang mengkompensasi kecepatan kendaraan, penundaan, dan selip samping.
Seperti yang juga disinggung dalam artikel tentang mesin penanam padi, yang membahas pelacakan garis lurus, jika kita misalkan penyimpangan lateral dari garis panduan adalah e_y, perbedaan antara arah kendaraan dan arah garis panduan adalah e_\psi, dan sudut kemudi adalah \delta, pengontrol proporsional sederhana dapat ditulis sebagai
Yang penting di sini adalah bahwa apa yang dilaporkan oleh antena GNSS adalah satu titik pada badan kendaraan — bukan ujung alat atau unit penanaman. Kemiringan di lereng, selip samping ban, dan pergerakan sambungan semuanya menggeser lintasan antena menjauh dari garis kerja sebenarnya. Itulah mengapa panduan RTK tidak hanya bergantung pada GNSS: IMU menyediakan roll, pitch, dan yaw, kecepatan roda atau rotasi motor menyediakan gerakan jangka pendek, dan estimasi gabungan dari ini yang diteruskan ke pengontrol.
Ketika data koreksi terputus sementara (penurunan status dari FIX ke FLOAT atau penentuan posisi mandiri), akurasi posisi menurun secara tiba-tiba. Jika pengontrol gagal mendeteksi hal ini dan terus beroperasi dengan gain yang disetel untuk presisi tinggi, hal itu dapat menyebabkan gerakan berayun atau gerakan koreksi yang tiba-tiba. Implementasi yang aman terus memantau status kualitas koreksi dan, ketika menurun, beralih ke peringatan, deselerasi, atau penonaktifan kemudi otomatis.
4. Di Mana Perbedaan Metode Koreksi Penting dalam Praktik
| Metode koreksi | Akurasi perkiraan | Cara kerja area cakupan | Peringatan praktis |
|---|---|---|---|
| GNSS saja / D-GNSS | Beberapa meter hingga puluhan cm | Tidak ada batasan | Seringkali tidak cukup untuk kemudi otomatis yang tidak boleh menyimpang dari jalur |
| RTK (stasiun pangkalan tetap) | kelas cm | Kira-kira dalam jarak puluhan kilometer dari stasiun pangkalan | Membutuhkan instalasi/pemeliharaan stasiun pangkalan dan jalur pandang radio |
| RTK (tipe jaringan / VRS) | kelas cm | Dalam jangkauan infrastruktur komunikasi | Bergantung pada kualitas sinyal seluler dan latensi/putusnya pengiriman NTRIP |
| PPP-RTK (layanan pengiriman koreksi) | kelas cm | Tidak memerlukan stasiun pangkalan; dapat digunakan di area luas dan luar negeri | Waktu konvergensi dapat memakan waktu puluhan detik hingga beberapa menit |
Spesifikasi REXIA GS Kubota (80–105 hp) dilengkapi dengan antena RTK-GNSS standar dan dijelaskan sebagai memungkinkan pekerjaan garis lurus dengan kesalahan sekitar ±2–3 cm terhadap garis referensi. Siaran pers yang sama menyatakan bahwa layanan informasi koreksi RTK dan terminal komunikasi terpisah diperlukan, sehingga materi produk ini saja tidak dapat menentukan bagaimana jaringan stasiun pangkalan nasional dioperasikan. Kubota: Memperluas jajaran produk yang dilengkapi dengan kemudi otomatis Di sisi lain, John Deere menerbitkan struktur akurasi bertingkat untuk AutoTrac: kesalahan sekitar 33 cm dengan probabilitas 95% di bawah koreksi SF1, dan sekitar 10 cm dengan probabilitas 95% menggunakan konfigurasi stasiun pangkalan RTK berbasis darat — filosofi desain yang memisahkan kasus penggunaan berdasarkan tingkat koreksi. Informasi produk John Deere AutoTrac Pertanyaannya bukanlah strategi mana yang lebih unggul, tetapi mana yang sesuai dengan distribusi lahan Anda sendiri, lingkungan komunikasi, dan periode pengembalian investasi — tipe stasiun pangkalan atau tipe pengiriman jaringan.
5. NTRIP dan Radio: Bagaimana Data Koreksi Mencapai Mesin
Jalur yang mengirimkan data koreksi RTK ke rover terutama terbagi menjadi modem radio khusus (tautan radio UHF/VHF dari stasiun pangkalan) dan rute yang terhubung, melalui jaringan seluler, ke server pengiriman NTRIP (Networked Transport of RTCM via Internet Protocol) di internet. Pendekatan radio tidak menimbulkan biaya komunikasi tetapi tunduk pada batasan jarak pandang dan daya keluaran, sementara pendekatan NTRIP membawa risiko hilangnya koreksi saat berada di luar jangkauan atau saat jalur padat. Seri GFX Trimble dikonfigurasi sehingga RTK, VRS, dan Trimble RTX (PPP-RTK) dapat dipilih tergantung pada kondisi, dan peta jalannya juga mencakup dukungan untuk CLAS Michibiki. Trimble: Sistem kemudi otomatis pertanian seri GFX yang diperbarui Fakta bahwa beberapa jalur koreksi disediakan mencerminkan tujuan desain: jangan biarkan satu kegagalan komunikasi menghentikan pekerjaan.
6. Menghubungkan ke Pemupukan dan Penaburan dengan Laju Variabel
Nilai sebenarnya dari panduan RTK bukan hanya mengemudi lurus. Dengan peta resep q(x,y) yang dibangun dari peta hasil panen yang terhubung dengan posisi, data sensor tanah, dan riwayat aplikasi sebelumnya, mesin dapat melacak laju pemupukan atau penaburannya ke jumlah aplikasi target di setiap posisi saat berjalan di sepanjang garis panduan.
Itu adalah bentuk ideal dan sederhana — tetapi dalam praktiknya, jika keterlambatan respons unit pemupukan/penabur, waktu yang dibutuhkan untuk beralih laju aplikasi, dan offset antara posisi dan titik jatuhan sebenarnya tidak diperhitungkan, aplikasi berlebih atau kurang terjadi di batas blok. Sistem Pemupukan Atas Cerdas Iseki mengilustrasikan konsep tersebut: sensor optik laser mengukur pertumbuhan tanaman secara real-time dan bekerja dengan kemudi otomatis GNSS dan alat pengaplikasi pupuk dengan laju variabel untuk melakukan pemupukan atas variabel yang kurang terpengaruh oleh kondisi lingkungan. Iseki: Sistem Pemupukan Atas Cerdas Mekanisme penabur benih dan alat pengaplikasi pupuk itu sendiri dibahas secara detail dalam artikel tentang penabur benih dan alat pengaplikasi pupuk.
7. Membaca Contoh Produk Saat Ini
| Pembuat / contoh produk | Poin-poin penting yang dapat dibaca dari informasi publik | Perspektif teknik | Informasi resmi |
|---|---|---|---|
| Spesifikasi Kubota REXIA GS / KSAS GS Link | Peralatan standar RTK-GNSS, kesalahan ±2–3 cm, garis referensi terdaftar otomatis ke KSAS | Desain yang mengintegrasikan jaringan stasiun pangkalan eksklusif dengan cloud catatan kerja | Jajaran produk baru |
| John Deere AutoTrac | Menerbitkan tingkatan akurasi berdasarkan tingkat koreksi: SF1 / SF2 / RTK | Memungkinkan Anda memilih tingkat koreksi secara terpisah dari kasus penggunaan (toleransi untuk kekasaran garis lurus) | AutoTrac |
| Seri Trimble GFX / NAV-960 | Mendukung RTK, VRS, dan RTX; CPU yang ditingkatkan meningkatkan konvergensi dan akurasi pelacakan ke garis AB | Memastikan ketahanan terhadap kegagalan komunikasi dengan menyimpan beberapa jalur koreksi | Seri GFX |
| Yanmar SMARTPILOT / panduan GNSS retrofit | Menawarkan tampilan panduan dan kemudi otomatis sebagai produk yang berbeda, dan menandai penurunan akurasi dari kondisi satelit | Memisahkan "sekadar menampilkan" dari "benar-benar mengemudi" sebagai produk yang berbeda | SMARTPILOT |
Yang penting dalam perbandingan produk bukanlah hanya angka akurasi teratas. Angka tersebut harus dievaluasi bersama dengan ketersediaan stasiun pangkalan, biaya komunikasi, waktu konvergensi, kompatibilitas dengan peralatan yang ada, dan perilaku cadangan jika terjadi kegagalan — gambaran keseluruhan kesesuaian dengan operasi Anda sendiri.
8. Desain Keselamatan yang Harus Ditetapkan Sebelum Adopsi
Keamanan panduan RTK tidak hanya ditentukan oleh "apakah posisi akurat" saja. Pembatasan wilayah geografis (geofencing) untuk mencegah melintasi batas lahan, bagaimana kemudi otomatis dinonaktifkan ketika koreksi hilang, perilaku selama belokan dan pengangkatan/penurunan peralatan, perhatian terhadap orang, kendaraan, saluran air, dan saluran listrik, serta cara dan orang yang bertanggung jawab untuk penghentian darurat — semua ini perlu didokumentasikan sebagai aturan operasi sebelum diadopsi. Terutama pada tahap mesin pertanian robotik yang diawasi, otomatisasi tidak boleh berjalan tanpa menjelaskan secara pasti apa yang diperiksa oleh pengawas, dan pada waktu berapa.
Ringkasan
Panduan RTK adalah sistem konversi multi-tahap: ia mengubah input posisi absolut kelas sentimeter menjadi garis panduan — garis AB, garis lengkung, kontur — mengubahnya menjadi sudut kemudi melalui kontrol umpan balik pada deviasi lateral dan arah, dan selanjutnya mengubahnya, dikombinasikan dengan peta resep, menjadi laju aplikasi. Alih-alih hanya membandingkan angka akurasi posisi, mengevaluasi desain garis panduan, redundansi jalur koreksi, koneksi ke pekerjaan laju variabel, dan desain keselamatan untuk gangguan komunikasi adalah hal yang menghasilkan nilai nyata bagi manajemen pertanian.
Apakah RTK yang akurat menghilangkan kesalahan implementasi?
Antena dan titik kerja berbeda.
Offset pemasangan, kemiringan kendaraan, dan goyangan alat berkontribusi pada kesalahan titik kerja.Referensi
- Duskcoil: Cara Kerja GNSS, dan Produk Utama
- Duskcoil: Teknik Mesin Pertanian 101: Mesin Penanam Padi
- Kubota: Memperluas jajaran produk yang dilengkapi dengan kemudi otomatis (dikonfirmasi 4 September 2026)
- Kubota: Dasar-dasar kemudi otomatis (dikonfirmasi 4 September 2026)
- John Deere: AutoTrac (dikonfirmasi 4 September 2026)
- Trimble: Sistem kemudi otomatis pertanian seri GFX yang diperbarui (dikonfirmasi 4 September 2026)
- Yanmar: SMARTPILOT (dikonfirmasi 4 September 2026)
- Yanmar: Panduan GNSS & Kemudi Otomatis (dikonfirmasi 4 September 2026)
- Iseki: Sistem Penutup Atap Cerdas (dikonfirmasi 4 September 2026)
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.