Contents — find the section you need
RTK-GNSS ist die Technologie, die Ihnen Ihre Position auf dem Feld zentimetergenau anzeigt. Allein hält sie Sie jedoch nicht in der Reihe und beeinflusst auch nicht die Düngermenge. Erst wenn Positionsdaten in eine Führungslinie umgewandelt, Abweichungen von dieser Linie in einen Lenkwinkel zurückgeführt und die gesamte Kette mit positionsbezogenen Applikationskarten verknüpft wird, funktioniert „RTK-Führung“ tatsächlich als arbeitssparende Präzisionslandwirtschaft. Dieser Artikel beschreibt diese Umwandlungskette aus der Perspektive der Landmaschinentechnik.
Die Grundlagen der Positionsbestimmung selbst – Basis- und Roverstationen, Trägerphasenkorrektur, Zweifrequenzmessung zur Kompensation ionosphärischer Verzögerungen usw. – werden ausführlich im Artikel „Wie GNSS funktioniert und die wichtigsten Produkte“ auf dieser Website erläutert. Dieser Artikel setzt dieses Wissen voraus und konzentriert sich darauf, wie Landmaschinen die RTK-Positionierung in Führung, Lenkung und variable Düngermenge umsetzen. Sofern nicht anders angegeben, basieren die Produktspezifikationen und -merkmale auf den öffentlich zugänglichen Informationen der jeweiligen Hersteller (Stand: 4. September 2026).
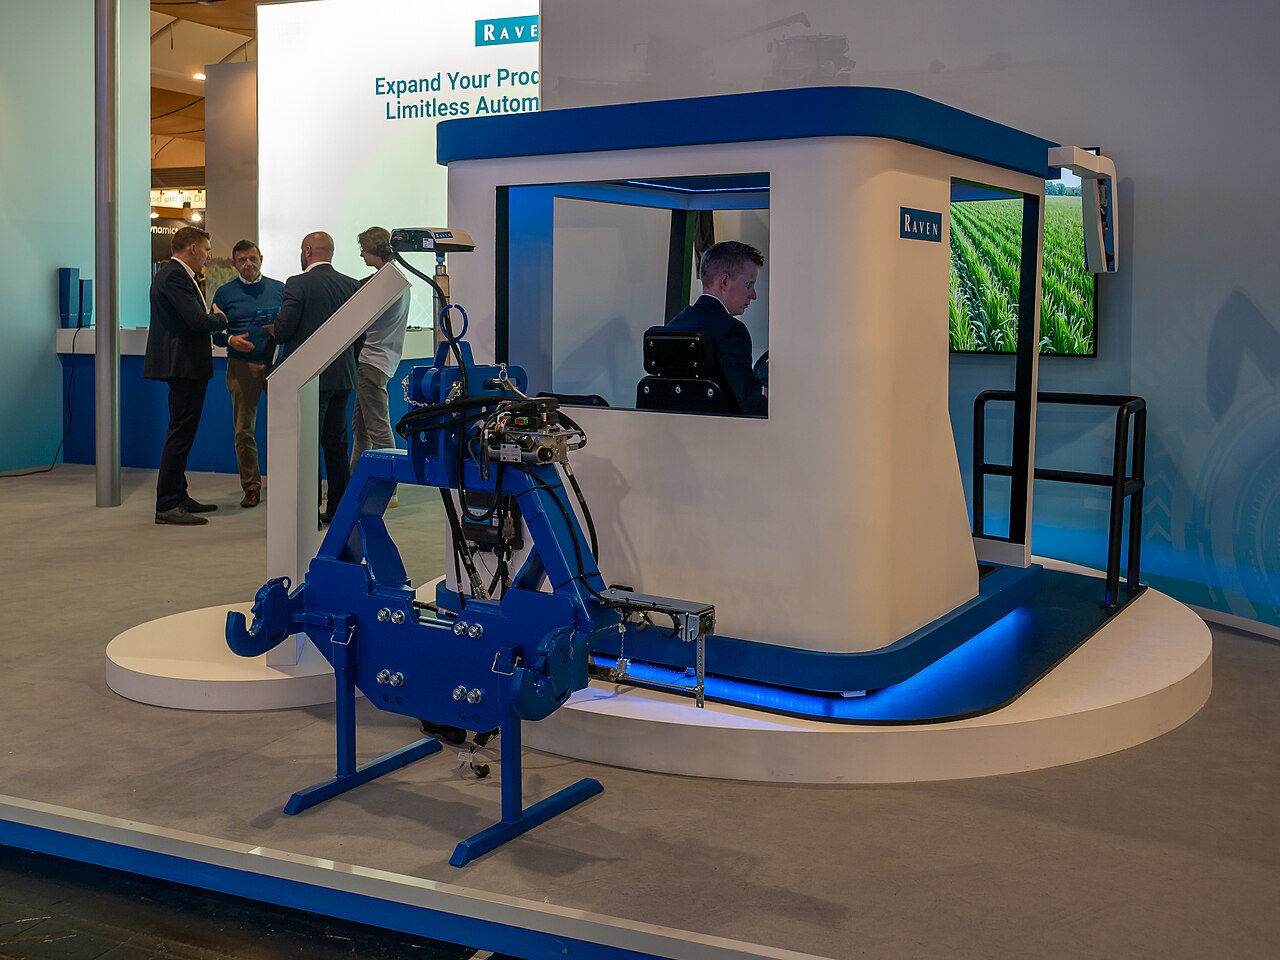 Ein ausgestelltes GNSS-Lenksystem
Bild: Raven CRx+ Lenksystem, Agritechnica 2023, Hannover (MB-one, CC BY-SA 4.0), Wikimedia Commons. Dies ist eine Messevorführung, kein Foto des Systems auf einem Traktor im Einsatz – ein repräsentatives Beispiel für die Empfänger- und Anhängelaststeuerungshardware der im Text beschriebenen autonomen Lenkung.

30-Sekunden-Zusammenfassung
-
RTK-GNSS nutzt die Trägerphasenkorrektur einer Basisstation oder Ein Korrekturnetzwerk reduziert den Fehler der eigenständigen Positionierung, der mehrere Meter beträgt, auf Zentimeter. Der Nutzen für Landmaschinen hängt davon ab, wie diese Positionsgenauigkeit in Fahrlinien, Lenkung und Ausbringungsmenge umgesetzt wird.
-
Die Fahrführung erfolgt in mehreren Stufen: „Visuelle Führung“, bei der eine Person lenkt und dabei eine Linie auf einem Bildschirm beobachtet; „Autonome Lenkung“, bei der GNSS und Hydraulik/Motoren eine gerade Linie halten; „Wendeautomatisierung“, die auch Wendemanöver am Vorgewende koordiniert; und „Überwachte Landmaschinen“, die unter menschlicher Aufsicht arbeiten. Die Vermischung dieser Stufen führt zu Verwirrung hinsichtlich der Vorteile und der erforderlichen Sicherheitsmaßnahmen.
-
Fahrlinien umfassen AB-Linien (geradlinige Referenz), Kurvenlinien, Höhenlinien (Kammlinien entlang der Höhenlinien) und Feldbegrenzungslinien (entlang der Feldgrenze), die je nach Feldform und Arbeitsbreite des Anbaugeräts ausgewählt werden.
-
Die Steuerung basiert nicht allein auf GNSS. Eine IMU liefert die Lageinformationen, Raddrehzahl- und Lenkwinkelsensoren den Maschinenzustand, und eine Rückkopplungsregelung berechnet den Lenkwinkel für seitliche und Richtungsabweichungen. Bildet die Grundlage.
-
Unterschiede in der Korrekturmethode (D-GNSS vs. RTK, feste Basisstation vs. netzwerkbasiertes VRS, Funk vs. NTRIP vs. PPP-RTK) beeinflussen nicht nur die Genauigkeit, sondern auch den Abdeckungsbereich, die Konvergenzzeit und die Abhängigkeit von der Kommunikationsinfrastruktur.
-
Die Positionsgenauigkeit von RTK wird erst dann für Entscheidungen im landwirtschaftlichen Betrieb relevant, wenn sie mit variabler Düngung, variabler Aussaat und Ertragskarten kombiniert wird. Eine genaue Position garantiert nicht die Korrektheit der Ausbringungsmenge.
1. Unterscheidung der vier Lenkungsphasen
Der Begriff „selbstfahrender Traktor“ fasst vier Phasen zusammen, die sich wesentlich unterscheiden.
| Phase | Funktion | Rolle des Menschen | Gängige Bezeichnungen |
--- | --- | --- | --- |
| Visuelle Führung | Zeigt die Führungslinie und Abweichung auf einem Monitor an | Bedient das Lenkrad | Lichtleiste, Track-Guide usw. | | Autonome Lenkung | Hält die Spur durch Lenkung. Motor/Hydraulik basierend auf GNSS-Position | Bediener an Bord, steuert Wenden, Gerätebedienung und Überwachung | Automatische Lenkung, Geradeauslaufunterstützung |
Automatisierte Wende-/Arbeitskoordination | Koordiniert Vorgewendewenden, Anheben/Absenken von Anbaugeräten und Geschwindigkeitsänderungen | Bediener an Bord, hauptsächlich Überwachung und Eingriff | Automatisches Wenden, Vorgewendemanagement |
Überwachte Landmaschinenroboter | Wie oben, zusätzlich autonomes Fahren oder Fahren mit minimalem Eingriff | Bediener überwacht das Feld, ist für Notstopps verantwortlich | Robotertraktor, Agri Robo-Serie |
Die Vermischung dieser Phasen führt zu dem Missverständnis: „Wir haben die automatische Lenkung installiert, also kann sie autonom eingesetzt werden“ oder umgekehrt zu der Fehleinschätzung: „Es handelt sich nur um visuelle Führung, daher sind keine Sicherheitsprüfungen erforderlich.“ Vor der Einführung sollte geklärt werden, welche Phase für den eigenen Betrieb tatsächlich notwendig ist.
2. Gestaltung der Führungslinie: AB-Linien, Kurvenlinien, Konturen
Abbildung: Erstellt von Duskcoil. Die tatsächlichen Führungslinien werden je nach Feldform, Arbeitsbreite und Hangneigung kombiniert eingesetzt.
Eine AB-Linie erzeugt eine Gruppe von Führungslinien, die um die Arbeitsbreite parallel zueinander verschoben sind. Grundlage dafür ist eine Gerade, die zwei Punkte A und B innerhalb des Feldes verbindet. Sie eignet sich am besten für annähernd rechteckige Felder oder Trockenlandwirtschaft mit geraden Dämmen. Eine Kurvenlinie zeichnet den ersten Durchgang als Kurve auf und verschiebt diese Form dann für die folgenden Durchgänge parallel. Sie wird für Reisfelder und unregelmäßige Felder verwendet, die einen Bogen entlang eines Damms oder Wasserlaufs beschreiben. Eine Höhenlinie hält den Fahrweg nahe an der Höhenlinie und wird manchmal eingesetzt, um Bodenerosion und Entwässerungsungleichgewicht an Hängen zu verhindern.
Die Effektivität der gewählten Führungslinie hängt davon ab, wie gut sie zur Feldform und zur Arbeitsbreite des Geräts passt. Auf extrem unregelmäßigen Feldern ist es notwendig, die Führungslinien zu wechseln oder für jeden Teilbereich neu einzustellen. Dies erfordert eine durchdachte Betriebsplanung, die über das einfache „Geradeausfahren“ hinausgeht.
3. Der Regelkreis: Von der Position zum Lenkwinkel
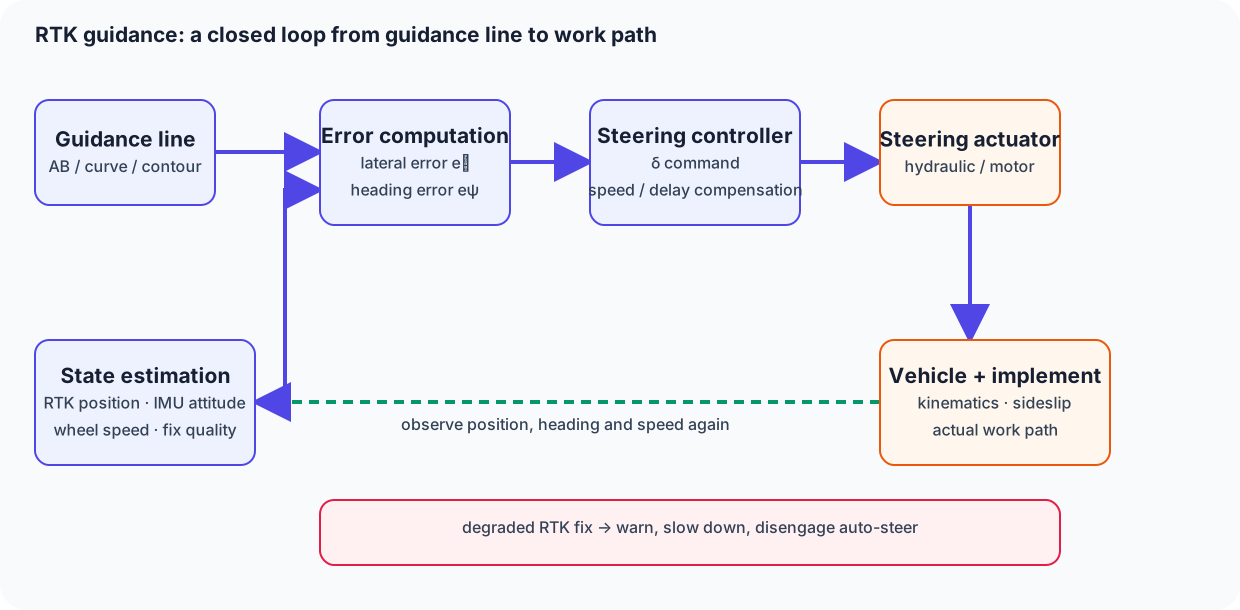
Abbildung: Erstellt von Duskcoil. Die Regler enthalten Parameter, die Fahrzeuggeschwindigkeit, Verzögerung und Seitenschlupf kompensieren.
Wie bereits im Artikel über Reispflanzmaschinen (siehe en/blog/posts/agri-rice-transplanter.html zur geradlinigen Fahrt erwähnt, lässt sich ein einfacher Proportionalregler wie folgt formulieren: Wenn wir die seitliche Abweichung von der Führungslinie mit e_y, die Differenz zwischen Fahrzeugrichtung und Führungslinienrichtung mit e_\psi und den Lenkwinkel mit \delta bezeichnen, ergibt sich folgender einfacher Proportionalregler:
Wichtig ist hierbei, dass die GNSS-Antenne einen einzelnen Punkt am Fahrzeugaufbau erfasst – nicht die Spitze des Anbaugeräts oder die Pflanzeinheit. Rollen am Hang, Reifenschlupf und Spiel in der Anhängevorrichtung führen dazu, dass die Antennenbahn von der tatsächlichen Arbeitslinie abweicht. Deshalb basiert die RTK-Steuerung nicht allein auf GNSS: Eine IMU liefert Roll-, Nick- und Gierwinkel, Raddrehzahl oder Motordrehzahl die kurzfristige Bewegung. Die daraus resultierende Schätzung wird an den Controller übermittelt.
Bei einer kurzzeitigen Unterbrechung der Korrekturdaten (z. B. durch Herabstufung vom FIX- in den FLOAT- oder Standalone-Positionierungsmodus) verschlechtert sich die Positionsgenauigkeit abrupt. Erkennt der Controller dies nicht und arbeitet weiterhin mit auf hohe Präzision optimierten Verstärkungen, kann dies zu Pendelbewegungen oder abrupten Korrekturen führen. Eine sichere Implementierung überwacht kontinuierlich die Korrekturqualität und leitet bei deren Verschlechterung eine Warnung, eine Verlangsamung oder die Deaktivierung des automatischen Lenksystems ein.
4. Wo Unterschiede in der Korrekturmethode in der Praxis relevant sind
| Korrekturmethode | Ungefähre Genauigkeit | Funktionsweise des Abdeckungsbereichs | Praktische Einschränkungen |
|---|---|---|---|
| GNSS allein / D-GNSS | Einige Meter bis einige Zentimeter | Keine Einschränkung | Oft unzureichend für automatisches Lenken, das die Spur nicht verlassen darf |
RTK (feste Basisstation) | Zentimeterklasse | Ungefähr innerhalb von einigen zehn Kilometern von der Basisstation | Erfordert Installation/Wartung einer Basisstation und Sichtverbindung per Funk |
RTK (Netzwerktyp/VRS) | Zentimeterklasse | Innerhalb der Reichweite der Kommunikationsinfrastruktur | Abhängig von der Mobilfunksignalqualität und der Latenz/den Ausfällen der NTRIP-Übertragung |
PPP-RTK (Korrektur-RTK) | Zentimeterklasse | Keine Basisstation erforderlich; über große Gebiete und im Ausland einsetzbar | Die Konvergenzzeit kann zwischen einigen zehn Sekunden und mehreren Minuten dauern |
Die REXIA GS-Spezifikation von Kubota (80–105 PS) ist mit einer Standard-RTK-GNSS-Antenne ausgestattet und ermöglicht geradliniges Fahren mit einer Abweichung von etwa ±2–3 cm von der Referenzlinie. Dieselbe Pressemitteilung besagt, dass ein separater RTK-Korrekturinformationsdienst und ein separates Kommunikationsendgerät erforderlich sind. Daher kann anhand dieser Produktinformationen allein nicht ermittelt werden, wie ein landesweites Basisstationsnetz betrieben wird. Kubota: Erweiterung der Produktpalette mit Auto-Steer John Deere hingegen veröffentlicht eine gestaffelte Genauigkeitsstruktur für AutoTrac: einen Fehler von ca. 33 cm mit 95 % Wahrscheinlichkeit bei SF1-Korrektur und ca. 10 cm mit 95 % Wahrscheinlichkeit bei Verwendung einer bodengestützten RTK-Basisstationskonfiguration – eine Designphilosophie, die Anwendungsfälle nach Korrekturgrad unterscheidet. John Deere AutoTrac Produktinformationen Die Frage ist nicht, welche Strategie überlegen ist, sondern welche am besten zu Ihrer Feldverteilung, Kommunikationsumgebung und Amortisationszeit passt – der Basisstationstyp oder der Netzwerkbereitstellungstyp.
5. NTRIP und Funk: Wie Korrekturdaten das Gerät erreichen
Der Übertragungsweg für RTK-Korrekturdaten an einen Rover teilt sich im Wesentlichen in ein dediziertes Funkmodem (eine UHF/VHF-Funkverbindung von der Basisstation) und eine Route auf, die über ein Mobilfunknetz mit einem NTRIP-Server (Networked Transport of RTCM via Internet Protocol) im Internet verbunden ist. Die Funkübertragung ist zwar kostengünstig, unterliegt jedoch Beschränkungen hinsichtlich Sichtverbindung und Sendeleistung. Die NTRIP-Übertragung birgt hingegen das Risiko von Korrekturausfällen bei Funkabdeckung oder Netzüberlastung. Die Trimble GFX-Serie ist so konfiguriert, dass je nach Bedarf RTK, VRS oder Trimble RTX (PPP-RTK) ausgewählt werden kann. Die Roadmap sieht außerdem die Unterstützung für Michibikis CLAS vor. Trimble: Erneuertes automatisches Lenksystem der GFX-Serie Die Bereitstellung mehrerer Korrekturpfade unterstreicht die Designabsicht: Ein einzelner Kommunikationsausfall soll den Arbeitsablauf nicht unterbrechen.
6. Anbindung an variable Düngung und Aussaat
Der wahre Wert der RTK-Lenkung liegt nicht nur im Geradeausfahren. Anhand einer Applikationskarte q(x,y), die aus positionsbezogenen Ertragskarten, Bodensensordaten und der bisherigen Applikationshistorie erstellt wurde, kann die Maschine die Dünger- oder Saatmenge an jeder Position präzise auf die Zielmenge einstellen, während sie entlang der Lenklinie fährt.
Das ist die ideale, einfache Lösung – doch in der Praxis kommt es an Blockgrenzen zu Über- oder Unterdosierungen, wenn die Reaktionsverzögerung der Dünger-/Säeinheit, die Zeit zum Umschalten der Ausbringungsmenge und die Abweichung zwischen Position und tatsächlichem Ablagepunkt nicht berücksichtigt werden. Das intelligente Top-Dressing-System von Iseki veranschaulicht das Konzept: Ein laseroptischer Sensor misst das Pflanzenwachstum in Echtzeit und arbeitet mit GNSS-gesteuerter Lenkung und einem Düngemittelstreuer mit variabler Ausbringungsmenge zusammen, um eine variable Kopfdüngung zu ermöglichen, die weniger von Umwelteinflüssen beeinflusst wird. Iseki: Intelligentes Top-Dressing-System Die Funktionsweise der Sämaschine und des Düngemittelstreuers selbst wird im Artikel über Sämaschinen und Düngemittelstreuer ausführlich beschrieben.
7. Aktuelle Produktbeispiele
| Hersteller / Produktbeispiel | Wichtigste Punkte aus öffentlich zugänglichen Informationen | Technischer Standpunkt | Offizielle Informationen |
|---|---|---|---|
| Kubota REXIA GS Spezifikation / KSAS GS Link | RTK-GNSS-Standardausrüstung, Fehler ±2–3 cm, Referenzlinie automatisch auf KSAS registriert | Ein Design, das ein proprietäres Basisstationsnetzwerk mit einer Arbeitsdaten-Cloud integriert | Neue Produktpalette |
| John Deere AutoTrac | Veröffentlicht Genauigkeitsstufen nach Korrekturgrad: SF1 / SF2 / RTK | Ermöglicht die separate Auswahl des Korrekturgrads vom Anwendungsfall (Toleranz für die Grobheit der Geraden) | AutoTrac |
| Trimble GFX-Serie / NAV-960 | Unterstützt RTK, VRS und RTX; verbesserte CPU optimiert Konvergenz und Nachführgenauigkeit zur AB-Linie | Gewährleistet Ausfallsicherheit bei Kommunikationsausfällen durch die Speicherung mehrerer Korrekturpfade | GFX-Serie |
| Yanmar SMARTPILOT / Nachrüstung von GNSS-Führungssystemen | Bietet Führungsanzeige und automatische Lenkung als separate Produkte und kennzeichnet Genauigkeitsverschlechterungen aufgrund von Satellitenbedingungen | Trennt „Nur-Anzeige“ und „Tatsächliche Lenkung“ als separate Produkte | SMARTPILOT |
Bei einem Produktvergleich kommt es nicht nur auf die reine Genauigkeit an. Ebenso wichtig sind die Verfügbarkeit einer Basisstation, die Kommunikationskosten, die Konvergenzzeit, die Kompatibilität mit vorhandenen Anbaugeräten und das Verhalten bei Ausfällen – kurzum, die Eignung für Ihren Betrieb.
8. Sicherheitskonzept vor der Einführung festlegen
Die Sicherheit der RTK-Navigation hängt nicht allein von der Positionsgenauigkeit ab. Geofencing zur Vermeidung von Feldgrenzenüberschreitungen, die Deaktivierung der automatischen Lenkung bei Korrekturausfall, das Verhalten beim Wenden und Heben/Senken von Anbaugeräten, die Berücksichtigung von Personen, Fahrzeugen, Gewässern und Stromleitungen sowie die Mittel und die verantwortliche Person für den Notstopp – all dies muss vor der Einführung als Betriebsregel dokumentiert werden. Insbesondere bei der überwachten Automatisierung von Landmaschinen sollte nicht unklar bleiben, was der Supervisor wann überprüft.
Zusammenfassung
RTK-Spurführung ist ein mehrstufiges System: Es wandelt eine absolute Positionsangabe im Zentimeterbereich in Spurführungslinien (AB-Linien, Kurvenlinien, Konturen) um, berechnet daraus über eine Rückkopplungsregelung für seitliche und Richtungsabweichungen einen Lenkwinkel und schließlich, kombiniert mit einer Applikationskarte, die Ausbringungsmenge. Anstatt nur die Positionsgenauigkeit zu vergleichen, ist die Bewertung des Spurführungsdesigns, der Redundanz des Korrekturpfads, der Anbindung an die variable Ausbringung und der Sicherheitsvorkehrungen bei Kommunikationsausfällen entscheidend für den tatsächlichen Nutzen im landwirtschaftlichen Betrieb.
Verhindert präzise RTK-Spurführung Gerätefehler?
Antenne und Arbeitspunkt unterscheiden sich. Montageabweichungen, Fahrzeugneigung und Geräteschwingungen tragen zu Arbeitspunktfehlern bei.
Referenzen
- Duskcoil: Funktionsweise von GNSS und die wichtigsten Produkte
- Duskcoil: Landwirtschaftliche Maschinentechnik 101: Die Reispflanzmaschine
- Kubota: Erweiterung der Produktpalette mit Auto-Steer (bestätigt am 4. September 2026)
- Kubota: Die Grundlagen von Auto-Steer (bestätigt am 4. September 2026)
- John Deere: AutoTrac (bestätigt am 4. September 2026)
-
Trimble: Erneuertes automatisches Lenksystem für landwirtschaftliche Fahrzeuge der GFX-Serie (bestätigt am 4. September 2026)
-
Yanmar: SMARTPILOT (bestätigt am 4. September 2026)
-
Yanmar: GNSS-Lenkung und automatische Lenkung (bestätigt am 4. September 2026)
-
Iseki: Intelligentes Düngesystem (bestätigt am 4. September 2026)
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.