Contents — find the section you need
Ein Traktor ist nicht einfach nur „ein Fahrzeug, das ein Feld bearbeitet“. Er ist eine mobile Antriebs- und Steuerungsplattform, die die Motorleistung im erforderlichen Verhältnis auf die Zugkraft verteilt, die den Boden vorwärts bewegt, die Zapfwelle, die rotierende Anbaugeräte antreibt, und die hydraulische Dreipunktaufhängung, die ein Anbaugerät anhebt und dessen Position bestimmt. Eine Bodenfräse, ein Pflug, eine Sämaschine, ein Düngerstreuer, ein Mähwerk oder eine Ballenpresse erfordern jeweils unterschiedliche Anforderungen an Widerstand, Drehzahl, Arbeitshöhe und Fahrgeschwindigkeit. Die Konstruktion eines Traktors besteht darin, all diese Anforderungen in einer einzigen Maschine zu erfüllen, ohne den Boden zu stark zu verdichten und mit gleichmäßiger Arbeitstiefe in einer geraden Linie zu arbeiten.
Dieser Artikel konzentriert sich auf Radtraktoren für Reisfelder und Trockenland, behandelt aber auch Kettentraktoren. Sofern nicht anders angegeben, basieren die Produktspezifikationen und -merkmale auf den veröffentlichten Informationen der jeweiligen Hersteller (Stand: 3. September 2026). Beachten Sie stets die Angaben in der Bedienungsanleitung des jeweiligen Modells hinsichtlich zulässiger Lasten, Zapfwellendrehzahl, Hydraulikanschlüsse, Straßentauglichkeit und sicherer Bedienung.
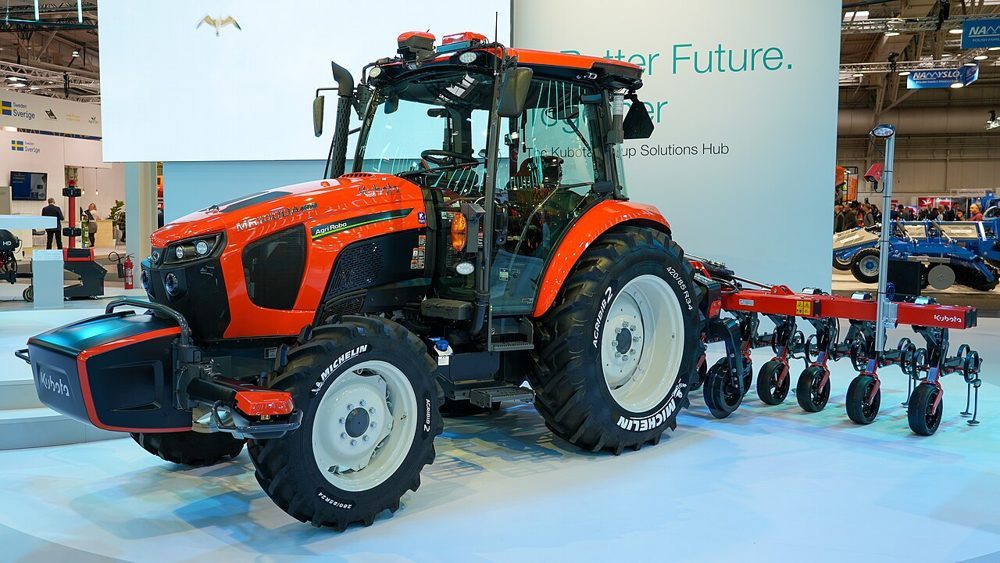 Kubota AgriRobo MR1000A
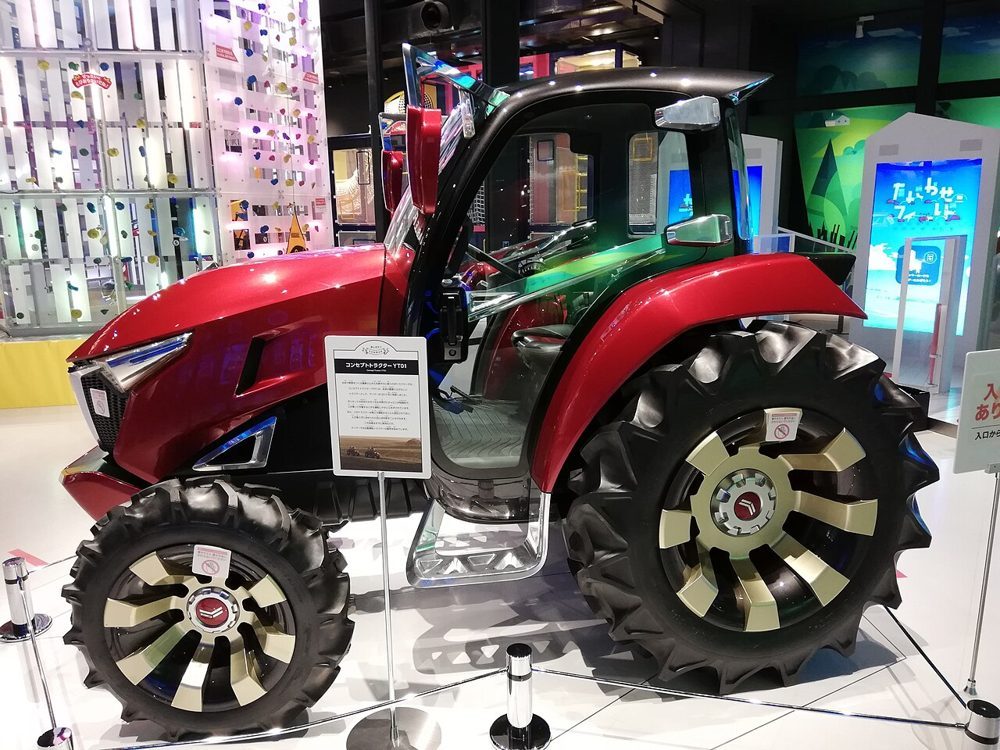 Yanmar YT01 Konzept
Bilder: Kubota AgriRobo MR1000A (MarcelX42, CC BY-SA 4.0) / Yanmar YT01 (CC0), Wikimedia Commons. YT01 ist ein Designstudienfahrzeug, keine Serienspezifikation.
.jpg)
.jpg)
Zusammenfassung (30 Sekunden)
-
Die Leistung eines Traktors setzt sich zusammen aus der Traktionskraft an der Reifen- oder Raupenaufstandsfläche, der Rotationskraft für die Anbaugeräte über die Zapfwelle und der Anbaugerätehöhe/-position über die Hydraulik und die Dreipunktaufhängung. Die Arbeitsleistung wird nicht allein durch die PS-Zahl bestimmt.
-
Die Traktion hängt von Reibung/Scherkraft im Boden, dem Fahrzeuggewicht, der Lastverteilung und dem Schlupf ab. Zu geringer Schlupf bedeutet unzureichende Last; zu viel Schlupf führt zu Kraftstoffverschwendung durch Bodenaufwirbelung und -schädigung. Ausreichende Ballastierung und der richtige Reifendruck sind wichtig.
-
Die Zapfwelle ist eine standardisierte Drehwelle, die üblicherweise 540 oder 1000 U/min auf die Anbaugeräte überträgt. Falsche Drehzahl, Schutzvorrichtungen oder falsche Massenträgheitslasten sind gefährlich, und die Anforderungen des Anbaugeräts müssen überprüft werden.
Die Dreipunktaufhängung ist ein Mechanismus, der ein Anbaugerät mit einem oberen und zwei unteren Befestigungspunkten trägt. Die Zugkraftregelung gibt die Bearbeitungstiefe anhand des Zugwiderstands zurück, während die Positionsregelung eine voreingestellte Höhe hält. Durch die Kombination beider Funktionen lässt sich das Endergebnis auch bei unebenem Gelände oder schwankender Bodenqualität stabil halten.
Dieselmotoren sind nach wie vor führend aufgrund ihrer hohen Energiedichte für den Dauerbetrieb unter hoher Last, der einfachen Betankung, des hohen Drehmoments bei niedrigen Drehzahlen und der Kompatibilität mit bestehenden Hydraulik-/Zapfwellensystemen. Die Elektrifizierung schreitet zunächst bei kleinen Maschinen, Anbaugeräten und Hybridfahrzeugen voran; bei großen Maschinen, die den ganzen Tag im Einsatz sind, stellen Batteriegewicht und Ladevorgang weiterhin Herausforderungen dar.
Die Vernetzung von RTK-GNSS, IMU, Radgeschwindigkeit, Kameras und Ertrags-/Bodensensoren ermöglicht die Weiterentwicklung von der Geradeausfahrtunterstützung hin zu autonomer Lenkung, variabler Düngung und geschlossener Regelung von Bearbeitungstiefe und Fahrgeschwindigkeit. Positionierungsgenauigkeit, seitlicher Versatz des Anbaugeräts und Hinderniserkennung müssen jedoch separat berücksichtigt werden.
1. Geschichte: Von der Dampfmaschine zur „Antriebsquelle mit freier Gerätewahl“
Die mechanisierte Landwirtschaft sah anfangs ganz anders aus als der heutige Traktor. Dampftraktoren des 19. Jahrhunderts lieferten zwar hohe Leistungen, waren aber schwer, schwierig zu starten und zu bewässern und neigten dazu, auf nassen Feldern einzusinken. Mit der Verbreitung von Verbrennungsmotoren entwickelten sich leichte Benzin-/Petroleumtraktoren, die ihren eigenen Kraftstoff mitführten und direkt einen Pflug zogen. In der ersten Hälfte des 20. Jahrhunderts kamen Luftreifen, Dieselmotoren, Hydraulik und die Dreipunktaufhängung zusammen und bildeten die Grundlage für die heutige Grundform: Verschiedene Anbaugeräte können ausgetauscht werden, ohne die Maschine selbst zu ersetzen.
Der entscheidende Wendepunkt war, als der Traktor nicht nur ein Zugfahrzeug, sondern eine standardisierte Schnittstelle für die landwirtschaftliche Arbeit wurde. Die Zapfwelle (PTO) liefert die Rotationskraft, die Dreipunktaufhängung die Stütz- und Hubfunktion, die Hydraulikanschlüsse die Zylinder- oder Motorkraft und elektrische Anschlüsse und Kommunikationssysteme wie ISOBUS die Steuerungsinformationen. Hersteller von Landmaschinen können ihre Konstruktionen an diesen Schnittstellen ausrichten, anstatt für jedes Modell ein eigenes Zugfahrzeug zu entwickeln. Auch die moderne Präzisionslandwirtschaft basiert auf dem Prinzip der Trennung von Maschine und Anbaugerät.
In Japan gibt es vielfältige Anbaubedingungen – von kleinen Reisfeldern über Nassreisfelder und Trockenlandwirtschaft bis hin zu Obstplantagen –, wo Maschinen mit geringer und hoher Motorleistung sowie Rad-, Halb- und Vollkettenfahrzeuge parallel eingesetzt werden. Im Reisanbau ist die Kombination aus Bodenbearbeitung und Rotationsfräse typisch; im Trockenlandbau sind Arbeiten mit hohem Zugwiderstand wie Pflügen, Tiefenlockern und Säen üblich. Neben der reinen Vergrößerung der Maschine muss das gesamte Arbeitssystem – einschließlich Feldparzellenaufteilung, Vorgewende, Feldwege, Entwässerung und Bodenschichten – neu konzipiert werden.
2. Drei Ausgänge gleichzeitig betrachten
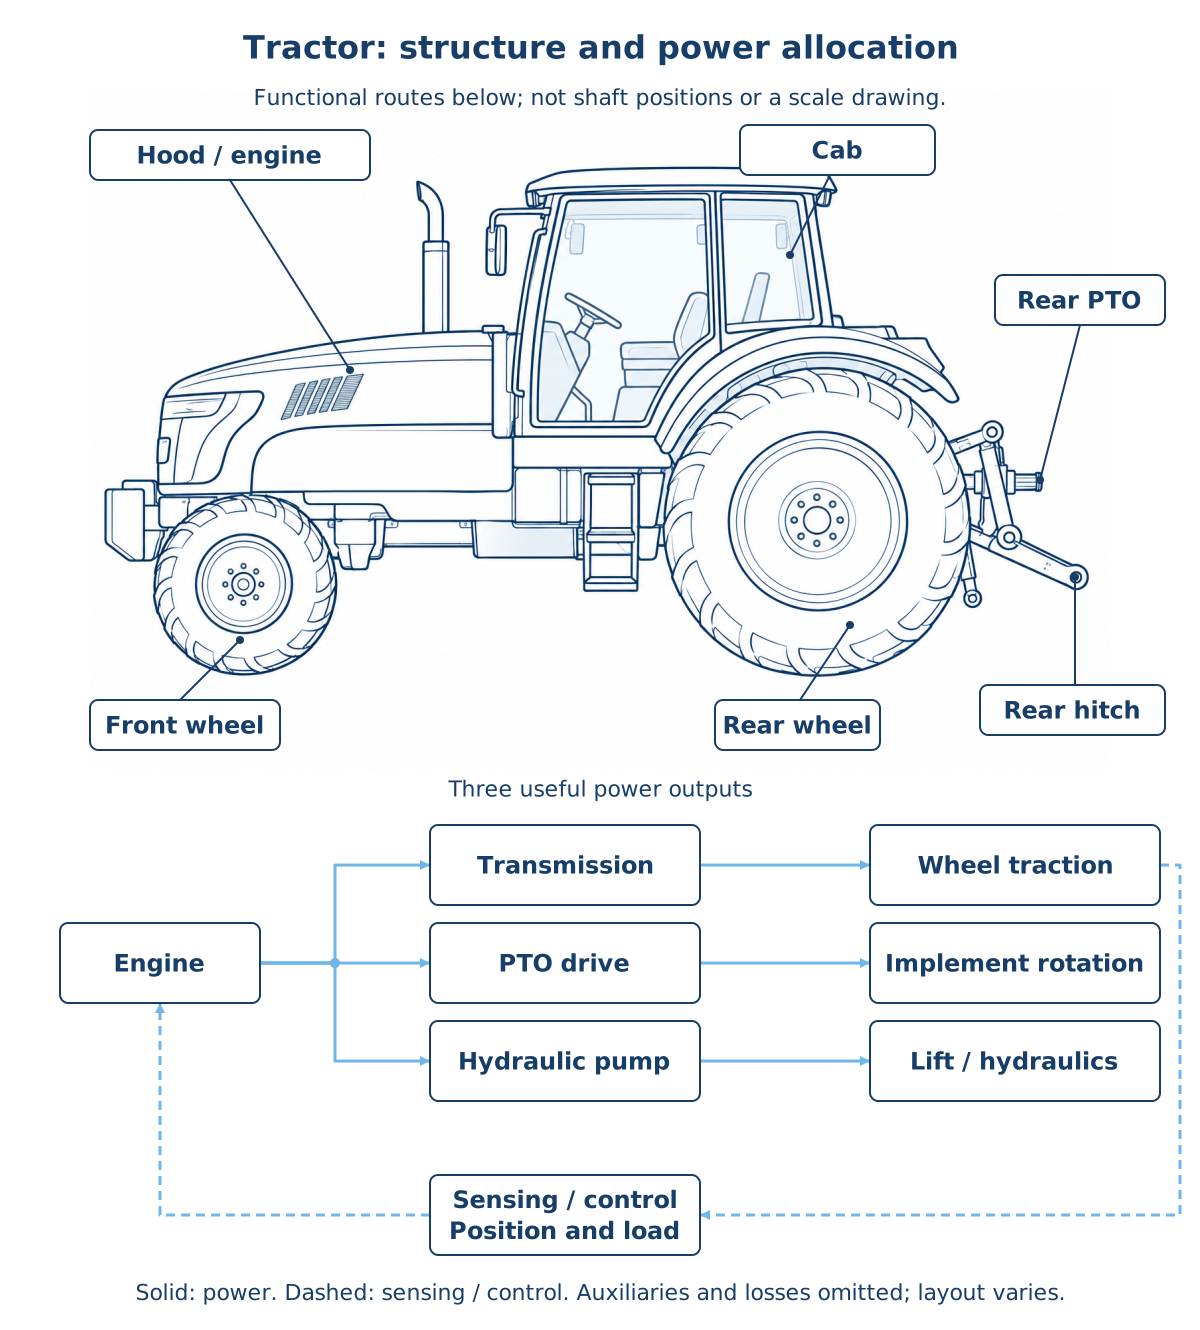
Abbildung: Duskcoil. KI-generierte Traktor-Strichzeichnung mit Beschriftungen und Funktionsabläufen, basierend auf einer gemeinsamen Spezifikation; keine Maschinenzeichnung.
Die Motorleistung sei P_e. Sie lässt sich konzeptionell wie folgt aufteilen:
P_{travel} steht für den Fahrantrieb, P_{pto} für die Zapfwelle, P_{hyd} für die Hydraulikpumpe, P_{aux} für Lüfter, Lichtmaschine usw. und P_{loss} für Getriebe- und Hydraulikverluste. Diese Begriffe sind nicht immer gleichbedeutend. Die Rotationsbodenbearbeitung beansprucht die Zapfwelle stark, während das Pflügen den Fahrantrieb/die Traktion stark beansprucht. Auch bei Aussaat- und Düngearbeiten, bei denen häufig Hydraulikzylinder betätigt werden, darf der Hydraulikbedarf nicht vernachlässigt werden.
Daher ist die Aussage „100 PS bewältigt die doppelte Fläche von 50 PS“ nicht zutreffend. Unter Verwendung der Arbeitsbreite w [m], der Fahrgeschwindigkeit v [km/h] und der Feldleistungseffizienz eta_f lässt sich die tatsächliche Arbeitsleistung C [ha/h] näherungsweise wie folgt berechnen:
eta_f berücksichtigt Wenden am Vorgewende, Geräteeinstellung, Betankung, Nachfüllen von Material, Überlappungsfahrten und Verlangsamung durch Schlamm. Höhere Motorleistung ermöglicht zwar eine größere Arbeitsbreite und höhere Geschwindigkeit, doch wenn die Feldform oder die Gerätekapazität nicht mithalten können, steigt die Effizienz nicht.
3. Warum Dieselmotoren dominieren und Elektrifizierung
Der Hauptgrund, warum landwirtschaftliche Traktoren nach wie vor überwiegend mit Diesel betrieben werden, liegt darin, dass schwere, kontinuierliche und lang andauernde Arbeiten mit schnellem Betanken in Feldnähe bewältigt werden müssen. Dieselkraftstoff hat eine hohe Energiedichte pro Gewichts-/Volumeneinheit und liefert bereits bei niedrigen Drehzahlen ein hohes Drehmoment. Es lässt sich mechanisch gut mit Getrieben, Zapfwellen und Hydraulikpumpen verbinden, und die Vergrößerung des Kraftstofftanks führt nicht zu Ladeverzögerungen. Common-Rail-Einspritzung, Turboaufladung, Abgasnachbehandlung und elektronische Drehzahlregler haben die Emissionen und den Kraftstoffverbrauch verbessert und gleichzeitig die Drehzahl auch unter stark schwankenden Lasten konstant gehalten.
Die Stärke des Dieselmotors liegt nicht nur in seiner Leistung. Was in dem Moment benötigt wird, in dem eine Bodenfräse auf einen harten Erdklumpen trifft oder ein Pflug in eine Lehmschicht eindringt, ist, dass Motor, Getriebe, Zapfwelle und Hydraulik kurzzeitige Lastspitzen abfangen können. Die Betrachtung des Zusammenhangs zwischen Drehmoment und Winkelgeschwindigkeit verdeutlicht, warum eine Konstruktion, die hohes Drehmoment bei niedriger Drehzahl liefert, für langsame, schwere landwirtschaftliche Arbeiten geeignet ist. Andererseits führen Leerlauf, hydraulische Drosselverluste, übermäßiger Ballast und Schlupf dazu, dass Kraftstoff in Wärme umgewandelt oder der Boden aufgewirbelt wird.
Die Elektrifizierung beschränkt sich nicht allein auf den sofortigen Ersatz des Verbrennungsmotors durch eine Batterie. Bei kleinen Traktoren und Nutzfahrzeugen für Hof und Betriebsgelände reduziert die Batterieelektrifizierung Lärm und lokale Abgase und erleichtert so den Einsatz bei Nacht oder in geschlossenen Räumen. Bei großen Maschinen kommen elektrische Zusatzgeräte, elektrische Hydraulikpumpen, serielle Hybridantriebe, externe Stromversorgung und elektrische Aktuatoren an den Anbaugeräten für eine schrittweise Einführung infrage. Ein Elektromotor liefert bereits bei nahezu null Umdrehungen ein hohes Drehmoment, regelt die Drehzahl präzise und kann zudem Energie zurückgewinnen.
Eine große Maschine, die den ganzen Tag im Einsatz ist, steht jedoch vor dem Problem, dass der Energiebedarf und das Gewicht der Batterie den Bodendruck erhöhen. Staub, Schlamm, Vibrationen, Hochspannungssicherheit, Schnellladefähigkeit und die Netzkapazität in der Nähe der Anbauflächen sind weitere wichtige Faktoren für die Implementierung. Aktuell ist es realistisch, dies zusammen mit einer automatischen Fahrgeschwindigkeitsregelung zur Senkung des Kraftstoffverbrauchs, verlustarmer Hydraulik, der Vermeidung unnötiger Überlappungen und kohlenstoffarmen Kraftstoffen zu bewerten. Ob eine Elektrifizierung sinnvoll ist, sollte nicht allein aufgrund des Fehlens eines Motors beurteilt werden, sondern unter Berücksichtigung von Betriebsstunden, Stromversorgungsmethode, Bodenverdichtung und Lebenszyklus.
4. Traktionskraft: Bodenhaftung ohne Überbearbeitung
Die Umfangskraft, die ein Antriebsrad auf den Boden ausübt, sei die Traktionskraft F_t. Idealisiert, unter Berücksichtigung der Normalkraft W_d am Rad und des nutzbaren Traktionskoeffizienten mu_t im Boden, lässt sie sich wie folgt darstellen:
In realen Böden wirkt sich die Traktion nicht nur durch einfache Reibung zwischen Gummi und Boden aus – auch die Scherung des Bodens durch die Stollen, die Kontaktfläche, der Feuchtigkeitsgehalt, die Bodenverdichtung und das Einsinken spielen eine Rolle. Trockener, harter Boden, nasser Lehm und ein frisch gepflügter Reisfeld unterscheiden sich sowohl in der Traktion mu_t als auch im Auftreten des Einsinkens.
Sei die theoretische Radumfangsgeschwindigkeit v_w und die tatsächliche Vorwärtsgeschwindigkeit v. Das Schlupfverhältnis s ergibt sich dann wie folgt:
s=0 entspricht idealem Rollverhalten. Je größer s ist, desto stärker dreht das Rad durch, ohne vorwärtszukommen. Mäßiger Schlupf ist unvermeidbar, da er durch die Scherung des Bodens Vortrieb erzeugt. Zu starker Schlupf hingegen verschlechtert den Kraftstoffverbrauch und begünstigt Spurrillen, Bodenverdichtung und ungleichmäßige Arbeitstiefe. Heben sich die Vorderräder ab oder drehen die Hinterräder frei durch, sollten der Widerstand des Anbaugeräts, Ballast, Allradantrieb, Differenzialsperre und der Reifendruck überprüft werden.
Die Kraft, die ein Anbaugerät nach hinten und unten zieht, verteilt die Radlasten durch das Drehmoment um den Schwerpunkt. Hangneigung, Höhe des Anhängepunkts und die Position der Dreipunktaufhängung beeinflussen die Lenkstabilität. Frontballast dient der Sicherung der Lenkkraft an den Vorderrädern, sollte aber nicht unbegrenzt hinzugefügt werden – zu hohes Gesamtgewicht erhöht die Bodenverdichtung. Radialreifen, Niederdruckbetrieb und Raupenketten vergrößern die Aufstandsfläche und senken den durchschnittlichen Bodendruck, gehen aber mit Nachteilen hinsichtlich Kurvenwiderstand, Preis, Fahrverhalten und Verschleiß einher.
5. 2WD, 4WD, Halbketten- und Vollkettenfahrzeuge
| Fahrwerk | Stärken | Schwächen | Geeignete Bedingungen |
|---|---|---|---|
| 2WD (Hinterradantrieb) | Relativ einfache Konstruktion; Vorteile beim Wenden und in der Wartung | Die Vorderradlast neigt zur Entlastung; erreicht früh ihre Grenze bei nassen Reisfeldern oder schwerem Anhängerbetrieb | Leichte Arbeit, relativ trockene, ebene Felder |
| 4WD (Allradantrieb) | Antriebskraft vorne und hinten nutzbar; Hohe Vielseitigkeit und Mobilität | Erfordert die Kontrolle von Reifendruck, Raddrehzahl (Vorder-/Hinterachse) und Differenzialsperre | Vielseitig einsetzbar, z. B. in Trockengebieten, Reisfeldern und für Transporte |
Halbkettenfahrzeug | Kombiniert die Lenkbarkeit von Vorderreifen mit dem geringen Bodendruck von Raupenfahrwerken | Achten Sie auf Raupenverschleiß/-spannung und Links-Rechts-Unterschiede, die die Fahrlage beeinflussen | Geeignet für nasse Reisfelder, Anhängerbetrieb und präzise Arbeiten |
Vollkettenfahrzeug | Große Aufstandsfläche, gute Befahrbarkeit nasser Reisfelder, hohe Stabilität beim Anhängerbetrieb | Geeignet für Straßenfahrten, geringen Kurvenwiderstand, Kosten und Bodenabtrag | Geeignet für weichen Boden, große Anbaugeräte und Arbeiten nach Regenfällen |
Ein Raupenfahrzeug ist kein „Zauberfahrwerk, das niemals einsinkt“. Selbst bei sinkendem durchschnittlichem Bodendruck verändern lokale Belastungen in der Nähe der Laufrollen, Bodenabtrag beim Kurvenfahren und wiederholtes Befahren derselben Spur die Bodenstruktur. Anstatt schlechte Entwässerung allein mit dem Fahrzeug zu beheben, sollte es mit Unterflurdränagen, Maßnahmen zur Bodenverbesserung, Fruchtfolge und optimierter Arbeitsplanung kombiniert werden. Yanmars aktuelles Sortiment umfasst Rad-, Delta- (Vorderrad-/Hinterradantrieb) und Vollkettenfahrzeuge, jeweils nach Anwendungsbereich. Sortiment nach Baureihe
6. Zapfwelle: Standard und Gefahren der Rotationsübertragung
Die Zapfwelle (PTO) überträgt die vom Getriebe aufgenommene Rotationsenergie über eine Keilwelle an der Rückseite auf ein Anbaugerät. Bodenfräsen, Mähwerke, Streuwagen, Ballenpressen und Pumpen werden nicht von den Antriebsrädern, sondern von der Rotationsenergie der Zapfwelle angetrieben. Die mechanische Leistung für die Zapfwellendrehzahl n [U/min] und das Drehmoment T [Nm] beträgt:
Eine Erhöhung der Drehzahl reduziert das für die gleiche Leistung benötigte Drehmoment. Dabei dürfen jedoch niemals die zulässige Drehzahl des Anbaugeräts, die Messerspitzengeschwindigkeit, die Vibrationen, die Gefahr von herumfliegenden Teilen oder die Auslegung der Schutzvorrichtung überschritten werden. Die gängigen Drehzahlen von 540 U/min oder 1.000 U/min sind repräsentative Standardwerte, die die Auswahl passender Anbaugeräte erleichtern. Prüfen Sie jedoch immer die Angaben auf dem jeweiligen Gerät und in der Bedienungsanleitung.
Die Zapfwelle (PTO) ist in zwei Ausführungen erhältlich: drehzahlsynchronisiert und unabhängig. Wenn Sie die Rotation des Anbaugeräts beim Säen oder bei Arbeiten mit niedriger Geschwindigkeit aufrechterhalten möchten, ist eine unabhängige Zapfwelle praktisch. Allerdings dreht sich das Anbaugerät aufgrund seiner hohen Massenträgheit auch nach dem Auskuppeln weiter. Ist der Winkel eines Kreuzgelenks zu steil, erhöhen sich Rotationsungleichmäßigkeiten und Vibrationen, was zu Schäden führen kann. Entfernen Sie daher niemals Schutzvorrichtungen, reinigen oder beseitigen Sie Verstopfungen nur bei abgestelltem Motor und vollständiger Rotationsstillstand und halten Sie Kleidung und Kabel unbedingt vom Gerät fern.
7. Dreipunktaufhängung: Kraftmessung zur Rückmeldung der Bearbeitungstiefe
Die Dreipunktaufhängung ist ein dreieckiger Verbindungsmechanismus, der ein Anbaugerät mit zwei Unterlenkern (links und rechts) und einem Oberlenker trägt. Durch das Heben und Senken der Unterarme mittels eines Hydraulikzylinders wird das Anbaugerät angehoben und erreicht schnell die Transportposition am Feldrand. Die Abstimmung der Hubstangenlänge (links/rechts), der Oberlenkerlänge, der Fangketten, der Kategorie und des Schnellwechslers sorgt für die korrekte Ausrichtung des Anbaugeräts hinsichtlich Seitenschwanken, Längsneigung und Arbeitstiefe.
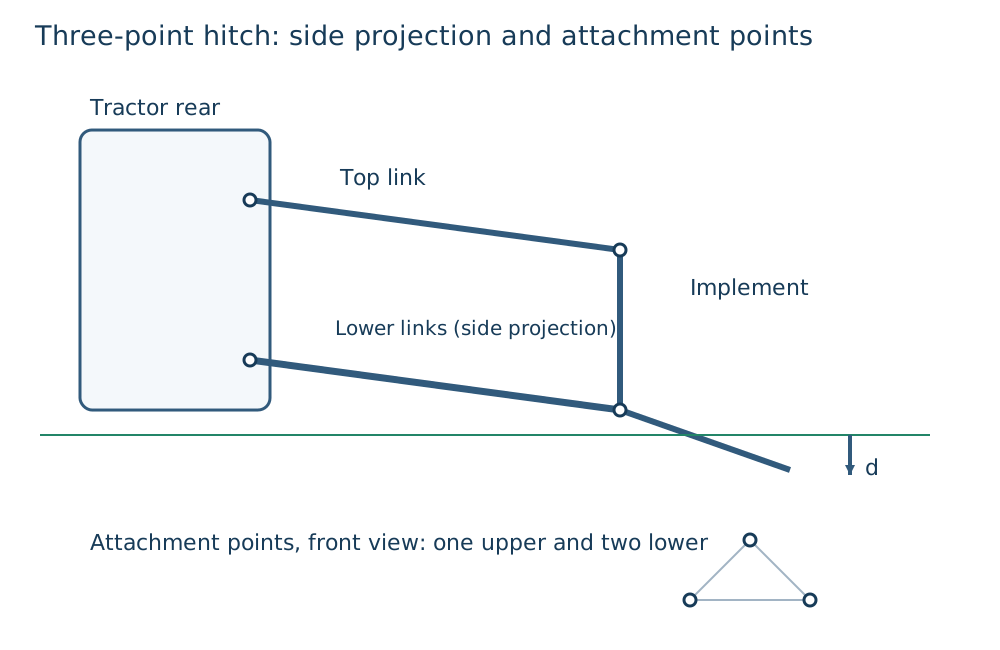
Abbildung: Erstellt von Duskcoil. Die tatsächlichen Befestigungspunkte der Unterlenker, das Anbaugerät und die Konfiguration des Steuerventils variieren je nach Modell und Anwendung.
Die Positionsregelung hält die Unterlenkerposition gegenüber einem Hebel oder einer Zielposition. Sie ist intuitiv anwendbar, z. B. um eine Bodenfräse auf konstanter Höhe zu halten oder sie am Vorgewende anzuheben/abzusenken. Die Zugkraftregelung hingegen erfasst den Zugwiderstand, der über den Oberlenker oder die Unterlenker übertragen wird, und hebt das Anbaugerät leicht an, wenn der Widerstand zunimmt, und senkt es ab, wenn er abnimmt. Sie kommt zum Einsatz, wenn ein Pflug beim Einfahren in eine harte Bodenschicht plötzlich schwerer wird, um ein Abwürgen des Motors oder übermäßigen Schlupf bei gleichbleibender durchschnittlicher Bodentiefe zu verhindern.
Eine einfache Abbildung der Proportionalregelung ist:
d ist die geschätzte Bearbeitungstiefe, d^* die Soll-Bearbeitungstiefe, F_d die Zugkraft und u der Betätigungsgrad des Hubventils. In der Praxis spielen Bodenströmung, Spiel der Unterlenker, Verzögerungen des Anbaugeräts und die Neigung des Aufbaus eine Rolle, sodass abrupte Bewegungen zu Schwankungen der Arbeitstiefe führen. Daher reicht es nicht aus, sich nur auf die Position oder die Kraft zu verlassen – die Kombination aus Positions- und Zugkraftregelung, Oberlenkereinstellung und angepasster Fahrgeschwindigkeit muss optimal aufeinander abgestimmt sein.
Die Bearbeitungstiefe ist der Abstand von der Bodenoberfläche bis zur Schaufelspitze. Da die Bodenoberfläche selbst jedoch uneben ist, die Reifen oder Raupen einsinken und die Vorder- und Hinterräder Stufen überlappen, kombiniert die Arbeitshöhenregelung den Unterlenkerwinkel, die Position des Hydraulikzylinders, den Schlupf der Hinterräder, das Bodenkontaktrad des Anbaugeräts, laser-/ultraschall-/kamerabasierte Bodenmessungen und die IMU-Lage. Soll beispielsweise die Saattiefe konstant sein, sollte der Referenzwert die Bodenkontakttiefe sein. Verhältnis zwischen dem Stützrad der Sämaschine und dem Boden, nicht die Höhe des Traktoraufbaus.
8. Ertrags- und Bodensensoren: Eine Karte berücksichtigt auch die „Messverzögerung“
Ein Traktor ist kein Mähdrescher, aber während der Aussaat, Düngung und Bodenbearbeitung wird er zum zentralen Messinstrument für die Boden- und Arbeitsvariabilität und verknüpft diese mit einer späteren Ertragskarte. Beispiele hierfür sind: relative Bodencharakterisierung mittels elektrischer Leitfähigkeit (EC), Schätzung des Gehalts an organischer Substanz/Feuchtigkeit mittels Nahinfrarotspektroskopie, Erkennung von Bodenverdichtungen mittels Eindringwiderstand und GNSS-gestützte Protokolle von Düngermenge, Saatgutmenge und Bearbeitungstiefe. Eine hohe EC bedeutet nicht zwangsläufig sofortige Fruchtbarkeit – sie wird von Feuchtigkeitsgehalt, Salzgehalt, Tongehalt und Temperatur beeinflusst. Dies muss stets durch Bodenprobenanalyse und Feldbeobachtung überprüft werden.
Ertragskarten werden in den meisten Fällen aus dem Korndurchflussmesser oder der Tankwaage des Mähdreschers, dem Feuchtigkeitsmesser und GNSS-Daten erstellt. Diese Daten werden überlagert mit Die Arbeitsaufzeichnungen des Traktors ermöglichen Vergleiche wie „Hat sich der Ertrag im Folgejahr auf einer tief gepflügten Parzelle verändert?“ oder „War die Grenze für die variable Düngung angemessen?“. Wird die Zeitverzögerung τ zwischen dem Verlassen des Mähdreschers und dem Erreichen des Sensors jedoch nicht korrigiert, gehört ein Wert, der der Position (x(t),y(t)) zugeordnet ist, tatsächlich zu (x(t-τ),y(t-τ)). Das Ausschließen von Wendemanövern, Entladen und Nullpunktkorrektur des Sensors ist eine Qualitätskontrolle, die vor der Erstellung einer fehlerfreien Karte erfolgen muss, nicht erst danach.
| Sensor / Aufzeichnung | Hauptgröße | Typischer Fehler | Wie man die Daten in eine Entscheidung einbindet |
|---|---|---|---|
| Bodenleitfähigkeit (EC) | Räumliche Variation der elektrischen Leitfähigkeit | Verwechslung von Feuchtigkeit/Salzgehalt/Temperatur mit Fruchtbarkeit | Stratifizierung von Probenahmepunkten, Aufstellung von Hypothesen zu Drainage/Bodenstruktur |
| Eindringwiderstand | Bodenhärte, Verdichtungstiefe | Wert ändert sich stark mit dem Feuchtigkeitsgehalt | Mögliche Tiefen/Zonen für die Tiefenlockerung |
Dreipunktaufhängungslast / Zapfwellendrehmoment | Arbeitswiderstand, Eingangslast | Vergleich ohne Berücksichtigung von Geräteausrichtung oder -geschwindigkeit | Geschlossene Regelung zur Begrenzung von Fahrgeschwindigkeit/Arbeitstiefe |
Dünge-/Aussaatprotokoll | Ausgebrachte Menge, Position, Zeitpunkt | GNSS-Ausfälle, Überlappung, seitlicher Geräteversatz | Überprüfung der Düngeempfehlung für die nächste Saison anhand des Ertrags |
Mähdrescherertrag/Feuchtigkeit | Räumliche Variation von Ertrag und Qualität | Zeitverzögerung, Neigung, Durchflusskalibrierung | Untersuchung von Kausalhypothesen in Bezug auf Bodenbeschaffenheit/Einsatzmittelmenge |
9. Autonomes Fahren mit RTK-GNSS: Satelliten allein beherrschen das Feld nicht
Die alleinige GNSS-Positionierung ist fehlerbehaftet und hängt von der Satellitengeometrie, der Ionosphäre und Mehrwegeausbreitung ab. RTK (Real Time Kinematic) ist ein Verfahren, das die Trägerphasendifferenz einer Basisstation oder eine Netzwerkkorrektur nutzt, um die relative Position des Rovers mit hoher Präzision zu bestimmen. Unter optimalen Bedingungen kann eine relative Genauigkeit im Zentimeterbereich erreicht werden, was die geradlinige Navigation unterstützt und somit die Feldgeschwindigkeit reduziert. Überlappungen/Aussetzer zwischen benachbarten Arbeitsgängen, Positionsgenauigkeit beim Säen und Düngen sowie Dammbildung: Yanmar hat angekündigt, dass die für 2026 angekündigte Geradeausfahrhilfe YT4S/5S standardmäßig mit hochpräzisem RTK-GNSS ausgestattet ist. Pressemitteilung
Die Antenne erfasst jedoch nur einen Punkt am Fahrzeug, nicht die Schaufelspitze des Anbaugeräts. Steigungen, seitlicher Reifenschlupf, Spiel in der Anhängevorrichtung und Zugkraft des Anbaugeräts führen zu Abweichungen der Antennenbahn von der tatsächlichen Arbeitslinie. Daher misst das Steuerungssystem zusätzlich zu GNSS Roll-, Nick- und Gierwinkel über die IMU, kurzfristige Bewegungen über die Radgeschwindigkeit und den Maschinenzustand über Lenkwinkel, Hydraulik und Position der Anbaugeräte. Kameras und LiDAR dienen als Hilfsmittel zur Erfassung von Personen, Hindernissen, Dämmen und Pflanzenreihen.
Beim Vergleich autonomer Fahrsysteme gilt: Mindestens „Unterstützung beim Geradeausfahren“ und „Folgen einer Linie A-B“. Es ist zu unterscheiden zwischen „automatischem Wenden am Vorgewende“, „Heben/Senken und Steuern des Anbaugeräts“ und „unbemanntem Betrieb unter Aufsicht“. NARO hat eine Technologie zur Selbstlokalisierung von landwirtschaftlichen Fahrzeugen auf Feldwegen veröffentlicht. Diese integriert GNSS, KI-basierte Straßenerkennung und eine Methode, die Masten als Orientierungspunkte nutzt und deren Zuverlässigkeit berücksichtigt. Robuste Selbstlokalisierungstechnologie Dies zeigt, dass ein einzelner Sensor nicht ausreicht, sobald man Gebiete mit schlechter Satellitensicht oder Fahrten außerhalb des Feldes berücksichtigt.
Der Kern der Sicherheit besteht nicht nur in der Positionsübereinstimmung. Geofencing der Feldgrenzen, Notstopp, Überprüfung auf Personen/Fahrzeuge/Gewässer/Stromleitungen, sicheres Anhalten bei Kommunikationsverlust, die Reihenfolge des Anhebens des Anbaugeräts und die Rolle eines Fernüberwachers sollten als Betriebsabläufe vor dem Einsatz festgelegt werden. Je mehr Automatisierung zur Kompensation von Arbeitskräftemangel eingesetzt wird, desto eindeutiger sollte die Zuständigkeit im Ausnahmefall sein.
10. Aktuelle Produktbeispiele lesen
Da sich Produktnamen mit Updates, Regionen und Verkaufsspezifikationen ändern, stellt dieser Abschnitt keine Leistungsrangliste dar. Er listet lediglich Designbeispiele auf, die auf öffentlichen Seiten verifiziert werden können. Prüfen Sie für die Kauf- oder Einsatzplanung Kabine, Getriebe, Reifen/Raupen, Anbaugeräte, GPS-Korrekturdienst und regionale Verkaufsspezifikationen anhand des Angebots und der Bedienungsanleitung – auch bei gleicher Modellbezeichnung.
| Hersteller & Produktbeispiel | Wichtige Punkte aus öffentlichen Informationen | Technische Aspekte | Offizielle Informationen |
|---|---|---|---|
| Kubota Agri Robo Serie | Eingesetzt als Agrarlösung mit robotischem/autonomem Fahren und autonomer Lenkung | Als System mit GNSS-Korrektur, Überwachung und Geräte-/Feldbedingungen prüfen | Agri Robo |
| Kubota M7 Serie usw. | Eine Traktorenreihe für Großflächenarbeiten | Traktion, Hydraulikfluss, Heckhub und Gerätekompatibilität separat prüfen PS | Traktorenliste |
| Iseki Japan / T.Japan usw. | Setzt Traktoren in verschiedenen PS-Klassen für Reisanbau und Trockenlandwirtschaft ein | Vergleichen Sie Wendigkeit, Eignung für Nassreis, Kombination mit Bodenfräsen und Spurhalteassistent | Iseki Traktoren |
| Yanmar YT4S/5S | YT488S, YT498S, YT4104S, YT5114S Markteinführung Juni 2026. 88–114 PS; Spurhalteassistent verfügbar | Hohe Leistung, I-HMT, hydraulischer Hub und RTK-GNSS bilden zusammen ein Set für schweres Ziehen und präzises Geradeausfahren | YT4S/5S Ankündigung |
| Yanmar YT225A/C, YT233A/C | Öffentliche Beispiele für Raupenfahrwerksspezifikationen. Listet Modelle mit 24,5/33,0 PS auf | Bewertung von niedrigem Bodendruck und Geländegängigkeit in nassem Reisfeld im Hinblick auf Mobilität und Wartungsaufwand | Produktbeispiele |
Die Entscheidung zwischen Kubota, Iseki und Yanmar allein anhand des Herstellernamens oder der maximalen PS-Zahl ist riskant. Erstellen Sie zunächst eine Liste der benötigten Anbaugerätemasse, der erforderlichen Zapfwellenleistung, der Anzahl und Durchflussmenge der Hydraulikkupplungen, der Dreipunktaufhängungskategorie und Hubkraft, der maximalen Neigung des Feldes und der Beschaffenheit des nassen Reisfeldes, der Breite des Feldwegs und des Lagerorts. Vergleichen Sie außerdem die Kosten für die autonome Lenkung inklusive Korrektursignalen, das Servicenetz des lokalen Händlers und die Kompatibilität mit vorhandenen Anbaugeräten. Der Wert eines Traktors liegt nicht im Gerät selbst, sondern darin, wie viele Anbaugeräte er zuverlässig und mit welcher Leistung er das ganze Jahr über betreiben kann.
11. Neueste Forschung: Von der Sensorik zum geschlossenen Regelkreis Steuerung
Der Fokus aktueller Forschung hat sich von der reinen Linienführung mittels GNSS hin zur Bestimmung von Geschwindigkeit, Arbeitstiefe und Ausbringungsmenge in Abhängigkeit von Boden- und Pflanzenbeschaffenheit verlagert. Dabei werden Zugkraft, Zapfwellendrehmoment, Radschlupf, IMU, Kameras, Bodeninformationen und Arbeitshistorie integriert. Fahrgeschwindigkeit, Gang und Hubwerk werden angepasst, um Motorstillstand oder übermäßigen Schlupf zu vermeiden. Dies lässt sich als Optimierung unter Nebenbedingungen darstellen.
Dabei bezeichnen v die Fahrgeschwindigkeit, d die Arbeitstiefe, q die Geräteausrichtung, C die Arbeitsleistung, dot m_f den Kraftstoffverbrauch und s das Schlupfverhältnis. Da die Bodenbeschaffenheit in der Praxis nie vollständig bekannt ist und Sensoren Störungen und Ausfälle aufweisen können, werden – anstatt alles einem Lernmodell zu überlassen – Obergrenzen für Kraft, Rotation und Temperatur, sicheres Anhalten und manuelle Eingriffe festgelegt. Interventionen müssen weiterhin notwendig sein.
Bildbasierte Damm-/Reihenverfolgung, LiDAR-Hinderniserkennung, bodenwiderstandsbasierte Vorhersage mittels digitaler Zwillinge und Aktualisierungen der Anbauanweisungen anhand von Feldarbeitsprotokollen sind ebenfalls Bereiche laufender Forschung und Feldversuche. Ein Ergebnis wie „Ertragssteigerung“ lässt sich jedoch nicht allein auf den Einsatz von Sensoren zurückführen. Nur die Erfassung von Wetter, Sorte, Aussaattermin, Entwässerung, Krankheiten und Bedienereinstellungen im Vergleich zu einer Kontrollfläche und die mehrjährige Überprüfung bilden eine Grundlage für Entscheidungen im Betriebsmanagement.
12. Praktische Prüfungen für Betrieb und Wartung
| Symptom | Zuerst prüfen | Technische Sicht |
--- | --- | --- |
| Leichtes Vorderteil, schwer zu lenken | Widerstand des Anbaugeräts, Frontballast, Anlenkung | Der Anhängepunkt verlagert die Last nach hinten. Unüberlegtes Beschleunigen ist gefährlich. | | Durchdrehende Hinterräder, hoher Kraftstoffverbrauch | Schlupf, Allradantrieb, Reifendruck, Bodenfeuchtigkeit, Arbeitstiefe | Unzureichende Traktion von zu hohem Zugkraftbedarf unterscheiden |
Variierende Bodenbearbeitungstiefe | Positions-/Zugkrafteinstellungen, Bodenkontaktrad, Koppelstangenlänge, Fahrzeuglage | Prüfen Sie, ob die Bezugsfläche die Bodenoberfläche, die Kraft oder die Anbaugeräteseite ist. |
Anbaugeräte mit Zapfwelle vibrieren | Zapfwellendrehung, Gelenkwinkel, Schutzvorrichtung, Messer-/Wellenbalance | Ungleichmäßige Rotation und Massenträgheitslasten unbedingt beheben. |
Autonomes Lenkverhalten schwankt oder driftet | RTK-FIX-Status, Antennenposition, seitlicher Versatz des Anbaugeräts, IMU | Fahrzeugposition und Position des tatsächlichen Arbeitsergebnisses stimmen nicht überein. |
Vor dem Start Ölstand, Kühlmittel, Leckagen, Reifen oder Raupenketten, Radmuttern, Koppelstangen, Zapfwellenschutzvorrichtung, Hydraulikschläuche, Beleuchtung, Bremsen und Befestigung des Anbaugeräts prüfen. Zum Entfernen von Verstopfungen, Reinigen oder Einstellen den Motor abstellen, den Zündschlüssel abziehen und sicherstellen, dass rotierende Teile und Hydraulik vollständig zum Stillstand gekommen sind. Die manuelle Suche nach kleinsten Hydraulikschlauchleckagen ist gefährlich. Eine Verletzung durch Hochdruckflüssigkeit unter der Haut kann oberflächlich betrachtet harmlos erscheinen, aber dennoch ein Notfall sein. Suchen Sie daher umgehend einen Arzt auf.
Zusammenfassung
Ein Traktor ist die gängigste Plattform landwirtschaftlicher Maschinen. Er wandelt die Leistung eines Motors oder Elektromotors in Zugkraft gegen den Boden, Zapfwellenrotation und die Kraft und Position der hydraulischen Dreipunktaufhängung um. Der Erfolg der Arbeit hängt nicht allein von der maximalen Leistung ab, sondern vom Bodenkontakt, Schlupf, Lastverteilung, Zapfwellenkompatibilität, der Geometrie der Aufhängung, der Kontrolle der Bearbeitungstiefe und der Effizienz der Feldarbeit.
Die nächste Entwicklungsstufe besteht nicht nur im geradlinigen Fahren per RTK-GNSS. Sie liegt in der Nutzung positionsbezogener Boden-, Ertrags- und Lastdaten zur Steuerung von Fahrgeschwindigkeit, Bearbeitungstiefe, Düngermenge und Geräteposition innerhalb vorgegebener Grenzen. Die Wahl zwischen Diesel-, Elektro- und Hybridantrieb sollte nicht nur anhand des Motortyps, sondern auch unter Berücksichtigung des Feldes, der Betriebsstunden, der Bodenverdichtung, des Betankens/Ladens und der Verbindung mit Anbaugeräten erfolgen. Der Schlüssel zum Verständnis eines Traktors liegt darin, vor der Frage nach der PS-Zahl zu verstehen, wo Kraft, Rotation, Hydraulik und Informationen fließen.
Bedeutet mehr Motorleistung immer mehr Zugkraft?
Die Boden-Reifen-Traktion begrenzt die nutzbare Kraft. Zusätzliche Leistung kann den Schlupf erhöhen, anstatt die Zugkraft zu steigern.
Referenzen
- NARO: Robuste Selbstlokalisierungstechnologie für autonomes Fahren auf Feldwegen
- NARO: GNSS-Nutzung in der intelligenten Landwirtschaft
- Ministerium für Landwirtschaft, Forsten und Fischerei: Katalog intelligenter Landwirtschaftstechnologien (Reis-/Hochlandanbau)
-
Kubota: Traktoren-Produktliste (bestätigt am 3. September 2026)
-
Kubota: Agri Robo (bestätigt am 3. September 2026)
-
Iseki: Traktoren (bestätigt am 3. September 2026)
-
Yanmar: Traktoren-Modellpalette nach Serien (bestätigt am 3. September 2026)
-
Yanmar: Markteinführung der YT4S/5S-Serie (bestätigt am 3. September 2026)
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.