Contents — find the section you need
Un tractor no es simplemente un vehículo que ara un campo. Es una plataforma móvil de potencia y control que distribuye la potencia del motor, en la proporción necesaria, entre la fuerza de tracción que impulsa el terreno hacia adelante, la toma de fuerza (TDF) que acciona los implementos rotativos y el enganche hidráulico de tres puntos que eleva el implemento y le da forma. Cada implemento, ya sea una fresadora rotativa, un arado, una sembradora, una esparcidora de fertilizante, una segadora o una empacadora, requiere una resistencia, velocidad de rotación, altura y velocidad de desplazamiento diferentes. El diseño del tractor consiste en la ingeniería para integrar todas estas características en una sola máquina, sin compactar excesivamente el suelo y trabajando en línea recta a una profundidad constante.
Este artículo se centra en los tractores de ruedas para arrozales y campos de secano, aunque también abarca los de orugas. Salvo que se indique lo contrario, las especificaciones y características del producto se basan en la información pública de cada fabricante, confirmada al 3 de septiembre de 2026. Siempre dé prioridad al manual del propietario para conocer las cargas admisibles, la velocidad de la toma de fuerza (PTO), las salidas hidráulicas, la conducción en carretera y el funcionamiento seguro de cada modelo.
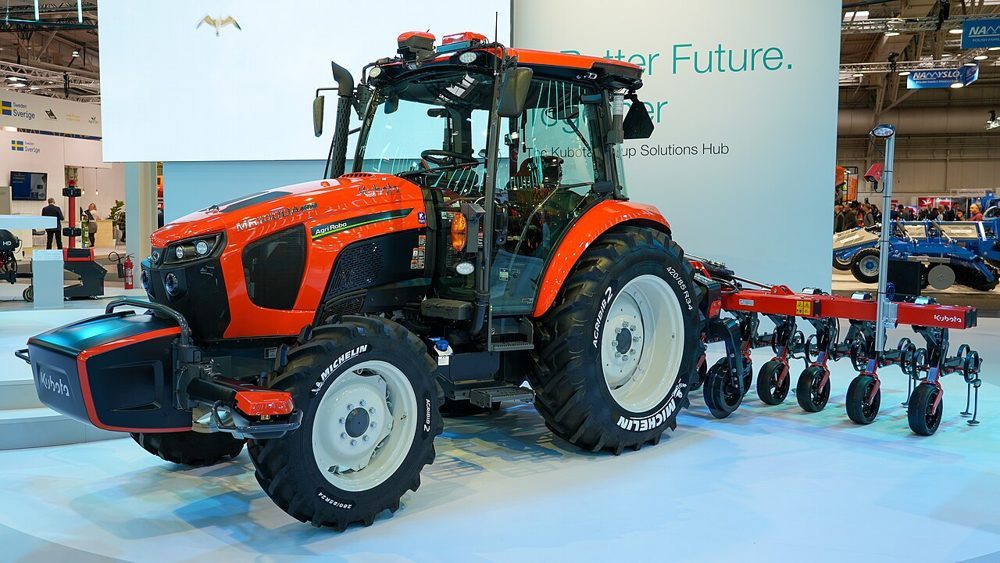 Kubota AgriRobo MR1000A
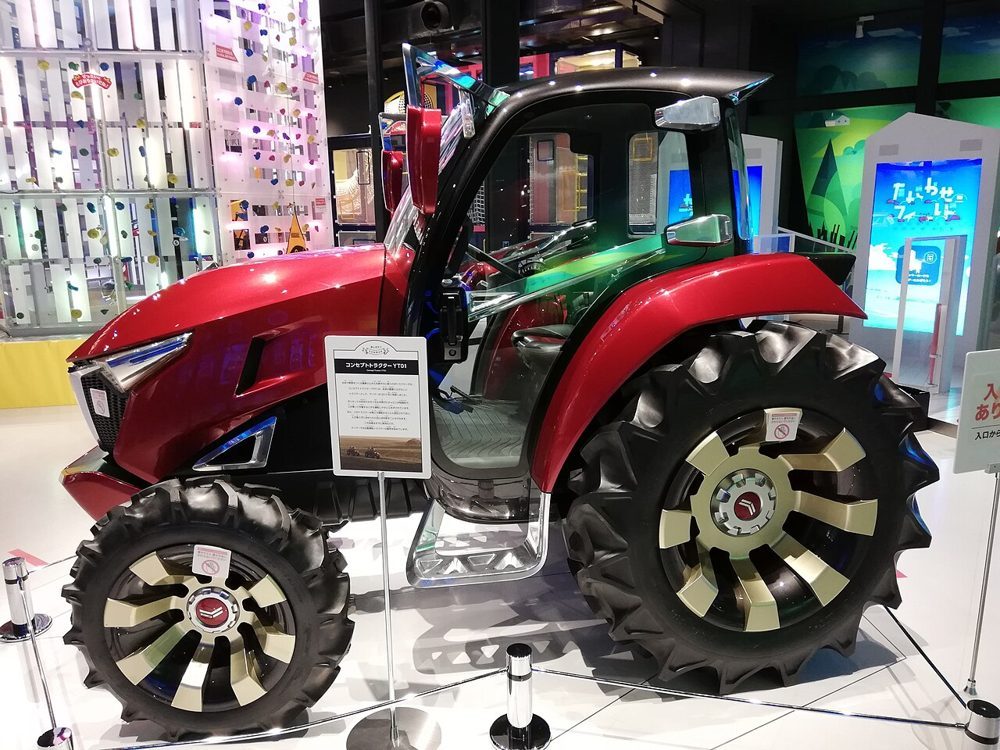 Concepto Yanmar YT01
Images: Kubota AgriRobo MR1000A (MarcelX42, CC BY-SA 4.0) / Yanmar YT01 (CC0), Wikimedia Commons. YT01 is a design-study show vehicle, not a production specification.


Resumen de 30 segundos
- La potencia de un tractor se traduce en fuerza de tracción en el punto de contacto de los neumáticos o las orugas, potencia de rotación para los implementos a través de la toma de fuerza (TDF) y altura/posición de los implementos mediante el sistema hidráulico y el enganche de tres puntos. La capacidad de trabajo no se determina únicamente por la potencia.
- La tracción se determina por la fricción/cizallamiento con el suelo, el peso del vehículo, la transferencia de carga y el deslizamiento. Un deslizamiento insuficiente significa peso insuficiente; un deslizamiento excesivo desperdicia combustible al remover y dañar el suelo. El lastre y la presión de los neumáticos adecuados son importantes.
- La TDF es un eje de salida rotacional estandarizado que generalmente transmite 540 o 1000 rpm a los implementos. Un ajuste incorrecto de la velocidad de rotación, las protecciones o la carga inercial es peligroso, y deben verificarse los requisitos del implemento. El enganche de tres puntos es un mecanismo que soporta un implemento con un punto superior y dos inferiores. El control de tiro ajusta la profundidad de labranza en función de la resistencia al remolque, mientras que el control de posición mantiene una altura fija. La combinación de ambos facilita la estabilidad del resultado final, incluso en terrenos ondulados o con variaciones en la calidad del suelo.
El diésel sigue siendo el combustible dominante debido a su densidad energética para operaciones sostenidas con cargas elevadas, la facilidad de repostaje, el alto par a bajas revoluciones y la compatibilidad con los sistemas hidráulicos/de toma de fuerza existentes. La electrificación avanza primero en maquinaria pequeña, equipos auxiliares e híbridos; para maquinaria grande que realiza trabajos de remolque durante todo el día, el peso y la carga de la batería siguen siendo un desafío.
La integración de RTK-GNSS, IMU, velocidad de las ruedas, cámaras y sensores de rendimiento/suelo permite avanzar desde la asistencia en línea recta hasta la dirección autónoma, la fertilización de tasa variable y el control de bucle cerrado de la profundidad de labranza y la velocidad de desplazamiento. Sin embargo, la calidad del posicionamiento, el desplazamiento lateral del implemento y la monitorización de obstáculos deben gestionarse por separado.
1. Historia: Del vapor a una"fuente de energía con implementos intercambiables"
La agricultura mecanizada no comenzó con el aspecto del tractor actual. Las máquinas de vapor del siglo XIX ofrecían una alta potencia, pero eran pesadas, difíciles de arrancar y repostar, y propensas a hundirse en terrenos húmedos. Con la popularización de los motores de combustión interna, se desarrollaron tractores ligeros de gasolina/queroseno que transportaban su propio combustible al campo y remolcaban directamente el arado. En la primera mitad del siglo XX, los neumáticos, los motores diésel, la elevación hidráulica y el enganche de tres puntos se combinaron, estableciendo la configuración básica actual: intercambiar diversos implementos sin cambiar la máquina.
El punto de inflexión crucial fue que el tractor se convirtiera, no solo en un vehículo de remolque, sino en una base de interfaz estandarizada para las labores agrícolas. La toma de fuerza (TDF) transmite la potencia de rotación, el enganche de tres puntos proporciona soporte y elevación, las salidas hidráulicas transmiten la fuerza del cilindro o del motor, y los conectores eléctricos y la comunicación, como el ISOBUS, transmiten la información de control. Los fabricantes de implementos pueden diseñar sus máquinas teniendo en cuenta estas interfaces, en lugar de construir un vehículo específico para cada modelo. La agricultura de precisión actual también se basa en esta idea de separar la máquina del implemento.
Japón cuenta con una amplia variedad de condiciones —desde pequeños arrozales hasta campos inundados, pasando por cultivos de secano y huertos— donde han coexistido máquinas de baja y alta potencia, con ruedas, semiorugas y orugas. En el cultivo de arroz, el arado combinado con una fresadora rotativa es un ejemplo representativo; en la agricultura de secano, las labores que requieren mucha resistencia al tiro, como el arado, el subsolado y la siembra, son representativas. Más allá de simplemente aumentar el tamaño de la máquina, es necesario diseñar el sistema de trabajo, incluyendo la disposición de las parcelas, los cabeceros, los caminos agrícolas, el drenaje y las capas del suelo.
1. Historia: Del vapor a una "fuente de energía con implementos intercambiables"
La agricultura mecanizada no comenzó con el aspecto del tractor actual. Las máquinas de vapor del siglo XIX ofrecían una alta potencia, pero eran pesadas, difíciles de arrancar y repostar, y propensas a hundirse en terrenos húmedos. Con la popularización de los motores de combustión interna, se desarrollaron tractores ligeros de gasolina/queroseno que transportaban su propio combustible al campo y remolcaban directamente el arado. En la primera mitad del siglo XX, los neumáticos, los motores diésel, la elevación hidráulica y el enganche de tres puntos se combinaron, estableciendo la configuración básica actual: intercambiar diversos implementos sin cambiar la máquina.
El punto de inflexión crucial fue que el tractor se convirtiera, no solo en un vehículo de remolque, sino en una base de interfaz estandarizada para las labores agrícolas. La toma de fuerza (TDF) transmite la potencia de rotación, el enganche de tres puntos proporciona soporte y elevación, las salidas hidráulicas transmiten la fuerza del cilindro o del motor, y los conectores eléctricos y la comunicación, como el ISOBUS, transmiten la información de control. Los fabricantes de implementos pueden diseñar sus máquinas teniendo en cuenta estas interfaces, en lugar de construir un vehículo específico para cada modelo. La agricultura de precisión actual también se basa en esta idea de separar la máquina del implemento.
Japón cuenta con una amplia variedad de condiciones —desde pequeños arrozales hasta campos inundados, pasando por cultivos de secano y huertos— donde han coexistido máquinas de baja y alta potencia, con ruedas, semiorugas y orugas. En el cultivo de arroz, el arado combinado con una fresadora rotativa es un ejemplo representativo; en la agricultura de secano, las labores que requieren mucha resistencia al tiro, como el arado, el subsolado y la siembra, son representativas. Más allá de simplemente aumentar el tamaño de la máquina, es necesario diseñar el sistema de trabajo, incluyendo la disposición de las parcelas, los cabeceros, los caminos agrícolas, el drenaje y las capas del suelo.
2. Pensando en tres salidas a la vez
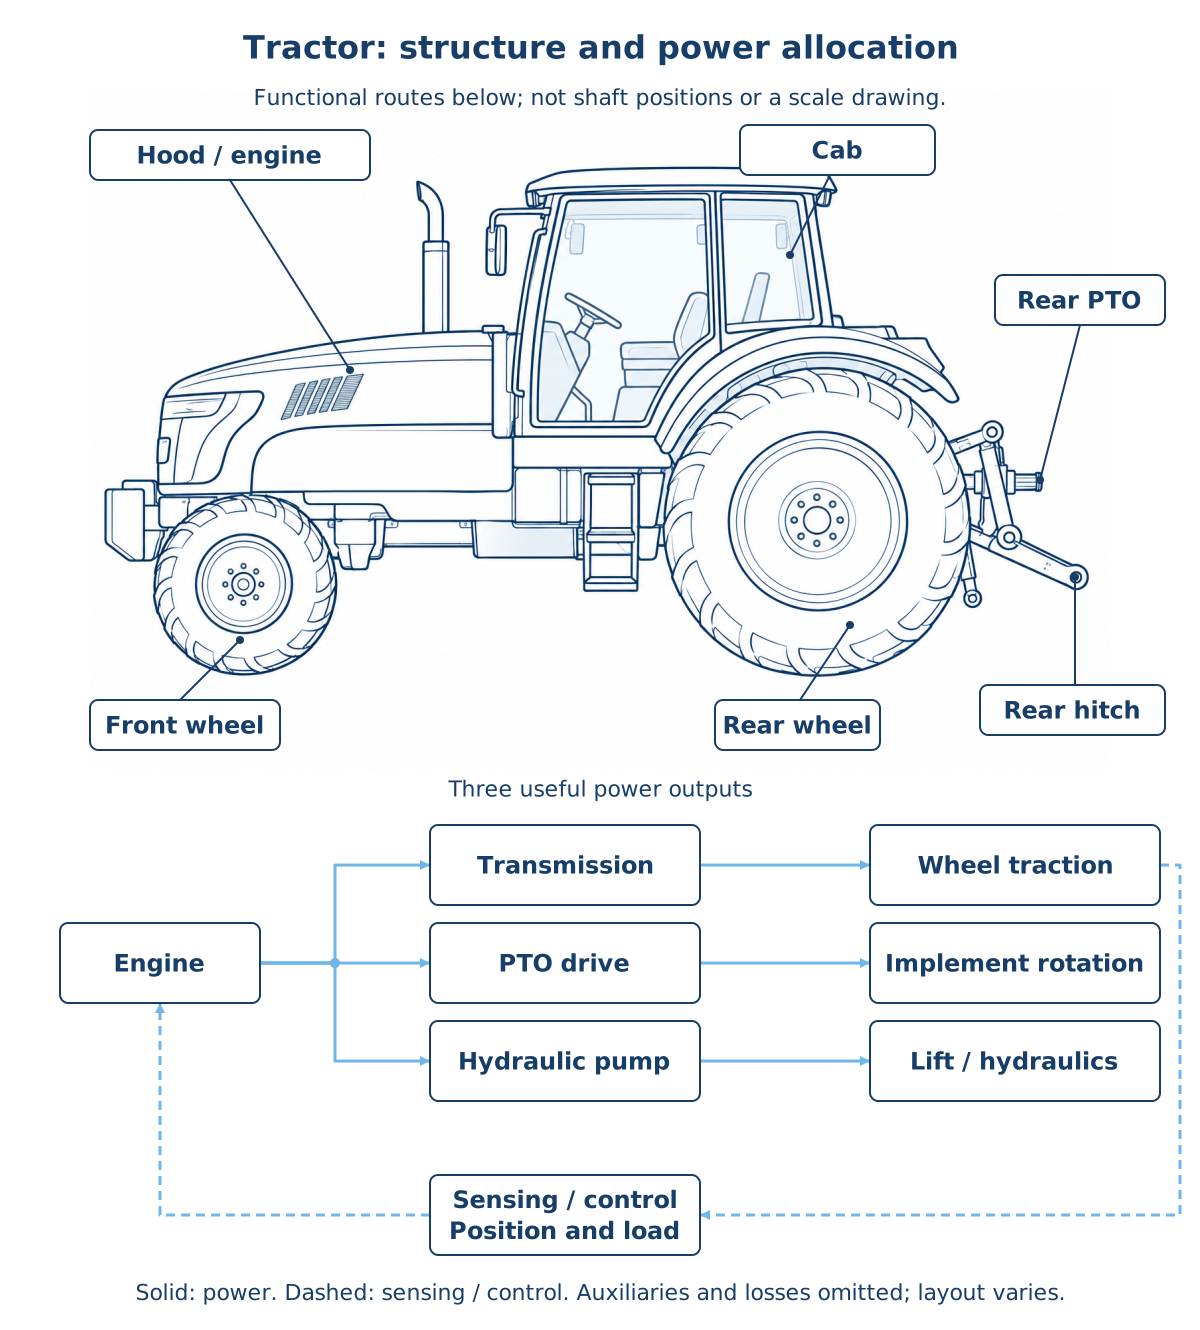
Figura: Duskcoil. Ilustración lineal del tractor generada por IA con etiquetas y rutas funcionales basadas en una especificación compartida; no es un dibujo de la máquina.
Si la potencia del motor se representa como P_e, conceptualmente se puede dividir en:
P_{travel} representa la traslación, P_{pto} la toma de fuerza (TDF), P_{hyd} la bomba hidráulica, P_{aux} el ventilador de refrigeración, el alternador, etc., y P_{loss} las pérdidas de transmisión e hidráulicas. Estos términos no siempre son equivalentes. El laboreo rotativo impone una gran carga a la TDF, mientras que el arado impone una gran carga a la traslación/tracción. En las labores de siembra y fertilización, que activan frecuentemente los cilindros hidráulicos, la demanda hidráulica tampoco puede ignorarse.
Por esta razón, la afirmación de que "100 CV manejan el doble de superficie que 50 CV" no es válida. Utilizando el ancho de trabajo w [m], la velocidad de desplazamiento v [km/h] y la eficiencia del trabajo en campo eta_f, la tasa de trabajo real C [ha/h] se puede aproximar como:
eta_f incluye giros en cabecera, ajuste de implementos, repostaje, repoblación, pasadas superpuestas y desaceleración por barro. Una mayor potencia permite un mayor ancho de trabajo y una mayor velocidad, pero si la forma del campo o la capacidad del implemento no pueden adaptarse, la eficiencia no aumenta.
3. Por qué predomina el diésel y la electrificación
La razón por la que el motor principal de los tractores agrícolas sigue siendo predominantemente diésel es que el trabajo pesado, continuo y de larga duración debe realizarse con un repostaje rápido cerca del campo. El combustible diésel tiene una alta densidad energética por unidad de peso/volumen y proporciona fácilmente un alto par motor a bajas revoluciones. Se conecta mecánicamente bien a las transmisiones, tomas de fuerza y bombas hidráulicas, y el aumento del tamaño del depósito de combustible no genera tiempos de espera para la carga. La inyección common-rail, la turbocompresión, el postratamiento de gases de escape y los reguladores electrónicos han mejorado las emisiones y el consumo de combustible, manteniendo la velocidad de rotación constante incluso bajo cargas que fluctúan bruscamente.
La fortaleza del diésel no reside solo en la potencia. En el instante en que una fresadora rotativa choca con un terrón duro o un arado penetra en una capa de arcilla, se requiere que el motor, la transmisión, la toma de fuerza y el sistema hidráulico absorban un pico de carga de corta duración. La relación entre el par motor y la velocidad angular muestra por qué un diseño que ofrece un alto par a baja velocidad de rotación es ideal para trabajos agrícolas de molienda a baja velocidad. Por otro lado, el ralentí, las pérdidas por estrangulamiento hidráulico, el exceso de lastre y el deslizamiento convierten el combustible en calor o alteran el suelo.
La electrificación no se limita a sustituir el motor de combustión interna por una batería de una sola vez. En tractores pequeños y vehículos de trabajo para fincas e instalaciones, la electrificación con baterías reduce el ruido y las emisiones locales, facilitando su uso nocturno o en interiores. En maquinaria pesada, los equipos auxiliares eléctricos, las bombas hidráulicas eléctricas, los sistemas híbridos en serie, la alimentación externa y los actuadores eléctricos en los implementos son candidatos para su adopción gradual. Un motor eléctrico proporciona un par motor elevado desde revoluciones casi nulas, controla la velocidad de rotación con precisión y, además, puede regenerar energía.
Sin embargo, una máquina pesada que trabaja en labranza durante todo el día se enfrenta al problema de que la energía requerida y el peso de la batería aumentan la presión sobre el suelo. El polvo, el barro, las vibraciones, la seguridad de alta tensión, la potencia de carga rápida y la capacidad de la red eléctrica cerca de las tierras de cultivo también se convierten en condiciones de operación. Actualmente, es realista evaluar esto junto con el control automático de la velocidad de desplazamiento, que reduce el consumo de combustible, los sistemas hidráulicos de baja pérdida, la reducción de la superposición innecesaria y los combustibles con bajas emisiones de carbono. La eficacia de la electrificación no debe juzgarse por la ausencia de motor, sino considerando las horas de trabajo, el método de suministro eléctrico, la compactación del suelo y el ciclo de vida.
4. Fuerza de tracción: Sujeción al suelo sin sobreagitarlo
Sea la fuerza circunferencial que una rueda motriz aplica al suelo la fuerza de tracción F_t. Idealmente, utilizando la carga normal W_d sobre la rueda y el coeficiente de tracción útil mu_t con el suelo, se puede considerar como:
En suelos reales, no se trata solo de la simple fricción entre el caucho y el suelo; el cizallamiento de los tacos, el área de contacto, el contenido de humedad, la compactación del suelo y el hundimiento son factores que influyen. Un suelo seco y duro, una arcilla húmeda y un arrozal justo después de encharcarse difieren tanto en mu_t como en la forma en que se produce el hundimiento.
Si la velocidad periférica teórica de la rueda es v_w y la velocidad de avance real es v, la relación de deslizamiento s se expresa como:
s=0 representa el rodamiento ideal; cuanto mayor sea s, mayor será el giro de la rueda sin avanzar. Un deslizamiento moderado es inevitable, ya que genera la fuerza propulsora mediante la cizalladura del suelo, pero un deslizamiento excesivo empeora el consumo de combustible y favorece la formación de surcos, la compactación del suelo y la alteración de la profundidad de trabajo. Por el contrario, si las ruedas delanteras se levantan o las traseras giran libremente, se deben revisar conjuntamente la resistencia del implemento, el lastre, la tracción a las cuatro ruedas, el bloqueo del diferencial y la presión de los neumáticos.
La fuerza que un implemento ejerce hacia atrás y hacia abajo transfiere la carga de las ruedas delanteras y traseras a través del momento alrededor del centro de gravedad. La pendiente, la altura del punto de enganche y la disposición del enganche de tres puntos también afectan la estabilidad de la dirección. El lastre delantero es un medio para asegurar la fuerza de dirección de las ruedas delanteras, pero no debe añadirse sin límite, ya que un peso total excesivo aumenta la compactación del suelo. Los neumáticos radiales, la operación a baja presión y las orugas aumentan la superficie de contacto y reducen la presión media sobre el suelo, pero conllevan desventajas en cuanto a resistencia al giro, precio, recorrido y desgaste.
5. Tracción trasera, tracción integral, semioruga y oruga completa
| Tren de rodaje | Ventajas | Precauciones | Condiciones adecuadas |
|---|---|---|---|
| Tracción trasera (2WD) | Estructura relativamente simple; ventajas en giro y facilidad de mantenimiento | La carga de las ruedas delanteras tiende a descargarse; alcanza su límite rápidamente en arrozales húmedos o remolques pesados | Trabajo ligero, campos planos relativamente secos |
| Tracción integral (4WD) | Fuerza motriz utilizable en las ruedas delanteras y traseras; Alta versatilidad y movilidad | Requiere controlar la presión de los neumáticos, la velocidad periférica de las ruedas delanteras y traseras, y el bloqueo del diferencial | Uso multipropósito, incluyendo agricultura de secano, arrozales y transporte |
| Semioruga | Combina la maniobrabilidad de los neumáticos delanteros con la baja presión sobre el suelo de las orugas traseras | Presta atención al desgaste/tensión de las orugas y a las diferencias izquierda-derecha que afectan la estabilidad | Arrozales húmedos, remolque, trabajos que requieren precisión |
| Oruga completa | Gran superficie de contacto, capacidad para transitar por arrozales húmedos, estabilidad de remolque | Desplazamiento por carretera, resistencia al giro, costo y erosión del suelo | Terreno blando, implementos grandes, trabajo después de la lluvia |
Una oruga no es un tren de rodaje mágico que nunca se hunde. Incluso cuando la presión promedio sobre el suelo disminuye, la carga localizada cerca de los rodillos, la erosión del suelo durante el giro y el uso repetido de la misma oruga modifican la estructura del suelo. En lugar de intentar solucionar el drenaje deficiente solo con el vehículo, se debe combinar con drenajes subterráneos, manejo de la capa compactada, rotación de cultivos y planificación del trabajo. La gama actual de Yanmar también incluye modelos con ruedas, delta (neumático delantero/oruga trasera) y de orugas, clasificados por aplicación. Gama por serie
6. Toma de fuerza (TDF): El estándar y el peligro de la transmisión de la rotación
La TDF (Toma de Fuerza) transfiere la rotación de la transmisión a un implemento mediante un eje estriado en la parte trasera. Las fresadoras rotativas, segadoras, esparcidoras, empacadoras y bombas funcionan con la energía rotacional de la TDF, en lugar de con las ruedas motrices. La potencia mecánica para la velocidad del eje de la TDF (n [rpm]) y el par (T [N·m]) es:
Aumentar la velocidad de rotación reduce el par necesario para la misma potencia, pero esto nunca debe exceder la velocidad de rotación admisible del implemento, la velocidad de la punta de la cuchilla, la vibración, el riesgo de proyectiles ni el diseño de la protección de seguridad. Las velocidades comunes de 540 rpm o 1000 rpm son valores estándar representativos que facilitan la compatibilidad con los implementos, pero siempre verifique la información en el etiquetado y el manual del implemento específico.
La toma de fuerza (TDF) está disponible en dos tipos: una sincronizada con la velocidad de avance y otra que puede girar de forma independiente. Cuando se desea mantener la rotación del implemento durante la siembra o trabajos a baja velocidad, una TDF independiente facilita el trabajo. Sin embargo, la gran inercia del implemento continúa girando incluso después de desembragar. Si el ángulo de la junta universal es demasiado pronunciado, aumentan la irregularidad en la rotación y la vibración, lo que puede provocar roturas. Es fundamental no retirar nunca las protecciones, limpiar o eliminar obstrucciones solo después de detener el motor y que la rotación se haya detenido por completo, y nunca acercar ropa ni cables al implemento.
7. El enganche de tres puntos: Medición de la fuerza para la retroalimentación de la profundidad de labranza
El enganche de tres puntos es un mecanismo de conexión triangular que soporta un implemento mediante dos brazos inferiores (izquierdo y derecho) y un brazo superior. El sistema hidráulico de elevación y descenso de los brazos inferiores levanta el implemento y le permite alcanzar rápidamente la posición de transporte en el borde del campo. La alineación de la longitud de las barras de elevación izquierda/derecha, la longitud del eslabón superior, las cadenas de retención, la categoría y el enganche rápido permite controlar el balanceo lateral del implemento, la inclinación longitudinal y la profundidad de trabajo.
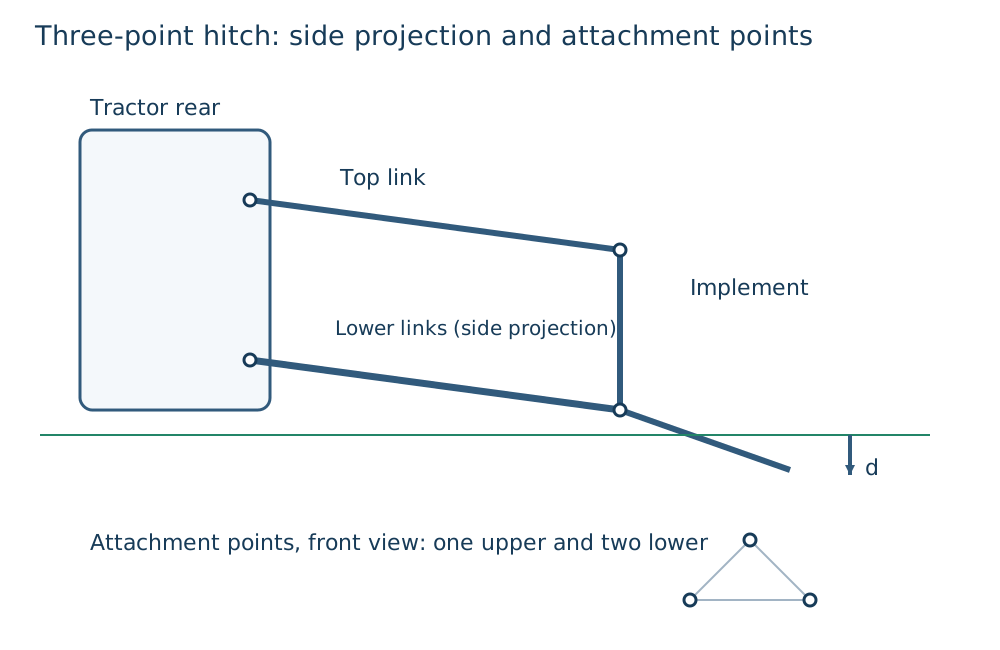
Figura: Creada por Duskcoil. Los puntos de montaje de los eslabones, el implemento y la configuración de la válvula de control varían según el modelo y la tarea.
El control de posición mantiene la posición del eslabón contra una palanca o una posición objetivo. Es intuitivo para usos como mantener una fresadora rotativa a una altura constante o subirla/bajarla en la cabecera. El control de tiro, por otro lado, detecta la resistencia al tiro F_d transmitida a través del eslabón superior o los eslabones inferiores, elevando ligeramente el implemento cuando la resistencia aumenta y bajándolo cuando disminuye. Se utiliza cuando un arado se vuelve repentinamente más pesado al entrar en una capa dura, para evitar que el motor se cale o que el deslizamiento sea excesivo mientras se mantiene una profundidad de labranza promedio.
Una imagen simple de control proporcional es:
d es la profundidad de labranza estimada, d^* es la profundidad de labranza objetivo, F_d es la fuerza de tracción y u es la cantidad de operación de la válvula de elevación. En la práctica, existen factores como el flujo del suelo, la holgura de los brazos, el retardo del implemento y la inclinación de la carrocería, por lo que un movimiento brusco provoca oscilaciones en la profundidad. Por eso, depender únicamente de la posición o de la fuerza no es suficiente: es necesario combinar el control de la mezcla posición/fuerza de tracción, el ajuste del brazo superior y la velocidad de desplazamiento correspondiente.
La profundidad de labranza es la distancia desde la superficie del suelo hasta la punta de la cuchilla, pero la superficie del suelo ondula, los neumáticos o las orugas se hunden y las ruedas delanteras y traseras cruzan escalones. El control de la altura de trabajo combina el ángulo de los brazos, la posición del cilindro hidráulico, el deslizamiento de la rueda trasera, la rueda de contacto con el suelo del propio implemento, la lectura del suelo mediante láser/ultrasónico/cámara y la actitud de la IMU. Por ejemplo, si usted Si se desea que la profundidad de siembra sea constante, la referencia debe ser la relación entre la rueda de medición de la sembradora y el suelo, no la altura de la carrocería del tractor.
8. Sensores de rendimiento y suelo: Un mapa también incluye el "retraso de medición"
Un tractor no es una cosechadora, pero al momento de sembrar, fertilizar y labrar, se convierte en el elemento central que mide la variabilidad del suelo y del trabajo, y la vincula con un mapa de rendimiento posterior. Algunos ejemplos representativos son: caracterización relativa del suelo mediante conductividad eléctrica (CE), estimación de materia orgánica/humedad mediante espectroscopia de infrarrojo cercano, detección de capas compactadas mediante resistencia a la penetración y registros GNSS de dosis de fertilizante, dosis de siembra y profundidad de labranza. Una CE alta no significa necesariamente fertilidad inmediata; se ve afectada por el contenido de humedad, la salinidad, el contenido de arcilla y la temperatura. Esto siempre debe verificarse con análisis de muestras de suelo y observación de campo.
Los mapas de rendimiento se elaboran, en la mayoría de los casos, a partir del caudalímetro de grano o el pesador de tanque de la cosechadora, el medidor de humedad, etc. GNSS. Superponer esta información con los registros de trabajo del tractor permite comparar si el rendimiento varió al año siguiente en una parcela con labranza profunda o si el límite de fertilización variable fue el adecuado. Sin embargo, a menos que se corrija el desfase temporal τ entre la salida del grano del cabezal y su llegada al sensor, un valor asignado a la posición (x(t),y(t)) en realidad pertenece a (x(t-τ),y(t-τ)). Excluir los giros, la descarga y la compensación del cero del sensor es un control de calidad que debe realizarse antes de obtener un mapa limpio, no después.
| Sensor/registro | Cantidad principal | Error común | Cómo relacionarlo con una decisión |
|---|---|---|---|
| Conductividad eléctrica del suelo | Variación espacial de la conductividad eléctrica | Confusión entre humedad, salinidad y temperatura con la fertilidad | Estratificación de los puntos de muestreo, formulación de hipótesis sobre el drenaje y la textura del suelo |
| Resistencia a la penetración | Dureza del suelo, profundidad de la capa endurecida | El valor varía considerablemente con la humedad | Profundidades/zonas candidatas para el subsolado |
Carga del enganche de tres puntos / par de la toma de fuerza | Resistencia al trabajo, carga de entrada | Comparación sin considerar la actitud o velocidad del implemento | Control de bucle cerrado que limita la velocidad de desplazamiento/profundidad de labranza |
Registro de fertilización/siembra | Cantidad aplicada, posición, tiempo | Pérdidas de señal GNSS, superposición, desplazamiento lateral del implemento | Verificación de la prescripción de la próxima temporada en función del rendimiento |
Rendimiento/humedad de la cosechadora | Variación espacial del rendimiento y la calidad | Retardo de tiempo, inclinación, calibración del caudal | Examen de hipótesis causales en función del suelo/cantidad de insumos |
9. Conducción autónoma RTK-GNSS: Los satélites por sí solos no controlan el campo
El posicionamiento GNSS independiente presenta errores que varían según la geometría del satélite, la ionosfera y la propagación multitrayecto. RTK (Cinemática en Tiempo Real) es un método que utiliza la diferencia de fase de la portadora de una estación base o corrección de red para determinar la posición relativa del receptor con alta precisión. En buenas condiciones, puede alcanzar una precisión relativa de centímetros, lo que facilita la asistencia en línea recta. Reduce la superposición/saltos entre pasadas adyacentes, mejora la repetibilidad posicional para la siembra y fertilización, y la formación de surcos. Yanmar ha anunciado que su especificación de asistencia en línea recta YT4S/5S, lanzada en 2026, viene de serie con RTK-GNSS de alta precisión. Materiales de lanzamiento
Pero la antena indica un punto en la carrocería, no la punta de la cuchilla del implemento. Las pendientes, el deslizamiento lateral de los neumáticos, la holgura del enganche y la corriente lateral del implemento desvían la trayectoria de la antena de la línea de trabajo real. Por lo tanto, el sistema de control mide, además del GNSS, el balanceo/cabeceo/guiñada mediante la IMU, el movimiento a corto plazo mediante la velocidad de las ruedas y el estado de la máquina mediante el ángulo de dirección, la hidráulica y la posición del enlace. Las cámaras y el LiDAR se convierten en medios auxiliares para observar personas, obstáculos, surcos y hileras de cultivo.
Al comparar sistemas de conducción autónoma, como mínimo "ayuda a ir en línea recta", "sigue una línea A-B" y "gira automáticamente en la cabecera". Debe distinguirse entre "elevar/bajar y controlar el implemento" y "operar sin tripulación bajo supervisión". NARO ha publicado una tecnología que busca la autolocalización de vehículos agrícolas en caminos rurales mediante la integración de GNSS, reconocimiento de caminos basado en IA y un método que utiliza postes como puntos de referencia, ponderado por fiabilidad. Tecnología de autolocalización robusta. Esto demuestra que, una vez que se consideran las zonas con poca visibilidad satelital o los desplazamientos fuera del campo, un solo sensor no es suficiente.
La clave de la seguridad no reside simplemente en que "la posición coincida". La geocerca del perímetro del campo, la parada de emergencia, la confirmación de personas/vehículos/cursos de agua/líneas eléctricas, la parada segura en caso de pérdida de comunicación, el orden en que se eleva el implemento y el rol del supervisor remoto deben definirse como operaciones previas al despliegue. Cuanto mayor sea la automatización para compensar la escasez de mano de obra, menos ambiguo será quién hace qué en caso de una excepción.
10. Lectura de ejemplos de productos actuales
Porque los nombres de los productos cambian con Actualizaciones, región y especificaciones de venta: esta sección no establece una clasificación de rendimiento, sino que enumera ejemplos de diseño que se pueden confirmar en páginas públicas. Para la planificación de la compra o la implementación, verifique la cabina, la transmisión, los neumáticos/orugas, los implementos, el servicio de corrección GPS y las especificaciones de la región de venta con la cotización y el manual, incluso para la misma designación de modelo.
| Fabricante y ejemplo de producto | Puntos clave disponibles en la información pública | Aspectos a considerar desde el punto de vista de la ingeniería | Información oficial |
|---|---|---|---|
| Serie Kubota Agri Robo | Implementada como una solución agrícola que incluye conducción robótica/autónoma y dirección autónoma | Verificar como un sistema que incluye corrección GNSS, supervisión y condiciones del implemento/campo | Agri Robo |
| Serie Kubota M7, etc. | Una gama de tractores para trabajos a gran escala | Verificar la tracción, el flujo hidráulico, la elevación trasera y la compatibilidad de implementos por separado de la potencia | Lista de tractores |
Iseki Japan / T.Japan, etc. | Ofrece tractores con diversas potencias para cultivos en arrozales y de secano | Comparación de maniobrabilidad, idoneidad para arrozales húmedos, combinación con cultivadores rotativos y asistencia en línea recta | Tractores Iseki |
Yanmar YT4S/5S | Los modelos YT488S, YT498S, YT4104S y YT5114S se lanzaron en junio de 2026. Potencia de 88 a 114 CV; con asistencia en línea recta disponible | Alta potencia, I-HMT, elevación hidráulica y RTK-GNSS integrados para remolque pesado y trabajos de precisión en línea recta | Anuncio YT4S/5S |
Yanmar YT225A/C, YT233A/C | Ejemplos públicos de especificaciones de orugas completas. Listas Modelos de 24,5/33,0 CV | Evalúe la baja presión sobre el suelo y la capacidad de transitar por arrozales húmedos frente a las ventajas y desventajas en movilidad y mantenimiento | Ejemplos de producto |
Decidir entre Kubota, Iseki y Yanmar basándose únicamente en la marca o la potencia máxima es arriesgado. Primero, enumere la masa del implemento, la potencia requerida de la toma de fuerza (TDF), el número y el caudal de los acoplamientos hidráulicos, la categoría y la capacidad de elevación del enganche de tres puntos, la pendiente máxima del terreno y las características del arrozal húmedo, el ancho del camino rural y la ubicación de almacenamiento. Además, compare el costo de la dirección autónoma, incluidas las señales de corrección, la red de servicio del distribuidor local y la conectividad con los implementos existentes. El valor de un tractor no reside en la unidad en sí, sino en la cantidad de implementos que puede operar de forma fiable y en qué cantidad a lo largo del año.
11. Últimas investigaciones: De la detección al control de bucle cerrado
El enfoque de las investigaciones recientes ha pasado de simplemente trazar una línea recta con GNSS a decidir "en ¿A qué velocidad, profundidad y tasa de aplicación debe funcionar? Esto se basa en las condiciones del suelo y del cultivo. Integra la fuerza de tiro, el par de la toma de fuerza (TDF), el deslizamiento de las ruedas, la unidad de medición inercial (IMU), las cámaras, la información del suelo y el historial de trabajo, ajustando la velocidad de desplazamiento, la marcha y el acoplamiento antes de que el motor se cale o se produzca un deslizamiento excesivo. Esto se puede expresar como una optimización con restricciones.
Aquí, v representa la velocidad de desplazamiento, d la profundidad de labranza, q la posición del implemento, C la tasa de trabajo, dot m_f el consumo de combustible y s la relación de deslizamiento. Dado que los controladores en condiciones reales nunca conocen completamente las condiciones del suelo, y los sensores presentan ruido y fallos, en lugar de dejarlo todo en manos de un modelo aprendido, es necesario mantener límites superiores para la fuerza, la rotación y la temperatura, así como la posibilidad de parada segura e intervención manual.
Seguimiento de surcos/hileras de cultivo basado en imágenes, detección de obstáculos mediante LiDAR. La detección, la predicción de la resistencia del suelo mediante gemelos digitales y las actualizaciones de prescripciones a partir de los registros de trabajo por parcela son áreas de investigación y ensayos de campo en curso. Sin embargo, un resultado como "aumento del rendimiento" no puede atribuirse únicamente a la adopción de sensores. Solo registrando el clima, la variedad, la fecha de siembra, el drenaje, las enfermedades y los ajustes del operador junto con una parcela de control, y verificando los resultados durante varios años, se convierte en una base para la toma de decisiones en la gestión agrícola.
12. Comprobaciones prácticas para la operación y el mantenimiento
| Síntoma | Primeros pasos | Vista de ingeniería |
|---|---|---|
| La parte delantera está ligera, difícil de dirigir | Resistencia del implemento, contrapeso delantero, posición del enganche | El punto de enganche desplaza la carga hacia atrás. Aumentar la velocidad de forma imprudente es peligroso |
| Las ruedas traseras patinan, bajo rendimiento de combustible | Deslizamiento, tracción 4x4, presión de los neumáticos, humedad del suelo, profundidad de trabajo | Distinga entre tracción insuficiente y tiro excesivo |
| La profundidad de labranza varía | Ajustes de posición/tiro, rueda de contacto con el suelo, longitud del enganche, posición de la carrocería | Compruebe si la referencia es el suelo Superficie, fuerza o lateral del implemento |
| Vibración del implemento de la TDF | Rotación de la TDF, ángulo de la articulación, protector, equilibrio de la cuchilla/eje | No deje sin corregir la irregularidad rotacional ni la carga inercial |
| La dirección autónoma se desvía o se desvía | Estado de RTK FIX, posición de la antena, desplazamiento lateral del implemento, IMU | La posición de la carrocería y la posición del resultado real del trabajo no coinciden |
Antes de arrancar, compruebe el nivel de aceite, el refrigerante, las fugas, los neumáticos o las orugas, las tuercas de las ruedas, los pasadores de enlace, el protector de la TDF, las mangueras hidráulicas, las luces, los frenos y la fijación del implemento. Para eliminar obstrucciones, limpiar o ajustar, detenga el motor, retire la llave y confirme que las piezas giratorias y el sistema hidráulico se hayan detenido por completo. Buscar manualmente una pequeña fuga en una manguera hidráulica también es peligroso. Una lesión por inyección de fluido a alta presión bajo la piel puede parecer leve en la superficie, pero ser una emergencia, por lo que debe buscar atención médica de inmediato.
Resumen
Un tractor es la plataforma común de la maquinaria agrícola, que convierte la potencia de un motor de combustión o eléctrico en tracción contra el suelo. La rotación de la toma de fuerza (TDF), así como la fuerza y la posición del enganche hidráulico de tres puntos, son factores clave. El éxito del trabajo no depende únicamente de la potencia máxima, sino también del contacto con el suelo, el deslizamiento, la transferencia de carga, la compatibilidad de la TDF, la geometría del enganche, el control de la profundidad de labranza y la eficiencia en el trabajo de campo.
La siguiente evolución no se limita a la conducción en línea recta mediante RTK-GNSS. Consiste en utilizar datos de suelo, rendimiento y carga, con etiquetas de posición, para controlar la velocidad de desplazamiento, la profundidad de labranza, la dosis de fertilizante y la posición de los implementos dentro de ciertos límites. La elección entre motores diésel, eléctricos e híbridos debe evaluarse no solo por el tipo de motor, sino también considerando el terreno, las horas de trabajo, la compactación del suelo, el repostaje/carga y la conexión con los implementos. La clave para comprender un tractor es, antes de preguntar "¿cuántos caballos de fuerza tiene?", analizar el flujo de fuerza, rotación, hidráulica e información.
¿Una mayor potencia del motor siempre implica una mayor fuerza de tiro? ¿Tracción?
La tracción suelo-neumático limita la fuerza útil. Una mayor potencia puede aumentar el deslizamiento en lugar de la tracción útil.
Referencias
- NARO: Tecnología robusta de autolocalización para la conducción autónoma en caminos agrícolas
- NARO: Uso de GNSS en la agricultura inteligente
- Ministerio de Agricultura, Silvicultura y Pesca: Catálogo de Tecnología para la Agricultura Inteligente (Arrozales/Cultivos de Secano)
- Kubota: Lista de productos de tractores (confirmado el 3 de septiembre de 2026)
- Kubota: Agri Robo (confirmado el 3 de septiembre de 2026)
- Iseki: Tractores (Confirmado el 3 de septiembre de 2026)
- Yanmar: Gama de tractores por serie (Confirmado el 3 de septiembre de 2026)
- Yanmar: Lanzamiento de la serie YT4S/5S (Confirmado el 3 de septiembre de 2026)
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.