Contents — find the section you need
Un trattore non è "un veicolo che ara un campo". È una piattaforma mobile di potenza e controllo che distribuisce la potenza del motore, nella proporzione necessaria, tra la forza di trazione che spinge il terreno in avanti, la presa di forza che fa girare gli attrezzi rotanti e il attacco idraulico a tre punti che solleva un attrezzo e ne regola l'assetto. Una fresa rotativa, un aratro, una seminatrice, uno spandiconcime, una falciatrice o una pressa richiedono ciascuno una diversa resistenza, velocità di rotazione, altezza e velocità di avanzamento. La progettazione del trattore consiste nell'ingegnerizzare la capacità di integrare tutte queste funzioni in un'unica macchina, senza compattare eccessivamente il terreno e lavorando in linea retta a una profondità costante.
Questo articolo si concentra sui trattori gommati per risaie e campi asciutti, trattando anche i modelli cingolati. Salvo diversa indicazione, le specifiche e le caratteristiche dei prodotti si basano sulle informazioni pubbliche di ciascun produttore confermate al 3 settembre 2026. Consultare sempre il manuale d'uso per informazioni su carichi massimi consentiti, velocità della presa di forza, prese idrauliche, marcia su strada e sicurezza operativa di ciascun modello.
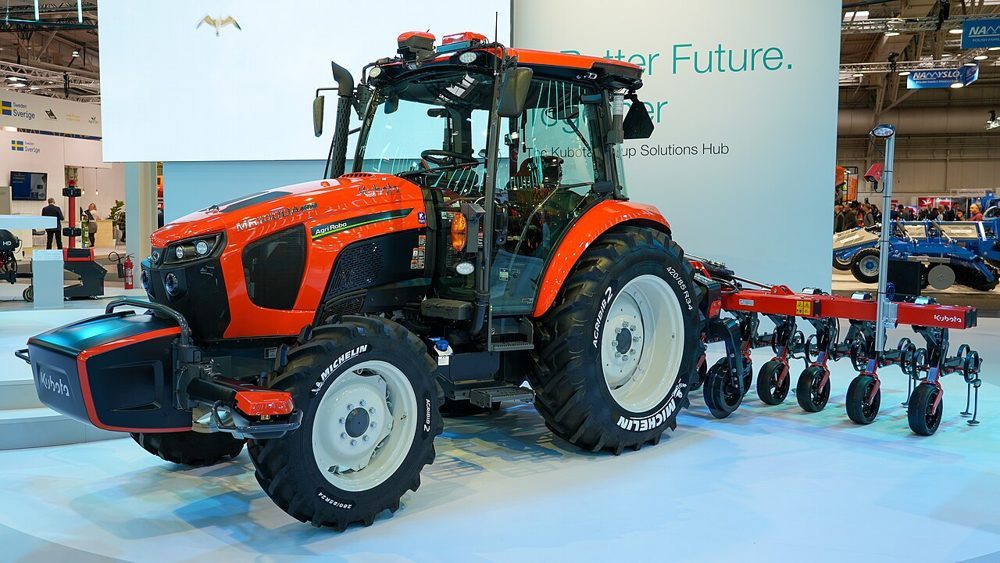 Kubota AgriRobo MR1000A
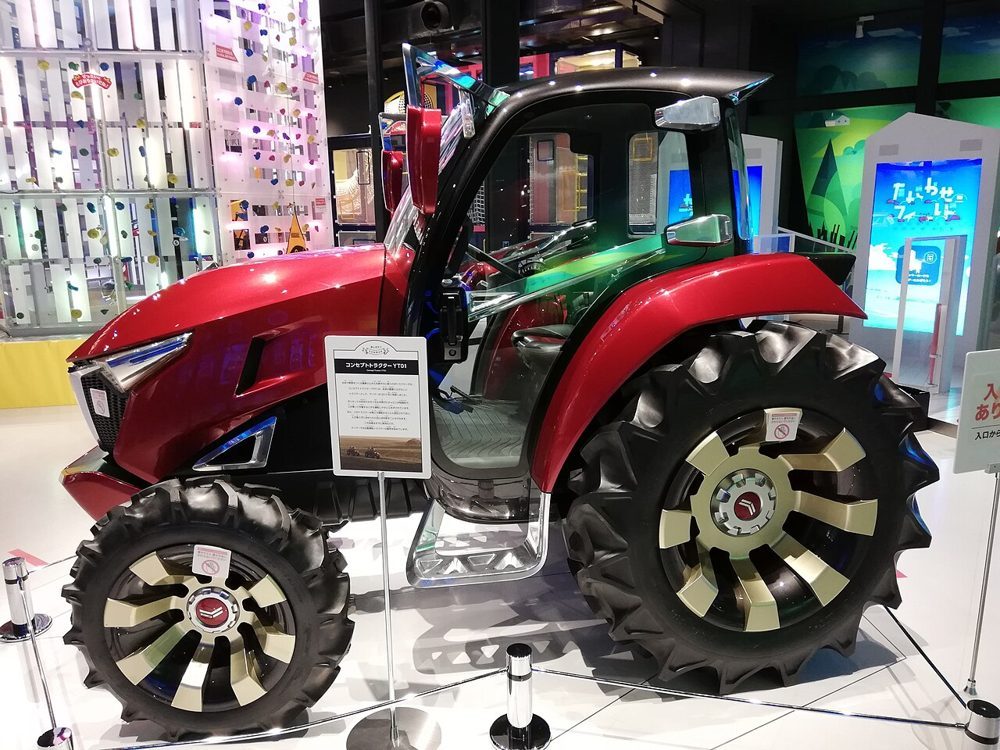 Concept Yanmar YT01
Images: Kubota AgriRobo MR1000A (MarcelX42, CC BY-SA 4.0) / Yanmar YT01 (CC0), Wikimedia Commons. YT01 is a design-study show vehicle, not a production specification.


Riepilogo in 30 secondi
- La potenza di un trattore si traduce in forza di trazione sul punto di contatto del pneumatico o del cingolo, potenza di rotazione agli attrezzi tramite la presa di forza (PTO) e altezza/assetto degli attrezzi tramite l'impianto idraulico e il sollevatore a tre punti. La capacità di lavoro non è determinata solo dalla potenza.
- La trazione è determinata dall'attrito/taglio con il terreno, dal peso del veicolo, dal trasferimento del carico e dallo slittamento. Uno slittamento insufficiente significa un peso inadeguato; uno slittamento eccessivo spreca carburante smuovendo il terreno e danneggiandolo. Un'adeguata zavorra e la pressione dei pneumatici sono fondamentali.
- La presa di forza (PTO) è un albero di uscita rotante standardizzato, che generalmente trasmette 540 o 1.000 giri/minuto agli attrezzi. Impostare in modo errato la velocità di rotazione, le protezioni o il carico inerziale è pericoloso, ed è fondamentale verificare i requisiti dell'attrezzo.
L'attacco a tre punti è un meccanismo che supporta un attrezzo con un punto superiore e due inferiori. Il controllo della forza di trazione rileva la profondità di lavorazione in base alla resistenza al traino, mentre il controllo della posizione mantiene un'altezza preimpostata. La combinazione dei due sistemi facilita il mantenimento di un risultato finale stabile anche in presenza di ondulazioni o variazioni della qualità del terreno.
Il diesel rimane il motore dominante grazie alla sua densità energetica, che consente un funzionamento prolungato ad alto carico, alla facilità di rifornimento, all'elevata coppia a bassi regimi e alla compatibilità con i sistemi idraulici/PTO esistenti. L'elettrificazione si sta diffondendo inizialmente nelle macchine di piccole dimensioni, nelle attrezzature ausiliarie e nei sistemi ibridi; per le macchine di grandi dimensioni che trainano per tutto il giorno, il peso e la ricarica delle batterie rimangono una sfida.
Il collegamento di RTK-GNSS, IMU, sensori di velocità delle ruote, telecamere e sensori di resa/qualità del terreno consente di passare dall'assistenza in linea retta alla sterzata autonoma, alla fertilizzazione a rateo variabile e al controllo a circuito chiuso della profondità di lavorazione e della velocità di avanzamento. Ma la qualità del posizionamento, lo spostamento laterale degli attrezzi e il monitoraggio degli ostacoli devono essere gestiti separatamente.
1. Storia: Dal vapore a una "fonte di energia per cui è possibile scegliere gli attrezzi"
L'agricoltura meccanizzata non ha avuto origine con l'aspetto del trattore odierno. Le macchine a vapore del XIX secolo potevano erogare un'elevata potenza, ma erano pesanti, difficili da avviare e da rifornire d'acqua, e tendevano ad affondare nei campi bagnati. Con la diffusione dei motori a combustione interna, si svilupparono trattori leggeri a benzina/cherosene che trasportavano il proprio carburante sul campo e trainavano direttamente l'aratro. Nella prima metà del XX secolo, pneumatici, motori diesel, sollevamento idraulico e attacco a tre punti si unirono, dando vita alla forma base odierna: la possibilità di sostituire una varietà di attrezzi senza dover cambiare la macchina stessa.
Il punto di svolta cruciale fu la trasformazione del trattore da semplice veicolo di traino a una base con interfaccia standardizzata per il lavoro agricolo. La presa di forza (PTO) trasmette la potenza di rotazione, l'attacco a tre punti trasmette il supporto e il sollevamento, le prese idrauliche trasmettono la forza del cilindro o del motore, e i connettori elettrici e la comunicazione, come ISOBUS, trasmettono le informazioni di controllo. I produttori di macchine agricole possono progettare tenendo conto di queste interfacce, anziché costruire un veicolo motore dedicato per ogni modello. Anche l'agricoltura di precisione odierna si basa su questa idea di separazione tra macchina e attrezzo.
Il Giappone presenta un'ampia varietà di condizioni operative – risaie a piccoli appezzamenti, risaie irrigate, agricoltura in asciutta, frutteti – dove macchine di piccola e grande potenza, gommate, semicingolate e cingolate, hanno coesistito. Nella coltivazione del riso, la lavorazione del terreno combinata con una fresa rotativa è rappresentativa; nell'agricoltura in asciutta, sono rappresentative le operazioni ad alta resistenza alla trazione come l'aratura, la lavorazione profonda e la semina. Oltre al semplice ingrandimento della macchina, è necessario progettare l'intero sistema di lavoro, compresa la disposizione degli appezzamenti, le capezzagne, le strade agricole, il drenaggio e gli strati del terreno.
2. Pensare a tre uscite contemporaneamente
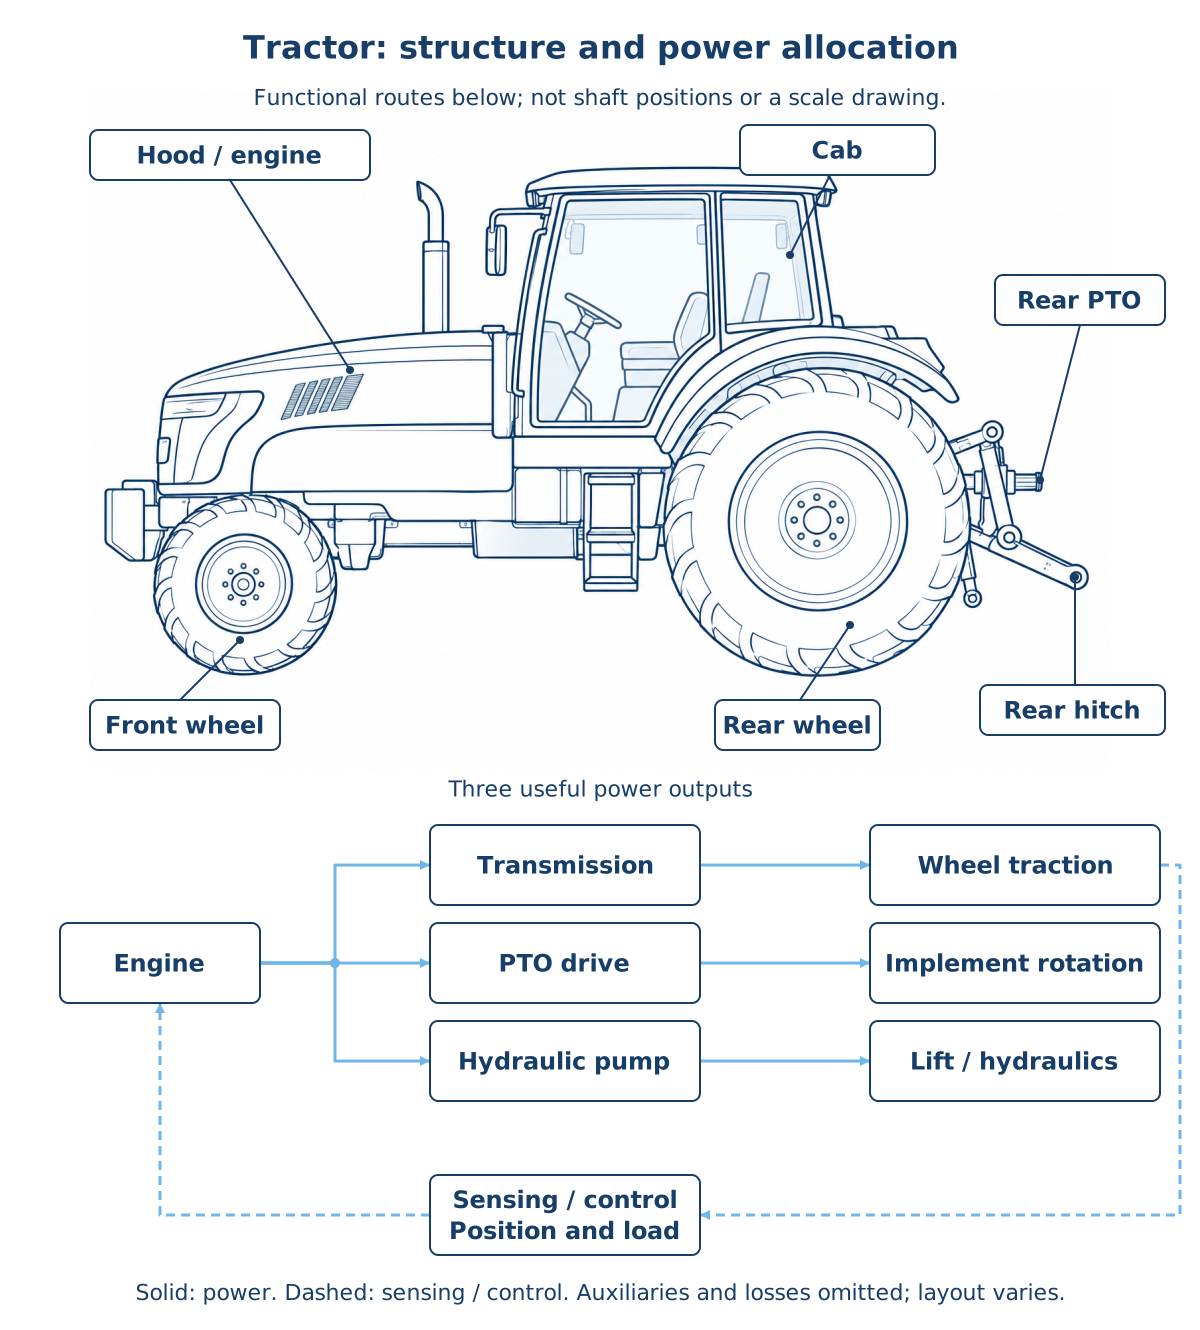
Figura: Duskcoil. Disegno schematico di un trattore generato dall'IA, con etichette e percorsi funzionali ricavati da una specifica condivisa; non si tratta di un disegno meccanico.
Indicando con P_e la potenza del motore, concettualmente può essere suddivisa come segue:
P_{travel} rappresenta la traslazione, P_{pto} la presa di forza (PTO), P_{hyd} la pompa idraulica, P_{aux} la ventola di raffreddamento, l'alternatore, ecc., e P_{loss} le perdite di trasmissione e idrauliche. Questi termini non sono sempre sinonimi. La lavorazione rotativa del terreno sottopone la PTO a un carico elevato, mentre l'aratura sottopone la traslazione/trazione a un carico elevato. Anche nelle operazioni di semina e concimazione, che azionano frequentemente i cilindri idraulici, la richiesta idraulica non può essere ignorata.
Per questo motivo, l'affermazione "100 CV gestiscono il doppio dell'area di 50 CV" non è valida. Utilizzando la larghezza di lavoro w [m], la velocità di avanzamento v [km/h] e l'efficienza di lavoro sul campo eta_f, la velocità di lavoro effettiva C [ha/h] può essere approssimata come:
eta_f include la svolta a fine campo, la regolazione degli attrezzi, il rifornimento, il riassortimento, i passaggi sovrapposti e il rallentamento dovuto al fango. Una maggiore potenza consente una maggiore larghezza di lavoro e una velocità più elevata, ma se la forma del campo o la capacità degli attrezzi non sono in grado di tenere il passo, l'efficienza non aumenta.
3. Perché il diesel domina e l'elettrificazione
Il motivo per cui il motore principale dei trattori agricoli rimane prevalentemente diesel è che il lavoro pesante, continuo e di lunga durata deve essere gestito con un rifornimento rapido vicino al campo. Il gasolio ha un'elevata densità energetica per unità di peso/volume e fornisce facilmente una coppia elevata a bassi regimi. Si collega meccanicamente bene a trasmissioni, prese di forza e pompe idrauliche, e l'aumento della capacità del serbatoio non crea tempi di attesa per il rifornimento. L'iniezione common rail, la sovralimentazione, il post-trattamento dei gas di scarico e i regolatori elettronici hanno tutti migliorato le emissioni e il consumo di carburante, mantenendo costante la velocità di rotazione anche in presenza di carichi fortemente variabili.
La forza del gasolio non risiede solo nella "potenza". Ciò che serve nell'istante in cui una fresa rotativa incontra una zolla dura, o un aratro entra in uno strato di argilla, è che il motore, la trasmissione, la presa di forza e l'impianto idraulico siano in grado di assorbire un picco di carico di breve durata. Osservando la relazione tra coppia e velocità angolare, si comprende perché un progetto che eroga una coppia elevata a bassi regimi sia adatto ai lavori agricoli di livellamento a bassa velocità. D'altro canto, il funzionamento al minimo, le perdite dovute alla strozzatura idraulica, l'eccesso di zavorra e lo slittamento trasformano il carburante in calore o in disturbo del terreno.
L'elettrificazione non si limita alla semplice sostituzione del motore a combustione interna con una batteria. Nei trattori di piccole dimensioni e nei veicoli da lavoro per aziende agricole e stabilimenti, l'elettrificazione a batteria riduce il rumore e le emissioni locali, facilitandone l'utilizzo notturno o in ambienti chiusi. Nelle macchine di grandi dimensioni, le attrezzature ausiliarie elettriche, le pompe idrauliche elettriche, i sistemi ibridi in serie, l'alimentazione esterna e gli attuatori elettrici sul lato degli attrezzi sono candidati per un'adozione graduale. Un motore elettrico eroga una coppia elevata a regimi prossimi allo zero, controlla con precisione la velocità di rotazione e può anche rigenerare energia.
Tuttavia, una macchina di grandi dimensioni che lavora il terreno tutto il giorno si trova ad affrontare il difficile problema che l'energia richiesta e il peso della batteria aumentano la pressione sul terreno. Polvere, fango, vibrazioni, sicurezza dell'alta tensione, potenza di ricarica rapida e capacità della rete elettrica in prossimità dei terreni agricoli diventano ulteriori condizioni da considerare per l'implementazione. Attualmente, è realistico valutare questo aspetto insieme al controllo automatico della velocità di marcia che riduce il consumo di carburante, ai sistemi idraulici a basse perdite, alla riduzione delle sovrapposizioni non necessarie e ai carburanti a basse emissioni di carbonio. La validità dell'elettrificazione non dovrebbe essere giudicata in base all'assenza del motore, ma considerando anche le ore di lavoro, il metodo di alimentazione, la compattazione del suolo e il ciclo di vita.
4. Forza di trazione: aderenza al terreno senza smuoverlo eccessivamente
Sia F_t la forza circonferenziale che una ruota motrice applica al terreno. Idealizzando il comportamento del pneumatico, utilizzando il carico normale W_d sulla ruota e il coefficiente di trazione utilizzabile mu_t con il terreno, si può pensare a questo come:
Nel terreno reale, non si tratta solo di semplice attrito tra gomma e terreno: entrano in gioco anche il taglio del terreno da parte dei tasselli, l'area di contatto, il contenuto di umidità, la compattazione del terreno e l'affondamento. Un terreno asciutto e duro, un'argilla bagnata e una risaia subito dopo la lavorazione del terreno differiscono sia per mu_t che per le modalità di affondamento.
Indicando con v_w la velocità periferica teorica della ruota e con v la velocità di avanzamento effettiva, il rapporto di slittamento s si esprime come:
s=0 rappresenta il rotolamento ideale; Più grande è la s, più la ruota slitta senza avanzare. Uno slittamento moderato è inevitabile poiché è ciò che crea la forza propulsiva tramite il taglio del terreno, ma uno slittamento eccessivo peggiora il consumo di carburante e favorisce la formazione di solchi, il rimodellamento del terreno e la perdita di profondità di lavoro. Al contrario, se le ruote anteriori si sollevano o le ruote posteriori slittano liberamente, è necessario valutare contemporaneamente la resistenza dell'attrezzo, la zavorra, la trazione integrale, il bloccaggio del differenziale e la pressione degli pneumatici.
La forza che un attrezzo esercita tirando all'indietro e verso il basso trasferisce il carico sulle ruote anteriori/posteriori attraverso il momento attorno al baricentro. Anche la pendenza, l'altezza del punto di attacco e l'assetto del sollevatore a tre punti influiscono sulla stabilità dello sterzo. La zavorra anteriore è un mezzo per garantire la forza di sterzata sulle ruote anteriori, ma non dovrebbe essere aggiunta senza limiti: un peso totale eccessivo aumenta la compattazione del terreno. Pneumatici radiali, funzionamento a bassa pressione e cingoli aumentano la superficie di contatto e riducono la pressione media sul terreno, ma comportano compromessi in termini di resistenza in curva, prezzo, autonomia e usura.
5. Trazione posteriore (2WD), integrale (4WD), semicingolato e cingolo
| Telaio | Punti di forza | Avvertenze | Condizioni di utilizzo |
|---|---|---|---|
Trazione posteriore (2WD) | Struttura relativamente semplice; vantaggi in termini di sterzata e facilità di manutenzione | Il carico sulle ruote anteriori tende a scaricarsi; raggiunge il suo limite precocemente in risaie bagnate o con traini pesanti | Lavoro leggero, campi pianeggianti relativamente asciutti |
Trazione integrale (4WD) | Forza motrice utilizzabile sia sull'asse anteriore che su quello posteriore; elevata versatilità e mobilità | Richiede la gestione della pressione degli pneumatici, della velocità periferica delle ruote anteriori e posteriori e del bloccaggio del differenziale | Utilizzo multiuso, tra cui agricoltura in zone aride, risaie e trasporto |
Semicingolato | Combina la manovrabilità delle ruote anteriori con la bassa pressione al suolo dei cingoli posteriori | Attenzione all'usura/tensione dei cingoli e alle differenze tra lato destro e sinistro che influenzano l'assetto | Risaie bagnate, traino, lavori che richiedono precisione |
Cingolo integrale | Ampia superficie di contatto, attraversabilità su risaie bagnate, stabilità al traino | Percorrenza su strada, resistenza in curva, costi e taglio dello strato superficiale del terreno | Terreno soffice, attrezzi di grandi dimensioni, lavoro dopo la pioggia |
Un cingolato non è "un sottocarro magico che non affonda mai". Anche quando la pressione media al suolo diminuisce, il carico localizzato vicino ai rulli, il taglio del terreno durante la curva e la percorrenza ripetuta dello stesso cingolo modificano la struttura del suolo. Invece di cercare di risolvere i problemi di drenaggio con il solo veicolo, è opportuno combinarlo con drenaggi sotterranei, gestione dello strato compatto, rotazione delle colture e tempistica di lavoro. La gamma attuale di Yanmar elenca anche i tipi a ruote, delta (ruote anteriori/cingoli posteriori) e cingolati, uno accanto all'altro, in base all'applicazione. Gamma per serie
6. Presa di forza (PTO): lo standard e il pericolo di trasmettere la rotazione
La presa di forza (PTO) trasferisce la rotazione prelevata dalla trasmissione a un attrezzo tramite un albero scanalato nella parte posteriore. Motozappe, falciatrici, spandiconcime, presse e pompe non funzionano con le ruote motrici, ma con l'energia rotazionale della PTO. La potenza meccanica in uscita per la velocità dell'albero della PTO n [giri/min] e la coppia T [N m] è
Aumentare la velocità di rotazione riduce la coppia necessaria per ottenere la stessa potenza in uscita, ma questa non deve mai superare la velocità di rotazione consentita dall'attrezzo, la velocità della punta della lama, le vibrazioni, il rischio di proiezione o il design delle protezioni di sicurezza. I valori comuni di 540 giri/min o 1.000 giri/min sono valori standard rappresentativi che facilitano l'abbinamento con gli attrezzi, ma è sempre necessario verificare con l'etichetta e il manuale specifici dell'attrezzo.
La presa di forza (PTO) è disponibile in due tipologie: sincronizzata con la velocità di avanzamento e a rotazione indipendente. Quando si desidera mantenere la rotazione dell'attrezzo durante la semina o i lavori a bassa velocità, una PTO indipendente è facile da usare. Tuttavia, l'elevata inerzia di un attrezzo continua a ruotare anche subito dopo il disinnesto della frizione. Se l'angolo del giunto cardanico è troppo ripido, aumentano le irregolarità di rotazione e le vibrazioni, con conseguente rischio di rottura. Non rimuovere mai le protezioni, pulire o rimuovere eventuali ostruzioni solo dopo aver spento il motore e arrestato completamente la rotazione, e non avvicinare mai indumenti o cavi all'attrezzo sono requisiti imprescindibili.
7. Il sollevatore a tre punti: misurazione della forza per il feedback sulla profondità di lavorazione
Il sollevatore a tre punti è un meccanismo di collegamento triangolare che supporta un attrezzo con due bracci inferiori (sinistro e destro) e un braccio superiore. Il sollevamento e l'abbassamento dei bracci inferiori tramite un cilindro idraulico consentono di sollevare l'attrezzo e di portarlo rapidamente in posizione di trasporto al limite del campo. L'allineamento della lunghezza delle aste di sollevamento sinistra/destra, della lunghezza del braccio superiore, delle catene di controllo, della categoria e dell'attacco rapido permette di correggere l'oscillazione laterale e l'inclinazione longitudinale dell'attrezzo, nonché di impostare la profondità di lavoro di riferimento.
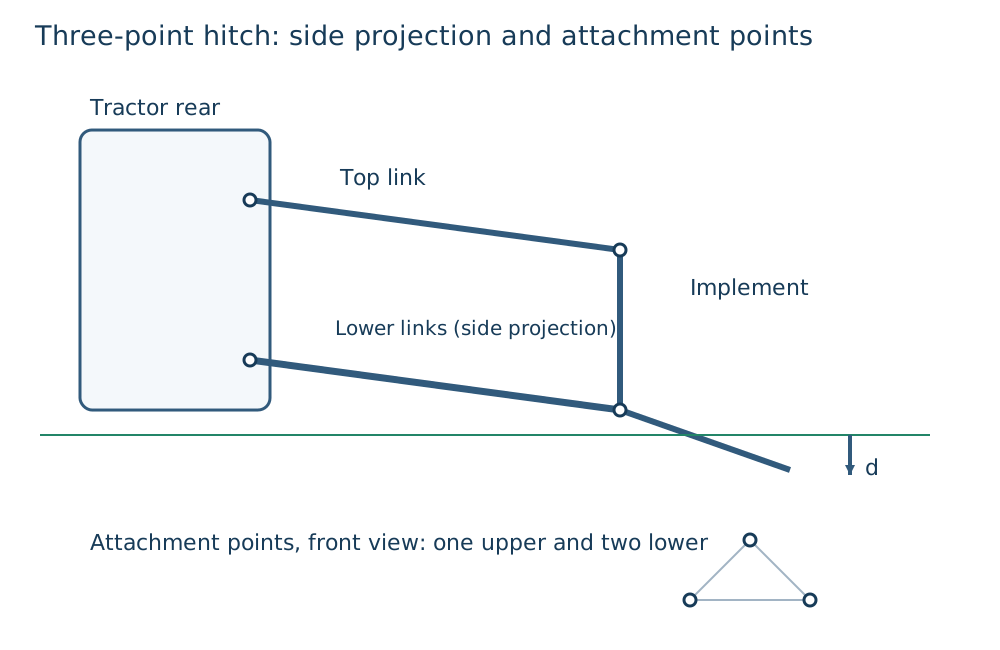
Figura: Creata da Duskcoil. I punti di fissaggio effettivi dell'attacco, l'attrezzo e la configurazione della valvola di controllo variano a seconda del modello e dell'applicazione.
Il controllo di posizione mantiene la posizione dell'attacco rispetto a una leva o a una posizione target. È intuitivo per usi come mantenere una fresa rotativa ad un'altezza costante o alzarla/abbassarla a fine campo. Il controllo di trazione, d'altra parte, rileva la resistenza alla trazione F_d trasmessa attraverso l'attacco superiore o gli attacchi inferiori, sollevando leggermente l'attrezzo quando la resistenza aumenta e abbassandolo quando la resistenza diminuisce. Viene utilizzato quando un aratro diventa improvvisamente più pesante entrando in uno strato duro, per evitare lo spegnimento del motore o uno slittamento eccessivo mantenendo una profondità di lavorazione media.
Una semplice immagine del controllo proporzionale è
d indica la profondità di lavorazione stimata, d^* la profondità di lavorazione target, F_d la forza di trazione e u l'entità dell'azionamento della valvola di sollevamento. In pratica, sono presenti il flusso del terreno, il gioco dei collegamenti, il ritardo dell'attrezzo e l'inclinazione del corpo, quindi un movimento brusco provoca oscillazioni della profondità. Questo è il motivo per cui affidarsi solo alla posizione o solo alla forza non è sufficiente: è necessario combinare il controllo della combinazione posizione/forza di trazione, la regolazione del collegamento superiore e l'adattamento della velocità di avanzamento.
La profondità di lavorazione è la distanza dalla superficie del terreno alla punta della lama, ma la superficie del terreno stessa è ondulata, i pneumatici o i cingoli affondano e le ruote anteriori e posteriori attraversano gradini. Il controllo dell'altezza di lavoro combina l'angolo del collegamento, la posizione del cilindro idraulico, lo slittamento delle ruote posteriori, la ruota di contatto con il terreno dell'attrezzo, la lettura del terreno basata su laser/ultrasuoni/telecamera e Comportamento dell'IMU. Ad esempio, se si desidera che la profondità di semina sia costante, il riferimento dovrebbe essere la relazione tra la ruota di profondità della seminatrice e il terreno, non l'altezza del corpo del trattore.
8. Sensori di resa e del suolo: una mappa include anche il "ritardo di misurazione"
Un trattore non è una mietitrice, ma al momento della semina, della concimazione e della lavorazione del terreno diventa il nucleo che misura la variabilità del suolo e del lavoro e la collega a una successiva mappa di resa. Esempi rappresentativi sono: caratterizzazione relativa del suolo tramite conducibilità elettrica (EC), stima della sostanza organica/umidità tramite spettroscopia nel vicino infrarosso, rilevamento dello strato compatto tramite resistenza alla penetrazione e registrazioni GNSS di dose di fertilizzante, dose di semina e profondità di lavorazione. Un'EC elevata non significa necessariamente immediatamente fertile: è influenzata dal contenuto di umidità, dalla salinità, dal contenuto di argilla e dalla temperatura. Questo deve essere sempre verificato con l'analisi di campioni di terreno e l'osservazione in campo.
Le mappe di resa sono, nella maggior parte dei casi, create a partire dal flussometro del grano della mietitrebbia o Bilancia per cisterne, misuratore di umidità e GNSS. Sovrapponendo questi dati ai registri di lavoro del trattore, è possibile confrontare "la resa è cambiata l'anno successivo in una parcella lavorata in profondità?" o "il limite di fertilizzazione variabile era appropriato?". Tuttavia, a meno che non venga corretto il ritardo τ tra il momento in cui il grano lascia la testata e il momento in cui raggiunge il sensore, un valore associato alla posizione (x(t),y(t)) in realtà appartiene a (x(t-τ),y(t-τ)). Escludere le svolte, lo scarico e l'offset zero del sensore è un controllo di qualità che deve essere effettuato prima di ottenere una mappa chiara, non dopo.
| Sensore / registrazione | Grandezza principale | Errore tipico | Come collegarlo a una decisione |
|---|---|---|---|
| EC del suolo | Variazione spaziale della conducibilità elettrica | Confondere umidità/salinità/temperatura con la fertilità | Stratificazione dei punti di campionamento, formulazione di ipotesi su drenaggio/struttura del suolo |
| Resistenza alla penetrazione | Durezza del suolo, profondità dello strato compatto | Il valore varia notevolmente con l'umidità Condizioni | Profondità/zone candidate per la lavorazione profonda |
Carico del sollevatore a tre punti / coppia della presa di forza | Resistenza al lavoro, carico in ingresso | Confronto senza considerare l'assetto o la velocità dell'attrezzo | Controllo a circuito chiuso che limita la velocità di avanzamento/la profondità di lavorazione |
Registro di fertilizzazione/semina | Quantità applicata, posizione, orario | Interruzioni GNSS, sovrapposizione, spostamento laterale dell'attrezzo | Verifica della prescrizione per la prossima stagione rispetto alla resa |
Resa/umidità della mietitrebbia | Variazione spaziale di resa e qualità | Ritardo temporale, inclinazione, calibrazione della portata | Esame delle ipotesi causali rispetto al terreno/quantità di input |
9. Guida autonoma RTK-GNSS: i satelliti da soli non bastano a guidare il campo
Il posizionamento GNSS autonomo presenta errori che variano in base alla geometria del satellite, alla ionosfera e al multipath. RTK (Real Time Kinematic) è un metodo che utilizza la differenza di fase della portante da una stazione base o una correzione di rete per determinare la posizione relativa del rover con elevata precisione. In condizioni ottimali può mirare Precisione relativa di classe centimetrica, che aiuta l'assistenza in linea retta che riduce sovrapposizioni/saltature tra passaggi adiacenti, ripetibilità di posizionamento per semina e fertilizzazione e formazione di solchi. Yanmar ha annunciato che la sua specifica di assistenza in linea retta YT4S/5S, lanciata nel 2026, è dotata di serie di RTK-GNSS ad alta precisione. Materiale di lancio
Ma l'antenna indica un punto sul corpo, non la punta della lama dell'attrezzo. Pendenze, slittamento laterale degli pneumatici, gioco del gancio e trazione laterale dell'attrezzo disallineano la traiettoria dell'antenna rispetto alla linea di lavoro effettiva. Pertanto, il sistema di controllo misura, oltre al GNSS, rollio/beccheggio/imbardata tramite IMU, movimento a breve termine tramite velocità delle ruote e stato della macchina tramite angolo di sterzata, idraulica e posizione del sollevatore. Telecamere e LiDAR diventano mezzi ausiliari per osservare persone, ostacoli, solchi e file di colture.
Quando si confrontano i sistemi di guida autonoma, come minimo "assistenza alla guida Bisogna distinguere tra le seguenti opzioni: "in linea retta", "segue una linea A-B", "gira automaticamente a fine campo", "solleva/abbassa e controlla l'attrezzo" e "funziona senza operatore sotto supervisione". NARO ha pubblicato una tecnologia che mira all'autolocalizzazione dei veicoli agricoli sulle strade di campagna, integrando GNSS, riconoscimento stradale basato sull'intelligenza artificiale e un metodo che utilizza pali come punti di riferimento, ponderati in base all'affidabilità. Tecnologia di autolocalizzazione robusta Questo dimostra che, una volta considerati i luoghi con scarsa visibilità satellitare o gli spostamenti al di fuori del campo, un singolo sensore non è sufficiente.
Il fulcro della sicurezza non è solo "la corrispondenza della posizione". La geolocalizzazione dei confini del campo, l'arresto di emergenza, la conferma di persone/veicoli/corsi d'acqua/linee elettriche, l'arresto sicuro in caso di perdita di comunicazione, l'ordine in cui viene sollevato l'attrezzo e il ruolo di un supervisore remoto dovrebbero essere tutti definiti come operazioni prima dell'implementazione. Maggiore è l'automazione utilizzata per compensare la carenza di manodopera, minore sarà l'ambiguità su chi deve cosa dovrebbe succedere in caso di eccezione.
10. Leggere esempi di prodotti attuali
Poiché i nomi dei prodotti cambiano con gli aggiornamenti, la regione e le specifiche di vendita, questa sezione non stabilisce una classifica delle prestazioni, ma elenca esempi di progettazione che possono essere verificati su pagine pubbliche. Per la pianificazione dell'acquisto o dell'implementazione, confrontare cabina, trasmissione, pneumatici/cingoli, attrezzi, servizio di correzione GPS e specifiche della regione di vendita con il preventivo e il manuale, anche per la stessa denominazione del modello.
| Esempio di produttore e prodotto | Punti chiave leggibili dalle informazioni pubbliche | Punti da esaminare dal punto di vista ingegneristico | Informazioni ufficiali |
|---|---|---|---|
| Serie Kubota Agri Robo | Implementata come soluzione agricola che include guida robotizzata/autonoma e sterzo autonomo | Verificare come sistema che include correzione GNSS, supervisione e condizioni degli attrezzi/del campo | Agri Robo |
| Serie Kubota M7, ecc. | Una gamma di trattori per lavori su larga scala | Verificare trazione, flusso idraulico, sollevamento posteriore e Implementare la compatibilità separatamente dalla potenza | Elenco trattori |
Iseki Japan / T.Japan, ecc. | Impiego di trattori in diverse fasce di potenza per la coltivazione in risaia e in asciutta | Confrontare la manovrabilità, l'idoneità per risaie umide, la combinazione con fresatrici rotative e la presenza di assistenza in linea retta | Trattori Iseki |
Yanmar YT4S/5S | YT488S, YT498S, YT4104S, YT5114S lanciati a giugno 2026. 88–114 CV; specifiche di assistenza in linea retta disponibili | Leggere insieme alta potenza, I-HMT, sollevamento idraulico e RTK-GNSS come un set per il traino pesante e il lavoro di precisione in linea retta | Annuncio YT4S/5S |
Yanmar YT225A/C, YT233A/C | Esempi pubblici di specifiche per trattori cingolati. Elenca modelli da 24,5/33,0 CV | Valuta la bassa pressione al suolo e la capacità di attraversamento su risaie bagnate rispetto ai compromessi con mobilità e manutenzione | Esempi di prodotto |
Scegliere tra Kubota, Iseki e Yanmar basandosi solo sul nome del produttore o sulla potenza massima è rischioso. Innanzitutto, elenca la massa dell'attrezzo, la potenza richiesta alla presa di forza, il numero e la portata degli attacchi idraulici, la categoria e la capacità di sollevamento dell'attacco a tre punti, la pendenza massima del campo e la natura del terreno (risaie bagnate), la larghezza delle strade agricole e il luogo di rimessaggio. Inoltre, confronta il costo della sterzata autonoma, inclusi i segnali di correzione, la rete di assistenza del concessionario locale e la connettività con gli attrezzi esistenti. Il valore di un trattore non risiede nella macchina stessa, ma in quanti attrezzi può azionare in modo affidabile e per quanto tempo, durante l'anno.
11. Ultime ricerche: Dal rilevamento al sistema a circuito chiuso Controllo
L'attenzione della ricerca recente si è spostata dal semplice tracciare una linea retta con il GNSS al decidere "a quale velocità, profondità e tasso di applicazione dovrebbe operare" in base alle condizioni del terreno e della coltura. Integra la forza di trazione, la coppia della presa di forza, lo slittamento delle ruote, l'IMU, le telecamere, le informazioni sul terreno e la cronologia di lavoro, regolando la velocità di avanzamento, la marcia e il collegamento prima di raggiungere lo stallo del motore o uno slittamento eccessivo. Questo può essere espresso come un'ottimizzazione vincolata.
Qui v è la velocità di avanzamento, d è la profondità di lavorazione, q è l'assetto dell'attrezzo, C è il tasso di lavoro, dot m_f è il tasso di consumo di carburante e s è il rapporto di slittamento. Poiché i controllori reali non conoscono mai completamente le condizioni del terreno e i sensori sono soggetti a rumore e guasti, piuttosto che lasciare tutto a un sistema di apprendimento automatico, Il modello, i limiti superiori di forza/rotazione/temperatura, l'arresto sicuro e l'intervento manuale devono rimanere.
Il tracciamento di creste/file di coltivazione basato su immagini, il rilevamento di ostacoli tramite LiDAR, la previsione della resistenza del suolo basata sul gemello digitale e gli aggiornamenti delle prescrizioni dai registri di lavoro per campo sono anch'essi aree di ricerca e sperimentazione in corso. Ma un risultato come "aumento della resa" non può essere attribuito solo all'adozione dei sensori. Solo registrando le condizioni meteorologiche, la varietà, la data di semina, il drenaggio, le malattie e le regolazioni dell'operatore insieme a una parcella di controllo, e verificando per più anni, si può ottenere una base per le decisioni di gestione aziendale.
12. Controlli pratici per il funzionamento e la manutenzione
| Sintomo | Controllo iniziale | Vista tecnica |
|---|---|---|
| L'avantreno è leggero, difficile da sterzare | Resistenza dell'attrezzo, zavorra anteriore, assetto del sollevatore | Il punto di aggancio sposta il carico all'indietro. Aumentare la velocità senza pensarci è pericoloso |
| Le ruote posteriori slittano, consumo di carburante elevato | Slittamento, trazione integrale, pressione degli pneumatici, umidità del suolo, profondità di lavoro | Distinguere tra trazione insufficiente e sforzo eccessivo richiesto |
La profondità di lavorazione varia | Impostazioni di posizione/sforzo, ruota di contatto con il terreno, lunghezza del collegamento, assetto del corpo | Verificare se il riferimento è la superficie del terreno, la forza o il lato dell'attrezzo |
L'attrezzo della presa di forza vibra | Rotazione della presa di forza, angolo del giunto, protezione, bilanciamento lama/albero | Non trascurare irregolarità di rotazione e carico inerziale |
Lo sterzo autonomo oscilla o si sposta | Stato RTK FIX, posizione dell'antenna, offset laterale dell'attrezzo, IMU | La posizione del corpo e la posizione del risultato effettivo del lavoro non sono le stesse |
Prima di iniziare, controllare il livello dell'olio, il liquido di raffreddamento, eventuali perdite, pneumatici o cingoli, dadi delle ruote, perni di collegamento, protezione della presa di forza, tubi idraulici, luci, freni e fissaggio dell'attrezzo. Per la rimozione di ostruzioni, la pulizia o la regolazione, arrestare il motore, rimuovere la chiave e verificare che le parti rotanti e l'impianto idraulico si siano completamente fermati. Anche la ricerca manuale di una piccola perdita in un tubo idraulico è pericolosa. Una lesione da iniezione di fluido ad alta pressione sotto la pelle può apparire Un problema apparentemente di lieve entità può tuttavia rappresentare un'emergenza, pertanto è necessario consultare immediatamente un medico.
Riepilogo
Il trattore è la piattaforma comune delle macchine agricole, in grado di convertire la potenza erogata da un motore a combustione interna o elettrico in trazione sul terreno, rotazione della presa di forza (PTO) e forza e posizione del sollevatore idraulico a tre punti. Il successo del lavoro non dipende solo dalla potenza massima erogata, ma anche dal contatto con il terreno, dallo slittamento, dal trasferimento del carico, dalla compatibilità con la presa di forza, dalla geometria del sollevatore, dal controllo della profondità di lavorazione e dall'efficienza del lavoro sul campo.
La prossima evoluzione non si limita alla guida in linea retta tramite RTK-GNSS. Consiste nell'utilizzo di dati geolocalizzati relativi a terreno, resa e carico per controllare la velocità di avanzamento, la profondità di lavorazione, la dose di fertilizzante e l'assetto degli attrezzi entro determinati limiti. La scelta tra un trattore diesel, elettrico o ibrido non deve essere valutata solo in base al tipo di motore, ma anche considerando il tipo di terreno, le ore di lavoro, la compattazione del suolo, il rifornimento/la ricarica e il collegamento con gli attrezzi. Il modo più semplice per comprendere un trattore è, prima di chiedersi "quanti cavalli ha?", tracciare il flusso di forza, rotazione, idraulica e informazioni.
Una maggiore potenza del motore significa sempre una maggiore forza di trazione?
La trazione tra terreno e pneumatici limita la forza utilizzabile. Una potenza aggiuntiva può aumentare lo slittamento anziché la forza di trazione utile.
Riferimenti
- NARO: Tecnologia di autolocalizzazione robusta per la guida autonoma su strade agricole
- NARO: Utilizzo del GNSS nell'agricoltura intelligente
- Ministero dell'Agricoltura, delle Foreste e della Pesca: Catalogo delle tecnologie per l'agricoltura intelligente (coltivazione di riso/coltivazione in collina)
- Kubota: Elenco dei prodotti per trattori (confermato il 3 settembre 2026)
- [Kubota: Agri Robo (confermato il 3 settembre 2026)
- Iseki: Trattori (confermato il 3 settembre 2026)
- Yanmar: Gamma di trattori per serie (confermato il 3 settembre 2026)
- Yanmar: Lancio della serie YT4S/5S (confermato il 3 settembre 2026)
Commenti
Accedi per continuare.
Nessun dato disponibile.