Contents — find the section you need
Um trator não é "um veículo que ara a terra". É uma plataforma móvel de potência e controle que distribui a potência do motor, na proporção necessária, entre a força de tração que impulsiona o solo para a frente, a tomada de força que aciona implementos rotativos e o engate hidráulico de três pontos que levanta um implemento e define sua posição. Uma enxada rotativa, arado, semeadeira, distribuidor de fertilizantes, segadora ou enfardadeira exigem diferentes níveis de resistência, velocidade de rotação, altura e velocidade de deslocamento. O projeto de um trator consiste na engenharia para receber todas essas funcionalidades em uma única máquina, sem compactar excessivamente o solo e trabalhando em linha reta a uma profundidade constante.
Este artigo se concentra em tratores de rodas para arrozais e lavouras de sequeiro, mas também aborda os modelos com esteiras. Salvo indicação em contrário, as especificações e características dos produtos são baseadas em informações públicas de cada fabricante, confirmadas em 3 de setembro de 2026. Sempre dê prioridade ao manual do proprietário para obter informações sobre as cargas permitidas de cada modelo, a velocidade da tomada de força (TDF), as saídas hidráulicas, a circulação em estradas e a operação segura.
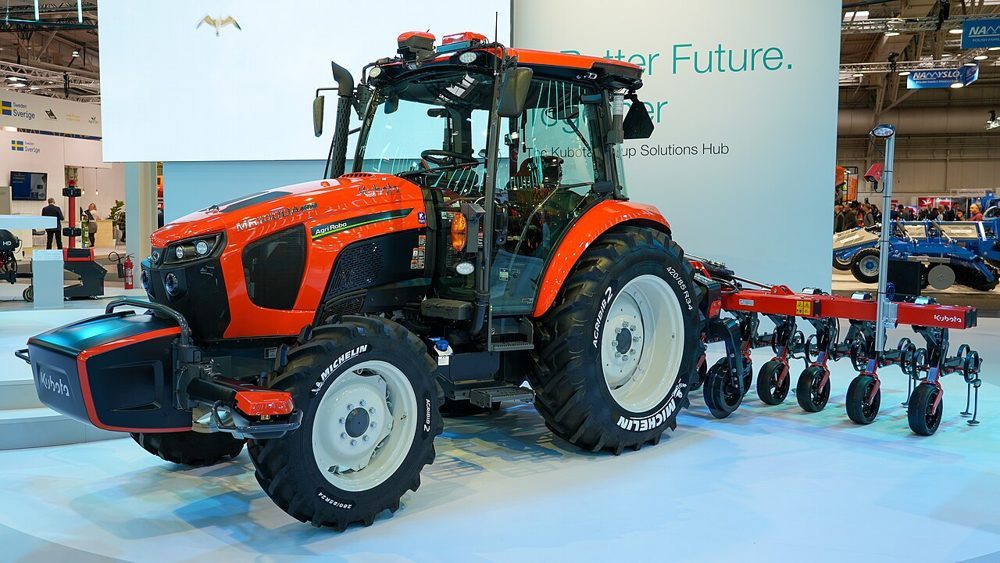 Kubota AgriRobo MR1000A
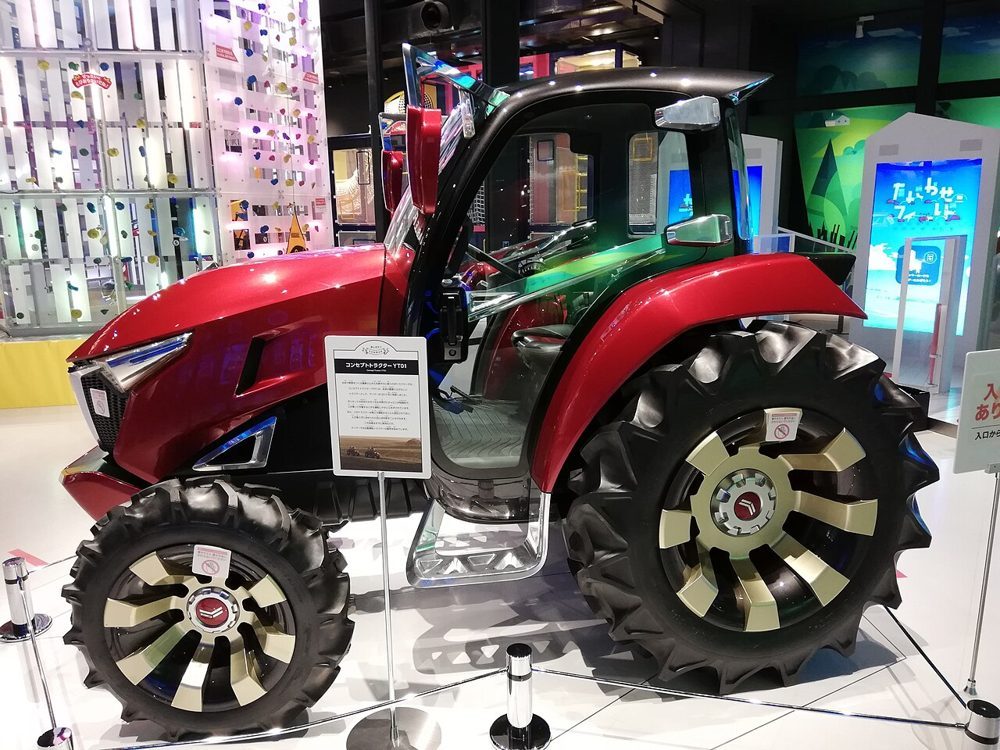 Conceito Yanmar YT01
Imagens: Kubota AgriRobo MR1000A (MarcelX42, CC BY-SA 4.0) / Yanmar YT01 (CC0), Wikimedia Commons. O YT01 é um veículo de demonstração de projeto, não uma especificação de produção.
.jpg)
.jpg)
Resumo de 30 segundos
- A potência de um trator se traduz em força de tração no ponto de contato do pneu ou da esteira, potência rotacional para implementos através da tomada de força (TDF) e altura/inclinação do implemento através do sistema hidráulico e do engate de três pontos. A capacidade de trabalho não é determinada apenas pela potência do motor.
- A tração é determinada pelo atrito/cisalhamento com o solo, peso do veículo, transferência de carga e deslizamento. Pouco deslizamento significa peso insuficiente; muito deslizamento desperdiça combustível revolvendo o solo e danificando-o. Lastro e pressão dos pneus adequados são importantes.
- A TDF é um eixo de saída rotacional padronizado, geralmente transmitindo 540 ou 1.000 rpm para os implementos. Erros na velocidade de rotação, nas proteções ou na carga inercial são perigosos e os requisitos do implemento devem ser verificados.
-
O sistema de engate de três pontos é um mecanismo que suporta um implemento com um ponto superior e dois pontos inferiores. O controle de tração compensa a resistência ao reboque com base na profundidade de aração, enquanto o controle de posição mantém uma altura definida. A combinação dos dois facilita a manutenção da estabilidade do resultado final, mesmo em terrenos ondulados ou com variações na qualidade do solo.
-
O diesel continua dominante devido à densidade energética do combustível para operação contínua com alta carga, facilidade de reabastecimento, alto torque em baixas rotações e compatibilidade com os sistemas hidráulicos/TDP existentes. A eletrificação está avançando primeiro em máquinas pequenas, equipamentos auxiliares e híbridos; para máquinas grandes que rebocam o dia todo, o peso e o carregamento da bateria continuam sendo desafios.
-
A integração de RTK-GNSS, IMU, velocidade das rodas, câmeras e sensores de produtividade/solo permite uma progressão da assistência em linha reta para a direção autônoma, fertilização em taxa variável e controle em circuito fechado da profundidade de aração e da velocidade de deslocamento. No entanto, a qualidade do posicionamento, o deslocamento lateral do implemento e o monitoramento de obstáculos devem ser tratados separadamente.
1. História: Do Vapor a uma "Fonte de Energia para a Qual Você Pode Escolher Implementos"
A agricultura mecanizada não começou com a aparência do trator atual. Os motores de tração a vapor do século XIX podiam fornecer alta potência, mas eram pesados, difíceis de ligar e de abastecer com água, e propensos a atolar em campos úmidos. Com a disseminação dos motores de combustão interna, desenvolveram-se tratores leves a gasolina/querosene que carregavam seu próprio combustível para o campo e rebocavam um arado diretamente. Na primeira metade do século XX, pneus pneumáticos, motores a diesel, elevação hidráulica e o engate de três pontos se uniram, estabelecendo a forma básica atual: a troca de diversos implementos sem a necessidade de trocar a máquina em si.
O ponto de virada crucial foi o trator se tornar, não apenas um veículo de reboque, mas uma base de interface padronizada para o trabalho agrícola. A tomada de força (TDF) transmite a potência rotacional, o engate de três pontos transmite suporte e elevação, as saídas hidráulicas transmitem a força do cilindro ou do motor, e os conectores elétricos e a comunicação, como o ISOBUS, transmitem as informações de controle. Os fabricantes de implementos podem projetar para essas interfaces em vez de construir um veículo motorizado dedicado para cada modelo. A agricultura de precisão atual também se baseia nessa ideia de separar a máquina do implemento.
O Japão apresenta uma ampla gama de condições — arrozais em pequenos lotes, arrozais alagados, agricultura de sequeiro, pomares — onde máquinas de baixa e alta potência, com rodas, semi-lagartas e esteiras, coexistem. No cultivo de arroz, o preparo do solo combinado com uma enxada rotativa é representativo; na agricultura de sequeiro, trabalhos que exigem alta resistência à tração, como aração, subsolagem e semeadura, são representativos. Além de simplesmente aumentar a escala da máquina, o sistema de trabalho — incluindo o layout do campo, cabeceiras, estradas rurais, drenagem e camadas do solo — precisa ser projetado.
2. Pensando em três saídas simultaneamente
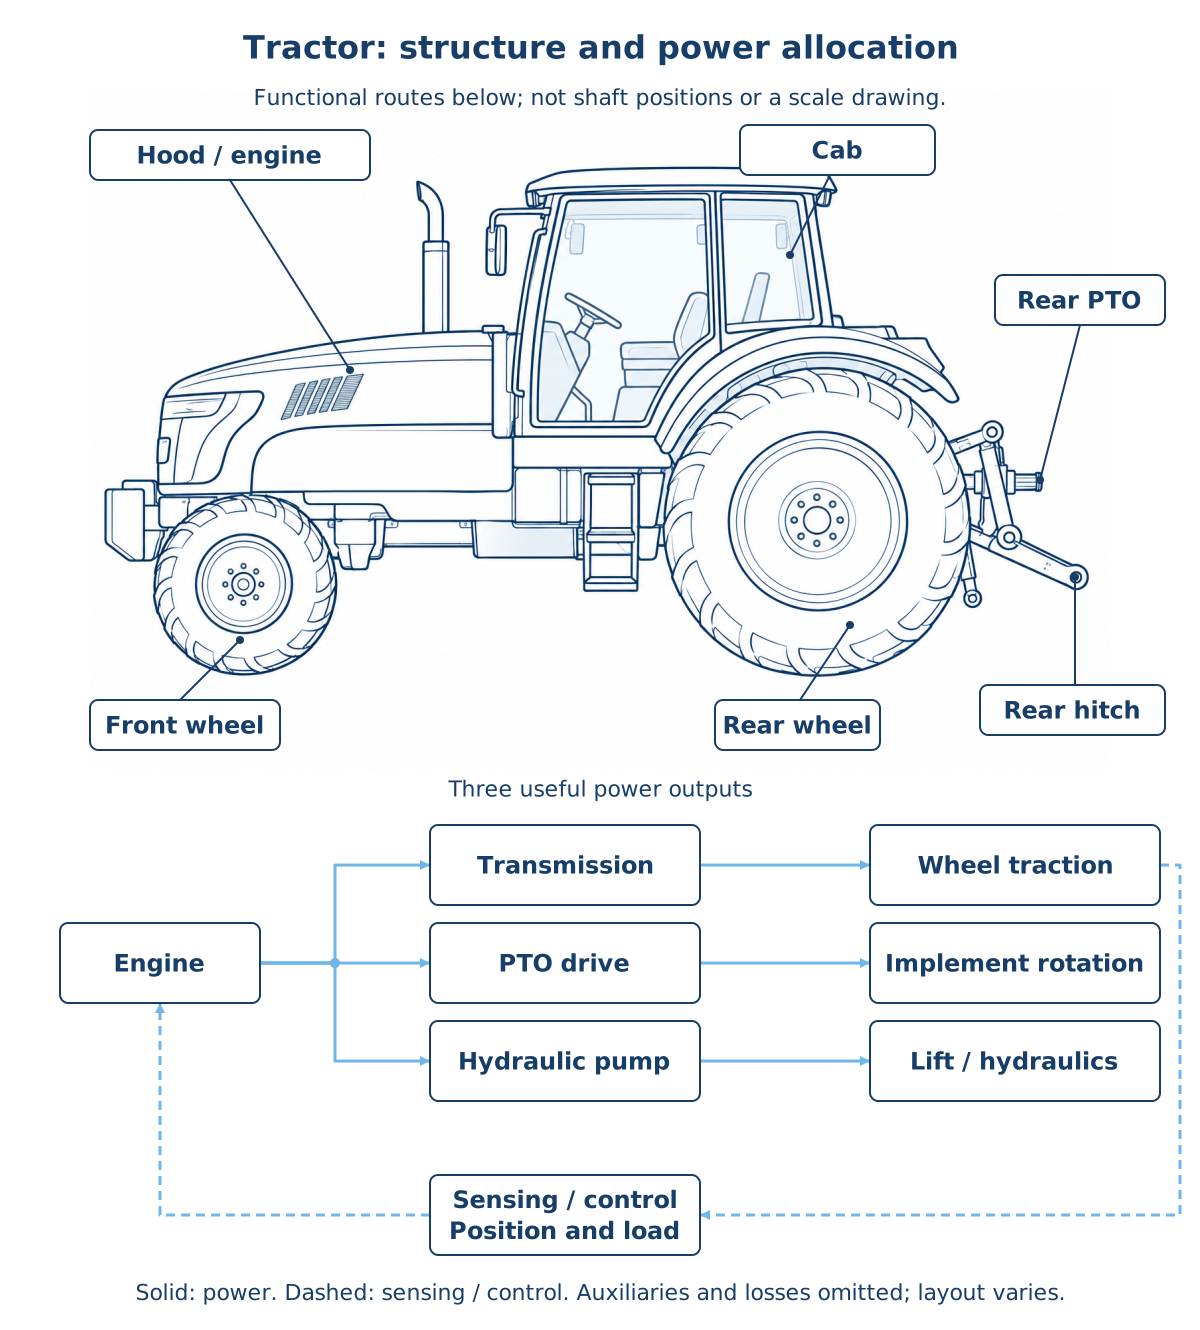
Figura: Duskcoil. Arte linear de trator gerada por IA com rótulos e rotas funcionais geradas a partir de uma especificação compartilhada; não um desenho de máquina.
Considerando a potência do motor como P_e, conceitualmente ela pode ser dividida em:
P_{travel} representa a tração, P_{pto} representa a tomada de força (TDF), P_{hyd} representa a bomba hidráulica, P_{aux} representa o ventilador de arrefecimento, alternador, etc., e P_{loss} representa as perdas na transmissão e no sistema hidráulico. Esses termos nem sempre são sinônimos. O preparo rotativo do solo impõe uma grande carga na TDF, enquanto a aração impõe uma grande carga na tração. Em trabalhos de semeadura e fertilização que acionam frequentemente os cilindros hidráulicos, a demanda hidráulica também não pode ser ignorada.
Por esse motivo, a afirmação "100 PS lida com o dobro da área de 50 PS" não se sustenta. Usando a largura de trabalho w [m], a velocidade de deslocamento v [km/h] e a eficiência de trabalho no campo eta_f, a taxa de trabalho real C [ha/h] pode ser aproximada como
eta_f inclui manobras na cabeceira, ajuste do implemento, reabastecimento, replantio, passagens sobrepostas e redução da velocidade devido à lama. Uma potência maior permite uma largura de trabalho maior e uma velocidade mais alta, mas se o formato do campo ou a capacidade do implemento não acompanharem, a eficiência não aumenta.
3. Por que o Diesel Domina e a Eletrificação
A razão pela qual o motor principal em tratores agrícolas continua sendo predominantemente a diesel é que o trabalho pesado, contínuo e de longa duração precisa ser realizado com reabastecimento rápido próximo ao campo. O diesel possui alta densidade energética por unidade de peso/volume e fornece alto torque em baixas rotações. Ele se conecta mecanicamente bem a transmissões, tomadas de força (TDF) e bombas hidráulicas, e o aumento da capacidade do tanque de combustível não gera tempo de espera para o carregamento. Injeção common-rail, turbocompressor, pós-tratamento de gases de escape e reguladores eletrônicos aprimoraram as emissões e a economia de combustível, mantendo a rotação constante mesmo sob cargas com flutuações bruscas.
A força do diesel não se resume à "potência". O que é necessário no instante em que uma enxada rotativa atinge um torrão duro ou um arado entra em uma camada de argila é que o motor, a transmissão, a TDF e o sistema hidráulico absorvam um pico de carga de curta duração. Analisando a relação entre torque e velocidade angular, percebe-se por que um projeto que fornece alto torque em baixa rotação é adequado para trabalhos agrícolas de baixa velocidade e com moagem. Por outro lado, a marcha lenta, as perdas por estrangulamento hidráulico, o excesso de lastro e a patinagem convertem combustível em calor ou perturbação do solo.
A eletrificação não se resume a substituir o motor de combustão interna por uma bateria de uma só vez. Em pequenos tratores e veículos de trabalho para pátios/instalações, a eletrificação por bateria reduz o ruído e a emissão local de gases, facilitando o uso noturno ou em ambientes fechados. Em máquinas de grande porte, equipamentos auxiliares elétricos, bombas hidráulicas elétricas, sistemas híbridos em série, alimentação externa de energia e atuadores elétricos no implemento são candidatos à adoção gradual. Um motor elétrico fornece alto torque com rotação próxima de zero, controla a velocidade de rotação com precisão e também pode regenerar energia.
No entanto, uma máquina de grande porte que trabalha o dia todo enfrenta o difícil problema de que a energia necessária e o peso da bateria aumentam a pressão sobre o solo. Poeira, lama, vibração, segurança de alta tensão, potência de carregamento rápido e capacidade da rede elétrica próxima à área agrícola também se tornam condições de implementação. Atualmente, é realista avaliar isso juntamente com o controle automático de velocidade de deslocamento, que reduz o consumo de combustível, sistemas hidráulicos de baixa perda, redução de sobreposições desnecessárias e combustíveis de baixo carbono. A eficácia da eletrificação não deve ser julgada apenas pela ausência de motor, mas também considerando as horas de trabalho, o método de fornecimento de energia, a compactação do solo e o ciclo de vida.
4. Força de Tração: Aderindo ao Solo Sem Revolvê-lo em Excesso
Seja a força circunferencial que uma roda motriz aplica ao solo a força de tração F_t . Idealmente, usando a carga normal W_d na roda e o coeficiente de tração utilizável mu_t com o solo, pode-se pensar nisso como:
Em solos reais, não se trata apenas de atrito simples entre a borracha e o solo — o cisalhamento do solo pelas garras, a área de contato, o teor de umidade, a compactação do solo e o afundamento são fatores que influenciam. Solos secos e duros, argila úmida e um arrozal logo após o alagamento diferem tanto em mu_t quanto na forma como o afundamento ocorre.
Considerando que a velocidade periférica teórica da roda seja v_w e a velocidade de avanço real seja v, a taxa de deslizamento s é expressa como:
s=0 é o rolamento ideal; Quanto maior for o s, mais a roda gira sem avançar. Um deslizamento moderado é inevitável, pois é o que cria a força propulsora por meio do cisalhamento do solo, mas o deslizamento excessivo piora o consumo de combustível e favorece a formação de sulcos, o alagamento/remodelação do solo e a alteração da profundidade de trabalho. Por outro lado, se as rodas dianteiras levantarem ou as traseiras girarem livremente, a resistência do implemento, o lastro, a tração nas quatro rodas, o bloqueio do diferencial e a pressão dos pneus devem ser verificados em conjunto.
A força que um implemento exerce para trás e para baixo transfere a carga entre as rodas dianteiras e traseiras por meio do momento em torno do centro de gravidade. A inclinação, a altura do ponto de engate e a posição do engate de três pontos também afetam a estabilidade da direção. O lastro dianteiro serve para garantir a força de direção das rodas dianteiras, mas não deve ser adicionado indefinidamente — o peso total excessivo aumenta a compactação do solo. Pneus radiais, operação com baixa pressão e esteiras aumentam a área de contato e reduzem a pressão média no solo, mas apresentam desvantagens em termos de resistência à curva, preço, tempo de deslocamento e desgaste.
5. 2WD, 4WD, Meia-Esteira e Esteiras Completas
| Chassi | Pontos Fortes | Cuidados | Condições Adequadas |
|---|---|---|---|
| 2WD (tração traseira) | Estrutura relativamente simples; vantagens em curvas e facilidade de manutenção | A carga na roda dianteira tende a se dissipar; atinge seu limite rapidamente em arrozais úmidos ou reboque pesado | Trabalho leve, campos planos relativamente secos |
| 4WD | Força motriz utilizável na frente e atrás; alta versatilidade e mobilidade | Requer controle da pressão dos pneus, velocidade periférica das rodas dianteiras/traseiras e bloqueio do diferencial | Uso multifuncional, incluindo agricultura de sequeiro, arrozais e transporte |
| Meia-esteira | Combina a dirigibilidade dos pneus dianteiros com a baixa pressão sobre o solo das esteiras traseiras | Atenção ao desgaste/tensão das esteiras e às diferenças entre os lados esquerdo e direito que afetam a atitude | Arrozais alagados, reboque, trabalhos que exigem precisão |
| Esteiras completas | Grande área de contato, capacidade de transitar em arrozais alagados, estabilidade ao rebocar | Deslocamento em estradas, resistência à curva, custo e cisalhamento do solo superficial | Solo macio, implementos grandes, trabalho após a chuva |
Uma esteira não é "um chassi mágico que nunca afunda". Mesmo quando a pressão média sobre o solo diminui, a carga localizada perto dos rolos, o cisalhamento do solo durante as curvas e a passagem repetida pela mesma esteira alteram a estrutura do solo. Em vez de tentar resolver a drenagem deficiente apenas com o veículo, ele deve ser combinado com drenos subterrâneos, manejo de camadas compactadas, rotação de culturas e planejamento de trabalho. A linha atual da Yanmar também lista os tipos com rodas, delta (pneus dianteiros/esteiras traseiras) e com esteiras completas lado a lado por aplicação. Linhagem por série
6. TDP: O Padrão e o Perigo de Transmitir Rotação
A TDP (Tomada de Força) transmite a rotação recebida da transmissão para um implemento através de um eixo estriado na parte traseira. Enxadas rotativas, roçadeiras, semeadores, enfardadeiras e bombas funcionam não com a energia das rodas motrizes, mas com a energia rotacional da TDP. A potência mecânica para a velocidade do eixo da TDP n [rpm] e torque T [N m] é
Aumentar a velocidade de rotação reduz o torque necessário para a mesma potência, mas isso nunca deve exceder a rotação permitida do implemento, a velocidade da ponta da lâmina, a vibração, o risco de projeção ou o projeto da proteção de segurança. As rotações comuns de 540 rpm ou 1.000 rpm são valores padrão representativos que facilitam a compatibilidade com implementos, mas sempre confirme com a etiqueta e o manual do implemento específico.
A tomada de força (TDF) pode ser sincronizada com a velocidade de deslocamento ou girar independentemente. Quando se deseja manter a rotação do implemento durante a semeadura ou trabalhos em baixa velocidade, uma TDF independente é mais prática. No entanto, a grande inércia do implemento mantém a rotação mesmo logo após a embreagem ser desengatada. Se o ângulo da junta universal for muito acentuado, a irregularidade rotacional e a vibração aumentam, podendo levar à quebra. Nunca remover as proteções, sempre limpar ou desobstruir os bloqueios somente após o motor ser desligado e a rotação cessar completamente, e nunca aproximar roupas ou cabos são requisitos absolutos.
7. O Engate de Três Pontos: Medindo a Força para Controlar a Profundidade de Preparo do Solo
O engate de três pontos é um mecanismo de conexão triangular que suporta um implemento com dois braços inferiores (esquerdo e direito) e um braço superior. O levantamento e abaixamento dos braços inferiores com um cilindro hidráulico levantam o implemento e permitem que ele alcance rapidamente a posição de transporte na borda do campo. O ajuste do comprimento das hastes de elevação esquerda/direita, do comprimento do terceiro ponto, das correntes de controle, da categoria e do engate rápido alinha o balanço lateral do implemento, a inclinação longitudinal e a referência para a profundidade de trabalho.
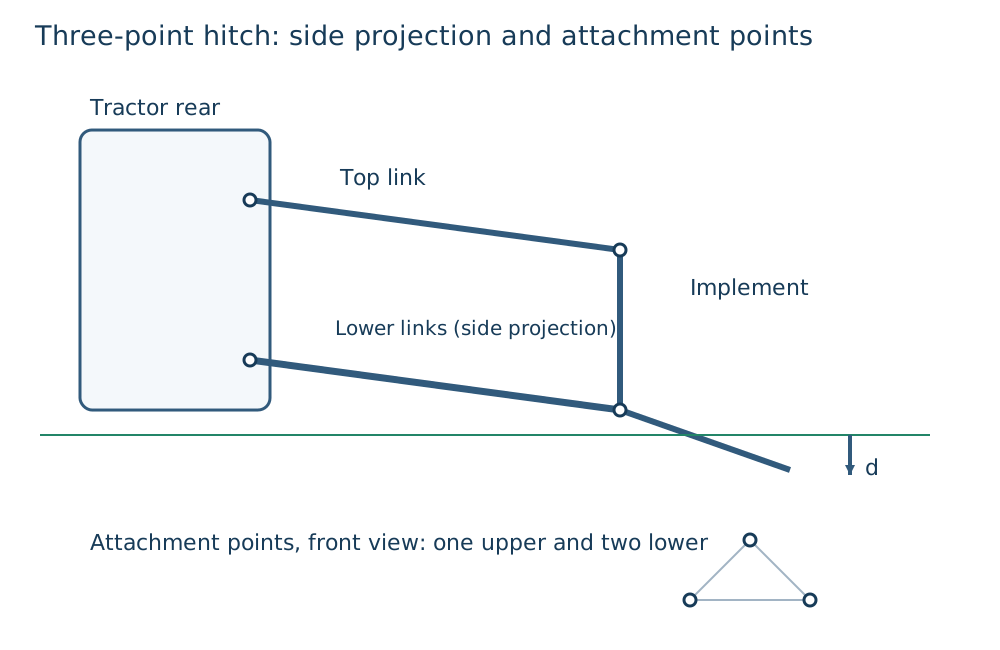
Figura: Criada pela Duskcoil. Os pontos de montagem reais do engate, o implemento e a configuração da válvula de controle variam de acordo com o modelo e a tarefa.
O controle de posição mantém a posição do engate contra uma alavanca ou posição alvo. É intuitivo para usos como manter uma enxada rotativa em uma altura constante ou elevá-la/abaixá-la na cabeceira. O controle de tração, por outro lado, detecta a resistência à tração F_d transmitida pelo engate superior ou pelos engates inferiores, elevando ligeiramente o implemento quando a resistência aumenta e abaixando-o quando a resistência diminui. É usado quando um arado fica repentinamente mais pesado ao entrar em uma camada compactada, para evitar a parada do motor ou o deslizamento excessivo, mantendo uma profundidade média de lavoura.
Uma imagem simples de controle proporcional é
d é a profundidade de aração estimada, d^* é a profundidade de aração alvo, F_d é a força de tração e u é a quantidade de operação na válvula de elevação. Na prática, o fluxo de solo, a folga da articulação, o atraso do implemento e a inclinação da carroceria estão presentes, portanto, movimentos abruptos causam oscilações na profundidade. É por isso que depender apenas da posição ou apenas da força não é suficiente — o controle da combinação posição/força de tração, o ajuste do terceiro ponto e a correspondência da velocidade de deslocamento precisam ser combinados.
A profundidade de aração é a distância da superfície do solo até a ponta da lâmina, mas a própria superfície do solo ondula, os pneus ou esteiras afundam e as rodas dianteiras e traseiras cruzam degraus. O controle da altura de trabalho combina o ângulo da articulação, a posição do cilindro hidráulico, o deslizamento da roda traseira, a própria roda de contato com o solo do implemento e o solo baseado em laser/ultrassom/câmera. leitura e atitude da IMU. Por exemplo, se você deseja que a profundidade de semeadura seja constante, a referência deve ser a relação entre a roda de medição da semeadora e o solo, e não a altura da carroceria do trator.
8. Sensores de Produtividade e Solo: Um Mapa Inclui Também o "Atraso de Medição"
Um trator não é uma colheitadeira, mas no momento da semeadura, fertilização e aração, ele se torna o núcleo que mede a variabilidade do solo e do trabalho e a vincula a um mapa de produtividade posterior. Exemplos representativos são: caracterização relativa do solo por meio da condutividade elétrica (CE), estimativa de matéria orgânica/umidade por meio da espectroscopia de infravermelho próximo, detecção de camadas compactadas por meio da resistência à penetração e registros com marcação GNSS da taxa de fertilizante, taxa de semeadura e profundidade de aração. Alta CE não significa necessariamente fertilidade imediata — ela é afetada pelo teor de umidade, salinidade, teor de argila e temperatura. Isso deve sempre ser verificado com análise de amostragem de solo e observação em campo.
Os mapas de produtividade são, na maioria dos casos, construídos a partir do medidor de fluxo de grãos da colheitadeira ou Balança de tanque, medidor de umidade e GNSS. Sobrepondo isso aos registros de trabalho do próprio trator, é possível comparar se "a produtividade mudou no ano seguinte em uma área com aração profunda" ou "o limite de fertilização variável foi apropriado". No entanto, a menos que o atraso τ entre o grão saindo da plataforma de corte e chegando ao sensor seja corrigido, um valor associado à posição (x(t),y(t)) pertence, na verdade, a (x(t-τ),y(t-τ)). Excluir curvas, descarregamento e offset zero do sensor é um controle de qualidade que deve ocorrer antes de um mapa com aparência limpa, não depois.
| Sensor / registro | Quantidade principal | Armadilha típica | Como conectar a uma decisão |
|---|---|---|---|
| CE do solo | Variação espacial na condutividade elétrica | Confundir umidade/salinidade/temperatura com fertilidade | Estratificação de pontos de amostragem, construção de hipóteses sobre drenagem/textura do solo |
| Resistência à penetração | Dureza do solo, profundidade da camada compactada | Valor Variações significativas com a umidade | Profundidades/zonas candidatas para subsolagem |
| Carga do engate de três pontos / torque da TDP | Resistência ao trabalho, carga de entrada | Comparação sem considerar a atitude ou velocidade do implemento | Controle em malha fechada que limita a velocidade de deslocamento/profundidade de aração |
| Registro de fertilização/semeadura | Quantidade aplicada, posição, horário | Perdas de sinal GNSS, sobreposição, deslocamento lateral do implemento | Verificação da prescrição da próxima safra em relação à produtividade |
| Produtividade/umidade da colheitadeira | Variação espacial na produtividade e qualidade | Atraso, inclinação, calibração da vazão | Análise de hipóteses causais em relação ao solo/quantidade de insumos |
9. Condução Autônoma RTK-GNSS: Satélites Sozinhos Não Conduzem o Campo
O posicionamento GNSS independente apresenta erros que variam com a geometria do satélite, a ionosfera e o multicaminho. O RTK (Cinemática em Tempo Real) é um método que utiliza a diferença de fase da portadora em relação a uma estação base ou correção de rede para determinar a posição relativa do rover. posicionamento com alta precisão. Em boas condições, pode atingir uma precisão relativa da ordem de centímetros, o que auxilia no alinhamento em linha reta, reduzindo sobreposições/falhas entre passagens adjacentes, repetibilidade posicional para semeadura e fertilização, e formação de sulcos. A Yanmar anunciou que a especificação de alinhamento em linha reta do seu implemento YT4S/5S, lançado em 2026, vem de série com RTK-GNSS de alta precisão. Materiais de lançamento
Mas a antena indica um ponto na carroceria, não a ponta da lâmina do implemento. Declives, deslizamento lateral dos pneus, folga no engate e a força lateral do implemento deslocam a trajetória da antena da linha de trabalho real. Portanto, o sistema de controle mede, além do GNSS, inclinação lateral/rotação/guinada via IMU, movimento de curto prazo via velocidade das rodas e estado da máquina via ângulo de direção, hidráulica e posição dos elos. Câmeras e LiDAR tornam-se meios auxiliares para observar pessoas, obstáculos, sulcos e linhas de plantio.
Ao comparar sistemas de direção autônoma, no mínimo É importante distinguir entre as funções "auxilia o deslocamento em linha reta", "segue uma linha A-B", "vira automaticamente na cabeceira", "levanta/abaixa e controla o implemento" e "opera de forma autônoma sob supervisão". A NARO publicou uma tecnologia que visa a autolocalização de veículos agrícolas em estradas rurais, integrando GNSS, reconhecimento de estradas baseado em IA e um método que utiliza postes como pontos de referência, ponderados pela confiabilidade. Tecnologia robusta de autolocalização Isso demonstra que, ao considerar locais com baixa visibilidade de satélite ou deslocamentos fora da área cultivada, um único sensor não é suficiente.
A segurança não se resume apenas à "correspondência da posição". O geofencing dos limites da área cultivada, a parada de emergência, a confirmação da presença de pessoas/veículos/cursos d'água/linhas de energia, a parada segura em caso de perda de comunicação, a ordem de elevação do implemento e o papel do supervisor remoto devem ser definidos como operações antes da implantação. Quanto mais automação for utilizada para compensar a escassez de mão de obra, menos ambíguas serão as responsabilidades de cada operador durante a operação. Uma exceção deve ser considerada.
10. Leitura de Exemplos de Produtos Atuais
Como os nomes dos produtos mudam com atualizações, região e especificações de vendas, esta seção não estabelece uma classificação de desempenho — ela lista exemplos de design que podem ser confirmados em páginas públicas. Para planejamento de compra ou implantação, verifique a cabine, a transmissão, os pneus/esteiras, os implementos, o serviço de correção de GPS e as especificações da região de vendas em comparação com a cotação e o manual, mesmo para a mesma designação de modelo.
| Fabricante e exemplo de produto | Pontos-chave legíveis em informações públicas | Pontos a serem considerados do ponto de vista da engenharia | Informações oficiais |
|---|---|---|---|
| Série Kubota Agri Robo | Implantada como uma solução agrícola que inclui direção robótica/autônoma e direção autônoma | Verificar como um sistema que inclui correção GNSS, supervisão e condições de implementos/campo | Agri Robo |
| Série Kubota M7, etc. | Uma linha de tratores para trabalhos em grande escala | Verificar tração, fluxo hidráulico, Elevação traseira e compatibilidade com implementos separadamente da potência | Lista de tratores |
| Iseki Japan / T.Japan, etc. | Disponibiliza tratores em diversas faixas de potência para cultivo em arrozais e sequeiro | Compare capacidade de giro, adequação para arrozais alagados, combinação com cultivadores rotativos e presença de assistência em linha reta | Tratores Iseki |
| Yanmar YT4S/5S | YT488S, YT498S, YT4104S, YT5114S lançados em junho de 2026. 88–114 cv; especificação de assistência em linha reta disponível | Leia alto desempenho, I-HMT, elevação hidráulica e RTK-GNSS juntos como um conjunto para reboque pesado e trabalho preciso em linha reta | Anúncio do YT4S/5S |
| Yanmar YT225A/C, YT233A/C | Exemplos públicos de especificações de tratores de esteira. Lista modelos de 24,5/33,0 PS | Avalie a baixa pressão sobre o solo e a capacidade de transitar em arrozais alagados em relação às compensações com mobilidade e manutenção | Exemplos de produtos |
Decidir entre Kubota, Iseki e Yanmar com base apenas no nome do fabricante ou na potência máxima é arriscado. Primeiro, liste a massa do implemento, a potência necessária na tomada de força (TDF), o número e a vazão dos acopladores hidráulicos, a categoria e a capacidade de elevação do engate de três pontos, a inclinação máxima do terreno e as características do arrozal alagado, a largura da estrada rural e o local de armazenamento. Além disso, compare o custo da direção autônoma, incluindo sinais de correção, a rede de assistência técnica da concessionária local e a conectividade com os implementos existentes. O valor de um trator não está na unidade em si, mas em quantos implementos ele pode operar de forma confiável e com que frequência, ao longo do ano.
11. Pesquisa recente: Da Sensoriamento ao Controle em Malha Fechada
O foco de pesquisas recentes mudou de simplesmente traçar uma linha reta com GNSS para decidir "em qual velocidade, profundidade e taxa de aplicação o implemento deve operar" com base nas condições do solo e da cultura. O sistema integra tração, torque da TDP, deslizamento das rodas, IMU, câmeras, informações do solo e histórico de trabalho, ajustando a velocidade de deslocamento, a marcha e a articulação antes de atingir a parada do motor ou o deslizamento excessivo. Isso pode ser expresso como uma otimização com restrições.
Aqui, v representa a velocidade de deslocamento, d a profundidade de aração, q a atitude do implemento, C a taxa de trabalho, dot m_f a taxa de consumo de combustível e s a taxa de deslizamento. Como os controladores em situações reais nunca conhecem completamente as condições do solo e os sensores apresentam ruído e falhas, Em vez de deixar tudo a cargo de um modelo aprendido, é necessário manter os limites superiores de força/rotação/temperatura, a parada segura e a intervenção manual.
O acompanhamento de sulcos/linhas de cultivo baseado em imagens, a detecção de obstáculos por LiDAR, a previsão da resistência do solo com base em gêmeos digitais e as atualizações de prescrições a partir de registros de trabalho por campo também são áreas de pesquisa e testes de campo em andamento. Mas um resultado como "aumento da produtividade" não pode ser atribuído apenas à adoção de sensores. Somente registrando o clima, a variedade, a data de semeadura, a drenagem, as doenças e os ajustes do operador juntamente com uma parcela de controle, e verificando ao longo de vários anos, é que isso se torna uma base para as decisões de gestão agrícola.
12. Verificações Práticas para Operação e Manutenção
| Sintoma | Verifique primeiro | Visão de engenharia |
|---|---|---|
| A frente está leve, difícil de manobrar | Resistência do implemento, lastro dianteiro, atitude da barra de tração | O ponto de engate está deslocando a carga para trás. Aumentar a velocidade casualmente é perigoso |
| Rodas traseiras patinam, baixo consumo de combustível | Patinação, 4WD, Pressão dos pneus, umidade do solo, profundidade de trabalho | Distinguir tração insuficiente de força de tração excessiva necessária |
| Profundidade de aração variável | Configurações de posição/tração, roda em contato com o solo, comprimento da articulação, inclinação da carroceria | Verificar se a referência é a superfície do solo, a força ou a lateral do implemento |
| Implemento da TDP vibra | Rotação da TDP, ângulo da junta, proteção, equilíbrio da lâmina/eixo | Não ignore irregularidades rotacionais e carga inercial |
| Direção autônoma oscila ou desvia | Status RTK FIX, posição da antena, deslocamento lateral do implemento, IMU | A posição da carroceria e a posição do resultado real do trabalho não são as mesmas |
Antes de iniciar, verifique o nível de óleo, líquido de arrefecimento, vazamentos, pneus ou esteiras, porcas das rodas, pinos de articulação, proteção da TDP, mangueiras hidráulicas, luzes, freios e fixação do implemento. Para remoção, limpeza ou ajuste de obstruções, desligue o motor, retire a chave e confirme se as peças rotativas e o sistema hidráulico pararam completamente. Procurar manualmente por um pequeno vazamento na mangueira hidráulica também é perigoso. Uma alta pressão Lesões por injeção de fluido sob a pele podem parecer leves na superfície, mas constituem uma emergência, portanto, procure atendimento médico imediatamente.
Resumo
Um trator é a plataforma comum das máquinas agrícolas, convertendo a potência de um motor a combustão ou elétrico em tração contra o solo, rotação da tomada de força (TDF) e força e posição do engate hidráulico de três pontos. O sucesso do trabalho não é determinado apenas pela potência máxima, mas também pelo contato com o solo, deslizamento, transferência de carga, compatibilidade da TDF, geometria do engate, controle da profundidade de aração e eficiência do trabalho no campo.
A próxima evolução não se resume à condução em linha reta via RTK-GNSS. Ela reside no uso de dados de solo, produtividade e carga com marcação de posição para controlar a velocidade de deslocamento, a profundidade de aração, a taxa de fertilização e a atitude do implemento dentro de certas restrições. A escolha entre diesel, elétrico e híbrido também deve ser avaliada não apenas pelo tipo de motor, mas também considerando o campo, as horas de trabalho, a compactação do solo, o reabastecimento/carregamento e a conexão com implementos. O atalho para entender um trator é, antes de perguntar "quantos cavalos de potência?", rastrear onde a força, a rotação, o sistema hidráulico e as informações são aplicadas. fluindo.
Mais potência do motor sempre significa mais força de tração?
A tração solo-pneu limita a força utilizável. Potência adicional pode aumentar o deslizamento em vez da força de tração útil.
Referências
- NARO: Tecnologia robusta de autolocalização para condução autônoma em estradas rurais
- NARO: Uso de GNSS na agricultura inteligente
- Ministério da Agricultura, Florestas e Pescas: Catálogo de Tecnologia de Agricultura Inteligente (Agricultura de Arroz/Terras Altas)
- Kubota: Lista de produtos de tratores (confirmado em 3 de setembro de 2026)
- Kubota: Agri Robo (confirmado em 3 de setembro de 2026)
- Iseki: Tratores (confirmado em 3 de setembro de 2026)
- Yanmar: Linha de tratores por série (confirmado em 3 de setembro de 2026)
- Yanmar: Lançamento da série YT4S/5S (confirmado em 3 de setembro de 2026)
Comentários
Entre na sua conta para continuar.
Ainda não há dados.