Contents — find the section you need
Bir traktör "tarla süren bir araç" değildir. İleri doğru hareket etmek için toprağı iten çekiş kuvveti, döner aletleri döndüren PTO ve aleti kaldırıp konumunu şekillendiren hidrolik üç noktalı bağlantı arasında gerekli oranda motor gücünü dağıtan hareketli bir güç ve kontrol platformudur. Döner tırmık, pulluk, tohum ekme makinesi, gübre serpme makinesi, biçme makinesi veya balya makinesi, her biri farklı bir direnç, dönüş hızı, yükseklik ve hareket hızı gerektirir. Traktör tasarımı, toprağı aşırı sıkıştırmadan ve tutarlı bir derinlikte düz bir çizgide çalışarak tüm bunları tek bir makinede almanın mühendisliğidir.
Bu makale, paletli tipleri de kapsarken, pirinç ve kuru tarım alanları için tekerlekli traktörlere odaklanmaktadır. Aksi belirtilmedikçe, ürün özellikleri ve özellikleri, her üreticinin 3 Eylül 2026 itibarıyla onaylanmış kamuya açık bilgilerine dayanmaktadır. Her modelin izin verilen yük kapasitesi, PTO hızı, hidrolik çıkışları, yol performansı ve güvenli kullanımı için her zaman kullanım kılavuzuna öncelik verin.
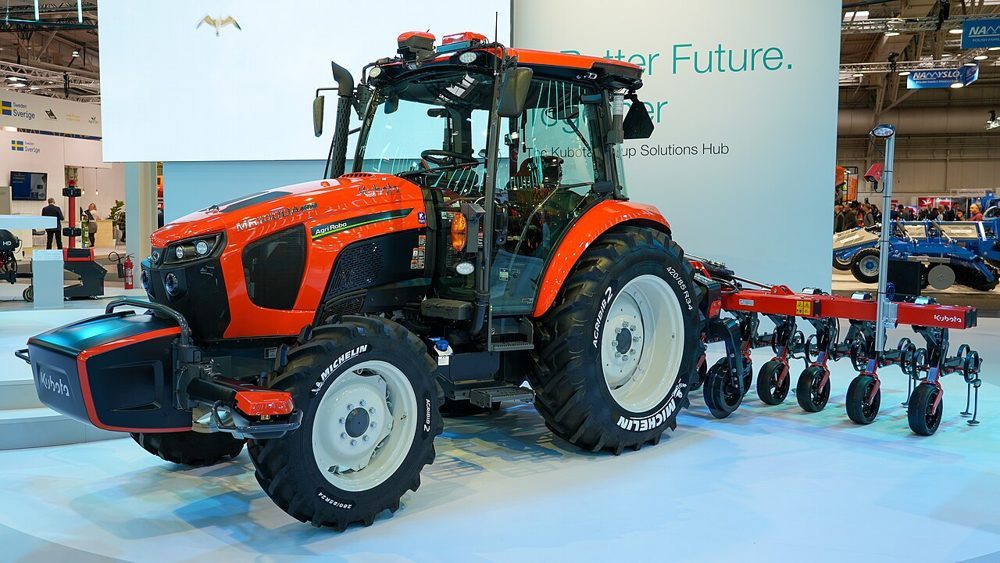 Kubota AgriRobo MR1000A
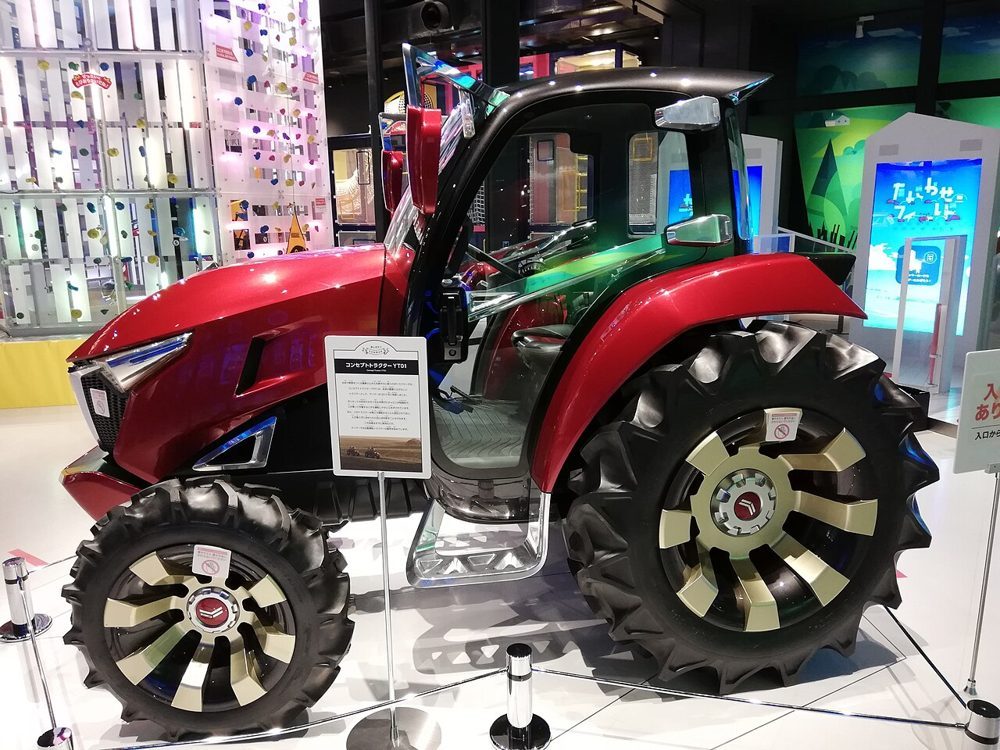 Yanmar YT01 konsept
Görseller: Kubota AgriRobo MR1000A (MarcelX42, CC BY-SA 4.0) / Yanmar YT01 (CC0), Wikimedia Commons. YT01, üretim spesifikasyonu değil, tasarım çalışması için sergilenen bir araçtır.
.jpg)
.jpg)
30 Saniyelik Özet
- Bir traktörün çıktısı, lastik veya palet temas noktasındaki çekiş kuvveti, PTO aracılığıyla ekipmanlara aktarılan dönme gücü ve hidrolik ve üç noktalı bağlantı yoluyla ekipman yüksekliği/duruşu olur. Çalışma kapasitesi yalnızca beygir gücüyle belirlenmez.
- Çekiş, toprakla sürtünme/kesme, araç ağırlığı, yük transferi ve kayma ile belirlenir. Çok az kayma, yetersiz ağırlık anlamına gelir; çok fazla kayma ise toprağı karıştırarak yakıt israfına ve toprağa zarar vermeye neden olur. Uygun balast ve lastik basıncı önemlidir.
-
PTO, genellikle ekipmanlara 540 veya 1000 devir/dakika ileten standartlaştırılmış bir dönme çıkış milidir. Dönme hızını, koruyucuları veya atalet yükünü yanlış ayarlamak tehlikelidir ve ekipmanın gereksinimleri kontrol edilmelidir.
-
Üç noktalı bağlantı, bir aleti bir üst nokta ve iki alt nokta ile destekleyen bir mekanizmadır. Çekme kontrolü, çekme direncinden gelen toprak işleme derinliğini geri beslerken, konum kontrolü sabit bir yüksekliği korur. İkisinin birleştirilmesi, dalgalanma veya toprak kalitesi değişimine rağmen nihai sonucun istikrarlı kalmasını kolaylaştırır.
-
Dizel, sürekli, yüksek yükte çalışma için yakıtın enerji yoğunluğu, yakıt ikmalinin kolaylığı, düşük devirde yüksek tork ve mevcut hidrolik/PTO sistemleriyle uyumluluğu nedeniyle baskınlığını koruyor. Elektrikleşme ilk olarak küçük makinelerde, yardımcı ekipmanlarda ve hibritlerde ilerliyor; tüm gün çekme yapan büyük makineler için ise pil ağırlığı ve şarjı zorluk olmaya devam ediyor.
-
RTK-GNSS, IMU, tekerlek hızı, kameralar ve verim/toprak sensörlerinin birleştirilmesi, düz hat desteğinden otonom direksiyona, değişken oranlı gübrelemeye ve toprak işleme derinliği ve hareket hızının kapalı döngü kontrolüne geçişi sağlar. Ancak konumlandırma kalitesi, aletin yanal sapması ve engel izleme ayrı olarak ele alınmalıdır.
1. Tarihçe: Buhardan "Çeşitli Aletleri Değiştirebileceğiniz Bir Güç Kaynağına"
Mekanize tarım, bugünkü traktöre benzemiyordu. 19. yüzyıldaki buharlı çekiş motorları yüksek verim sağlayabiliyordu, ancak ağırdı, çalıştırılması zordu, su alıyordu ve ıslak tarlalarda batmaya eğilimliydi. İçten yanmalı motorların yaygınlaşmasıyla, kendi yakıtlarını tarlaya taşıyan ve doğrudan bir pulluk çeken hafif benzinli/kerosenli traktörler geliştirildi. 20. yüzyılın ilk yarısında, pnömatik lastikler, dizel motorlar, hidrolik kaldırma ve üç noktalı bağlantı bir araya gelerek bugünkü temel formu oluşturdu: makinenin kendisini değiştirmeden çeşitli aletleri değiştirebilme.
Kritik dönüm noktası, traktörün sadece bir çekme aracı olmaktan çıkıp, tarım işleri için standartlaştırılmış bir arayüz tabanı haline gelmesiydi. PTO dönme gücünü, üç noktalı bağlantı destek ve kaldırmayı, hidrolik çıkışlar silindir veya motor kuvvetini ve ISOBUS gibi elektrik konektörleri ve iletişim sistemleri kontrol bilgilerini aktarır. Tarım aletleri üreticileri, her model için özel bir güç aracı üretmek yerine bu arayüzlere göre tasarım yapabilirler. Günümüzün hassas tarımı da makineyi aletten ayırma fikrine dayanmaktadır.
Japonya'da küçük ve büyük beygir gücüne sahip makinelerin, tekerlekli, yarı paletli ve tam paletli tiplerin bir arada bulunduğu çok çeşitli koşullar mevcuttur: küçük parsel pirinç tarlaları, ıslak pirinç tarlaları, kuru tarım, meyve bahçeleri. Pirinç yetiştiriciliğinde, döner tırmıkla birleştirilmiş çamurlama/toprak işleme örnek teşkil eder; kuru tarımda ise pullukla sürme, derin toprak işleme ve tohum ekme gibi yüksek çekiş direnci gerektiren işler örnek teşkil eder. Sadece makinenin boyutunu büyütmenin ötesinde, tarla parseli düzeni, tarla kenarları, tarım yolları, drenaj ve toprak katmanları da dahil olmak üzere iş sistemi tasarlanmalıdır.
2. Üç Çıkışı Aynı Anda Düşünmek
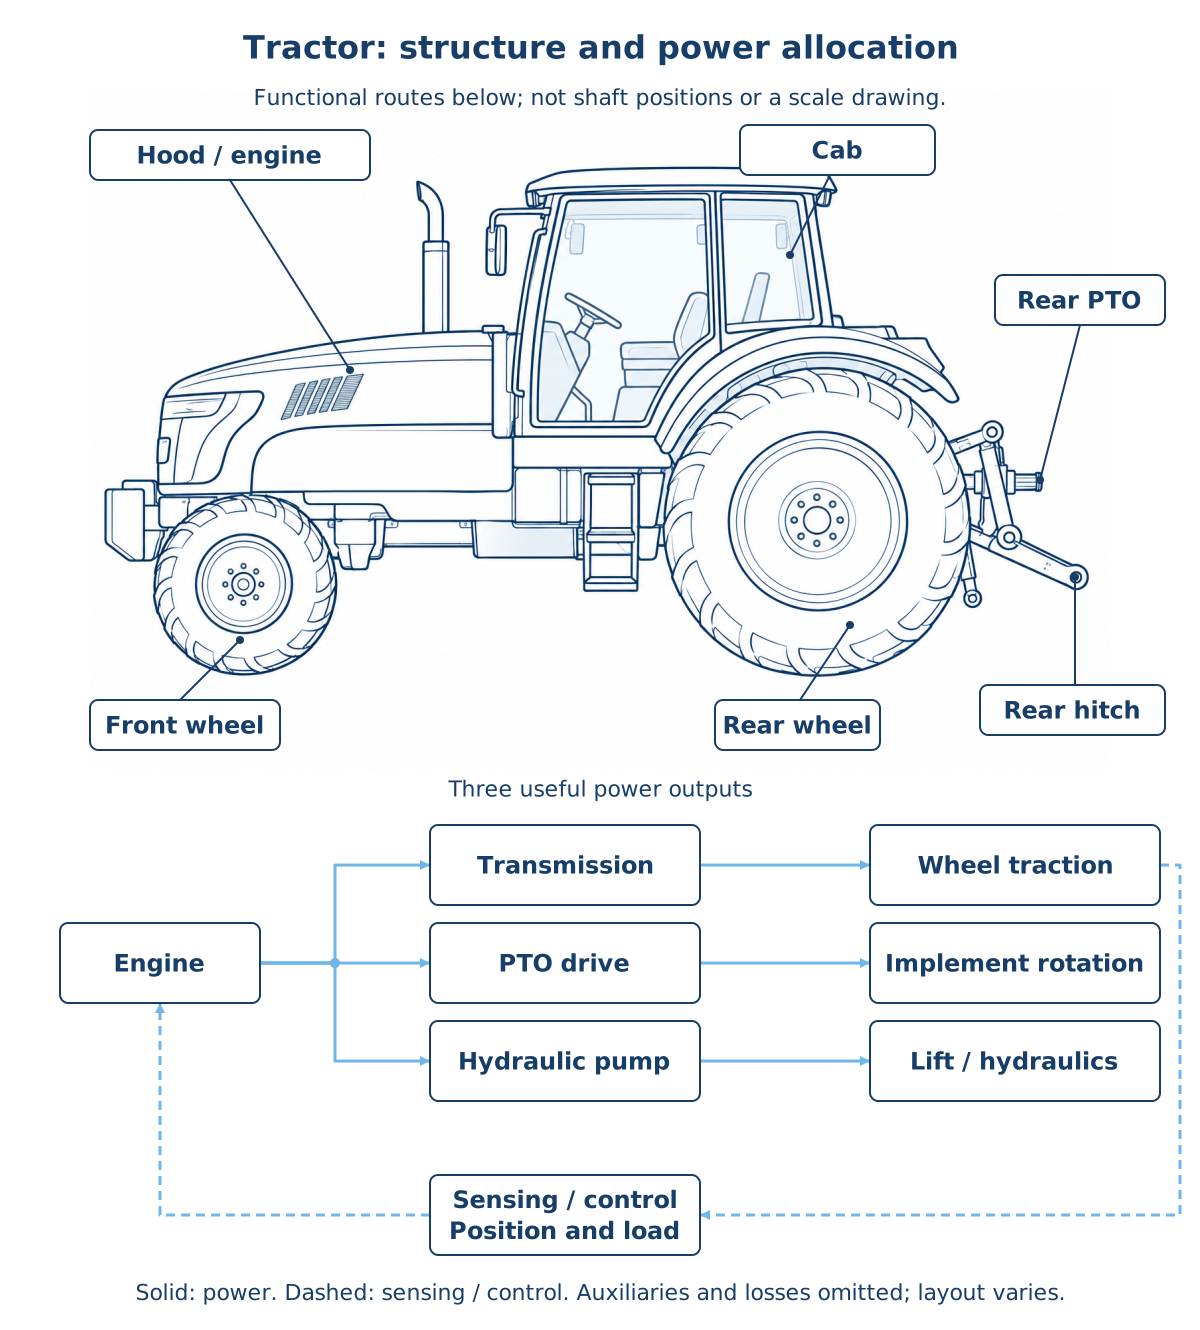
Şekil: Duskcoil. Paylaşılan bir spesifikasyondan oluşturulan etiketler ve fonksiyonel rotalar içeren yapay zeka tarafından üretilmiş traktör çizim şeması; makine çizimi değil.
Motor çıkışını P_e olarak kabul edersek, kavramsal olarak şu şekilde bölünebilir:
P_{travel} hareket mesafesi, P_{pto} PTO, P_{hyd} hidrolik pompa, P_{aux} soğutma fanı, alternatör vb. ve P_{loss} şanzıman ve hidrolik kayıplarıdır. Bu terimler her zaman aynı değildir. Dönerli toprak işleme PTO'ya büyük bir yük bindirirken, pullukla sürme hareket mesafesine/çekişe büyük bir yük bindirir. Sık sık hidrolik silindirleri çalıştıran tohumlama ve gübreleme işlerinde hidrolik talebi de göz ardı edilemez.
Bu nedenle, "100 PS, 50 PS'nin iki katı alanı işler" ifadesi geçerli değildir. Çalışma genişliği w [m], seyahat hızı v [km/sa] ve tarla iş verimliliği eta_f kullanılarak, gerçek iş hızı C [ha/sa] şu şekilde yaklaşık olarak hesaplanabilir:
eta_f, tarla başı dönüşü, ekipman ayarı, yakıt ikmali, stok yenileme, üst üste binen geçişler ve çamurdan dolayı yavaşlamayı içerir. Daha yüksek beygir gücü, daha geniş çalışma genişliği ve daha yüksek hız için alan yaratır, ancak tarla şekli veya ekipman kapasitesi buna ayak uyduramazsa, verimlilik artmaz.
3. Dizelin Hakimiyeti ve Elektriklenme
Tarım traktörlerindeki ana motorun ağırlıklı olarak dizel olmasının nedeni, ağır, sürekli, uzun süreli işlerin tarlaya yakın hızlı yakıt ikmali ile yapılması gerekliliğidir. Dizel yakıt, birim ağırlık/hacim başına yüksek enerji yoğunluğuna sahiptir ve düşük devirde yüksek tork sağlar. Şanzımanlara, PTO'lara ve hidrolik pompalara mekanik olarak iyi bağlanır ve yakıt deposunun büyütülmesi şarj bekleme süresini ortadan kaldırır. Ortak raylı enjeksiyon, turboşarj, egzoz arıtma ve elektronik regülatörler, keskin bir şekilde dalgalanan yükler altında bile dönüş hızını sabit tutarken emisyonları ve yakıt ekonomisini iyileştirmiştir.
Dizelin gücü sadece "güç" değildir. Döner tırmık sert bir toprak parçasına çarptığı veya bir pulluk kil tabakasına girdiği anda, motorun, şanzımanın, PTO'nun ve hidroliklerin kısa süreli bir yük artışını absorbe etmesi gerekir. Tork ve açısal hız arasındaki ilişkiye bakıldığında, düşük dönüş hızında yüksek tork sağlayan bir tasarımın neden düşük hızlı, öğütücü tarım işlerine uygun olduğu anlaşılır. Öte yandan, rölanti, hidrolik gaz kelebeği kayıpları, aşırı balast ve kayma, yakıtı ısıya veya toprak bozulmasına dönüştürür.
Elektrikleşme, sadece içten yanmalı motorun tamamen bir batarya ile değiştirilmesi meselesi değildir. Küçük traktörlerde ve bahçe/tesis iş araçlarında, batarya elektrifikasyonu gürültüyü ve yerel egzoz emisyonunu azaltarak gece veya kapalı alanlarda kullanımını kolaylaştırır. Büyük makinelerde ise, elektrikli yardımcı ekipmanlar, elektrikli hidrolik pompalar, seri hibritler, harici güç beslemesi ve ekipman tarafındaki elektrikli aktüatörler aşamalı olarak benimsenmeye adaydır. Elektrik motoru, sıfıra yakın dönüşten yüksek tork sağlar, dönüş hızını hassas bir şekilde kontrol eder ve ayrıca enerjiyi geri kazanabilir.
Ancak, tüm gün boyunca toprak işleyen büyük bir makine, gerekli enerji ve batarya ağırlığının zemin basıncını artırması gibi zor bir sorunla karşı karşıyadır. Toz, çamur, titreşim, yüksek voltaj güvenliği, hızlı şarj gücü ve tarım arazisine yakın şebeke kapasitesi de uygulama koşulları haline gelir. Şu anda, yakıt tüketimini azaltan otomatik hareket hızı kontrolü, düşük kayıplı hidrolik sistemler, gereksiz örtüşmeyi azaltma ve düşük karbonlu yakıtlarla birlikte bunu değerlendirmek gerçekçidir. Elektriklenmenin iyi olup olmadığı "motor yok" diye değerlendirilmemeli, çalışma saatleri, güç kaynağı yöntemi, toprak sıkıştırması ve yaşam döngüsü de dikkate alınmalıdır.
4. Çekiş Kuvveti: Toprağı Aşırı Çalkalamadan Kavrama
Bir tahrik tekerleğinin zemine uyguladığı çevresel kuvvete çekiş kuvveti F_t diyelim. İdealize edilmiş olarak, tekerlek üzerindeki normal yük W_d ve toprakla kullanılabilir çekiş katsayısı mu_t kullanılarak, şu şekilde düşünülebilir:
Gerçek toprakta, sadece kauçuk ve toprak arasındaki basit sürtünme değil; toprakta tırnakların kayması, temas alanı, nem içeriği, toprak sıkıştırması ve batma da devreye girer. Kuru sert toprak, ıslak kil ve çamurlaşmadan hemen sonraki pirinç tarlası, hem mu_t hem de batmanın nasıl gerçekleştiği açısından farklılık gösterir.
Teorik tekerlek çevresel hızını v_w ve gerçek ileri hızı v olarak kabul edersek, kayma oranı s şu şekilde ifade edilir:
s=0 ideal yuvarlanmadır; s ne kadar büyükse, tekerlek ilerlemeden o kadar çok döner. Orta derecede kayma kaçınılmazdır çünkü toprak kayması yoluyla itici kuvvet oluşturur, ancak aşırı kayma yakıt ekonomisini kötüleştirir ve tekerlek izlerine, toprak çamurlaşmasına/yeniden şekillenmesine ve bozulmuş çalışma derinliğine yol açar. Tersine, ön tekerlekler kalkarsa veya arka tekerlekler serbestçe dönerse, alet direnci, balast, dört tekerlekten çekiş, diferansiyel kilidi ve lastik basıncı birlikte gözden geçirilmelidir.
Bir aletin geriye ve aşağıya doğru çektiği kuvvet, ağırlık merkezi etrafındaki moment yoluyla ön/arka tekerlek yükünü aktarır. Eğim, bağlantı noktası yüksekliği ve üç noktalı bağlantı duruşu da direksiyon stabilitesini etkiler. Ön balast, ön tekerlek direksiyon kuvvetini güvence altına almanın bir yoludur, ancak sınırsızca eklenmemelidir - aşırı toplam ağırlık toprak sıkışmasını artırır. Radyal lastikler, düşük basınçlı çalışma ve paletler, temas alanını artırır ve ortalama zemin basıncını düşürür, ancak dönüş direnci, fiyat, yolculuk ve aşınma açısından dezavantajları vardır.
5. 2WD, 4WD, Yarı Paletli ve Tam Paletli
| Alt Şasi | Avantajlar | Dikkat Edilmesi Gerekenler | Uygun Koşullar |
|---|---|---|---|
| 2WD (arka tekerlekten çekiş) | Nispeten basit yapı; dönüş ve servis kolaylığı avantajları | Ön tekerlek yükü boşalmaya eğilimlidir; ıslak pirinç tarlalarında veya ağır çekmede erken sınırına ulaşır | Hafif işler, nispeten kuru düz alanlar |
| 4WD tekerlekli | Ön ve arka tekerleklerde kullanılabilir tahrik kuvveti; Yüksek çok yönlülük ve hareketlilik | Lastik basıncının, ön/arka tekerlek çevresel hızının ve diferansiyel kilidinin yönetilmesini gerektirir | Kuru tarım, pirinç tarlaları ve taşıma dahil olmak üzere çok amaçlı kullanım |
| Yarım paletli | Ön lastiklerin yönlendirme kabiliyetini arka paletlerin düşük zemin basıncıyla birleştirir | Palet aşınması/gerilimi ve duruşu etkileyen sol-sağ farklılıklarına dikkat edin | Islak pirinç tarlaları, çekme, hassasiyet gerektiren işler |
| Tam paletli | Geniş temas alanı, ıslak pirinç tarlalarında hareket kabiliyeti, çekme stabilitesi | Yolda seyahat, dönüş direnci, maliyet ve üst toprak kayması | Yumuşak zemin, büyük ekipmanlar, yağmur sonrası çalışma |
Paletli araç "asla batmayan sihirli bir alt şasi" değildir. Ortalama zemin basıncı düştüğünde bile, silindirlerin yakınındaki yerel yük, dönüş sırasında toprak kayması ve aynı paleti tekrar tekrar kullanmak toprak yapısını değiştirir. Kötü drenajı sadece araçla çözmeye çalışmak yerine, yüzey altı drenajları, sert zemin yönetimi, ürün rotasyonu ve çalışma zamanlamasıyla birleştirilmelidir. Yanmar'ın mevcut ürün yelpazesinde, tekerlekli, delta (ön lastik/arka paletli) ve tam paletli tipler, uygulama alanlarına göre yan yana listelenmiştir. Serilere göre ürün yelpazesi
6. PTO: Standart ve Dönüş Aktarımının Tehlikesi
PTO (Güç Çıkışı), şanzımandan alınan dönüşü arkadaki oluklu bir şaft aracılığıyla alete aktarır. Döner tırmıklar, çim biçme makineleri, serpme makineleri, balya makineleri ve pompalar, tahrik tekerleklerinden değil, PTO'nun dönme enerjisinden çalışır. PTO şaft hızı n [rpm] ve tork T [N m] için mekanik çıkış şöyledir:
Dönme hızını artırmak, aynı çıkış için gereken torku azaltır, ancak bu asla aletin izin verilen dönüş hızını, bıçak ucu hızını, titreşimi, fırlatma riskini veya güvenlik koruma tasarımını aşmamalıdır. Genellikle kullanılan 540 rpm veya 1000 rpm, aletlerle eşleştirmeyi kolaylaştıran temsili standart değerlerdir, ancak her zaman belirli aletin etiketine ve kullanım kılavuzuna göre teyit edin.
PTO, hareket hızıyla senkronize edilmiş ve bağımsız olarak dönebilen bir tipte gelir. Tohum ekme veya düşük hızda çalışma sırasında aletin dönüşünü korumak istediğinizde, bağımsız bir PTO ile çalışmak kolaydır. Bununla birlikte, aletin büyük ataleti, debriyaj devreden çıktıktan hemen sonra bile dönmeye devam eder. Üniversal mafsalın açısı çok dikse, dönme düzensizliği ve titreşim artar ve kırılmaya yol açar. Koruyucuları asla çıkarmayın, tıkanıklıkları yalnızca motor durduktan ve dönüş tamamen durduktan sonra temizleyin veya giderin ve asla giysi veya kabloları yakınına getirmeyin, bunlar kesinlikle gereklidir.
7. Üç Noktalı Bağlantı: Toprak İşleme Derinliğini Geri Beslemek İçin Kuvvet Ölçümü
Üç noktalı bağlantı, bir aleti iki alt bağlantı (sol ve sağ) ve bir üst bağlantı ile destekleyen üçgen bir bağlantı mekanizmasıdır. Hidrolik silindir ile alt kolların yükseltilip alçaltılması, aleti kaldırır ve tarlanın kenarında taşıma pozisyonuna hızla ulaşmasını sağlar. Sol/sağ kaldırma çubuğu uzunluğu, üst bağlantı uzunluğu, kontrol zincirleri, kategori ve hızlı bağlantı elemanının eşleştirilmesi, aletin yanal salınımını, ön-arka eğimini ve çalışma derinliği referansını hizalar.
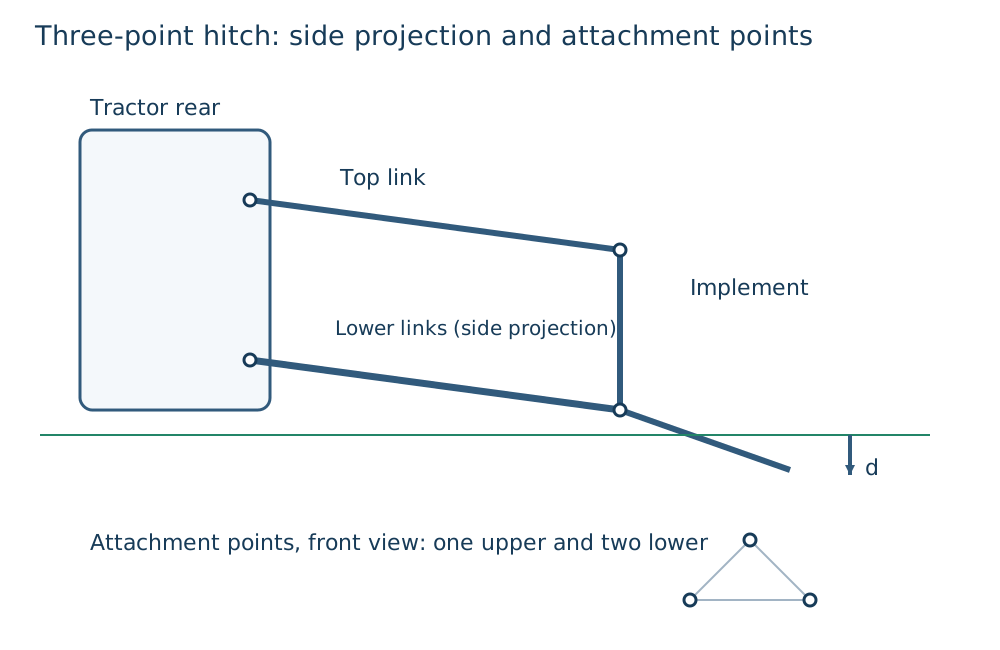
Şekil: Duskcoil tarafından oluşturulmuştur. Gerçek bağlantı montaj noktaları, ekipman ve kontrol vanası konfigürasyonu modele ve göreve göre değişir.
Konum kontrolü, bağlantı konumunu bir kola veya hedef konuma karşı tutar. Döner tırmık makinesini sabit bir yükseklikte tutmak veya tarlanın ön kısmında yükseltmek/alçaltmak gibi kullanımlar için sezgiseldir. Öte yandan, çekme kontrolü, üst bağlantı veya alt bağlantılar aracılığıyla iletilen çekme direncini algılar, direnç arttığında ekipmanı hafifçe yükseltir ve direnç azaldığında alçaltır. Bir pulluk aniden sert bir tabakaya girerken ağırlaştığında, ortalama toprak işleme derinliğini korurken motorun durmasını veya aşırı kaymayı önlemek için kullanılır.
Basit bir oransal kontrol görüntüsü şöyledir:
d tahmini toprak işleme derinliği, d^* hedef toprak işleme derinliği, F_d çekme kuvveti ve u kaldırma valfindeki çalışma miktarıdır. Pratikte, toprak akışı, bağlantı boşluğu, alet gecikmesi ve gövde eğimi gibi faktörler mevcuttur, bu nedenle ani hareketler derinliğin salınımına neden olur. Bu nedenle yalnızca konum veya yalnızca kuvvete güvenmek yeterli değildir; konum/çekme kuvveti karışımı kontrolü, üst bağlantı ayarı ve eşleşen hareket hızı bir araya getirilmelidir.
Toprak işleme derinliği, zemin yüzeyinden bıçak ucuna kadar olan mesafedir, ancak zemin yüzeyinin kendisi dalgalanır, lastikler veya paletler batar ve ön ve arka tekerlekler basamakları geçer. Çalışma yüksekliği kontrolü, bağlantı açısı, hidrolik silindir konumu, arka tekerlek kayması, aletin kendi zemin temas tekerleği, lazer/ultrasonik/kamera tabanlı zemin okuması ve IMU tutumunu birleştirir. Örneğin, Eğer ekim derinliğinin sabit olmasını istiyorsanız, referans noktası traktör gövdesinin yüksekliği değil, ekim makinesinin ölçüm tekerleği ile toprak arasındaki ilişki olmalıdır.
8. Verim ve Toprak Sensörleri: Bir Harita "Ölçüm Gecikmesini" de İçerir
Traktör bir hasat makinesi değildir, ancak ekim, gübreleme ve toprak işleme sırasında toprak ve iş değişkenliğini ölçen ve daha sonraki bir verim haritasına bağlayan temel unsur haline gelir. Temsili örnekler şunlardır: elektriksel iletkenlik (EC) yoluyla göreceli toprak karakterizasyonu, yakın kızılötesi spektroskopi yoluyla organik madde/nem tahmini, penetrasyon direnci yoluyla sert tabaka tespiti ve gübre oranı, tohum oranı ve toprak işleme derinliğinin GNSS etiketli kayıtları. Yüksek EC, hemen verimli anlamına gelmez; nem içeriği, tuzluluk, kil içeriği ve sıcaklıktan etkilenir. Bu her zaman toprak örnekleme analizi ve saha gözlemi ile doğrulanmalıdır.
Verim haritaları, çoğu durumda, biçerdöverin tahıl akış ölçerinden veya tankından oluşturulur. Tartım cihazı, nem ölçer ve GNSS. Bunu traktörün kendi çalışma kayıtlarıyla üst üste bindirmek, "derin sürülmüş bir parselde ertesi yıl verim değişti mi?" veya "değişken gübreleme sınırı uygun muydu?" gibi soruları karşılaştırmanıza olanak tanır. Ancak, tahılın biçerdöverden ayrılması ve sensöre ulaşması arasındaki zaman gecikmesi τ düzeltilmediği sürece, (x(t),y(t)) konumuna etiketlenen bir değer aslında (x(t-τ),y(t-τ)) konumuna aittir. Dönüşleri, boşaltmayı ve sensör sıfır sapmasını hariç tutmak, temiz görünümlü bir haritadan önce yapılması gereken bir kalite kontrolüdür, sonrasında değil.
| Sensör / kayıt | Ana miktar | Tipik tuzak | Karara nasıl bağlanır |
|---|---|---|---|
| Toprak EC | Elektriksel iletkenlikte mekansal değişim | Nem/tuzluluk/sıcaklığı verimlilikle karıştırmak | Örnekleme noktalarını katmanlandırmak, drenaj/toprak dokusu hakkında hipotezler oluşturmak |
| Penetrasyon direnci | Toprak sertliği, sert tabaka derinliği | Değer nem koşuluna göre büyük ölçüde değişir | Toprak altı işleme için aday derinlikler/bölgeler |
Üç noktalı bağlantı yükü / PTO torku | İş direnci, giriş yükü | Aletin duruşunu veya hızını hesaba katmadan karşılaştırma | Seyahat hızını/toprak işleme derinliğini sınırlayan kapalı döngü kontrolü |
Gübreleme/tohumlama kaydı | Uygulanan miktar, konum, zaman | GNSS kesintileri, örtüşme, aletin yanal sapması | Bir sonraki sezonun verime göre reçetesinin doğrulanması |
Biçerdöver verimi/nem | Verimde, kalitede mekansal değişim | Zaman gecikmesi, eğim, akış hızı kalibrasyonu | Toprak/giriş miktarına karşı nedensel hipotezlerin incelenmesi |
9. RTK-GNSS Otonom Sürüş: Uydular Tek Başına Tarlayı Sürmez
Bağımsız GNSS konumlandırmasında, uydu geometrisi, iyonosfer ve çoklu yol ile değişen hata vardır. RTK (Gerçek Zamanlı Kinematik), gezicinin göreceli konumunu yüksek hassasiyetle belirlemek için bir baz istasyonundan veya ağ düzeltmesinden taşıyıcı faz farkını kullanan bir yöntemdir. İyi koşullar altında, santimetre sınıfında göreceli doğruluk hedefleyebilir; bu da bitişik geçişler arasındaki örtüşmeyi/atlamaları azaltan düz hat yardımına, tohumlama ve gübreleme için konum tekrarlanabilirliğine ve sırt oluşturmaya yardımcı olur. Yanmar, 2026 yılında piyasaya sürülen YT4S/5S düz hat yardımı özelliğinin yüksek hassasiyetli RTK-GNSS ile standart olarak geldiğini duyurdu. Tanıtım materyalleri
Ancak anten, aletin bıçak ucunu değil, gövdedeki bir noktayı gösterir. Eğimler, lastik yanal kayması, bağlantı boşluğu ve aletin yan çekimi, antenin yörüngesini gerçek çalışma çizgisinden saptırır. Bu nedenle kontrol sistemi, GNSS'ye ek olarak, IMU aracılığıyla yuvarlanma/eğim/sapmayı, tekerlek hızı aracılığıyla kısa süreli hareketi ve direksiyon açısı, hidrolik ve bağlantı konumu aracılığıyla makine durumunu ölçer. Kameralar ve LiDAR, insanları, engelleri, sırtları ve ürün sıralarını gözlemlemek için yardımcı araçlar haline gelir.
Otonom sürüş sistemlerini karşılaştırırken, en azından "Düz gitmede yardımcı olur," "A-B hattını takip eder," "başlangıç noktasında otomatik olarak döner," "aletini kaldırır/indirir ve kontrol eder" ve "gözetim altında insansız olarak çalışır" gibi özellikler birbirinden ayırt edilmelidir. NARO, GNSS, yapay zeka tabanlı yol tanıma ve güvenilirliğe göre ağırlıklandırılmış direkleri referans noktası olarak kullanan bir yöntemi entegre ederek tarım araçlarının tarım yollarında kendi kendine konum belirlemesini hedefleyen bir teknoloji yayınladı. Sağlam kendi kendine konum belirleme teknolojisi Bu, uydu görünürlüğünün zayıf olduğu veya tarla dışına çıkılan yerleri hesaba kattığınızda, tek bir sensörün yeterli olmadığını gösteriyor.
Güvenliğin özü sadece "konum eşleşmesi" değildir. Tarla sınırı coğrafi sınırlaması, acil durdurma, insanların/araçların/su yollarının/elektrik hatlarının doğrulanması, iletişim kaybında güvenli durdurma, aletin kaldırılma sırası ve uzaktan denetleyicinin rolü, konuşlandırmadan önce operasyonlar olarak kararlaştırılmalıdır. İş gücü kıtlığını telafi etmek için ne kadar çok otomasyon kullanılırsa, o kadar az İstisna durumunda kimin ne yapacağı belirsizdir.
10. Mevcut Ürün Örneklerini Okuma
Ürün adları güncellemeler, bölge ve satış özellikleriyle değiştiği için, bu bölüm performans sıralaması iddiasında bulunmaz; kamuya açık sayfalarda doğrulanabilen tasarım örneklerini listeler. Satın alma veya dağıtım planlaması için, aynı model tanımı için bile kabin, şanzıman, lastikler/paletler, ekipmanlar, GPS düzeltme servisi ve satış bölgesi özelliklerini teklif ve kılavuzla karşılaştırın.
| Üretici ve ürün örneği | Kamu bilgilerinden okunabilir önemli noktalar | Mühendislik açısından dikkat edilmesi gereken noktalar | Resmi bilgiler |
|---|---|---|---|
| Kubota Agri Robo serisi | Robotik/otonom sürüş ve otonom direksiyon dahil olmak üzere tarımsal bir çözüm olarak dağıtıldı | GNSS düzeltmesi, denetim ve ekipman/tarla koşullarını içeren bir sistem olarak doğrulayın | Agri Robo |
| Kubota M7 serisi, vb. | Büyük ölçekli işler için bir traktör serisi | Çekiş gücünü, hidrolik akışı, arka kaldırmayı ve ekipman uyumluluğunu beygir gücünden ayrı olarak kontrol edin | Traktör listesi |
| Iseki Japan / T.Japan, vb. | Çeltik ve kuru tarım için birden fazla beygir gücü aralığında traktörler sunar | Dönüş, ıslak çeltik uygunluğu, döner tırmıklarla kombinasyon ve düz hat desteğinin varlığını karşılaştırın | Iseki traktörleri |
| Yanmar YT4S/5S | YT488S, YT498S, YT4104S, YT5114S Haziran 2026'da piyasaya sürüldü. 88–114 PS; düz hat destek özelliği mevcuttur | Ağır çekme ve hassas düz hat çalışmaları için yüksek çıkış, I-HMT, hidrolik kaldırma ve RTK-GNSS'yi bir set olarak okuyun | YT4S/5S duyurusu |
| Yanmar YT225A/C, YT233A/C | Tam paletli özelliklere sahip halka açık örnekler. 24,5/33,0 PS modelleri listelenmiştir | Düşük zemin basıncı ve ıslak çeltik arazisinde hareket kabiliyetini, hareketlilik ve bakım ile ilgili ödünleşmelere karşı değerlendirin | Ürün örnekleri |
Sadece üretici adına veya maksimum beygir gücüne dayanarak Kubota, Iseki ve Yanmar arasında karar vermek risklidir. Öncelikle ekipman kütlesini, gerekli PTO çıkışını, hidrolik bağlantıların sayısını ve akış hızını, üç noktalı bağlantı kategorisini ve kaldırma kapasitesini, tarlanın maksimum eğimini ve ıslak çeltik arazisinin özelliklerini, tarım yolu genişliğini ve depolama yerini listeleyin. Bunun üzerine, düzeltme sinyalleri de dahil olmak üzere otonom direksiyonun maliyetini, yerel bayinin servis ağını ve mevcut ekipmanlarla bağlantıyı karşılaştırın. Bir traktörün değeri, ünitenin kendisinde değil, yıl boyunca güvenilir bir şekilde kaç ekipmanı çalıştırabildiğinde ve ne kadar süreyle çalıştırabildiğinde yatar.
11. Son Araştırmalar: Kaynak Algılamadan Kapalı Döngü Kontrolüne
Son araştırmaların odağı, GNSS ile sadece düz bir çizgi çizmekten, toprak ve mahsul koşullarına bağlı olarak "hangi hızda, derinlikte ve uygulama oranında çalışması gerektiğine" karar vermeye kaymıştır. Bu, çekişi, PTO torkunu, tekerlek kaymasını, IMU'yu, kameraları, toprak bilgilerini ve iş geçmişini entegre ederek, motor durmasına veya aşırı kaymaya ulaşmadan önce hareket hızını, vitesi ve bağlantıyı ayarlar. Bu, kısıtlı bir optimizasyon olarak ifade edilebilir.
Burada v hareket hızı, d işleme derinliği, q ekipman duruşu, C iş hızı, dot m_f yakıt tüketim oranı ve s kayma oranıdır. Gerçek dünyadaki kontrolörler toprak koşullarını asla tam olarak bilemediğinden ve sensörler gürültü ve arızalar taşıdığından, her şeyi öğrenilmiş bir modele bırakmak yerine, üst sınırlar belirlenir. Kuvvet/dönme/sıcaklık, güvenli durdurma ve manuel müdahale devam etmelidir.
Görüntü tabanlı sırt/ürün sırası takibi, LiDAR engel tespiti, dijital ikiz tabanlı toprak direnci tahmini ve tarla başına çalışma kayıtlarından reçete güncellemeleri de devam eden araştırma ve saha denemeleri alanlarıdır. Ancak "verim arttı" gibi bir sonuç yalnızca sensör kullanımına atfedilemez. Sadece hava durumu, çeşit, ekim tarihi, drenaj, hastalık ve operatör ayarlamaları bir kontrol parseliyle birlikte kaydedilip, birden fazla yıl boyunca doğrulanarak, çiftlik yönetimi kararları için bir temel haline gelir.
12. İşletme ve Bakım İçin Pratik Kontroller
| Belirti | İlk kontrol | Mühendislik görünümü |
|---|---|---|
| Ön kısım hafif, direksiyon zor | Alet direnci, ön balast, bağlantı duruşu | Bağlantı noktası yükü geriye doğru kaydırıyor. Hızı rastgele artırmak tehlikelidir |
| Arka tekerlekler dönüyor, yakıt ekonomisi düşük | Kayma, 4WD, lastik basıncı, toprak nemi, çalışma derinliği | Yetersizliği ayırt edin Aşırı gerekli çekişten kaynaklanan çekiş |
| Toprak işleme derinliği değişiyor | Pozisyon/çekiş ayarları, zeminle temas eden tekerlek, bağlantı uzunluğu, gövde duruşu | Referansın zemin yüzeyi, kuvvet veya alet tarafı olup olmadığını kontrol edin |
| PTO aleti titriyor | PTO dönüşü, mafsal açısı, koruyucu, bıçak/şaft dengesi | Dönme düzensizliğini ve atalet yükünü göz ardı etmeyin |
| Otonom direksiyon sallanıyor veya kayıyor | RTK FIX durumu, anten konumu, aletin yanal sapması, IMU | Gövde pozisyonu ve gerçek çalışma sonucunun pozisyonu aynı değil |
Başlamadan önce yağ seviyesini, soğutma sıvısını, sızıntıları, lastikleri veya paletleri, tekerlek somunlarını, bağlantı pimlerini, PTO koruyucusunu, hidrolik hortumları, ışıkları, frenleri ve aletin emniyetini kontrol edin. Tıkanıklık giderme, temizleme veya ayarlama için motoru durdurun, anahtarı çıkarın ve dönen parçaların ve hidroliklerin tamamen durduğundan emin olun. Küçük bir hidrolik hortum sızıntısını elle aramak da tehlikelidir. Derinin altında yüksek basınçlı sıvı enjeksiyonu yaralanması yüzeyde küçük görünebilir, ancak Acil bir durum olabilir, bu nedenle derhal tıbbi yardım alın.
Özet
Traktör, bir motorun veya elektrik motorunun çıktısını zemine karşı çekişe, PTO dönüşüne ve hidrolik üç noktalı bağlantının kuvvetine ve konumuna dönüştüren, tarım makinelerinin ortak platformudur. İşin başarılı olup olmaması yalnızca en yüksek çıkış gücüyle değil, toprakla temas, kayma, yük transferi, PTO uyumluluğu, bağlantı geometrisi, toprak işleme derinliği kontrolü ve tarla işi verimliliğiyle de belirlenir.
Bir sonraki evrim, sadece RTK-GNSS aracılığıyla düz hatlı sürüş değil. Seyahat hızını, toprak işleme derinliğini, gübre oranını ve ekipman duruşunu kısıtlamalar dahilinde kontrol etmek için konum etiketli toprak, verim ve yük verilerini kullanmakta yatmaktadır. Dizel, elektrikli ve hibrit arasında seçim yaparken sadece motor tipi değil, tarla, çalışma saatleri, toprak sıkışması, yakıt ikmali/şarjı ve ekipmanlarla bağlantı da dikkate alınmalıdır. Bir traktörü anlamanın kısayolu, "kaç beygir gücü" diye sormadan önce, kuvvetin, dönüşün, hidroliğin ve bilginin nereye aktığını izlemektir.
Daha fazla motor gücü her zaman daha fazla çekme kuvveti anlamına mı gelir?
Toprak-lastik çekişi kullanılabilir kuvveti sınırlar. Ek güç, faydalı çekme kuvveti yerine kaymayı artırabilir.
Referanslar
- NARO: Tarım yollarında otonom sürüş için sağlam kendi kendine konum belirleme teknolojisi
- NARO: Akıllı tarımda GNSS kullanımı
- Tarım, Ormancılık ve Balıkçılık Bakanlığı: Akıllı Tarım Teknolojisi Kataloğu (Çeltik/Yüksek Rakımlı Tarım)
- Kubota: Traktör ürün listesi (3 Eylül 2026'da onaylandı)
- [Kubota: Agri Robo (3 Eylül 2026'da onaylandı)
- Iseki: Traktörler (3 Eylül 2026'da onaylandı)
- Yanmar: Serilere Göre Traktör Ürün Yelpazesi (3 Eylül 2026'da onaylandı)
- Yanmar: YT4S/5S Serisi Lansmanı (3 Eylül 2026'da onaylandı)
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.