Contents — find the section you need
ट्रैक्टर केवल "खेत जोतने वाला वाहन" नहीं है। यह एक गतिशील शक्ति और नियंत्रण मंच है जो इंजन की शक्ति को आवश्यक अनुपात में तीन भागों में बाँटता है: एक भाग को आगे धकेलने वाला कर्षण बल, एक भाग को घुमाने वाला यंत्र (पीटीओ) और एक भाग को उठाने और उसकी स्थिति को नियंत्रित करने वाला हाइड्रोलिक त्रि-बिंदु लिंकेज। रोटरी टिलर, हल, सीडर, उर्वरक स्प्रेडर, घास काटने की मशीन या बेलर, प्रत्येक को अलग-अलग प्रतिरोध, घूर्णन गति, ऊँचाई और गति की आवश्यकता होती है। ट्रैक्टर का डिज़ाइन इन सभी को एक ही मशीन में समायोजित करने की इंजीनियरिंग है, जिससे मिट्टी को अत्यधिक संकुचित किए बिना और एक समान गहराई पर सीधी रेखा में काम किया जा सके।
यह लेख धान और शुष्क भूमि के लिए पहिएदार ट्रैक्टरों पर केंद्रित है, साथ ही इसमें ट्रैक वाले ट्रैक्टरों को भी शामिल किया गया है। जब तक अन्यथा उल्लेख न किया जाए, उत्पाद विनिर्देश और विशेषताएँ प्रत्येक निर्माता की सार्वजनिक जानकारी पर आधारित हैं, जो 3 सितंबर, 2026 तक पुष्ट की गई है। प्रत्येक मॉडल के लिए अनुमत भार, पीटीओ गति, हाइड्रोलिक आउटलेट, सड़क यात्रा और सुरक्षित संचालन संबंधी जानकारी के लिए हमेशा मालिक के मैनुअल को प्राथमिकता दें।
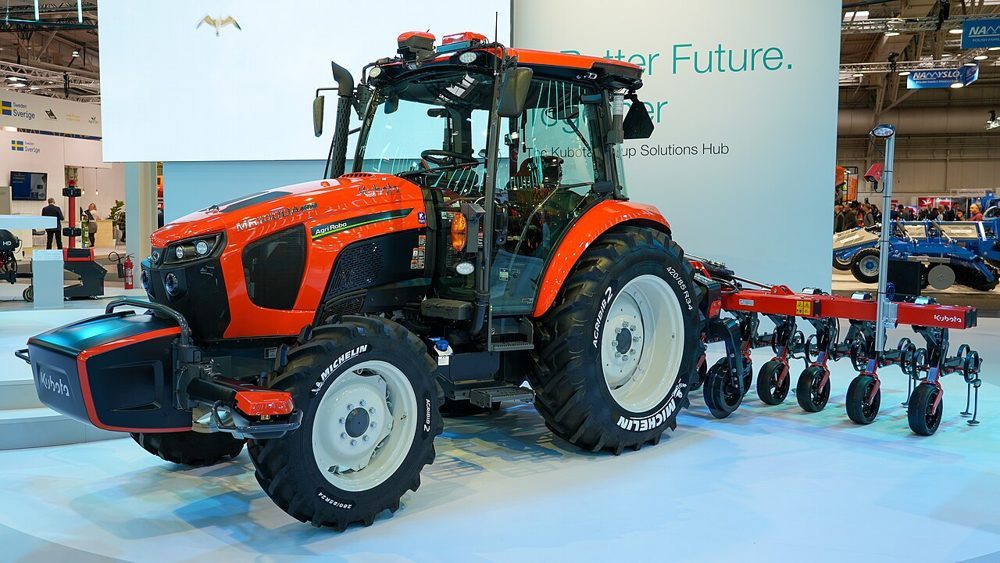 Kubota AgriRobo MR1000A
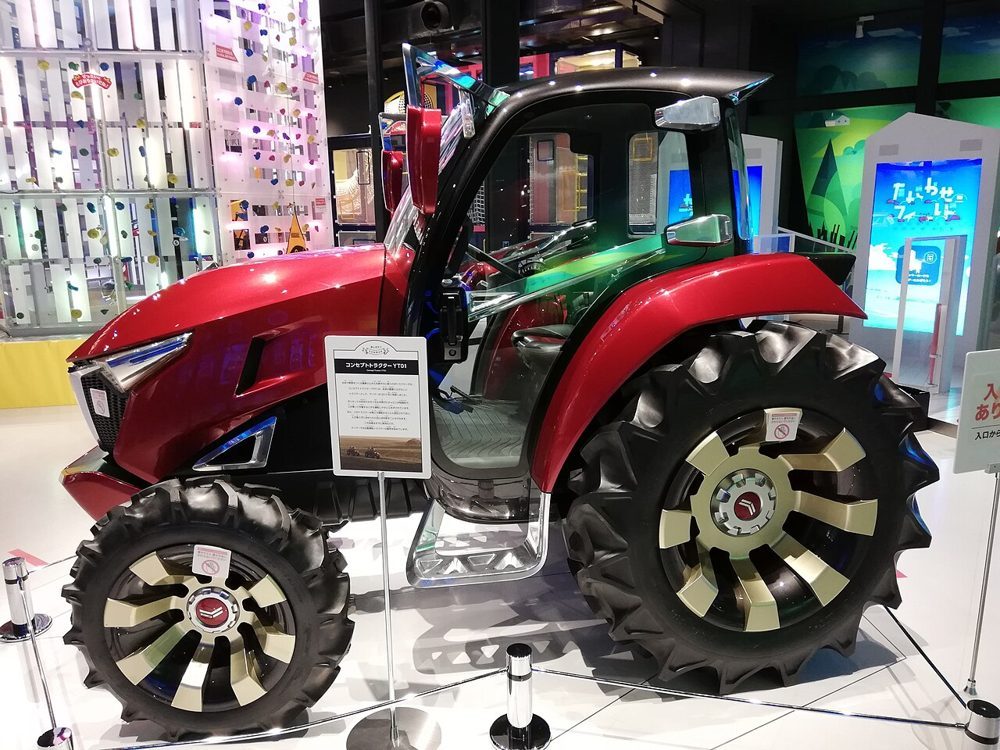 Yanmar YT01 concept
छवियां: Kubota AgriRobo MR1000A (MarcelX42, (CC BY-SA 4.0) / यानमार YT01 (CC0), विकिमीडिया कॉमन्स। YT01 एक डिज़ाइन-अध्ययन प्रदर्शन वाहन है, उत्पादन विनिर्देश नहीं।
.jpg)
.jpg)
30-सेकंड का सारांश
-
एक ट्रैक्टर का आउटपुट टायर या क्रॉलर के संपर्क पैच पर कर्षण बल, पीटीओ के माध्यम से उपकरणों को घूर्णी शक्ति और हाइड्रोलिक्स और थ्री-पॉइंट लिंकेज के माध्यम से उपकरण की ऊंचाई/स्थिति में परिवर्तित होता है। कार्य क्षमता केवल हॉर्सपावर से निर्धारित नहीं होती है।
-
कर्षण मिट्टी के साथ घर्षण/कतरन, वाहन के वजन, भार स्थानांतरण और फिसलन से निर्धारित होता है। बहुत कम फिसलन का मतलब अपर्याप्त वजन है; बहुत अधिक फिसलन से ईंधन बर्बाद होता है, मिट्टी उखड़ती है और उसे नुकसान पहुँचता है। उचित गिट्टी और टायर का दबाव महत्वपूर्ण हैं।
-
पीटीओ एक मानकीकृत घूर्णी आउटपुट शाफ्ट है, जो आमतौर पर उपकरणों को 540 या 1,000 आरपीएम संचारित करता है। रोटेशन स्पीड, गार्ड या इनर्शियल लोड में गलती होना खतरनाक है, और उपकरण की आवश्यकताओं की जांच अवश्य की जानी चाहिए।
- थ्री-पॉइंट लिंकेज एक ऐसा तंत्र है जो एक ऊपरी और दो निचले बिंदुओं के साथ उपकरण को सहारा देता है। ड्राफ्ट कंट्रोल खींचने के प्रतिरोध से जुताई की गहराई को नियंत्रित करता है, जबकि पोजीशन कंट्रोल एक निर्धारित ऊंचाई बनाए रखता है। इन दोनों के संयोजन से ऊबड़-खाबड़ या मिट्टी की गुणवत्ता में भिन्नता के बावजूद भी अंतिम परिणाम को स्थिर रखना आसान हो जाता है।
- डीजल ईंधन अपनी उच्च ऊर्जा घनत्व, निरंतर और उच्च भार संचालन के लिए उपयुक्तता, आसानी से ईंधन भरने, कम आरपीएम पर उच्च टॉर्क और मौजूदा हाइड्रोलिक/पीटीओ सिस्टम के साथ अनुकूलता के कारण प्रमुख बना हुआ है। विद्युतीकरण सबसे पहले छोटी मशीनों, सहायक उपकरणों और हाइब्रिड मशीनों में आगे बढ़ रहा है; दिन भर खींचने वाली बड़ी मशीनों के लिए, बैटरी का वजन और चार्जिंग अभी भी चुनौतियां बनी हुई हैं।
- आरटीके-जीएनएसएस, आईएमयू, व्हील स्पीड, कैमरों और उपज/मिट्टी सेंसर को जोड़ने से सीधी रेखा सहायता से लेकर स्वायत्त स्टीयरिंग, परिवर्तनीय दर उर्वरक और जुताई की गहराई और यात्रा गति के क्लोज्ड-लूप नियंत्रण तक प्रगति संभव हो पाती है। लेकिन सटीक स्थिति निर्धारण, पार्श्व विस्थापन और बाधा निगरानी को अलग से संभालना होगा।
1. इतिहास: भाप से "एक ऐसा विद्युत स्रोत जिसके लिए आप उपकरण चुन सकते हैं" तक
यांत्रिक खेती की शुरुआत आज के ट्रैक्टर जैसी नहीं थी। 19वीं सदी के भाप से चलने वाले कर्षण इंजन उच्च उत्पादन क्षमता प्रदान कर सकते थे, लेकिन वे भारी थे, उन्हें चालू करना और पानी भरना मुश्किल था, और गीले खेतों में धंसने का खतरा रहता था। जैसे-जैसे आंतरिक दहन इंजन का प्रसार हुआ, हल्के गैसोलीन/केरोसिन ट्रैक्टर विकसित हुए जो अपना ईंधन खेत में ले जाते थे और सीधे हल को खींचते थे। 20वीं सदी के पूर्वार्ध में, वायवीय टायर, डीजल इंजन, हाइड्रोलिक लिफ्ट और तीन-बिंदु लिंकेज के संयोजन से आज का मूल स्वरूप स्थापित हुआ: मशीन को बदले बिना विभिन्न प्रकार के उपकरणों को बदला जा सकता है।
महत्वपूर्ण मोड़ तब आया जब ट्रैक्टर केवल एक खींचने वाला वाहन नहीं, बल्कि कृषि कार्य के लिए एक मानकीकृत इंटरफ़ेस आधार बन गया। पीटीओ घूर्णी शक्ति प्रदान करता है, त्रि-बिंदु लिंकेज सहारा और उत्थापन प्रदान करता है, हाइड्रोलिक आउटलेट सिलेंडर या मोटर बल प्रदान करते हैं, और आईएसओबस जैसे विद्युत कनेक्टर और संचार नियंत्रण संबंधी जानकारी प्रदान करते हैं। उपकरण निर्माता प्रत्येक मॉडल के लिए एक समर्पित विद्युत वाहन बनाने के बजाय इन इंटरफेस के अनुसार डिजाइन कर सकते हैं। आज की सटीक कृषि भी मशीन को उपकरण से अलग करने के इसी विचार पर आधारित है।
जापान में विविध प्रकार की परिस्थितियाँ हैं — छोटे धान के खेत, गीले धान के खेत, शुष्क भूमि खेती, बाग — जहाँ छोटे और बड़े हॉर्सपावर वाली मशीनें, पहिएदार, हाफ-ट्रैक और फुल-ट्रैक प्रकार की मशीनें एक साथ उपयोग में लाई जाती हैं। धान की खेती में, रोटरी टिलर के साथ जुताई/पैडलिंग एक उदाहरण है; शुष्क भूमि खेती में, जुताई, सबसॉइलिंग और बीज बोने जैसे उच्च-ड्राफ्ट-प्रतिरोध वाले कार्य उदाहरण हैं। मशीन का आकार बढ़ाने के अलावा, कार्य प्रणाली — जिसमें खेत की रूपरेखा, मेड़बंदी, खेत की सड़कें, जल निकासी और मिट्टी की परतें शामिल हैं — को भी डिजाइन करने की आवश्यकता होती है।
2. एक साथ तीन आउटपुट के बारे में सोचना
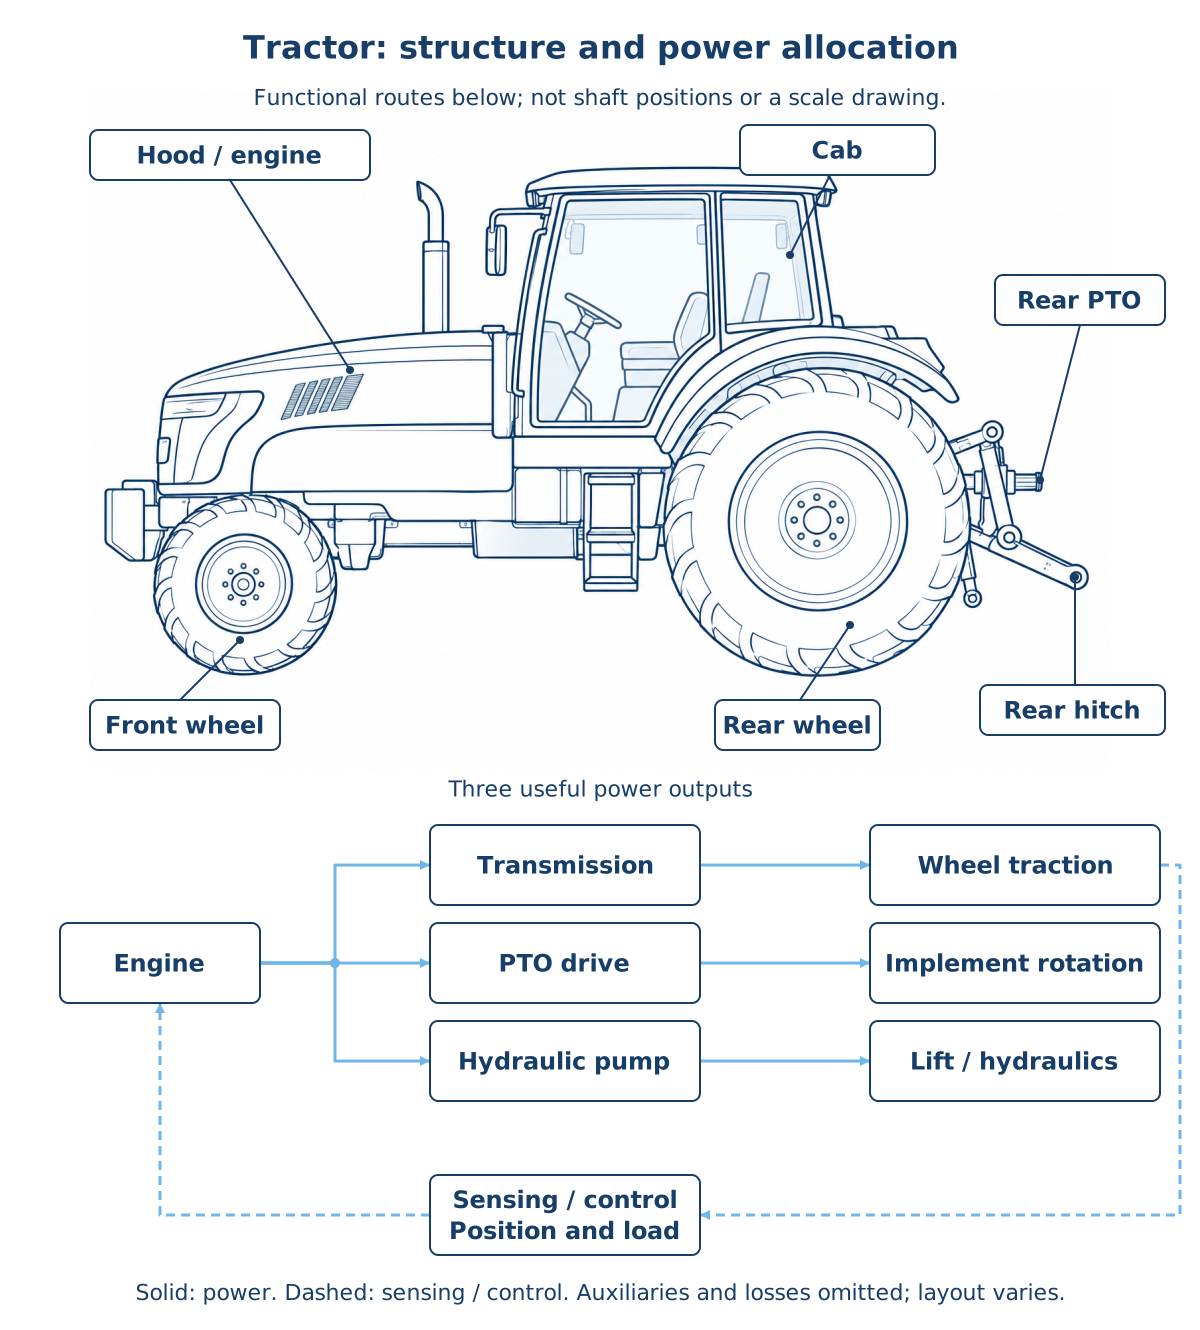
चित्र: डस्ककॉइल। एक साझा विनिर्देश से उत्पन्न लेबल और कार्यात्मक मार्गों के साथ एआई-जनित ट्रैक्टर लाइन आर्ट; यह मशीन का आरेख नहीं है।
इंजन आउटपुट को P_e मानकर, इसे सैद्धांतिक रूप से इस प्रकार विभाजित किया जा सकता है:
P_{travel} यात्रा है, P_{pto} पीटीओ है, P_{hyd} हाइड्रोलिक पंप है, P_{aux} शीतलन पंखा, अल्टरनेटर आदि है, और P_{loss} संचरण और हाइड्रोलिक हानियाँ हैं। ये पद हमेशा एक जैसे नहीं होते। रोटरी जुताई पीटीओ पर भारी भार डालती है, जबकि हल चलाना यात्रा/कर्षण पर भारी भार डालता है। बुवाई और उर्वरक डालने के काम में, जिसमें अक्सर हाइड्रोलिक सिलेंडर सक्रिय होते हैं, हाइड्रोलिक मांग को भी अनदेखा नहीं किया जा सकता।
इसी कारण, "100 पीएस 50 पीएस की तुलना में दोगुने क्षेत्र को संभालता है" यह कथन सही नहीं है। कार्य चौड़ाई [मीटर], यात्रा गति [किमी/घंटा] और खेत की कार्य कुशलता का उपयोग करते हुए, वास्तविक कार्य दर [हेक्टेयर/घंटा] का अनुमान इस प्रकार लगाया जा सकता है:
इसमें खेत की मेड़बंदी, उपकरण समायोजन, ईंधन भरना, स्टॉक पुनः भरना, ओवरलैपिंग पास और कीचड़ के कारण गति धीमी होना शामिल है। अधिक हॉर्सपावर से कार्य चौड़ाई और गति में वृद्धि संभव होती है, लेकिन यदि खेत का आकार या उपकरण की क्षमता गति को बनाए नहीं रख पाती है, तो कार्य कुशलता में वृद्धि नहीं होती है।
3. डीजल का प्रभुत्व और विद्युतीकरण
कृषि ट्रैक्टरों में मुख्य इंजन के रूप में डीजल का उपयोग इसलिए किया जाता है क्योंकि भारी, निरंतर और लंबे समय तक चलने वाले कार्यों के लिए खेत के पास ही तेजी से ईंधन भरने की आवश्यकता होती है। डीजल ईंधन में प्रति इकाई भार/आयतन उच्च ऊर्जा घनत्व होता है और यह कम आरपीएम पर भी उच्च टॉर्क प्रदान करता है। यह ट्रांसमिशन, पीटीओ और हाइड्रोलिक पंपों से यांत्रिक रूप से अच्छी तरह जुड़ता है, और ईंधन टैंक को बड़ा करने से चार्जिंग में कोई देरी नहीं होती। कॉमन-रेल इंजेक्शन, टर्बोचार्जिंग, एग्जॉस्ट आफ्टरट्रीटमेंट और इलेक्ट्रॉनिक गवर्नर्स ने उत्सर्जन और ईंधन दक्षता में सुधार किया है, साथ ही तीव्र उतार-चढ़ाव वाले भार के तहत भी घूर्णन गति को स्थिर बनाए रखा है।
डीजल की ताकत केवल "शक्ति" तक सीमित नहीं है। जब रोटरी टिलर किसी कठोर मिट्टी के ढेले से टकराता है, या हल चिकनी मिट्टी की परत में प्रवेश करता है, तो उस समय इंजन, ट्रांसमिशन, पीटीओ और हाइड्रोलिक्स को अल्पकालिक भार वृद्धि को अवशोषित करने की आवश्यकता होती है। टॉर्क और कोणीय वेग के बीच संबंध को देखने से पता चलता है कि कम घूर्णन गति पर उच्च टॉर्क प्रदान करने वाला डिज़ाइन कम गति वाले, पीसने वाले कृषि कार्यों के लिए उपयुक्त क्यों है। दूसरी ओर, निष्क्रियता, हाइड्रोलिक थ्रॉटलिंग हानि, अत्यधिक गिट्टी और फिसलन सभी ईंधन को गर्मी या मिट्टी के विक्षोभ में परिवर्तित करते हैं।
विद्युतीकरण का मतलब सिर्फ आंतरिक दहन इंजन को बैटरी से पूरी तरह बदलना नहीं है। छोटे ट्रैक्टरों और फार्म/सुविधाओं में काम करने वाले वाहनों में, बैटरी विद्युतीकरण से शोर और स्थानीय प्रदूषण कम होता है, जिससे रात में या घर के अंदर इनका उपयोग करना आसान हो जाता है। बड़ी मशीनों में, इलेक्ट्रिक सहायक उपकरण, इलेक्ट्रिक हाइड्रोलिक पंप, सीरीज हाइब्रिड, बाहरी पावर फीड और उपकरण पक्ष पर इलेक्ट्रिक एक्चुएटर को चरणबद्ध तरीके से अपनाया जा सकता है। एक इलेक्ट्रिक मोटर लगभग शून्य रोटेशन से उच्च टॉर्क प्रदान करती है, रोटेशन गति को सटीक रूप से नियंत्रित करती है और बिजली का पुनर्जनन भी कर सकती है।
हालांकि, दिन भर जुताई करने वाली बड़ी मशीनों के सामने यह कठिन समस्या आती है कि आवश्यक ऊर्जा और बैटरी का वजन जमीन पर दबाव बढ़ा देता है। धूल, कीचड़, कंपन, उच्च वोल्टेज सुरक्षा, तेजी से चार्ज होने वाली बिजली और खेत के पास ग्रिड क्षमता भी कार्यान्वयन की शर्तें बन जाती हैं। वर्तमान में, ईंधन की खपत को कम करने वाले स्वचालित यात्रा गति नियंत्रण, अनावश्यक ओवरलैप को कम करने वाले कम नुकसान वाले हाइड्रोलिक्स और कम कार्बन वाले ईंधनों के साथ इसका मूल्यांकन करना व्यावहारिक है। विद्युतीकरण अच्छा है या नहीं, इसका आकलन केवल "इंजन नहीं है" के आधार पर नहीं, बल्कि कार्य घंटे, बिजली आपूर्ति विधि, मिट्टी की सघनता और जीवनचक्र जैसे कारकों को शामिल करके किया जाना चाहिए।
4. कर्षण बल: मिट्टी को अत्यधिक हिलाए बिना उस पर पकड़ बनाए रखना
मान लीजिए कि ड्राइव व्हील द्वारा जमीन पर लगाया गया परिधीय बल कर्षण बल है। आदर्श रूप में, व्हील पर सामान्य भार और मिट्टी के साथ प्रयोग करने योग्य कर्षण गुणांक का उपयोग करते हुए, इसे इस प्रकार समझा जा सकता है:
वास्तविक मिट्टी में, यह केवल रबर और मिट्टी के बीच साधारण घर्षण नहीं है — मिट्टी का घिसाव, संपर्क क्षेत्र, नमी की मात्रा, मिट्टी की सघनता और धंसाव सभी कारक इसमें शामिल होते हैं। सूखी कठोर मिट्टी, गीली चिकनी मिट्टी और जुताई के तुरंत बाद धान के खेत, इन सभी में mu_t और धंसाव की प्रक्रिया में अंतर होता है।
मान लीजिए कि पहिये की सैद्धांतिक परिधीय गति v_w और वास्तविक आगे की गति v है, तो स्लिप अनुपात s को इस प्रकार व्यक्त किया जाता है:
s=0 आदर्श रोलिंग है; s जितना अधिक होगा, पहिया बिना आगे बढ़े उतना ही अधिक घूमेगा। मध्यम स्लिप अपरिहार्य है क्योंकि यह मिट्टी के अपरूपण के माध्यम से प्रणोदक बल उत्पन्न करती है, लेकिन अत्यधिक स्लिप ईंधन की खपत को कम करती है और गड्ढे, मिट्टी का जमाव/पुनर्निर्माण और कार्य की गहराई में गड़बड़ी का कारण बनती है। इसके विपरीत, यदि आगे के पहिये उठते हैं या पीछे के पहिये स्वतंत्र रूप से घूमते हैं, तो उपकरण प्रतिरोध, गिट्टी, चार-पहिया ड्राइव, डिफरेंशियल लॉक और टायर के दबाव की एक साथ समीक्षा की जानी चाहिए।
उपकरण द्वारा पीछे और नीचे की ओर लगाया गया बल गुरुत्वाकर्षण केंद्र के चारों ओर क्षण के माध्यम से आगे/पीछे के पहियों पर भार स्थानांतरित करता है। ढलान, हिच-पॉइंट की ऊंचाई और थ्री-पॉइंट-लिंकेज की स्थिति भी स्टीयरिंग स्थिरता को प्रभावित करती है। आगे के पहियों पर बैलास्ट लगाने से स्टीयरिंग बल सुरक्षित रहता है, लेकिन इसे बिना किसी सीमा के नहीं लगाना चाहिए — अत्यधिक कुल वजन से मिट्टी का संघनन बढ़ जाता है। रेडियल टायर, कम दबाव पर संचालन और ट्रैक सभी संपर्क क्षेत्र को बढ़ाते हैं और औसत भू-दबाव को कम करते हैं, लेकिन इनके साथ मोड़ने में प्रतिरोध, कीमत, सड़क यात्रा और घिसावट में कुछ कमियां भी आती हैं।
5. 2WD, 4WD, हाफ-ट्रैक और फुल-ट्रैक
| अंडरकैरिज | खूबियां | सावधानियां | उपयुक्त स्थितियां |
|---|---|---|---|
| 2WD (रियर-व्हील ड्राइव) | अपेक्षाकृत सरल संरचना; मोड़ने और सर्विस करने में फायदे | आगे के पहियों पर भार कम होने लगता है; गीले धान के खेतों या भारी टोइंग में जल्दी ही अपनी सीमा तक पहुंच जाता है | हल्का काम, अपेक्षाकृत सूखे समतल खेत |
| 4WD पहिए | ड्राइव बल आगे और पीछे दोनों तरफ इस्तेमाल किया जा सकता है; उच्च बहुमुखी प्रतिभा और गतिशीलता | टायर के दबाव, आगे/पीछे के पहियों की परिधीय गति और डिफरेंशियल लॉक को नियंत्रित करना आवश्यक है | शुष्क भूमि की खेती, धान के खेतों और परिवहन सहित बहुउद्देशीय उपयोग |
| हाफ-ट्रैक | आगे के टायरों की स्टीयरिंग क्षमता और पीछे के क्रॉलरों के कम ग्राउंड प्रेशर का संयोजन | क्रॉलर के घिसाव/तनाव और दाएं-बाएं के अंतर के कारण स्थिति में होने वाले बदलावों पर ध्यान दें | गीले धान के खेत, टोइंग, और सटीक कार्य |
| फुल-ट्रैक | बड़ा संपर्क क्षेत्र, गीले धान के खेतों में चलने की क्षमता, और टोइंग स्थिरता | सड़क पर चलने, मोड़ने में प्रतिरोध, लागत और ऊपरी मिट्टी के कटाव का प्रभाव | नरम जमीन, बड़े उपकरण, और बारिश के बाद काम |
क्रॉलर कोई "जादुई ढांचा नहीं है जो कभी धंसता नहीं।" औसत ग्राउंड प्रेशर कम होने पर भी, रोलर्स के पास स्थानीय भार, मोड़ते समय मिट्टी का कटाव और बार-बार एक ही ट्रैक पर चलने से मिट्टी की संरचना बदल जाती है। खराब जल निकासी की समस्या को केवल वाहन से हल करने के बजाय, इसे भूमिगत नालियों, कठोर मिट्टी के प्रबंधन, फसल चक्र और कार्य समय के साथ मिलाकर उपयोग करना चाहिए। यानमार की वर्तमान लाइनअप में पहिएदार, डेल्टा (आगे का टायर/पीछे का क्रॉलर) और फुल-ट्रैक प्रकारों को उनके उपयोग के अनुसार साथ-साथ सूचीबद्ध किया गया है। श्रृंखला के अनुसार लाइनअप
6. पीटीओ: मानक और घूर्णन को आगे बढ़ाने का खतरा
पीटीओ (पावर टेक-ऑफ) पीछे स्थित स्प्लाइन शाफ्ट के माध्यम से ट्रांसमिशन से प्राप्त घूर्णन को उपकरण तक पहुंचाता है। रोटरी टिलर, घास काटने की मशीन, ब्रॉडकास्टर, बेलर और पंप ड्राइव पहियों से नहीं बल्कि पीटीओ की घूर्णी ऊर्जा से चलते हैं। पीटीओ शाफ्ट की गति n [rpm] और टॉर्क T [N m] के लिए यांत्रिक आउटपुट है:
घूर्णन गति बढ़ाने से समान आउटपुट के लिए आवश्यक टॉर्क कम हो जाता है, लेकिन यह उपकरण के अनुमेय घूर्णन, ब्लेड-टिप गति, कंपन, प्रक्षेपास्त्र जोखिम या सुरक्षा-गार्ड डिज़ाइन से अधिक नहीं होना चाहिए। सामान्य तौर पर 540 आरपीएम या 1,000 आरपीएम मानक मान हैं जो उपकरणों के साथ मिलान करना आसान बनाते हैं, लेकिन हमेशा विशिष्ट उपकरण के लेबल और मैनुअल से पुष्टि अवश्य करें।
पीटीओ दो प्रकार के होते हैं: एक यात्रा गति के साथ सिंक्रनाइज़्ड और एक स्वतंत्र रूप से घूमने वाला। जब आप बुवाई या कम गति वाले काम के दौरान उपकरण का घूर्णन बनाए रखना चाहते हैं, तो एक स्वतंत्र पीटीओ का उपयोग करना आसान होता है। हालांकि, उपकरण का उच्च जड़त्व क्लच के अलग होने के तुरंत बाद भी उसे घुमाता रहता है। यदि यूनिवर्सल जॉइंट का कोण बहुत अधिक झुका हुआ है, तो घूर्णन में असमानता और कंपन बढ़ जाते हैं, जिससे टूट-फूट हो सकती है। गार्ड को कभी न हटाएं, इंजन बंद होने और घूर्णन पूरी तरह से रुकने के बाद ही सफाई करें या रुकावटें दूर करें, और कपड़े या तार कभी भी इसके पास न लाएं। ये अत्यंत आवश्यक हैं।
7. त्रि-बिंदु लिंकेज: जुताई की गहराई को वापस नियंत्रित करने के लिए बल का मापन
त्रि-बिंदु लिंकेज एक त्रिकोणीय संयोजी तंत्र है जो दो निचले लिंक (बाएं और दाएं) और एक ऊपरी लिंक के साथ उपकरण को सहारा देता है। हाइड्रोलिक सिलेंडर की सहायता से निचले आर्म्स को ऊपर-नीचे करने से उपकरण ऊपर उठता है और खेत के किनारे परिवहन की स्थिति में तेज़ी से पहुँच जाता है। बाएँ/दाएँ लिफ्ट-रॉड की लंबाई, टॉप-लिंक की लंबाई, चेक चेन, श्रेणी और क्विक हिच का मिलान करके उपकरण के पार्श्व झुकाव, आगे-पीछे की ओर झुकाव और कार्य गहराई के संदर्भ को संरेखित किया जाता है।
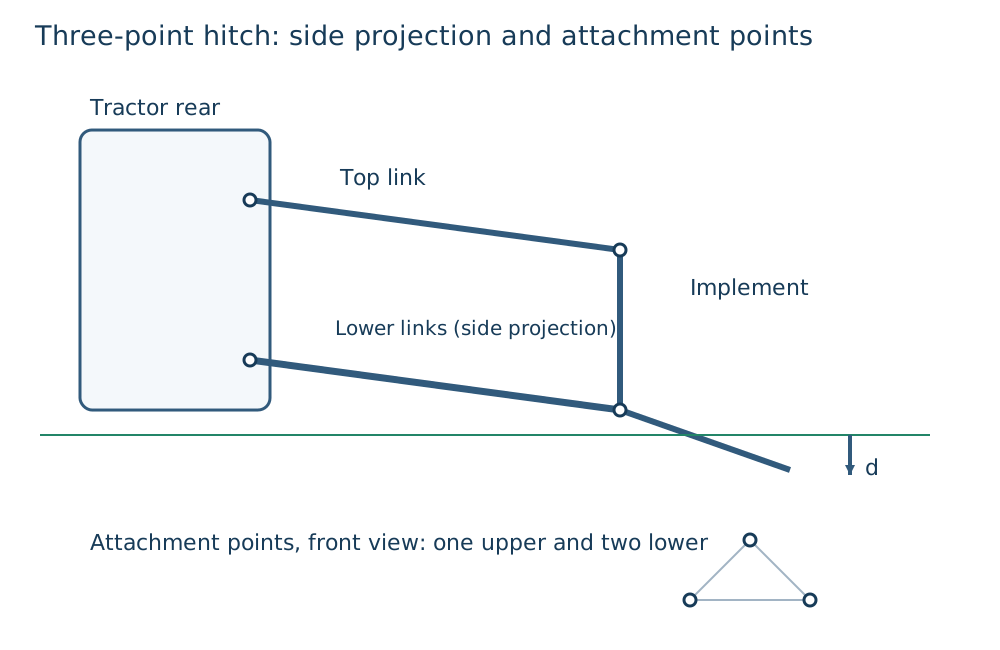
चित्र: डस्ककॉइल द्वारा निर्मित। वास्तविक लिंक माउंटिंग बिंदु, उपकरण और नियंत्रण वाल्व कॉन्फ़िगरेशन मॉडल और कार्य के अनुसार भिन्न होते हैं।
स्थिति नियंत्रण लिंक की स्थिति को लीवर या लक्ष्य स्थिति के सापेक्ष स्थिर रखता है। रोटरी टिलर को एक स्थिर ऊंचाई पर रखने या हेडलैंड पर इसे ऊपर/नीचे करने जैसे उपयोगों के लिए यह सहज है। दूसरी ओर, ड्राफ्ट नियंत्रण, ऊपरी लिंक या निचले लिंक के माध्यम से प्रेषित ड्राफ्ट प्रतिरोध का पता लगाता है, प्रतिरोध बढ़ने पर उपकरण को थोड़ा ऊपर उठाता है और प्रतिरोध घटने पर उसे नीचे करता है। इसका उपयोग तब किया जाता है जब हल अचानक कठोर परत में प्रवेश करते समय भारी हो जाता है, ताकि औसत जुताई गहराई को बनाए रखते हुए इंजन के रुकने या अत्यधिक फिसलन को रोका जा सके।
एक सरल आनुपातिक-नियंत्रण छवि है
d अनुमानित जुताई की गहराई है, d^* लक्षित जुताई की गहराई है, F_d ड्राफ्ट है, और u लिफ्ट वाल्व पर संचालन की मात्रा है। व्यवहार में, मिट्टी का बहाव, लिंक प्ले, उपकरण का लैग और बॉडी पिच सभी मौजूद होते हैं, इसलिए अचानक गति करने से गहराई में उतार-चढ़ाव होता है। यही कारण है कि केवल स्थिति या केवल बल पर निर्भरता पर्याप्त नहीं है — स्थिति/ड्राफ्ट मिश्रित नियंत्रण, टॉप-लिंक सेटिंग और यात्रा गति का मिलान, इन सभी को एक साथ लाना आवश्यक है।
जुताई की गहराई जमीन की सतह से ब्लेड की नोक तक की दूरी है, लेकिन जमीन की सतह स्वयं ऊबड़-खाबड़ होती है, टायर या क्रॉलर धंस जाते हैं, और आगे और पीछे के पहिये एक दूसरे से टकराते हैं। कार्य-ऊंचाई नियंत्रण में लिंक कोण, हाइड्रोलिक सिलेंडर की स्थिति, पिछले पहिये की फिसलन, उपकरण का अपना ग्राउंड-कॉन्टैक्ट व्हील, लेजर/अल्ट्रासोनिक/कैमरा-आधारित ग्राउंड रीडिंग और आईएमयू एटीट्यूड शामिल हैं। उदाहरण के लिए, यदि आप बुवाई की गहराई को स्थिर रखना चाहते हैं, तो संदर्भ ट्रैक्टर की ऊंचाई के बजाय सीडर के गेज व्हील और मिट्टी के बीच का संबंध होना चाहिए।
8. उपज और मिट्टी सेंसर: मानचित्र में "माप अंतराल" भी शामिल होता है
ट्रैक्टर हार्वेस्टर नहीं है, लेकिन बुवाई, उर्वरक डालने और जुताई के समय यह मिट्टी और कार्य की परिवर्तनशीलता को मापने और इसे बाद में उपज मानचित्र से जोड़ने का मुख्य माध्यम बन जाता है। प्रतिनिधि उदाहरण हैं: विद्युत चालकता (EC) के माध्यम से सापेक्ष मिट्टी का लक्षण वर्णन, निकट-अवरक्त स्पेक्ट्रोस्कोपी के माध्यम से कार्बनिक पदार्थ/नमी का अनुमान, प्रवेश प्रतिरोध के माध्यम से कठोर परत का पता लगाना, और उर्वरक दर, बीज दर और जुताई की गहराई के GNSS-टैग किए गए लॉग। उच्च EC का मतलब यह नहीं है कि मिट्टी तुरंत उपजाऊ है - यह नमी की मात्रा, लवणता, चिकनी मिट्टी की मात्रा और तापमान से प्रभावित होती है। इसकी पुष्टि हमेशा मिट्टी के नमूने के विश्लेषण और क्षेत्र अवलोकन से की जानी चाहिए।
उपज मानचित्र, अधिकांश मामलों में, कंबाइन के अनाज प्रवाह मीटर या टैंक वेइगर, नमी के मापन से बनाए जाते हैं। मीटर और जीएनएसएस। ट्रैक्टर के अपने कार्य रिकॉर्ड के साथ इसे ओवरले करने से आप तुलना कर सकते हैं कि "क्या गहरी जुताई वाले खेत में अगले वर्ष उपज में कोई परिवर्तन हुआ" या "क्या परिवर्तनीय उर्वरक सीमा उपयुक्त थी"। हालांकि, जब तक अनाज के हेडर से निकलने और सेंसर तक पहुंचने के बीच के समय अंतराल τ को ठीक नहीं किया जाता, स्थिति (x(t),y(t)) से टैग किया गया मान वास्तव में (x(t-τ),y(t-τ)) से संबंधित होता है। मोड़, अनलोडिंग और सेंसर ज़ीरो-ऑफ़सेट को छोड़कर, एक गुणवत्ता नियंत्रण है जो एक साफ-सुथरे मानचित्र से पहले होना चाहिए, बाद में नहीं।
| सेंसर / रिकॉर्ड | मुख्य मात्रा | विशिष्ट त्रुटि | इसे निर्णय से कैसे जोड़ें |
|---|---|---|---|
| मृदा ईसी | विद्युत चालकता में स्थानिक भिन्नता | नमी/लवणता/तापमान को उर्वरता से भ्रमित करना | नमूना बिंदुओं का स्तरीकरण, जल निकासी/मृदा बनावट के बारे में परिकल्पना बनाना |
| प्रवेश प्रतिरोध | मृदा कठोरता, कठोर परत की गहराई | नमी की स्थिति के साथ मान में बहुत परिवर्तन | संभावित सबसॉइलिंग के लिए गहराई/क्षेत्र |
तीन-बिंदु लिंकेज लोड/पीटीओ टॉर्क | कार्य प्रतिरोध, इनपुट लोड | उपकरण की स्थिति या गति को ध्यान में रखे बिना तुलना | यात्रा गति/जुताई की गहराई को सीमित करने वाला क्लोज्ड-लूप नियंत्रण |
उर्वरक/बीजारोपण लॉग | प्रयुक्त मात्रा, स्थिति, समय | जीएनएसएस ड्रॉपआउट, ओवरलैप, उपकरण पार्श्व ऑफसेट | उपज के आधार पर अगले मौसम के नुस्खे का सत्यापन |
कंबाइन उपज/नमी | उपज और गुणवत्ता में स्थानिक भिन्नता | समय अंतराल, झुकाव, प्रवाह दर अंशांकन | मिट्टी/इनपुट मात्रा के आधार पर कारण संबंधी परिकल्पनाओं की जांच |
9. आरटीके-जीएनएसएस स्वायत्त संचालन: केवल उपग्रह ही खेत को नियंत्रित नहीं करते
स्टैंडअलोन जीएनएसएस पोजिशनिंग में त्रुटि होती है जो उपग्रह ज्यामिति, आयनमंडल और मल्टीपाथ के साथ बदलती रहती है। आरटीके (रियल टाइम काइनेमैटिक) एक ऐसी विधि है जो बेस स्टेशन या नेटवर्क सुधार से वाहक-चरण अंतर का उपयोग करके रोवर की सापेक्ष स्थिति को उच्च परिशुद्धता के साथ निर्धारित करती है। अनुकूल परिस्थितियों में यह लक्ष्य निर्धारित कर सकता है। सेंटीमीटर-श्रेणी की सापेक्ष सटीकता, जो सीधी रेखा में सहायता प्रदान करती है और आसन्न पासों के बीच ओवरलैप/छूट को कम करती है, साथ ही बुवाई और उर्वरक के लिए स्थितिगत दोहराव और मेड़ बनाने में सहायक होती है। यानमार ने घोषणा की है कि उसका 2026 में लॉन्च किया गया YT4S/5S सीधी रेखा सहायता विनिर्देश उच्च-सटीकता वाले RTK-GNSS के साथ मानक रूप से आता है। लॉन्च सामग्री
लेकिन एंटीना उपकरण के ब्लेड टिप के बजाय बॉडी पर एक बिंदु को इंगित करता है। ढलान, टायर का पार्श्व फिसलन, हिच प्ले और उपकरण का पार्श्व-ड्राफ्ट, ये सभी एंटीना के प्रक्षेप पथ को वास्तविक कार्य रेखा से विचलित कर देते हैं। इसलिए नियंत्रण प्रणाली, GNSS के अलावा, IMU के माध्यम से रोल/पिच/याव, व्हील गति के माध्यम से अल्पकालिक गति और स्टीयरिंग कोण, हाइड्रोलिक्स और लिंक स्थिति के माध्यम से मशीन की स्थिति को मापती है। कैमरे और LiDAR लोगों, बाधाओं, मेड़ों और फसल की पंक्तियों को देखने के लिए सहायक साधन बन जाते हैं।
स्वायत्त ड्राइविंग प्रणालियों की तुलना करते समय, न्यूनतम "सीधी दिशा में सहायता" की आवश्यकता होती है। "A-B रेखा का अनुसरण करना", "हेडलैंड पर स्वचालित रूप से मुड़ना", "उपकरण को उठाना/नीचे करना और नियंत्रित करना", और "पर्यवेक्षण में मानवरहित संचालन" के बीच अंतर स्पष्ट किया जाना चाहिए। NARO ने GNSS, AI-आधारित सड़क पहचान और विश्वसनीयता के आधार पर भारित खंभों को लैंडमार्क के रूप में उपयोग करने की विधि को एकीकृत करके कृषि सड़कों पर कृषि वाहनों के स्व-स्थान निर्धारण के उद्देश्य से एक तकनीक प्रकाशित की है। मजबूत स्व-स्थान निर्धारण तकनीक यह दर्शाता है कि, खराब उपग्रह दृश्यता वाले स्थानों या खेत से बाहर यात्रा को ध्यान में रखते हुए, एक सेंसर पर्याप्त नहीं है।
सुरक्षा का मूल आधार केवल "स्थिति का मिलान" नहीं है। खेत की सीमा का जियोफेंसिंग, आपातकालीन स्टॉप, लोगों/वाहनों/जलमार्गों/बिजली लाइनों की पुष्टि, संचार हानि होने पर सुरक्षित स्टॉपिंग, उपकरण को उठाने का क्रम और दूरस्थ पर्यवेक्षक की भूमिका, ये सभी तैनाती से पहले संचालन के रूप में तय किए जाने चाहिए। श्रम की कमी को पूरा करने के लिए जितना अधिक स्वचालन का उपयोग किया जाता है, उतना ही कम अस्पष्टता होती है कि कौन क्या कर रहा है। अपवाद के दौरान क्या होना चाहिए।
10. वर्तमान उत्पाद उदाहरण पढ़ना
चूंकि उत्पाद के नाम अपडेट, क्षेत्र और बिक्री विनिर्देशों के अनुसार बदलते रहते हैं, इसलिए यह अनुभाग प्रदर्शन की रैंकिंग का दावा नहीं करता है - यह डिज़ाइन के उन उदाहरणों को सूचीबद्ध करता है जिनकी पुष्टि सार्वजनिक पृष्ठों पर की जा सकती है। खरीद या तैनाती योजना के लिए, केबिन, ट्रांसमिशन, टायर/क्रॉलर, उपकरण, जीपीएस सुधार सेवा और बिक्री-क्षेत्र विनिर्देशों की कोटेशन और मैनुअल से तुलना करें, भले ही मॉडल का नाम एक ही हो।
| निर्माता और उत्पाद उदाहरण | सार्वजनिक जानकारी से पढ़े जा सकने वाले मुख्य बिंदु | इंजीनियरिंग दृष्टि से देखने योग्य बिंदु | आधिकारिक जानकारी |
|---|---|---|---|
| कुबोटा एग्री रोबो श्रृंखला | रोबोटिक/स्वायत्त ड्राइविंग और स्वायत्त स्टीयरिंग सहित एक कृषि समाधान के रूप में तैनात | जीएनएसएस सुधार, पर्यवेक्षण और उपकरण/खेत की स्थितियों सहित एक प्रणाली के रूप में सत्यापित करें | एग्री रोबो |
| कुबोटा एम7 श्रृंखला, आदि | बड़े पैमाने पर काम के लिए ट्रैक्टरों की एक श्रृंखला | कर्षण, हाइड्रोलिक प्रवाह, रियर लिफ्ट और की जांच करें हॉर्सपावर से अलग से संगतता लागू करें | ट्रैक्टर सूची |
| इशेकी जापान / ताइवान, आदि | धान और शुष्क भूमि की खेती के लिए कई हॉर्सपावर श्रेणियों में ट्रैक्टर तैनात करता है | टर्निंग, गीले धान की उपयुक्तता, रोटरी टिलर के साथ संयोजन और सीधी रेखा सहायता की उपलब्धता की तुलना करें | इशेकी ट्रैक्टर |
| यानमार YT4S/5S | YT488S, YT498S, YT4104S, YT5114S जून 2026 में लॉन्च किए गए। 88–114 PS; सीधी रेखा सहायता विनिर्देश उपलब्ध | भारी टोइंग और सटीक सीधी रेखा कार्य के लिए उच्च आउटपुट, I-HMT, हाइड्रोलिक लिफ्ट और RTK-GNSS को एक साथ पढ़ें | YT4S/5S घोषणा |
| यानमार YT225A/C YT233A/C | पूर्ण क्रॉलर स्पेसिफिकेशन के सार्वजनिक उदाहरण। 24.5/33.0 PS मॉडल सूचीबद्ध हैं | गतिशीलता और रखरखाव के साथ तालमेल बिठाते हुए कम भू-दबाव और गीले धान पर चलने की क्षमता का मूल्यांकन करें | उत्पाद उदाहरण |
केवल निर्माता के नाम या अधिकतम हॉर्सपावर के आधार पर कुबोटा, इसेकी और यानमार में से किसी एक को चुनना जोखिम भरा है। सबसे पहले उपकरण का वजन, आवश्यक PTO आउटपुट, हाइड्रोलिक कपलर की संख्या और प्रवाह दर, थ्री-पॉइंट-लिंकेज श्रेणी और लिफ्ट क्षमता, खेत की अधिकतम ढलान और गीले धान की प्रकृति, खेत की सड़क की चौड़ाई और भंडारण स्थान की सूची बनाएं। इसके अलावा, सुधार संकेतों सहित स्वायत्त स्टीयरिंग की लागत, स्थानीय डीलर के सेवा नेटवर्क और मौजूदा उपकरणों के साथ कनेक्टिविटी की तुलना करें। एक ट्रैक्टर का मूल्य स्वयं इकाई में नहीं, बल्कि इस बात में निहित है कि वह पूरे वर्ष में कितने उपकरणों को विश्वसनीय रूप से चला सकता है।
11. नवीनतम शोध: सेंसिंग से क्लोज्ड-लूप तक नियंत्रण
हाल के शोध का केंद्र बिंदु GNSS का उपयोग करके केवल सीधी रेखा खींचने से हटकर मिट्टी और फसल की स्थिति के आधार पर यह तय करने पर केंद्रित हो गया है कि मशीन को किस गति, गहराई और अनुप्रयोग दर पर चलाना चाहिए। यह ड्राफ्ट, PTO टॉर्क, व्हील स्लिप, IMU, कैमरे, मिट्टी की जानकारी और कार्य इतिहास को एकीकृत करता है, और इंजन के रुकने या अत्यधिक स्लिप होने से पहले यात्रा गति, गियर और लिंकेज को समायोजित करता है। इसे एक नियंत्रित अनुकूलन के रूप में व्यक्त किया जा सकता है।
यहाँ v यात्रा गति है, d जुताई की गहराई है, q उपकरण की स्थिति है, C कार्य दर है, dot m_f ईंधन खपत दर है, और s स्लिप अनुपात है। क्योंकि वास्तविक दुनिया के नियंत्रक मिट्टी की स्थिति को पूरी तरह से नहीं जानते हैं, और सेंसर शोर और विफलताओं को वहन करते हैं, इसलिए सब कुछ एक सीखे हुए मॉडल पर छोड़ने के बजाय, बल/घूर्णन/तापमान, सुरक्षित स्टॉपिंग और मैनुअल नियंत्रण पर ऊपरी सीमाएँ निर्धारित की जाती हैं। हस्तक्षेप जारी रखने की आवश्यकता है।
छवि-आधारित रिज/फसल-पंक्ति अनुसरण, लिडार बाधा पहचान, डिजिटल-ट्विन-आधारित मृदा प्रतिरोध पूर्वानुमान और प्रति-खेत कार्य लॉग से नुस्खे अपडेट करना भी चल रहे अनुसंधान और क्षेत्र परीक्षणों के क्षेत्र हैं। लेकिन "उपज में वृद्धि" जैसे परिणाम को केवल सेंसर अपनाने से नहीं जोड़ा जा सकता। मौसम, किस्म, बुवाई की तारीख, जल निकासी, रोग और संचालक समायोजन को एक नियंत्रण प्लॉट के साथ रिकॉर्ड करके और कई वर्षों तक सत्यापन करके ही यह कृषि प्रबंधन निर्णयों का आधार बन सकता है।
12. संचालन और रखरखाव के लिए व्यावहारिक जाँच
| लक्षण | पहले जाँच करें | इंजीनियरिंग दृष्टिकोण |
|---|---|---|
| आगे का हिस्सा हल्का है, चलाना मुश्किल है | उपकरण प्रतिरोध, आगे का गिट्टी, लिंक की स्थिति | हिच पॉइंट भार को पीछे की ओर स्थानांतरित कर रहा है। लापरवाही से गति बढ़ाना खतरनाक है |
| पिछले पहिए घूमते हैं, ईंधन की खपत कम | फिसलन, 4WD, टायर का दबाव, मिट्टी की नमी, कार्य की गहराई | अपर्याप्त कर्षण और अत्यधिक आवश्यक खिंचाव में अंतर करें |
| जुताई की गहराई भिन्न होती है | पोजीशन/ड्राफ्ट सेटिंग्स, ग्राउंड-कॉन्टैक्ट व्हील, लिंक की लंबाई, बॉडी एटीट्यूड | जांचें कि संदर्भ ग्राउंड सरफेस, बल या इम्प्लीमेंट साइड है या नहीं |
| पीटीओ इम्प्लीमेंट में कंपन | पीटीओ रोटेशन, जॉइंट एंगल, गार्ड, ब्लेड/शाफ्ट बैलेंस | रोटेशनल असमानता और इनर्शियल लोड को अनदेखा न करें |
| ऑटोनॉमस स्टीयरिंग में डगमगाहट या बहाव | आरटीके फिक्स स्टेटस, एंटीना पोजीशन, इम्प्लीमेंट लैटरल ऑफसेट, आईएमयू | बॉडी पोजीशन और वास्तविक कार्य परिणाम की पोजीशन एक जैसी नहीं हैं |
शुरू करने से पहले, तेल का स्तर, कूलेंट, लीकेज, टायर या क्रॉलर, व्हील नट, लिंक पिन, पीटीओ गार्ड, हाइड्रोलिक होज़, लाइट, ब्रेक और इम्प्लीमेंट की फिक्सिंग की जांच करें। क्लॉग हटाने, सफाई या एडजस्टमेंट के लिए, इंजन बंद करें, चाबी निकालें और सुनिश्चित करें कि घूमने वाले पुर्जे और हाइड्रोलिक्स पूरी तरह से बंद हो गए हैं। हाइड्रोलिक होज़ में छोटे से लीकेज को हाथ से ढूंढना भी खतरनाक है। त्वचा के नीचे उच्च दबाव वाले द्रव के इंजेक्शन से लगी चोट सतह पर मामूली लग सकती है लेकिन आपातकालीन स्थिति हो सकती है, इसलिए तुरंत चिकित्सा सहायता लें। तुरंत।
सारांश
ट्रैक्टर कृषि मशीनरी का एक सामान्य मंच है, जो इंजन या इलेक्ट्रिक मोटर की शक्ति को जमीन पर खिंचाव, पीटीओ रोटेशन और हाइड्रोलिक थ्री-पॉइंट लिंकेज के बल और स्थिति में परिवर्तित करता है। काम की सफलता केवल अधिकतम आउटपुट से ही निर्धारित नहीं होती, बल्कि मिट्टी के साथ संपर्क, फिसलन, भार स्थानांतरण, पीटीओ अनुकूलता, लिंक ज्यामिति, जुताई की गहराई नियंत्रण और खेत में काम की दक्षता पर भी निर्भर करती है।
अगला विकास केवल आरटीके-जीएनएसएस के माध्यम से सीधी रेखा में ड्राइविंग करना नहीं है। यह स्थिति-टैग किए गए मिट्टी, उपज और भार डेटा का उपयोग करके यात्रा की गति, जुताई की गहराई, उर्वरक की मात्रा और उपकरण की स्थिति को सीमित दायरे में नियंत्रित करने में निहित है। डीजल, इलेक्ट्रिक और हाइब्रिड में से किसी एक को चुनते समय केवल इंजन के प्रकार पर ही विचार नहीं करना चाहिए, बल्कि खेत, काम के घंटे, मिट्टी का संघनन, ईंधन भरना/चार्ज करना और उपकरणों के साथ कनेक्शन को भी ध्यान में रखना चाहिए। ट्रैक्टर को समझने का सबसे आसान तरीका यह है कि "कितने हॉर्सपावर" पूछने से पहले, यह पता लगाएं कि बल, रोटेशन, हाइड्रोलिक्स और सूचना कहाँ प्रवाहित हो रही है।
मिट्टी-टायर कर्षण उपयोगी बल को सीमित करता है। अतिरिक्त शक्ति उपयोगी खिंचाव के बजाय फिसलन बढ़ा सकती है।
संदर्भ
- NARO: कृषि सड़कों पर स्वायत्त ड्राइविंग के लिए मजबूत स्व-स्थानीकरण तकनीक
- NARO: स्मार्ट कृषि में GNSS का उपयोग
- कृषि, वानिकी और मत्स्य मंत्रालय: स्मार्ट कृषि प्रौद्योगिकी सूची (धान/पहाड़ी खेती)
- कुबोटा: ट्रैक्टर उत्पाद सूची (3 सितंबर, 2026 को पुष्टि की गई)
- कुबोटा: एग्री रोबो (पुष्टि तिथि: 3 सितंबर, 2026)
- इसेकी: ट्रैक्टर (पुष्टि तिथि: 3 सितंबर, 2026)
- यानमार: श्रृंखलावार ट्रैक्टरों की सूची (पुष्टि तिथि: 3 सितंबर, 2026)
- यानमार: YT4S/5S श्रृंखला का शुभारंभ (पुष्टि तिथि: 3 सितंबर, 2026)
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।