Contents — find the section you need
Traktor bukanlah "kendaraan yang membajak sawah." Traktor adalah platform tenaga dan kendali bergerak yang mengalokasikan output mesin, dalam proporsi yang dibutuhkan, di antara gaya traksi yang mendorong tanah untuk bergerak maju, PTO yang memutar alat putar, dan sambungan tiga titik hidrolik yang mengangkat alat dan membentuk posisinya. Pembajak putar, bajak, penabur benih, penyebar pupuk, pemotong rumput, atau mesin pengepak jerami masing-masing membutuhkan resistensi, kecepatan putaran, ketinggian, dan kecepatan gerak yang berbeda. Desain traktor adalah rekayasa untuk menerima semua ini pada satu mesin, tanpa memadatkan tanah secara berlebihan, dan bekerja dalam garis lurus pada kedalaman yang konsisten.
Artikel ini berfokus pada traktor beroda untuk sawah dan lahan kering, serta mencakup jenis beroda rantai. Kecuali dinyatakan lain, spesifikasi dan fitur produk didasarkan pada informasi publik masing-masing produsen yang dikonfirmasi pada tanggal 3 September 2026. Selalu prioritaskan buku panduan pemilik untuk mengetahui beban maksimum yang diizinkan, kecepatan PTO, saluran hidrolik, perjalanan di jalan raya, dan pengoperasian yang aman untuk setiap model.
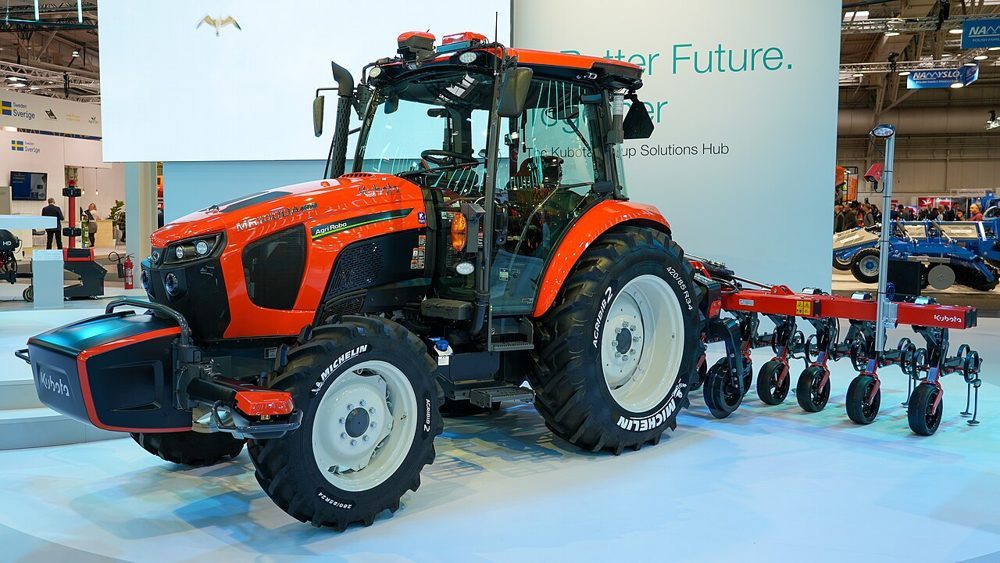 Kubota AgriRobo MR1000A
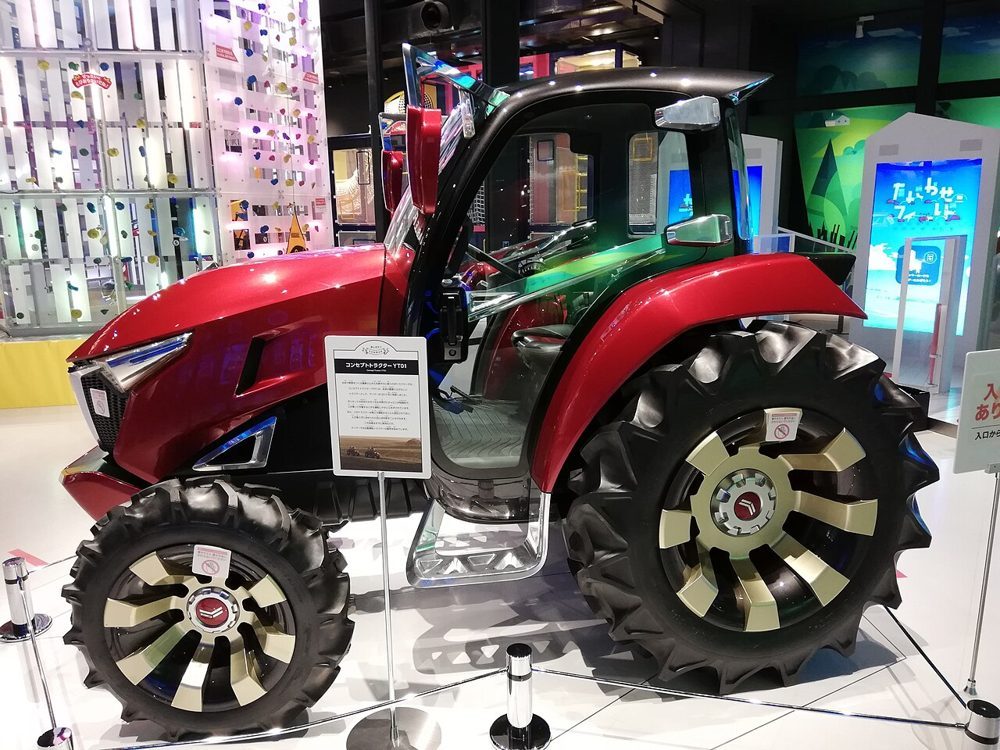 Konsep Yanmar YT01
Gambar: Kubota AgriRobo MR1000A (MarcelX42, CC BY-SA 4.0) / Yanmar YT01 (CC0), Wikimedia Commons. YT01 adalah kendaraan pameran studi desain, bukan spesifikasi produksi.
.jpg)
.jpg)
Ringkasan 30 Detik
- Output traktor menjadi gaya traksi pada titik kontak ban atau crawler, daya putar ke implement melalui PTO, dan tinggi/posisi implement melalui hidrolik dan sambungan tiga titik. Kapasitas kerja tidak hanya ditentukan oleh tenaga kuda.
- Traksi ditentukan oleh gesekan/geser dengan tanah, berat kendaraan, transfer beban, dan selip. Terlalu sedikit selip berarti berat yang tidak cukup; terlalu banyak selip membuang bahan bakar untuk mengaduk tanah dan merusaknya. Pemberat dan tekanan ban yang tepat sangat penting.
-
PTO adalah poros keluaran putar standar, umumnya mentransmisikan 540 atau 1.000 rpm ke implement. Kesalahan dalam mengatur kecepatan putar, pelindung, atau beban inersia berbahaya, dan persyaratan implement harus diperiksa.
-
Sistem penghubung tiga titik adalah mekanisme yang menopang alat pertanian dengan satu titik atas dan dua titik bawah. Kontrol tarikan memberikan umpan balik kedalaman pengolahan tanah dari hambatan penarikan, sementara kontrol posisi mempertahankan ketinggian yang telah ditetapkan. Perpaduan keduanya memudahkan untuk menjaga hasil akhir tetap stabil bahkan di tengah undulasi atau variasi kualitas tanah.
-
Diesel tetap dominan karena kepadatan energi bahan bakar untuk operasi beban tinggi yang berkelanjutan, kemudahan pengisian bahan bakar, torsi tinggi pada RPM rendah, dan kompatibilitas dengan sistem hidrolik/PTO yang ada. Elektrifikasi berkembang lebih dulu pada mesin kecil, peralatan bantu, dan hibrida; untuk mesin besar yang menarik beban sepanjang hari, berat baterai dan pengisian daya tetap menjadi tantangan.
-
Menghubungkan RTK-GNSS, IMU, kecepatan roda, kamera, dan sensor hasil/tanah memungkinkan perkembangan dari bantuan garis lurus ke kemudi otonom, pemupukan laju variabel, dan kontrol loop tertutup kedalaman pengolahan tanah dan kecepatan perjalanan. Namun, kualitas posisi, offset lateral alat pertanian, dan pemantauan rintangan harus ditangani secara terpisah.
1. Sejarah: Dari Uap Menjadi "Sumber Daya yang Dapat Anda Pilih Peralatannya"
Pertanian mekanis tidak dimulai dengan bentuk traktor seperti sekarang. Mesin traksi uap abad ke-19 dapat menghasilkan output tinggi, tetapi berat, sulit dihidupkan dan diisi air, serta rentan tenggelam di lahan basah. Seiring dengan meluasnya mesin pembakaran internal, traktor bensin/minyak tanah ringan dikembangkan yang membawa bahan bakarnya sendiri ke lahan dan menarik bajak secara langsung. Pada paruh pertama abad ke-20, ban pneumatik, mesin diesel, pengangkat hidrolik, dan sambungan tiga titik bergabung, membentuk bentuk dasar saat ini: mengganti berbagai peralatan tanpa mengganti mesin itu sendiri.
Titik balik yang penting adalah traktor menjadi, bukan hanya kendaraan penarik, tetapi basis antarmuka standar untuk pekerjaan pertanian. PTO (Power Take-Off) memberikan daya putar, sambungan tiga titik memberikan dukungan dan pengangkatan, saluran hidrolik memberikan gaya silinder atau motor, dan konektor listrik serta komunikasi seperti ISOBUS memberikan informasi kontrol. Para pembuat alat pertanian dapat mendesain sesuai dengan antarmuka ini, alih-alih membangun kendaraan penggerak khusus untuk setiap model. Pertanian presisi saat ini juga bertumpu pada gagasan pemisahan mesin dari alat pertanian.
Jepang memiliki beragam kondisi—sawah petak kecil, sawah basah, pertanian lahan kering, kebun buah-buahan—di mana mesin dengan tenaga kuda kecil dan besar, tipe beroda, setengah trek, dan trek penuh semuanya telah hidup berdampingan. Dalam budidaya padi, pengolahan tanah/pembajakan yang dikombinasikan dengan pembajak putar merupakan contohnya; dalam pertanian lahan kering, pekerjaan dengan hambatan tarikan tinggi seperti membajak, membajak tanah dalam, dan menanam benih merupakan contohnya. Di luar sekadar memperbesar ukuran mesin, sistem kerja—termasuk tata letak petak lahan, tepi lahan, jalan pertanian, drainase, dan lapisan tanah—perlu dirancang.
2. Memikirkan Tiga Output Sekaligus
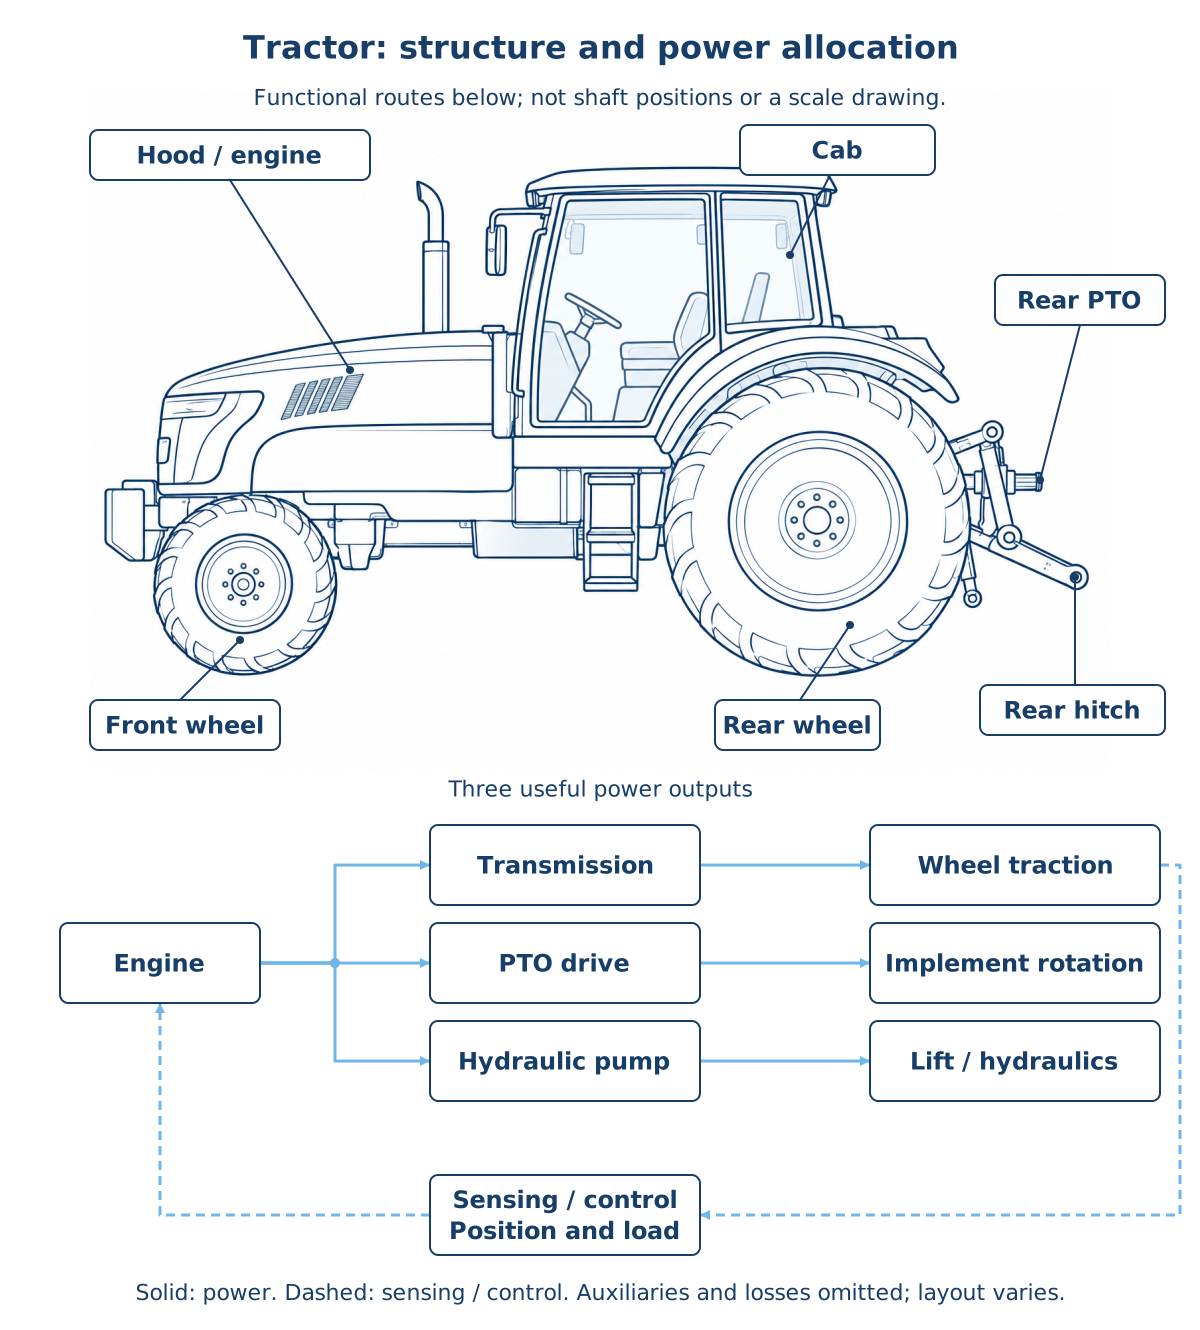
Gambar: Duskcoil. Gambar garis traktor yang dihasilkan AI dengan label dan rute fungsional yang dihasilkan dari spesifikasi bersama; bukan gambar mesin.
Dengan asumsi output mesin adalah P_e, secara konseptual dapat dibagi menjadi:
P_{travel} adalah jarak tempuh, P_{pto} adalah PTO, P_{hyd} adalah pompa hidrolik, P_{aux} adalah kipas pendingin, alternator, dll., dan P_{loss} adalah transmisi dan kerugian hidrolik. Istilah-istilah ini tidak selalu sama. Pengolahan tanah putar memberikan beban besar pada PTO, sementara pembajakan memberikan beban besar pada jarak tempuh/traksi. Dalam pekerjaan penyemaian dan pemupukan yang sering mengaktifkan silinder hidrolik, permintaan hidrolik juga tidak dapat diabaikan.
Oleh karena itu, "100 PS menangani area dua kali lipat dari 50 PS" tidak berlaku. Dengan menggunakan lebar kerja w [m], kecepatan perjalanan v [km/jam], dan efisiensi kerja lapangan eta_f, laju kerja aktual C [ha/jam] dapat diperkirakan sebagai
eta_f mencakup putaran di ujung lahan, penyesuaian alat, pengisian bahan bakar, penambahan ternak, lintasan yang tumpang tindih, dan perlambatan akibat lumpur. Tenaga kuda yang lebih tinggi menciptakan ruang untuk lebar kerja yang lebih luas dan kecepatan yang lebih tinggi, tetapi jika bentuk lahan atau kapasitas alat tidak dapat mengimbangi, efisiensi tidak akan meningkat.
3. Mengapa Diesel Mendominasi, dan Elektrifikasi
Alasan mesin utama pada traktor pertanian tetap didominasi diesel adalah karena pekerjaan berat, terus menerus, dan berdurasi panjang harus ditangani dengan pengisian bahan bakar yang cepat di dekat lahan. Bahan bakar diesel memiliki kepadatan energi yang tinggi per satuan berat/volume dan dengan mudah memberikan torsi tinggi dari RPM rendah. Mesin ini terhubung dengan baik secara mekanis ke transmisi, PTO, dan pompa hidrolik, dan pembesaran tangki bahan bakar tidak menimbulkan penundaan pengisian. Injeksi common-rail, turbocharging, pengolahan gas buang, dan governor elektronik semuanya telah meningkatkan emisi dan efisiensi bahan bakar sambil menjaga kecepatan putaran tetap stabil bahkan di bawah beban yang berfluktuasi tajam.
Kekuatan diesel bukan hanya "tenaga." Yang dibutuhkan pada saat pembajak putar mengenai gumpalan tanah yang keras, atau bajak memasuki lapisan tanah liat, adalah agar mesin, transmisi, PTO, dan hidrolik dapat menyerap lonjakan beban jangka pendek. Melihat hubungan antara torsi dan kecepatan sudut menunjukkan mengapa desain yang menghasilkan torsi tinggi pada kecepatan putaran rendah cocok untuk pekerjaan pertanian yang berat dan berkecepatan rendah. Di sisi lain, idle, kehilangan akibat penyempitan hidrolik, pemberat yang berlebihan, dan slip semuanya mengubah bahan bakar menjadi panas atau gangguan tanah.
Elektrifikasi bukan hanya soal mengganti mesin pembakaran internal dengan baterai sekaligus. Pada traktor kecil dan kendaraan kerja halaman/fasilitas, elektrifikasi baterai mengurangi kebisingan dan emisi lokal, sehingga lebih mudah digunakan di malam hari atau di dalam ruangan. Pada mesin besar, peralatan bantu listrik, pompa hidrolik listrik, hibrida seri, suplai daya eksternal, dan aktuator listrik di sisi implement merupakan kandidat untuk adopsi bertahap. Motor listrik menghasilkan torsi tinggi dari putaran mendekati nol, mengontrol kecepatan putaran dengan tepat, dan juga dapat meregenerasi daya.
Namun, mesin besar yang membajak sepanjang hari menghadapi masalah sulit yaitu peningkatan energi dan berat baterai yang dibutuhkan meningkatkan tekanan tanah. Debu, lumpur, getaran, keselamatan tegangan tinggi, daya pengisian cepat, dan kapasitas jaringan listrik di dekat lahan pertanian juga menjadi kondisi implementasi. Saat ini, realistis untuk mengevaluasi hal ini bersamaan dengan kontrol kecepatan perjalanan otomatis yang mengurangi konsumsi bahan bakar, hidrolik dengan kerugian rendah, mengurangi tumpang tindih yang tidak perlu, dan bahan bakar rendah karbon. Apakah elektrifikasi itu baik atau tidak, seharusnya tidak dinilai hanya dengan "tidak ada mesin," tetapi dengan mempertimbangkan jam kerja, metode penyediaan daya, pemadatan tanah, dan siklus hidup.
4. Gaya Traksi: Mencengkeram Tanah Tanpa Mengaduknya Secara Berlebihan
Anggap gaya keliling yang diberikan roda penggerak ke tanah sebagai gaya traksi F_t. Secara ideal, dengan menggunakan beban normal W_d pada roda dan koefisien traksi yang dapat digunakan mu_t dengan tanah, dapat dianggap sebagai
Pada tanah sebenarnya, bukan hanya gesekan sederhana antara karet dan tanah — gesekan lug pada tanah, area kontak, kadar air, pemadatan tanah, dan penurunan semuanya berperan. Tanah keras kering, tanah liat basah, dan sawah tepat setelah genangan air semuanya berbeda baik dalam mu_t maupun bagaimana penurunan terjadi.
Dengan kecepatan periferal roda teoritis sebesar v_w dan kecepatan maju aktual sebesar v, rasio selip s dinyatakan sebagai
s=0 adalah putaran ideal; semakin besar s, semakin banyak roda berputar tanpa bergerak maju. Selip sedang tidak dapat dihindari karena itulah yang menciptakan gaya dorong melalui geser tanah, tetapi selip berlebihan memperburuk efisiensi bahan bakar dan menyebabkan terbentuknya alur, genangan/pengubahan bentuk tanah, dan kedalaman kerja yang terganggu. Sebaliknya, jika roda depan terangkat atau roda belakang berputar bebas, hambatan alat, pemberat, penggerak empat roda, pengunci diferensial, dan tekanan ban harus ditinjau bersama-sama.
Gaya yang ditarik alat ke belakang dan ke bawah mentransfer beban roda depan/belakang melalui momen di sekitar pusat gravitasi. Kemiringan, tinggi titik halangan, dan posisi sambungan tiga titik juga memengaruhi stabilitas kemudi. Pemberat depan adalah cara untuk mengamankan gaya kemudi roda depan, tetapi tidak boleh ditambahkan begitu saja tanpa batas — berat total yang berlebihan meningkatkan pemadatan tanah. Ban radial, operasi tekanan rendah, dan trek semuanya meningkatkan area kontak dan menurunkan tekanan tanah rata-rata papprox W/A , tetapi memiliki konsekuensi dalam hal hambatan belok, harga, perjalanan di jalan raya, dan keausan.
5. 2WD, 4WD, Half-Track, dan Full-Track
| Undercarriage | Keunggulan | Peringatan | Kondisi yang Sesuai |
|---|---|---|---|
| 2WD (penggerak roda belakang) | Struktur yang relatif sederhana; keunggulan dalam berbelok dan kemudahan perawatan | Beban roda depan cenderung berkurang; mencapai batasnya lebih awal di sawah basah atau penarikan beban berat | Pekerjaan ringan, lahan datar yang relatif kering |
| 4WD beroda | Gaya penggerak dapat digunakan di depan dan belakang; keserbagunaan dan mobilitas tinggi | Membutuhkan pengaturan tekanan ban, kecepatan periferal roda depan/belakang, dan pengunci diferensial | Penggunaan serbaguna termasuk pertanian lahan kering, sawah, dan transportasi |
| Setengah trek | Menggabungkan kemampuan kemudi ban depan dengan tekanan tanah rendah dari roda rantai belakang | Perhatikan keausan/tegangan roda rantai dan perbedaan kiri-kanan yang memengaruhi sikap | Sawah basah, penarikan, pekerjaan yang membutuhkan presisi |
| Trek penuh | Area kontak besar, kemampuan melintasi sawah basah, stabilitas penarikan | Perjalanan di jalan raya, hambatan belok, biaya, dan geseran lapisan tanah atas | Tanah lunak, alat pertanian besar, pekerjaan setelah hujan |
Roda rantai bukanlah "roda bawah ajaib yang tidak pernah tenggelam." Bahkan ketika tekanan tanah rata-rata turun, beban lokal di dekat rol, geseran tanah saat berbelok, dan berulang kali menjalankan trek yang sama semuanya mengubah struktur tanah. Daripada mencoba mengatasi drainase yang buruk hanya dengan kendaraan saja, sebaiknya dikombinasikan dengan drainase bawah permukaan, pengelolaan lapisan tanah keras, rotasi tanaman, dan pengaturan waktu kerja. Jajaran produk Yanmar saat ini juga mencantumkan tipe beroda, delta (ban depan/roda rantai belakang), dan tipe roda rantai penuh berdampingan berdasarkan aplikasinya. Jajaran produk berdasarkan seri
6. PTO: Standar dan Bahaya Melewatkan Rotasi
PTO (Power Take-Off) meneruskan rotasi yang diambil dari transmisi ke alat melalui poros bergerigi di bagian belakang. Pembajak putar, mesin pemotong rumput, alat penyebar pupuk, mesin pengepak jerami, dan pompa tidak beroperasi dari roda penggerak tetapi dari energi rotasi PTO. Output mekanis untuk kecepatan poros PTO n [rpm] dan torsi T [N m] adalah
Meningkatkan kecepatan rotasi mengurangi torsi yang dibutuhkan untuk output yang sama, tetapi ini tidak boleh melebihi rotasi yang diizinkan alat, kecepatan ujung pisau, getaran, risiko proyektil, atau desain pelindung keselamatan. Kecepatan putaran umum 540 rpm atau 1.000 rpm adalah nilai standar representatif yang memudahkan pencocokan dengan alat pertanian, tetapi selalu konfirmasikan dengan label dan manual alat pertanian spesifik tersebut.
PTO (Power Take-Off) tersedia dalam tipe yang disinkronkan dengan kecepatan gerak dan tipe yang dapat berputar secara independen. Ketika Anda ingin mempertahankan putaran alat pertanian selama penyemaian atau pekerjaan kecepatan rendah, PTO independen mudah digunakan. Namun, inersia alat pertanian yang besar akan terus berputar bahkan setelah kopling dilepas. Jika sudut sambungan universal terlalu curam, ketidakseimbangan putaran dan getaran akan meningkat, yang menyebabkan kerusakan. Jangan pernah melepas pelindung, selalu bersihkan atau singkirkan sumbatan hanya setelah mesin dimatikan dan putaran benar-benar berhenti, dan jangan pernah mendekatkan pakaian atau kabel ke alat pertanian adalah persyaratan mutlak.
7. Sambungan Tiga Titik: Mengukur Gaya untuk Mengumpan Balik Kedalaman Pengolahan Tanah
Sambungan tiga titik adalah mekanisme penghubung segitiga yang menopang alat pertanian dengan dua sambungan bawah (kiri dan kanan) dan satu sambungan atas. Mengangkat dan menurunkan lengan bawah dengan silinder hidrolik mengangkat alat pertanian dan memungkinkannya dengan cepat mencapai posisi pengangkutan di tepi lahan. Penyelarasan panjang batang pengangkat kiri/kanan, panjang sambungan atas, rantai pengaman, kategori, dan sambungan cepat menyelaraskan goyangan lateral alat pertanian, kemiringan depan-belakang, dan referensi untuk kedalaman kerja.
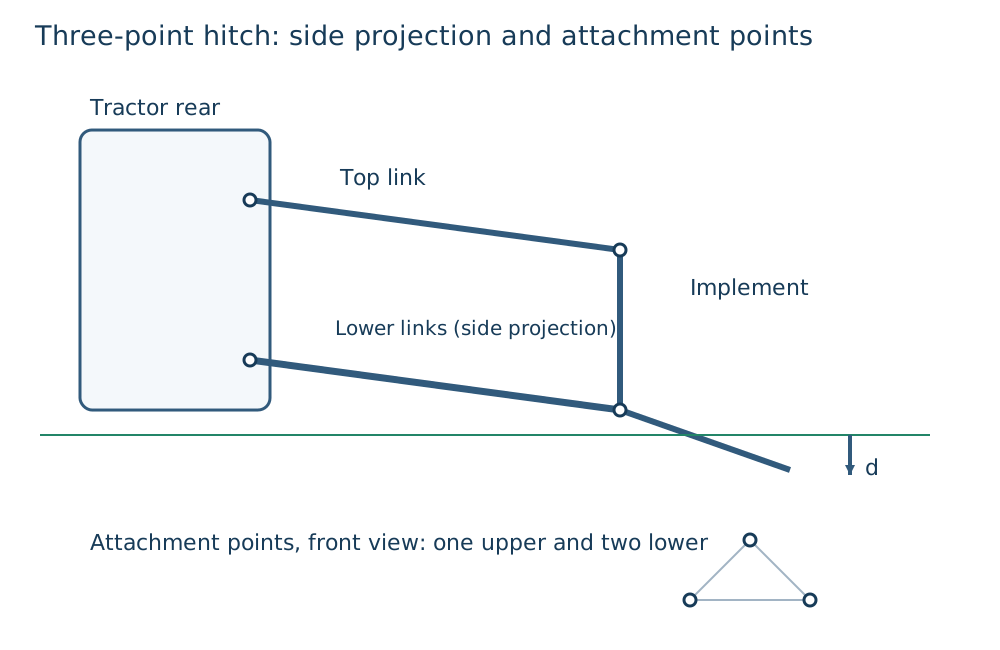
Gambar: Dibuat oleh Duskcoil. Titik pemasangan sambungan, alat, dan konfigurasi katup kontrol sebenarnya bervariasi tergantung model dan tugas.
Kontrol posisi menahan posisi sambungan terhadap tuas atau posisi target. Ini intuitif untuk penggunaan seperti menjaga pembajak putar pada ketinggian konstan, atau menaikkan/menurunkannya di ujung lahan. Kontrol tarikan, di sisi lain, mendeteksi hambatan tarikan F_d yang ditransmisikan melalui sambungan atas atau sambungan bawah, menaikkan alat sedikit ketika hambatan meningkat dan menurunkannya ketika hambatan menurun. Ini digunakan ketika bajak tiba-tiba menjadi lebih berat saat memasuki lapisan keras, untuk mencegah mesin mati atau selip berlebihan sambil mempertahankan kedalaman pengolahan tanah rata-rata.
Gambar kontrol proporsional sederhana adalah
d adalah perkiraan kedalaman pengolahan tanah, d^* adalah kedalaman pengolahan tanah target, F_d adalah gaya tarik, dan u adalah jumlah pengoperasian pada katup pengangkat. Dalam praktiknya, aliran tanah, pergerakan sambungan, keterlambatan alat, dan kemiringan badan semuanya ada, sehingga pergerakan tiba-tiba menyebabkan kedalaman berfluktuasi. Inilah mengapa ketergantungan hanya pada posisi atau hanya pada gaya saja tidak cukup — kontrol campuran posisi/gaya tarik, pengaturan sambungan atas, dan pencocokan kecepatan perjalanan semuanya perlu disatukan.
Kedalaman pengolahan tanah adalah jarak dari permukaan tanah ke ujung bilah, tetapi permukaan tanah itu sendiri bergelombang, ban atau roda rantai tenggelam, dan roda depan dan belakang melintasi undakan. Kontrol ketinggian kerja menggabungkan sudut sambungan, posisi silinder hidrolik, selip roda belakang, roda kontak tanah alat itu sendiri, pembacaan tanah berbasis laser/ultrasonik/kamera, dan sikap IMU. Misalnya, jika Anda ingin kedalaman penyemaian konstan, referensinya harus berupa hubungan antara roda pengukur penabur benih dan tanah, bukan tinggi badan traktor.
8. Sensor Hasil Panen & Tanah: Peta Juga Mencakup "Keterlambatan Pengukuran"
Traktor bukanlah mesin pemanen, tetapi pada saat penaburan benih, pemupukan, dan pengolahan tanah, traktor menjadi inti yang mengukur variabilitas tanah dan pekerjaan serta menghubungkannya dengan peta hasil panen di kemudian hari. Contoh representatifnya adalah: karakterisasi tanah relatif melalui konduktivitas listrik (EC), estimasi bahan organik/kelembapan melalui spektroskopi inframerah dekat, deteksi lapisan tanah keras melalui resistensi penetrasi, dan log berlabel GNSS dari tingkat pemupukan, tingkat benih, dan kedalaman pengolahan tanah. EC tinggi tidak selalu berarti langsung subur — hal ini dipengaruhi oleh kadar air, salinitas, kadar lempung, dan suhu. Hal ini harus selalu diverifikasi dengan analisis sampel tanah dan pengamatan lapangan.
Peta hasil panen, dalam kebanyakan kasus, dibangun dari pengukur aliran biji-bijian atau timbangan tangki mesin pemanen, pengukur kelembapan, dan GNSS. Dengan menggabungkan ini dengan catatan kerja traktor sendiri, Anda dapat Bandingkan "apakah hasil panen berubah pada tahun berikutnya di lahan yang dibajak dalam" atau "apakah batas pemupukan variabel sudah tepat." Namun, kecuali jika jeda waktu τ antara biji-bijian yang meninggalkan header dan mencapai sensor dikoreksi, nilai yang ditandai pada posisi (x(t),y(t)) sebenarnya milik (x(t-τ),y(t-τ)). Pengecualian putaran, pembongkaran, dan offset nol sensor adalah kontrol kualitas yang harus dilakukan sebelum peta terlihat bersih, bukan setelahnya.
| Sensor / catatan | Kuantitas utama | Kesalahan umum | Cara menghubungkannya dengan keputusan |
|---|---|---|---|
| EC tanah | Variasi spasial dalam konduktivitas listrik | Mencampuradukkan kelembaban/salinitas/suhu dengan kesuburan | Stratifikasi titik pengambilan sampel, membangun hipotesis tentang drainase/tekstur tanah |
| Resistensi penetrasi | Kekerasan tanah, kedalaman lapisan keras | Nilai berubah sangat besar dengan kondisi kelembaban | Kedalaman/zona kandidat untuk pembajakan dalam |
| Beban sambungan tiga titik / torsi PTO | Hambatan kerja, beban masukan | Perbandingan tanpa memperhitungkan sikap atau kecepatan implement | Kontrol loop tertutup yang membatasi kecepatan perjalanan/kedalaman pengolahan tanah |
| Catatan pemupukan/penanaman benih | Jumlah yang diaplikasikan, posisi, waktu | Hilangnya sinyal GNSS, tumpang tindih, offset lateral implement | Verifikasi resep musim berikutnya terhadap hasil panen |
| Hasil panen/kelembapan combine | Variasi spasial dalam hasil panen, kualitas | Keterlambatan waktu, kemiringan, kalibrasi laju aliran | Memeriksa hipotesis kausal terhadap jumlah tanah/masukan |
9. Pengoperasian Otonom RTK-GNSS: Satelit Saja Tidak Mengendalikan Ladang
Pemosisian GNSS mandiri memiliki kesalahan yang bervariasi dengan geometri satelit, ionosfer, dan multipath. RTK (Real Time Kinematic) adalah metode yang menggunakan perbedaan fase pembawa dari stasiun pangkalan atau koreksi jaringan untuk menentukan posisi relatif rover dengan presisi tinggi. Dalam kondisi yang baik, ia dapat menargetkan akurasi relatif kelas sentimeter, yang membantu bantuan garis lurus yang mengurangi tumpang tindih/lompatan antara lintasan yang berdekatan, pengulangan posisi untuk penyemaian dan pemupukan, dan pembentukan punggungan. Yanmar telah mengumumkan bahwa spesifikasi bantuan garis lurus YT4S/5S yang diluncurkan pada tahun 2026 hadir standar dengan RTK-GNSS presisi tinggi. Materi peluncuran
Namun antena menunjukkan satu titik pada bodi, bukan ujung bilah alat. Kemiringan, selip lateral ban, pergerakan halangan, dan tarikan samping alat semuanya mengimbangi lintasan antena dari garis kerja sebenarnya. Jadi sistem kontrol mengukur, selain GNSS, roll/pitch/yaw melalui IMU, gerakan jangka pendek melalui kecepatan roda, dan kondisi mesin melalui sudut kemudi, hidrolik, dan posisi sambungan. Kamera dan LiDAR menjadi sarana tambahan untuk mengamati orang, rintangan, punggungan, dan baris tanaman.
Saat membandingkan sistem penggerak otonom, minimal "membantu berjalan lurus," "mengikuti garis A-B," "berbelok secara otomatis pada Istilah "ujung lahan," "menaikkan/menurunkan dan mengendalikan alat," dan "beroperasi tanpa awak di bawah pengawasan" harus dibedakan. NARO telah menerbitkan teknologi yang bertujuan untuk lokalisasi mandiri kendaraan pertanian di jalan pertanian dengan mengintegrasikan GNSS, pengenalan jalan berbasis AI, dan metode yang menggunakan tiang sebagai penanda, dengan bobot berdasarkan keandalan. Teknologi lokalisasi mandiri yang tangguh Ini menunjukkan bahwa, setelah memperhitungkan tempat-tempat dengan visibilitas satelit yang buruk atau perjalanan di luar lahan, satu sensor saja tidak cukup.
Inti dari keselamatan bukan hanya "posisi yang cocok." Pembatasan geografis batas lahan, penghentian darurat, konfirmasi orang/kendaraan/jalur air/saluran listrik, penghentian aman saat kehilangan komunikasi, urutan pengangkatan alat, dan peran pengawas jarak jauh semuanya harus diputuskan sebagai operasi sebelum penyebaran. Semakin banyak otomatisasi yang digunakan untuk mengatasi kekurangan tenaga kerja, semakin tidak ambigu siapa yang melakukan apa selama keadaan darurat.
10. Membaca Contoh Produk Saat Ini
Karena nama produk berubah seiring waktu Pembaruan, wilayah, dan spesifikasi penjualan, bagian ini tidak menyatakan peringkat kinerja — bagian ini mencantumkan contoh desain yang dapat dikonfirmasi di halaman publik. Untuk perencanaan pembelian atau penyebaran, periksa silang kabin, transmisi, ban/crawler, implement, layanan koreksi GPS, dan spesifikasi wilayah penjualan terhadap penawaran dan manual bahkan untuk penamaan model yang sama.
| Contoh pembuat & produk | Poin-poin penting yang dapat dibaca dari informasi publik | Poin-poin yang perlu dilihat dari segi teknik | Informasi resmi |
|---|---|---|---|
| Seri Kubota Agri Robo | Digunakan sebagai solusi pertanian termasuk penggerak robotik/otonom dan kemudi otonom | Verifikasi sebagai sistem termasuk koreksi GNSS, pengawasan, dan kondisi implement/lapangan | Agri Robo |
| Seri Kubota M7, dll. | Jajaran traktor untuk pekerjaan skala besar | Periksa traksi, aliran hidrolik, pengangkat belakang, dan kompatibilitas implement secara terpisah dari tenaga kuda | Daftar traktor |
| Iseki Jepang / T.Japan, dll. | Mengerahkan traktor di berbagai rentang tenaga kuda untuk pertanian padi dan lahan kering | Membandingkan kemampuan berbelok, kesesuaian untuk sawah basah, kombinasi dengan anakan putar, dan keberadaan bantuan garis lurus | Traktor Iseki |
| Yanmar YT4S/5S | YT488S, YT498S, YT4104S, YT5114S diluncurkan Juni 2026. 88–114 PS; spesifikasi bantuan garis lurus tersedia | Membaca output tinggi, I-HMT, pengangkat hidrolik, dan RTK-GNSS bersama-sama sebagai satu set untuk penarikan berat dan pekerjaan garis lurus presisi | Pengumuman YT4S/5S |
| Yanmar YT225A/C, YT233A/C | Contoh publik spesifikasi full-crawler. Daftar model 24,5/33,0 PS | Evaluasi tekanan tanah rendah dan kemampuan melintasi sawah basah terhadap pertimbangan mobilitas dan perawatan | Contoh produk |
Memutuskan antara Kubota, Iseki, dan Yanmar hanya berdasarkan nama pabrikan atau daya kuda puncak saja berisiko. Pertama, buat daftar massa implement, output PTO yang dibutuhkan, jumlah dan laju aliran kopling hidrolik, kategori dan kapasitas angkat sambungan tiga titik, kemiringan maksimum lahan dan karakteristik sawah basah, lebar jalan pertanian, dan lokasi penyimpanan. Selain itu, bandingkan biaya kemudi otonom termasuk sinyal koreksi, jaringan layanan dealer lokal, dan konektivitas dengan implement yang ada. Nilai sebuah traktor tidak terletak pada unit itu sendiri, tetapi pada berapa banyak implement yang dapat dioperasikan dengan andal, dan berapa banyak, sepanjang tahun.
11. Penelitian Terbaru: Dari Penginderaan ke Kontrol Loop Tertutup
Fokus penelitian terbaru adalah Pergeseran dari sekadar menggambar garis lurus dengan GNSS menjadi memutuskan "pada kecepatan, kedalaman, dan laju aplikasi berapa alat harus dijalankan" berdasarkan kondisi tanah dan tanaman. Sistem ini mengintegrasikan gaya tarik, torsi PTO, selip roda, IMU, kamera, informasi tanah, dan riwayat kerja, menyesuaikan kecepatan perjalanan, gigi, dan sambungan sebelum mencapai kondisi mesin mati atau selip berlebihan. Ini dapat dinyatakan sebagai optimasi terbatas.
Di sini v adalah kecepatan perjalanan, d adalah kedalaman pengolahan tanah, q adalah sikap alat, C adalah laju kerja, dot m_f adalah laju konsumsi bahan bakar, dan s adalah rasio selip. Karena pengontrol di dunia nyata tidak pernah sepenuhnya mengetahui kondisi tanah, dan sensor membawa gangguan dan kegagalan, daripada menyerahkan semuanya pada model yang dipelajari, batas atas pada gaya/rotasi/suhu, penghentian yang aman, dan intervensi manual perlu dipertimbangkan. tetap ada.
Pengikut punggung bukit/baris tanaman berbasis citra, deteksi rintangan LiDAR, prediksi resistensi tanah berbasis kembaran digital, dan pembaruan resep dari catatan kerja per lapangan juga merupakan area penelitian dan uji coba lapangan yang sedang berlangsung. Tetapi hasil seperti "hasil panen meningkat" tidak dapat dikaitkan hanya dengan adopsi sensor. Hanya dengan mencatat cuaca, varietas, tanggal penanaman, drainase, penyakit, dan penyesuaian operator di samping plot kontrol, dan memverifikasinya selama beberapa tahun, barulah hal itu menjadi dasar untuk keputusan manajemen pertanian.
12. Pemeriksaan Praktis untuk Operasi dan Pemeliharaan
| Gejala | Periksa terlebih dahulu | Pandangan teknik |
|---|---|---|
| Bagian depan ringan, sulit dikendalikan | Resistensi alat, pemberat depan, posisi sambungan | Titik sambungan menggeser beban ke belakang. Meningkatkan kecepatan secara sembarangan berbahaya |
| Roda belakang berputar, konsumsi bahan bakar buruk | Selip, 4WD, tekanan ban, kelembaban tanah, kedalaman kerja | Bedakan traksi yang tidak cukup dari tarikan yang dibutuhkan berlebihan |
| Kedalaman pengolahan tanah bervariasi | Pengaturan posisi/gaya tarik, roda kontak tanah, panjang sambungan, sikap bodi | Periksa apakah referensinya adalah permukaan tanah, gaya, atau sisi implement |
| Implement PTO bergetar | Rotasi PTO, sudut sambungan, pelindung, keseimbangan bilah/poros | Jangan biarkan ketidakseimbangan rotasi dan beban inersia tidak ditangani |
| Kemudi otonom bergoyang atau melenceng | Status RTK FIX, posisi antena, offset lateral implement, IMU | Posisi bodi dan posisi hasil kerja aktual tidak sama |
Sebelum memulai, periksa level oli, cairan pendingin, kebocoran, ban atau crawler, mur roda, pin sambungan, pelindung PTO, selang hidrolik, lampu, rem, dan pengamanan implement. Untuk menghilangkan sumbatan, membersihkan, atau menyesuaikan, matikan mesin, cabut kunci, dan pastikan bagian yang berputar dan hidrolik telah benar-benar berhenti. Mencari kebocoran selang hidrolik kecil dengan tangan juga berbahaya. Cedera akibat injeksi cairan bertekanan tinggi di bawah kulit mungkin tampak ringan di permukaan tetapi bisa Ini adalah keadaan darurat, jadi segera cari pertolongan medis.
Ringkasan
Traktor adalah platform umum mesin pertanian, yang mengubah output mesin atau motor listrik menjadi traksi terhadap tanah, rotasi PTO, dan gaya serta posisi sambungan tiga titik hidrolik. Keberhasilan pekerjaan tidak hanya ditentukan oleh output puncak, tetapi juga oleh kontak tanah dengan tanah, selip, transfer beban, kompatibilitas PTO, geometri sambungan, kontrol kedalaman pengolahan tanah, dan efisiensi kerja lapangan.
Evolusi selanjutnya bukan hanya mengemudi lurus melalui RTK-GNSS. Ini terletak pada penggunaan data tanah, hasil panen, dan beban yang diberi tag posisi untuk mengontrol kecepatan perjalanan, kedalaman pengolahan tanah, laju pemupukan, dan sikap alat dalam batasan tertentu. Memilih antara diesel, listrik, dan hibrida juga harus dievaluasi tidak hanya berdasarkan jenis mesin, tetapi juga termasuk lapangan, jam kerja, pemadatan tanah, pengisian bahan bakar/pengisian daya, dan koneksi dengan alat. Jalan pintas untuk memahami traktor adalah, sebelum bertanya "berapa tenaga kuda", untuk menelusuri ke mana gaya, rotasi, hidrolik, dan informasi mengalir.
Apakah tenaga mesin yang lebih besar selalu berarti daya tarik yang lebih besar?
Traksi tanah-ban membatasi gaya yang dapat digunakan. Tenaga tambahan dapat meningkatkan selip daripada daya tarik yang berguna.
Referensi
- NARO: Teknologi penentuan lokasi mandiri yang tangguh untuk mengemudi otonom di jalan pertanian
- NARO: Penggunaan GNSS dalam pertanian cerdas
- Kementerian Pertanian, Kehutanan, dan Perikanan: Katalog Teknologi Pertanian Cerdas (Pertanian Padi/Lahan Kering)
- Kubota: Daftar produk traktor (dikonfirmasi 3 September 2026)
- Kubota: Agri Robo (dikonfirmasi 3 September 2026)
- Iseki: Traktor (dikonfirmasi 3 September 2026)
- Yanmar: Jajaran Traktor berdasarkan seri (dikonfirmasi 3 September 2026)
- Yanmar: Peluncuran seri YT4S/5S (dikonfirmasi 3 September 2026)
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.