Contents — find the section you need
Un tracteur n'est pas un simple véhicule labourant un champ. C'est une plateforme mobile de puissance et de contrôle qui répartit la puissance du moteur, selon les besoins, entre la force de traction qui propulse le sol, la prise de force qui actionne les outils rotatifs et le relevage hydraulique trois points qui soulève l'outil et ajuste son orientation. Chaque outil (fraise rotative, charrue, semoir, épandeur d'engrais, faucheuse ou presse à balles) requiert une résistance, une vitesse de rotation, une hauteur de travail et une vitesse d'avancement spécifiques. La conception d'un tracteur consiste à intégrer toutes ces fonctions sur une seule machine, sans tasser excessivement le sol et en travaillant en ligne droite à une profondeur constante.
Cet article traite principalement des tracteurs à roues pour rizières et cultures sèches, tout en abordant également les modèles à chenilles. Sauf indication contraire, les spécifications et caractéristiques des produits sont basées sur les informations publiques fournies par chaque constructeur et confirmées au 3 septembre 2026. Consultez toujours en priorité le manuel du propriétaire pour connaître les charges admissibles, la vitesse de la prise de force, les sorties hydrauliques, les conditions de déplacement sur route et les consignes de sécurité d'utilisation de chaque modèle.
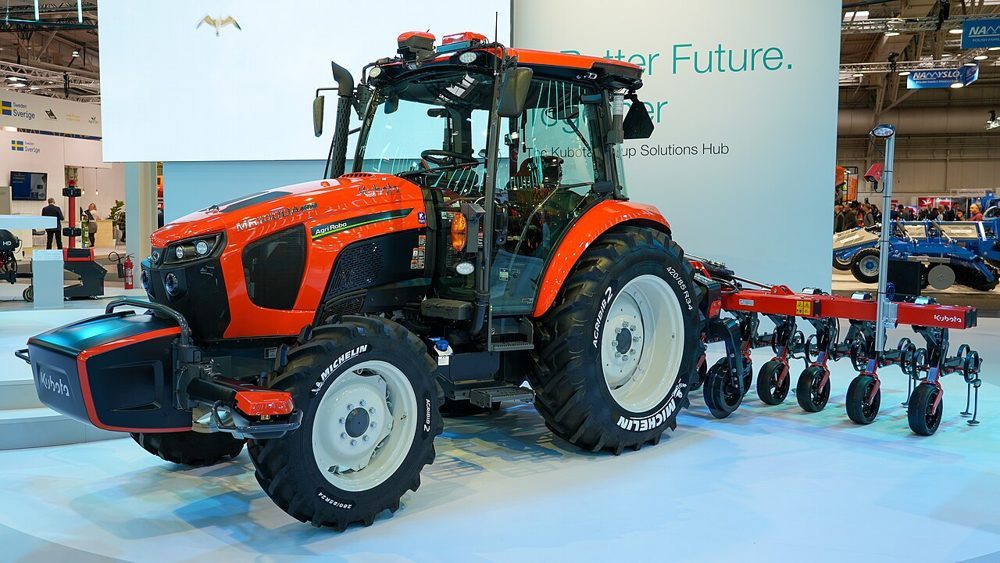 Kubota AgriRobo MR1000A
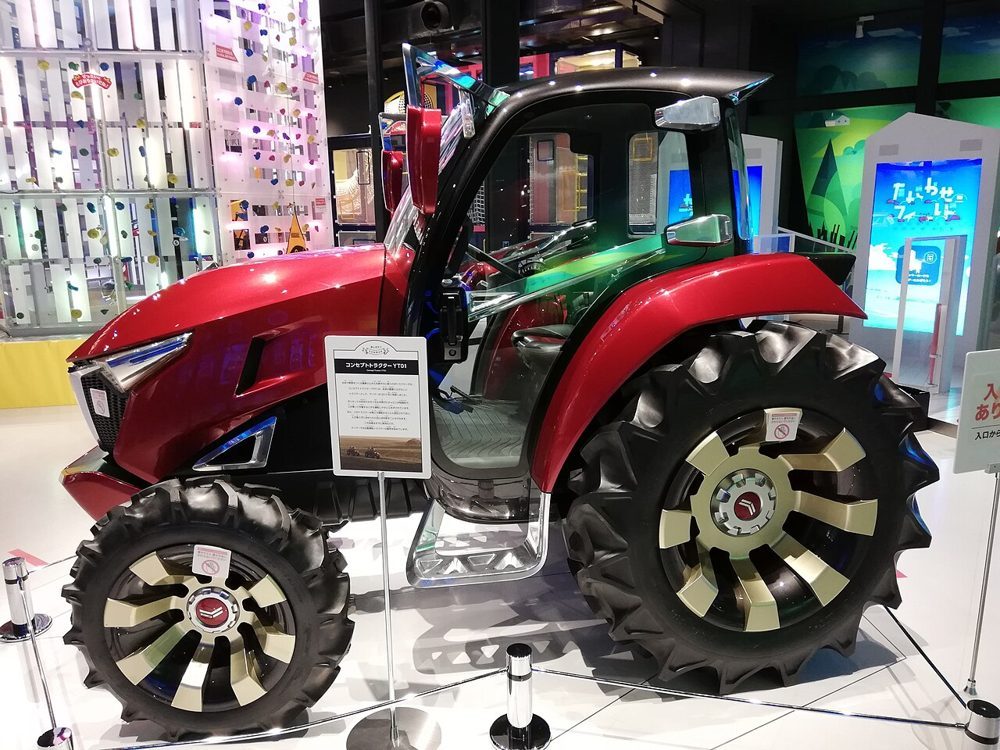 Concept Yanmar YT01
Images : Kubota AgriRobo MR1000A (MarcelX42, CC BY-SA 4.0) / Yanmar YT01 (CC0), Wikimedia Commons. Le YT01 est un prototype, non destiné à la production.
.jpg)
.jpg)
Résumé en 30 secondes
-
La puissance d'un tracteur se traduit par la force de traction au niveau de la zone de contact des pneus ou des chenilles, la puissance de rotation transmise aux outils via la prise de force (PDF), et la hauteur/l'inclinaison des outils via le système hydraulique et le relevage trois points. La capacité de travail ne dépend pas uniquement de la puissance.
-
La traction est déterminée par le frottement/cisaillement avec le sol, le poids du véhicule, le transfert de charge et le patinage. Un patinage insuffisant signifie un poids insuffisant ; un patinage excessif gaspille du carburant en remuant et en endommageant le sol. Un lestage et une pression des pneus appropriés sont essentiels.
-
La prise de force (PDF) est un arbre de sortie rotatif standardisé, transmettant généralement 540 ou 1 000 tr/min aux outils. Un mauvais réglage de la vitesse de rotation, des protections ou de la charge d'inertie est dangereux, et les spécifications de l'outil doivent être vérifiées. Le relevage trois points est un mécanisme qui supporte un outil grâce à un point supérieur et deux points inférieurs. Le contrôle de l'effort de traction ajuste la profondeur de travail en fonction de la résistance au remorquage, tandis que le contrôle de position maintient une hauteur constante. La combinaison de ces deux fonctions facilite la stabilité du travail, même en présence d'ondulations ou de variations de la qualité du sol.
Le diesel reste dominant grâce à sa densité énergétique élevée, idéale pour un fonctionnement soutenu à charge élevée, sa facilité de ravitaillement, son couple élevé à bas régime et sa compatibilité avec les systèmes hydrauliques/prise de force existants. L'électrification progresse d'abord sur les petites machines, les équipements auxiliaires et les hybrides ; pour les grosses machines tractant toute la journée, le poids et la recharge des batteries demeurent des défis.
La liaison des systèmes RTK-GNSS, IMU, de vitesse des roues, de caméras et de capteurs de rendement/sol permet de passer d'une assistance en ligne droite à un pilotage autonome, une fertilisation à dose variable et un contrôle en boucle fermée de la profondeur de travail et de la vitesse d'avancement. Cependant, la qualité du positionnement, le décalage latéral de l'outil et la détection des obstacles doivent être gérés séparément.
1. Histoire : De la vapeur à une « source d'énergie pour laquelle vous choisissez vos outils »
L'agriculture mécanisée n'a pas toujours ressemblé aux tracteurs d'aujourd'hui. Les machines à vapeur du XIXe siècle offraient une puissance élevée, mais étaient lourdes, difficiles à démarrer et consommatrices d'eau, et sujettes à l'enlisement dans les champs humides. Avec la diffusion des moteurs à combustion interne, des tracteurs légers à essence/kérosène ont vu le jour. Ces tracteurs transportaient leur propre carburant et tiraient directement une charrue. Dans la première moitié du XXe siècle, l'apparition des pneumatiques, des moteurs diesel, du relevage hydraulique et de l'attelage trois points a permis de définir la forme de base actuelle : la possibilité d'utiliser différents outils sans changer de machine.
Le tournant décisif a été la transformation du tracteur, non plus en simple véhicule de remorquage, mais en plateforme d'interface standardisée pour les travaux agricoles. La prise de force transmet la puissance de rotation, l'attelage trois points assure le support et le levage, les prises hydrauliques transmettent la force des vérins ou des moteurs, et les connecteurs électriques et les systèmes de communication, comme l'ISOBUS, transmettent les informations de contrôle. Les fabricants de matériel agricole peuvent concevoir leurs outils en fonction de ces interfaces, au lieu de construire un véhicule motorisé spécifique pour chaque modèle. L'agriculture de précision actuelle repose également sur ce principe de dissociation entre la machine et l'outil.
Le Japon présente une grande diversité de conditions – petites rizières, rizières irriguées, cultures sèches, vergers – où coexistent des machines de faible et de forte puissance, à roues, semi-chenillées et chenillées. En riziculture, le labour en rizières associé à une fraise rotative est représentatif ; en agriculture sèche, les travaux exigeant une forte résistance à la traction, tels que le labour, le sous-solage et le semis, le sont également. Au-delà de la simple mise à l'échelle de la machine, le système de travail – incluant l'aménagement des parcelles, les bordures, les chemins agricoles, le drainage et les strates du sol – doit être conçu.
2. Gestion simultanée de trois sorties
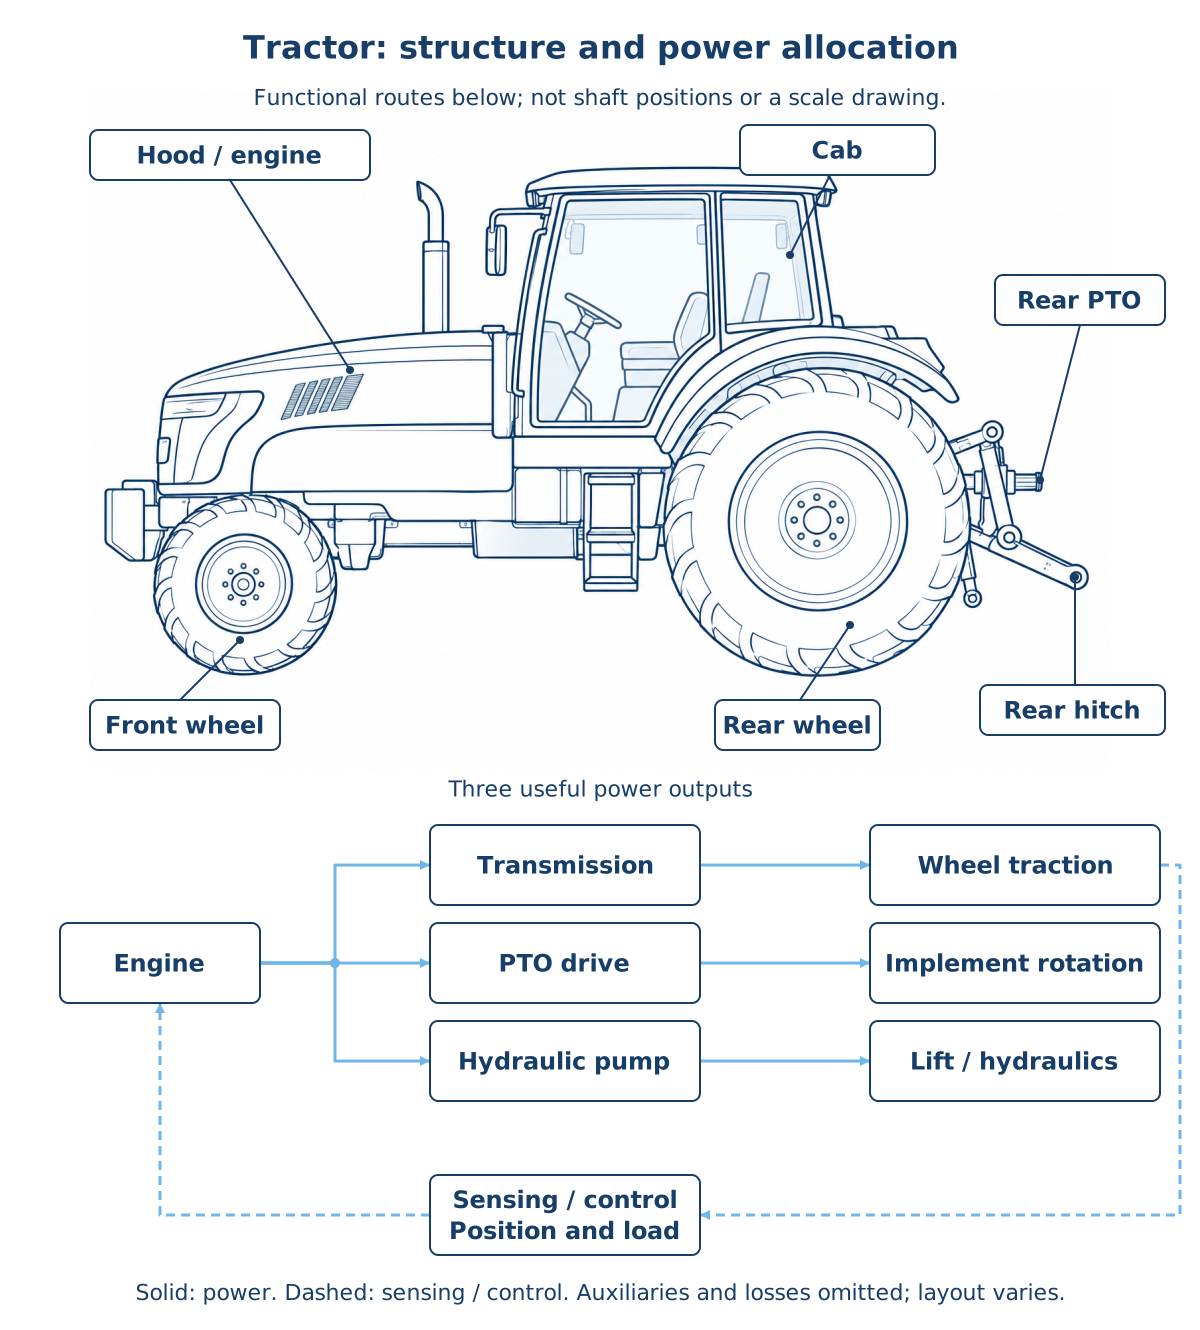
Figure : Duskcoil. Schéma linéaire du tracteur généré par IA, avec étiquettes et itinéraires fonctionnels, à partir d'un cahier des charges partagé ; il ne s'agit pas d'un dessin technique.
En désignant la puissance du moteur par P_e, on peut la décomposer comme suit :
P_{travel} représente la propulsion, P_{pto} la prise de force, P_{hyd} la pompe hydraulique, P_{aux} le ventilateur de refroidissement, l'alternateur, etc., et P_{loss} les pertes de transmission et hydrauliques. Ces termes ne sont pas toujours synonymes. Le travail du sol rotatif sollicite fortement la prise de force, tandis que le labour sollicite fortement la propulsion/traction. Lors des semis et des fertilisations, qui actionnent fréquemment les vérins hydrauliques, la demande hydraulique ne peut être négligée.
C'est pourquoi l'affirmation « 100 ch couvrent deux fois plus de surface que 50 ch » est erronée. En utilisant la largeur de travail w [m], la vitesse de déplacement v [km/h] et l'efficacité du travail au champ eta_f, le rendement réel C [ha/h] peut être approximé comme suit :
eta_f inclut les manœuvres en bout de champ, le réglage des outils, le ravitaillement, le réapprovisionnement du bétail, les passages qui se chevauchent et les ralentissements dus à la boue. Une puissance plus élevée permet une largeur de travail et une vitesse plus importantes, mais si la configuration du champ ou la capacité des outils ne suivent pas, l'efficacité ne progresse pas.
3. Pourquoi le diesel domine et l'électrification
Si le moteur principal des tracteurs agricoles reste majoritairement diesel, c'est parce qu'il faut pouvoir effectuer un travail intensif, continu et de longue durée, avec un ravitaillement rapide à proximité du champ. Le gazole possède une densité énergétique élevée par unité de poids/volume et fournit facilement un couple élevé à bas régime. Il se connecte mécaniquement de manière optimale aux transmissions, aux prises de force et aux pompes hydrauliques, et l'agrandissement du réservoir de carburant n'entraîne aucun temps de charge. L'injection à rampe commune, la suralimentation, le post-traitement des gaz d'échappement et les régulateurs électroniques ont tous contribué à améliorer les émissions et la consommation de carburant, tout en maintenant un régime de rotation constant même sous des charges fortement fluctuantes.
La force du diesel ne réside pas uniquement dans sa puissance. Lorsqu'une fraise rotative rencontre une motte de terre dure ou qu'une charrue pénètre dans une couche d'argile, il est essentiel que le moteur, la transmission, la prise de force et le système hydraulique absorbent un pic de charge de courte durée. L'analyse de la relation entre le couple et la vitesse angulaire montre pourquoi une conception fournissant un couple élevé à bas régime est adaptée aux travaux agricoles pénibles à faible vitesse. En revanche, le ralenti, les pertes par étranglement hydraulique, un lestage excessif et le patinage transforment le carburant en chaleur ou perturbent le sol.
L'électrification ne se résume pas à remplacer d'un coup le moteur à combustion interne par une batterie. Sur les petits tracteurs et les engins de chantier, l'électrification par batterie réduit le bruit et les émissions locales, facilitant leur utilisation de nuit ou en intérieur. Sur les grosses machines, les équipements auxiliaires électriques, les pompes hydrauliques électriques, les systèmes hybrides série, l'alimentation électrique externe et les actionneurs électriques côté outil sont des solutions envisageables pour une adoption progressive. Un moteur électrique fournit un couple élevé à partir d'une vitesse de rotation quasi nulle, contrôle précisément la vitesse de rotation et peut également régénérer de l'énergie.
Cependant, une grosse machine travaillant toute la journée est confrontée au problème complexe de l'augmentation de la pression au sol due à l'énergie requise et au poids de la batterie. La poussière, la boue, les vibrations, la sécurité haute tension, la puissance de charge rapide et la capacité du réseau électrique à proximité des terres agricoles sont autant de conditions à prendre en compte. Actuellement, il est réaliste d'évaluer cette solution en parallèle avec la régulation automatique de la vitesse de déplacement qui limite la consommation de carburant, les systèmes hydrauliques à faibles pertes, la réduction des chevauchements inutiles et l'utilisation de carburants à faible teneur en carbone. L'intérêt de l'électrification ne doit pas se résumer à l'absence de moteur, mais prendre en compte les heures de fonctionnement, le mode d'alimentation, le compactage du sol et le cycle de vie.
4. Force de traction : Adhérer au sol sans le déformer
Soit la force circonférentielle exercée par une roue motrice sur le sol la force de traction F_t. Idéalement, en considérant la charge normale W_d sur la roue et le coefficient de traction utile mu_t avec le sol, on peut la considérer comme suit :
Dans un sol réel, il ne s'agit pas d'un simple frottement entre le caoutchouc et le sol ; le cisaillement du sol par les crampons, la surface de contact, l'humidité, le compactage et l'enfoncement sont autant de facteurs à considérer. Un sol sec et dur, une argile humide et une rizière juste après le labourage diffèrent tous par mu_t et par la manière dont l'enfoncement se produit.
En notant v_w la vitesse périphérique théorique de la roue et v la vitesse d'avancement réelle, le coefficient de glissement s s'exprime comme suit :
s=0 correspond au roulement idéal ; plus s est élevé, plus la roue patine sans avancer. Un glissement modéré est inévitable, car il crée la force de propulsion par cisaillement du sol, mais un glissement excessif augmente la consommation de carburant et favorise la formation d'ornières, le remaniement du sol et une profondeur de travail réduite. À l'inverse, si les roues avant se soulèvent ou si les roues arrière patinent librement, il convient de vérifier la résistance de l'outil, le lestage, la transmission intégrale, le blocage de différentiel et la pression des pneus.
La force exercée par un outil vers l'arrière et vers le bas transfère la charge des roues avant et arrière par le moment autour du centre de gravité. La pente, la hauteur du point d'attelage et l'assiette du relevage trois points influent également sur la stabilité de la direction. Le lestage avant permet d'assurer la force de direction des roues avant, mais il ne doit pas être excessif : un poids total trop important augmente le tassement du sol. Les pneus radiaux, le fonctionnement à basse pression et les chenilles augmentent la surface de contact et diminuent la pression moyenne au sol, mais présentent des inconvénients en termes de résistance au virage, de prix, de confort de conduite et d'usure.
5. 2RM, 4RM, semi-chenillé et chenillé
| Châssis | Points forts | Points faibles | Conditions d'utilisation |
|---|---|---|---|
| 2RM (propulsion) | Structure relativement simple ; avantages en virage et en entretien | La charge sur les roues avant tend à se décharger ; atteint rapidement sa limite dans les rizières humides ou lors du remorquage de charges lourdes | Travaux légers, champs plats relativement secs |
| 4RM (roues) | Force motrice utilisable à l'avant et à l'arrière ; Grande polyvalence et mobilité | Nécessite la gestion de la pression des pneus, de la vitesse périphérique des roues avant/arrière et du blocage de différentiel | Utilisations multiples : agriculture en zone aride, rizières et transport |
| Semi-chenillé | Combine la maniabilité des pneus avant et la faible pression au sol des chenilles arrière | Surveiller l'usure et la tension des chenilles, ainsi que les différences de garde au sol gauche/droite affectant l'assiette | Rizières humides, remorquage, travaux de précision |
| Chenillé | Grande surface de contact, franchissement des rizières humides, stabilité au remorquage | Circulation sur route, résistance au virage, coût et cisaillement de la couche arable | Terrains meubles, gros outils, travaux après la pluie |
Un tracteur à chenilles n'est pas un « train de roulement magique qui ne s'enfonce jamais ». Même lorsque la pression au sol moyenne diminue, la charge localisée près des rouleaux, le cisaillement du sol en virage et le passage répété sur la même voie modifient la structure du sol. Plutôt que d'essayer de résoudre un problème de drainage insuffisant avec le seul véhicule, il convient de le combiner avec des drains souterrains, la gestion des semelles de labour, la rotation des cultures et le calendrier des travaux. La gamme actuelle de Yanmar présente également les modèles à roues, delta (pneus avant/chenilles arrière) et chenillés, classés par application. Gamme par série
6. Prise de force (PDF) : La norme et les dangers liés à la transmission de la rotation
La prise de force (PDF) transmet la rotation de la transmission à un outil via un arbre cannelé à l'arrière. Les fraises rotatives, les faucheuses, les épandeuses, les presses à balles et les pompes fonctionnent non pas grâce aux roues motrices, mais grâce à l'énergie de rotation de la PDF. La puissance mécanique fournie par la PDF (vitesse de rotation n [tr/min] et couple T [N·m]) est :
Augmenter la vitesse de rotation réduit le couple nécessaire pour obtenir la même puissance, mais cette vitesse ne doit jamais dépasser la vitesse de rotation admissible de l'outil, la vitesse de rotation des lames, les vibrations, le risque de projection de particules ou les limites de conception du dispositif de sécurité. Les valeurs courantes de 540 tr/min ou 1 000 tr/min sont des valeurs standard représentatives facilitant l'adaptation aux outils, mais il est impératif de toujours vérifier ces valeurs sur l'étiquette et dans le manuel de l'outil.
La prise de force (PDF) existe en deux versions : synchronisée avec la vitesse de déplacement et indépendante. Pour maintenir la rotation de l'outil lors du semis ou de travaux à basse vitesse, une PDF indépendante est pratique. Cependant, l'inertie importante de l'outil persiste même juste après le débrayage. Si l'angle d'un joint de cardan est trop important, les irrégularités de rotation et les vibrations augmentent, pouvant entraîner une casse. Il est impératif de ne jamais retirer les protections, de ne nettoyer ou déboucher les outils qu'après l'arrêt complet du moteur et de la rotation, et de ne jamais approcher de vêtements ou de câbles.
7. Le relevage trois points : Mesure de la force pour le réglage de la profondeur de travail du sol
Le relevage trois points est un mécanisme de liaison triangulaire qui supporte un outil grâce à deux bras inférieurs (gauche et droit) et un bras supérieur. Le relevage et l'abaissement des bras inférieurs par un vérin hydraulique permettent de lever l'outil et de le mettre rapidement en position de transport en bordure de champ. L'ajustement de la longueur des biellettes de relevage gauche/droite, de la longueur du troisième point, des chaînes de retenue, de la catégorie et de l'attelage rapide assure l'alignement de l'outil en termes de balancement latéral, d'inclinaison avant-arrière et de profondeur de travail de référence.
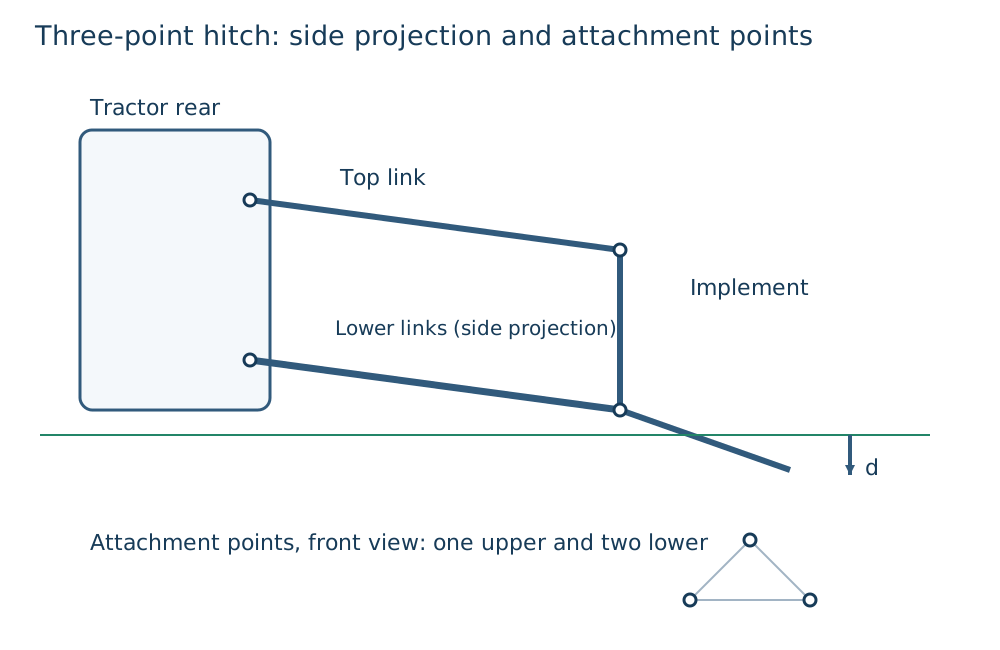
Figure : Créée par Duskcoil. Les points de fixation des bras, l'outil et la configuration de la vanne de contrôle varient selon le modèle et la tâche.
Le contrôle de position maintient le bras en position par rapport à un levier ou à une position cible. Il est intuitif pour des utilisations telles que le maintien d'une fraise rotative à hauteur constante ou son relevage/abaissement en bout de champ. Le contrôle de traction, quant à lui, détecte la résistance à la traction F_d transmise par le bras supérieur ou les bras inférieurs, relevant légèrement l'outil lorsque la résistance augmente et l'abaissant lorsqu'elle diminue. Il est utilisé lorsqu'une charrue devient soudainement plus lourde en entrant dans une couche dure, pour éviter le calage du moteur ou un patinage excessif tout en maintenant une profondeur de travail moyenne.
Une image simple de contrôle proportionnel est :
d correspond à la profondeur de travail estimée, d^* à la profondeur de travail cible, F_d à la force de traction et u au débattement du clapet de levage. En pratique, le mouvement du sol, le jeu des bras de liaison, le temps de réponse de l'outil et l'inclinaison du châssis sont autant de facteurs qui influencent la profondeur de travail. C'est pourquoi le contrôle de la profondeur basé uniquement sur la position ou la force est insuffisant : il est nécessaire de combiner la position et la force de traction, le réglage du troisième point et l'adaptation de la vitesse d'avancement.
La profondeur de travail correspond à la distance entre la surface du sol et l'extrémité de la lame. Cependant, la surface du sol est irrégulière, les pneus ou les chenilles s'enfoncent et les roues avant et arrière franchissent des irrégularités. Le contrôle de la hauteur de travail combine l'angle des bras de liaison, la position du vérin hydraulique, le patinage des roues arrière, la roue en contact avec le sol de l'outil, la lecture du sol par laser/ultrasons/caméra et l'orientation de l'IMU. Par exemple, si vous souhaitez Pour que la profondeur de semis soit constante, la référence doit être la relation entre la roue de jauge du semoir et le sol, et non la hauteur du tracteur.
8. Capteurs de rendement et de sol : Une carte tient également compte du délai de mesure
Un tracteur n’est pas une moissonneuse-batteuse, mais lors des semis, de la fertilisation et du labour, il devient l’élément central qui mesure la variabilité du sol et du travail du sol et la relie à une carte de rendement ultérieure. Citons par exemple : la caractérisation relative du sol par conductivité électrique (CE), l’estimation de la matière organique et de l’humidité par spectroscopie proche infrarouge, la détection de la semelle de labour par résistance à la pénétration et les données GNSS enregistrées concernant les doses d’engrais, les doses de semis et la profondeur de travail du sol. Une CE élevée n’est pas nécessairement synonyme de fertilité immédiate ; elle est influencée par l’humidité, la salinité, la teneur en argile et la température. Ces données doivent toujours être vérifiées par analyse d’échantillons de sol et observation sur le terrain.
Les cartes de rendement sont, dans la plupart des cas, élaborées à partir des données du débitmètre à grains ou du peseur de trémie de la moissonneuse-batteuse, de l’humidimètre et du système GNSS. La superposition de ces données avec les enregistrements de travail du tracteur permet de comparer l'évolution du rendement l'année suivante sur une parcelle labourée en profondeur et la pertinence de la limite de fertilisation variable. Cependant, à moins de corriger le délai τ entre la sortie du grain de la barre de coupe et son arrivée au capteur, une valeur associée à la position (x(t),y(t)) correspond en réalité à (x(t-τ),y(t-τ)). L'exclusion des virages, du déchargement et du décalage du zéro du capteur constitue un contrôle qualité qui doit être effectué avant l'obtention d'une carte nette, et non après.
| Capteur / enregistrement | Grandeur principale | Piège courant | Comment l'intégrer à une décision |
|---|---|---|---|
| Conductivité électrique du sol | Variation spatiale de la conductivité électrique | Confusion entre humidité/salinité/température et fertilité | Stratification des points d'échantillonnage, élaboration d'hypothèses sur le drainage/la texture du sol |
| Résistance à la pénétration | Dureté du sol, profondeur de la semelle de labour | Forte variation de la valeur en fonction de l'humidité | Profondeurs/zones candidates pour Sous-solage |
| Charge du relevage trois points / Couple de la prise de force | Résistance au travail, charge d'entrée | Comparaison sans tenir compte de l'inclinaison ni de la vitesse de l'outil | Contrôle en boucle fermée limitant la vitesse de déplacement/la profondeur de travail du sol |
| Journal de fertilisation/semis | Quantité appliquée, position, heure | Pertes GNSS, chevauchement, décalage latéral de l'outil | Vérification des recommandations pour la saison suivante par rapport au rendement |
| Rendement/humidité de la moissonneuse-batteuse | Variation spatiale du rendement et de la qualité | Délai, inclinaison, étalonnage du débit | Examen des hypothèses causales par rapport au sol/à la quantité d'intrants |
9. Conduite autonome RTK-GNSS : Les satellites seuls ne suffisent pas
Le positionnement GNSS autonome présente une erreur variable selon la géométrie du satellite, l'ionosphère et les trajets multiples. Le RTK (Real Time Kinematic) est une méthode qui utilise la différence de phase porteuse par rapport à une station de base ou une correction réseau pour déterminer la position relative du rover avec une grande précision. Dans de bonnes conditions, il peut atteindre une précision relative centimétrique, ce qui est utile. L'assistance en ligne droite réduit les chevauchements et les sauts entre les passages, assure une répétabilité de positionnement optimale pour le semis et la fertilisation, et facilite la formation de buttes. Yanmar a annoncé que son modèle YT4S/5S, lancé en 2026, sera équipé de série d'un système RTK-GNSS haute précision et de l'assistance en ligne droite. Documents de lancement
Cependant, l'antenne pointe vers un point précis du châssis, et non vers l'extrémité de la lame. Les pentes, le dérapage latéral des pneus, le jeu de l'attelage et les courants d'air latéraux de l'outil dévient la trajectoire de l'antenne de la ligne de travail réelle. Le système de contrôle mesure donc, en plus du GNSS, le roulis, le tangage et le lacet via une centrale inertielle (IMU), les mouvements à court terme via la vitesse des roues et l'état de la machine via l'angle de braquage, le système hydraulique et la position des liaisons. Les caméras et le LiDAR servent d'auxiliaires pour l'observation des personnes, des obstacles, des buttes et des rangs de culture.
En comparant les systèmes de conduite autonome, on constate qu'ils offrent au minimum une assistance en ligne droite et un suivi de trajectoire. Il convient de distinguer les fonctionnalités suivantes : « ligne A-B », « virage automatique en bout de champ », « levage/abaissement et contrôle de l’outil » et « fonctionnement sans opérateur sous supervision ». Le NARO a publié une technologie visant à l’autolocalisation des véhicules agricoles sur les chemins de ferme grâce à l’intégration du GNSS, de la reconnaissance routière par IA et d’une méthode utilisant des poteaux comme points de repère, pondérée par la fiabilité. Technologie d’autolocalisation robuste Ceci démontre qu’en tenant compte des zones à faible visibilité satellite ou des déplacements hors champ, un seul capteur est insuffisant.
La sécurité ne se résume pas à la simple correspondance des positions. Le géorepérage des limites de parcelle, l’arrêt d’urgence, la confirmation de la présence de personnes, de véhicules, de cours d’eau et de lignes électriques, l’arrêt sécurisé en cas de perte de communication, l’ordre de levage de l’outil et le rôle d’un superviseur à distance doivent tous être définis comme opérations avant le déploiement. Plus l’automatisation est utilisée pour pallier le manque de main-d’œuvre, moins les responsabilités de chacun en cas d’incident doivent être ambiguës.
10. Lecture d'exemples de produits actuels
Les noms de produits pouvant varier selon les mises à jour, la région et les spécifications commerciales, cette section ne présente pas de classement des performances. Elle liste des exemples de conception vérifiables sur les pages publiques. Pour la planification d'un achat ou d'un déploiement, vérifiez la cabine, la transmission, les pneus/chenilles, les outils, le service de correction GPS et les spécifications de la région de vente par rapport au devis et au manuel, même pour un même modèle.
| Fabricant et exemple de produit | Points clés disponibles sur les informations publiques | Points techniques à examiner | Informations officielles |
|---|---|---|---|
| Gamme Kubota Agri Robo | Déployée comme solution agricole incluant la conduite robotisée/autonome et le pilotage autonome | À vérifier en tant que système incluant la correction GNSS, la supervision et l'état des outils/du terrain | Agri Robo |
| Gamme Kubota M7, etc. | Gamme de tracteurs pour les travaux à grande échelle | Vérifier la traction, le débit hydraulique, le relevage arrière et la compatibilité des outils indépendamment de la puissance | [Tracteur] liste |
| Iseki Japan / T.Japan, etc. | Déploie des tracteurs de différentes puissances pour la riziculture et l'agriculture en zones arides | Comparaison des virages, de l'aptitude aux rizières humides, de la combinaison avec des fraises rotatives et de la présence d'une assistance en ligne droite | Tracteurs Iseki |
| Yanmar YT4S/5S | YT488S, YT498S, YT4104S, YT5114S lancés en juin 2026. 88–114 ch ; spécifications d'assistance en ligne droite disponibles | Lecture simultanée des données de haut rendement, I-HMT, relevage hydraulique et RTK-GNSS pour le remorquage lourd et les travaux de précision en ligne droite | Annonce YT4S/5S |
| Yanmar YT225A/C, YT233A/C | Exemples publics de Spécifications pour tracteurs à chenilles. Liste des modèles 24,5/33,0 ch | Évaluer la faible pression au sol et la capacité de franchissement des rizières humides en fonction des compromis avec la mobilité et la maintenance | Exemples de produits |
Choisir un tracteur Kubota, Iseki ou Yanmar uniquement en fonction de la marque ou de la puissance maximale est risqué. Commencez par lister la masse de l'outil, la puissance de prise de force requise, le nombre et le débit des coupleurs hydrauliques, la catégorie et la capacité de levage du relevage trois points, la pente maximale et les caractéristiques des rizières humides du terrain, la largeur du chemin d'accès et le lieu de remisage. Comparez également le coût du pilotage autonome (y compris les signaux de correction), le réseau de service du concessionnaire local et la connectivité avec les outils existants. La valeur d'un tracteur ne réside pas dans l'unité elle-même, mais dans le nombre d'outils qu'il peut utiliser de manière fiable et dans leur intensité d'utilisation, tout au long de l'année.
11. Dernières recherches : De la détection au contrôle en boucle fermée
Les recherches récentes se sont concentrées sur autre chose que le simple tracé d'une ligne droite. Le système utilise le GNSS pour déterminer la vitesse, la profondeur et le débit d'application optimaux en fonction de l'état du sol et de la culture. Il intègre la force de traction, le couple de la prise de force, le patinage des roues, l'IMU, les caméras, les informations sur le sol et l'historique de travail, ajustant la vitesse de déplacement, le rapport de transmission et la tringlerie avant le calage du moteur ou un patinage excessif. Ceci peut être exprimé comme une optimisation sous contraintes.
Ici, v représente la vitesse de déplacement, d la profondeur de travail, q l'angle d'attaque de l'outil, C le débit de travail, dot m_f la consommation de carburant et s le taux de patinage. Étant donné que les systèmes de contrôle réels ne connaissent jamais parfaitement l'état du sol et que les capteurs sont sujets au bruit et aux pannes, il est nécessaire de maintenir des limites supérieures pour la force, la rotation, la température, l'arrêt en toute sécurité et l'intervention manuelle, plutôt que de tout laisser à un modèle d'apprentissage.
Crête/rang de culture basé sur l'imagerie Suite à cela, la détection d'obstacles par LiDAR, la prédiction de la résistance du sol basée sur un jumeau numérique et la mise à jour des prescriptions à partir des carnets de travail par parcelle font également l'objet de recherches et d'essais sur le terrain. Cependant, un résultat tel que « le rendement a augmenté » ne peut être attribué à la seule adoption de capteurs. Ce n'est qu'en enregistrant les données météorologiques, la variété, la date de semis, le drainage, les maladies et les réglages de l'opérateur, parallèlement à une parcelle témoin, et en les vérifiant sur plusieurs années, que l'on obtient une base pour les décisions de gestion agricole.
12. Contrôles pratiques pour l'utilisation et l'entretien
| Symptôme | Vérifier en premier | Vue technique |
|---|---|---|
| L'avant est léger, direction difficile | Résistance de l'outil, lestage avant, inclinaison des bras | Le point d'attelage déplace la charge vers l'arrière. Augmenter la vitesse sans précaution est dangereux. |
| Les roues arrière patinent, consommation de carburant excessive | Glissement, 4 roues motrices, pression des pneus, humidité du sol, profondeur de travail | Distinguer une traction insuffisante d'un effort de traction excessif |
| La profondeur de travail du sol varie | Réglages de position/effort de traction, roue en contact avec le sol, longueur des bras, inclinaison du châssis | Vérifier si le La référence est la surface du sol, la force ou le côté de l'outil |
Vibrations de la prise de force | Rotation de la prise de force, angle d'articulation, protection, équilibre lame/arbre | Ne négligez pas les irrégularités de rotation et la charge inertielle |
Louvoiements ou dérives de la direction autonome | État du RTK FIX, position de l'antenne, décalage latéral de l'outil, IMU | La position du corps et la position du résultat de travail réel ne correspondent pas |
Avant de démarrer, vérifiez le niveau d'huile, le liquide de refroidissement, l'absence de fuites, l'état des pneus ou chenilles, les écrous de roue, les axes de liaison, la protection de la prise de force, les flexibles hydrauliques, les feux, les freins et la fixation de l'outil. Pour le débouchage, le nettoyage ou le réglage, arrêtez le moteur, retirez la clé et assurez-vous que les pièces rotatives et le système hydraulique sont complètement arrêtés. La recherche manuelle d'une petite fuite de flexible hydraulique est dangereuse. Une injection de fluide sous-cutané à haute pression peut sembler mineure en surface, mais constituer une urgence ; consultez immédiatement un médecin.
Résumé
Un tracteur est la plateforme commune des machines agricoles, convertissant la puissance d'un moteur thermique ou électrique La traction au sol, la rotation de la prise de force et la force et la position du relevage trois points hydraulique sont essentielles à la réussite du travail. Celle-ci ne dépend pas uniquement de la puissance maximale, mais aussi du contact avec le sol, du patinage, du transfert de charge, de la compatibilité de la prise de force, de la géométrie des bras, du contrôle de la profondeur de travail et de l'efficacité du travail aux champs.
La prochaine étape ne se limite pas à la conduite en ligne droite via RTK-GNSS. Elle consiste à utiliser des données géoréférencées sur le sol, le rendement et la charge pour contrôler la vitesse d'avancement, la profondeur de travail, la dose d'engrais et l'orientation de l'outil, en tenant compte des contraintes. Le choix entre diesel, électrique et hybride doit également être évalué non seulement en fonction du type de moteur, mais aussi en prenant en compte le type de parcelle, les heures de travail, le compactage du sol, le ravitaillement/la recharge et la connexion aux outils. Pour bien comprendre un tracteur, avant de se demander « combien de chevaux », il est crucial de comprendre où circulent la force, la rotation, le système hydraulique et les informations.
Une puissance moteur plus élevée signifie-t-elle toujours une force de traction plus importante ? Traction ?
L’adhérence sol-pneu limite la force utile. Une puissance supplémentaire risque d’augmenter le patinage plutôt que la traction.
Références
-
NARO : Technologie d’auto-localisation robuste pour la conduite autonome sur les chemins agricoles
-
Kubota : Liste des tracteurs (confirmé le 3 septembre 2026)
-
Kubota : Agri Robo (confirmé le 3 septembre 2026)
-
Iseki : Tracteurs (Confirmé le 3 septembre 2026)
-
Yanmar : Gamme de tracteurs par série (Confirmé le 3 septembre 2026)
-
Yanmar : Lancement de la série YT4S/5S (Confirmé le 3 septembre 2026)
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.