Contents — find the section you need
Les tracteurs, moissonneuses-batteuses, repiqueuses de riz et semoirs présentés jusqu'ici dans « Introduction à l'ingénierie des machines agricoles » sont des machines destinées à effectuer des travaux saisonniers sur une courte période. Les machines d'élevage, quant à elles, sont d'une nature différente. Elles ne s'adressent pas à un champ, mais à un être vivant : la traite, l'alimentation et l'évacuation du fumier sont des opérations continues, plusieurs fois par jour, 365 jours par an. Or, on ne peut pas faire attendre les vaches, et les presser a un impact négatif sur leur production laitière et leur santé. L'essence même de l'ingénierie des machines d'élevage ne réside pas dans la puissance ou la vitesse de traitement, mais dans la conception de systèmes de dosage, de convoyage et de détection qui gèrent en continu « quand, à qui, quoi et en quelle quantité », sans jamais perturber le rythme naturel de l'animal.
Cet article aborde quatre domaines : le système de traite automatique (robot de traite), la mélangeuse TMR (machine de mélange et de distribution d'aliments), l'automatisation de l'évacuation du fumier et du nettoyage de l'étable, et les capteurs de gestion individuelle (compteurs d'activité, puces électroniques). Tous ces éléments sont principalement destinés aux élevages laitiers et bovins. Sauf indication contraire, les spécifications et descriptions des fonctionnalités des produits sont basées sur les informations publiques de chaque fabricant, confirmées au 4 septembre 2026.
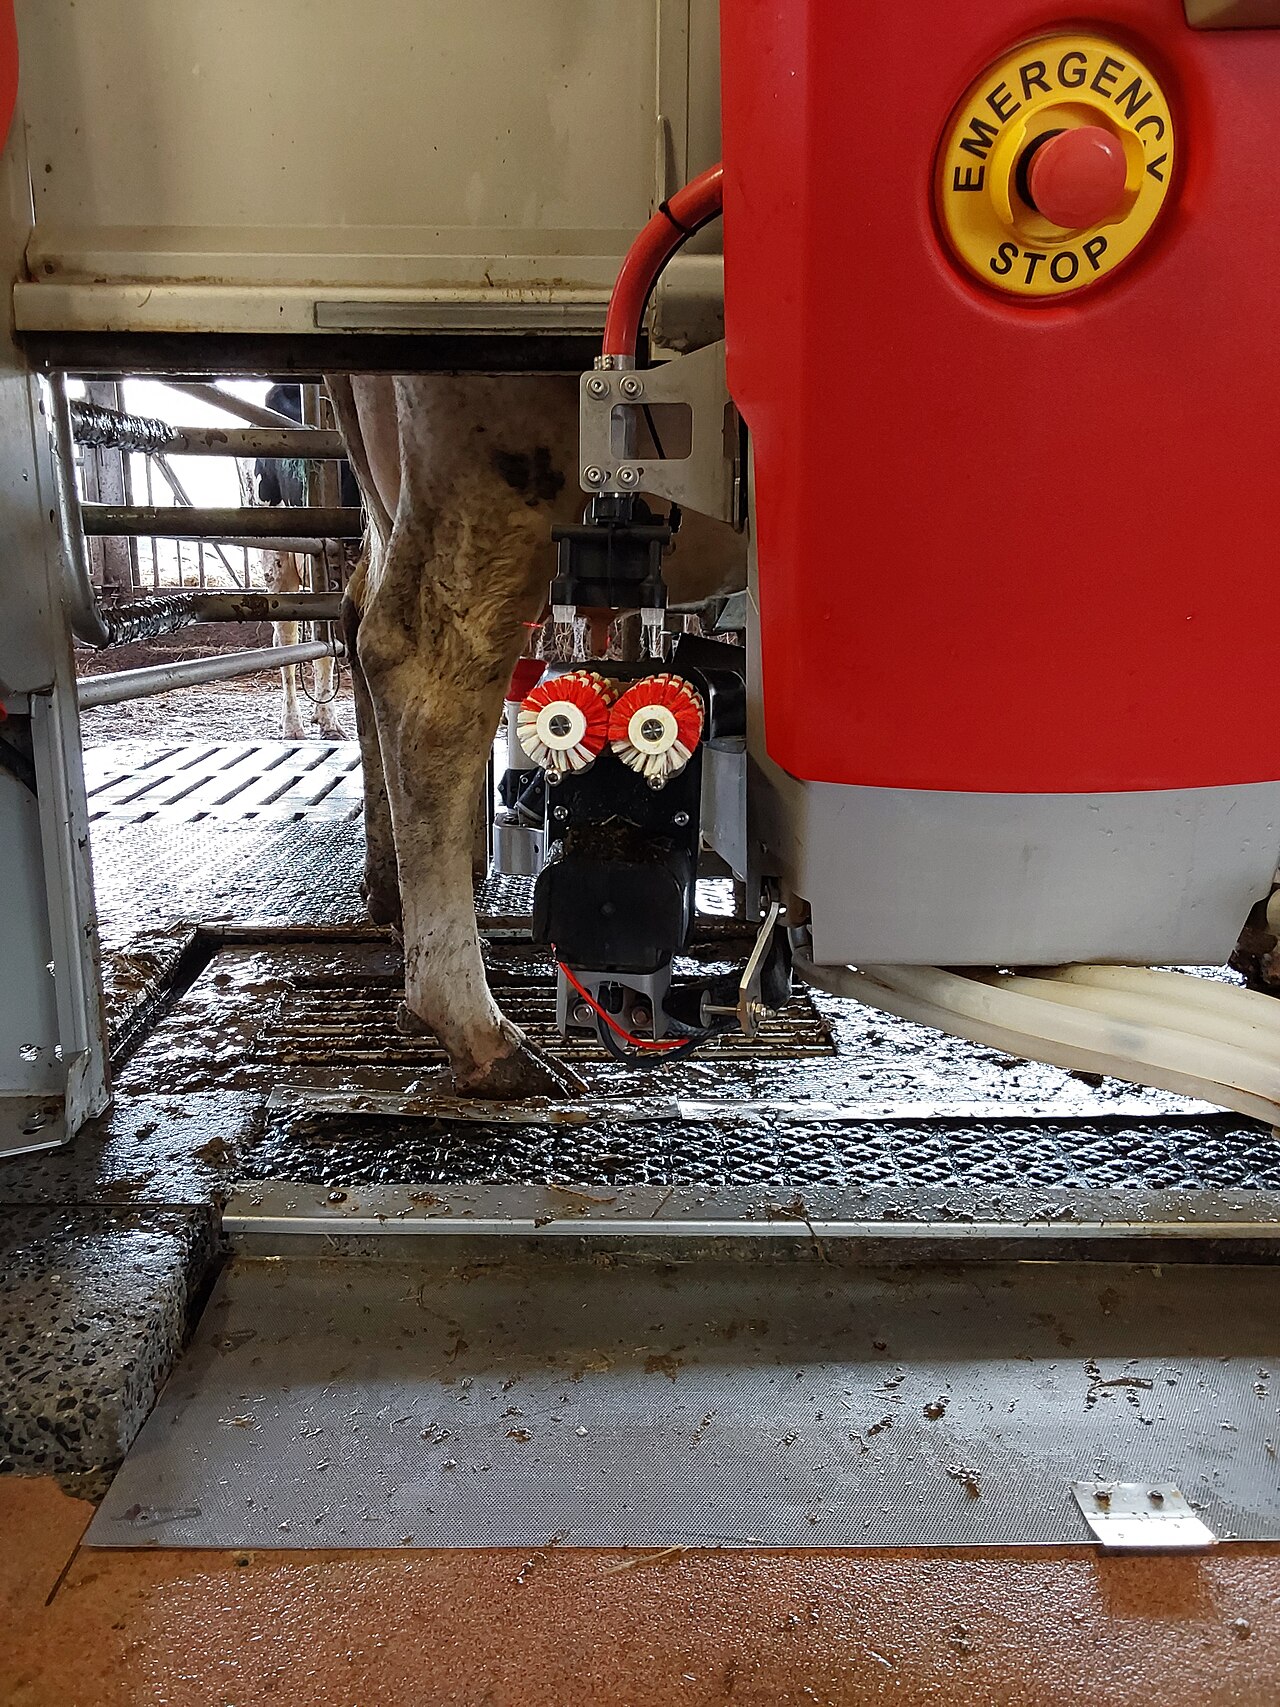 Un robot de traite automatique en utilisation
Image : Cow dans le robot de traite 01 (.Anja., CC BY-SA 4.0), Wikimedia Commons. Il ne s'agit pas du Lely Astronaut ni du DeLaval VMS V300 mentionnés dans le texte ; voici un exemple représentatif illustrant comment un robot de traite localise, nettoie et se fixe aux trayons.

Résumé en 30 secondes
-
Un robot de traite intègre l'identification individuelle, la détection des trayons par laser/caméra, la fixation automatique via un bras robotisé et la mesure de la qualité du lait (conductivité, couleur, nombre de cellules somatiques, etc.), permettant ainsi une « traite volontaire », où la vache se présente au robot de traite de son propre chef.
-
La gestion des déplacements des vaches se décline en deux approches : la « circulation libre », où les vaches circulent librement dans l'étable, et la « circulation guidée », où des portes de sélection déterminent la séquence d'alimentation, de repos et de traite. Cet équilibre influe sur l'efficacité du robot de traite et la charge de travail.
-
La mélangeuse TMR (ration totale mélangée) est une machine de dosage et de mélange qui mélange des matières aux propriétés physiques différentes — fourrage, aliments concentrés et additifs — en un seul aliment homogène, grâce à une vis sans fin horizontale ou verticale. On trouve sur le marché des mélangeuses tractées, automotrices et stationnaires, électriques ou thermiques.
-
L'évacuation du fumier et le nettoyage des étables s'automatisent progressivement : on passe du système traditionnel de convoyage continu par racleurs à chaînes à des robots de collecte par aspiration, puis à des robots autonomes qui parcourent l'étable et collectent le fumier dans une cuve embarquée.
-
Les capteurs de gestion individuelle sont une technologie qui utilise une étiquette portable dotée d'un accéléromètre intégré pour mesurer le niveau d'activité et le temps de rumination de chaque vache. Ils détectent les écarts par rapport aux valeurs de référence de chaque individu afin de repérer plus tôt et plus largement les signes d'œstrus, de maladie ou de vêlage que l'observation humaine.
-
Le Lely Astronaut A5 Next cible environ 60 vaches par unité. Le DeLaval VMS V300 revendique un taux de réussite d'attelage allant jusqu'à 99,8 % et prend en charge les troupeaux jusqu'à 10 000 têtes. En France, la série Mixtron de Ryokusan est représentative des mélangeuses de rations complètes mélangées (RCM), le BARN-E d'Orion Machinery des robots autonomes de collecte de fumier, et le Farmnote Color de Farmnote des capteurs de gestion individuelle.
1. La philosophie de conception commune aux machines d'élevage : Respecter le rythme naturel des vaches
Les machines destinées aux cultures doivent uniquement assurer une capacité de traitement élevée pendant les saisons fixes des semis, de la lutte antiparasitaire et des récoltes. Les machines d'élevage, en revanche, sont soumises à des contraintes liées à la nature vivante de leur cible. La fréquence et l'intervalle de traite doivent être gérés en fonction du rendement, de l'état de la mamelle et du reste du programme d'alimentation ; l'alimentation doit être distribuée quotidiennement en quantité et en qualité constantes, sous peine de perturber l'environnement de fermentation dans le rumen (premier estomac) ; et le fumier laissé au sol complique le maintien d'une bonne hygiène des sabots et des mamelles. En d'autres termes, les machines d'élevage ne sont pas « une machine qui lisse les fluctuations saisonnières du travail », mais « une machine qui assure un fonctionnement continu, plus fiable que le travail manuel, pour une tâche qui ne doit jamais être interrompue, jour après jour ».
Cette différence se retrouve également dans la philosophie de conception. Un robot de traite est un système passif qui fonctionne selon la volonté de la vache (son comportement de visite) ; une mélangeuse de ration totale mélangée (RTM) est un appareil qui traduit les résultats d'un calcul numérique – la conception nutritionnelle – en une précision de dosage mécanique ; et les robots et capteurs d'évacuation du fumier sont des machines de surveillance continue conçues pour « détecter les anomalies avant qu'elles ne surviennent ». La suite de cet article examine chacun de ces éléments.
2. Le robot de traite : une machine où la vache choisit « quand elle est traite »
Le prototype du robot de traite (système de traite volontaire, STV) remonte au début des années 1990. Lely considère le 18 août 1992 — jour où le premier lait cru a été versé dans la cuve par le premier robot de traite Astronaut — comme une étape majeure dans la traite robotisée commerciale. Lely : 25 ans de traite robotisée Depuis, cette technologie a évolué par étapes : fixation automatique des gobelets trayeurs (A2), intégration de capteurs de qualité du lait dans le bras robotisé (A3) et le concept I-Flow (A4), un agencement en ligne droite qui ne gêne pas les mouvements des vaches. Lely : Historique du robot de traite
Identification individuelle, détection des trayons et pose automatique des gobelets trayeurs
Le fonctionnement de base d'un robot de traite se déroule dans l'ordre suivant : (1) identification individuelle de la vache, (2) détection de la position des trayons par caméra 3D/laser, (3) prétraitement (nettoyage, stimulation) et pose automatique des gobelets trayeurs par le bras robotisé, (4) contrôle de la qualité et du volume du lait pendant la traite, et (5) désinfection et nettoyage après la traite. Le Lely Astronaut A5 Next est équipé d'un système de détection des trayons combinant un balayage laser à trois couches et une caméra grand champ, d'un bras hybride réduisant considérablement la consommation d'air par rapport au modèle précédent, et d'un système de contrôle appelé AOS-2. Cornes Agri : Astronaut A5 Le robot de traite DeLaval VMS V300 revendique un taux de réussite de pose des trayons allant jusqu'à 99,8 % grâce à son système de détection des trayons DeLaval InSight, une réduction du temps de pose jusqu'à 50 % par rapport au modèle précédent et un taux de réussite de la pulvérisation des trayons (désinfection) jusqu'à 99 %, avec une amplitude de mouvement du bras permettant de traiter des trayons d'une hauteur de 27 à 75 cm. DeLaval : Brochure produit VMS V300 Le dernier modèle, annoncé en avril 2025, utilise une fonction appelée « Traite réactive au débit » pour un gain de temps moyen de 27 secondes par traite (jusqu'à 40 secondes). Selon les clients existants, un seul robot peut désormais traire environ cinq vaches supplémentaires. DeLaval : Annonce du modèle 2025
Pour le contrôle de la qualité du lait, la conductivité, la couleur et la température sont mesurées en temps réel. Le lait présentant des signes de mammite est automatiquement mis de côté. Il est important de noter que cette fonction n'augmente pas le volume de lait lui-même ; il s'agit d'un contrôle qualité qui empêche le lait anormal de se mélanger au lait destiné à l'expédition.
Conception du flux de vaches : Circulation libre et circulation guidée
Si l'on considère uniquement le temps de pose des gobelets trayeurs (quelques dizaines de secondes à quelques minutes), un robot de traite peut sembler un simple dispositif d'automatisation. En pratique, cependant, ses performances réelles dépendent fortement de la conception du flux de vaches dans l'étable, qui détermine le moment où une vache se rend au robot. DeLaval cite deux approches : la « circulation libre », où les vaches peuvent se déplacer librement entre l’aire d’alimentation, l’aire de repos et le robot, et la « circulation guidée », où un portique de sélection détermine la destination de la vache et la dirige vers l’alimentation, le repos ou la traite. Il affirme que la circulation libre offre une grande flexibilité dans la conception de l’étable et un faible coût, tandis que la circulation guidée permet de réduire les déplacements des vaches refusant la traite et de stabiliser la fréquence de traite. DeLaval : Brochure produit VMS V300 La question n’est pas de savoir laquelle est supérieure ; il s’agit d’un choix de conception qui dépend de la taille du troupeau, de l’agencement de l’étable et de l’organisation du travail.
Figure : Créée par Duskcoil. La configuration réelle de la porte et les critères d'éligibilité à la traite varient selon la conception de l'étable et le fabricant.
Facteurs déterminant le nombre de vaches par unité
Une mesure couramment utilisée pour décider du nombre de robots de traite à installer est une règle empirique d'« environ X vaches par unité ». Lely explique que, bien que cela varie selon la taille du troupeau, le niveau de production laitière et la configuration de l'étable, de nombreux Les exploitations agricoles utilisent généralement un objectif d'environ 60 vaches par unité. Lely : Astronaut A5 Next Le DeLaval VMS V300 indique que les exploitations à grande échelle peuvent atteindre des performances optimales même avec des troupeaux de 10 000 têtes ou plus ; toutefois, cela ne signifie pas qu'une seule unité traite 10 000 têtes ; il s'agit de la capacité d'une installation complète combinant plusieurs unités. DeLaval : Brochure produit VMS V300
Le raisonnement derrière cette règle empirique est plus facile à comprendre lorsqu'il est formulé sous forme d'équation. Soit T [min] la durée de fonctionnement quotidienne, t [min] le temps moyen par visite (incluant l'identification individuelle, la détection des trayons, la pose du trayon, la traite et le lavage), et f [visites/jour] le nombre moyen de visites par vache et par jour. Le nombre maximal théorique de vaches est alors… La capacité de traitement de l'unité, N_{\max}, peut être approximée par :
En pratique, un nombre réaliste de robots est N\approx\eta N_{\max}, en appliquant un taux d'utilisation \eta<1 qui tient compte des temps d'inactivité du robot, du nettoyage, des interventions en cas de panne et des variations de fréquence des visites selon l'heure de la journée (par exemple, une concentration plus importante la nuit). Cette équation montre que la capacité de traitement d'un robot de traite n'est pas uniquement déterminée par sa « vitesse de traite », mais par deux facteurs : la conception du mécanisme, qui détermine dans quelle mesure le temps par visite t peut être réduit (c'est là que les affirmations de DeLaval concernant la réduction du temps d'utilisation des accessoires entrent en jeu), et la conception de l'étable, qui détermine la stabilité de la fréquence des visites f.
3. Le mélangeur TMR : une machine doseuse qui mélange l'aliment pour obtenir une ration « uniforme ». Repas
La ration totale mélangée (RTM) est un aliment composé de fourrage (foin, ensilage, etc.), d'aliments concentrés (céréales, tourteau de soja, etc.) et de minéraux/additifs, mélangés uniformément selon un ratio défini par la composition nutritionnelle. Une mélangeuse RTM est une machine doseuse et mélangeuse, tractée ou automotrice, qui effectue ce mélange afin d'empêcher les vaches de « sélectionner leur alimentation » (en ne retenant que certains composants) et de garantir l'équilibre nutritionnel prévu pour l'ensemble du troupeau. Dictionnaire de terminologie de l'élevage : Mélangeuse RTM
Types à vis sans fin horizontale et verticale
Le mécanisme de mélange d'une mélangeuse RTM se divise en deux grandes catégories : horizontal et vertical. Dans le modèle horizontal, deux vis sans fin croisées tournent à l'intérieur d'une cuve cylindrique, poussant l'aliment vers le centre où il s'accumule avant d'être dispersé par un mouvement de rotation d'avant en arrière. Dans le modèle vertical… Dans ce type de mélangeur, une ou plusieurs vis sans fin verticales, situées à l'intérieur d'une trémie en forme d'entonnoir, aspirent l'aliment vers le bas tout en le coupant et en le mélangeant. La série à axe horizontal de Ryokusan est un exemple du premier type, tandis que la série VT200 de Kuhn (mélangeur vertical double pour rations mixtes) (deux vis sans fin, puissance requise de 75 à 140 ch, poids du véhicule de 4 720 à 8 040 kg) est un exemple du second type. Ryokusan : Mixtron MSK Agricultural Machinery : série VT200 Généralement, comme la vis sans fin est située en bas dans un modèle vertical, la hauteur de la machine est plus facile à réduire, ce qui la rend particulièrement adaptée aux installations où la hauteur est limitée à l'entrée de l'étable ou à l'auge.
Figure : Créé par Duskcoil. La forme, le nombre et le sens de rotation de la vis sans fin varient selon la machine.
Mode d'entraînement et alimentation à haute fréquence
Les modes d'entraînement comprennent le modèle tracté (entraîné par la prise de force d'un tracteur), le modèle automoteur (monté sur le moteur thermique) et le modèle stationnaire installé dans une installation (moteur thermique ou électrique). La série Mixtron de Ryokusan couvre une gamme de spécifications standard, incluant : le modèle tracté SG-T de 5 à 33 m³, le modèle automoteur à 3 roues FKG de 7 à 11 m³ (55 kW), le modèle automoteur à 4 roues FL de 13 à 17 m³ (90 kW), le modèle stationnaire à moteur thermique MGS de 15 à 33 m³ (90 à 140 kW) et le modèle stationnaire électrique SG-SE de 5 à 33 m³ (15 à 160 kW). Ryokusan : Mixtron
L'aliment mélangé par une mélangeuse TMR est généralement distribué en vrac dans la mangeoire une ou deux fois par jour. Un robot d'alimentation comme le Lely Vector, en revanche, charge les matières premières depuis la zone de stockage dans une trémie de mélange, puis patrouille fréquemment dans l'allée d'alimentation, distribuant de petites quantités à la fois. Un capteur laser détecte la quantité d'aliment restante dans la mangeoire et la réapprovisionne lorsque le niveau est insuffisant, afin de réduire le « temps d'attente après la diminution de l'aliment frais lorsque la vache ne mange pas pendant un certain temps », un phénomène courant avec la distribution en vrac. Ce système permet d'augmenter la consommation et de réduire le gaspillage d'aliment. Cornes Agri : LELY Vector
Confirmation de la formulation de la ration à l'aide d'une équation
Conservez la constance des bases de masse et de concentration. Soit m_i la masse brute, d_i la fraction de matière sèche (de 0 à 1) et C_i la concentration en nutriments exprimée en matière sèche. La masse sèche de l'ingrédient est égale à m_i - d_i.
Si C_i est exprimé en pourcentage, le premier résultat sera également un pourcentage. Ne pondérez pas directement les concentrations sur matière sèche par les masses humides. Dans un exemple synthétique avec 10 kg de chaque ingrédient brut, des fractions sèches de 0,4/0,9 et des concentrations sur matière sèche de 10 %/20 %, les masses sèches sont de 4/9 kg, la concentration du mélange est d'environ 16,92 % et la fraction sèche est de 65 %. Les variations d'humidité nécessitent donc une mesure de l'humidité et un ajustement de la masse. Penn State Extension.
4. Automatisation de l'évacuation du fumier et du nettoyage de l'étable
Lorsque le fumier et l'urine stagnent sur le sol de l'étable, les sabots sont constamment exposés à un environnement humide et insalubre, ce qui augmente le risque de maladies du sabot et de mammites. L'évacuation du fumier est moins visible que la traite ou l'alimentation, mais sa fréquence et son efficacité ont un impact direct sur la santé des vaches.
La méthode traditionnelle consiste à utiliser un racleur à chaîne. Ce dernier, entraîné par une chaîne, se déplace en continu ou par intermittence d'avant en arrière dans un canal intégré au sol, collectant le fumier et l'urine et les acheminant vers un orifice de sortie ou une fosse souterraine. Les racleurs d'étable d'Orion Machinery (BCB-8A, BCB-10) appartiennent à cette lignée et se caractérisent par leur grande robustesse et un mécanisme de sécurité prévenant les dommages. Orion Machinery : Système de traitement du fumier
Le collecteur Discovery de Lely, contrairement à ce que son nom pourrait laisser, ne nécessite aucun canal fixe au sol. Il collecte le fumier et l'urine par aspiration tout en se déplaçant de manière autonome dans l'étable. Un racleur frontal récupère le fumier et l'urine avant leur aspiration par une buse. Dans les étables à litière de sable, l'eau est utilisée pour rincer le mélange sable/fumier hors de la cuve. Le chargement s'effectue via un chargeur sans fil, et les opérations de vidange, de chargement et de remplissage d'eau peuvent être gérées simultanément depuis une station centrale. Lely : Collecteur Discovery
Des produits à conduite autonome ont également fait leur apparition chez des fabricants nationaux. Le « BARN-E », commercialisé par Orion Machinery en février 2024, est un robot qui se déplace automatiquement dans l'étable à une heure définie et collecte le fumier et l'urine directement dans une cuve embarquée. Elle se déplace à une vitesse réduite de 6,5 m par minute, par souci de sécurité pour les vaches, nettoie l'intégralité de la zone sans marches et contribue à prévenir les maladies des sabots en les maintenant au sec. Son état de fonctionnement peut être consulté en ligne via le système de gestion JMS. Rakuconne : Dispositif automatique de collecte de fumier « BARN-E »
Figure : Créée par Duskcoil. La structure réelle, le parcours et le mode de déchargement varient selon la machine.
Quelle que soit la méthode, l'objectif commun est de « minimiser le temps de séjour du fumier et de l'urine ». Les systèmes à chaîne fonctionnant en continu sont de structure simple. et fiables, mais nécessitent l'intégration des contraintes de génie civil liées à la présence d'une goulotte dans la conception de l'étable. Les robots à conduite autonome présentent l'avantage de nécessiter moins de travaux de rénovation du sol, mais leur adoption est conditionnée par leur adaptation à l'environnement de l'étable (largeur des allées, marches, obstacles) et la mise en place d'une infrastructure de batteries et de recharge.
5. Capteurs de gestion individuelle : Détection des signes d'œstrus et de maladies à partir des données comportementales
La clé d'une gestion efficace de la reproduction en élevage laitier réside dans la détection précise du moment de l'œstrus et la réalisation de l'insémination artificielle au moment opportun. L'observation humaine (contrôle visuel) est une tâche fastidieuse et peut facilement passer à côté des signes d'œstrus nocturnes ou fugaces. Les capteurs de gestion individuelle constituent une technologie qui complète ce travail d'observation en acquérant en continu des données comportementales grâce à un dispositif portable fixé, par exemple, au cou d'une vache. Ce dispositif détecte les signes d'œstrus, de vêlage et de maladies.
Farmnote Color est un collier connecté doté d'un accéléromètre intégré qui collecte en temps réel les données d'activité de la vache et les transmet à… Le système se connecte au cloud via une passerelle et utilise l'analyse comportementale basée sur l'IA pour détecter les anomalies telles que les signes d'œstrus ou de maladie, et en informer un appareil intelligent. L'unité mesure 106 mm × 80 mm × 29 mm, pèse environ 165 g et possède une autonomie d'environ cinq ans. Le relais, Air Gateway, est conçu pour gérer jusqu'à 100 têtes de bétail dans un rayon de 30 mètres autour de son point d'installation dans l'étable. Les éléments détectés sont variés : signes d'œstrus, baisse d'activité (signes de maladie), signes de vêlage jusqu'à 24 heures avant et données sur le temps de rumination. Farmnote : Farmnote Color
Détection des anomalies par écart par rapport à l'état de base individuel
Ces systèmes de surveillance de l'œstrus et de la santé, basés sur des dispositifs portables, ont un point commun : au lieu d'utiliser un seuil unique pour l'ensemble du troupeau, ils détectent les écarts par rapport à l'état de base de chaque individu. Soit A(d) l'indice d'activité journalier d'une vache donnée, et soient \mu et \sigma la moyenne et l'écart type sur une période fixe récente (hors périodes d'événements tels que les chaleurs ou le vêlage), l'écart type peut être exprimé comme suit :
Le principe est le suivant : si z(d) est élevé et persiste pendant un certain temps, cela suggère une possible augmentation de l'activité liée aux chaleurs, tandis qu'un écart important et négatif suggère une possible diminution de l'activité liée à une maladie ou à une boiterie. En intégrant les différences individuelles (vaches naturellement actives vs vaches calmes) dans \mu,\sigma, la sensibilité peut être accrue au-delà d'un seuil fixe appliqué à l'ensemble du troupeau. Cependant, cela nécessite une période d'accumulation pour établir la valeur de référence, et il convient de noter que le niveau d'activité peut également varier en fonction d'autres facteurs, comme autour du vêlage ou lors de… Variations saisonnières/de température. L'algorithme précis utilisé par les produits reste largement confidentiel ; ce qui est présenté ici est le cadre de réflexion couramment utilisé dans le secteur.
6. Comparaison des spécifications publiques des produits actuels
Le tableau ci-dessous extrait, pour chacun des quatre domaines, les indicateurs pouvant être consultés de manière fiable sur les pages publiques. Les prix variant selon les spécifications, la région et les options, il est recommandé de confirmer toute décision d'adoption auprès d'un revendeur. La date de référence est le 4 septembre 2026.
| Catégorie | Exemple de produit | Points clés disponibles publiquement | URL officielle |
|---|---|---|---|
| Robot de traite | Lely Astronaut A5 Next | Objectif : environ 60 vaches par unité, détection des trayons par laser triple couche et caméra, bras hybride, contrôle AOS-2 | Astronaut A5 Next / Distributeur national |
| Robot de traite | DeLaval VMS V300 | Taux de réussite de la pose des trayons jusqu'à 99,8 %, temps de pose réduit de moitié, taux de pulvérisation des trayons jusqu'à 99 %, compatible avec la circulation libre/guidée | Brochure produit PDF |
| Mélangeuse TMR | Série Ryokusan Mixtron | Tractée (5–33 m³), automotrice 3 roues (7–11 m³/55 kW), automotrice 4 roues (13–17 m³/90 kW), stationnaire à moteur thermique (15–33 m³), stationnaire électrique (5–33 m³) | Mixtron |
| Mélangeuse TMR | Série Kuhn VT200 (Vertical Twin) | Double vis verticale, puissance requise 75,0–140,0 ch, poids du véhicule 4 720–8 040 kg kg | Série VT200 |
| Robot d'alimentation | Lely Vector | Mélange automatique + alimentation par patrouille haute fréquence, détection des restes d'aliments par capteur laser, pince à aliment avec mesure de charge | LELY Vector |
| Robot d'enlèvement du fumier | Lely Discovery Collector | Méthode d'aspiration, chargement sans fil, vidange/charge/remplissage d'eau gérés simultanément depuis une station centrale | Discovery Collector |
| Robot d'enlèvement du fumier | Orion Machinery BARN-E | Robot de ramassage autonome, vitesse de déplacement 6,5 m/min, surveillance à distance JMS, lancement prévu en février 2024 | Article de présentation du BARN-E |
| Capteur de gestion individuelle | Farmnote Color | Accéléromètre de type collier (106 × 80 × 29 mm, Poids : environ 165 g, autonomie de la batterie : environ 5 ans, Air Gateway : portée de 30 m / jusqu'à 100 têtes, détection des chaleurs, des signes de vêlage et de la rumination | Farmnote Color |
Il convient d'être prudent lors de la comparaison et de ne pas se contenter de mettre côte à côte des chiffres tels que le « nombre de têtes par unité » ou le « taux de réussite de la fixation ». Les valeurs réelles varient en fonction des données de l'exploitation expérimentale, de la composition raciale du troupeau, de l'agencement de l'étable et des compétences de gestion. DeLaval indique clairement dans sa documentation que les chiffres publiés proviennent d'exploitations expérimentales et ne garantissent pas les résultats. DeLaval : Brochure produit VMS V300
7. Intégration des données et impact de l'élevage laitier intelligent sur la gestion
Données sur le volume et la qualité du lait issues du robot de traite, enregistrements d'alimentation de la mélangeuse TMR, journaux d'opérations du robot d'enlèvement du fumier et données d'activité des capteurs de gestion individuels dans chaque stalle Ces technologies ont une valeur intrinsèque, mais elles révèlent leur véritable intérêt lorsqu'elles sont intégrées à un système de gestion de troupeau unique. Si, pour un même animal, on observe simultanément une baisse du volume de lait (mesurée par les données de traite), une diminution de l'activité (détectée par un capteur de suivi individuel) et une augmentation des restes d'aliments (dans la ration totale mélangée), cela peut permettre la détection précoce d'une maladie ou une révision de la composition de l'alimentation. Le Catalogue des technologies d'agriculture intelligente (élevage) du ministère de l'Agriculture, des Forêts et de la Pêche classe ces technologies en différentes catégories : « détection/surveillance », « utilisation des données biométriques », « utilisation des données relatives à l'environnement alimentaire », « conduite automatisée/réduction de la main-d'œuvre » et « données de gestion ». Ce catalogue positionne ainsi l'élevage comme l'un des secteurs de l'agriculture japonaise où l'adoption des TIC et la modernisation sont les plus avancées. Ministère de l'Agriculture, des Forêts et de la Pêche : Catalogue des technologies d'agriculture intelligente (élevage)
Du point de vue de l'impact sur la gestion, la Société des industries agricoles et d'élevage a publié une étude de cas d'exploitations ayant adopté ces technologies. Robots de traite : estimation des tendances en matière d’heures de travail après leur adoption et impact sur la rentabilité grâce à l’amélioration de la vitesse de traite, l’optimisation de l’alimentation et l’efficacité de la gestion du bétail. Agriculture and Livestock Industries Corporation : L’impact des robots de traite sur l’amélioration de la rentabilité et des conditions de travail dans les exploitations laitières Ces estimations sont basées sur des exploitations et des installations spécifiques, et il convient de noter que l’ampleur de l’effet varie selon l’échelle de gestion et la méthode d’exploitation.
8. Points à surveiller lors de l’adoption et de l’exploitation
L’automatisation des machines d’élevage présente l’avantage évident d’une réduction de la charge de travail, mais comporte plusieurs mises en garde opérationnelles. Premièrement, pour les robots de traite, d’alimentation et d’enlèvement du fumier, toute dérive de l’étalonnage des capteurs ou des mécanismes entraîne des détections erronées ou une baisse de la qualité du travail. La précision de la détection des trayons, la précision du dosage des aliments et la précision de l’estimation de base du capteur d’activité ne peuvent être maintenues sans inspections, nettoyages et mises à jour logicielles réguliers.
Deuxièmement, l’automatisation ne signifie pas que « l’observation n’est plus nécessaire ». « Nécessaire. » Même lorsqu'un capteur de gestion individuelle signale un écart par rapport à la valeur de référence, la décision finale – confirmation des chaleurs, choix d'un traitement – revient à un humain. Le capteur n'est qu'une aide pour réduire les erreurs ; il ne remplace pas l'observation directe, la palpation ni l'examen clinique.
Troisièmement, l'humidité élevée, l'ammoniac et la poussière à l'intérieur d'une étable constituent un environnement hostile pour l'électronique, les batteries et la communication sans fil. Lors de l'adoption de la recharge sans fil ou d'un robot de conduite autonome, il est nécessaire de vérifier la stabilité de la communication, la résistance à la poussière et à l'eau, ainsi que le fonctionnement sécurisé en cas de panne de courant ou de communication. Quatrièmement, la configuration du parcours du troupeau (circulation libre ou guidée) est une variable essentielle qui influe sur les performances d'un robot de traite et doit être prise en compte au même titre que la conception de l'étable – et non pas uniquement en fonction des spécifications techniques de la machine.
Résumé
Contrairement aux machines agricoles destinées aux cultures, les machines d'élevage sont conçues pour assurer la continuité des activités quotidiennes sans perturber le rythme de vie des animaux. Un robot de traite fonctionne de manière volontaire. Le comportement de la vache lors de ses visites, ainsi que la durée du processus (détection des trayons, tétée automatique, contrôle de la qualité du lait) et la conception de l'étable déterminent conjointement la capacité de traitement. La mélangeuse TMR est une machine doseuse qui mélange en continu un matériau hétérogène, l'aliment, selon une formule nutritionnelle exprimée sous forme de moyenne pondérée. Le choix entre une vis sans fin horizontale et verticale représente un compromis entre la forme de la machine et les contraintes d'installation. L'évacuation du fumier et le nettoyage de l'étable évoluent des méthodes traditionnelles à chaîne vers des systèmes d'aspiration et des systèmes autonomes. Des capteurs de gestion individuelle tentent de détecter les anomalies chez chaque animal, en fonction de son écart par rapport à ses valeurs de référence. Toutes ces technologies doivent être évaluées en gardant à l'esprit qu'elles ne fonctionnent comme une automatisation ciblant un être vivant que si elles sont combinées à la conception de l'étable, à la gestion de l'alimentation et au jugement humain, et non en se basant uniquement sur des indicateurs de performance isolés.
Le débit des robots peut-il être amélioré ? Suffit-il de déterminer la taille de la flotte ?
Inclure le nettoyage, les files d'attente, les pannes et la circulation des animaux. Vérifier que les animaux et les tâches peuvent se poursuivre pendant les pics de demande.
Références
-
Lely : Astronaut A5 Next (confirmé le 4 septembre 2026)
-
Lely : 25 ans de traite robotisée (confirmé le 4 septembre 2026)
-
Lely : Histoire du robot de traite (confirmé le 4 septembre 2026)
-
Cornes Agri : Astronaut A5 (confirmé le 4 septembre 2026)
-
DeLaval : Brochure produit VMS V300 (PDF) (Confirmé le 4 septembre 2026)
-
DeLaval : Annonce du modèle 2025 (Confirmé le 4 septembre 2026)
-
Ryokusan : Mixtron (Confirmé le 4 septembre 2026)
-
MSK Agricultural Machinery : Série Kuhn VT200 (Confirmé le 4 septembre 2026)
-
Cornes Agri : LELY Vector (Confirmé le 4 septembre 2026)
-
Lely : Collecteur Discovery (Confirmé le 4 septembre 2026)
-
Orion Machinery : Système de traitement du lisier (Confirmé le 4 septembre 2026) 2026)
-
Rakuconne : Dispositif automatique de collecte de fumier « BARN-E » (confirmé le 4 septembre 2026)
-
Farmnote : Farmnote Color (confirmé le 4 septembre 2026)
-
Dictionnaire de terminologie de l’élevage : Mélangeur TMR (confirmé le 4 septembre 2026)
-
Ministère de l’Agriculture, des Forêts et de la Pêche : Catalogue des technologies d’agriculture intelligente (élevage) (confirmé le 4 septembre 2026)
-
Agriculture and Livestock Industries Corporation : L’impact des robots de traite sur l’amélioration de la rentabilité de la gestion laitière et des conditions de travail (confirmé le 4 septembre 2026)
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.