Contents — find the section you need
"Tarım Makineleri Mühendisliği 101"de şimdiye kadar ele alınan traktörler, biçerdöverler, pirinç ekim makineleri ve tohum ekme makineleri, kısa süreli mevsimlik işleri işleyen makinelerdi. Hayvancılık makinelerinin karakteri farklıdır. Tarlayla değil, canlı bir yaratıkla ilgilenir ve sağım, yemleme ve gübre temizleme işlemleri günde birkaç kez, yılın 365 günü aralıksız devam eder. Ve inekler bekletilemez; onları gereksiz yere acele ettirmek süt verimini ve sağlıklarını olumsuz etkiler. Hayvancılık makineleri mühendisliğinin özü beygir gücü veya işlem hızı değil, canlı bir yaratığın ritminin asla durmasına izin vermeden "ne zaman, kime, ne ve ne kadar" sorularının yanıtlarını yöneten ölçüm, taşıma ve algılama sistemlerinin tasarımıdır.
Bu makale dört alanı ele almaktadır: otomatik sağım sistemi (sağım robotu), TMR karıştırıcı (yem karıştırma ve yemleme makinesi), gübre temizleme ve ahır temizliğinin otomasyonu ve bireysel yönetim sensörleri (aktivite ölçerler, giyilebilir etiketler). Tüm ürünler öncelikle süt ve et sığırı yetiştiriciliği yapan işletmelere yöneliktir. Aksi belirtilmedikçe, ürün özellikleri ve özellik açıklamaları, her üreticinin 4 Eylül 2026 itibarıyla onaylanmış kamuya açık bilgilerine dayanmaktadır.
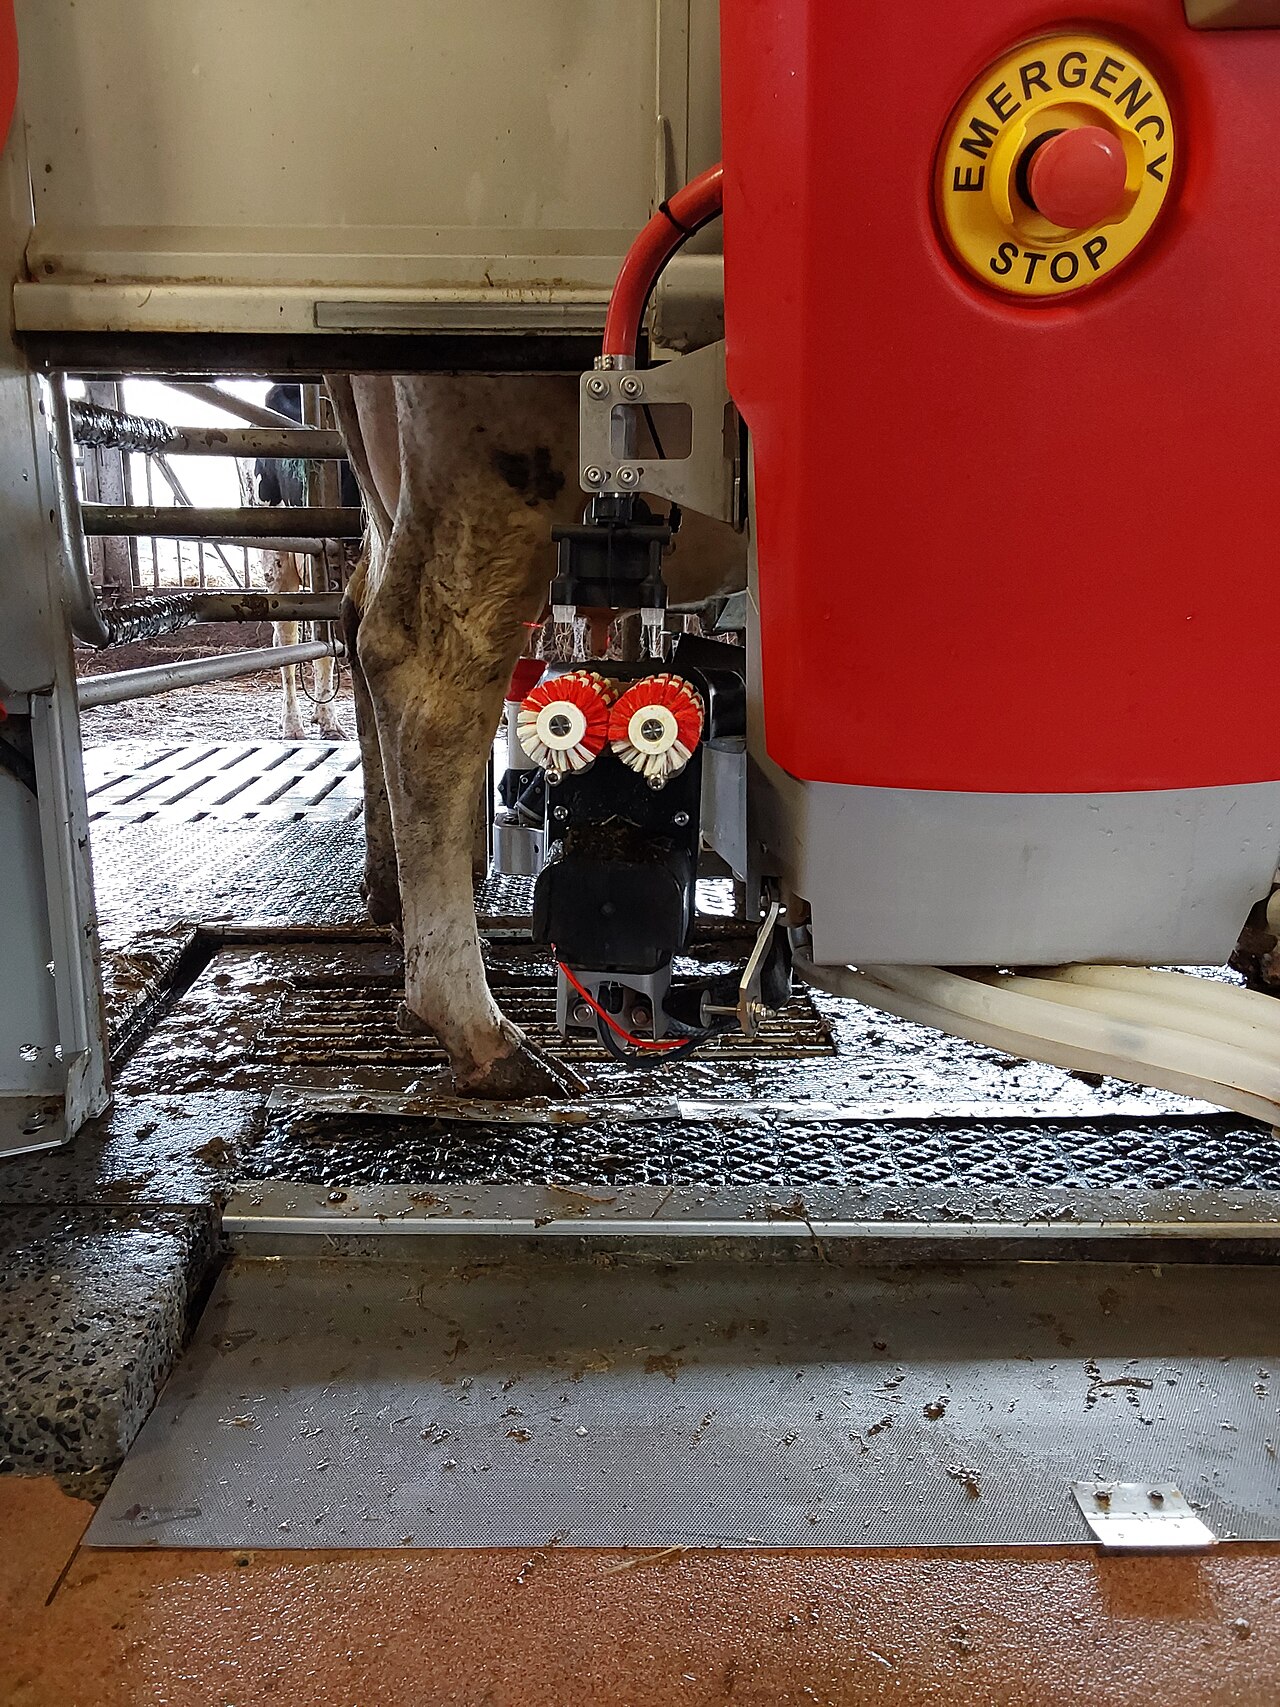 Kullanımdaki otomatik sağım robotu
Resim: Cow sağım robotu 01'de (.Anja., CC BY-SA 4.0), Wikimedia Commons. Metinde bahsedilen Lely Astronaut veya DeLaval VMS V300 değil; bir sağım robotunun meme uçlarını nasıl bulduğunu, temizlediğini ve meme uçlarına nasıl bağlandığını gösteren temsili bir örnek.

30 Saniyelik Özet
-
Bir sağım robotu, bireysel tanımlama, lazer/kamera tabanlı meme ucu tespiti, robotik kol aracılığıyla otomatik bağlanma ve süt kalitesi algılama (iletkenlik, renk, somatik hücre sayısı vb.) özelliklerini entegre ederek, ineğin kendi isteğiyle sağım robotunu ziyaret ettiği "gönüllü sağım"ı gerçekleştirir.
-
İnek trafiği tasarımı iki yaklaşımla gelir: ineklerin ahırda serbestçe hareket ettiği "serbest trafik" ve seçim kapılarının beslenme, dinlenme ve sağım sırasını yönlendirdiği "yönlendirilmiş trafik"; bu denge, bir sağım robotunun işlem verimliliğini ve iş yükünü etkiler.
-
TMR (Toplam Karışık Rasyon) karıştırıcısı, farklı fiziksel özelliklere sahip malzemeleri (kaba yem, konsantre yem ve katkı maddeleri) yatay veya dikey bir helezon kullanarak tek bir homojen yem haline getiren bir ölçüm ve karıştırma makinesidir. Piyasada hem elektrikli hem de motorlu olmak üzere çekmeli, kendinden tahrikli ve sabit tipler bir arada bulunmaktadır.
-
Gübre uzaklaştırma ve ahır temizliği, geleneksel sürekli taşıma mekanizması olan zincir sıyırıcılardan, vakum emme yoluyla toplayan robotlara ve ahırda otonom olarak hareket edip gübreyi yerleşik bir tanka toplayan robotlara doğru otomatikleşmektedir.
-
Bireysel yönetim sensörleri, bir ineğin aktivite seviyesini ve geviş getirme süresini ölçmek için yerleşik bir ivmeölçere sahip giyilebilir bir etiket kullanan bir teknolojidir; her bireyin temel çizgisinden sapmayı tespit ederek kızgınlık, hastalık veya doğum belirtilerini insan gözleminden daha erken ve daha geniş bir şekilde yakalar.
-
Lely Astronaut A5 Next, ünite başına yaklaşık 60 ineği hedeflemektedir; DeLaval VMS V300, %99,8'e varan bağlantı başarı oranı ve 10.000 başa kadar olan sürüler için destek iddiasında bulunuyor. Yurtiçinde, Ryokusan'ın Mixtron serisi TMR karıştırıcıları, Orion Machinery'nin BARN-E'si otonom gübre toplama robotları ve Farmnote'un Farmnote Color'ı bireysel yönetim sensörleri için temsili ürünlerdir.
1. Hayvancılık Makinelerinde Paylaşılan Tasarım Felsefesi: İneğin Ritmini Asla Durdurmayın
Sadece ekim, zararlı kontrolü ve hasat gibi sabit mevsimlerde yüksek işleme kapasitesi sunması gereken makineler, hayvancılık makinelerinin aksine, canlı bir varlık olması nedeniyle kısıtlamalar taşır. Süt sağım sıklığı ve aralığı, verim, meme durumu ve yemleme programının geri kalanıyla ilişkili olarak yönetilmelidir; yem her gün tutarlı bir kalite ve miktarda verilmelidir, aksi takdirde rumen (ilk mide) içindeki fermantasyon ortamı bozulur; Ve yerde bırakılan gübre, toynak ve meme hijyenini yönetmeyi zorlaştırır. Başka bir deyişle, hayvancılık makineleri "mevsimlik iş yükünün zirvelerini dengeleyen bir makine" değil, "her gün, asla kesintiye uğramaması gereken, elle yapılan işlerden daha güvenilir bir şekilde çalışan bir makinedir."
Bu fark tasarım felsefesinde de kendini gösterir. Sağım robotu, ineğin kendi isteğine (ziyaret davranışına) göre çalışan pasif bir sistemdir; TMR karıştırıcı, sayısal bir hesaplamanın sonuçlarını -beslenme tasarımını- mekanik ölçüm hassasiyetine dönüştüren bir cihazdır; ve gübre temizleme robotları ve sensörleri, "anormallik oluşmadan önce fark etmeyi" amaçlayan sürekli izleme makineleridir. Bu makalenin geri kalanı, bunların her birini sırayla ele almaktadır.
2. Sağım Robotu: İneğin "Ne Zaman Sağılacağını" Seçtiği Bir Makine
Sağım robotunun (gönüllü sağım sistemi, VMS) prototipi 1990'ların başlarına dayanmaktadır. Lely, 18 Ağustos 1992'yi -ilk Astronot sağım robotundan tanka ilk kez çiğ sütün aktığı günü- ticari robotik sağımda önemli bir adım olarak konumlandırıyor. Lely: Robotik Sağımın 25 Yılı O zamandan beri aşamalar halinde gelişti: otomatik meme ucu bağlantısı (A2), süt kalitesi algılamasının robotik kola entegrasyonu (A3) ve inek hareketini engellemeyen düz hatlı bir geçiş düzeni olan I-Flow konsepti (A4). Lely: Sağım Robotunun Tarihi
Bireysel Tanımlama, Meme Ucu Tespiti ve Otomatik Takma
Bir sağım robotunun temel iş akışı şu sırayla ilerler: (1) ineğin bireysel olarak tanımlanması, (2) 3D kamera/lazer ile meme ucu pozisyonunun tespiti, (3) ön işlem (temizleme, uyarım) ve robotik kol aracılığıyla otomatik meme ucu kabı takılması, (4) sağım sırasında süt kalitesi/hacmi takibi ve (5) sağım sonrası dezenfeksiyon ve temizlik. Lely Astronaut A5 Next, üç katmanlı lazer taramayı geniş alan kamerasıyla birleştiren bir meme ucu tespit sistemi, önceki modele kıyasla hava tüketimini önemli ölçüde azaltan hibrit bir kol ve AOS-2 adı verilen bir kontrol sistemi ile donatılmıştır. Cornes Agri: Astronot A5 DeLaval VMS V300, DeLaval InSight meme ucu algılama sistemi sayesinde %99,8'e varan bağlantı başarı oranı, önceki modele göre %50'ye varan bağlantı süresi azalması ve 27-75 cm meme ucu yüksekliğini kapsayan kol hareket aralığıyla %99'a varan meme ucu püskürtme (meme ucu dezenfeksiyonu) başarı oranı sunuyor. DeLaval: VMS V300 ürün broşürü Nisan 2025'te duyurulan en yeni model, sağım başına ortalama 27 saniye (40 saniyeye kadar) zaman tasarrufu sağlayan Akışa Duyarlı Sağım adı verilen bir özellik kullanıyor ve mevcut müşterilerin aynı robotun artık yaklaşık beş ek ineği daha sağabildiğini söylediği bildiriliyor. DeLaval: 2025 model duyurusu
Süt kalitesi algılama için iletkenlik, renk ve sıcaklık gerçek zamanlı olarak ölçülür ve mastitis belirtileri gösteren süt otomatik olarak yönlendirilir. Bunun süt hacmini artıran bir özellik olmadığını, anormal sütün sevkiyata yönelik tanka karışmasını önleyen bir kalite kontrol fonksiyonu olduğunu belirtmekte fayda var.
İnek Trafiği Tasarımı: Serbest Trafik ve Yönlendirilmiş Trafik
Sadece meme uçlarını takmak için gereken birkaç saniyeden birkaç dakikaya kadar olan işe bakıldığında, bir sağım robotu basit bir otomasyon parçası gibi görünebilir. Ancak pratikte, gerçek performansı, "bir ineğin robotu ne zaman ziyaret edeceğini" belirleyen ahır genelindeki trafik tasarımına büyük ölçüde bağlıdır. DeLaval iki yaklaşımdan bahsediyor: İneklerin yemleme alanı, dinlenme alanı ve robot arasında serbestçe hareket edebildiği "serbest trafik" ve bir seçim kapısının ineğin gideceği yeri belirleyip onu yemlemeye, dinlenmeye veya sağıma yönlendirdiği "yönlendirilmiş trafik". DeLaval, serbest trafiğin ahır tasarımında esneklik ve düşük maliyet avantajı sağladığını, yönlendirilmiş trafiğin ise sağımı reddeden ineklerin getirilmesini azaltma ve sağım sıklığını dengeleme avantajı sağladığını belirtiyor. DeLaval: VMS V300 ürün broşürü Hangisinin daha üstün olduğu sorusu değil; bu, sürü büyüklüğüne, ahır düzenine ve işgücü yapısına göre verilen bir tasarım kararıdır.
Şekil: Duskcoil tarafından oluşturuldu. Gerçek kapı konfigürasyonu ve sağım uygunluk kriterleri ahır tasarımına ve üreticiye göre değişir.
Ünite Başına İnek Sayısını Belirleyen Faktörler
Kurulacak sağım robotu sayısına karar vermek için yaygın olarak kullanılan bir ölçüt, "ünite başına yaklaşık X inek" kuralıdır. Lely, sürü büyüklüğüne, süt verimi seviyesine ve ahır düzenine göre değişmekle birlikte, birçok çiftliğin ünite başına yaklaşık 60 ineklik kaba bir hedef kullandığını açıklıyor. Lely: Astronaut A5 Next DeLaval VMS V300, büyük ölçekli işletmelerin 10.000 başlık veya daha fazla sürüyle bile performans elde edebileceğini belirtiyor - ancak bu, tek bir ünitenin 10.000 başlığı işlediği anlamına gelmiyor; birden fazla üniteyi birleştiren büyük bir tesisin tamamının kapasitesini ifade ediyor. DeLaval: VMS V300 ürün broşürü
Bu kuralın ardındaki düşünce, bir denklem olarak düzenlendiğinde daha kolay anlaşılır. Günlük çalışma süresini T [dk], ziyaret başına ortalama süreyi (bireysel tanımlama, meme ucu tespiti, bağlantı, sağım ve yıkama dahil) t [dk] ve bir ineğin günde ortalama ziyaret sayısını f [ziyaret/gün] olarak kabul edelim. O halde, ünitenin işleyebileceği teorik maksimum inek sayısı, N_{\max}, yaklaşık olarak şu şekilde hesaplanabilir:
Gerçek operasyonda, gerçekçi bir baş sayısı, robotun boşta kalma süresini, temizliğini, arıza yanıtını ve ziyaretlerdeki günün saatine bağlı sapmayı (örneğin, gece yoğunlaşması) hesaba katan bir kullanım oranı \eta<1 uygulayarak N\approx\eta N_{\max} olur. Bu denklem, bir sağım robotunun işleme kapasitesinin sadece "sağım hızı" ile belirlenmediğini, iki tekerleğin birlikte çalışmasıyla belirlendiğini göstermektedir: mekanizma tasarımı, ne kadar Ziyaret başına süre t kısaltılabilir (DeLaval'ın bağlantı süresini azaltma iddiaları burada devreye giriyor) ve ahır tasarımı, ziyaret sıklığının f ne kadar istikrarlı bir şekilde korunabileceğini etkiler.
3. TMR Karıştırıcı: Yemi "Tekdüze Bir Öğün" Haline Getiren Bir Ölçüm Makinesi
TMR (Toplam Karışık Rasyon), kaba yem (saman, silaj vb.), konsantre yem (tahıl, soya fasulyesi küspesi vb.) ve minerallerin/katkı maddelerinin beslenme tasarımına dayalı bir oranda homojen olarak karıştırıldığı bir yemdir. TMR karıştırıcı, ineklerin "seçici beslenmesini" -yemden yalnızca belirli bileşenleri seçmesini- önlemek ve tasarlanan beslenme dengesini tüm sürüye sağlamak amacıyla bu karıştırmayı gerçekleştiren, traktörle çekilen veya kendinden tahrikli bir ölçüm ve karıştırma makinesidir. [Hayvancılık Terminolojisi Sözlüğü: TMR karıştırıcı] https://animalwiki.net/wiki/TMR%E3%83%9F%E3%82%AD%E3%82%B5%E3%83%BC )
Yatay Helezonlu ve Dikey Helezonlu Tipler
Bir TMR karıştırıcısının karıştırma mekanizması genel olarak yatay ve dikey tiplere ayrılır. Yatay tipte, iki çapraz helezon silindirik bir kutunun içinde dönerek yemi kutunun merkezine doğru iter; burada yem çarpışır ve birikir, ardından önden arkaya doğru dairesel hareketle parçalanır. Dikey tipte ise, huni şeklinde bir haznenin içindeki bir veya daha fazla dikey helezon, yemi aşağı doğru çekerken keser ve karıştırır. Ryokusan'ın yatay eksenli serisi birincisine, Kuhn'un TMR Dikey İkiz Karıştırıcı VT200 serisi (ikiz helezon, gerekli güç 75,0–140,0 PS, araç ağırlığı 4.720–8.040 kg) ise ikincisine bir örnektir. Ryokusan: Mixtron [MSK Tarım Makineleri: VT200 seri Genellikle, dikey tip bir ünitede helezon altta yer aldığından, makine yüksekliğini düşük tutmak daha kolaydır ve ahır girişinde veya yem oluğunda katı yükseklik kısıtlamaları olan tesisler için uygun olduğu söylenir.
Şekil: Duskcoil tarafından oluşturuldu.
Makineye göre helezonun şekli, sayısı ve dönüş yönü değişiklik gösterir.
Tahrik Yöntemi ve Yüksek Frekanslı Besleme
Tahrik yöntemleri arasında traktörün PTO'sundan tahrik edilen çekmeli tip, kendinden tahrikli tip (motorlu) ve bir tesise monte edilen sabit tip (motorlu veya elektrikli) bulunur. Ryokusan'ın Mixtron serisi, aşağıdaki özelliklere sahip bir genel spesifikasyon yelpazesini kapsar: 5–33 m³ kapasiteli çekmeli SG-T, 7–11 m³ kapasiteli 3 tekerlekli kendinden tahrikli FKG (55 kW), 13–17 m³ kapasiteli 4 tekerlekli kendinden tahrikli FL (90 kW), 15–33 m³ kapasiteli sabit motorlu MGS (90–140 kW) ve 5–33 m³ kapasiteli sabit elektrikli SG-SE (15–160 kW). Ryokusan: Mixtron
TMR karıştırıcısı ile karıştırılan yem, normalde günde bir veya iki kez yemliğe toplu halde verilir. Buna karşılık, Lely Vector gibi bir yemleme robotu, yem depolama alanından malzemeleri bir karıştırma haznesine yükler ve ardından yemleme koridorunda yüksek frekansta devriye gezerek, her seferinde küçük miktarlarda yem verir. Bir lazer sensörü, yemlikteki kalan yem miktarını algılar ve yetersiz olduğunda yeniler; bu da toplu yemlemede meydana gelen "taze yem azaldıktan sonra ineğin bir süre yem yememesi" durumunu azaltmayı, yem alımını artırmayı ve artan (israf edilen) yemi azaltmayı amaçlar. Cornes Agri: LELY Vector
Rasyon Formülasyonunun Denklemle Doğrulanması
Kütle ve konsantrasyon bazlarını tutarlı tutun. Yem kütlesini m_i, kuru madde oranını d_i (0 ila 1) ve kuru madde bazında besin konsantrasyonunu C_i olarak kabul edelim. Bileşen kuru kütlesi m_i - d_i'dir.
C_i yüzde olarak girilirse, ilk sonuç yüzde olur. Kuru madde bazındaki konsantrasyonları doğrudan ıslak kütlelerle tartmayın. Her bir bileşenin 10 kg yem kütlesine sahip olduğu sentetik bir örnekte, kuru oranlar 0,4/0,9 ve kuru madde bazındaki konsantrasyonlar %10/%20 ise, kuru kütleler 4/9 kg, karışım konsantrasyonu yaklaşık %16,92 ve kuru oran %65'tir. Bu nedenle nem değişiklikleri hem nem ölçümünü hem de kütle ayarlamasını gerektirir. Penn State Extension.
4. Gübre Temizliği ve Ahır Temizliğinin Otomasyonu
Ahır zemininde gübre ve idrar biriktiğinde, tırnaklar sürekli olarak sağlıksız, nemli bir ortama maruz kalır ve bu da tırnak hastalığı ve mastitis riskini artırır. Gübre temizliği, sağım veya yemlemeye göre daha az göze çarpan bir işlemdir, ancak sıklığı ve eksiksizliği doğrudan inek sağlığıyla bağlantılıdır.
Geleneksel yaklaşım, zemine gömülü bir kanal içinde sürekli veya aralıklı olarak ileri geri hareket eden, gübre ve idrarı toplayıp bir çıkışa veya yer altı çukuruna gönderen zincir tipi ahır temizleyicileridir. Orion Machinery'nin ahır temizleyicileri (BCB-8A, BCB-10) bu seriye aittir ve yüksek dayanıklılık ve hasar önleme güvenlik mekanizması ile karakterize edilir. Orion Machinery: Gübre arıtma sistemi
Lely Discovery Collector ise, zemine sabitlenmiş bir kanal kullanmaz; ahırda otonom olarak hareket ederken vakum emme yöntemiyle gübre ve idrarı toplar. Ön taraftaki bir sıyırıcı, gübre ve idrarı bir emme nozulu aracılığıyla makineye çekmeden önce toplar ve kum yataklı ahırlarda, kum/gübre karışımını tanktan dışarı atmak için su kullanılır. Şarj işlemi kablosuz şarj pedi ile yapılır ve boşaltma, şarj ve su doldurma işlemlerinin tümü tek bir merkezi istasyonda birlikte gerçekleştirilebilir. Lely: Discovery Collector
Yerli üreticilerden de otonom sürüş ürünleri ortaya çıktı. Orion Machinery tarafından Şubat 2024'te piyasaya sürülen "BARN-E", belirli bir saatte ahırda otomatik olarak hareket eden ve gübre ve idrarı doğrudan yerleşik bir tanka toplayan bir robottur; İneklerin güvenliği göz önünde bulundurularak dakikada 6,5 metre gibi düşük bir hızda hareket eden bu araç, tüm basamaksız alanı temizleyebilir ve tırnakların kuru kalmasına yardımcı olarak tırnak hastalıklarının önlenmesine katkıda bulunması beklenmektedir. Çalışma durumu, JMS yönetim sistemi aracılığıyla internet üzerinden kontrol edilebilir. Rakuconne: Otomatik gübre toplama cihazı "BARN-E"
Şekil: Duskcoil tarafından oluşturulmuştur. Gerçek yapı, sürüş rotası ve boşaltma yöntemi makineye göre değişir.
Yöntem ne olursa olsun, ortak amaç "gübre ve idrarın bekleme süresini en aza indirmektir." Sürekli çalışan zincir tipi sistemler yapı olarak basit ve güvenilirdir, ancak ahır tasarımına bir zemin kanalının inşaat mühendisliği kısıtlamasını dahil etmeyi gerektirir. Otonom sürüşlü robotlar, daha az zemin yenileme gerektirme avantajına sahiptir, ancak ahır ortamına (koridor genişliği, basamaklar, engeller) uyum sağlamak ve pil/şarj altyapısı oluşturmak, benimsenme koşullarıdır. ## 5. Bireysel Yönetim Sensörleri: Davranış Verilerinden Kızgınlık ve Hastalık Belirtilerini Okuma Süt işletmelerinde üreme yönetiminin anahtarı, kızgınlık zamanlamasını doğru bir şekilde yakalamak ve doğru zamanda suni tohumlama yapmaktır. İnsan gözlemi (görsel kontrol) ağır bir iş yükü taşır ve gece veya kısa süreli kızgınlık belirtilerini kolayca gözden kaçırır. Bireysel yönetim sensörleri, bu gözlem emeğini sürekli olarak tamamlayan bir teknolojidir. Örneğin bir ineğin boynuna takılan giyilebilir bir etiket aracılığıyla davranışsal veriler elde etmek, kızgınlık, doğum ve hastalık belirtilerini tespit etmek. Farmnote Color, bir ineğin aktivite verilerini gerçek zamanlı olarak toplayan, bir ağ geçidi aracılığıyla buluta gönderen ve yapay zeka tabanlı davranış analizi kullanarak kızgınlık veya hastalık belirtileri gibi anormallikleri tespit eden ve akıllı bir cihaza bildirim gönderen, yerleşik bir ivmeölçere sahip, tasma tipi giyilebilir bir cihazdır. Ünite 106 mm × 80 mm × 29 mm ölçülerindedir, yaklaşık 165 g ağırlığındadır ve yaklaşık beş yıllık pil ömrüne sahiptir; röle ünitesi olan Air Gateway'in, ahırdaki kurulum noktasının 30 metre yarıçapı içinde 100 başa kadar destek sağladığı belirtilmiştir. Tespit edilen öğeler, kızgınlık belirtileri, aktivite seviyesindeki düşüş (hastalık belirtileri), doğumdan 24 saat öncesine kadar olan doğum belirtileri ve geviş getirme süresi verileri de dahil olmak üzere geniş bir yelpazeyi kapsar. [Farmnote: Farmnote Color] https://farmnote.jp/color/ ) ### Bireyin "Temel Değerinden" Sapma Yoluyla Anormalliğin Yakalanması Bu giyilebilir tabanlı kızgınlık ve sağlık izleme sistemlerinde ortak bir kavram, tüm sürüde tek tip bir eşik kullanmak yerine, her bireyin kendi temel durumundan sapmayı tespit etmeleridir. Belirli bir ineğin günlük aktivite indeksini A(d) olarak ve \mu ve \sigma'i yakın zamanda sabit bir dönemdeki ortalama ve standart sapma olarak (kızgınlık veya doğum gibi olay dönemleri hariç) kabul edersek, standartlaştırılmış sapma şu şekilde ifade edilebilir:Robot verimliliği tek başına filo büyüklüğünü belirleyebilir mi?
Temizlik, kuyruklar, arızalar ve hayvan trafiğini dahil edin. Hayvanların ve görevlerin en yüksek talep sırasında hareket etmeye devam edip edemeyeceğini kontrol edin.
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.