Contents — find the section you need
지금까지 "농업 기계 공학 개론"에서 다룬 트랙터, 콤바인, 이앙기, 파종기 등은 모두 짧은 기간 동안 계절 작업을 처리하는 기계였습니다. 하지만 축산 기계는 성격이 다릅니다. 축산 기계가 다루는 대상은 들판이 아니라 살아있는 생명체이며, 착유, 사료 공급, 분뇨 처리 작업은 1년 365일, 하루에도 여러 번 끊임없이 계속됩니다. 소는 기다릴 수 없으며, 무리하게 서두르면 우유 생산량과 건강에 악영향을 미칩니다. 축산 기계 공학의 핵심은 마력이나 처리 속도가 아니라, 살아있는 생명체의 리듬을 멈추지 않고 "언제, 누구에게, 무엇을, 얼마나" 공급해야 하는지를 관리하는 계량, 이송, 감지 시스템의 설계에 있습니다.
이 글에서는 자동 착유 시스템(착유 로봇), TMR 믹서(사료 혼합 및 공급 기계), 자동화된 분뇨 처리 및 축사 청소, 개별 관리 센서(활동량 측정기, 웨어러블 태그)의 네 가지 영역을 다룹니다. 이 모든 시스템은 주로 낙농업과 육우 사육 농가를 대상으로 합니다. 별도로 명시되지 않는 한, 제품 사양 및 기능 설명은 2026년 9월 4일 기준 각 제조업체의 공개 정보를 기반으로 합니다.
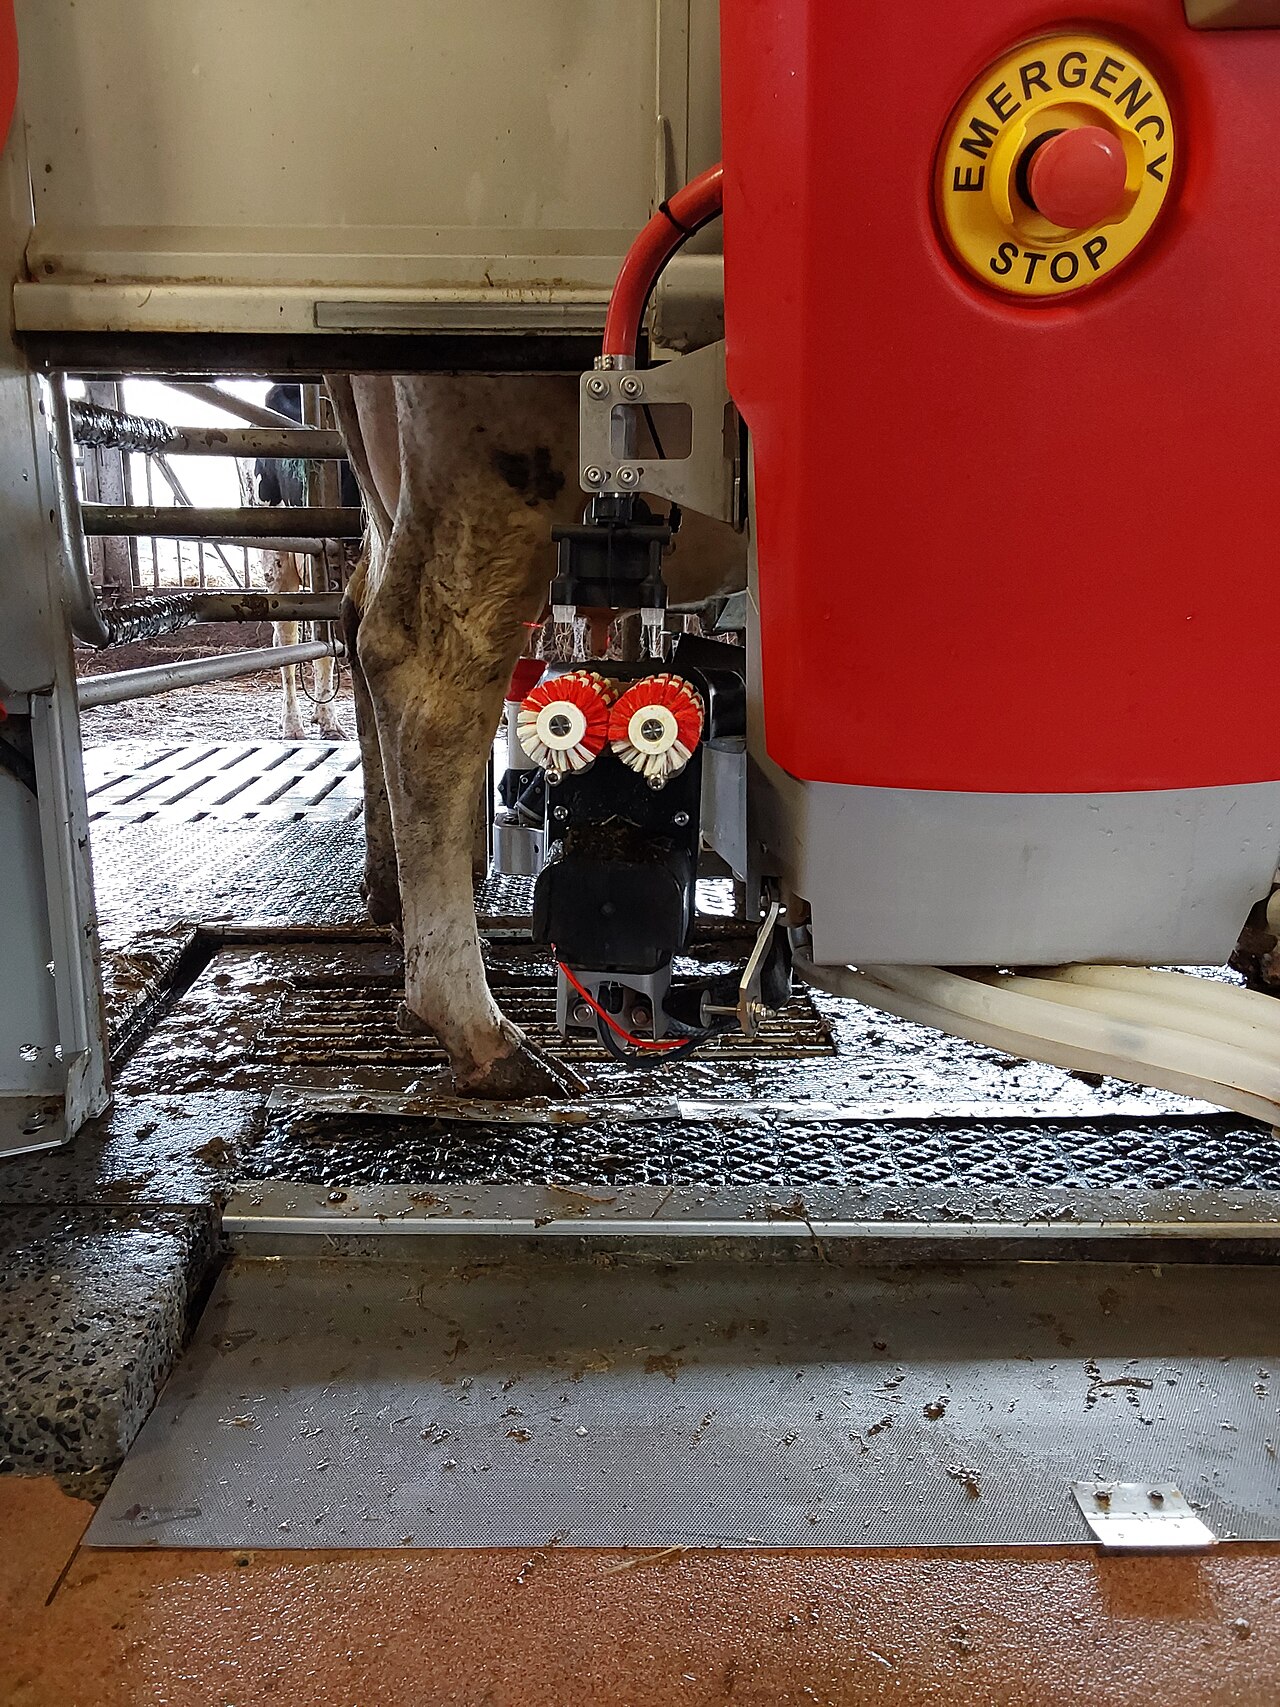 사용 중인 자동 착유 로봇
이미지: Cow in milking robot 01 (.Anja., CC BY-SA 4.0), Wikimedia Commons. 본문에서 언급된 Lely Astronaut이나 DeLaval VMS V300이 아니라, 착유 로봇이 젖꼭지를 찾고, 세척하고, 부착하는 방식을 보여주는 대표적인 예시입니다.

30초 요약
-
착유 로봇은 개별 식별, 레이저/카메라 기반 젖꼭지 감지, 로봇 팔을 이용한 자동 부착, 그리고 우유 품질 감지(전도도, 색상, 체세포 수 등) 기능을 통합하여 소가 스스로 착유 로봇을 방문하는 "자발적 착유"를 실현합니다.
-
소의 이동 동선 설계에는 두 가지 접근 방식이 있습니다. 소가 축사 안에서 자유롭게 이동하는 "자유 이동" 방식과, 선택 게이트를 통해 사료 섭취, 휴식, 착유 순서를 정하는 "유도 이동" 방식입니다. 이 두 방식 간의 균형은 착유 로봇의 처리 효율과 노동 부담에 영향을 미칩니다.
-
TMR(완전혼합사료) 믹서는 수평 또는 수직 스크류 컨베이어를 사용하여 조사료, 농축사료, 첨가제 등 물리적 특성이 다른 재료들을 균일한 단일 사료로 혼합하는 계량 및 혼합 기계입니다. 견인식, 자가 추진식, 고정식 등 다양한 유형이 있으며, 전기 구동식과 엔진 구동식 모두 시장에 존재합니다.
-
분뇨 제거 및 축사 청소는 기존의 연속 이송 방식인 체인 스크레이퍼에서 진공 흡입 방식으로 분뇨를 수집하는 로봇, 그리고 축사를 자율 주행하며 내장 탱크에 분뇨를 수집하는 로봇으로 자동화되고 있습니다.
-
개별 관리 센서는 가속도계가 내장된 웨어러블 태그를 사용하여 소의 활동 수준과 반추 시간을 측정하는 기술로, 각 개체의 기준선에서 벗어나는 부분을 감지하여 발정, 질병 또는 분만 징후를 사람의 관찰보다 더 일찍, 더 광범위하게 포착합니다.
-
Lely Astronaut A5 Next는 한 대당 약 60마리의 소를 대상으로 합니다. DeLaval VMS V300은 최대 99.8%의 부착 성공률과 최대 10,000마리 규모의 가축 관리 지원을 자랑합니다. 국내에서는 Ryokusan의 Mixtron 시리즈가 TMR 믹서, Orion Machinery의 BARN-E가 자율 분뇨 수집 로봇, Farmnote의 Farmnote Color가 개별 관리 센서 분야에서 대표적인 제품입니다.
1. 축산 기계 전반에 걸친 설계 철학: 소의 리듬을 멈추지 마라
작물용 기계는 파종, 병해충 방제, 수확과 같은 정해진 시기에만 높은 처리 용량을 제공하면 됩니다. 반면, 축산 기계는 살아있는 생명체를 대상으로 하기 때문에 여러 제약이 따릅니다. 착유 빈도와 간격은 생산량, 유방 상태, 그리고 나머지 사료 공급 프로그램과 연관하여 관리해야 하며, 사료는 매일 일정한 품질과 양으로 공급해야 합니다. 그렇지 않으면 반추위(제1위) 내부의 발효 환경이 교란됩니다. 바닥에 남겨진 분뇨는 발굽과 유방 위생 관리를 더욱 어렵게 만듭니다. 다시 말해, 가축 기계는 "계절적 노동의 피크를 완화하는 기계"가 아니라, "수작업보다 훨씬 안정적으로, 매일 중단 없이 계속 작동해야 하는 작업을 처리하는 기계"입니다.
이러한 차이는 설계 철학에서도 드러납니다. 착유 로봇은 소의 의지(젖소의 방문 행동)에 따라 작동하는 수동 시스템입니다. TMR 믹서는 수치 계산(영양 설계) 결과를 기계적인 계량 정밀도로 변환하는 장치입니다. 그리고 분뇨 제거 로봇과 센서는 "이상 현상이 발생하기 전에 감지"하는 것을 목표로 하는 지속적인 모니터링 장치입니다. 이 글의 나머지 부분에서는 이러한 각각의 장치를 차례로 살펴보겠습니다.
2. 착유 로봇: 소가 "언제 착유받을지"를 선택하는 기계
착유 로봇(자발적 착유 시스템, VMS)의 프로토타입은 1990년대 초로 거슬러 올라갑니다. Lely는 최초의 Astronaut 착유 로봇에서 원유가 탱크로 처음 유입된 1992년 8월 18일을 상업용 로봇 착유의 중요한 진전으로 꼽습니다. Lely: 25 Years of Robotic Milking 이후 로봇 착유는 단계적으로 발전해 왔습니다. 자동 젖꼭지 컵 부착(A2), 로봇 팔에 우유 품질 감지 기능 통합(A3), 그리고 소의 움직임을 방해하지 않는 직선 통로 구조인 I-Flow 개념(A4) 등이 그 예입니다. 레리: 착유 로봇의 역사
개별 식별, 젖꼭지 감지 및 자동 부착
착유 로봇의 기본 작동 과정은 다음과 같습니다. (1) 젖소 개별 식별, (2) 3D 카메라/레이저를 이용한 젖꼭지 위치 감지, (3) 로봇 팔을 이용한 전처리(세척, 자극) 및 자동 젖꼭지 컵 부착, (4) 착유 중 우유 품질/용량 모니터링, (5) 착유 후 소독 및 세척. 레리 아스트로넛 A5 넥스트는 3중 레이저 스캐닝과 광각 카메라를 결합한 젖꼭지 감지 시스템, 이전 모델 대비 공기 소모량을 획기적으로 줄인 하이브리드 로봇 팔, 그리고 AOS-2라는 제어 시스템을 탑재하고 있습니다. Cornes Agri: Astronaut A5 DeLaval VMS V300은 DeLaval InSight 유두 감지 시스템을 통해 최대 99.8%의 부착 성공률을 자랑하며, 이전 모델 대비 부착 시간을 최대 50% 단축하고, 유두 소독(유두 살균) 성공률을 최대 99%까지 달성한다고 주장합니다. 로봇 팔은 27~75cm 높이의 유두를 감지할 수 있도록 설계되었습니다. DeLaval: VMS V300 제품 브로셔 2025년 4월에 발표된 최신 모델은 유량 반응형 착유(Flow-Responsive Milking) 기능을 사용하여 착유당 평균 27초(최대 40초)의 시간을 절약하며, 기존 고객들은 동일한 로봇 한 대로 약 5마리의 젖소를 추가로 착유할 수 있게 되었다고 보고했습니다. DeLaval: 2025년 모델 발표
우유 품질 감지를 위해 전도도, 색상, 온도를 실시간으로 측정하고 유방염 징후가 있는 우유는 자동으로 분리합니다. 이는 우유 생산량을 늘리는 기능이 아니라, 출하될 탱크에 비정상적인 우유가 섞이는 것을 방지하는 품질 관리 기능입니다.
소 이동 설계: 자유 이동 및 유도 이동
젖꼭지 컵 부착에 소요되는 수십 초에서 몇 분 정도의 작업 시간만 고려하면 착유 로봇은 단순한 자동화 장치처럼 보일 수 있습니다. 하지만 실제 성능은 "소가 로봇을 방문하는 시점"을 제어하는 축사 전체의 이동 설계에 크게 좌우됩니다. DeLaval은 두 가지 접근 방식을 제시합니다. 하나는 소들이 사료 급여 구역, 휴식 구역, 그리고 로봇 착유 구역 사이를 자유롭게 이동할 수 있는 "자유 이동" 방식이고, 다른 하나는 선별 게이트가 소의 목적지를 판단하여 사료 급여, 휴식 또는 착유 구역으로 유도하는 "유도 이동" 방식입니다. DeLaval은 자유 이동 방식은 축사 설계의 유연성과 낮은 비용이라는 장점을 제공하는 반면, 유도 이동 방식은 착유를 거부하는 소를 다시 데려오는 횟수를 줄이고 착유 빈도를 안정화하는 데 강점이 있다고 설명합니다. DeLaval: VMS V300 제품 브로셔 어느 방식이 더 우수한지는 중요한 문제가 아니라, 소떼 규모, 축사 구조, 그리고 노동력 구조에 따라 결정되는 설계 문제입니다.
그림: Duskcoil 제작. 실제 입구 구성 및 착유 자격 기준은 축사 설계 및 제조업체에 따라 다릅니다.
단위당 소 마릿수를 결정하는 요소
착유 조건을 충족하지 못하는 소의 마릿수를 결정하는 데 일반적으로 사용되는 지표 로봇 설치 대수는 일반적으로 "단위당 약 X마리"로 정해집니다. Lely는 목장 규모, 우유 생산량, 축사 구조에 따라 다르지만, 많은 농장에서 단위당 약 60마리를 목표로 삼는다고 설명합니다. Lely: Astronaut A5 Next DeLaval VMS V300은 대규모 농장에서 10,000마리 이상의 목장에서도 우수한 성능을 발휘할 수 있다고 명시하고 있지만, 이는 단일 장치가 10,000마리를 처리한다는 의미가 아니라 여러 장치를 결합한 대규모 시설 전체의 성능을 의미합니다. DeLaval: VMS V300 제품 브로셔
이러한 경험 법칙의 근거는 방정식으로 정리하면 더 쉽게 이해할 수 있습니다. 일일 작업 시간을 T [분], 방문당 평균 시간(개별 식별, 젖꼭지 감지 포함)을 t [분]이라고 합시다. 부착, 착유 및 세척 시간을 포함한 작업 시간(f)과 하루 평균 방문 횟수(f)를 고려하면, 이 장치가 처리할 수 있는 이론적인 최대 소의 수(N_{\max})는 다음과 같이 근사할 수 있습니다.
실제 운영에서 현실적인 소의 수는 로봇의 유휴 시간, 청소, 고장 대응 및 방문 시간대별 변동(예: 야간 집중)을 고려한 활용률(\eta<1)을 적용했을 때의 수치입니다. 이 방정식은 착유 로봇의 처리 용량이 단순히 "착유 속도"로 결정되는 것이 아니라, 두 가지 요소, 즉 방문당 소요 시간(t)을 얼마나 단축할 수 있는지에 대한 메커니즘 설계(이것이 DeLaval의 부착 시간 단축 주장과 관련된 부분입니다)와 축사 설계(착유 로봇이 얼마나 안정적으로 운영되는지)에 의해 결정된다는 것을 보여줍니다. 방문 빈도 f를 유지할 수 있습니다.
3. TMR 믹서: 사료를 "균일한 식사"로 혼합하는 계량기
TMR(완전혼합사료)은 조사료(건초, 사일리지 등), 농축사료(곡물, 대두박 등), 미네랄/첨가제를 영양 설계에 따른 비율로 균일하게 혼합한 사료입니다. TMR 믹서는 트랙터 견인식 또는 자가 추진식 계량 및 혼합기로, 소가 사료에서 특정 성분만 골라 먹는 "선택적 섭식"을 방지하고 전체 소떼에 설계된 영양 균형을 제공하기 위해 이러한 혼합 작업을 수행합니다. 가축 용어 사전: TMR 믹서
수평형 오거 및 수직형 오거
TMR 믹서의 혼합 메커니즘은 크게 수평형과 수직형으로 나뉩니다. 수평형 믹서는 원통형 박스 내부에서 두 개의 교차형 스크류가 회전하면서 사료를 박스 중앙으로 밀어 넣어 서로 부딪히게 하고, 그 후 앞뒤로 순환하면서 사료를 분쇄합니다. 수직형 믹서는 깔때기 모양의 호퍼 내부에 하나 이상의 수직 스크류가 사료를 아래로 끌어당기면서 절단 및 교반합니다. 료쿠산의 수평축 시리즈가 전자의 예이고, 쿤의 TMR 수직형 트윈 믹서 VT200 시리즈(트윈 스크류, 필요 동력 75.0~140.0 PS, 차량 중량 4,720~8,040 kg)가 후자의 예입니다. 료쿠산: 믹스트론 MSK 농기계: VT200 시리즈 일반적으로 수직형 믹서는 스크류가 바닥에 위치하기 때문에 기계 높이를 낮게 유지하기 쉽고, 이로 인해 축사 입구나 사료통에 높이 제한이 엄격한 시설에 적합합니다.
그림: Duskcoil 제작. 실제 오거 모양, 개수 및 회전 방향은 기계에 따라 다릅니다.
구동 방식 및 고빈도 공급
구동 방식에는 트랙터의 PTO로 구동되는 견인식, 자체 추진식(엔진 장착형), 그리고 시설 내에 설치된 고정식(엔진 또는 전기)이 있습니다. 료쿠산의 믹스트론 시리즈는 견인식 SG-T(5~33m³), 3륜 자항식 FKG(7~11m³, 55kW), 4륜 자항식 FL(13~17m³, 90kW), 고정식 엔진 구동 MGS(15~33m³, 90~140kW), 고정식 전기 SG-SE(5~33m³, 15~160kW) 등 다양한 사양을 제공합니다. 료쿠산: 믹스트론
TMR 믹서로 혼합된 사료는 일반적으로 하루에 한두 번 사료통에 대량으로 공급됩니다. 이와 대조적으로, 렐리 벡터와 같은 급이 로봇은 사료 저장 구역에서 혼합 호퍼로 사료를 넣은 후 급이 통로를 자주 순찰하며 한 번에 소량씩 공급합니다. 레이저 센서가 사료통에 남은 사료량을 감지하고 부족할 때마다 보충해 줍니다. 이는 대량 급식 시 흔히 발생하는 "신선한 사료가 줄어든 후 소가 한동안 먹지 않는 시간"을 줄여 사료 섭취량을 늘리고 남은 사료(낭비되는 사료)를 줄이는 것을 목표로 합니다. Cornes Agri: LELY Vector
배합식을 방정식으로 확인하기
질량과 농도 기준을 일정하게 유지하십시오. m_i를 급여량, d_i를 건조물 함량(0~1), C_i를 건조물 기준 영양소 농도라고 합시다. 원료의 건조 질량은 m_i d_i입니다.
C_i를 백분율로 입력하는 경우, 첫 번째 결과는 백분율입니다. 건조물 기준 농도를 습윤 질량으로 직접 가중하지 마십시오. 각 원료를 10kg씩 급여하고 건조 분획이 0.4/0.9, 건조 기준 농도가 10%/20%인 합성 사료의 경우, 건조 중량은 4/9kg이고, 혼합 농도는 약 16.92%, 건조 분획은 65%입니다. 따라서 수분 함량 변화에 따라 수분 측정과 중량 조정이 모두 필요합니다. 펜실베이니아 주립대학교 확장 프로그램.
4. 분뇨 제거 및 축사 청소 자동화
축사 바닥에 분뇨와 소변이 고이면 소의 발굽이 지속적으로 비위생적이고 습한 환경에 노출되어 발굽 질환과 유방염의 위험이 높아집니다. 분뇨 제거는 착유나 사료 급여만큼 눈에 띄지는 않지만, 그 빈도와 철저함은 소의 건강과 직접적인 관련이 있습니다.
전통적인 방식은 체인식 축사 청소기입니다. 이 청소기는 바닥에 매설된 채널 안에서 체인으로 구동되는 스크레이퍼가 연속적으로 또는 간헐적으로 왕복하며 분뇨와 오줌을 모아 배출구 또는 지하 피트로 보내는 방식입니다. 오리온 머시너리의 축사 청소기(BCB-8A, BCB-10)는 이러한 방식에 속하며, 높은 내구성과 손상 방지 안전 장치가 특징입니다. 오리온 머시너리: 분뇨 처리 시스템
반면, 렐리 디스커버리 컬렉터는 바닥에 고정된 채널이 없습니다. 축사 안을 자율 주행하며 진공 흡입 방식으로 분뇨와 오줌을 수거합니다. 전면 스크레이퍼가 분뇨와 오줌을 모은 후 흡입 노즐을 통해 기계 내부로 빨아들입니다. 모래 깔짚 축사에서는 물을 사용하여 모래/분뇨 혼합물을 탱크에서 씻어냅니다. 무선 충전 패드를 통해 충전하며, 배출, 충전, 물 보충 모두 하나의 중앙 스테이션에서 관리할 수 있습니다. 레리: 디스커버리 컬렉터
국내 제조사들에서도 자율 주행 제품이 등장했다. 오리온머신이 2024년 2월에 출시한 "BARN-E"는 설정된 시간에 축사를 자동으로 순찰하며 분뇨와 오줌을 내장 탱크에 직접 수거하는 로봇이다. 소의 안전을 고려하여 분당 6.5m의 저속으로 주행하며, 계단이 없는 축사 전체를 청소할 수 있고, 발굽을 건조하게 유지하여 발굽 질환 예방에도 도움이 될 것으로 기대된다. 작동 상태는 JMS 관리 시스템을 통해 인터넷으로 확인할 수 있다. Rakuconne: 자동 분뇨 수집 장치 "BARN-E"
그림: Duskcoil 제작. 실제 구조, 주행 경로 및 배출 방법은 기계에 따라 다릅니다.
방법에 관계없이 공통적인 목표는 "분뇨와 오줌의 체류 시간을 최소화하는 것"입니다. 연속 작동 체인형 시스템은 구조가 간단하고 신뢰성이 높지만, 축사 설계에 바닥 배수로라는 토목 공학적 제약을 반영해야 합니다. 자율 주행 로봇은 바닥 개조가 덜 필요하다는 장점이 있지만, 축사 환경(통로 폭, 계단, 장애물)에 적응하고 배터리/충전 인프라를 구축해야 도입이 가능합니다.
5. 개별 관리 센서: 행동 데이터를 통해 발정 및 질병 징후 파악
낙농업에서 번식 관리의 핵심은 발정 시기를 정확하게 파악하고 적절한 시기에 인공수정을 실시하는 것입니다. 사람의 관찰(육안 검사)은 노동 집약적이며 야간이나 짧은 발정 징후를 놓치기 쉽습니다. 개별 관리 센서는 소의 목 등에 부착된 웨어러블 태그를 통해 행동 데이터를 지속적으로 수집하여 발정, 분만 등의 징후를 감지함으로써 이러한 관찰 노동을 보완하는 기술입니다. 질병.
팜노트 컬러(Farmnote Color)는 소의 활동 데이터를 실시간으로 수집하고 게이트웨이를 통해 클라우드로 전송하는 목걸이형 웨어러블 기기입니다. 가속도계가 내장되어 있으며, AI 기반 행동 분석을 통해 발정 징후나 질병 등의 이상 징후를 감지하여 스마트 기기에 알림을 보냅니다. 이 기기는 크기가 106mm × 80mm × 29mm이고 무게는 약 165g이며, 배터리 수명은 약 5년입니다. 중계 장치인 에어 게이트웨이(Air Gateway)는 축사 내 설치 지점에서 반경 30m 이내 최대 100마리의 소를 지원할 수 있습니다. 감지 항목은 발정 징후, 활동량 감소(질병 징후), 분만 24시간 전까지의 분만 징후, 반추 시간 데이터 등 광범위합니다. 팜노트: 팜노트 컬러
개체의 "기준선"에서 벗어난 편차를 통한 이상 징후 포착
이러한 개념은 여러 분야에 걸쳐 공유됩니다. 웨어러블 기반 발정 및 건강 모니터링 시스템의 특징은 전체 소떼에 걸쳐 단일한 기준치를 적용하는 대신, 각 개체의 기준 상태에서의 편차를 감지한다는 점입니다. 특정 소의 일일 활동 지수를 A(d)이라고 하고, 최근 일정 기간(발정이나 분만과 같은 사건 발생 기간 제외) 동안의 평균과 표준 편차를 각각 \mu와 \sigma라고 할 때, 표준 편차는 다음과 같이 표현할 수 있습니다.
기본적인 프레임워크는 z(d)이 양의 방향으로 크게 나타나고 일정 기간 동안 지속되면 발정과 관련된 활동 증가 가능성을 시사하고, 음의 방향으로 크게 벗어나면 질병이나 절뚝거림과 관련된 활동 감소 가능성을 시사한다는 것입니다. \mu,\sigma에 개체별 차이(자연적으로 활동적인 소 vs. 차분한 소)를 반영함으로써 전체 소떼에 적용되는 고정된 기준치보다 민감도를 높일 수 있지만, 이를 위해서는 누적 데이터가 필요합니다. 기준선을 설정하는 기간이며, 송아지 분만 시기나 계절/온도 변화와 같은 다른 요인으로 인해 활동 수준이 변할 수 있다는 점에 유의해야 합니다. 실제 제품에서 사용하는 구체적인 알고리즘은 대부분 공개되지 않았으며, 여기서는 업계에서 일반적으로 사용되는 사고방식의 틀을 제시합니다.
6. 현재 제품의 공개 사양 비교
아래 표는 네 가지 영역 각각에 대해 공개 페이지에서 신뢰할 수 있게 확인할 수 있는 지표를 발췌한 것입니다. 가격은 사양, 지역 및 옵션에 따라 다르므로 도입 결정은 대리점 견적을 통해 다시 확인해야 합니다. 기준일은 2026년 9월 4일입니다.
| 카테고리 | 제품 예시 | 공개 정보에서 확인할 수 있는 주요 사항 | 공식 URL |
|---|---|---|---|
| 착유 로봇 | Lely Astronaut A5 Next | 대략적인 목표: 유닛당 약 60마리의 젖소, 3중 레이저 + 카메라 유두 감지, 하이브리드 암, AOS-2 제어 | Astronaut A5 Next / 국내 유통업체 |
| 착유 로봇 | DeLaval VMS V300 | 최대 99.8% 부착 성공률, 부착 시간 최대 50% 단축, 최대 99% 유두 분무 적중률, 자유/유도 주행 지원 | 제품 브로셔 PDF |
| TMR 믹서 | Ryokusan Mixtron 시리즈 | 견인식(5–33 m³), 3륜 자가 추진식(7–11 m³/55 kW), 4륜 자가 추진식(13–17 m³/90 kW), 고정식 엔진 구동식(15–33 m³), 고정식 전기식(5–33 m³) | Mixtron |
| TMR 믹서 | Kuhn VT200 시리즈 (수직 트윈) | 수직형 트윈 오거, 필요 출력 75.0~140.0 PS, 차량 중량 4,720~8,040 kg | VT200 시리즈 |
| 사료 공급 로봇 | Lely Vector | 자동 혼합 + 고주파 순찰 사료 공급, 레이저 센서를 통한 잔여 사료 감지, 하중 측정 기능이 있는 사료 집게 | LELY Vector |
| 분뇨 수거 로봇 | Lely Discovery Collector | 진공 흡입 방식, 무선 충전, 중앙 스테이션에서 배출/충전/급수 동시 처리 | Discovery Collector |
| 분뇨 수거 로봇 | Orion Machinery BARN-E | 자율 수거 로봇, 주행 속도 6.5 m/min, JMS 원격 모니터링, 2024년 2월 출시 | BARN-E 소개 기사 ) |
| 개별 관리 센서 | 팜노트 컬러 | 칼라형 가속도계(106×80×29mm, 약 165g), 배터리 수명 약 5년, 에어 게이트웨이 반경 30m/최대 100마리, 발정, 분만 징후 및 반추 감지 | 팜노트 컬러 |
단순히 "단위당 두수" 또는 "부착 성공률"과 같은 수치를 나란히 놓고 비교하는 데 주의해야 합니다. 실제 값은 시험 농장 데이터, 소 품종 구성, 축사 구조 및 관리 기술에 따라 달라집니다. DeLaval은 자체 자료에서 공개된 수치는 시험/시범 농장의 데이터이며 결과를 보장하지 않는다고 명확히 밝히고 있습니다. DeLaval: VMS V300 제품 브로셔
7. 데이터 통합 및 스마트 낙농업의 경영 영향
우유 생산량 및 품질 데이터 착유 로봇, TMR 혼합기의 사료 급여 기록, 분뇨 제거 로봇의 작업 로그, 그리고 개별 관리 센서의 활동 데이터는 각각 그 자체로 가치가 있지만, 단일 축사 관리 시스템으로 통합될 때 진정한 가치를 발휘합니다. 착유 데이터에서 나타나는 우유 생산량 감소, 개별 관리 센서에서 나타나는 활동량 감소, 그리고 TMR 사료 잔량 증가가 모두 같은 개체에서 동시에 발생한다면, 이는 조기 질병 발견이나 사료 배합 재검토로 이어질 수 있습니다. 농림수산성의 스마트 농업 기술 카탈로그(축산)는 이러한 기술들을 "감지/모니터링", "생체 데이터 활용", "사료 환경 데이터 활용", "자율 주행/노동력 절감", "관리 데이터"의 네 가지 범주로 분류하여, 축산업을 일본 농업 분야 중 ICT 도입 및 스마트화가 가장 앞선 분야 중 하나로 자리매김하고 있습니다. [농림수산성: 스마트 농업 기술 카탈로그] (축산)( https://www.maff.go.jp/j/kanbo/smart/smart_agri_technology/smartagri_catalog_chikusan.html )
경영 측면에서, 농림축산산업공사(Agriculture and Livestock Industries Corporation)는 착유 로봇을 도입한 농장의 사례 분석을 발표했습니다. 이 분석에서는 도입 후 노동 시간 추세와 착유 속도 향상, 사료 최적화, 가축 관리 효율성 개선을 통한 수익성 향상 효과를 추정했습니다. 농림축산산업공사: 착유 로봇이 낙농 경영 수익성 및 노동 환경 개선에 미치는 영향 이러한 추정치는 특정 농장 및 시설을 기반으로 하므로, 경영 규모와 운영 방식에 따라 효과의 크기가 달라질 수 있음을 유념해야 합니다.
8. 도입 및 운영 시 주의 사항
가축 기계 자동화는 노동 부담 감소라는 분명한 이점을 제공하지만, 몇 가지 운영상의 주의 사항이 있습니다. 첫째, 착유 로봇, 사료 공급 로봇, 분뇨 제거 로봇 모두 센서 또는 메커니즘의 교정 오차가 발생하면 오탐지나 작업 품질 저하로 이어질 수 있습니다. 유두 감지 정확도, 사료 계량 정확도, 활동 센서의 기준선 추정 정확도는 정기적인 점검, 청소 및 소프트웨어 업데이트 없이는 유지될 수 없습니다.
둘째, 자동화가 "관찰이 더 이상 필요 없다"는 것을 의미하지는 않습니다. 개별 관리 센서가 기준선에서 벗어난 것을 감지하더라도 발정 확인, 치료 필요 여부 결정 등 최종 판단은 사람이 내립니다. 센서는 단지 오류를 줄이는 보조 수단일 뿐이며, 현장 관찰, 촉진 또는 임상 소견을 대체하는 것은 아닙니다.
셋째, 축사 내부의 높은 습도, 암모니아, 먼지는 전자 장치, 배터리 및 무선 통신에 가혹한 환경입니다. 무선 충전이나 자율 주행 로봇을 도입할 경우 통신 안정성, 방진/방수 기능, 전원 또는 통신 장애 발생 시 안전 작동 여부를 확인해야 합니다. 넷째, 착유 로봇의 성능에 영향을 미치는 중요한 변수 중 하나는 착유실 내 이동 방식(자유 이동 또는 유도 이동)이므로 이를 반드시 고려해야 합니다. 축사 설계까지 고려하여 기계의 개별 사양만 비교해서는 안 됩니다.
요약
작물 재배를 위한 농업 기계와 달리, 축사 기계는 살아있는 생물의 리듬을 방해하지 않고 일상적인 작업을 원활하게 진행하도록 설계된 기계입니다. 착유 로봇은 소의 자발적인 방문 행동에 따라 작동하며, 젖꼭지 감지, 자동 부착, 우유 품질 감지 등의 처리 시간과 축사 동선 설계가 처리 용량을 결정합니다. TMR 믹서는 가중 평균으로 표현된 영양 설계에 따라 불균일한 사료를 혼합하는 계량 기계이며, 수평형과 수직형 스크류 컨베이어는 기계 형태와 설치 제약 조건 사이의 절충안입니다. 분뇨 제거 및 축사 청소는 기존의 체인 방식에서 진공 흡입 및 자율 주행 방식으로 발전하고 있으며, 개별 관리 센서는 각 개체의 정상 범위에서 벗어난 이상 징후를 감지하려고 합니다. 이러한 모든 기술은 서로 결합될 때 비로소 살아있는 생물을 대상으로 하는 자동화 시스템으로 기능한다는 점을 이해하고 평가해야 합니다. 축사 설계, 사료 관리, 그리고 담당자의 최종 판단을 모두 고려해야 합니다. 단순히 성능 지표만으로 판단해서는 안 됩니다.
로봇 처리량만으로 로봇 규모를 결정할 수 있을까요?
청소, 대기열, 고장, 동물 이동량 등을 고려해야 합니다. 최대 수요 시간대에도 동물과 작업이 원활하게 진행될 수 있는지 확인하세요.
참고 자료
- Lely: Astronaut A5 Next (2026년 9월 4일 확정)
- Lely: 25 Years of Robotic Milking (2026년 9월 4일 확정)
- Lely: History of the milking robot (2026년 9월 4일 확정)
- [Cornes] - 농업: Astronaut A5 (2026년 9월 4일 확정)
- DeLaval: VMS V300 제품 브로셔 (PDF) (2026년 9월 4일 확정)
- DeLaval: 2025년 모델 발표 (2026년 9월 4일 확정)
- Ryokusan: Mixtron (2026년 9월 4일 확정)
- MSK Agricultural Machinery: Kuhn VT200 시리즈 (2026년 9월 4일 확정)
- Cornes Agri: LELY Vector (2026년 9월 4일 확정) 2026)
- Lely: Discovery Collector (2026년 9월 4일 확정)
- Orion Machinery: 분뇨 처리 시스템 (2026년 9월 4일 확정)
- Rakuconne: 자동 분뇨 수집 장치 "BARN-E" (2026년 9월 4일 확정)
- Farmnote: Farmnote Color (2026년 9월 4일 확정)
- 가축 용어 사전: TMR 믹서 (2026년 9월 4일 확정)
- 농림수산성: 스마트 농업 기술 카탈로그(가축) (2026년 9월 4일 확인)
- 농축산업공사: 착유 로봇이 낙농 경영 수익성 및 노동 조건 개선에 미치는 영향 (2026년 9월 4일 확인)
댓글
먼저 로그인해 주세요.
아직 데이터가 없습니다.