Contents — find the section you need
Os tratores, colheitadeiras, transplantadoras de arroz e semeadoras abordados até agora em "Engenharia de Máquinas Agrícolas 101" são máquinas que realizam trabalhos sazonais em um curto período. As máquinas para pecuária têm uma natureza diferente. Elas lidam não com um campo, mas com um ser vivo, e a ordenha, a alimentação e a remoção de esterco continuam sem parar, várias vezes ao dia, 365 dias por ano. E as vacas não podem esperar, e apressá-las indevidamente afeta negativamente a produção de leite e a saúde. O cerne da engenharia de máquinas para pecuária não é a potência ou a velocidade de processamento — é o projeto de sistemas de dosagem, transporte e sensores que gerenciam continuamente "quando, para quem, o quê e quanto", sem jamais interromper o ritmo de vida do animal.
Este artigo aborda quatro áreas: o sistema automático de ordenha (robô de ordenha), o misturador de ração total misturada (máquina de mistura e alimentação de ração), a automação da remoção de esterco e da limpeza do estábulo, e sensores de gerenciamento individual (medidores de atividade, etiquetas vestíveis). Todos são voltados principalmente para operações de gado leiteiro e de corte. Salvo indicação em contrário, as especificações e descrições das funcionalidades dos produtos baseiam-se nas informações públicas de cada fabricante, confirmadas em 4 de setembro de 2026.
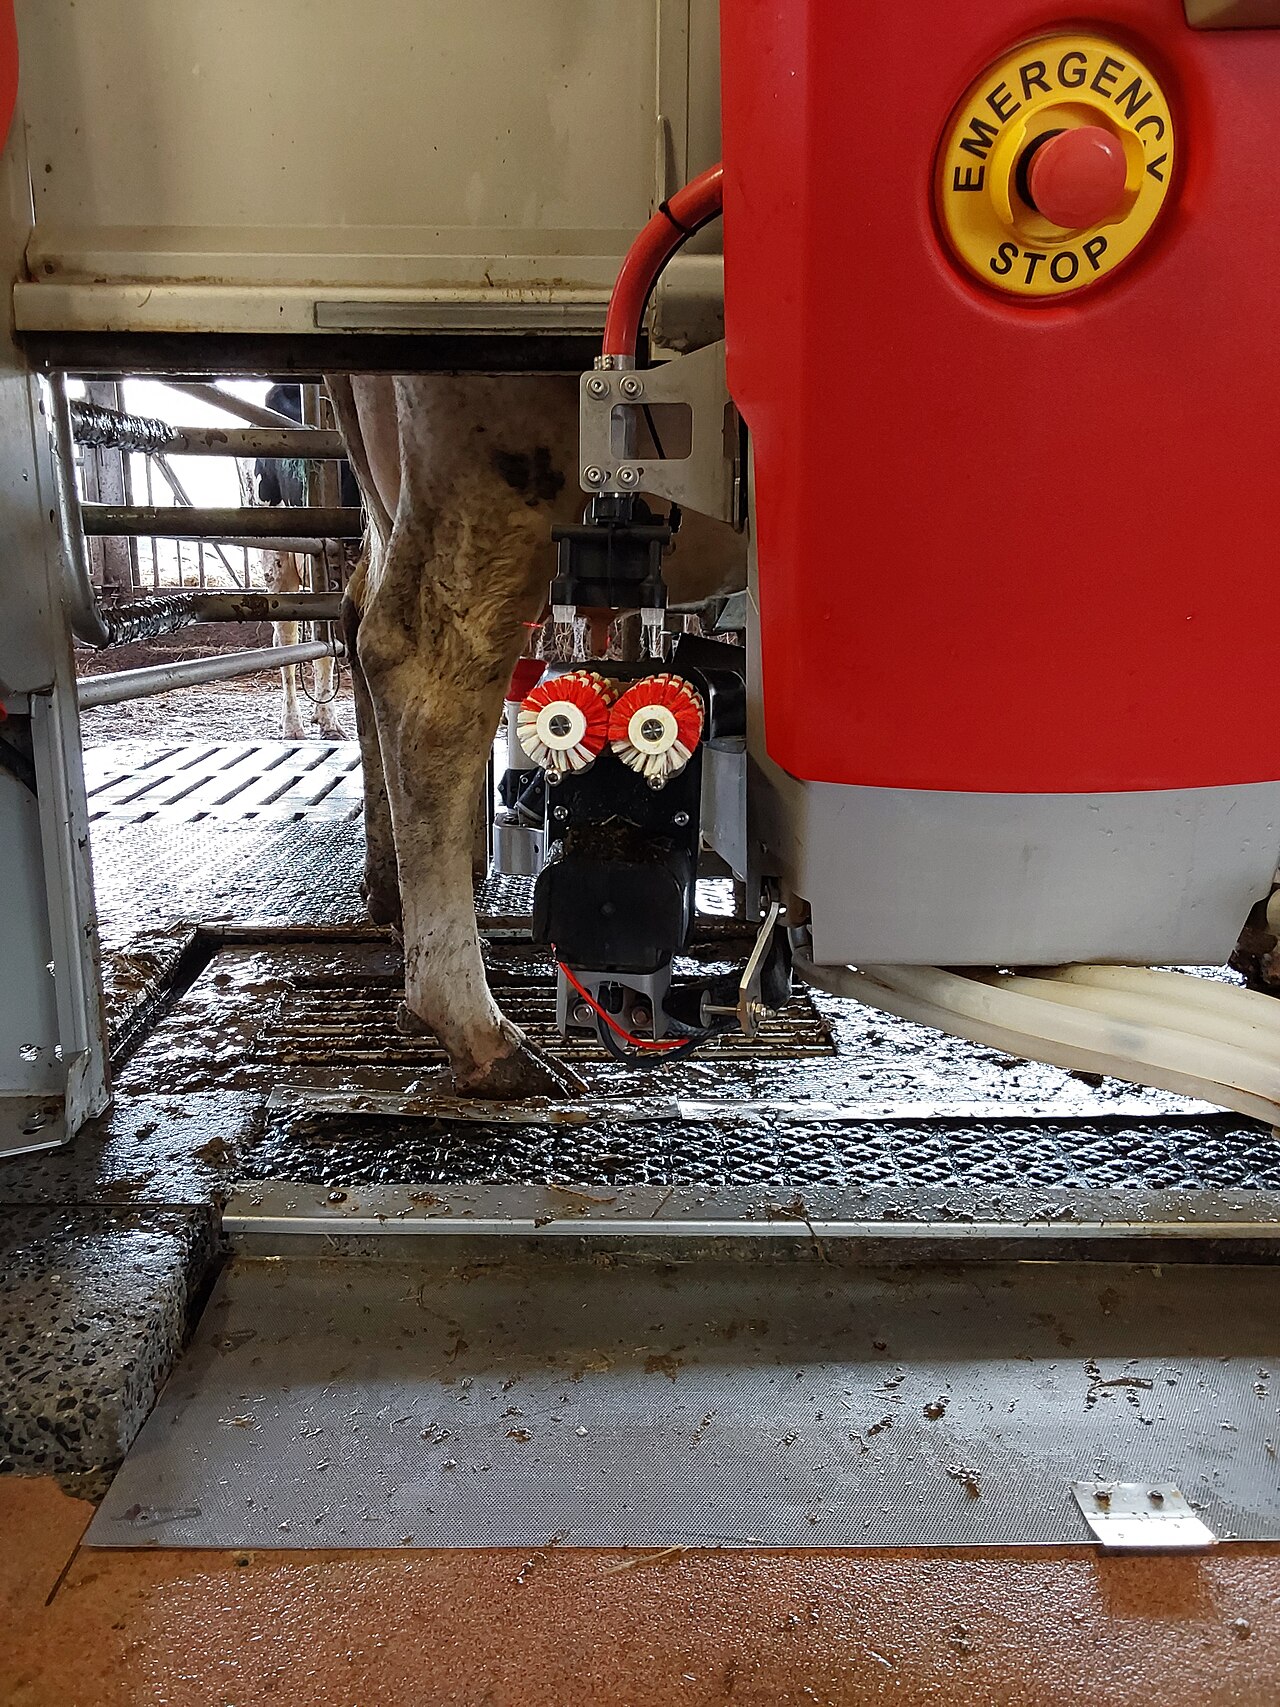 Um robô de ordenha automático em uso
Imagem: Cow in milking robot 01 (.Anja., CC BY-SA 4.0), Wikimedia Commons. Não se trata do Lely Astronaut ou do DeLaval VMS V300 discutidos no texto — um exemplo representativo mostra como um robô de ordenha localiza, limpa e se conecta aos tetos.

Resumo em 30 segundos
-
Um robô de ordenha integra identificação individual, detecção de tetos por laser/câmera, conexão automática por meio de um braço robótico e sensores de qualidade do leite (condutividade, cor, contagem de células somáticas, etc.), possibilitando a "ordenha voluntária", na qual a vaca visita o robô de ordenha por vontade própria.
-
O projeto de tráfego de vacas segue duas abordagens: "tráfego livre", onde as vacas se movem livremente pelo estábulo, e "tráfego guiado", onde portões de seleção direcionam a sequência de alimentação, descanso e ordenha — e esse equilíbrio afeta a eficiência de processamento e a carga de trabalho de um robô de ordenha.
-
O misturador TMR (Total Mixed Ration) é uma máquina de dosagem e mistura que combina materiais com diferentes propriedades físicas — forragem, ração concentrada e aditivos — em uma ração uniforme, utilizando uma rosca sem-fim horizontal ou vertical. Existem modelos rebocados, autopropelidos e estacionários, tanto elétricos quanto movidos a motor.
- A remoção de esterco e a limpeza de estábulos estão se automatizando, passando do mecanismo tradicional de transporte contínuo com raspadores de corrente para robôs que coletam por sucção a vácuo, até robôs que se movem autonomamente pelo estábulo e coletam o esterco em um tanque a bordo.
- Sensores de gerenciamento individual são uma tecnologia que utiliza uma etiqueta vestível com um acelerômetro integrado para medir o nível de atividade e o tempo de ruminação de uma vaca, detectando desvios da linha de base de cada indivíduo para identificar sinais de cio, doenças ou parto mais cedo e de forma mais abrangente do que a observação humana.
- O Lely Astronaut A5 Next tem como alvo aproximadamente 60 vacas por unidade; O sistema de enfardamento DeLaval VMS V300 afirma ter uma taxa de sucesso de enfardamento de até 99,8% e suporte para rebanhos de até 10.000 cabeças. No mercado interno, a série Mixtron da Ryokusan é representativa para misturadores de ração total misturada (TMR), o BARN-E da Orion Machinery para robôs autônomos de coleta de esterco e o Farmnote Color da Farmnote para sensores de manejo individual.
1. A filosofia de design compartilhada entre as máquinas para pecuária: Nunca interrompa o ritmo da vaca
As máquinas destinadas a culturas agrícolas precisam oferecer alta capacidade de processamento apenas durante as estações fixas de plantio, controle de pragas e colheita. As máquinas para pecuária, por outro lado, têm limitações decorrentes do fato de seu alvo ser um ser vivo. A frequência e o intervalo de ordenha devem ser gerenciados em relação à produção, à condição do úbere e ao restante do programa de alimentação; a ração deve ser fornecida diariamente com qualidade e quantidade consistentes, caso contrário, o ambiente de fermentação dentro do rúmen (primeiro estômago) é interrompido; E o esterco deixado no chão dificulta o manejo da higiene dos cascos e do úbere. Em outras palavras, as máquinas para pecuária não são "máquinas que nivelam os picos de trabalho sazonal" — são "máquinas que mantêm em funcionamento, de forma mais confiável do que o trabalho manual, um trabalho que nunca deve ser interrompido, todos os dias".
Essa diferença também se reflete na filosofia de design. Um robô de ordenha é um sistema passivo que opera com base na vontade da vaca (seu comportamento de visita à ordenhadeira); um misturador de ração total misturada (TMR) é um dispositivo que traduz os resultados de um cálculo numérico — o planejamento nutricional — em precisão mecânica de dosagem; e robôs e sensores para remoção de esterco são máquinas de monitoramento contínuo destinadas a "detectar anormalidades antes que ocorram". O restante deste artigo analisa cada um deles em detalhes.
2. O Robô de Ordenha: Uma Máquina Onde a Vaca Escolhe "Quando Quer Ser Ordenhada"
O protótipo do robô de ordenha (sistema de ordenha voluntária, VMS) data do início da década de 1990. A Lely considera o dia 18 de agosto de 1992 — o dia em que o leite cru começou a fluir para o tanque vindo do primeiro robô de ordenha Astronaut — como um passo importante na ordenha robótica comercial. Lely: 25 Anos de Ordenha Robótica Desde então, o desenvolvimento ocorreu em etapas: fixação automática do copo de ordenha (A2), integração de sensores de qualidade do leite no braço robótico (A3) e o conceito I-Flow (A4), um layout de passagem em linha reta que não impede o movimento da vaca. Lely: História do robô de ordenha
Identificação Individual, Detecção de Tetos e Encaixe Automático
O fluxo básico de um robô de ordenha segue esta ordem: (1) identificação individual da vaca, (2) detecção da posição dos tetos por meio de câmera/laser 3D, (3) pré-tratamento (limpeza, estimulação) e encaixe automático dos copos de ordenha por meio do braço robótico, (4) monitoramento da qualidade/volume do leite durante a ordenha e (5) desinfecção e limpeza pós-ordenha. O Lely Astronaut A5 Next está equipado com um sistema de detecção de tetos que combina escaneamento a laser de três camadas com uma câmera de campo amplo, um braço híbrido que reduz substancialmente o consumo de ar em comparação com o modelo anterior e um sistema de controle chamado AOS-2. Cornes Agri: Astronaut A5 O DeLaval VMS V300 afirma ter uma taxa de sucesso de conexão de até 99,8% graças ao seu sistema de detecção de tetos DeLaval InSight, uma redução de até 50% no tempo de conexão em comparação com o modelo anterior e uma taxa de acerto de até 99% na pulverização dos tetos (desinfecção dos tetos), com uma amplitude de movimento do braço que cobre alturas de tetos de 27 a 75 cm. DeLaval: Brochura do produto VMS V300 O modelo mais recente, anunciado em abril de 2025, utiliza um recurso chamado Ordenha Sensível ao Fluxo para alcançar uma economia média de tempo de 27 segundos por ordenha (até 40 segundos), e relatos indicam que clientes atuais afirmaram que o mesmo robô agora consegue ordenhar aproximadamente cinco vacas adicionais. DeLaval: Anúncio do modelo 2025
Para a detecção da qualidade do leite, a condutividade, a cor e a temperatura são medidas em tempo real, e o leite que apresentar sinais de mastite é automaticamente desviado. Vale ressaltar que essa não é uma função que aumenta o volume de leite em si — trata-se de uma função de controle de qualidade que impede que o leite com anormalidades se misture ao tanque destinado ao transporte.
Design de Tráfego de Vacas: Tráfego Livre e Tráfego Guiado
Considerando apenas as dezenas de segundos a poucos minutos de trabalho envolvidos na colocação das teteiras, um robô de ordenha pode parecer um dispositivo de automação simples. Na prática, porém, seu desempenho real depende muito do design de tráfego em todo o estábulo, que controla "quando uma vaca visita o robô". A DeLaval cita duas abordagens: "tráfego livre", onde as vacas podem se mover livremente entre a área de alimentação, a área de descanso e o robô, e "tráfego guiado", onde um portão de seleção determina o destino da vaca e a direciona para a alimentação, descanso ou ordenha. Afirmam que o tráfego livre oferece vantagens em termos de flexibilidade no projeto do estábulo e baixo custo, enquanto o tráfego guiado oferece vantagens na redução da necessidade de buscar vacas que se recusam a ser ordenhadas e na estabilização da frequência de ordenha. DeLaval: Brochura do produto VMS V300 Qual é superior não é a questão — trata-se de uma decisão de projeto tomada de acordo com o tamanho do rebanho, o layout do estábulo e a estrutura de mão de obra.
Figura: Criada pela Duskcoil. A configuração real do portão e os critérios de elegibilidade para ordenha variam de acordo com o projeto e o fabricante do estábulo.
Fatores que determinam o número de vacas por unidade
Uma métrica comumente usada para decidir quantos robôs de ordenha instalar é uma regra prática. de "cerca de X vacas por unidade". A Lely explica que, embora varie de acordo com o tamanho do rebanho, o nível de produção de leite e o layout do estábulo, muitas fazendas usam uma meta aproximada de cerca de 60 vacas por unidade. Lely: Astronaut A5 Next O sistema de ordenha móvel VMS V300 da DeLaval afirma que operações em larga escala podem atingir o desempenho esperado mesmo com rebanhos de 10.000 cabeças ou mais — mas isso não significa que uma única unidade processe 10.000 cabeças; refere-se à capacidade de uma grande instalação inteira combinando várias unidades. DeLaval: Brochura do produto VMS V300
O raciocínio por trás dessa regra prática é mais fácil de entender quando organizado como uma equação. Seja T [min] o tempo operacional diário, t [min] o tempo médio por visita (incluindo identificação individual, detecção de tetos, inserção, ordenha e lavagem), e f [visitas/dia] seja o número médio de visitas de uma vaca por dia. Então, o número máximo teórico de vacas que a unidade pode processar, N_{\max}, pode ser aproximado como
Na operação real, um número realista de cabeças é N\approx\eta N_{\max}, aplicando uma taxa de utilização \eta<1 que leva em conta o tempo ocioso do robô, a limpeza, a resposta a falhas e a variação do horário das visitas (por exemplo, concentração à noite). O que esta equação mostra é que a capacidade de processamento de um robô de ordenha não é determinada simplesmente pela "velocidade de ordenha" — ela é determinada por dois fatores em conjunto: o projeto do mecanismo, em quanto o tempo por visita t pode ser reduzido (é aqui que entram as alegações da DeLaval sobre a redução do tempo de conexão). brincadeira) e projeto do estábulo, em relação à estabilidade com que a frequência de visitas pode ser mantida.
3. O Misturador de Ração Total Misturada (TMR): Uma Máquina Dosadora que Mistura a Ração em uma "Refeição Uniforme"
A Ração Total Misturada (TMR) é uma ração na qual forragem (feno, silagem, etc.), ração concentrada (grãos, farelo de soja, etc.) e minerais/aditivos são misturados uniformemente em uma proporção baseada no projeto nutricional. Um misturador de TMR é uma máquina dosadora e misturadora, rebocada por trator ou autopropelida, que realiza essa mistura, com o objetivo de evitar que as vacas façam "alimentação seletiva" — escolhendo apenas certos componentes da ração — e fornecer o equilíbrio nutricional planejado para todo o rebanho. Dicionário de Terminologia Pecuária: Misturador de Ração Total Misturada
Tipos de Rosca Horizontal e Rosca Vertical
Mecanismo de mistura de um misturador de TMR Os misturadores se dividem em dois tipos principais: horizontal e vertical. No tipo horizontal, duas roscas transversais giram dentro de uma caixa cilíndrica, impulsionando a ração para o centro, onde ela colide e se acumula, sendo então decomposta por um movimento circulatório da frente para trás. No tipo vertical, uma ou mais roscas verticais dentro de uma tremonha em forma de funil puxam a ração para baixo, cortando-a e agitando-a. A série de eixo horizontal da Ryokusan é um exemplo do primeiro tipo, e a série VT200 da Kuhn (duas roscas, potência necessária de 75,0 a 140,0 PS, peso do veículo de 4.720 a 8.040 kg) é um exemplo do segundo. Ryokusan: Mixtron MSK Agricultural Machinery: Série VT200 Geralmente, como a rosca fica na parte inferior em uma unidade do tipo vertical, a altura da máquina é mais fácil de controlar. Mantenha-se baixo, e diz-se que é adequado para instalações com restrições rigorosas de altura na entrada do estábulo ou no cocho.
Figura: Criada pela Duskcoil. O formato, a quantidade e o sentido de rotação reais da rosca variam de acordo com a máquina.
Método de Acionamento e Alimentação de Alta Frequência
Os métodos de acionamento incluem o tipo rebocado, acionado pela tomada de força (TDF) de um trator, o tipo autopropelido (montado no motor) e o tipo estacionário instalado em uma instalação (com motor ou elétrico). A série Mixtron da Ryokusan abrange uma gama de especificações públicas, incluindo: SG-T rebocado com capacidade de 5 a 33 m³, FKG autopropelido de 3 rodas com capacidade de 7 a 11 m³ (55 kW), FL autopropelido de 4 rodas com capacidade de 13 a 17 m³ (90 kW), MGS estacionário acionado por motor com capacidade de 15 a 33 m³ (90 a 140 kW) e SG-SE elétrico estacionário com capacidade de 5 a 33 m³ (15 a 160 kW). Ryokusan: Mixtron
A ração misturada por um misturador TMR é normalmente fornecida a granel no cocho uma ou duas vezes por dia. Um robô de alimentação, como o Lely Vector, por outro lado, carrega materiais da área de armazenamento de ração para uma tremonha de mistura e, em seguida, percorre o corredor de alimentação com alta frequência, entregando pequenas quantidades de cada vez. Um sensor a laser detecta a quantidade restante de ração no cocho e a repõe sempre que for insuficiente, visando reduzir o "período de tempo após a diminuição da ração fresca, quando a vaca não se alimenta por um tempo", que tende a ocorrer com a alimentação em grandes quantidades, aumentando o consumo e reduzindo o desperdício de ração. Cornes Agri: LELY Vector
Confirmando a Formulação da Ração com uma Equação
Mantenha as bases de massa e concentração consistentes. Seja m_i a massa como fornecida, d_i a fração de matéria seca (0 a 1) e C_i a concentração de nutrientes em base seca. A massa seca do ingrediente é m_i d_i.
Se C_i for inserido como uma porcentagem, o primeiro resultado também será uma porcentagem. Não pondere as concentrações em base seca diretamente pelas massas úmidas. Em um exemplo sintético com 10 kg de cada ingrediente (em base seca), frações secas de 0,4/0,9 e concentrações em base seca de 10%/20%, as massas secas são de 4/9 kg, a concentração da mistura é de aproximadamente 16,92% e a fração seca é de 65%. Portanto, as alterações na umidade exigem tanto a medição da umidade quanto o ajuste da massa. Penn State Extension.
4. Automatizando a Remoção de Dejetos e a Limpeza do Estábulo
Quando dejetos e urina se acumulam no piso do estábulo, os cascos ficam constantemente expostos a um ambiente úmido e insalubre, aumentando o risco de doenças dos cascos e mastite. A remoção de dejetos é menos visível do que a ordenha ou a alimentação, mas sua frequência e eficácia estão diretamente ligadas à saúde das vacas.
A abordagem tradicional é a limpeza de estábulos do tipo corrente, na qual um raspador acionado por uma corrente se desloca continuamente ou intermitentemente para frente e para trás dentro de um canal embutido no piso, coletando esterco e urina e enviando-os para um ponto de descarte ou um poço subterrâneo. Os sistemas de limpeza de estábulos da Orion Machinery (BCB-8A, BCB-10) pertencem a essa linhagem e são caracterizados por alta durabilidade e um mecanismo de segurança para prevenção de danos. Orion Machinery: Sistema de tratamento de esterco
O coletor Lely Discovery, em contraste, não utiliza um canal fixo no piso — ele coleta esterco e urina por sucção a vácuo enquanto se desloca autonomamente pelo estábulo. Um raspador frontal recolhe o esterco e a urina antes de serem aspirados para dentro da máquina por um bocal de sucção e, em estábulos com cama de areia, a água é utilizada para enxaguar a mistura de areia e esterco do tanque. O carregamento é feito por meio de uma base de carregamento sem fio, e o descarte, o carregamento e o reabastecimento de água podem ser realizados simultaneamente em uma única estação central. Lely: Discovery Collector
Produtos com direção autônoma também surgiram de fabricantes nacionais. O "BARN-E", lançado pela Orion Machinery em fevereiro de 2024, é um robô que se desloca automaticamente pelo estábulo em horários predefinidos e coleta esterco e urina diretamente em um tanque a bordo; ele se move a uma baixa velocidade de 6,5 m por minuto, visando a segurança das vacas, consegue limpar toda a área sem degraus e espera-se que ajude a prevenir doenças nos cascos, mantendo-os secos. O status de operação pode ser verificado pela internet através do sistema de gerenciamento JMS. Rakuconne: Dispositivo automático de coleta de esterco "BARN-E"
Figura: Criada por Duskcoil. A estrutura real, a rota de condução e o método de descarga variam de acordo com a máquina.
Independentemente de No método, o objetivo comum é "minimizar o tempo de contato do esterco e da urina". Sistemas de corrente de operação contínua são simples em estrutura e confiáveis, mas exigem a incorporação da restrição de engenharia civil de um canal no piso ao projeto do estábulo. Robôs com acionamento autônomo têm a vantagem de exigir menos reformas no piso, mas a adaptação ao ambiente do estábulo — largura do corredor, degraus, obstáculos — e a construção da infraestrutura de baterias/carregamento são condições para sua adoção.
5. Sensores de Manejo Individual: Leitura de Sinais de Estro e Doenças a partir de Dados Comportamentais
A chave para o manejo reprodutivo em operações leiteiras é identificar com precisão o momento do estro e realizar a inseminação artificial no momento certo. A observação humana (verificação visual) representa uma grande carga de trabalho e pode facilmente não detectar sinais noturnos ou breves de estro. Sensores de manejo individual são uma tecnologia que complementa esse trabalho de observação, adquirindo continuamente dados comportamentais por meio de um dispositivo vestível fixado, por exemplo, no pescoço da vaca, detectando sinais de estro, parto e doenças.
Farmnote Color é um Dispositivo vestível tipo coleira com acelerômetro integrado que coleta dados de atividade da vaca em tempo real, envia-os para a nuvem através de um gateway e utiliza análise comportamental baseada em IA para detectar anormalidades como sinais de cio ou doenças, notificando um dispositivo inteligente. A unidade mede 106 mm × 80 mm × 29 mm, pesa cerca de 165 g e tem uma duração de bateria de aproximadamente cinco anos; a unidade de retransmissão, Air Gateway, suporta até 100 cabeças em um raio de 30 metros do ponto de instalação no estábulo. Os itens detectados abrangem uma ampla gama, incluindo sinais de cio, queda no nível de atividade (sinais de doença), sinais de parto até 24 horas antes e dados de ruminação. Farmnote: Farmnote Color
Capturando Anormalidades por meio do Desvio da "Linha de Base" Individual
Um conceito comum a esses dispositivos vestíveis para detecção de cio A principal vantagem dos sistemas de monitoramento de saúde é que, em vez de usar um único limiar uniforme para todo o rebanho, eles detectam o desvio do estado basal de cada indivíduo. Considerando o índice de atividade diária de uma vaca como A(d), e considerando \mu e \sigma como a média e o desvio padrão em um período fixo recente (excluindo períodos de eventos como cio ou parto), o desvio padrão pode ser expresso como:
A lógica é que, se z(d) for grande na direção positiva e persistir por um certo tempo, isso sugere um possível aumento na atividade associado ao cio, enquanto um grande desvio na direção negativa sugere uma possível diminuição na atividade associada a doenças ou claudicação. Ao incorporar as diferenças individuais (vacas naturalmente ativas versus vacas calmas) em \mu,\sigma, a sensibilidade pode ser aumentada além de um limiar fixo aplicado a todo o rebanho. rebanho — mas isso requer um período de acumulação para estabelecer a linha de base, e vale ressaltar que o nível de atividade também pode mudar devido a outros fatores, como o período próximo ao parto ou com mudanças sazonais/de temperatura. O algoritmo específico usado pelos produtos reais geralmente não é divulgado; o que é apresentado aqui é a estrutura de pensamento comumente usada no setor.
6. Comparando as Especificações Públicas dos Produtos Atuais
A tabela abaixo extrai, para cada uma das quatro áreas, métricas que podem ser lidas de forma confiável em páginas públicas. Como os preços variam de acordo com as especificações, região e opções, as decisões de adoção devem ser reconfirmadas com uma cotação de um revendedor. A data de referência é 4 de setembro de 2026.
| Categoria | Exemplo de produto | Pontos-chave legíveis em informações públicas | URL oficial |
|---|---|---|---|
| Robô de ordenha | Lely Astronaut A5 Next | Meta aproximada de ~60 vacas por unidade, detecção de tetos por laser de três camadas + câmera, braço híbrido, controle AOS-2 | [Astronaut A5 Próximo / Distribuidor nacional |
| Robô de ordenha | DeLaval VMS V300 | Taxa de sucesso de acoplamento de até 99,8%, tempo de acoplamento até 50% menor, taxa de acerto de pulverização de tetos de até 99%, suporta tráfego livre/guiado | Catálogo do produto em PDF |
| Misturador de ração total | Série Ryokusan Mixtron | Rebocado (5–33 m³), autopropelido de 3 rodas (7–11 m³/55 kW), autopropelido de 4 rodas (13–17 m³/90 kW), estacionário a motor (15–33 m³), estacionário elétrico (5–33 m³) | Mixtron |
| Misturador de ração total | Série Kuhn VT200 (Vertical Twin) | Rosca transportadora vertical dupla, potência necessária de 75,0 a 140,0 PS, peso do veículo de 4.720 a 8.040 kg | Série VT200 |
| Robô de alimentação | Lely Vector | Mistura automática + alimentação por patrulha de alta frequência, detecção de ração restante via sensor a laser, garra de ração com medição de carga | LELY Vector |
| Robô de remoção de esterco | Lely Discovery Collector | Método de sucção a vácuo, carregamento sem fio, despejo/carregamento/reabastecimento de água realizados em uma estação central | Discovery Collector |
| Robô de remoção de esterco | Orion Machinery BARN-E | Robô de coleta autônomo, velocidade de deslocamento de 6,5 m/min, monitoramento remoto JMS, lançamento previsto para fevereiro de 2024 | Artigo introdutório do BARN-E |
| Sensor de gestão individual | Farmnote Color | Acelerômetro tipo coleira (106×80×29mm, ~165g), duração da bateria de ~5 anos, Air Gateway com raio de 30 m / até 100 cabeças, detecta cio, sinais de parto e ruminação | Farmnote Color |
O que deve ser levado em consideração na comparação não é simplesmente classificar números como "número de cabeças por unidade" ou "taxa de sucesso de fixação" lado a lado. Os valores reais variam de acordo com os dados da fazenda de teste, a composição racial do rebanho, o layout do estábulo e a habilidade de gestão. A própria DeLaval afirma claramente, em seus materiais, que os números publicados são dados de fazendas de teste/demonstração e não garantem resultados. DeLaval: Brochura do produto VMS V300
7. Integração de Dados e o Impacto da Agricultura Leiteira Inteligente na Gestão
Os dados de volume e qualidade do leite obtidos pelo robô de ordenha, os registros de alimentação do misturador de ração total misturada (TMR), os registros operacionais do robô de remoção de esterco e os dados de atividade dos sensores de gestão individual possuem valor individualmente, mas demonstram seu verdadeiro potencial quando integrados em um único sistema de gestão do rebanho. Se uma queda no volume de leite observada nos dados de ordenha, uma queda na atividade registrada por um sensor de gestão individual e um aumento no desperdício de ração no misturador de ração total misturada coincidirem para o mesmo animal, isso pode levar à detecção precoce de doenças ou à revisão da formulação da ração. O Catálogo de Tecnologias de Agricultura Inteligente (Pecuária) do Ministério da Agricultura, Florestas e Pescas organiza essas tecnologias em categorias — "sensoriamento/monitoramento", "uso de dados biométricos", "uso de dados do ambiente de alimentação", "condução automatizada/redução de mão de obra" e "dados de gestão" — posicionando a pecuária como uma das áreas da agricultura japonesa onde a adoção de TIC e a "smartização" têm se destacado. progrediu mais. Ministério da Agricultura, Florestas e Pescas: Catálogo de Tecnologia de Agricultura Inteligente (Pecuária)
No que diz respeito ao impacto na gestão, a Corporação das Indústrias Agrícolas e Pecuárias publicou uma análise de casos de fazendas que adotaram robôs de ordenha, estimando as tendências nas horas de trabalho após a adoção e o efeito na rentabilidade por meio de melhorias na velocidade de ordenha, otimização da alimentação e eficiência no manejo do gado. Corporação das Indústrias Agrícolas e Pecuárias: O impacto dos robôs de ordenha na melhoria da rentabilidade da gestão leiteira e das condições de trabalho Essas estimativas são baseadas em fazendas e instalações específicas e devem ser interpretadas considerando que a magnitude do efeito varia de acordo com a escala de gestão e o método operacional.
8. Pontos a Observar na Adoção e Operação
A automação de máquinas pecuárias traz o claro benefício da redução da carga de trabalho, mas apresenta algumas ressalvas operacionais. Primeiro, tanto para o robô de ordenha quanto para o robô de alimentação e o robô de remoção de esterco, se o sensor ou Se a calibração do mecanismo falhar, isso leva a detecções falsas ou à degradação da qualidade do trabalho. A precisão da detecção de tetos, a precisão da dosagem de ração e a precisão da estimativa da linha de base do sensor de atividade não podem ser mantidas sem inspeção, limpeza e atualizações de software regulares.
Em segundo lugar, a automação não significa que "a observação não é mais necessária". Mesmo quando um sensor de gestão individual sinaliza um desvio da linha de base, o julgamento final — confirmando o cio, decidindo se o tratamento é necessário — é feito por uma pessoa. O sensor é apenas um auxílio para reduzir erros; ele não substitui a observação no local, a palpação ou os achados clínicos.
Em terceiro lugar, a alta umidade, a amônia e a poeira dentro de um estábulo são um ambiente hostil para eletrônicos, baterias e comunicação sem fio. Ao adotar o carregamento sem fio ou um robô de direção autônoma, é necessário confirmar a estabilidade da comunicação, a resistência à poeira/água e o comportamento à prova de falhas em caso de queda de energia ou de comunicação. Em quarto lugar, o projeto de tráfego do rebanho (tráfego livre ou tráfego guiado) é uma variável crítica que afeta O desempenho de um robô de ordenha precisa ser considerado em conjunto com o projeto do estábulo — e não apenas comparado com base nas especificações técnicas isoladas da máquina.
Resumo
Ao contrário das máquinas agrícolas voltadas para o cultivo de lavouras, as máquinas para pecuária são uma categoria de máquinas destinadas a manter o trabalho diário em andamento sem interromper o ritmo natural dos seres vivos. Um robô de ordenha opera de forma voluntária, acionado pelo comportamento da vaca ao visitar o estábulo, e tanto o tempo de processamento da sequência — detecção do teto, acoplamento automático, sensor de qualidade do leite — quanto o projeto do fluxo de animais no estábulo determinam a capacidade de processamento. O misturador de ração total misturada (TMR) é uma máquina dosadora que mistura continuamente um material heterogêneo, a ração, de acordo com um plano nutricional expresso como uma média ponderada, e a distinção entre roscas horizontais e verticais representa um equilíbrio entre o formato da máquina e as restrições de instalação. A remoção de esterco e a limpeza do estábulo estão evoluindo do tradicional sistema de correntes para métodos de sucção a vácuo e acionamento autônomo, e sensores de gerenciamento individual tentam detectar sinais de anormalidade a partir do desvio de cada animal em relação à sua linha de base. Todas essas tecnologias precisam ser avaliadas em conjunto. O entendimento de que eles só funcionam como automação direcionada a um ser vivo quando combinados com o projeto do estábulo, o manejo da alimentação e o julgamento final de uma pessoa — e não apenas por métricas de desempenho isoladas.
A capacidade de processamento do robô por si só pode determinar o tamanho da frota?
Inclua limpeza, filas, falhas e tráfego de animais. Verifique se os animais e as tarefas podem continuar se movendo durante os picos de demanda.
Referências
- Lely: Astronaut A5 Next (confirmado em 4 de setembro de 2026)
- Lely: 25 Anos de Ordenha Robótica (confirmado em 4 de setembro de 2026)
- Lely: História do robô de ordenha (confirmado em 4 de setembro de 2026)
- Cornes Agri: Astronaut A5 (confirmado em 4 de setembro de 2026)
- DeLaval: Brochura do produto VMS V300 (PDF) (confirmado em 4 de setembro de 2026)
- DeLaval: Anúncio do modelo 2025 (confirmado em 4 de setembro de 2026)
- Ryokusan: Mixtron (confirmado em 4 de setembro de 2026)
- MSK Agricultural Machinery: Série Kuhn VT200 (confirmado em 4 de setembro de 2026)
- [Cornes Agri: LELY Vector (confirmado em 4 de setembro de 2026)
- Lely: Discovery Collector (confirmado em 4 de setembro de 2026)
- Orion Machinery: Sistema de tratamento de esterco (confirmado em 4 de setembro de 2026)
- Rakuconne: Dispositivo automático de coleta de esterco "BARN-E" (confirmado em 4 de setembro de 2026)
- Farmnote: Farmnote Color (confirmado em 4 de setembro de 2026)
- Dicionário de Terminologia Pecuária: Misturador de Ração Total (confirmado em 4 de setembro de 2026) 2026)
- Ministério da Agricultura, Florestas e Pescas: Catálogo de Tecnologia de Agricultura Inteligente (Pecuária) (confirmado em 4 de setembro de 2026)
- Corporação das Indústrias Agrícolas e Pecuárias: O impacto dos robôs de ordenha na melhoria da rentabilidade da gestão leiteira e das condições de trabalho (confirmado em 4 de setembro de 2026)
Comentários
Entre na sua conta para continuar.
Ainda não há dados.