Contents — find the section you need
O RTK-GNSS é a tecnologia que permite saber "onde você está no campo, com precisão de um centímetro". Mas, por si só, não mantém você na linha de plantio nem altera a quantidade de fertilizante aplicada. Somente quando a informação de posição é convertida em uma linha de orientação, o desvio dessa linha é usado como indicador de ângulo de direção e toda a cadeia é conectada a mapas de prescrição vinculados à posição, é que a "orientação RTK" realmente funciona como uma ferramenta de precisão na agricultura, economizando mão de obra. Este artigo descreve essa cadeia de conversões sob a perspectiva da engenharia de máquinas agrícolas.
Os princípios do posicionamento em si — estações base e móveis, correção de fase da portadora, medição de dupla frequência que elimina o atraso ionosférico, etc. — são abordados em detalhes na seção Como o GNSS Funciona e os Principais Produtos deste site. Este artigo pressupõe esse conhecimento prévio e se concentra especificamente em como as máquinas agrícolas convertem o posicionamento RTK em orientação, direção e operação com taxa variável. Salvo indicação em contrário, as especificações e características dos produtos baseiam-se nas informações públicas de cada fabricante, confirmadas em 4 de setembro de 2026.
 Um kit de orientação GNSS em exibição
Imagem: Kit de orientação Raven CRx+, Agritechnica 2023, Hanover (MB-one, CC BY-SA 4.0), Wikimedia Commons. Esta é uma demonstração de feira comercial, não uma foto do kit montado em um trator em funcionamento — um exemplo representativo do receptor e do hardware de controle de engate por trás da direção autônoma discutida no texto.
.jpg)
Resumo de 30 segundos
- O RTK-GNSS usa correção de fase da portadora a partir de uma base estação ou rede de correção para reduzir o erro de vários metros do posicionamento autônomo para a classe de centímetros. O valor no lado das máquinas agrícolas depende de como essa precisão de posicionamento é convertida em linhas de orientação, direção e taxa de aplicação.
- A orientação ocorre em estágios. "Orientação visual", onde uma pessoa dirige enquanto observa uma linha em uma tela; "direção autônoma", onde o GNSS mais hidráulica/motores mantêm uma linha reta; "automação de curvas", que também coordena curvas de cabeceira; e "máquinas agrícolas robóticas supervisionadas", que funcionam sob supervisão humana — confundir esses estágios leva à confusão sobre os benefícios da adoção e as medidas de segurança necessárias.
- As linhas de orientação incluem linhas AB (referência em linha reta), linhas curvas, linhas de contorno (cristas que seguem os contornos de elevação) e linhas de perímetro (seguindo o limite do campo), escolhidas de acordo com o formato do campo e a largura do implemento.
- O controle não se baseia apenas no GNSS. Uma IMU fornece a atitude, sensores de velocidade da roda e ângulo de direção fornecem o estado da máquina e o controle de feedback que retorna o desvio lateral e de direção para O ângulo de direção forma a base.
- As diferenças no método de correção (D-GNSS vs. RTK, estação base fixa vs. VRS de rede, rádio vs. NTRIP vs. PPP-RTK) afetam não apenas a precisão, mas também a área de cobertura, o tempo de convergência e a dependência da infraestrutura de comunicação.
- A repetibilidade posicional que o RTK proporciona só se torna relevante para as decisões de gestão agrícola quando combinada com fertilização em taxa variável, semeadura em taxa variável e mapas de produtividade. A posição precisa não garante que a prescrição em si esteja correta.
1. Distinguindo os Quatro Estágios de Orientação
A expressão "trator autônomo" na verdade engloba quatro estágios que diferem substancialmente.
| Estágio | O que faz | O papel do humano | Nomes comuns |
|---|---|---|---|
| Orientação visual | Exibe a linha de orientação e o desvio em um monitor | O operador opera o volante | Barra de luz, Track-Guide, etc. |
| Direção autônoma | Mantém uma linha reta por meio da direção Motor/sistema hidráulico baseado em posicionamento GNSS | Operador a bordo, responsável pelas curvas, operação do implemento e monitoramento | Direção automática, assistência em linha reta |
| Automação de curvas/coordenação de trabalho | Coordena curvas em cabeceiras, elevação/abaixamento do implemento e mudanças de velocidade | Operador a bordo, principalmente monitorando e intervindo | Curvas automáticas, manejo de cabeceiras |
| Máquinas agrícolas robóticas supervisionadas | O acima, mais condução autônoma ou com intervenção mínima | Operador supervisiona a área, responsável pela parada de emergência | Trator robô, série Agri Robo |
Confundir essas etapas leva ao equívoco de que "instalamos direção automática, então pode ser usado sem operador" ou, inversamente, ao erro de julgamento de que "é apenas orientação visual, então não são necessárias verificações de segurança". Antes da adoção, vale a pena esclarecer qual etapa sua operação realmente exige.
2. Projetando a Linha de Orientação: Linhas AB, Linhas Curvas, Contornos
Figura: Criada por Duskcoil. As linhas de guia reais são usadas em combinação, dependendo do formato do campo, da largura do implemento e da inclinação.
Uma linha AB gera uma família de linhas de guia deslocadas paralelamente entre si pela largura de trabalho, com base em uma linha reta que conecta dois pontos, A e B, dentro do campo. É a mais fácil de usar em campos quase retangulares ou em agricultura de sequeiro com sulcos retos. Uma linha curva registra a primeira passagem como uma curva e, em seguida, desloca essa forma paralelamente para as passagens subsequentes; é usada em arrozais e campos irregulares que traçam um arco ao longo de um dique ou curso d'água. Uma curva de nível mantém um caminho próximo à curva de nível e às vezes é usada para suprimir a erosão do solo e o desequilíbrio de drenagem em terrenos inclinados.
Qualquer que seja a linha de guia escolhida, a eficácia depende de quão bem ela se ajusta ao formato do campo e à largura do implemento. Em terrenos extremamente irregulares, a troca ou o reajuste das linhas de orientação em cada subbloco torna-se necessário, exigindo um projeto operacional que vai além da simples capacidade de "dirigir em linha reta".
3. O Circuito de Controle: Da Posição ao Ângulo de Direção
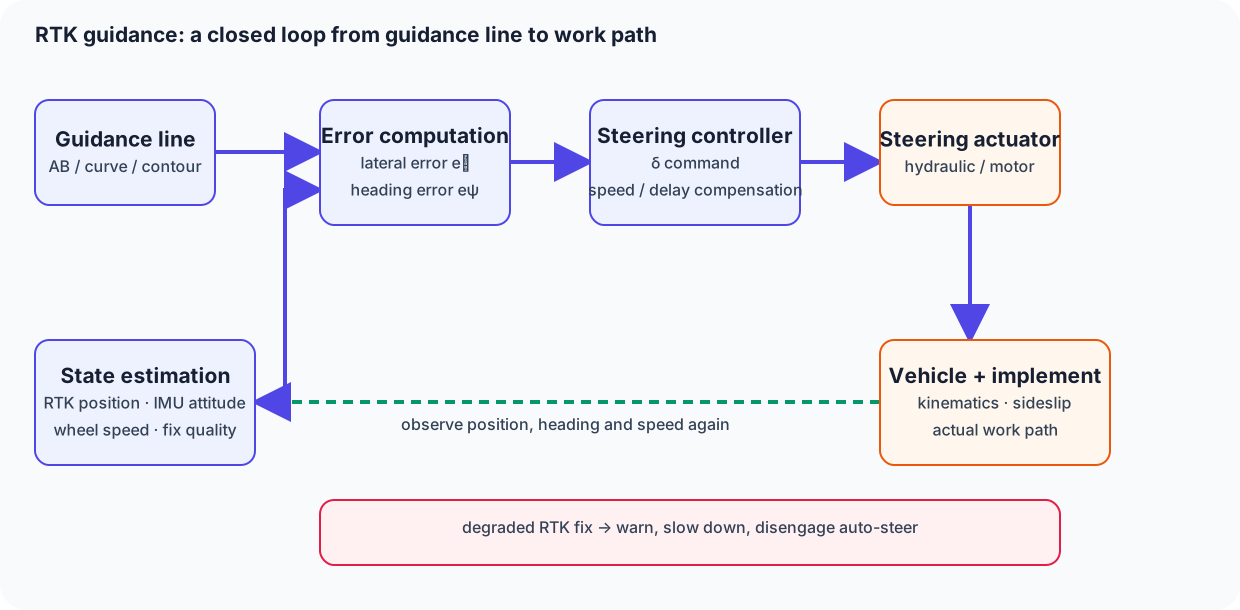
Figura: Criada por Duskcoil. Os controladores reais incluem termos que compensam a velocidade do veículo, o atraso e a derrapagem lateral.
Como também mencionado no artigo sobre transplantadoras de arroz, que aborda o rastreamento em linha reta, se considerarmos o desvio lateral da linha de orientação como e_y, a diferença entre a direção do veículo e a direção da linha de orientação como e_\psi e o ângulo de direção como \delta, um controlador proporcional simples pode ser escrito como
O importante aqui é que o que a antena GNSS reporta é um único ponto na carroceria do veículo — não a ponta do implemento ou da unidade de plantio. A inclinação em uma ladeira, a derrapagem lateral dos pneus e a folga do engate deslocam a trajetória da antena, afastando-a da linha de trabalho real. É por isso que a orientação RTK não depende apenas do GNSS: uma IMU fornece informações de rolagem, inclinação e guinada; a velocidade das rodas ou a rotação do motor fornecem informações sobre o movimento de curto prazo; e a estimativa combinada dessas informações é o que é transmitido ao controlador.
Quando os dados de correção são interrompidos temporariamente (uma mudança do status FIX para FLOAT ou posicionamento autônomo), a precisão da posição se degrada abruptamente. Se o controlador não detectar isso e continuar operando com ganhos ajustados para alta precisão, pode causar oscilações ou movimentos corretivos abruptos. Uma implementação segura monitora continuamente o status da qualidade da correção e, quando este se degrada, transita para um aviso, desaceleração ou desativação do piloto automático.
4. Onde as Diferenças no Método de Correção Importam na Prática
| Método de correção | Precisão aproximada | Como funciona a área de cobertura | Considerações práticas |
|---|---|---|---|
| Somente GNSS / D-GNSS | Vários metros a dezenas de centímetros | Sem restrição | Frequentemente insuficiente para direção automática que não deve se desviar da linha |
| RTK (estação base fixa) | Classe centimétrica | Aproximadamente dentro de dezenas de quilômetros da estação base | Requer instalação/manutenção da estação base e linha de visada de rádio |
| RTK (tipo rede / VRS) | Classe centimétrica | Dentro da cobertura da infraestrutura de comunicação | Depende da qualidade do sinal celular e da latência/quedas de entrega do NTRIP |
| PPP-RTK (serviço de entrega de correção) | Classe centimétrica | Não necessita de estação base; utilizável em amplas áreas e no exterior | O tempo de convergência pode levar de dezenas de segundos a vários minutos |
A especificação REXIA GS da Kubota (80–105 hp) vem com uma antena RTK-GNSS padrão e é descrita como permitindo trabalho em linha reta com um erro de aproximadamente ±2–3 cm em relação à linha de referência. O mesmo comunicado afirma que são necessários um serviço separado de informações de correção RTK e um terminal de comunicações, portanto, este material do produto por si só não pode estabelecer como uma rede nacional de estações base é operada. Kubota: Expandindo a linha de produtos equipados com direção automática A John Deere, por outro lado, publica uma estrutura de precisão escalonada para o AutoTrac: um erro de cerca de 33 cm com 95% de probabilidade sob correção SF1 e cerca de 10 cm com 95% de probabilidade usando uma configuração de estação base RTK terrestre — uma filosofia de projeto que separa os casos de uso por grau de correção. Informações do produto John Deere AutoTrac A questão não é qual estratégia é superior, mas qual se adapta à sua distribuição de campos, ambiente de comunicação e período de retorno do investimento — o tipo de estação base ou o tipo de distribuição em rede.
5. NTRIP e Rádio: Como os Dados de Correção Chegam à Máquina
O caminho que entrega os dados de correção RTK a um rover se divide principalmente em um modem de rádio dedicado (um link de rádio UHF/VHF da estação base) e uma rota que se conecta, via rede celular, a um servidor de entrega NTRIP (Networked Transport of RTCM via Internet Protocol) na internet. A abordagem via rádio não incorre em custos de comunicação, mas está sujeita a restrições de distância de visada direta e potência de saída, enquanto a abordagem NTRIP acarreta o risco de perda de correção quando fora da área de cobertura ou quando a linha está congestionada. A série GFX da Trimble é configurada para que RTK, VRS e Trimble RTX (PPP-RTK) possam ser escolhidos dependendo das condições, e seu roadmap também inclui suporte para o CLAS da Michibiki. Trimble: Sistema de direção automática agrícola renovado série GFX O próprio fato de serem fornecidos múltiplos caminhos de correção reflete uma intenção de projeto: não deixar que uma única falha de comunicação interrompa o trabalho.
6. Conectando-se à Fertilização e Semeadura com Taxa Variável
O verdadeiro valor da orientação RTK não está apenas em dirigir em linha reta. Dado um mapa de prescrição q(x,y) construído a partir de mapas de produtividade vinculados à posição, dados de sensores de solo e histórico de aplicações anteriores, a máquina pode rastrear sua taxa de fertilização ou semeadura para a quantidade de aplicação alvo em cada posição enquanto se desloca ao longo da linha de orientação.
Essa é a forma ideal e simples — mas, na prática, se o atraso de resposta da unidade de fertilização/semeadura, o tempo necessário para alternar a taxa de aplicação e o deslocamento entre a posição e o ponto de aplicação real não forem considerados, ocorrerá aplicação excessiva ou insuficiente nos limites dos blocos. O Sistema Inteligente de Adubação de Cobertura da Iseki ilustra o conceito: um sensor óptico a laser mede o crescimento da cultura em tempo real e funciona com o sistema de direção automática GNSS e um aplicador de fertilizantes de taxa variável para realizar adubação de cobertura variável, menos afetada pelas condições ambientais. Iseki: Sistema Inteligente de Adubação de Cobertura Os mecanismos da semeadeira e do aplicador de fertilizantes são abordados em detalhes no artigo sobre semeadoras e aplicadores de fertilizantes.
7. Leitura de Exemplos de Produtos Atuais
| Fabricante / exemplo de produto | Pontos-chave legíveis a partir de informações públicas | Perspectiva de engenharia | Informações oficiais |
|---|---|---|---|
| Especificação Kubota REXIA GS / Link KSAS GS | Equipamento padrão RTK-GNSS, erro ±2–3 cm, linha de referência registrada automaticamente no KSAS | Um projeto que integra uma rede proprietária de estações base com uma nuvem de registros de trabalho | Nova linha de produtos |
| John Deere AutoTrac | Publica níveis de precisão por grau de correção: SF1 / SF2 / RTK | Permite selecionar o grau de correção separadamente do caso de uso (tolerância para imprecisão em linha reta) | AutoTrac |
| Trimble série GFX / NAV-960 | Suporta RTK, VRS e RTX; CPU aprimorada melhora a convergência e a precisão de rastreamento para a linha AB | Garante resiliência contra falhas de comunicação, mantendo múltiplos caminhos de correção | Série GFX |
| Yanmar SMARTPILOT / adaptação de orientação GNSS | Oferece exibição de orientação e direção automática como produtos distintos e sinaliza a degradação da precisão devido às condições do satélite | Separa "apenas exibir" de "realmente pilotar" como produtos distintos | SMARTPILOT |
O que importa em uma comparação de produtos não é apenas o valor máximo de precisão. É preciso avaliar também a existência de uma estação base, os custos de comunicação, o tempo de convergência, a compatibilidade com implementos existentes e o comportamento de contingência em caso de falha — o panorama completo da adequação à sua operação.
8. Projeto de Segurança a Ser Consolidado Antes da Adoção
A segurança do sistema de orientação RTK não é determinada apenas pela "precisão da posição". O geofencing para evitar a ultrapassagem dos limites do campo, como o piloto automático é desativado quando a correção falha, o comportamento durante as curvas e o levantamento/abaixamento de implementos, a atenção a pessoas, veículos, cursos d'água e linhas de energia, e os meios e a pessoa responsável pela parada de emergência — tudo isso precisa ser documentado como regras operacionais antes da adoção. Especialmente na fase de automação de máquinas agrícolas robóticas supervisionadas, a automação não deve prosseguir sem definir claramente o que o supervisor verifica e em que momento.
Resumo
O sistema de orientação RTK é um sistema de conversão em múltiplos estágios: ele converte uma entrada de posição absoluta com precisão de centímetros em linhas de orientação — linhas AB, linhas curvas, curvas de nível — converte essas linhas em um ângulo de direção por meio do controle de feedback sobre o desvio lateral e de direção e, em seguida, converte esse valor, combinado com um mapa de prescrição, em taxa de aplicação. Em vez de comparar apenas os valores de precisão de posicionamento, avaliar o projeto da linha de orientação, a redundância do caminho de correção, a conexão com o trabalho em taxa variável e o projeto de segurança para quedas de comunicação é o que se traduz em valor real para a gestão agrícola.
O RTK preciso elimina erros de implementação?
A antena e o ponto de operação são diferentes.
Deslocamentos de montagem, inclinação do veículo e oscilação do implemento contribuem para o erro do ponto de trabalho.Referências
- Duskcoil: Como o GNSS funciona e os principais produtos
- Duskcoil: Engenharia de máquinas agrícolas 101: A transplantadora de arroz
- Kubota: Expandindo a linha de produtos equipados com direção automática (confirmado em 4 de setembro de 2026)
- Kubota: Os fundamentos da direção automática (confirmado em 4 de setembro de 2026)
- John Deere: AutoTrac (confirmado em 4 de setembro de 2026) 2026)
- Trimble: Sistema de direção automática agrícola renovado série GFX (confirmado em 4 de setembro de 2026)
- Yanmar: SMARTPILOT (confirmado em 4 de setembro de 2026)
- Yanmar: Orientação GNSS e direção automática (confirmado em 4 de setembro de 2026)
- Iseki: Sistema inteligente de adubação de cobertura (confirmado em 4 de setembro de 2026)
Comentários
Entre na sua conta para continuar.
Ainda não há dados.