Contents — find the section you need
La tecnologia RTK-GNSS permette di conoscere la propria posizione sul campo con una precisione al centimetro. Tuttavia, da sola, non consente di rimanere sulla fila e non modifica la quantità di fertilizzante distribuita. Solo quando le informazioni sulla posizione vengono convertite in una linea guida, la deviazione da tale linea guida viene retroalimentata per calcolare l'angolo di sterzata e l'intera catena viene collegata a mappe di prescrizione geolocalizzate, la "guida RTK" diventa effettivamente uno strumento di precisione per l'agricoltura, che consente di risparmiare manodopera. Questo articolo ripercorre tale catena di conversioni dal punto di vista dell'ingegneria delle macchine agricole.
I principi del posizionamento stesso – stazioni base e rover, correzione della fase della portante, misurazione a doppia frequenza che elimina il ritardo ionosferico e così via – sono trattati in dettaglio nella sezione Come funziona il GNSS e i principali prodotti di questo sito. Questo articolo presuppone tali conoscenze di base e si concentra specificamente su come le macchine agricole convertono il posizionamento RTK in guida, sterzata e lavoro a rateo variabile. Salvo diversa indicazione, le specifiche e le caratteristiche dei prodotti si basano sulle informazioni pubbliche fornite da ciascun produttore e confermate al 4 settembre 2026.
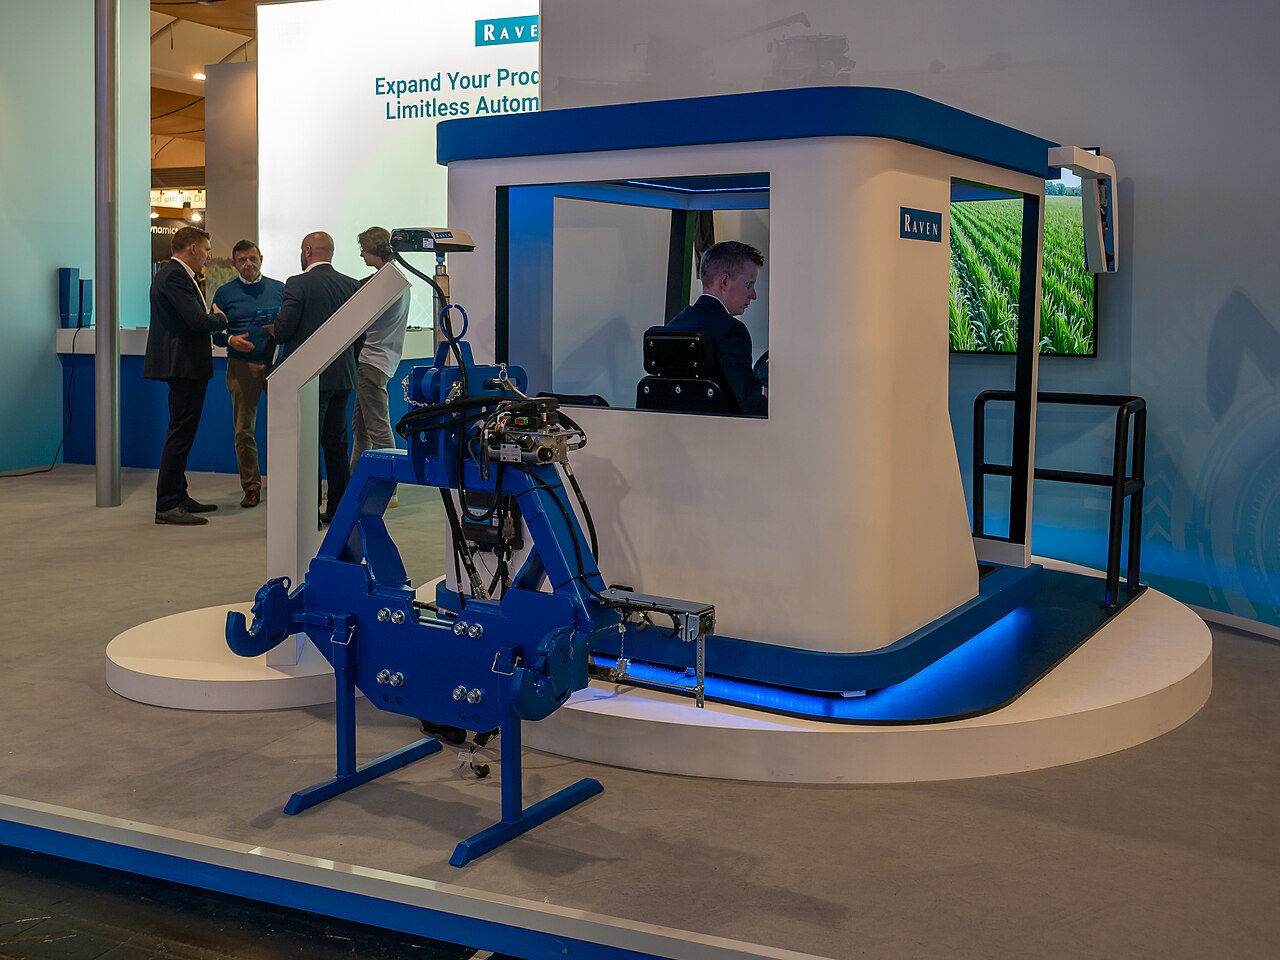 Un kit di guida GNSS in mostra
Immagine: Kit di guida Raven CRx+, Agritechnica 2023, Hannover (MB-one, CC BY-SA 4.0), Wikimedia Commons. Si tratta di un esemplare dimostrativo per la fiera, non di una foto del kit montato su un trattore funzionante: un esempio rappresentativo del ricevitore e dell'hardware di controllo del gancio di traino alla base della sterzata autonoma descritta nel testo.
.jpg)
Riepilogo di 30 secondi
-
Utilizzo di RTK-GNSS Correzione della fase della portante da una stazione base o da una rete di correzione per ridurre l'errore di diversi metri del posizionamento autonomo a una precisione centimetrica. Il valore per le macchine agricole dipende da come questa precisione di posizionamento viene convertita in linee guida, sterzo e velocità di applicazione.
-
La guida si articola in diverse fasi. "Guida visiva", in cui una persona sterza guardando una linea su uno schermo; "sterzo autonomo", in cui il GNSS più l'idraulica/i motori mantengono una linea retta; "automazione delle svolte", che coordina anche le svolte a fine campo; e "macchine agricole robotizzate supervisionate", che operano sotto la supervisione umana: confondere queste fasi porta a confusione sia sui vantaggi dell'adozione sia sulle misure di sicurezza richieste.
-
Le linee guida includono linee AB (linea di riferimento rettilinea), linee curve, linee di livello (creste che seguono le curve di livello altimetriche) e linee perimetrali (che seguono il confine del campo), scelte in base alla forma del campo e alla larghezza dell'attrezzo.
-
Il controllo non si basa solo sul GNSS. Un'IMU fornisce l'assetto, i sensori di velocità delle ruote e di angolo di sterzata forniscono lo stato della macchina e il controllo a feedback restituisce l'orientamento laterale e La correzione della deviazione di rotta rispetto all'angolo di sterzata costituisce la base.
Le differenze nel metodo di correzione (D-GNSS vs. RTK, stazione base fissa vs. VRS di tipo rete, radio vs. NTRIP vs. PPP-RTK) influenzano non solo la precisione, ma anche l'area di copertura, il tempo di convergenza e la dipendenza dall'infrastruttura di comunicazione.
La ripetibilità del posizionamento fornita dall'RTK diventa rilevante per le decisioni di gestione aziendale solo quando viene combinata con la fertilizzazione a rateo variabile, la semina a rateo variabile e le mappe di resa. Un posizionamento preciso non garantisce la correttezza della prescrizione stessa.
1. Distinzione tra le quattro fasi di guida
L'espressione "trattore a guida autonoma" in realtà raggruppa quattro fasi che differiscono sostanzialmente.
| Fase | Funzione | Ruolo dell'operatore | Nomi comuni |
|---|---|---|---|
| Guida visiva | Visualizza la linea guida e la deviazione su un monitor | L'operatore aziona il volante | Barra luminosa, Track-Guide, ecc. |
| Sterzo autonomo | Mantiene la linea retta tramite lo sterzo Motore/idraulica basati su posizione GNSS | Operatore a bordo, gestisce la svolta, il funzionamento dell'attrezzo e il monitoraggio | Sterzo automatico, assistenza al rettilineo |
Automazione della svolta/coordinamento del lavoro | Coordina le svolte a fine campo, il sollevamento/abbassamento dell'attrezzo e le variazioni di velocità | Operatore a bordo, principalmente per il monitoraggio e l'intervento | Sterzo automatico, gestione a fine campo |
Macchine agricole robotizzate supervisionate | Quanto sopra, più la guida senza operatore o con intervento minimo | Operatore supervisiona il campo, responsabile dell'arresto di emergenza | Robot trattore, serie Agri Robo |
Confondere queste fasi porta all'errata convinzione che "abbiamo installato lo sterzo automatico, quindi può essere utilizzato senza operatore", o, al contrario, all'errata valutazione che "si tratta solo di guida visiva, quindi non sono necessari controlli di sicurezza". Prima dell'adozione, è opportuno chiarire quale fase sia effettivamente richiesta dalla propria attività.
2. Progettazione della linea guida: linee AB, linee curve, curve di livello
3. Il ciclo di controllo: dalla posizione all'angolo di sterzata
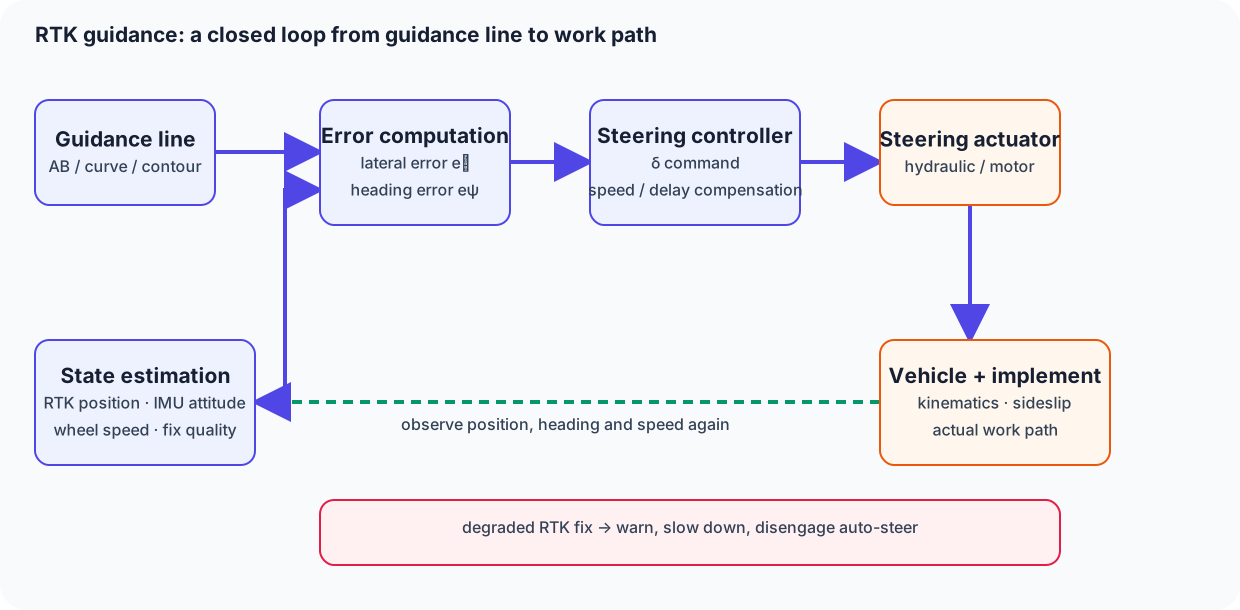
Figura: creata da Duskcoil. I veri e propri sistemi di controllo includono parametri che compensano la velocità del veicolo, il ritardo e lo slittamento laterale.
Come accennato anche nell'articolo sulle trapiantatrici di riso, che tratta il tracciamento in linea retta, se indichiamo con e_y la deviazione laterale dalla linea guida, con e_\psi la differenza tra la direzione del veicolo e la direzione della linea guida e con \delta l'angolo di sterzata, un semplice sistema di controllo proporzionale può essere scritto come:
Ciò che conta qui è che il segnale dell'antenna GNSS riporti un singolo punto sulla carrozzeria del veicolo, non la punta dell'attrezzo o dell'unità di semina. Il rollio su una pendenza, lo slittamento laterale degli pneumatici e il gioco del gancio di traino spostano la traiettoria dell'antenna rispetto alla linea di lavoro effettiva. Ecco perché la guida RTK non si basa esclusivamente sul GNSS: un'IMU fornisce i dati di rollio, beccheggio e imbardata, mentre la velocità delle ruote o la rotazione del motore forniscono il movimento a breve termine. La stima risultante dalla fusione di questi dati viene quindi trasmessa al controller.
Quando i dati di correzione vengono temporaneamente interrotti (un passaggio dallo stato FIX allo stato FLOAT o posizionamento autonomo), la precisione di posizionamento si degrada bruscamente. Se il controller non rileva questa interruzione e continua a operare con i guadagni impostati per un'elevata precisione, può causare oscillazioni o movimenti correttivi improvvisi. Un'implementazione sicura monitora continuamente lo stato di qualità della correzione e, in caso di degrado, attiva un avviso, una decelerazione o la disattivazione dell'autosterzo.
4. Dove le differenze nei metodi di correzione contano nella pratica
| Metodo di correzione | Precisione approssimativa | Come funziona l'area di copertura | Avvertenze pratiche |
|---|---|---|---|
| Solo GNSS / D-GNSS | Da pochi metri a decine di centimetri | Nessun vincolo | Spesso insufficiente per la guida automatica che non deve deviare dalla linea di riferimento |
RTK (stazione base fissa) | classe cm | Entro poche decine di km dalla stazione base | Richiede installazione/manutenzione della stazione base e visibilità radio diretta |
RTK (tipo di rete / VRS) | classe cm | All'interno della copertura dell'infrastruttura di comunicazione | Dipende dalla qualità del segnale cellulare e dalla latenza/interruzioni di trasmissione NTRIP |
PPP-RTK (servizio di consegna delle correzioni) | classe cm | Non è necessaria una stazione base; utilizzabile su vaste aree e all'estero | Il tempo di convergenza può variare da decine di secondi a diversi minuti |
La specifica REXIA GS di Kubota (80-105 CV) è dotata di un'antenna RTK-GNSS standard ed è descritta come in grado di consentire il lavoro in linea retta con un errore di circa ±2-3 cm rispetto alla linea di riferimento. Lo stesso comunicato stampa afferma che sono necessari un servizio separato di informazioni di correzione RTK e un terminale di comunicazione, quindi questo materiale informativo sul prodotto da solo non può stabilire come viene gestita una rete nazionale di stazioni base. Kubota: Ampliamento della gamma di prodotti dotati di guida automatica John Deere, d'altro canto, pubblica una struttura di precisione a livelli per AutoTrac: un errore di circa 33 cm con una probabilità del 95% con correzione SF1 e di circa 10 cm con una probabilità del 95% utilizzando una configurazione con stazione base RTK a terra – una filosofia di progettazione che separa i casi d'uso in base al grado di correzione. Informazioni sul prodotto John Deere AutoTrac La questione non è quale strategia sia superiore, ma quale si adatti alla propria distribuzione di campi, all'ambiente di comunicazione e al periodo di ammortamento: il tipo con stazione base o il tipo di distribuzione in rete.
5. NTRIP e radio: come i dati di correzione raggiungono il dispositivo
Il percorso che fornisce i dati di correzione RTK a un ricevitore mobile si divide principalmente in un modem radio dedicato (un collegamento radio UHF/VHF dalla stazione base) e un percorso che si connette, tramite rete cellulare, a un server di distribuzione NTRIP (Networked Transport of RTCM via Internet Protocol) su Internet. L'approccio radio non comporta costi di comunicazione ma è soggetto a limitazioni di distanza di visibilità diretta e potenza di uscita, mentre l'approccio NTRIP comporta il rischio di perdita di dati di correzione in caso di assenza di copertura o di congestione della linea. La serie GFX di Trimble è configurata in modo da consentire la scelta tra RTK, VRS e Trimble RTX (PPP-RTK) a seconda delle condizioni, e la sua roadmap include anche il supporto per CLAS di Michibiki. Trimble: Sistema di guida automatica per aziende agricole serie GFX rinnovato Il fatto stesso che siano previsti percorsi di correzione multipli riflette un intento progettuale: evitare che un singolo errore di comunicazione interrompa il lavoro.
6. Collegamento alla fertilizzazione e semina a rateo variabile
Il vero valore della guida RTK non si limita alla semplice guida rettilinea. Data una mappa di prescrizione q(x,y) creata a partire da mappe di resa geolocalizzate, dati dei sensori del terreno e cronologia delle applicazioni, la macchina può seguire il tasso di fertilizzazione o semina per raggiungere la quantità target in ogni punto, mentre percorre la linea guida.
Questa è la forma ideale e semplice, ma in pratica, se non si tiene conto del ritardo di risposta dell'unità di fertilizzazione/semina, del tempo necessario per cambiare il tasso di applicazione e dello scostamento tra la posizione e il punto di applicazione effettivo, si verificano sovra- o sotto-applicazioni ai confini dei blocchi. Il sistema Smart Top-Dressing di Iseki illustra il concetto: un sensore ottico laser misura la crescita delle colture in tempo reale e, in combinazione con la guida automatica GNSS e un distributore di fertilizzante a dosaggio variabile, esegue una concimazione di copertura variabile meno influenzata dalle condizioni ambientali. Iseki: Smart Top-Dressing System I meccanismi della seminatrice e del distributore di fertilizzante sono descritti in dettaglio nell'articolo su seminatrici e distributori di fertilizzanti.
7. Lettura di esempi di prodotti attuali
| Produttore / esempio di prodotto | Punti chiave ricavabili da informazioni pubbliche | Prospettiva ingegneristica | Informazioni ufficiali |
|---|---|---|---|
| Specifiche Kubota REXIA GS / Collegamento KSAS GS | Equipaggiamento standard RTK-GNSS, errore ±2–3 cm, linea di riferimento registrata automaticamente su KSAS | Un design che integra una rete proprietaria di stazioni base con un cloud per la registrazione dei dati di lavoro | Nuova gamma di prodotti |
| John Deere AutoTrac | Pubblica i livelli di precisione in base al grado di correzione: SF1 / SF2 / RTK | Consente di selezionare il grado di correzione separatamente dal caso d'uso (tolleranza per la grossolanità della linea retta) | AutoTrac |
| Serie Trimble GFX / NAV-960 | Supporta RTK, VRS e RTX; la CPU potenziata migliora la convergenza e la precisione di tracciamento sulla linea AB | Garantisce la resilienza contro i guasti di comunicazione mantenendo percorsi di correzione multipli | Serie GFX |
| Yanmar SMARTPILOT / sistema di guida GNSS retrofit | Offre visualizzazione della guida e autosterzo come prodotti distinti e segnala il degrado della precisione dovuto alle condizioni satellitari | Separa la semplice visualizzazione dalla "sterzata effettiva" come prodotti distinti | SMARTPILOT |
In un confronto tra prodotti, ciò che conta non è solo il dato di precisione più elevato. Bisogna valutare anche la presenza di una stazione base, i costi di comunicazione, il tempo di convergenza, la compatibilità con gli attrezzi esistenti e il comportamento di fallback in caso di guasto: un quadro completo dell'integrazione con le proprie esigenze operative.
8. Progettazione della sicurezza da definire prima dell'adozione
La sicurezza del sistema di guida RTK non è determinata solo dalla precisione della posizione. Geofencing per impedire l'attraversamento dei confini del campo, modalità di disattivazione della sterzata automatica in caso di interruzione della correzione, comportamento durante le curve e il sollevamento/abbassamento degli attrezzi, attenzione a persone, veicoli, corsi d'acqua e linee elettriche, e modalità e persona responsabile dell'arresto di emergenza: tutto ciò deve essere documentato come regole operative prima dell'adozione. Soprattutto nella fase di supervisione delle macchine agricole robotizzate, l'automazione non dovrebbe procedere senza specificare chiaramente cosa il supervisore controlla e con quale tempistica.
Riepilogo
Il sistema di guida RTK è un sistema di conversione a più fasi: converte un input di posizione assoluta dell'ordine del centimetro in linee guida (linee AB, curve, curve di livello), le converte in un angolo di sterzata tramite un controllo a feedback sulla deviazione laterale e di direzione e, infine, lo converte, combinato con una mappa di prescrizione, in velocità di applicazione. Piuttosto che confrontare solo i dati di precisione del posizionamento, è la valutazione della progettazione delle linee guida, della ridondanza del percorso di correzione, del collegamento con le lavorazioni a velocità variabile e della progettazione di sicurezza per le interruzioni di comunicazione che si traduce in un reale valore per la gestione aziendale.
Un RTK accurato elimina gli errori di attrezzo?
L'antenna e il punto di lavoro sono diversi.
Gli offset di montaggio, l'inclinazione del veicolo e l'oscillazione dell'attrezzo contribuiscono all'errore del punto di lavoro.Riferimenti
- Duskcoil: Come funziona il GNSS e i principali prodotti
- Duskcoil: Ingegneria delle macchine agricole 101: La trapiantatrice di riso
- Kubota: Ampliamento della gamma di prodotti dotati di autosterzo (confermato il 4 settembre 2026)
- Kubota: Le basi dell'autosterzo (confermato il 4 settembre 2026)
- John Deere: AutoTrac (confermato il 4 settembre 2026) 2026)
- Trimble: Sistema di guida automatica per macchine agricole serie GFX rinnovato (confermato il 4 settembre 2026)
- Yanmar: SMARTPILOT (confermato il 4 settembre 2026)
- Yanmar: Guida GNSS e guida automatica (confermato il 4 settembre 2026)
- Iseki: Sistema di concimazione intelligente (confermato il 4 settembre 2026)
Commenti
Accedi per continuare.
Nessun dato disponibile.