Contents — find the section you need
La tecnología RTK-GNSS permite saber con precisión la ubicación en el campo, con una exactitud de un centímetro. Sin embargo, por sí sola, no garantiza la precisión en la hilera ni modifica la cantidad de fertilizante aplicado. Solo cuando la información de posición se convierte en una línea de guiado, la desviación respecto a dicha línea se retroalimenta para calcular el ángulo de dirección, y todo el proceso se conecta a mapas de prescripción vinculados a la posición, la "guía RTK" funciona realmente como una herramienta agrícola de precisión que ahorra mano de obra. Este artículo describe esta cadena de conversiones desde la perspectiva de la ingeniería de maquinaria agrícola.
Los principios del posicionamiento —estaciones base y móviles, corrección de fase de la portadora, medición de doble frecuencia que elimina el retardo ionosférico, etc.— se explican en detalle en la sección Cómo funciona el GNSS y los principales productos de este sitio web. Este artículo parte de esos conocimientos previos y se centra específicamente en cómo la maquinaria agrícola convierte el posicionamiento RTK en guiado, dirección y dosificación variable. Salvo que se indique lo contrario, las especificaciones y características del producto se basan en la información pública de cada fabricante confirmada al 4 de septiembre de 2026.
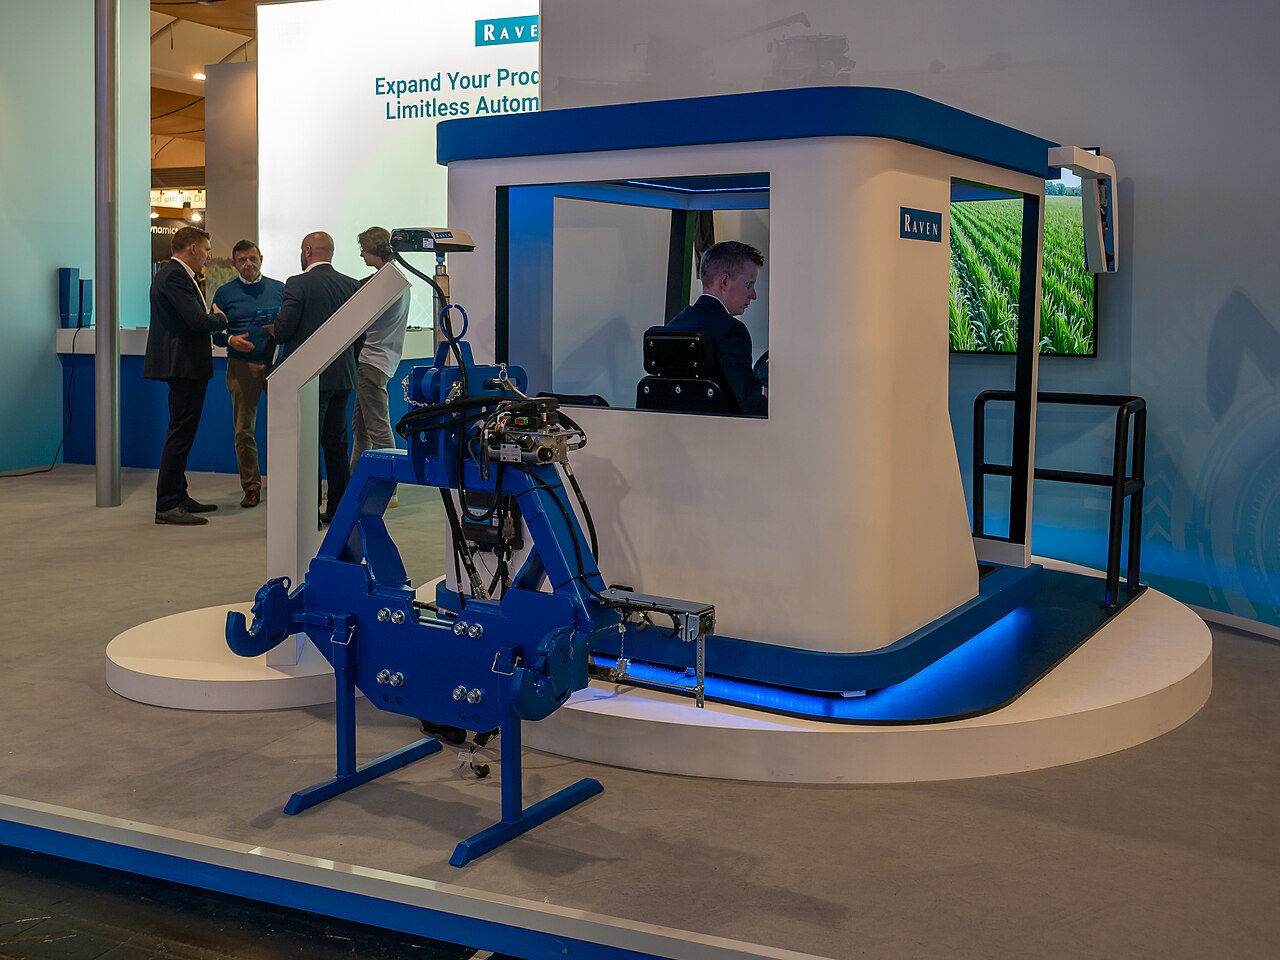 Kit de guiado GNSS en exhibición
Imagen: Kit de guiado Raven CRx+, Agritechnica 2023, Hannover (MB-one, CC BY-SA 4.0), Wikimedia Commons. Esta es una demostración de feria, no una foto del kit montado en un tractor en funcionamiento; es un ejemplo representativo del receptor y el hardware de control del enganche que sustentan la dirección autónoma que se describe en el texto.
.jpg)
Resumen de 30 segundos
-
RTK-GNSS utiliza la corrección de fase de la portadora desde una estación base o una red de corrección para reducir el error de varios metros del posicionamiento autónomo a la clase de centímetros. El valor en el ámbito de la maquinaria agrícola depende de cómo se convierte esta precisión de posicionamiento en líneas de guiado, dirección y tasa de aplicación.
-
El guiado se presenta en etapas. "Guiado visual", donde una persona dirige mientras observa una línea en una pantalla; "Dirección autónoma", donde el GNSS junto con los sistemas hidráulicos/motores mantienen una línea recta; "Automatización de giros", que también coordina los giros en las cabeceras; y "Maquinaria agrícola robótica supervisada", que funciona bajo supervisión humana. La confusión entre estas etapas genera dudas sobre los beneficios de su adopción y las medidas de seguridad necesarias.
-
Las líneas de guiado incluyen líneas AB (línea de referencia recta), líneas curvas, líneas de contorno (crestas que siguen las curvas de nivel) y líneas perimetrales (que siguen el límite del campo), elegidas según la forma del campo y el ancho del implemento.
-
El control no se basa únicamente en el GNSS. Una IMU proporciona la actitud, los sensores de velocidad de las ruedas y de ángulo de dirección proporcionan el estado de la máquina, y el control de retroalimentación que devuelve la desviación lateral y de rumbo a un ángulo de dirección forma La base.
-
Las diferencias en el método de corrección (D-GNSS vs. RTK, estación base fija vs. VRS de red, radio vs. NTRIP vs. PPP-RTK) afectan no solo la precisión, sino también el área de cobertura, el tiempo de convergencia y la dependencia de la infraestructura de comunicación.
-
La repetibilidad posicional que proporciona RTK solo se vuelve relevante para las decisiones de gestión agrícola una vez que se combina con la fertilización de tasa variable, la siembra de tasa variable y los mapas de rendimiento. Una posición precisa no garantiza que la prescripción en sí sea correcta.
1. Distinción de las cuatro etapas de guiado
La expresión "tractor autónomo" en realidad agrupa cuatro etapas que difieren sustancialmente.
| Etapa | Qué hace | El papel del humano | Nombres comunes |
|---|---|---|---|
| Guiado visual | Muestra la línea de guiado y la desviación en un monitor | La persona maneja el volante | Barra de luces, Track-Guide, etc. |
| Dirección autónoma | Mantiene una línea recta mediante un motor/sistema hidráulico de dirección basado en la posición GNSS | Operador a bordo, se encarga de los giros, el manejo de implementos y la supervisión | Dirección automática, asistencia en línea recta |
Automatización de giros y coordinación de trabajo | Coordina giros en cabeceras, elevación/descenso de implementos y cambios de velocidad | Operador a bordo, principalmente supervisando e interviniendo | Giro automático, manejo de cabeceras |
Maquinaria agrícola robótica supervisada | Lo anterior, más conducción sin operador o con mínima intervención | Operador supervisa el campo, responsable de la parada de emergencia | Tractor robot, serie Agri Robo |
Confundir estas etapas lleva a la idea errónea de que "instalamos la dirección automática, por lo que se puede usar sin operador", o, por el contrario, a la conclusión errónea de que "es solo una guía visual, por lo que no se necesitan controles de seguridad". Antes de su adopción, conviene aclarar qué etapa requiere realmente su propia operación.
2. Diseño de la línea de guía: líneas AB, líneas curvas, contornos
Figura: Creado por Duskcoil. Las líneas de guía se utilizan en combinación según la forma del terreno, el ancho del implemento y la pendiente.
Una línea AB genera una familia de líneas de guía paralelas entre sí, desplazadas por el ancho de trabajo, a partir de una línea recta que conecta dos puntos, A y B, dentro del terreno. Es la más fácil de usar en terrenos casi rectangulares o en cultivos de secano con surcos rectos. Una línea curva registra la primera pasada como una curva y luego desplaza esa forma paralelamente para las pasadas posteriores; se utiliza en arrozales y terrenos irregulares que describen un arco a lo largo de un dique o curso de agua. Una línea de contorno mantiene una trayectoria cercana a la curva de nivel y, a veces, se utiliza para controlar la erosión del suelo y el desequilibrio del drenaje en terrenos inclinados.
Independientemente de la línea de guía elegida, su eficacia depende de su adecuación a la forma del terreno y al ancho del implemento. En terrenos extremadamente irregulares, es necesario cambiar las líneas de guía o reajustarlas por subbloque, lo que exige un diseño operativo que va más allá de simplemente "poder conducir en línea recta".
3. El bucle de control: De la posición al ángulo de dirección
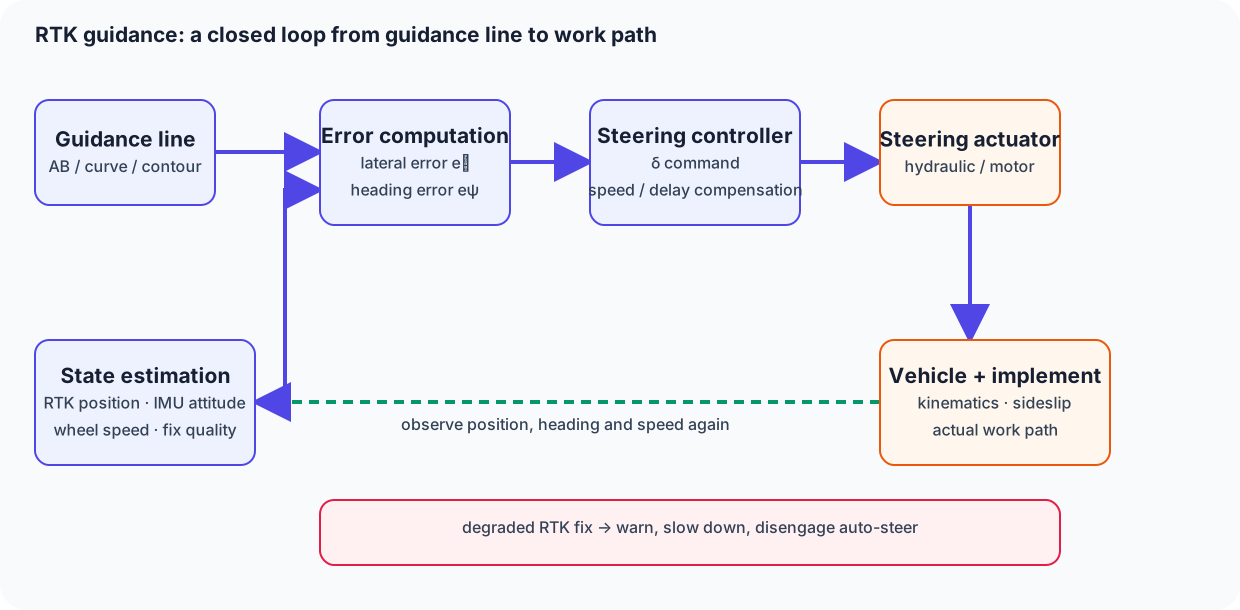
Figura: Creada por Duskcoil. Los controladores actuales incluyen términos que compensan la velocidad, el retardo y el deslizamiento lateral del vehículo.
Como también se menciona en el artículo sobre trasplantadoras de arroz (que trata sobre el seguimiento en línea recta), si consideramos la desviación lateral de la línea de guía como e_y, la diferencia entre la dirección del vehículo y la de la línea de guía como e_\psi, y el ángulo de dirección como \delta, un controlador proporcional simple se puede escribir como:
Lo importante aquí es que la antena GNSS informa de un único punto en la carrocería del vehículo, no de la punta del implemento ni de la unidad de siembra. El balanceo en una pendiente, el deslizamiento lateral de los neumáticos y el juego del enganche desvían la trayectoria de la antena de la línea de trabajo real. Por eso, la guía RTK no depende únicamente del GNSS: una IMU proporciona datos de balanceo, cabeceo y guiñada; la velocidad de las ruedas o la rotación del motor proporcionan el movimiento a corto plazo, y la estimación combinada de estos datos es la que se transmite al controlador.
Cuando los datos de corrección se interrumpen temporalmente (una degradación del estado FIJO a FLOTANTE o posicionamiento autónomo), la precisión de la posición se degrada bruscamente. Si el controlador no detecta esta interrupción y continúa operando con ganancias ajustadas para alta precisión, puede provocar oscilaciones o movimientos correctivos bruscos. Una implementación segura monitoriza continuamente el estado de la calidad de la corrección y, cuando se degrada, pasa a emitir una advertencia, desacelerar o desactivar el control automático de dirección.
4. Dónde importan las diferencias en el método de corrección en la práctica
| Método de corrección | Precisión aproximada | Cómo funciona el área de cobertura | Advertencias prácticas |
|---|---|---|---|
| GNSS solo / D-GNSS | De varios metros a decenas de centímetros | Sin restricciones | A menudo insuficiente para el guiado automático que no debe desviarse de la trayectoria |
| RTK (estación base fija) | Clase cm | Aproximadamente a decenas de kilómetros de la estación base | Requiere instalación/mantenimiento de la estación base y línea de visión de radio |
| RTK (tipo red/VRS) | Clase cm | Dentro de la cobertura de la infraestructura de comunicaciones | Depende de la calidad de la señal celular y de la latencia/pérdidas de entrega de NTRIP |
| PPP-RTK (servicio de entrega de corrección) | Clase cm | No requiere estación base; utilizable en amplias zonas y en el extranjero | El tiempo de convergencia puede variar de decenas de segundos a varios minutos |
La especificación REXIA GS de Kubota (80–105 hp) incluye una antena RTK-GNSS estándar y permite el trabajo en línea recta con un error aproximado de ±2–3 cm con respecto a la línea de referencia. El mismo comunicado indica que se requiere un servicio de información de corrección RTK y una terminal de comunicaciones independientes, por lo que este material del producto por sí solo no permite determinar cómo se opera una red nacional de estaciones base. Kubota: Ampliación de la gama de productos equipados con dirección automática. Por otro lado, John Deere publica una estructura de precisión escalonada para AutoTrac: un error de aproximadamente 33 cm con una probabilidad del 95 % con la corrección SF1, y de aproximadamente 10 cm con una probabilidad del 95 % utilizando una configuración de estación base RTK terrestre; una filosofía de diseño que diferencia los casos de uso según el grado de corrección. Información del producto John Deere AutoTrac. La cuestión no es qué estrategia es superior, sino cuál se adapta mejor a la distribución de sus campos, su entorno de comunicación y su período de recuperación de la inversión: el tipo de estación base o el tipo de distribución en red.
5. NTRIP y radio: Cómo llegan los datos de corrección a la máquina
La ruta que entrega los datos de corrección RTK a un receptor móvil se divide principalmente en un módem de radio dedicado (un enlace de radio UHF/VHF desde la estación base) y una ruta que se conecta, a través de la red celular, a un servidor de entrega NTRIP (Transporte en red de RTCM mediante protocolo de Internet) en internet. El método de radio no genera costos de comunicación, pero está sujeto a las limitaciones de distancia de línea de visión y potencia de salida, mientras que el método NTRIP conlleva el riesgo de pérdida de correcciones cuando hay falta de cobertura o cuando la línea está congestionada. La serie GFX de Trimble está configurada para que se pueda elegir RTK, VRS y Trimble RTX (PPP-RTK) según las condiciones, y su hoja de ruta también incluye compatibilidad con CLAS de Michibiki. Trimble: Sistema de dirección automática agrícola renovado, serie GFX El hecho de que se proporcionen múltiples rutas de corrección refleja una intención de diseño: evitar que un solo fallo de comunicación detenga el trabajo.
6. Conexión a la fertilización y siembra de tasa variable
El verdadero valor de la guía RTK no reside simplemente en conducir en línea recta. Con un mapa de prescripción q(x,y) creado a partir de mapas de rendimiento vinculados a la posición, datos de sensores de suelo e historial de aplicaciones, la máquina puede controlar su tasa de fertilización o siembra hasta alcanzar la cantidad de aplicación objetivo en cada posición mientras avanza a lo largo de la línea de guía.
Esa es la forma ideal y sencilla; sin embargo, en la práctica, si no se tienen en cuenta el retardo de respuesta de la unidad de fertilización/sembradora, el tiempo necesario para cambiar la tasa de aplicación y la diferencia entre la posición y el punto de aplicación real, se produce una aplicación excesiva o insuficiente en los límites de las parcelas. El sistema de abonado inteligente de Iseki ilustra el concepto: un sensor óptico láser mide el crecimiento del cultivo en tiempo real y, junto con el guiado automático GNSS y un aplicador de fertilizante de tasa variable, realiza un abonado variable menos afectado por las condiciones ambientales. Iseki: Sistema de abonado inteligente. Los mecanismos de la sembradora y el aplicador de fertilizante se describen en detalle en el artículo sobre sembradoras y aplicadores de fertilizante.
7. Lectura de ejemplos de productos actuales
| Fabricante / Ejemplo de producto | Puntos clave de la información pública | Perspectiva de ingeniería | Información oficial |
|---|---|---|---|
| Especificaciones de Kubota REXIA GS / Enlace KSAS GS | Equipo estándar RTK-GNSS, error ±2–3 cm, línea de referencia registrada automáticamente en KSAS | Un diseño que integra una red de estaciones base propietaria con una nube de registro de trabajo | Nueva línea de productos |
| John Deere AutoTrac | Publica niveles de precisión por grado de corrección: SF1 / SF2 / RTK | Permite seleccionar el grado de corrección independientemente del caso de uso (tolerancia para la imprecisión en línea recta) | AutoTrac |
| Trimble GFX series / NAV-960 | Compatible con RTK, VRS y RTX; la CPU mejorada optimiza la convergencia y la precisión de seguimiento a la línea AB | Garantiza la resistencia ante fallos de comunicación mediante el almacenamiento de múltiples rutas de corrección | GFX series |
| Yanmar SMARTPILOT / guiado GNSS de modernización | Ofrece visualización de guiado y dirección automática como productos distintos, e indica la degradación de la precisión por condiciones satelitales | Separa la "solo visualización" de la "dirección real" como productos distintos | SMARTPILOT |
En una comparación de productos, lo que importa no es solo la cifra de precisión máxima. Debe evaluarse junto con la presencia de una estación base, los costos de comunicación, el tiempo de convergencia, la compatibilidad con los implementos existentes y el comportamiento de respaldo en caso de falla: la visión integral de su adecuación a su propia operación.
8. Diseño de seguridad: Estabilización previa a la adopción
La seguridad de la guía RTK no se determina únicamente por la precisión de la posición. El uso de geocercas para evitar cruzar los límites del campo, cómo se desactiva la dirección automática cuando falla la corrección, el comportamiento durante los giros y el ascenso/descenso de implementos, la atención a personas, vehículos, vías fluviales y líneas eléctricas, y los medios y la persona responsables de la parada de emergencia: todo esto debe documentarse como reglas operativas antes de la adopción. Especialmente en la etapa de maquinaria agrícola robótica supervisada, la automatización no debe avanzar sin que quede claro qué verifica el supervisor y en qué momento.
Resumen
El guiado RTK es un sistema de conversión multietapa: convierte una entrada de posición absoluta con precisión centimétrica en líneas de guiado (líneas AB, curvas, contornos), las convierte en un ángulo de dirección mediante control de retroalimentación de la desviación lateral y de rumbo, y, además, lo convierte, combinado con un mapa de prescripción, en tasa de aplicación. En lugar de comparar únicamente las cifras de precisión de posicionamiento, lo que realmente aporta valor a la gestión agrícola es evaluar el diseño de las líneas de guiado, la redundancia de la trayectoria de corrección, la conexión con el trabajo de tasa variable y el diseño de seguridad para las interrupciones de comunicación.
¿El RTK preciso elimina el error de los implementos?
La antena y el punto de trabajo son diferentes.
Las desviaciones de montaje, la inclinación del vehículo y el balanceo del implemento contribuyen al error del punto de trabajo. ## Referencias - [Duskcoil: Cómo funciona el GNSS y los principales productos](/es/blog/posts/sensor-gnss.html) - [Duskcoil: Ingeniería de maquinaria agrícola 101: La trasplantadora de arroz](/es/blog/posts/agri-rice-transplanter.html) - [Kubota: Ampliación de la gama de productos equipados con dirección automática](https://www.kubota.co.jp/news/2025/newproduct-20250205.html) (confirmado el 4 de septiembre de 2026) - [Kubota: Conceptos básicos de la dirección automática](https://agriculture.kubota.co.jp/agriinfo/news/post_41202.html) (confirmado el 4 de septiembre de 2026) - [John Deere: AutoTrac](https://www.deere.com/en/technology-products/precision-ag-technology/guidance/auto-trac/) (confirmado el 4 de septiembre de 2026) 2026) - [Trimble: Sistema de dirección automática agrícola renovado, serie GFX](https://www.nikon-trimble.co.jp/info/news_detail.html?infoid=367) (confirmado el 4 de septiembre de 2026) - [Yanmar: SMARTPILOT](https://www.yanmar.com/jp/agri/smart_agri/smartpilot/) (confirmado el 4 de septiembre de 2026) - [Yanmar: Guía GNSS y dirección automática](https://www.yanmar.com/jp/agri/products/self_driving/guidance/) (confirmado el 4 de septiembre de 2026) - [Iseki: Sistema inteligente de abonado superior](https://products.iseki.co.jp/sentan/fertilizer/) (confirmado el 4 de septiembre de 2026)
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.