Contents — find the section you need
आरटीके-जीएनएसएस वह तकनीक है जो आपको "खेत में आपकी स्थिति, एक सेंटीमीटर तक सटीक" बताती है। लेकिन यह तकनीक अकेले आपको सही रास्ते पर नहीं रखती और न ही इससे खाद की मात्रा में कोई बदलाव होता है। स्थिति की जानकारी को जब एक दिशा रेखा में परिवर्तित किया जाता है, उस दिशा रेखा से विचलन को स्टीयरिंग कोण में समायोजित किया जाता है, और पूरी प्रक्रिया को स्थिति से जुड़े निर्धारित मानचित्रों से जोड़ा जाता है, तभी "आरटीके मार्गदर्शन" वास्तव में श्रम-बचत और सटीक कृषि कार्य में कारगर साबित होता है। यह लेख कृषि मशीनरी इंजीनियरिंग के दृष्टिकोण से इस रूपांतरण प्रक्रिया का वर्णन करता है।
स्थिति निर्धारण के सिद्धांत - बेस और रोवर स्टेशन, कैरियर-फेज करेक्शन, आयनोस्फेरिक विलंब को दूर करने वाला ड्यूल-फ्रीक्वेंसी मापन, इत्यादि - इस साइट के जीएनएसएस कैसे काम करता है, और प्रमुख उत्पाद में विस्तार से बताए गए हैं। यह लेख उस पृष्ठभूमि को ध्यान में रखकर लिखा गया है और मुख्य रूप से इस बात पर केंद्रित है कि कृषि मशीनरी आरटीके स्थिति निर्धारण को मार्गदर्शन, स्टीयरिंग और परिवर्तनीय दर कार्य में कैसे परिवर्तित करती है। जब तक अन्यथा उल्लेख न किया जाए, उत्पाद की विशिष्टताएँ और विशेषताएँ प्रत्येक निर्माता द्वारा 4 सितंबर, 2026 तक पुष्टि की गई सार्वजनिक जानकारी पर आधारित हैं।
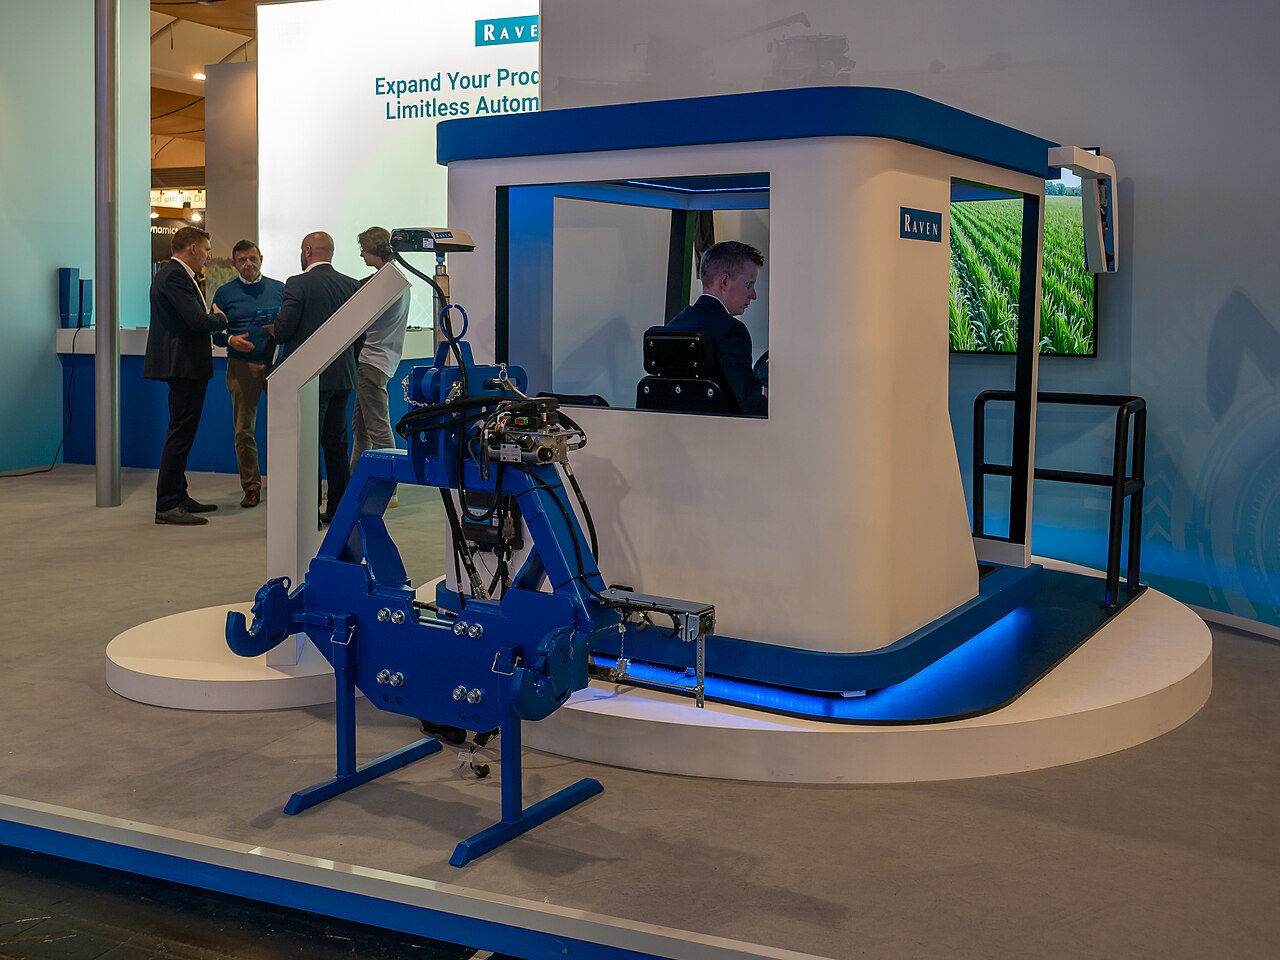 एक GNSS मार्गदर्शन किट प्रदर्शित
छवि: रेवेन CRx+ मार्गदर्शन किट, एग्रीटेक्निका 2023, हनोवर (MB-one, CC BY-SA 4.0), विकिमीडिया कॉमन्स। यह एक ट्रेड-शो प्रदर्शन है, न कि किसी कार्यरत ट्रैक्टर पर लगे किट की तस्वीर — यह पाठ में चर्चा की गई स्वायत्त स्टीयरिंग के पीछे रिसीवर और हिच-कंट्रोल हार्डवेयर का एक प्रतिनिधि उदाहरण है।
.jpg)
30 सेकंड का सारांश
- RTK-GNSS, बेस स्टेशन या करेक्शन नेटवर्क से कैरियर-फेज़ करेक्शन का उपयोग करके, स्टैंडअलोन पोजिशनिंग की कई मीटर की त्रुटि को सेंटीमीटर स्तर तक कम कर देता है। कृषि मशीनरी के संदर्भ में इसका महत्व इस बात पर निर्भर करता है कि इस पोजिशन सटीकता को गाइडेंस लाइनों, स्टीयरिंग और एप्लीकेशन रेट में कैसे परिवर्तित किया जाता है।
-
गाइडेंस कई चरणों में होता है। "विजुअल गाइडेंस", जिसमें एक व्यक्ति स्क्रीन पर एक लाइन देखकर स्टीयरिंग करता है; "ऑटोनॉमस स्टीयरिंग", जिसमें GNSS और हाइड्रोलिक्स/मोटर्स एक सीधी रेखा बनाए रखते हैं; "टर्न ऑटोमेशन", जो हेडलैंड टर्न को भी कोऑर्डिनेट करता है; और "सुपरवाइज्ड रोबोटिक फार्म मशीनरी", जो मानव पर्यवेक्षण में चलती है। इन चरणों को एक साथ मिलाने से इसके उपयोग के लाभों और आवश्यक सुरक्षा उपायों के बारे में भ्रम पैदा होता है।
-
गाइडेंस लाइनों में AB लाइनें (सीधी रेखा संदर्भ), कर्व लाइनें, कंटूर लाइनें (ऊंचाई कंटूर का अनुसरण करने वाली लकीरें) और परिधि लाइनें (खेत की सीमा का अनुसरण करने वाली) शामिल हैं, जिन्हें खेत के आकार और उपकरण की चौड़ाई के अनुसार चुना जाता है।
-
नियंत्रण केवल GNSS पर निर्भर नहीं करता है। अकेले। एक आईएमयू (IMU) अभिविन्यास प्रदान करता है, व्हील-स्पीड और स्टीयरिंग-एंगल सेंसर मशीन की स्थिति प्रदान करते हैं, और फीडबैक नियंत्रण जो पार्श्व और हेडिंग विचलन को स्टीयरिंग कोण में परिवर्तित करता है, आधार बनता है।
सुधार विधि में अंतर (डी-जीएनएसएस बनाम आरटीके, स्थिर बेस स्टेशन बनाम नेटवर्क-प्रकार वीआरएस, रेडियो बनाम एनटीआरआईपी बनाम पीपीपी-आरटीके) न केवल सटीकता को प्रभावित करते हैं, बल्कि कवरेज क्षेत्र, अभिसरण समय और संचार अवसंरचना पर निर्भरता को भी प्रभावित करते हैं।
आरटीके द्वारा प्रदान की जाने वाली स्थितिगत पुनरावृत्ति कृषि प्रबंधन निर्णयों के लिए तभी महत्वपूर्ण होती है जब इसे परिवर्तनीय दर उर्वरक, परिवर्तनीय दर बीज बोने और उपज मानचित्रों के साथ जोड़ा जाता है। सटीक स्थिति स्वयं नुस्खे के सही होने की गारंटी नहीं देती है।
1. मार्गदर्शन के चार चरणों में अंतर
"स्व-चालित ट्रैक्टर" वाक्यांश वास्तव में चार चरणों को एक साथ समेटता है जो काफी भिन्न हैं।
| चरण | कार्य | मनुष्य की भूमिका | सामान्य नाम |
|---|---|---|---|
| दृश्य मार्गदर्शन | मॉनिटर पर मार्गदर्शन रेखा और विचलन प्रदर्शित करता है | व्यक्ति इसे संचालित करता है स्टीयरिंग व्हील | लाइट बार, ट्रैक-गाइड, आदि |
| स्वायत्त स्टीयरिंग | GNSS स्थिति के आधार पर स्टीयरिंग मोटर/हाइड्रोलिक्स द्वारा सीधी रेखा में चलता है | व्यक्ति सवार होता है, जो मोड़ने, उपकरण चलाने और निगरानी का काम संभालता है | ऑटो-स्टीयर, सीधी रेखा में चलने में सहायता |
| मोड़/कार्य समन्वय स्वचालन | खेत के किनारों पर मोड़ने, उपकरण को ऊपर/नीचे करने और गति परिवर्तन का समन्वय करता है | व्यक्ति सवार होता है, जो मुख्य रूप से निगरानी और हस्तक्षेप करता है | स्वचालित मोड़, खेत के किनारों का प्रबंधन |
| पर्यवेक्षित रोबोटिक कृषि मशीनरी | उपरोक्त के अलावा, मानवरहित या न्यूनतम हस्तक्षेप के साथ संचालन | व्यक्ति खेत के चारों ओर निगरानी करता है, आपातकालीन स्टॉप की जिम्मेदारी लेता है | रोबोट ट्रैक्टर, एग्री रोबो श्रृंखला |
इन चरणों को एक साथ मिलाने से यह गलतफहमी पैदा होती है कि "हमने ऑटो-स्टीयर स्थापित किया है, इसलिए इसे मानवरहित इस्तेमाल किया जा सकता है," या इसके विपरीत यह गलत अनुमान कि "यह केवल दृश्य मार्गदर्शन है, इसलिए किसी सुरक्षा जांच की आवश्यकता नहीं है।" अपनाने से पहले, यह स्पष्ट करना महत्वपूर्ण है कि आपके अपने संचालन के लिए वास्तव में कौन सा चरण आवश्यक है।
2. डिजाइन करना गाइडेंस लाइन: एबी लाइन, कर्व लाइन, कंटूर
चित्र: डस्ककॉइल द्वारा निर्मित। खेत के आकार, उपकरण की चौड़ाई और ढलान के आधार पर वास्तविक मार्गदर्शन रेखाओं का संयोजन में उपयोग किया जाता है।
एक AB रेखा खेत के भीतर दो बिंदुओं, A और B, को जोड़ने वाली एक सीधी रेखा के आधार पर, कार्य चौड़ाई द्वारा एक दूसरे के समानांतर स्थानांतरित मार्गदर्शन रेखाओं का एक समूह उत्पन्न करती है। यह लगभग आयताकार खेतों या सीधी लकीरों वाली शुष्क भूमि खेती के लिए सबसे आसान है। एक वक्र रेखा पहले पास को एक वक्र के रूप में रिकॉर्ड करती है और फिर बाद के पास के लिए उस आकार को समानांतर में स्थानांतरित करती है; इसका उपयोग धान के खेतों और तटबंध या जलमार्ग के साथ चापाकार आकार वाले अनियमित खेतों के लिए किया जाता है। कंटूर रेखा मार्ग को ऊंचाई कंटूर के करीब रखती है, और कभी-कभी ढलान वाली भूमि पर मिट्टी के कटाव और जल निकासी असंतुलन को रोकने के लिए भी इसका उपयोग किया जाता है।
चाहे कोई भी दिशा-निर्देश रेखा चुनी जाए, उसकी प्रभावशीलता इस बात पर निर्भर करती है कि वह खेत के आकार और उपकरण की चौड़ाई के साथ कितनी सटीक बैठती है। अत्यंत अनियमित आकार वाले खेतों में, दिशा-निर्देश रेखाओं को बदलना या प्रत्येक उप-खंड के अनुसार उन्हें पुनः निर्धारित करना आवश्यक हो जाता है, जिसके लिए केवल "सीधे चलने में सक्षम होने" से कहीं अधिक परिचालन डिजाइन की आवश्यकता होती है।
3. नियंत्रण लूप: स्थिति से स्टीयरिंग कोण तक
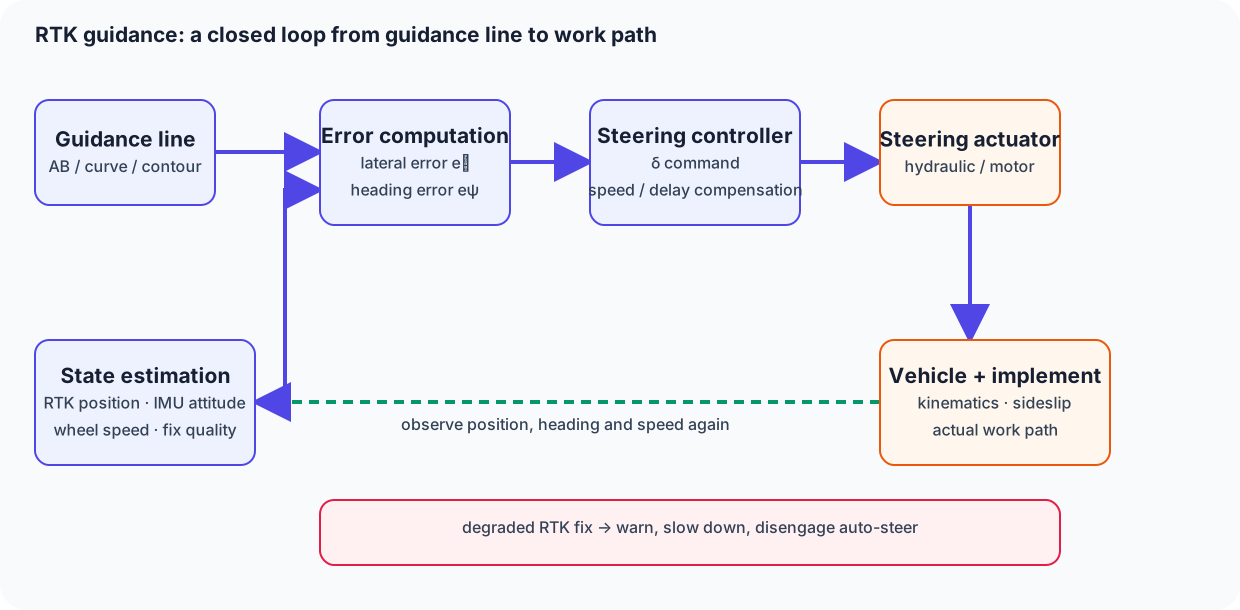
चित्र: डस्ककॉइल द्वारा निर्मित। वास्तविक नियंत्रकों में वाहन की गति, विलंब और पार्श्व फिसलन के लिए क्षतिपूर्ति करने वाले पद शामिल होते हैं।
जैसा कि चावल रोपने वाली मशीनों पर लेख में भी बताया गया है, जो सीधी रेखा ट्रैकिंग को कवर करता है, यदि हम मार्गदर्शन रेखा से पार्श्व विचलन को e_y, वाहन की दिशा और मार्गदर्शन रेखा की दिशा के बीच के अंतर को e_\psi, और स्टीयरिंग कोण को \delta मान लें, तो एक सरल आनुपातिक नियंत्रक को इस प्रकार लिखा जा सकता है:
यहाँ महत्वपूर्ण बात यह है कि GNSS एंटीना द्वारा रिपोर्ट किया गया मान वाहन के मुख्य भाग पर स्थित एक बिंदु का होता है - न कि उपकरण के सिरे या रोपण इकाई का। ढलान पर लुढ़कना, टायर की पार्श्व फिसलन और हिच प्ले, ये सभी एंटीना के प्रक्षेप पथ को वास्तविक कार्य रेखा से विचलित कर देते हैं। इसीलिए RTK मार्गदर्शन केवल GNSS पर निर्भर नहीं करता: एक IMU रोल, पिच और यॉ डेटा प्रदान करता है, पहिए की गति या मोटर का घूर्णन अल्पकालिक गति प्रदान करता है, और इन सभी से प्राप्त संयुक्त अनुमान नियंत्रक को भेजा जाता है।
जब सुधार डेटा अस्थायी रूप से बाधित होता है (FIX स्थिति से FLOAT या स्टैंडअलोन पोजिशनिंग में गिरावट), तो स्थिति सटीकता अचानक कम हो जाती है। यदि नियंत्रक इसे पहचानने में विफल रहता है और उच्च परिशुद्धता के लिए समायोजित लाभ के साथ काम करता रहता है, तो इससे वाहन का अनियंत्रित रूप से हिलना या अचानक सुधारात्मक गति हो सकती है। एक सुरक्षित कार्यान्वयन लगातार सुधार-गुणवत्ता स्थिति की निगरानी करता है और, जब यह कम हो जाती है, तो चेतावनी, मंदी या ऑटो-स्टीयरिंग को निष्क्रिय करने की स्थिति में चला जाता है।
4. व्यवहार में सुधार विधि में अंतर कहाँ मायने रखते हैं
| सुधार विधि | अनुमानित सटीकता | कवरेज क्षेत्र कैसे काम करता है | व्यावहारिक सावधानियां |
|---|---|---|---|
| केवल GNSS / D-GNSS | कई मीटर से लेकर दसियों सेंटीमीटर तक | कोई बाधा नहीं | ऑटो-स्टीयरिंग के लिए अक्सर अपर्याप्त, क्योंकि यह सुनिश्चित करना आवश्यक है कि सिस्टम पंक्ति से न भटके |
| आरटीके (स्थिर बेस स्टेशन) | सेमी-श्रेणी | बेस स्टेशन से लगभग दस किलोमीटर के दायरे में | बेस स्टेशन की स्थापना/रखरखाव और रेडियो लाइन-ऑफ-साइट की आवश्यकता |
| आरटीके (नेटवर्क-प्रकार / वीआरएस) | सेमी-श्रेणी | संचार अवसंरचना कवरेज के भीतर | सेलुलर सिग्नल की गुणवत्ता और एनटीआरआईपी डिलीवरी विलंब/ड्रॉपआउट पर निर्भर |
| पीपीपी-आरटीके (सुधार वितरण सेवा) | सेमी-श्रेणी | बेस स्टेशन की आवश्यकता नहीं; विस्तृत क्षेत्रों और विदेशों में उपयोग योग्य | अभिसरण समय कुछ सेकंड से लेकर कई मिनट तक हो सकता है |
कुबोटा के रेक्सिया जीएस विनिर्देश (80-105 एचपी) में एक मानक आरटीके-जीएनएसएस एंटीना शामिल है और इसे संदर्भ रेखा के सापेक्ष लगभग ±2-3 सेमी की त्रुटि के साथ सीधी रेखा में कार्य करने में सक्षम बताया गया है। इसी विज्ञप्ति में कहा गया है कि एक अलग आरटीके करेक्शन-सूचना सेवा और संचार टर्मिनल की आवश्यकता होती है, इसलिए केवल इस उत्पाद सामग्री से यह स्थापित नहीं किया जा सकता कि राष्ट्रव्यापी बेस-स्टेशन नेटवर्क कैसे संचालित होता है। कुबोटा: ऑटो-स्टीयर से लैस उत्पादों की श्रृंखला का विस्तार दूसरी ओर, जॉन डीरे ऑटोट्रैक के लिए एक स्तरीय सटीकता संरचना प्रकाशित करता है: SF1 करेक्शन के तहत 95% संभावना के साथ लगभग 33 सेमी की त्रुटि, और ग्राउंड-बेस्ड आरटीके बेस स्टेशन कॉन्फ़िगरेशन का उपयोग करके 95% संभावना के साथ लगभग 10 सेमी की त्रुटि — एक डिज़ाइन दर्शन जो करेक्शन ग्रेड के आधार पर उपयोग के मामलों को अलग करता है। जॉन डीरे ऑटोट्रैक उत्पाद जानकारी प्रश्न यह नहीं है कि कौन सी रणनीति बेहतर है, बल्कि यह है कि आपके अपने क्षेत्र वितरण, संचार वातावरण और प्रतिफल अवधि के लिए कौन सी रणनीति उपयुक्त है — बेस-स्टेशन प्रकार या नेटवर्क-डिलीवरी प्रकार।
5. एनटीआरआईपी और रेडियो: मशीन तक सुधार डेटा कैसे पहुँचता है
रोवर तक आरटीके सुधार डेटा पहुँचाने वाला मार्ग मुख्य रूप से एक समर्पित रेडियो मॉडेम (बेस स्टेशन से एक यूएचएफ/वीएचएफ रेडियो लिंक) और एक ऐसे मार्ग में विभाजित होता है जो सेलुलर नेटवर्क के माध्यम से इंटरनेट पर स्थित एनटीआरआईपी (नेटवर्क ट्रांसपोर्ट ऑफ आरटीसीएम वाया इंटरनेट प्रोटोकॉल) डिलीवरी सर्वर से जुड़ता है। रेडियो विधि में संचार लागत नहीं आती है, लेकिन यह दृष्टि रेखा की दूरी और आउटपुट-पावर की सीमाओं के अधीन है, जबकि एनटीआरआईपी विधि में कवरेज क्षेत्र से बाहर होने या लाइन के व्यस्त होने पर सुधार डेटा के बाधित होने का जोखिम रहता है। ट्रिम्बल की जीएफएक्स श्रृंखला को इस प्रकार कॉन्फ़िगर किया गया है कि परिस्थितियों के अनुसार आरटीके, वीआरएस और ट्रिम्बल आरटीएक्स (पीपीपी-आरटीके) में से किसी एक को चुना जा सकता है, और इसके रोडमैप में मिचिबिकी के सीएलएएस के लिए समर्थन भी शामिल है। ट्रिम्बल: नवीनीकृत फार्म ऑटो-स्टीयर सिस्टम GFX सीरीज़ कई सुधार पथों की उपलब्धता ही डिज़ाइन के उद्देश्य को दर्शाती है: किसी भी संचार विफलता के कारण काम रुकना नहीं चाहिए।
6. परिवर्तनीय दर उर्वरक और परिवर्तनीय दर बीज बोने से जुड़ना
RTK मार्गदर्शन का असली लाभ केवल सीधी दिशा में चलना ही नहीं है। स्थिति-आधारित उपज मानचित्रों, मृदा सेंसर डेटा और पिछले अनुप्रयोग इतिहास से निर्मित एक प्रिस्क्रिप्शन मानचित्र q(x,y) के आधार पर, मशीन मार्गदर्शन रेखा के साथ चलते हुए प्रत्येक स्थिति पर लक्षित अनुप्रयोग मात्रा तक अपने उर्वरक या बीज बोने की दर को ट्रैक कर सकती है।
यह आदर्श, सरल रूप है — लेकिन व्यवहार में, यदि उर्वरक/बीजारोपण इकाई की प्रतिक्रिया में देरी, अनुप्रयोग दर बदलने के लिए आवश्यक समय और स्थिति तथा वास्तविक ड्रॉप पॉइंट के बीच के अंतर को ध्यान में नहीं रखा जाता है, तो ब्लॉक सीमाओं पर अधिक या कम अनुप्रयोग हो सकता है। इसेकी का स्मार्ट टॉप-ड्रेसिंग सिस्टम इस अवधारणा का उदाहरण है: एक लेज़र ऑप्टिकल सेंसर फसल की वृद्धि को वास्तविक समय में मापता है और जीएनएसएस ऑटो-स्टीयर और एक परिवर्तनीय दर वाले उर्वरक अनुप्रयोगक के साथ मिलकर परिवर्तनीय टॉप-ड्रेसिंग करता है, जो पर्यावरणीय परिस्थितियों से कम प्रभावित होता है। इसेकी: स्मार्ट टॉप-ड्रेसिंग सिस्टम सीडर और उर्वरक अनुप्रयोगक की कार्यप्रणाली के बारे में विस्तृत जानकारी सीडर और उर्वरक अनुप्रयोगक पर लेख में दी गई है।
7. वर्तमान उत्पाद उदाहरण पढ़ना
| निर्माता / उत्पाद उदाहरण | सार्वजनिक जानकारी से पढ़े जा सकने वाले मुख्य बिंदु | इंजीनियरिंग परिप्रेक्ष्य | आधिकारिक जानकारी |
|---|---|---|---|
| कुबोटा रेक्सिया जीएस विनिर्देश / केएसएएस जीएस लिंक | आरटीके-जीएनएसएस मानक उपकरण, त्रुटि ±2–3 सेमी, संदर्भ रेखा केएसएएस में स्वतः पंजीकृत | एक ऐसा डिज़ाइन जो एक मालिकाना बेस-स्टेशन नेटवर्क को वर्क-रिकॉर्ड क्लाउड के साथ एकीकृत करता है | नया उत्पाद लाइनअप |
| जॉन डीरे ऑटोट्रैक | करेक्शन ग्रेड के अनुसार सटीकता स्तर प्रकाशित करता है: SF1 / SF2 / RTK | उपयोग के मामले से अलग करेक्शन ग्रेड चुनने की सुविधा देता है (सीधी रेखा की खुरदरापन के लिए सहनशीलता) | ऑटोट्रैक |
| ट्रिम्बल GFX श्रृंखला / NAV-960 | RTK, VRS और RTX को सपोर्ट करता है; उन्नत CPU अभिसरण और AB लाइन तक ट्रैकिंग सटीकता में सुधार करता है | कई करेक्शन पथों को बनाए रखकर संचार विफलता के खिलाफ लचीलापन सुनिश्चित करता है | GFX श्रृंखला |
| यानमार स्मार्टपायलट / रेट्रोफिट GNSS मार्गदर्शन | मार्गदर्शन डिस्प्ले और ऑटो-स्टीयर को अलग-अलग उत्पादों के रूप में पेश करता है, और उपग्रह स्थितियों से सटीकता में गिरावट को इंगित करता है | "केवल प्रदर्शन" और "वास्तविक संचालन" को अलग-अलग उत्पादों के रूप में अलग करता है | स्मार्टपायलट |
उत्पाद तुलना में केवल शीर्ष-स्तरीय सटीकता का आंकड़ा ही मायने नहीं रखता। इसका मूल्यांकन बेस स्टेशन की उपलब्धता, संचार लागत, अभिसरण समय, मौजूदा उपकरणों के साथ अनुकूलता और विफलता की स्थिति में वैकल्पिक कार्यप्रणाली - यानी आपके अपने संचालन के साथ इसकी समग्र अनुकूलता के साथ किया जाना चाहिए।
8. अपनाने से पहले सुरक्षा डिज़ाइन तय करना आवश्यक है
आरटीके मार्गदर्शन की सुरक्षा केवल "स्थिति सटीक है या नहीं" से निर्धारित नहीं होती है। खेत की सीमाओं को पार करने से रोकने के लिए जियोफेंसिंग, सुधार में रुकावट आने पर ऑटो-स्टीयरिंग का निष्क्रिय होना, मोड़ और उपकरण को ऊपर/नीचे करते समय व्यवहार, लोगों, वाहनों, जलमार्गों और बिजली लाइनों पर ध्यान देना, और आपातकालीन स्टॉप के लिए जिम्मेदार साधन और व्यक्ति - इन सभी को अपनाने से पहले संचालन नियमों के रूप में प्रलेखित किया जाना चाहिए। विशेष रूप से पर्यवेक्षित रोबोटिक कृषि मशीनरी के चरण में, स्वचालन को इस तरह से आगे नहीं बढ़ाना चाहिए कि पर्यवेक्षक क्या जाँचता है और कब जाँचता है, यह स्पष्ट न हो।
सारांश
आरटीके मार्गदर्शन एक बहु-चरणीय रूपांतरण प्रणाली है: यह सेंटीमीटर-श्रेणी के निरपेक्ष स्थिति इनपुट को मार्गदर्शन रेखाओं (एबी रेखाएँ, वक्र रेखाएँ, कंटूर) में परिवर्तित करता है, पार्श्व और शीर्ष विचलन पर प्रतिक्रिया नियंत्रण के माध्यम से उन्हें स्टीयरिंग कोण में परिवर्तित करता है, और आगे इसे, एक निर्धारित मानचित्र के साथ मिलाकर, अनुप्रयोग दर में परिवर्तित करता है। केवल स्थिति-सटीकता के आंकड़ों की तुलना करने के बजाय, मार्गदर्शन रेखा डिजाइन, सुधार पथ की अतिरेक, परिवर्तनीय दर कार्य से संबंध और संचार अवरोधों के लिए सुरक्षा डिजाइन का मूल्यांकन ही वास्तविक कृषि प्रबंधन मूल्य में परिणत होता है।
क्या सटीक आरटीके उपकरण त्रुटि को समाप्त करता है?
एंटीना और कार्य बिंदु भिन्न होते हैं।
माउंटिंग ऑफसेट, वाहन का झुकाव और उपकरण का हिलना-डुलना वर्किंग-पॉइंट त्रुटि में योगदान करते हैं। ## संदर्भ - [डस्ककॉइल: GNSS कैसे काम करता है, और प्रमुख उत्पाद](/hi/blog/posts/sensor-gnss.html) - [डस्ककॉइल: कृषि मशीनरी इंजीनियरिंग 101: चावल ट्रांसप्लांटर](/hi/blog/posts/agri-rice-transplanter.html) - [कुबोटा: ऑटो-स्टीयर से लैस उत्पादों की श्रृंखला का विस्तार](https://www.kubota.co.jp/news/2025/newproduct-20250205.html) (4 सितंबर, 2026 को पुष्टि की गई) - [कुबोटा: ऑटो-स्टीयर की मूल बातें](https://agriculture.kubota.co.jp/agriinfo/news/post_41202.html) (4 सितंबर, 2026 को पुष्टि की गई) - [जॉन डीरे: ऑटोट्रैक](https://www.deere.com/en/technology-products/precision-ag-technology/guidance/auto-trac/) (4 सितंबर, 2026 को पुष्टि की गई) 2026) - [ट्रिम्बल: जीएफएक्स श्रृंखला का नवीनीकृत फार्म ऑटो-स्टीयर सिस्टम](https://www.nikon-trimble.co.jp/info/news_detail.html?infoid=367) (4 सितंबर, 2026 को पुष्टि की गई) - [यानमार: स्मार्टपायलट](https://www.yanmar.com/jp/agri/smart_agri/smartpilot/) (4 सितंबर, 2026 को पुष्टि की गई) - [यानमार: जीएनएसएस मार्गदर्शन और ऑटो-स्टीयर](https://www.yanmar.com/jp/agri/products/self_driving/guidance/) (4 सितंबर, 2026 को पुष्टि की गई) - [इसेकी: स्मार्ट टॉप-ड्रेसिंग सिस्टम](https://products.iseki.co.jp/sentan/fertilizer/) (4 सितंबर, 2026 को पुष्टि की गई)
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।