कृषि मशीनरी इंजीनियरिंग 101: चावल रोपने की मशीन — धान के खेतों में पौधों को एक-एक करके कैसे लगाया जाता है
September 3, 2026 · 27 मिनट में पढ़ें
Contents — find the section you need
चावल रोपने वाली मशीन एक ऐसी मशीन है जो नर्सरी ट्रे में उगाए गए धान के पौधों को निर्धारित पंक्ति दूरी, मेड़ों की दूरी और गहराई पर पानी से भरे धान के खेत में स्थानांतरित करती है। देखने में, सबसे पहले इसके पिछले पंजे पौधों को मिट्टी में धकेलते हुए बार-बार गति करते हैं। लेकिन वास्तव में, रोपण की गुणवत्ता कई कारकों पर निर्भर करती है, जिनमें फीड मैकेनिज्म शामिल है जो पौधों की चटाई को एक निश्चित मात्रा में आगे बढ़ाता है, ट्रांसमिशन जो आगे की यात्रा दूरी को रोपण चक्र में परिवर्तित करता है, फ्लोट जो धान की सतह की असमानता को पढ़ता है, हाइड्रोलिक्स जो मशीन की स्थिति को स्थिर करता है, और मार्जिन जो ऑपरेटर को अगली ट्रे में पौधे भरने की सुविधा देता है।
रोपण आधारित धान की खेती में, नर्सरी तैयार करना, खेत में मिट्टी भरना, रोपण, जल प्रबंधन, उर्वरक, कीट नियंत्रण और कटाई सभी समय के साथ जुड़े हुए हैं। चावल रोपने वाली मशीन को केवल "पौधे लगाने वाली एक स्वचालित मशीन" के रूप में देखना इस बात को नजरअंदाज करता है कि पौधों की गुणवत्ता, मिट्टी भरने की प्रक्रिया, धान की सतह की कठोरता, पानी की गहराई, मेड़बंदी और खेत का आकार, ये सभी इसके प्रदर्शन को कैसे प्रभावित करते हैं। यह लेख चावल रोपने वाली मशीन का परिचय देता है, जिसमें इसके तंत्र, नियंत्रण और कार्य डिज़ाइन के बीच आगे-पीछे जाकर इसका विश्लेषण किया गया है। उत्पाद विनिर्देश, कीमतें और बिक्री की स्थिति में बदलाव हो सकता है, इसलिए जब तक अन्यथा उल्लेख न किया जाए, इस लेख में प्रत्येक निर्माता की सार्वजनिक जानकारी का उपयोग किया गया है, जो 3 सितंबर, 2026 तक पुष्ट की गई है।
Diagram 1 · Use the button to switch views
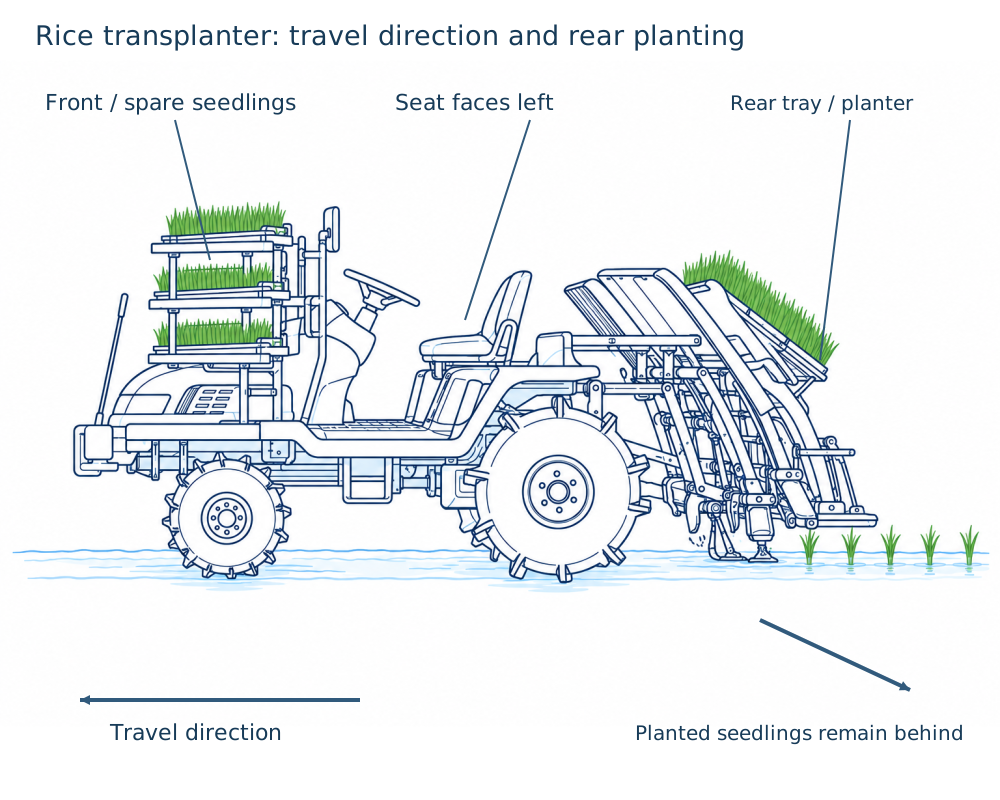
चित्र 1 — एक शैक्षिक अवधारणा चित्रण जो पौध ट्रे, रोपण इकाई और धान की सतह की सापेक्ष स्थिति को दर्शाता है। यह किसी उत्पाद का फोटो या किसी विशेष मॉडल के बारे में कोई दावा नहीं है।
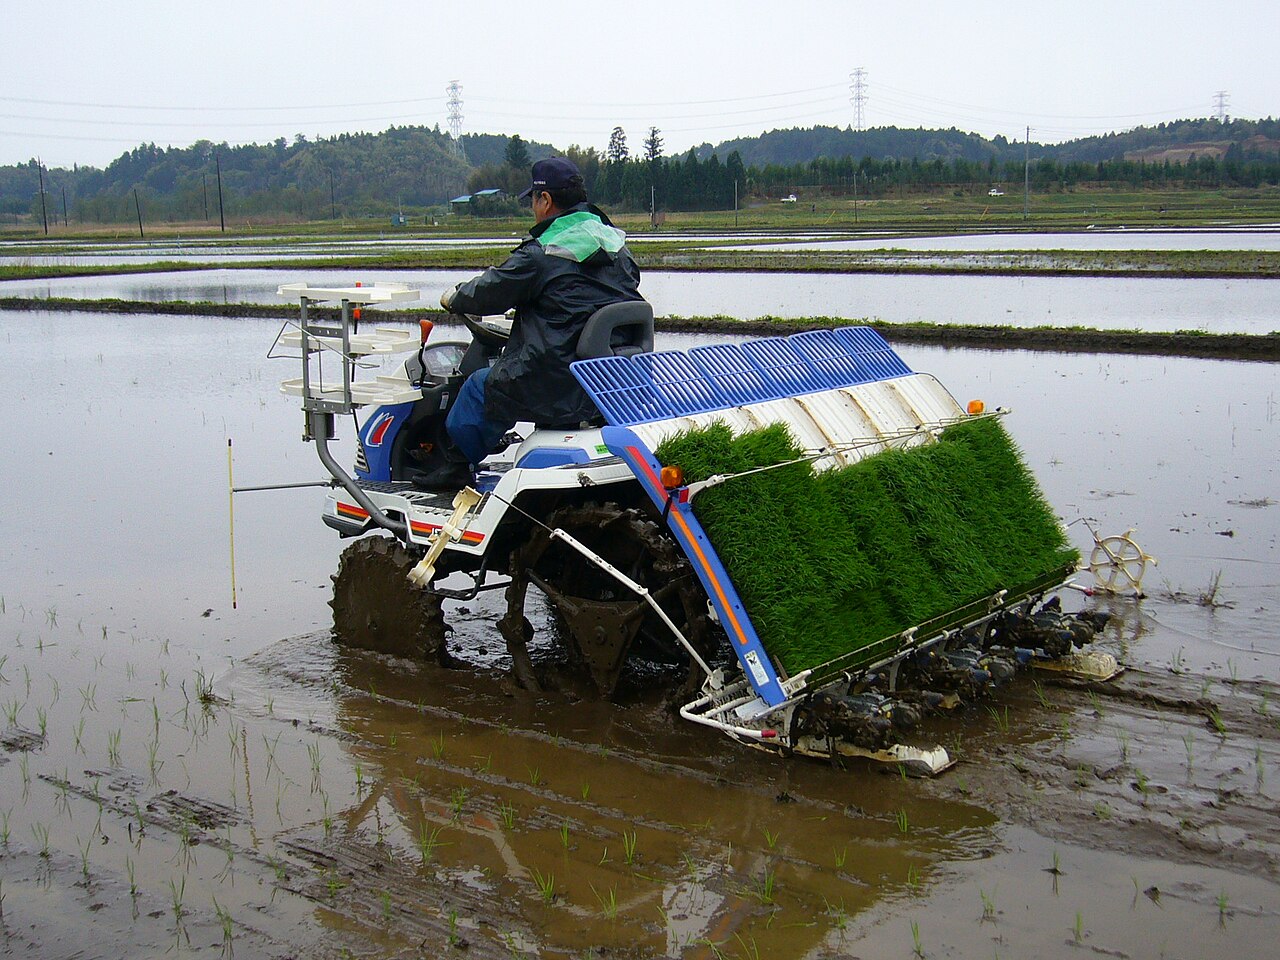
सेवा में एक चावल रोपने वाली मशीन
चित्र: Rice रोपण मशीन 2, कटोरी शहर, जापान (कटोरिसी, CC BY-SA 3.0), विकिमीडिया कॉमन्स। यह वर्तमान में चर्चा किए गए राइडिंग ट्रांसप्लांटर्स की तुलना में एक छोटी मशीन है - पौध ट्रे और रोपण इकाई की सापेक्ष स्थिति को पढ़ने का एक प्रतिनिधि उदाहरण।
30-सेकंड का सारांश
एक धान ट्रांसप्लांटर पौध ट्रे से पौध मैट को पार्श्व और अनुदैर्ध्य रूप से फीड करता है, और रोपण पंजा प्रत्येक चक्र में एक बार में कुछ पौध लेता है और मशीन के आगे बढ़ने के साथ उन्हें धान की सतह पर रखता है। पौध फीड की मात्रा, पंजे का चक्र और यात्रा गति टीलों के बीच की दूरी और प्रति टीले पौध की संख्या निर्धारित करती है।
रोपण पंजे का सिरा एक बंद प्रक्षेप पथ का अनुसरण करता है: पौध को बाहर खींचता है, उसे पीछे ले जाता है, उसे मिट्टी में डालता है, फिर छोड़ देता है और वापस ले आता है। रोपण के समय आगे की यात्रा गति और पंजे के सिरे की क्षैतिज गति को लगभग बराबर रखने से पौध को घसीटने से रोका जा सकता है और उसे सीधा खड़ा रहने में मदद मिलती है।
रोपण की गहराई केवल पंजे द्वारा ही निर्धारित नहीं होती है। फ्लोट धान के ऊपर सरकता है। सतह को नियंत्रित करने के लिए सेंसर फ्लोट या हाइड्रोलिक्स का उपयोग किया जाता है, जिससे रोपण इकाई की ऊंचाई समायोजित हो जाती है। अत्यधिक नरम धान के खेतों, गहरे पानी या खुरदरी मिट्टी में, एक ही सेटिंग पर भी गहरी रोपाई, तैरते हुए पौधे और टीलों की कमी जैसी समस्याएं बढ़ जाती हैं।
छोटे खेतों और पहाड़ी/पर्वतीय क्षेत्रों में पैदल चलने वाली मशीनें चलाना आसान होता है; जबकि सवारी करने वाली मशीनें पंक्तियों की संख्या, पौधों की भार क्षमता और साथ ही जुताई/उर्वरक प्रदान करके दक्षता बढ़ाती हैं। कुबोटा की NW श्रृंखला, इसेकी की सनाए PJ/PR और यानमार की YR/AP वर्तमान में 5-10 पंक्तियों वाली, पैदल चलने वाली और सीधी रेखा/मोड़ने में सहायता प्रदान करने वाली मशीनों के उदाहरण हैं।
स्वायत्त संचालन से सीधी रोपाई का बोझ कम हो जाता है, लेकिन पौधों को फिर से लगाना, मेड़ों के मोड़, तटबंध, लोग, बाधाएं और धान के खेत के बाहर आवागमन को नजरअंदाज नहीं किया जा सकता। मूल्यांकन में RTK/D-GNSS की सटीकता, उपग्रह रिसेप्शन, खेत की स्थिति और पर्यवेक्षण व्यवस्था को शामिल किया जाना चाहिए।
धान की रोपाई केवल "स्थिति" के बारे में नहीं है
रोपण की गुणवत्ता यह सिर्फ पंक्तियों के सीधे दिखने से ही निर्धारित नहीं होता। बुनियादी बातें ये हैं कि प्रत्येक टीला अपनी निर्धारित स्थिति पर हो, पौधे गिरे नहीं, जड़ें मिट्टी में प्रवेश करें, रोपण न तो बहुत गहरा हो और न ही बहुत उथला, और कम से कम टीले छूटे हों या बहुत अधिक पौधे एक साथ न उठें। इसके अलावा, यह भी महत्वपूर्ण है कि परिणामी पंक्ति संरेखण खरपतवार नियंत्रण, कीट नियंत्रण, खाद डालने और बाद में कटाई के लिए उपयोग की जाने वाली मशीनरी के लिए उपयुक्त हो।
यहां "निर्धारित मान" और "वास्तविक रोपण" के बीच अंतर करना आवश्यक है। भले ही टीला-अंतराल लीवर 15 सेमी पर सेट हो, पहिए/क्रॉलर के फिसलने, यात्रा गति में उतार-चढ़ाव, रोपण क्लच के लगने के तरीके और मिट्टी के बहाव के कारण वास्तविक टीला-अंतराल भिन्न हो सकता है। रोपण की गहराई निर्धारित होने पर भी, फ्लोट के डूबने या तैरने और धान की सतह के ऊबड़-खाबड़ होने से पौधे की जड़ों की स्थिति बदल जाती है। चावल रोपने वाली मशीन मिट्टी और पौधों की बदलती परिस्थितियों के अनुसार ज्यामितीय दोहराव को बनाए रखती है।
समग्र परिप्रेक्ष्य: तीन प्रवाह — पौधे, शक्ति और सूचना
Diagram 2 · Use the button to switch views
चित्र: डस्ककॉइल द्वारा निर्मित। एक वास्तविक मशीन में, गति, पौध आपूर्ति और रोपण तंत्र गियर, चेन और हाइड्रोलिक्स के माध्यम से जुड़े होते हैं।
पौधों का प्रवाह पौध ट्रे से शुरू होता है जहाँ पौध बॉक्स रखे होते हैं। साधारण मैट पौध के साथ, बोई और उगाई गई पतली जड़ वाली मैट को ट्रे बॉक्स पर एक-एक करके रखा जाता है, और ट्रे प्रत्येक पंक्ति के पिकअप ओपनिंग तक पौध पहुँचाने के लिए पार्श्व रूप से चलती है। इसके अलावा, ऊर्ध्वाधर आपूर्ति पौध मैट को धीरे-धीरे रोपण पंजे की ओर धकेलती है। यदि एक पंजा बार-बार एक ही स्थान से लेता है तो इससे एक गड्ढा और एक खाली टीला बन जाता है; यदि यह बहुत अधिक लेता है तो यह पौध को परेशान करता है और पिकअप मात्रा को अस्थिर कर देता है। आपूर्ति प्रणाली ही रोपण पंजे के पीछे छिपी गुणवत्ता का मूल स्रोत है।
यात्रा और रोपण के लिए विद्युत प्रवाह को एक समान न रखने का एक कारण है। शुरू करते समय, रोकते समय या मोड़ते समय पौधों की रोपाई न करना, निर्धारित टीले की दूरी बनाए रखना और धान की सतह का अनुसरण करने के लिए रोपण इकाई को ऊपर/नीचे करना जैसी सभी क्रियाएं क्लच, संचरण, हाइड्रोलिक्स और इलेक्ट्रॉनिक नियंत्रण पर निर्भर करती हैं। सूचना प्रवाह में लंबे समय से इस्तेमाल होने वाला यांत्रिक फ्लोट और कोण, वाहन की गति, जीएनएसएस और कैमरे जैसे इलेक्ट्रॉनिक सेंसर दोनों शामिल हैं।
पौधों की आपूर्ति: एक टीला काटने से पहले का कार्य
मशीन के लिए इनपुट स्थिति के रूप में पौध मैट की स्थिति
पौध बॉक्स में मैट एक पतली, प्लेट जैसी सामग्री होती है जिसमें मिट्टी (या विकास माध्यम) और जड़ें एक साथ रहती हैं। एकसमान मोटाई, पर्याप्त रूप से उलझी हुई जड़ें और न तो बहुत गीली और न ही बहुत सूखी स्थिति मशीन द्वारा इसे संभालने के लिए आवश्यक शर्तें हैं। कमजोर जड़ों वाला पौधा पंजे से उठाते ही गिर जाता है, और यदि मोटाई अलग-अलग हो, तो उठाई गई पौधों की मात्रा पंक्ति और टीले के अनुसार बदलती रहती है। यदि पत्तियाँ अत्यधिक बढ़ जाती हैं और डिब्बों के बीच उलझ जाती हैं, तो ट्रे की आपूर्ति भी बाधित हो जाती है।
पौधों को उठाने की मात्रा अक्सर "पौधों की संख्या गिनने" का तंत्र नहीं होती है। क्योंकि पंजा एक छोटा सा टुकड़ा उठाता है - जड़ों सहित पौधों की चटाई की एक निश्चित चौड़ाई और गहराई - इसलिए पौधों की वास्तविक संख्या बीज घनत्व, पौधों की मोटाई और जड़ों के बंधन की मजबूती के अनुसार बदलती रहती है। इसलिए नर्सरी में पौधे उगाना और रोपाई की व्यवस्था अलग-अलग प्रक्रियाएँ नहीं हैं - ये एक संयोजन हैं जो मिलकर रोपाई की समान सटीकता प्रदान करते हैं। यदि खेती की विधि बदलती है - घनी बुवाई, अधिक दूरी पर रोपण, परिपक्व पौधों के गमले - तो तदनुसार ट्रे, आपूर्ति, पंजा और व्यवस्थाओं की आवश्यकता होती है।
पार्श्व आपूर्ति और ऊर्ध्वाधर आपूर्ति
पार्श्व आपूर्ति ट्रे को पंक्ति की दिशा में आगे बढ़ाती है, जिससे पौधे बारी-बारी से बाएँ और दाएँ उठाने वाले छिद्रों में पहुँचते हैं। ऊर्ध्वाधर फीडिंग से पौध की चटाई पंजे के पास वाली तरफ बढ़ती है, जिससे पिकअप ओपनिंग लगातार पौध से भरी रहती है। यदि फीड की मात्रा में तालमेल नहीं होता है, तो किसी विशेष पंक्ति में पौध कम हो जाते हैं, या पंजा चटाई के किनारे पर खाली हवा को पकड़ लेता है। ट्रे का झुकाव, गलत तरीके से लगे पौध के डिब्बे, गंदी फीड बेल्ट और जड़ों का उलझना, ये सभी इस तालमेल को बिगाड़ सकते हैं।
पौधों को दोबारा भरते समय, न केवल काम रुकने के समय का ध्यान रखना महत्वपूर्ण है, बल्कि मौजूदा पौध की चटाई के साथ किसी भी तरह की रुकावट या अंतर को भी दूर करना जरूरी है। जोड़ पर अंतर होने से लगातार कई जगह पौध नहीं उग पाती। बड़ी मशीनें पौध लोड करने की क्षमता को केवल सुविधा के लिए ही नहीं बढ़ातीं, बल्कि दोबारा भरने की घटनाओं, काम रुकने और जल्दबाजी में भरने से होने वाली आपूर्ति की कमियों को कम करने के लिए भी बढ़ाती हैं। घनी बुवाई से आवश्यक डिब्बों की संख्या कम हो सकती है, लेकिन श्रम की बचत तभी संभव है जब पौध की गुणवत्ता और रोपण तंत्र का सही तालमेल हो।
रोपण पंजे का प्रक्षेप पथ: ऐसी ज्यामिति जो पौधे को घसीटे बिना स्थापित करती है
चावल रोपने वाली मशीन का मुख्य भाग रोपण पंजा होता है। पंजे का सिरा एक बंद वक्र बनाता है: ट्रे के किनारे से पौधे को पकड़ता है (या उठाता है), उसे पीछे और नीचे की ओर ले जाता है, धान की सतह के पास पौधे को छोड़ देता है, और खाली लौट आता है। साधारण वृत्ताकार गति के कारण, मिट्टी में प्रवेश करते ही पंजे के सिरे की गति की दिशा बहुत आगे या पीछे की ओर झुक जाती है, जिससे पौधे के गिरने या घसीटने की संभावना बढ़ जाती है। इसी कारण से, रोपण के दौरान स्थिति और गति को नियंत्रित करने के लिए लिंक तंत्र, कैम, ग्रहीय गियर और घूर्णी तंत्र का उपयोग किया जाता है।
Diagram 3 · Use the button to switch views
चित्र: डस्ककॉइल द्वारा निर्मित। वास्तविक प्रक्षेप पथ तंत्र और सेटिंग के अनुसार भिन्न होता है। महत्वपूर्ण बात यह है कि पौधे को उठाने और उसे रोपने के बीच आवश्यक गति और स्थिति भिन्न होती है।
जब मशीन v गति से आगे बढ़ती है, तो मान लीजिए v_c रोपण के समय पंजे की नोक की जमीन के सापेक्ष क्षैतिज गति है। आदर्श स्थिति में, पौधे को आगे या पीछे घसीटे बिना लगाने की स्थिति यह है:
v_c\approx v
यदि v_c-v अधिक है, तो पंजा पौधे को आगे या पीछे खींचता है। बेशक, मिट्टी न तो लोचदार है और न ही कठोर - यह पानी और मिट्टी के कणों का मिश्रण है - और चूंकि पौधे की जड़ें भी फैली होती हैं, इसलिए यह समीकरण अकेले यह भविष्यवाणी नहीं कर सकता कि पौधा सीधा खड़ा रहेगा या नहीं। फिर भी, यह दर्शाता है कि तंत्र डिजाइन का उद्देश्य "रोपण के समय सापेक्ष गति को न्यूनतम करना" क्यों है।
मान लीजिए s प्रति चक्र आगे की यात्रा दूरी है; यह टीले की दूरी का आधार मान बन जाता है। यदि रोपण चक्र f_p [चक्र/सेकंड] है, तो यात्रा गति v [मीटर/सेकंड] के लिए
s=\frac{v}{f_p}
यदि रोपण संचरण यात्रा की गति के साथ टीलों की दूरी नहीं बदलती और केवल पंजा चक्र स्थिर रहता है; मशीन की गति बढ़ने पर टीलों के बीच की दूरी बढ़ती जाती है। वास्तविक धान रोपने वाली मशीनें निर्धारित टीलों की दूरी तक पहुँचने के लिए पहियों के घूर्णन या गियर अनुपात को रोपण ड्राइव से जोड़ती हैं। लेकिन यदि ड्राइव पहिए फिसल जाते हैं, तो पहियों द्वारा मापी गई दूरी और जमीन पर तय की गई दूरी मेल नहीं खाती। कीचड़ में टीलों की दूरी में भिन्नता केवल एक परिचालन त्रुटि नहीं है - यह एक ऐसी समस्या है जहाँ दूरी मापने का मूल आधार मिट्टी पर निर्भर करता है।
टीलों की दूरी, पंक्तियों की दूरी और पौधों की संख्या: रोपण घनत्व का निर्धारण
पंक्तियों की दूरी r [मीटर], टीलों की दूरी s [मीटर] और प्रति टीले पौधों की संख्या n मान लीजिए। तब प्रति इकाई क्षेत्रफल में टीलों की संख्या N_h [टीले/हेक्टेयर] और पौधों की अनुमानित संख्या N_s [पौधे/हेक्टेयर] को इस प्रकार व्यक्त किया जा सकता है। उदाहरण के लिए, 0.30 मीटर पंक्ति अंतराल और 0.15 मीटर टीला अंतराल के साथ, प्रति हेक्टेयर टीले की संख्या लगभग 19 मीटर होती है। प्रति टीले में पौधों की संख्या बढ़ाना, टीलों के बीच की दूरी कम करना या पंक्तियों के बीच की दूरी कम करना प्रारंभिक टिलर संख्या को सुरक्षित करने में सहायक हो सकता है, लेकिन इससे नर्सरी बॉक्स, पौधों के परिवहन, रोपण के समय, अत्यधिक वृद्धि, फसल गिरने और रोग के साथ संबंध भी बदल जाते हैं। उपयुक्तता क्षेत्र, किस्म, रोपण के समय, उर्वरक प्रबंधन और लक्षित उपज के अनुसार भिन्न होती है, इसलिए मशीन की सेटिंग्स को पहले से तय करने के बजाय खेती की योजना बनाते समय ही इसका निर्णय लेना चाहिए।
विस्तृत अंतराल रोपण एक ऐसी तकनीक है जो नर्सरी बॉक्स की संख्या और बॉक्स अदला-बदली को कम करने के लिए टीलों के बीच की दूरी को बढ़ाती है। Iseki की वर्तमान P43 श्रृंखला सार्वजनिक रूप से 37-टीले वाले विस्तृत अंतराल के लिए मानक समर्थन प्रदान करती है, जिसे मानक खेती के टीलों के बीच की दूरी से लगभग दोगुना बताया गया है। रोपण एवं उर्वरक (Iseki) लेकिन "कम बोरे" का मतलब यह नहीं है कि उपज और गुणवत्ता एक जैसी ही रहेगी। किस्म की कल्ले निकलने की क्षमता, रोपाई का समय, उर्वरक, जल प्रबंधन और फसल गिरने के जोखिम को क्षेत्र के कृषि कैलेंडर के अनुसार सत्यापित करना आवश्यक है।
पहाड़ी की दूरी की सटीकता का मूल्यांकन करने के लिए, निर्धारित पहाड़ी दूरी s_0 और मापी गई पहाड़ी दूरी s_i के बीच औसत त्रुटि के साथ-साथ परिवर्तनशीलता पर भी ध्यान दें। m मापों के लिए, वर्गमूल माध्य त्रुटि है
भले ही औसत मान निर्धारित मान से मेल खाता हो, लेकिन एक पंक्ति जो एक खाली पहाड़ी के ठीक बाद दोगुनी चौड़ी हो और फिर बाद में तंग हो, वह एक समान फसल नहीं होती। खाली पहाड़ी की दर, तैरते हुए अंकुरों की दर, गहरी रोपाई की दर और अंकुरों की गिनती के वितरण की एक साथ जांच की जानी चाहिए।
रोपाई की गहराई और तैरता हुआ अंकुर: धान की सतह को संदर्भ तल में बदलना
प्लांटिंग क्लॉ की गति को चाहे कितनी भी सटीकता से नियंत्रित किया जाए, यदि संदर्भ धान की सतह मशीन के सापेक्ष ऊपर-नीचे होती है, तो वास्तविक गहराई बदल जाती है। इसीलिए प्लांटिंग यूनिट के नीचे धान की सतह पर सरकने वाला एक फ्लोट लगाया जाता है। यह फ्लोट मशीन के भार के एक हिस्से को एक विस्तृत सतह पर सहारा देता है, जिससे मिट्टी में अत्यधिक दबाव पड़ने से बचा जा सके, साथ ही प्लांटिंग यूनिट और धान की सतह के बीच सापेक्ष ऊंचाई का निर्धारण भी हो सके। यह केवल एक "स्लेड" नहीं है - यह गहराई नियंत्रण के लिए एक यांत्रिक सेंसर के रूप में भी कार्य करता है।
Diagram 4 · Use the button to switch views
फ्लोट</शीर्षक><विवरण आईडी="फ्लोट-विवरण">एक वैचारिक आरेख जिसमें फ्लोट धान की असमान सतह पर सरकता है, जबकि सेंसर और हाइड्रोलिक्स रोपण इकाई की ऊंचाई को समायोजित करते हैं</विवरण><परिभाषाएँ><मार्कर आईडी="फ्लोट-ए" मार्करचौड़ाई="8" मार्करऊंचाई="8" रेफएक्स="7" रेफवाई="4" ओरिएंट="ऑटो"><पथ डी="एम0 0एल8 4एल0 8जेड" फिल="#334155"/></मार्कर></परिभाषाएँ><जी फॉन्ट-फैमिली="सैंस-सेरिफ"><पथ डी="एम36 300 क्यू160 250 278 301 टी514 290 टी738 303 टी927 285" फिल="कोई नहीं" स्ट्रोक="#15803डी" स्ट्रोक-चौड़ाई="7"/><पाठ x="55" y="344" font-size="16" fill="#14532d">धान की सतह की लहरदारतारोपण इकाई (पंजा संदर्भ)फ्लोटरोपण गहराई dएंगल / फ्लोट सिग्नल→ हाइड्रोलिक लिफ्ट सुधार
चित्र: डस्ककॉइल द्वारा निर्मित।
मॉडल के अनुसार फ्लोट का क्षेत्रफल, आकार, भार और सेंसर की स्थिति भिन्न-भिन्न होती है।
मान लीजिए h रोपण इकाई संदर्भ से फ्लोट संदर्भ तल तक की निर्धारित दूरी है, e_f फ्लोट के डूबने या तैरने से उत्पन्न त्रुटि है, और z_g धान की सतह की स्थानीय असमानता है। तब सरलीकृत वास्तविक रोपण गहराई d को इस प्रकार माना जा सकता है:
d\approx h-z_g-e_f
यदि धान की सतह ऊपर उठती है, तो z_g का आकार बढ़ता है और उथली रोपण की संभावना बढ़ जाती है; यदि फ्लोट नरम मिट्टी में डूब जाता है, तो e_f के कारण गहरी रोपण की संभावना बढ़ जाती है। व्यवहार में, पानी की गहराई, पौधे की जड़ों के जाल से प्रतिरोध, पंजे के छूटने का समय और रोपण के बाद मिट्टी का उछाल, ये सभी कारक इसमें शामिल होते हैं, इसलिए यह एक सटीक मॉडल के बजाय समायोजन के लिए एक मोटा अनुमान है।
NARO की धान रोपने वाली मशीनों पर शोध रिपोर्ट में एक ऐसी विधि बताई गई है जिसमें सेंसर फ्लोट का उपयोग करके उपकरण की जमीन से ऊंचाई को स्थिर रखा जाता है। इससे उपकरण की ऊंचाई को नियंत्रित करते हुए फ्लोट का झुकाव यात्रा की दिशा में स्थिर रहता है, जिससे रोपण की गहराई सटीक रहती है। कृषि मशीनरी अनुसंधान संस्थान रिपोर्ट संख्या 36 खेत में, फ्लोट को बहुत अधिक तैरने देना, उसे इतना डूबने देना कि वह भारी मिट्टी को धकेलने लगे, या मिट्टी को बहुत खुरदरा खोदना, ये सभी इस नियंत्रण के मूल सिद्धांत को कमजोर करते हैं।
यदि गहराई बहुत कम हो, तो जड़ें मिट्टी में प्रवेश नहीं कर पातीं, जिसके परिणामस्वरूप पौधे पानी के बहाव, हवा या निराई के साथ आसानी से हिल जाते हैं। यदि गहराई बहुत अधिक हो, तो अंकुरण बिंदु दब सकता है, जिससे प्रारंभिक विकास बाधित हो सकता है। चूंकि लक्षित गहराई पौधे की आयु, धान की सतह की कठोरता और जल प्रबंधन से संबंधित होती है, इसलिए खेत में प्रवेश करने से पहले समतल जमीन पर परीक्षण रोपण करना और जड़ों को खोदकर जांच करना अधिक सुरक्षित है। केवल संख्याओं के आधार पर गहराई समायोजन को अंतिम रूप न दें — धान के खेत के मध्य में, मेड़ पर और नरम भागों में इसकी पुष्टि करें।
पैदल चलने वाली, सवारी करने वाली और रोबोटिक/सहायक मशीनों की तुलना
प्रकार की अवधारणा
मुख्य खूबियाँ
सीमाएँ / जाँच के बिंदु
वर्तमान में सूचीबद्ध उदाहरण
पैदल चलने वाली
हल्का, संकरे खेतों और पहाड़ी/पर्वतीय क्षेत्रों में संचालन में आसान। परिवहन और मोड़ने में उच्च स्वतंत्रता
ऑपरेटर पर चलने का भार; पौध भार क्षमता और कार्य चौड़ाई सवारी करने वाली मशीनों की तुलना में कम
यानमार AP220A/AP420, इसेकी PC25/PC45
सवारी करने वाली (छोटी से मध्यम पंक्तियाँ)
बैठकर निरंतर संचालन; ट्रे, उर्वरक और मोड़ने में सहायता के साथ आसानी से संयोजित
शरीर के आयाम मेड़ों, खेत की सड़कों और खेत की जल निकासी/भार वहन क्षमता के अनुरूप होने चाहिए
यान्मार YR4C/5C, इसेकी PR5/6/7, कुबोटा NW50/60/80
बड़े पैमाने पर संचालन | 8-10 पंक्तियाँ; पौध भार क्षमता, उर्वरक, कनेक्टिविटी और सीधी रेखा में सहायता से प्रति इकाई समय में काम बढ़ जाता है | मशीन जितनी बड़ी होगी, छोटे खेतों में उतना ही अधिक टर्निंग/परिवहन नुकसान होगा। पौध आपूर्ति एक बाधा बन सकती है | इसेकी PJ8/PJ10, कुबोटा NW10S/NW10SA, यान्मार YR10 |
मानव-पर्यवेक्षण रोबोट / स्वायत्त संचालन | सीधी रेखा में संचालन के दौरान दोहराव, ओवरलैप और छूटे हुए स्थानों को कम करने की गुंजाइश | इसका मतलब यह नहीं है कि यह बिना पर्यवेक्षण के है। कार्य डिज़ाइन में सीमाएँ, बाधाएँ, संचार और बचाव प्रक्रियाओं को शामिल किया जाना चाहिए | कुबोटा एग्री रोबो NW80SA, इसेकी PRJ8-DR, यान्मार की स्मार्टपायलट लाइन |
वॉक-बिहाइंड मशीनें "पुरानी और छोटी, इसलिए घटिया" श्रेणी में नहीं आतीं। ढलान वाली ज़मीन, सीढ़ीदार धान के खेतों के पास छोटे भूखंड, संकरी पहुँच वाली सड़कों वाले खेत, या सावधानीपूर्वक प्रबंधित छोटे क्षेत्र जैसी स्थितियों में, एक हल्की मशीन और एक ऐसा व्यक्ति जो जल्दी से अपनी मुद्रा बदल सके, फायदेमंद साबित होता है। Iseki की वर्तमान PC5 श्रृंखला में 2-पंक्ति वाली PC25 और 4-पंक्ति वाली PC45 मशीनें शामिल हैं, जिनमें पेंडुलम सेंसर के माध्यम से स्वचालित लेवलिंग और फ्लोट को घुमाने के लिए उठाने की सुविधा दी गई है। Sanae PC5 Series
राइडिंग मशीनें न केवल पंक्तियों की संख्या बढ़ाकर दक्षता बढ़ाती हैं, बल्कि ट्रे लोडिंग, साइड-ड्रेस फर्टिलाइज़ेशन, प्लांटिंग यूनिट का स्वचालित रूप से ऊपर/नीचे होना, अर्ध-स्वचालित टर्निंग और ऑपरेटर की सीट से सेटिंग परिवर्तन जैसी सुविधाओं को एक साथ जोड़कर भी दक्षता बढ़ाती हैं। Yanmar की वर्तमान YR06/YR08 मशीनों में स्ट्रेट-लाइन असिस्ट, पौध मात्रा/उर्वरक मात्रा असिस्ट और ICT सेवाएं शामिल हैं। YR06/YR08 हालांकि, कैटलॉग-स्तर की दक्षता इस बात पर बहुत हद तक निर्भर करती है कि खेत आयताकार है या नहीं, पौध और उर्वरक खत्म न हों, और पलटना/पुनः स्टॉक करना/आवागमन सुचारू रूप से हो।
स्पेसिफिकेशन शीट से परे वर्तमान उत्पादों को पढ़ना
उपलब्ध स्पेसिफिकेशन और विकल्प निर्माता, क्षेत्र और डीलर के अनुसार भिन्न होते हैं। निम्नलिखित उदाहरण यह दर्शाते हैं कि "वास्तव में कौन से तकनीकी विकल्प मौजूद हैं" - यह खरीद की सिफारिश या आमने-सामने प्रदर्शन की तुलना नहीं है। कीमतों और उपकरणों की पुष्टि हमेशा कोटेशन और मालिक के मैनुअल के माध्यम से की जानी चाहिए।
5/6/8/10 पंक्तियाँ, सीधी रेखा में चलने की सुविधा, परिवर्तनीय उर्वरक, KSAS, मानवयुक्त/मानवरहित विशिष्टताओं के उदाहरण
2025 में लॉन्च होने वाली NW50N/60N/80N को सार्वजनिक रूप से डीजल 5/6/8-पंक्ति मशीनें बताया गया है
इशेकी
सनाए PR5/PR6/PR7, PRJ8, जापान PJ8/PJ10, PC25/PC45
2–10 पंक्तियाँ, सीधी रेखा और मोड़ सहायता, मानवयुक्त पर्यवेक्षण रोबोट, गैसोलीन/डीजल मॉडल का मिश्रण
PJ10 वर्तमान में 10-पंक्ति वाली मशीनों की सूची में है; PR श्रृंखला वर्तमान में 5–7 पंक्ति वाली मशीनों की सूची में है
यानमार
AP220A/AP420, YR4C/5C, YR06/YR08, YR10
पैदल चलने की सुविधा, सवारी, सीधी रेखा में चलने की सुविधा, पौध/उर्वरक की मात्रा का समर्थन, स्मार्टपायलट
मॉडल-विशिष्ट सुविधाओं और रेट्रोफिटेबल GNSS सहायता दोनों को तैनात करता है
कुबोटा की आधिकारिक चावल ट्रांसप्लांटर सूची में NW50N/NW60N/NW80N को 5/6/8-पंक्ति, NW10S और Agri Robo NW10SA को 10-पंक्ति और NW80SA को 8-पंक्ति के रूप में सूचीबद्ध किया गया है। मॉडल के आधार पर KSAS, परिवर्तनीय उर्वरक और टीले की दूरी/उर्वरक की मात्रा प्रदर्शित की जाती है। कुबोटा चावल ट्रांसप्लांटर सूची नए उत्पाद की घोषणा में NW50N/NW60N/NW80N को डीजल 5/6/8-पंक्ति मशीन बताया गया है। कुबोटा की घोषणा
इज़ेकी ने जापान पीजे8 (8 पंक्तियाँ) और पीजे10 (10 पंक्तियाँ) की सूची जारी की है, और सार्वजनिक रूप से पीजे10 की 10 एकड़ प्रति 6.1 मिनट की दक्षता का दावा किया है, जिसमें सीधी रेखा और मोड़ सहायता की सुविधा भी शामिल है। सानाए जापान पीजे10 पीआर श्रृंखला में 5/6/7 पंक्तियाँ उपलब्ध हैं, जिनमें डीजल और गैसोलीन दोनों संस्करण शामिल हैं। सानाए पीआर श्रृंखला "डीजल हमेशा बेहतर होता है" के सिद्धांत के बजाय, चुनाव गीले धान के खेतों में द्रव्यमान, ईंधन की उपलब्धता, खेत के आकार और आवश्यक सहायक उपकरणों के आधार पर किया जाना चाहिए।
यानमार ने अपनी वॉक-बिहाइंड एपी श्रृंखला में फ्लोट-लिफ्ट-ऑन-टर्न सुविधा और राइडिंग वाईआर10 में स्वचालित रोपण इकाई को ऊपर/नीचे करने के साथ स्वचालित मोड़ की सुविधा का प्रचार किया है। AP श्रृंखला संचालन क्षमताYR10 संचालन क्षमता ये ऐसे डिज़ाइन हैं जो न केवल सीधी रेखा में रोपण करते समय सटीकता को मानकीकृत करते हैं, बल्कि रोपाई के दौरान दर्जनों या सैकड़ों बार दोहराए जाने वाले "रोकना, उठाना, मोड़ना, नीचे करना, फिर से शुरू करना" अनुक्रम को भी मानकीकृत करते हैं।
कार्य कुशलता: केवल पंक्तियों की संख्या से निर्धारित नहीं
मान लीजिए प्रभावी कार्य चौड़ाई w [मीटर], औसत कार्य गति v [किमी/घंटा], और क्षेत्र कार्य कुशलता \eta_f है। तो वास्तविक कार्य दर C [हेक्टेयर/घंटा] लगभग है
C=\frac{wv}{10}\eta_f
यहाँ \eta_f में पौध पुनःरोपण, उर्वरक पुनःरोपण, मेड़बंदी पलटना, पंक्तियों का संरेखण, सेटिंग जाँच, खेतों के बीच आवागमन और अवरोध हटाना शामिल है। उदाहरण के लिए, भले ही 8-पंक्ति वाली मशीन की सैद्धांतिक चौड़ाई 6-पंक्ति वाली मशीन से 33% अधिक हो, लेकिन यदि कई छोटी भुजाओं वाले खेत में इसे अधिक बार घूमना पड़े और एक ही व्यक्ति को पौध लगाने के लिए प्रतीक्षा करनी पड़े, तो वास्तविक क्षेत्रफल के हिसाब से समय का अंतर कम हो जाता है। इसके विपरीत, सुव्यवस्थित आपूर्ति प्रणाली और मेड़ों वाले बड़े भूखंड में, पंक्तियों की संख्या और स्वचालित रूप से घूमने का लाभ बहुत अधिक होता है।
इसलिए, मॉडल का चयन करते समय न केवल वार्षिक क्षेत्रफल, बल्कि प्रत्येक खेत की भुजा की लंबाई, क्षेत्रफल वितरण, पहुंच मार्ग, मेड़ों की चौड़ाई, जल प्रबंधन संबंधी बाधाएं, पौध के बक्से ले जाने के लिए उपलब्ध कर्मचारी और क्या एक साथ उर्वरक का प्रयोग किया जा रहा है, इन सभी बातों को ध्यान में रखना चाहिए। सबसे तेज़ मशीन चुनने के बजाय, ऐसी कार्य प्रणाली चुनें जो गुणवत्ता से समझौता किए बिना, इष्टतम रोपण अवधि के सीमित दिनों के भीतर कार्य पूरा कर सके।
स्वायत्त संचालन: भले ही सीधे जाने का कार्य सौंपा गया हो, कार्य की जिम्मेदारी बनी रहती है
स्वायत्त संचालन कई चरणों में होता है। पहला चरण, एक ऐसी विधि जिसमें एक व्यक्ति मॉनिटर पर दिए गए निर्देशों का पालन करते हुए संचालन करता है; इसके बाद, एक ऐसी विधि जिसमें मोटरयुक्त स्टीयरिंग व्हील या हाइड्रोलिक्स के साथ GNSS रिसीवर का उपयोग करके सीधी रेखा में चलना सुनिश्चित किया जाता है; इसके अलावा, एक ऐसी विधि जो खेत की मेड़ों को मोड़ने और रोपण शुरू/बंद करने का समन्वय करती है; और एक मानव-पर्यवेक्षण वाली रोबोटिक विधि। यह समझना महत्वपूर्ण है कि "स्वायत्त संचालन" शब्द के अंतर्गत कौन-कौन से चरण निहित हैं।
पार्श्व विचलन e_y, मशीन की दिशा और लक्ष्य पथ के बीच का अंतर e_\psi, और स्टीयरिंग कोण \delta के साथ एक सरल ट्रैकिंग नियंत्रण को सैद्धांतिक रूप से इस प्रकार लिखा जा सकता है:
\delta=-k_y e_y-k_\psi e_\psi
वास्तविक मशीन में, यात्रा गति, स्टीयरिंग विलंब, पार्श्व फिसलन, एंटीना और रोपण केंद्र के बीच का अंतर, भू-झुकाव, और GNSS सुधार की गुणवत्ता, इन सभी कारकों को ध्यान में रखा जाता है। चावल रोपने वाली मशीन में, भले ही बॉडी सेंटर सीधी रेखा पर रहे, यदि रोपण इकाई अगल-बगल खिसकती है तो पंक्ति मुड़ जाती है - इसलिए नियंत्रण का लक्ष्य केवल स्टीयरिंग व्हील ही नहीं है।
यानमार अपनी रेट्रोफिटेबल जीएनएसएस मार्गदर्शन और स्वायत्त स्टीयरिंग प्रणाली के लिए, मॉनिटर पर स्थिति प्रदर्शित करने वाले मार्गदर्शन और स्टीयरिंग व्हील को स्वचालित रूप से नियंत्रित करने वाली प्रणाली के बीच अंतर करता है। जीएनएसएस मार्गदर्शन / स्वायत्त स्टीयरिंग कंपनी की अपनी सामग्री में बताया गया है कि उपग्रह रिसेप्शन की स्थिति, आसपास के भूभाग/भवन और उपग्रह ज्यामिति के आधार पर सटीकता में कमी या अनुपलब्धता हो सकती है। स्मार्टपायलट
स्वायत्त स्टीयरिंग के दौरान भी, शेष पौध आपूर्ति, पौध मैट के बीच की दरारें, रोपण इकाई का अवरोध, तटबंध का किनारा, जल निकासी मार्ग, श्रमिक/तीसरे पक्ष, बाधाएं और मोड़ के बाद रोपण की पुनः शुरुआत पर नज़र रखना आवश्यक है। धान के खेतों के बाहर खेत की सड़कों या सार्वजनिक सड़कों पर आवागमन, ट्रेलर पर माल लादना और विशेष रूप से गहरी खाइयों या नरम क्षेत्रों में आवागमन में विभिन्न जोखिम होते हैं। स्वचालन का मूल्यांकन इस आधार पर नहीं किया जाना चाहिए कि "आप कितनी देर तक स्टीयरिंग व्हील से हाथ हटा सकते हैं," बल्कि इस आधार पर किया जाना चाहिए कि क्या कार्य को सुरक्षित और पुनरुत्पादनीय रूप से किया जा सकता है, जिसमें निगरानी, हस्तक्षेप और रोकना शामिल है।
डीज़ल, गैसोलीन और विद्युतीकरण
राइडिंग राइस ट्रांसप्लांटर मुख्य रूप से डीज़ल से चलते हैं। डीज़ल लंबे कार्य घंटों के लिए त्वरित ईंधन भरने, कम आरपीएम पर टॉर्क, यात्रा, रोपण और हाइड्रोलिक्स में शक्ति का समान वितरण और ट्रैक्टर और कंबाइन के साथ ईंधन की समानता प्रदान करता है। वहीं, छोटे आकार या हल्के वजन वाली वॉक-बिहाइंड मशीनों को प्राथमिकता देने वाले क्षेत्रों में, गैसोलीन इकाइयाँ भी एक विकल्प हैं। Iseki की वर्तमान PR श्रृंखला में डीज़ल और गैसोलीन दोनों का उल्लेख यह दर्शाता है कि आवश्यक द्रव्यमान, गतिशीलता और ईंधन संचालन एक समान नहीं हैं। PR श्रृंखला लाइनअप
विद्युतीकरण का अर्थ केवल इंजन को बैटरी से पूरी तरह बदलना नहीं है। इसमें कई चरण हो सकते हैं: पौधों को पोषण और उर्वरक देने के लिए सटीक नियंत्रण हेतु इलेक्ट्रिक एक्चुएटर्स का उपयोग करना, आवश्यकता पड़ने पर ही इलेक्ट्रिक हाइड्रोलिक पंप चलाना, सहायक उपकरणों का विद्युतीकरण करना और छोटे पैमाने के कार्यों या सुविधाओं के निकट बैटरी-चालित मशीनों का उपयोग करना। चूंकि मोटर कम गति से भी आसानी से टॉर्क प्रदान कर सकती हैं, इसलिए वे गति/स्थिति नियंत्रण के लिए उपयुक्त हैं, जिससे रोपण चक्र को परिवर्तनीय दर उर्वरक से जोड़ने में उनकी अनुकूलता होती है।
हालांकि, एक धान रोपने वाली मशीन पानी, कीचड़, उर्वरक की धूल, उच्च आर्द्रता और कंपन के बीच काम करती है। पूरे दिन के काम के लिए आवश्यक विद्युत ऊर्जा, चार्जिंग समय और खेत के पास बिजली की उपलब्धता, बैटरी के अतिरिक्त भार से होने वाली क्षति, बिजली के झटके/इंसुलेशन/पानी में डूबने से सुरक्षा और मरम्मत के बुनियादी ढांचे जैसी सभी समस्याओं का एक साथ समाधान करना आवश्यक है। विद्युतीकरण के पर्यावरणीय लाभों की भी तुलना की जानी चाहिए, जिसमें चार्जिंग बिजली, बैटरी का जीवनकाल, डीजल की कम खपत और कार्य प्रणाली शामिल हैं। वर्तमान में, उचित गति, पहियों के अत्यधिक घूमने को कम करना, पौधों की पुनः आपूर्ति की व्यवस्था करना और ओवरलैपिंग पास को कम करने वाला स्वायत्त स्टीयरिंग भी ईंधन की खपत को कम करने में सहायक है।
सेंसर और अनुसंधान: वे परिस्थितियाँ जिनमें मापन से नियंत्रण में सुधार होता है
चावल रोपने वाली मशीनों में उपयोग किए जाने वाले या उन पर शोध किए जा रहे सेंसरों का उद्देश्य अलग-अलग होता है। फ्लोट/लिंक का कोण या विस्थापन गहराई नियंत्रण में सहायक होता है; पहिए/मोटर का घूर्णन टीलों के बीच की दूरी को नियंत्रित करने में सहायक होता है; आईएमयू रोल/पिच सुधार में सहायक होता है; जीएनएसएस सीधी रेखा में संचालन और कार्य रिकॉर्ड रखने में सहायक होता है; और कैमरा शेष पौधों की आपूर्ति, छूटे हुए टीलों और बाधाओं का अवलोकन करने के लिए एक संभावित विकल्प है। अधिक सेंसर जोड़ना स्वाभाविक रूप से बेहतर नहीं है - महत्वपूर्ण यह है कि क्या वे कीचड़ वाले पानी, धूप, कंपन और पौधों की छाया में विश्वसनीय हैं, और क्या वे सुरक्षित रूप से विफल हो सकते हैं।
अवलोकन की मात्रा
उदाहरण सेंसर/विधियाँ
नियंत्रण/निदान के लिए उपयोग
प्रतिनिधि त्रुटि
धान की सतह से सापेक्ष ऊँचाई
फ्लोट कोण, लिंक विस्थापन, हाइड्रोलिक स्थिति
रोपण इकाई को ऊपर/नीचे करना, गहरी रोपाई को रोकना
फ्लोट के डूबने को धान की सतह की ऊँचाई समझने की गलती
मशीन की स्थिति
आईएमयू, पेंडुलम, बॉडी कोण
रोल/पिच सुधार
अभिवृत्ति परिवर्तन के साथ कंपन की भ्रांति
आगे की दूरी / यात्रा गति
व्हील एनकोडर, GNSS, IMU का संयोजन
टीलों के बीच की दूरी, रोपण का सिंक्रनाइज़ेशन
फिसलन के कारण पहियों की दूरी में विचलन
पौध आपूर्ति की स्थिति
ट्रे की स्थिति, मोटर करंट, कैमरा
शेष मात्रा की सूचना, फ़ीड विसंगति/छूटे हुए टीलों की पहचान
पत्तों की छाया या कीचड़ के कारण छवि अस्थिरता
स्थिति / पथ
GNSS/RTK, दिशा, मानचित्र
सीधी रेखा में संचालन, रिकॉर्ड, परिवर्तनीय उर्वरक
सुधार ड्रॉपआउट, मल्टीपाथ, गलत संदर्भ रेखा सेटअप
अनुसंधान विषयों में प्रत्यक्ष गहराई का अनुमान, छवि-आधारित पौध संग्रह मात्रा का मापन, रोपण के बाद छूटे हुए टीलों का पता लगाना, कीचड़ की भार वहन क्षमता का अनुमान और GNSS और IMU के संयोजन से कम गति पर स्थिति का अनुमान लगाना शामिल हैं। जैसा कि NARO के फ्लोट अनुसंधान से पता चलता है, धान की सतह को सीधे लेजर से पढ़ने के बजाय, सतह के संपर्क में आने वाले घटक की स्थिति का उपयोग करने वाली विधि का लाभ यह है कि इससे जल-सतह परावर्तन और मैलापन के प्रभावों से बचा जा सकता है। दूसरी ओर, चूंकि इसमें संपर्क शामिल है, इसलिए मिट्टी की चिपचिपाहट और आसंजन/घिसाव को नजरअंदाज नहीं किया जा सकता है।
यहां तक कि जब कोई कैमरा रोपण के बाद टीलों की गिनती करता है, तो छवि में कुछ हरा और अंकुर जैसा दिखाई देने मात्र से काम पूरा नहीं हो जाता। जल-सतह परावर्तन, मिट्टी, अतिवृद्धि, शाम की कम रोशनी, ड्रोन या वाहन पर लगे कैमरों से उत्पन्न लंबन और रोपण के तुरंत बाद का झुकाव, ये सभी गलत पहचान का कारण बनते हैं। जमीनी सच्चाई के लिए मैन्युअल रूप से गिने गए भूखंडों का उपयोग करना और यह सत्यापित करना आवश्यक है कि लापता टीलों की दर, अतिरिक्त अंकुर, पंक्ति की स्थिति और गहराई का अनुमान वास्तव में कितना लगाया जा सकता है। AI का सबसे अच्छा उपयोग अंकुर आपूर्ति या धान की सतह की स्थिति में भिन्नता को मिटाने वाले विकल्प के रूप में नहीं, बल्कि एक ऐसी परत के रूप में किया जाना चाहिए जो भिन्नता को मापती है और संचालक के निर्णय में सहायता करती है।
काम से पहले, काम के दौरान और काम के बाद की जाँच
काम से पहले
पौधों की मोटाई, जड़ों का उलझाव, पत्तियों का उलझाव और पौध के डिब्बों की संख्या की जाँच करें, और रोपण क्लॉ, पौध-फीड बेल्ट और फ्लोट में मिट्टी या क्षति की जाँच करें। मिट्टी को समतल करना केवल सतह को समतल दिखाने की प्रक्रिया नहीं है — यह वह प्रक्रिया है जो फ्लोट के स्थिर रूप से चलने और पौधों के खड़े होने के लिए आवश्यक कठोरता और समतलता प्रदान करती है। पानी की असमान गहराई, गहरी नालियाँ, धान का पुआल/अवशेष और पानी के प्रवेश द्वार के पास नरम हिस्सों की पहचान करने के लिए पहले से खेत का निरीक्षण करें।
पहले कुछ मीटरों में, टीलों के बीच की दूरी, पंक्तियों के बीच की दूरी, पौधों की गिनती, गहराई, पौधों की स्थिति, तैरते हुए पौधे और मिट्टी को धकेलने की जाँच करें। यदि पौधों की संख्या बहुत अधिक या बहुत कम है, तो न केवल पिक-अप मात्रा सेटिंग बल्कि पौधों की गुणवत्ता और खाद पर भी संदेह करें। यदि रोपण बहुत गहरा है, तो फ्लोट/हाइड्रोलिक संवेदनशीलता/धान की सतह की कठोरता की एक साथ जाँच करें; यदि मिट्टी बहुत उथली हो, तो पानी की गहराई/फ्लोट लिफ्ट/क्लॉ सेटिंग की एक साथ जाँच करें। समायोजन से पहले और बाद में एक ही स्थान पर टीलों की तुलना करने से सेटिंग के वास्तविक प्रभाव को गलत समझने का जोखिम कम हो जाता है।
काम के दौरान
केवल पंक्तियों की सीधी बनावट पर ध्यान न दें — समय-समय पर बचे हुए पौधों की मात्रा, बॉक्स के बीच की दरारें, पौधों को असमान रूप से दी जाने वाली खाद, बची हुई खाद, फ्लोट पर चिपकी हुई सामग्री और रोपण इकाई में मिट्टी के जमाव की जाँच करें। मोड़ों पर, सुनिश्चित करें कि रोपण इकाई ठीक से ऊपर उठती है और अगले चक्कर में रोपण ठीक से शुरू होता है। स्वचालित संचालन निगरानी बंद करने का कारण नहीं होना चाहिए — इसका उपयोग पौधों, रोपण इकाई और आसपास की सुरक्षा पर नज़र रखने के लिए आवश्यक समय बनाने के लिए किया जाना चाहिए।
काम के बाद
खेत में कई बिंदुओं पर छूटे हुए टीलों, तैरते हुए पौधों और गहरे रोपण की जाँच करें, और सेटिंग्स और धान की सतह की स्थिति को रिकॉर्ड करें। "जड़ पकड़ने के बाद कोई फर्क नहीं पड़ेगा" कहकर तुरंत बाद में देखी गई समस्या को नज़रअंदाज़ न करें — इसे जल प्रबंधन, पुनः रोपण और अगली जुताई में शामिल करें। काम खत्म होने के बाद, मालिक के मैनुअल में दिए गए निर्देशों का पालन करते हुए, पौध-पोषण इकाई, पंजे, फ्लोट और उर्वरक इकाई से बची हुई मिट्टी, पौध या उर्वरक को साफ करें। यह सुनिश्चित किया जाता है कि हाथ डालने से पहले घूमने वाले पुर्जे, हाइड्रोलिक और विद्युत प्रणालियाँ बंद कर दी गई हों और उन्हें सहारा दिया गया हो।
सारांश: धान की रोपाई मशीन धान और पौध के बीच तालमेल बिठाती है
एक धान की रोपाई मशीन पौध ट्रे पर बिछी चटाई को प्रत्येक टीले में अलग-अलग जड़ों के गुच्छों में विभाजित करती है, चलती मशीन के ऊपर रोपण पंजे के प्रक्षेप पथ को आकार देती है, और फ्लोट के माध्यम से धान की असमान सतह को एक संदर्भ समतल में परिवर्तित करती है। जब ये तीनों एक साथ काम करते हैं, तो टीलों के बीच की दूरी, गहराई और खड़े होने की स्थिति संरेखित हो जाती है। पंक्तियों की संख्या, हॉर्सपावर, GNSS और स्वचालन जैसी आसानी से समझ में आने वाली विशिष्टताएँ मायने रखती हैं, लेकिन ये केवल पौध आपूर्ति, धान की सतह को समतल करने, पुनः भरने और मानवीय पर्यवेक्षण की कार्य प्रणाली के ऊपर ही प्रदर्शन का हिस्सा बनती हैं।
मॉडल का चयन करते समय, केवल क्षेत्रफल ही नहीं, बल्कि खेत की आकृति, मिट्टी की कोमलता, पौध-बॉक्स व्यवस्था, एक साथ उर्वरक का प्रयोग, कर्मचारियों की संख्या और रखरखाव व्यवस्था को भी पहले लिख लें। स्वचालित संचालन शुरू करते समय, केवल सीधी रेखा में सटीक संचालन ही नहीं, बल्कि सुधार संबंधी जानकारी खो जाने पर व्यवहार, रुकने/हस्तक्षेप करने और तटबंध के किनारों और बाधाओं की निगरानी पर भी निर्णय लें। चावल रोपने वाली मशीन को समझने का अर्थ है, केवल एक चक्र को जानने से आगे बढ़कर, चावल की खेती के समय और गुणवत्ता को समग्र रूप से डिज़ाइन करना।
 सेवा में एक चावल रोपने वाली मशीन

टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।