Ingénierie des machines agricoles 101 : La repiqueuse de riz — Comment les plants sont déplacés dans la rizière, une butte à la fois
September 3, 2026 · 26 min de lecture
Contents — find the section you need
Une repiqueuse de riz est une machine qui déplace les jeunes plants de riz, cultivés en plateaux de pépinière, dans une rizière inondée, selon un espacement précis entre les rangs, sur les buttes et à une profondeur définie. Visuellement, ce qui frappe, c'est le mouvement répétitif des griffes arrière qui enfoncent les plants dans la boue. Mais en réalité, la qualité de la plantation dépend du mécanisme d'alimentation qui fait avancer le tapis de semis latéralement d'une distance prédéfinie, de la transmission qui convertit la distance parcourue en un cycle de plantation, du flotteur qui détecte les irrégularités de la surface de la rizière, du système hydraulique qui rétablit l'assiette de la machine et de la marge qui permet à l'opérateur de réapprovisionner le plateau de semis suivant.
Dans la riziculture par repiquage, la production en pépinière, le poudrage, la repiquage, la gestion de l'eau, la fertilisation, la lutte antiparasitaire et la récolte sont autant d'étapes liées dans le temps. Considérer la repiqueuse de riz comme une simple « machine automatique qui plante des plants » revient à ignorer que la qualité des plants, la fin du poudrage, la dureté de la surface de la rizière, la profondeur de l'eau, les bordures et la configuration de la rizière influencent tous ses performances. Cet article est une introduction à la repiqueuse de riz, abordant tour à tour son mécanisme, ses commandes et sa conception. Les spécifications, les prix et la disponibilité des produits étant susceptibles d'évoluer, sauf indication contraire, cet article utilise les informations publiques fournies par chaque fabricant, confirmées au 3 septembre 2026.
Diagram 1 · Use the button to switch views
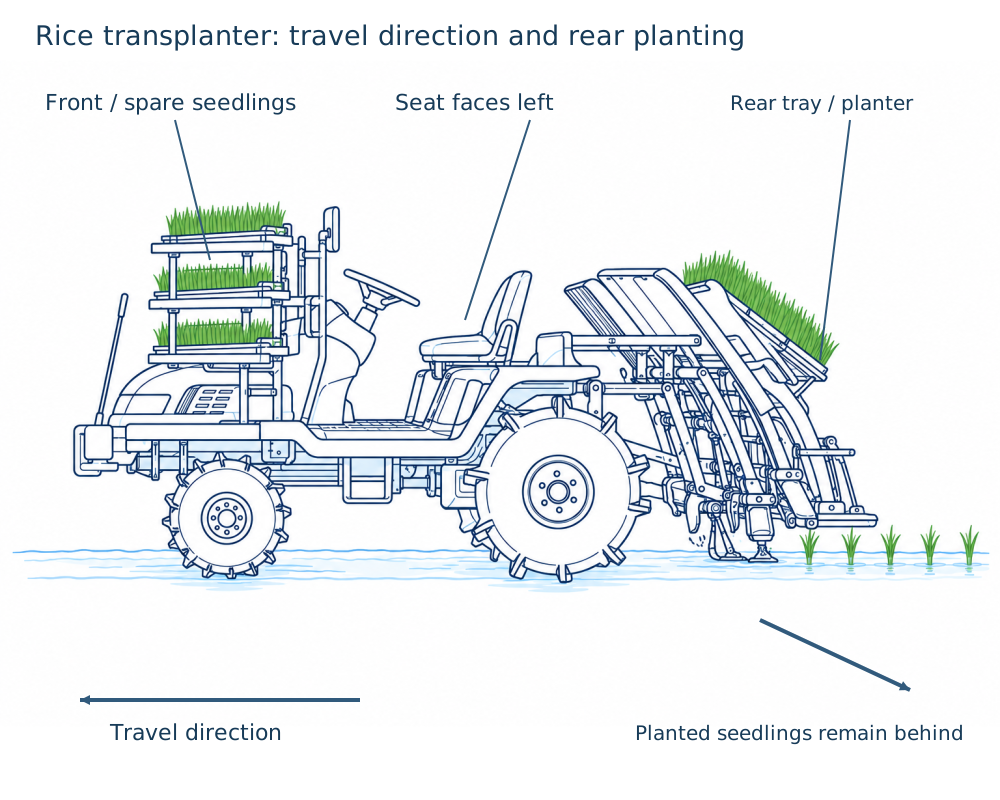
Figure 1 — Illustration pédagogique montrant les positions relatives du plateau de semis, de l'unité de plantation et de la surface de la rizière. Il ne s'agit pas d'une photographie de produit ni d'une affirmation concernant un modèle particulier.
Une repiqueuse de riz alimente le tapis de semis latéralement et longitudinalement à partir du plateau de semis. La griffe de plantation prélève quelques plants à la fois à chaque cycle et les dépose sur la surface de la rizière au fur et à mesure que la machine avance. La quantité de plants alimentée, le cycle de la griffe et la vitesse de déplacement déterminent l'espacement des poquets et le nombre de plants par poquet.
L'extrémité de la griffe de plantation décrit une trajectoire fermée : elle extrait le plant, le transporte vers l'arrière, l'insère dans la boue, puis le relâche et revient. La synchronisation de la vitesse d'avancement et de la vitesse horizontale de l'extrémité de la griffe au moment de la plantation empêche le plant d'être traîné et l'aide à se tenir droit.
La profondeur de plantation n'est pas déterminée uniquement par la griffe. Le flotteur glisse sur la surface de la rizière, et un flotteur capteur ou un système hydraulique ajuste la hauteur de l'unité de plantation. Dans les rizières très molles ou en eau profonde, Le piétinement irrégulier, la plantation profonde, les plants flottants et les buttes manquantes augmentent tous ces problèmes, même avec les mêmes réglages.
Les semoirs à conducteur marchant sont faciles à manœuvrer sur les petites parcelles et en zones vallonnées/montagneuses ; les semoirs autoportés améliorent l'efficacité grâce au nombre de rangs, à la capacité de charge des plants et à la possibilité de tourner et de fertiliser simultanément. Les séries NW de Kubota, Sanae PJ/PR d'Iseki et YR/AP de Yanmar sont des exemples actuels de semoirs à conducteur marchant pour 5 à 10 rangs, avec assistance au semis en ligne droite et en virage.
Le pilotage autonome réduit la difficulté de planter droit, mais le réapprovisionnement en plants, les virages en bout de parcelle, les digues, la présence de personnes, les obstacles et les déplacements hors de la rizière ne doivent pas être négligés. L'évaluation doit inclure la précision RTK/D-GNSS, la réception satellite, les conditions du terrain et la configuration de la supervision.
Le repiquage du riz ne se résume pas à la « position »
La qualité du repiquage ne dépend pas uniquement de l'apparence des rangs. L'essentiel est que chaque butte soit positionnée correctement. La position prévue, les plants ne se couchent pas, leurs racines s'enracinent dans le sol, la profondeur de plantation est optimale et le nombre de buttes manquantes ou de plants arrachés est réduit. De plus, il est essentiel que l'alignement des rangs soit compatible avec les machines utilisées pour le désherbage, la lutte antiparasitaire, le fertilisation et la récolte.
Il est important de distinguer ici la valeur de consigne de la plantation réelle. Même si le levier d'espacement des buttes est réglé sur 15 cm, l'espacement réel varie en raison du patinage des roues/chenilles, des fluctuations de la vitesse d'avancement, de l'engagement de l'embrayage de plantation et des mouvements de la boue. Même avec une profondeur de plantation définie, la position des racines des plants dépend de la flottaison ou de l'enfouissement du flotteur et des ondulations de la surface de la rizière. Une repiqueuse de riz est une machine qui permet une répétition géométrique malgré les variations du sol et des plants.
Vue d'ensemble : Trois flux — Plants, Puissance et Information
Diagram 2 · Use the button to switch views
Approvisionnement en plants : Préparation d'une butte
L'état du tapis de semis : une condition essentielle pour la machine
Le tapis dans une caissette de semis est un matériau fin, semblable à une plaque, dans lequel la terre (ou le substrat de culture) et les racines sont maintenues ensemble. Une épaisseur uniforme, des racines suffisamment enchevêtrées et un état ni trop humide ni trop sec sont les conditions nécessaires au bon fonctionnement de la machine. Un plant dont les racines sont peu enchevêtrées s'affaisse lorsque la pince le soulève, et si l'épaisseur varie, la quantité prélevée varie d'une rangée à l'autre et d'une butte à l'autre. Si les feuilles poussent excessivement et s'emmêlent entre les caissettes, l'alimentation du plateau est également perturbée.
Le système de prélèvement des semis ne se base généralement pas sur un comptage précis. En effet, la griffe prélève une petite portion du tapis de semis (d'une largeur et d'une profondeur données, racines comprises). Le nombre réel de semis varie donc selon la densité de semis, l'épaisseur des plants et le degré d'enracinement. La production en pépinière et le réglage de la repiqueuse ne sont donc pas des opérations distinctes, mais une combinaison qui, ensemble, garantit une précision de repiquage optimale. Si la méthode de culture change (repiquage à haute densité, plantation à espacement large, pots pour plants matures), le plateau, l'apport d'engrais, la griffe et les réglages doivent être adaptés.
Alimentation latérale et verticale
L'alimentation latérale déplace le plateau dans le sens du rang, distribuant les semis successivement aux ouvertures de prélèvement gauche et droite. L'alimentation verticale fait avancer le tapis de semis vers la griffe, maintenant ainsi l'ouverture de prélèvement constamment remplie de semis. Si les quantités d'alimentation de ces deux systèmes ne sont pas synchronisées, les semis s'éclaircissent sur un rang donné, ou la griffe aspire de l'air vide en bordure du tapis. L'inclinaison du plateau, les caissettes de semis mal positionnées, les tapis d'alimentation sales et l'enchevêtrement des racines peuvent perturber cette synchronisation.
Lors du réapprovisionnement en semis, il est important de tenir compte non seulement du temps d'arrêt, mais aussi d'éliminer tout décalage ou espace avec le tapis de semis existant. Un espace au niveau de la jointure entraîne une série de buttes manquantes. Les machines de grande taille augmentent la capacité de chargement des semis non seulement par commodité, mais aussi pour réduire le nombre de réapprovisionnements, les arrêts de travail et les défauts d'approvisionnement dus à un réapprovisionnement précipité. Un semis dense peut potentiellement réduire le nombre de caissettes nécessaires, mais les économies de main-d'œuvre ne se concrétisent que si la qualité des semis et le mécanisme de plantation sont parfaitement adaptés.
La trajectoire de la griffe de plantation : une géométrie qui place le semis sans le traîner
L'élément central d'une repiqueuse de riz est la griffe de plantation. L'extrémité de la griffe décrit une courbe fermée : elle saisit (ou ramasse) le semis sur le côté du plateau, le transporte vers l'arrière et vers le bas, le dépose près de la surface de la rizière et revient vide. Lors d'un simple mouvement circulaire, au moment précis où la griffe pénètre dans le sol, sa vitesse est fortement orientée vers l'avant ou vers l'arrière, ce qui risque de renverser ou d'entraîner le plant. C'est pourquoi des mécanismes à biellettes, des cames, des engrenages planétaires et des mécanismes rotatifs sont utilisés pour contrôler l'orientation et la vitesse de la griffe pendant la plantation.
Diagram 3 · Use the button to switch views
Figure : Créée par Duskcoil. La trajectoire réelle varie selon le mécanisme et le réglage. L’important est que la vitesse et l’attitude requises diffèrent entre la prise du plant et sa plantation.
Lorsque la machine avance à la vitesse v, soit v_c la vitesse horizontale de l’extrémité de la griffe par rapport au sol à l’instant de la plantation. Idéalement, la condition pour placer le plant sans le gratter vers l’avant ni vers l’arrière est :
v_c\approx v
Si Si v_c-v est grand, la griffe tire le plant vers l'avant ou vers l'arrière. Bien sûr, la boue n'est ni un corps élastique ni un corps rigide — c'est un mélange d'eau et de particules de terre — et comme le plant possède également un système racinaire, cette équation seule ne peut pas prédire s'il tiendra droit. Néanmoins, elle montre pourquoi la conception des mécanismes vise à « minimiser la vitesse relative au moment de la plantation ».
Soit s la distance parcourue par cycle ; celle-ci devient la valeur de base de l'espacement des buttes. Si le cycle de plantation est de f_p [cycle/s], alors pour une vitesse de déplacement de v [m/s]
s=\frac{v}{f_p}
Si la transmission de plantation ne change pas avec la vitesse de déplacement et que seul le cycle de la griffe reste constant, l'espacement des buttes augmente avec la vitesse de la machine. Les repiqueuses de riz actuelles associent la rotation des roues ou le rapport de transmission à la transmission de plantation pour atteindre l'espacement des buttes défini. Mais si les roues motrices patinent, la distance La distance mesurée par les roues et la distance parcourue au sol ne correspondent pas. La variation de l'espacement des buttes dans la boue n'est pas simplement une erreur de manipulation ; c'est un problème où la référence même pour la mesure des distances dépend du sol.
Espacement des buttes, espacement des rangs et nombre de plants : Conception de la densité de plantation
Soit r [m] l'espacement des rangs, s [m] l'espacement des buttes et n le nombre de plants par butte. Le nombre de buttes par unité de surface N_h [buttes/ha] et le nombre approximatif de plants N_s [plants/ha] peuvent alors être exprimés comme suit :
N_h=\frac{10,000}{rs},\qquad N_s=nN_h
Par exemple, avec un espacement des rangs de 0,30 m et un espacement des buttes de 0,15 m, on obtient N_h\simeq222,000 buttes/ha. Augmenter ce nombre… Le nombre de plants par poquet, le resserrement de l'espacement entre les poquets ou la réduction de l'écartement entre les rangs peuvent contribuer à garantir un bon tallage initial, mais modifient également l'utilisation des caissettes, le transport des plants, la période de repiquage, la croissance excessive, la verse et les maladies. Les solutions appropriées varient selon la région, la variété, la période de repiquage, la fertilisation et le rendement visé. Il est donc essentiel de les définir dès la conception du système de culture, plutôt que de régler la machine au préalable.
Le semis en espacement large est une technique qui consiste à espacer davantage les poquets afin de réduire le nombre de caissettes et la fréquence de changement de caissettes. La série P43 actuelle d'Iseki annonce publiquement une compatibilité standard avec un espacement large de 37 poquets, soit environ le double de l'espacement standard. Planting & Fertilization (Iseki) Cependant, « moins de caissettes » ne signifie pas automatiquement un rendement et une qualité identiques. La capacité de tallage de la variété, la période de repiquage, la fertilisation, la gestion de l'eau et le risque de verse doivent être adaptés aux pratiques culturales de la région. Calendrier.
Pour évaluer la précision de l'espacement des buttes, il faut considérer non seulement l'erreur moyenne entre l'espacement des buttes défini s_0 et l'espacement des buttes mesuré s_i, mais aussi la variabilité. Pour les mesures m, l'erreur quadratique moyenne est de :
Même si la moyenne correspond à la valeur définie, une rangée deux fois plus large juste après une butte manquante, puis plus étroite ensuite, ne représente pas une culture uniforme. Le taux de buttes manquantes, le taux de semis flottants, le taux de semis profond et la distribution du nombre de semis ramassés doivent être examinés conjointement.
Profondeur de semis et flotteur : Utiliser la surface de la rizière comme plan de référence
Quelle que soit la précision du contrôle du mouvement de la griffe de semis, si la surface de référence de la rizière se déplace verticalement par rapport à la machine, la profondeur réelle varie. C'est pourquoi un flotteur qui glisse sur la surface de la rizière est placé sous la machine. Unité de plantation. Le flotteur supporte une partie du poids de la machine sur une large surface, évitant ainsi de trop s'enfoncer dans la boue, tout en déterminant la hauteur relative entre l'unité de plantation et la surface de la rizière. Il ne s'agit pas simplement d'un traîneau : il sert également de capteur mécanique pour le contrôle de la profondeur.
Diagram 4 · Use the button to switch views
Figure : Créé par Duskcoil. La surface, la forme, la charge et la position du capteur du flotteur varient selon le modèle.
Soit h la distance définie entre le plan de référence de l'unité de plantation et le plan de référence du flotteur, e_f l'erreur due à l'enfoncement ou à la flottaison du flotteur, et z_g l'irrégularité locale de la surface de la rizière. La profondeur de plantation réelle simplifiée d peut alors être considérée comme :
d\approx h-z_g-e_f
Si la surface de la rizière s'élève, z_g augmente et une plantation superficielle devient plus probable ; si le flotteur s'enfonce dans la vase, une plantation profonde devient plus probable en raison de e_f. En pratique, la profondeur de l'eau, la résistance du système racinaire du plant, le moment du relâchement de la griffe et le rebond de la boue après la plantation sont autant de facteurs qui entrent en jeu. Il s'agit donc d'une indication approximative à ajuster plutôt que d'un modèle exact.
Le rapport de recherche de NARO sur les repiqueuses de riz explique une méthode utilisant un flotteur de détection pour maintenir la hauteur de l'outil au-dessus du sol constante. Le contrôle de la hauteur de l'outil permet de maintenir l'inclinaison du flotteur constante dans le sens de la marche, garantissant ainsi la précision de la profondeur de plantation. Rapport n° 36 de l'Institut de recherche sur les machines agricoles Sur le terrain, laisser le flotteur flotter excessivement, le laisser s'enfoncer jusqu'à ce qu'il déplace une boue épaisse, ou terminer le repiquage de manière trop brutale, compromettent le principe de ce contrôle.
Une profondeur de plantation trop faible empêche les racines de pénétrer dans le sol, ce qui entraîne la formation de plantules flottantes, facilement déplacées par le courant d'eau, le vent ou le désherbage. Une profondeur trop importante risque d'enfouir le point de croissance, nuisant ainsi à la croissance initiale. Comme la profondeur cible dépend de l'âge des plants, de la dureté du sol et de la gestion de l'eau, il est plus prudent de faire un essai de plantation sur terrain plat avant d'entrer dans la rizière et de déterrer la base des racines pour vérifier. Ne vous fiez pas uniquement aux valeurs numériques pour le réglage de la profondeur ; vérifiez-la au centre de la rizière, en bordure de parcelle et dans les zones meubles.
Comparaison des semoirs à conducteur marchant, autoportés et robotisés/assistés
Concept
Principaux atouts
Contraintes / points à vérifier
Exemples actuels
Semoir à conducteur marchant
Léger et facile à manœuvrer dans les rizières étroites et les zones vallonnées/montagneuses. Grande liberté de mouvement et de virage.
Faible effort de marche pour l'opérateur ; capacité de charge et largeur de travail inférieures aux semoirs autoportés.
Yanmar AP220A/AP420, Iseki PC25/PC45
Autoporté (rangs petits à moyens)
Travail en continu en position assise ; Facile à combiner avec la distribution de plateaux, la fertilisation et l'assistance au virage
Les dimensions du châssis doivent être adaptées aux bordures de champ, aux chemins agricoles et au drainage/à la portance du sol
Yanmar YR4C/5C, Iseki PR5/6/7, Kubota NW50/60/80
Autoroute à grande échelle
8 à 10 rangs ; la capacité de chargement des plants, la fertilisation, la connectivité et l'assistance en ligne droite augmentent le rendement
Plus la machine est grande, plus les pertes liées aux virages et au transport sont importantes sur les petites parcelles. L'approvisionnement en plants peut devenir un facteur limitant
Iseki PJ8/PJ10, Kubota NW10S/NW10SA, Yanmar YR10
Robot sous supervision humaine / pilotage autonome
Permet de réduire la charge répétitive, les chevauchements et les zones non couvertes par le pilotage en ligne droite
Attention : cela ne signifie pas une absence de supervision. Les limites de la zone de travail, les obstacles, la communication et les procédures de secours doivent être intégrés à la conception du travail. Kubota Agri Robo NW80SA, Iseki PRJ8-DR, gamme SMARTPILOT de Yanmar
Les semoirs autoportés ne sont pas forcément des machines « anciennes et petites, donc inférieures ». Sur des terrains en pente, de petites parcelles près des rizières en terrasses, des champs aux accès étroits ou des surfaces réduites soigneusement aménagées, la légèreté de la machine et la mobilité de l'opérateur constituent un atout. La gamme PC5 d'Iseki, avec ses modèles PC25 (2 rangs) et PC45 (4 rangs), propose un nivellement automatique par capteur pendulaire et une fonction de levage du flotteur pour les virages. [Série PC5 de Sanae]
Les semoirs autoportés améliorent l'efficacité non seulement en augmentant le nombre de rangs, mais aussi en intégrant le chargement des plateaux, la fertilisation latérale, le relevage/abaissement automatique de l'élément semeur, les virages semi-automatiques et les réglages depuis le siège de l'opérateur. Les modèles YR06/YR08 de Yanmar sont actuellement équipés de l'assistance en ligne droite, de l'assistance au dosage des semis et de l'engrais, ainsi que des services ICT. YR06/YR08 Cependant, leur rendement, tel que présenté dans le catalogue, varie considérablement selon la forme du champ (rectangulaire ou non), la disponibilité des semis et de l'engrais, et la fluidité des manœuvres (retournement, réapprovisionnement, déplacements).
Comprendre les produits actuels au-delà de la fiche technique
Les spécifications et options disponibles varient selon le fabricant, la région et le concessionnaire. Les exemples suivants illustrent les technologies réellement disponibles ; il ne s'agit ni d'une recommandation d'achat, ni d'une comparaison directe des performances. Les prix et les équipements doivent toujours être confirmés par un devis et le manuel d'utilisation.
5/6/8/10 rangs, suivi en ligne droite, fertilisation variable, KSAS, exemples de spécifications avec/sans opérateur
Les modèles NW50N/60N/80N, lancés en 2025, sont présentés comme des machines diesel 5/6/8 rangs
Iseki
Sanae PR5/PR6/PR7, PRJ8, JAPAN PJ8/PJ10, PC25/PC45
2 à 10 rangs, suivi en ligne droite et assistance au virage, robot sous supervision humaine, modèles essence/diesel
Le PJ10 est actuellement disponible en version 10 rangs ; la série PR en version 5 à 7 rangs
Yanmar
AP220A/AP420, YR4C/5C, YR06/YR08, YR10
Propulsé, autoporté, assistance en ligne droite, support pour les semis/le dosage d'engrais, SMARTPILOT
Intègre des fonctionnalités spécifiques au modèle et une assistance GNSS adaptable
La liste officielle des repiqueuses de riz Kubota indique que les modèles NW50N/NW60N/NW80N sont à 5/6/8 rangs, les NW10S et Agri Robo NW10SA à 10 rangs, et le NW80SA à 8 rangs. Les options KSAS, la fertilisation variable et le réglage de l'espacement des buttes/du dosage d'engrais varient selon le modèle. Liste des repiqueuses de riz Kubota L'annonce de ce nouveau produit précise que les modèles NW50N/NW60N/NW80N sont des machines diesel à 5/6/8 rangs. Annonce de Kubota
Iseki présente les semoirs JAPAN PJ8 (8 rangs) et PJ10 (10 rangs), annonçant publiquement un rendement de seulement 6,1 minutes par 10 acres pour le PJ10, avec assistance en ligne droite et en virage. Sanae Japan PJ10 La série PR propose des modèles à 5, 6 et 7 rangs, disponibles en versions diesel et essence. Série Sanae PR Plutôt que de considérer le diesel comme une solution universelle, le choix devrait se faire en fonction de la masse de semences dans les rizières humides, de la compatibilité du carburant, de la taille de la parcelle et des équipements auxiliaires nécessaires.
Yanmar met en avant le système de levage automatique des flotteurs en virage sur sa série AP à conducteur marchant et le virage automatisé avec relevage/abaissement automatique des éléments semeurs sur le semoir autoporté YR10. Fonctionnalités de la série APFonctionnalités de la série YR10 Ces conceptions standardisent non seulement la précision de plantation en ligne droite, mais aussi la séquence « arrêt, levage, demi-tour, descente, reprise » répétée des dizaines, voire des centaines de fois lors du repiquage.
Efficacité du travail : ne dépend pas uniquement du nombre de rangs
Soit la largeur de travail effective w [m], la vitesse de travail moyenne v [km/h] et l’efficacité du travail au champ \eta_f. Le débit de travail réel C [ha/h] est alors approximativement :
C=\frac{wv}{10}\eta_f
\eta_f inclut ici le réapprovisionnement en plants, le réapprovisionnement en engrais, le demi-tour en bout de champ, l’alignement des rangs, les vérifications de réglage, les déplacements entre les champs et le déblocage. Par exemple, même si une machine à 8 rangs a une largeur théorique supérieure de 33 % à celle d'une machine à 6 rangs, si elle effectue des virages plus fréquents dans un champ aux côtés courts et qu'une seule personne doit attendre le réapprovisionnement en plants, la différence de temps par unité de surface réelle se réduit. À l'inverse, sur une grande parcelle dotée d'un système d'approvisionnement et de bordures bien organisés, le gain lié au nombre de rangs et aux virages automatiques est considérable.
Le choix du modèle doit donc prendre en compte non seulement la surface annuelle, mais aussi la longueur des côtés de chaque parcelle, la répartition des surfaces, les voies d'accès, la largeur des bordures, les contraintes de gestion de l'eau, le personnel disponible pour transporter les caisses de plants et l'utilisation ou non d'une fertilisation simultanée. Plutôt que de choisir la machine la plus rapide, il convient de privilégier le système de travail capable de terminer le travail dans le délai imparti de la période optimale de repiquage, sans compromettre la qualité.
Pilotage autonome : Même si la conduite en ligne droite est déléguée, la responsabilité du travail demeure
Le pilotage autonome se fait par étapes. Premièrement, une méthode où une personne pilote la machine en suivant les indications affichées sur un écran ; Ensuite, une méthode utilisant un récepteur GNSS avec un volant motorisé ou un système hydraulique pour maintenir une ligne droite ; puis, une méthode coordonnant les virages en bout de champ et le démarrage/l'arrêt des semis ; et enfin, une méthode robotisée sous supervision humaine. Il est important de ne pas confondre les différentes étapes sous le terme générique de « conduite autonome ».
Un contrôle de suivi simple prenant en compte la déviation latérale e_y, la différence entre le cap de la machine et la trajectoire cible e_\psi, et l'angle de braquage \delta peut être conceptuellement décrit comme suit :
\delta=-k_y e_y-k_\psi e_\psi
Sur une machine réelle, la vitesse de déplacement, le délai de direction, le dérapage latéral, le décalage entre l'antenne et le centre de semis, l'inclinaison du sol et la qualité de la correction GNSS sont tous pris en compte. Dans une repiqueuse de riz, même si le centre de gravité reste aligné, un déplacement latéral de l'unité de semis entraîne une courbure du rang ; le contrôle ne se limite donc pas au volant.
Yanmar distingue, pour son système de guidage GNSS adaptable et son pilotage autonome, un système affichant la position sur un écran et un système contrôlant automatiquement le volant. Guidage GNSS / Pilotage autonome La documentation de l'entreprise indique que la précision peut se dégrader ou que le système peut être indisponible en fonction des conditions de réception satellite, du terrain/des bâtiments environnants et de la géométrie du satellite. SMARTPILOT
Même avec le pilotage autonome, il est nécessaire de surveiller la quantité de plants restants, les joints entre les tapis de semis, le colmatage de l'unité de plantation, le bord de la digue, les points d'eau, la présence de travailleurs/tiers, les obstacles et la reprise de la plantation après un virage. Les déplacements sur les chemins agricoles ou les routes publiques en dehors de la rizière, le chargement sur une remorque et la traversée de fossés profonds ou de terrains meubles présentent des risques spécifiques. L'automatisation ne doit pas être évaluée en fonction du temps pendant lequel on peut lâcher le volant, mais plutôt en fonction de la possibilité d'effectuer le travail de manière sûre et reproductible, y compris la surveillance, l'intervention et l'arrêt.
Diesel, essence et électrification
Les repiqueuses de riz autoportées fonctionnent majoritairement au diesel. Le diesel offre un ravitaillement rapide pour les longues journées de travail, un couple important à bas régime, une répartition optimale de la puissance entre les fonctions de déplacement, de plantation et hydrauliques, et une compatibilité du carburant avec les tracteurs et les moissonneuses-batteuses. Cependant, dans les domaines où la compacité ou la légèreté sont privilégiées, les machines autoportées à conducteur marchant sont également une option. La gamme PR actuelle d'Iseki, proposant des modèles diesel et essence, montre que les exigences en matière de masse, de capacité de franchissement et de fonctionnement du carburant ne sont pas uniformes. Gamme PR
L'électrification ne se résume pas au simple remplacement du moteur par une batterie. Plusieurs étapes sont possibles : utilisation d’actionneurs électriques pour un contrôle précis de l’alimentation et de la fertilisation des semis, fonctionnement d’une pompe hydraulique électrique uniquement en cas de besoin, électrification des équipements auxiliaires et utilisation de machines à batterie pour les petites exploitations ou à proximité des installations. Les moteurs, capables de fournir un couple important dès les bas régimes, sont adaptés au contrôle de la vitesse et de la position, ce qui les rend particulièrement pertinents pour lier le cycle de plantation à la fertilisation à dose variable.
Cependant, une repiqueuse de riz évolue dans un environnement humide, boueux, poussiéreux (notamment en présence d’engrais) et soumis à des vibrations. L’énergie électrique nécessaire pour une journée de travail complète, le temps de charge et la disponibilité de l’alimentation électrique à proximité des champs, l’enfoncement dû à la masse supplémentaire des batteries, la sécurité (risques d’électrocution, isolation, immersion dans l’eau) et l’infrastructure de réparation doivent être pris en compte simultanément. Il convient également d’évaluer les avantages environnementaux de l’électrification, notamment la consommation d’électricité pour la recharge, la durée de vie des batteries, la réduction de la consommation de diesel et l’optimisation du système de travail. Actuellement, une vitesse de déplacement adaptée, la réduction du patinage excessif des roues, une logistique optimisée pour le réapprovisionnement des semis et un pilotage autonome limitant les passages redondants contribuent également à réduire la consommation de carburant.
Capteurs et recherche : Les conditions dans lesquelles la mesure améliore le contrôle
Les capteurs utilisés dans les repiqueuses de riz, ou faisant l’objet de recherches à ce sujet, diffèrent selon leur fonction. L’angle ou le déplacement du flotteur/de la biellette sert au contrôle de la profondeur ; la rotation des roues/du moteur sert au contrôle de l’espacement des buttes ; une centrale inertielle (IMU) sert à la correction du roulis et du tangage ; le GNSS sert au guidage en ligne droite et à l’enregistrement des opérations ; et une caméra peut être utilisée pour observer la quantité de plants restants, les buttes manquantes et les obstacles. Ajouter des capteurs n’est pas forcément une meilleure solution ; l’important est leur fiabilité dans l’eau boueuse, sous le soleil, en cas de vibrations et à l’ombre des plants, et leur capacité à fonctionner sans danger en cas de panne.
Quantité à observer
Exemples de capteurs/méthodes
Utilisation pour le contrôle/diagnostic
Erreur représentative
Hauteur relative par rapport à la surface de la rizière
Angle du flotteur, déplacement de la biellette, position hydraulique
Levage/abaissement de l’unité de plantation, suppression de la plantation trop profonde
Confondre l’enfoncement du flotteur avec la hauteur de la surface de la rizière
Inclinaison de la machine
Centrale inertielle (IMU), pendule, angle du châssis
Correction du roulis/tangage
Confusion entre vibrations et changements d'attitude
Distance parcourue / vitesse de déplacement
Fusion codeur de roue, GNSS et IMU
Espacement des buttes, synchronisation des semis
Dérive de l'écartement des roues due au glissement
État de l'alimentation en plants
Position du plateau, courant moteur, caméra
Notification de quantité restante, anomalies d'alimentation/buttes manquantes
Instabilité de l'image due à l'ombre des feuilles ou à la boue
Position / trajectoire
GNSS/RTK, cap, carte
Guidage en ligne droite, enregistrements, fertilisation variable
Perte de correction, trajets multiples, configuration incorrecte de la ligne de référence
Les thèmes de recherche incluent l'estimation directe de la profondeur, la mesure par imagerie de la quantité de plants prélevés, la détection des buttes manquantes après semis, l'estimation de la capacité portante de la boue et l'estimation de position à basse vitesse combinant GNSS et IMU. Comme le montrent les recherches de NARO sur les flotteurs, une méthode utilisant l'attitude d'un composant en contact avec la surface de la rizière, plutôt que la lecture directe de la surface par laser, présente l'avantage d'éviter les effets de la réflexion et de la turbidité de la surface de l'eau. En revanche, le contact avec la boue et l'adhérence/l'usure ne peuvent être négligés.
Même après la plantation, le comptage des buttes par caméra ne s'arrête pas à la simple apparition de jeunes plants verts sur l'image. Les reflets à la surface de l'eau, la boue, les chevauchements, la faible luminosité du soir, la parallaxe des caméras embarquées sur drone ou véhicule, et l'inclinaison juste après la plantation sont autant de facteurs pouvant générer de fausses détections. Il est donc nécessaire d'utiliser les parcelles comptées manuellement comme référence et de vérifier la précision des estimations du taux de buttes manquantes, des plants en excès, de la position des rangs et de la profondeur. L'IA doit être utilisée à bon escient non pas comme un substitut effaçant les variations d'approvisionnement en plants ou de l'état de la surface de la rizière, mais comme un outil mesurant ces variations et assistant le jugement de l'opérateur.
Contrôles avant, pendant et après le travail
Avant le travail
Vérifiez l'épaisseur des plants, l'enchevêtrement des racines et des feuilles, ainsi que le nombre de godets. Inspectez également la griffe de plantation, le tapis d'alimentation des plants et le flotteur afin de détecter la présence de boue ou de dommages. Le puddlage ne consiste pas simplement à aplanir la surface ; c'est le processus qui crée la dureté et la planéité nécessaires à la stabilité du flotteur et au maintien des jeunes plants. Au préalable, inspectez la rizière pour repérer les irrégularités de profondeur d'eau, les ornières profondes, la paille/les résidus de riz et les zones meubles près des points d'eau.
Sur les premiers mètres, vérifiez visuellement l'espacement des buttes et des rangs, le nombre de plants ramassés, la profondeur, la stabilité des plants, la présence de plants flottants et le refoulement de la boue. Si le nombre de plants est anormalement élevé ou faible, suspectez non seulement le réglage de la quantité de ramassée, mais aussi la qualité des plants et la fertilisation. Si la plantation est trop profonde, vérifiez simultanément le flotteur, la sensibilité hydraulique et la dureté de la surface de la rizière ; si elle est trop superficielle, vérifiez simultanément la profondeur d'eau, la levée du flotteur et le réglage des griffes. Comparer les buttes au même endroit avant et après réglage réduit le risque d'interprétation erronée de l'effet réel d'un réglage.
Pendant le travail
Ne vous concentrez pas uniquement sur la rectitude des rangs. Vérifiez régulièrement la quantité de plants restants, l'étanchéité entre les boîtes, l'alimentation irrégulière des plants, le niveau d'engrais, les résidus collés au flotteur et l'obstruction du semoir par la boue. Dans les virages, assurez-vous que le semoir se lève correctement et que le semis reprend au bon moment au passage suivant. Le pilotage automatique ne doit pas vous dispenser de surveiller ; il doit au contraire vous permettre de garder le contrôle sur les plants, le semoir et la sécurité environnante.
Après le travail
Vérifiez l'absence de buttes, de plants flottants et la profondeur de semis à plusieurs endroits de la rizière, et notez les réglages et l'état de la surface. Ne négligez pas un problème constaté immédiatement après le travail en vous disant « ça n'aura pas d'importance une fois que les plants auront pris racine ». Tenez-en compte pour la gestion de l'eau, le replantage et le prochain arrosage. Après le travail, nettoyez le semoir, les griffes, le flotteur et le système d'engrais de toute trace de boue, de plants ou d'engrais, en suivant la procédure du manuel d'utilisation. Ceci suppose que les pièces rotatives, les systèmes hydrauliques et électriques soient arrêtés et sécurisés avant toute intervention manuelle.
Résumé : Une repiqueuse de riz assure la transition entre la rizière et les plants
Une repiqueuse de riz divise le tapis de semis en mottes racinaires individuelles par poquet, oriente la trajectoire de la griffe de plantation sur une machine en mouvement et transforme une surface de rizière irrégulière en un plan de référence grâce au flotteur. La combinaison de ces trois éléments permet d'aligner l'espacement des poquets, la profondeur et la posture de la machine. Des spécifications faciles à comprendre comme le nombre de rangs, la puissance, le GNSS et l'automatisation sont importantes, mais elles n'influent sur les performances que si elles s'ajoutent au système de travail comprenant l'approvisionnement en plants, la préparation de la surface de la rizière, le réapprovisionnement et la supervision humaine.
Lors du choix d'un modèle, il est essentiel de prendre en compte non seulement la superficie, mais aussi la forme du champ, sa souplesse, la logistique des boîtes de semis, la fertilisation simultanée, les effectifs nécessaires et les modalités de maintenance. Lors de l'introduction du pilotage autonome, il est essentiel de définir non seulement la précision en ligne droite, mais aussi le comportement en cas de perte d'informations de correction, les procédures d'arrêt/d'intervention et la surveillance des bords de digue et des obstacles. Comprendre le fonctionnement d'une repiqueuse de riz implique d'adopter une vision globale, passant de la simple connaissance d'un cycle de la griffe à la conception du calendrier et de la qualité de la riziculture dans son ensemble.
Un déplacement précis du véhicule garantit-il un bon repiquage ?
La prise des plants, le mouvement des doigts et la profondeur de plantation sont également importants. La précision de la navigation et la qualité de la plantation nécessitent des vérifications distinctes.
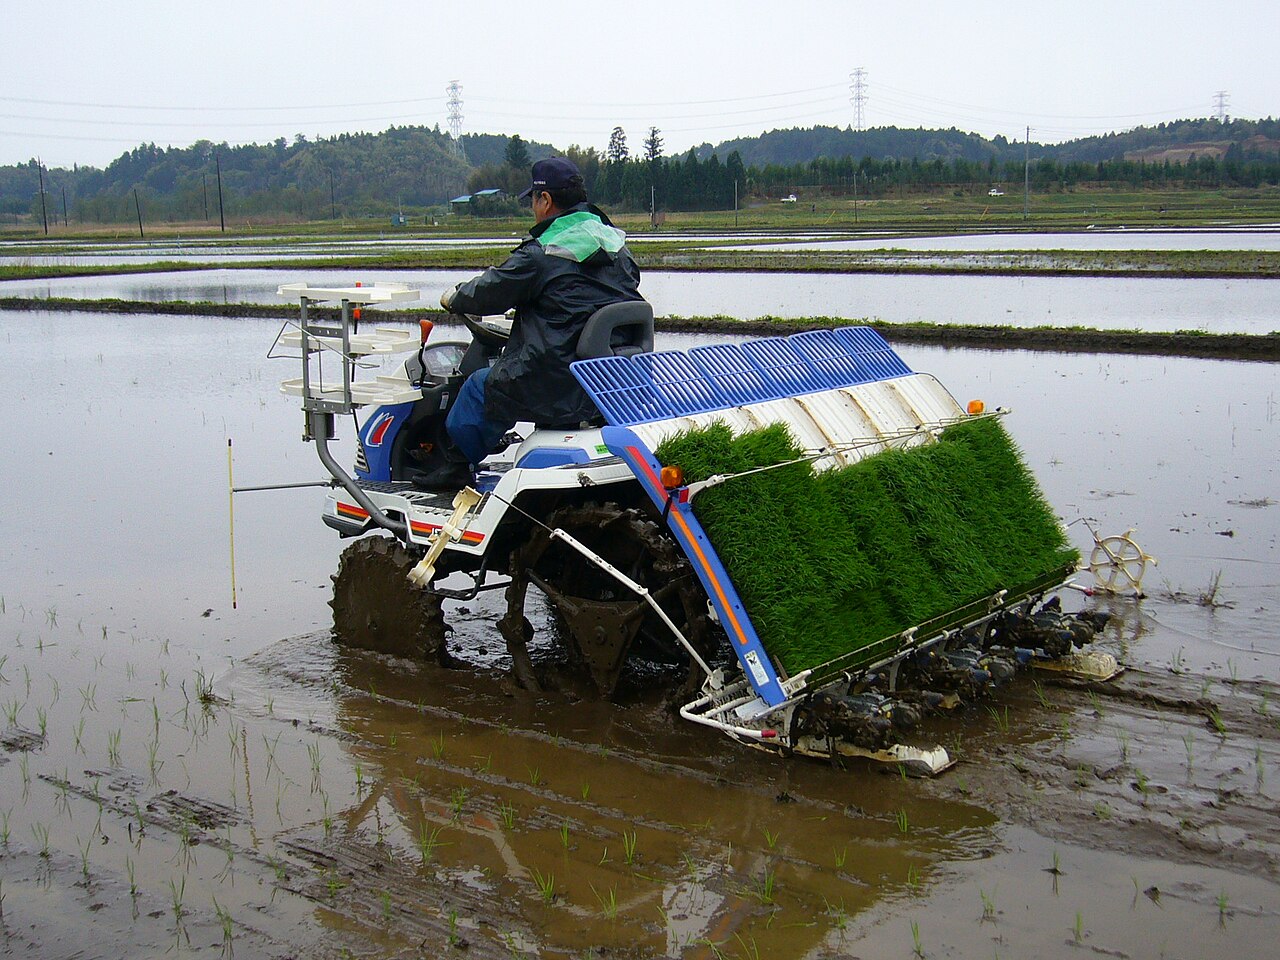 Une repiqueuse de riz en service

Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.