Contents — find the section you need
Mesin penanam padi adalah mesin yang memindahkan bibit padi yang telah dibiakkan di nampan persemaian ke sawah yang tergenang air dengan jarak antar baris, jarak antar rumpun, dan kedalaman yang telah ditentukan. Secara visual, yang menonjol adalah gerakan berulang cakar belakang yang mendorong bibit ke dalam lumpur. Namun pada kenyataannya, kualitas penanaman tunggal muncul dari mekanisme pengumpan yang memajukan alas bibit ke samping dengan jumlah tertentu, transmisi yang mengubah jarak perjalanan maju menjadi siklus penanaman, pelampung yang membaca ketidakrataan permukaan sawah, hidrolik yang mengembalikan posisi badan mesin, dan margin yang memungkinkan operator untuk mengisi kembali nampan bibit berikutnya.
Dalam budidaya padi dengan sistem tanam pindah, pembibitan, pengolahan tanah, penanaman, pengelolaan air, pemupukan, pengendalian hama, dan panen semuanya terhubung dalam waktu. Melihat mesin penanam padi hanya sebagai "mesin otomatis yang menanam bibit" mengabaikan mengapa kualitas bibit, hasil pengolahan tanah, kekerasan permukaan sawah, kedalaman air, tepi sawah, dan bentuk lahan semuanya memengaruhi kinerja. Artikel ini merupakan pengantar yang membahas mesin penanam padi dengan bolak-balik antara mekanisme, kontrol, dan desain kerja. Karena spesifikasi produk, harga, dan status penjualan dapat berubah, kecuali dinyatakan lain, artikel ini menggunakan informasi publik masing-masing produsen yang dikonfirmasi per tanggal 3 September 2026.
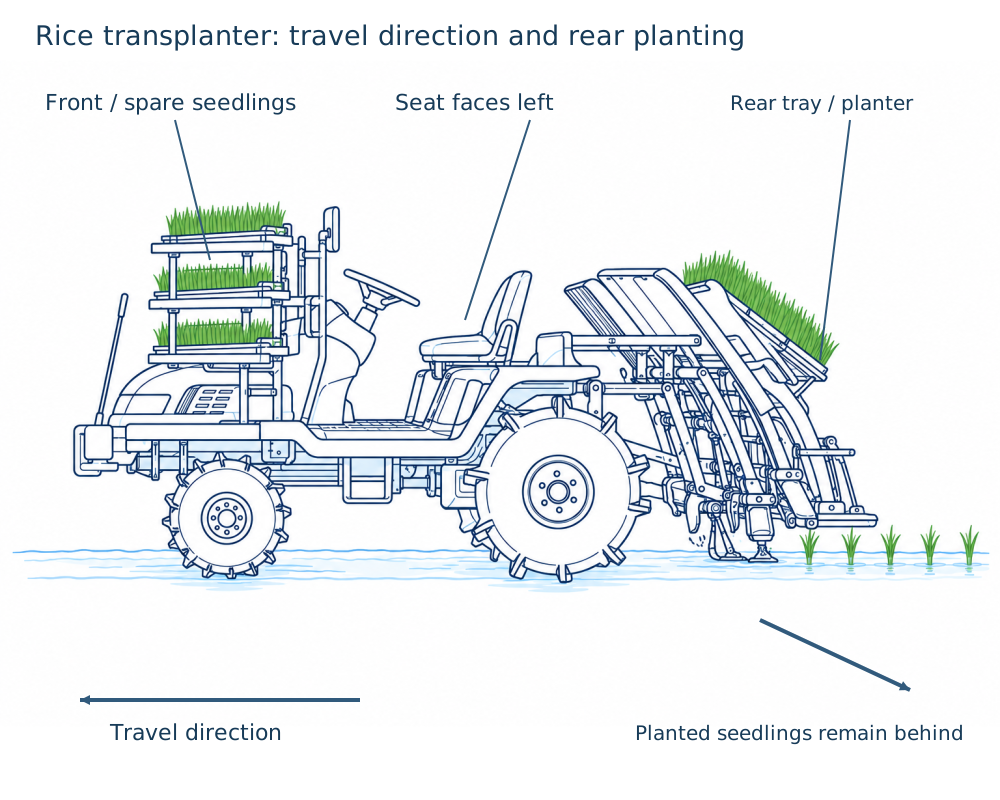
Gambar 1 — Ilustrasi konsep pendidikan yang menunjukkan posisi relatif baki bibit, unit penanaman, dan permukaan sawah. Ini bukan foto produk atau klaim tentang model tertentu.
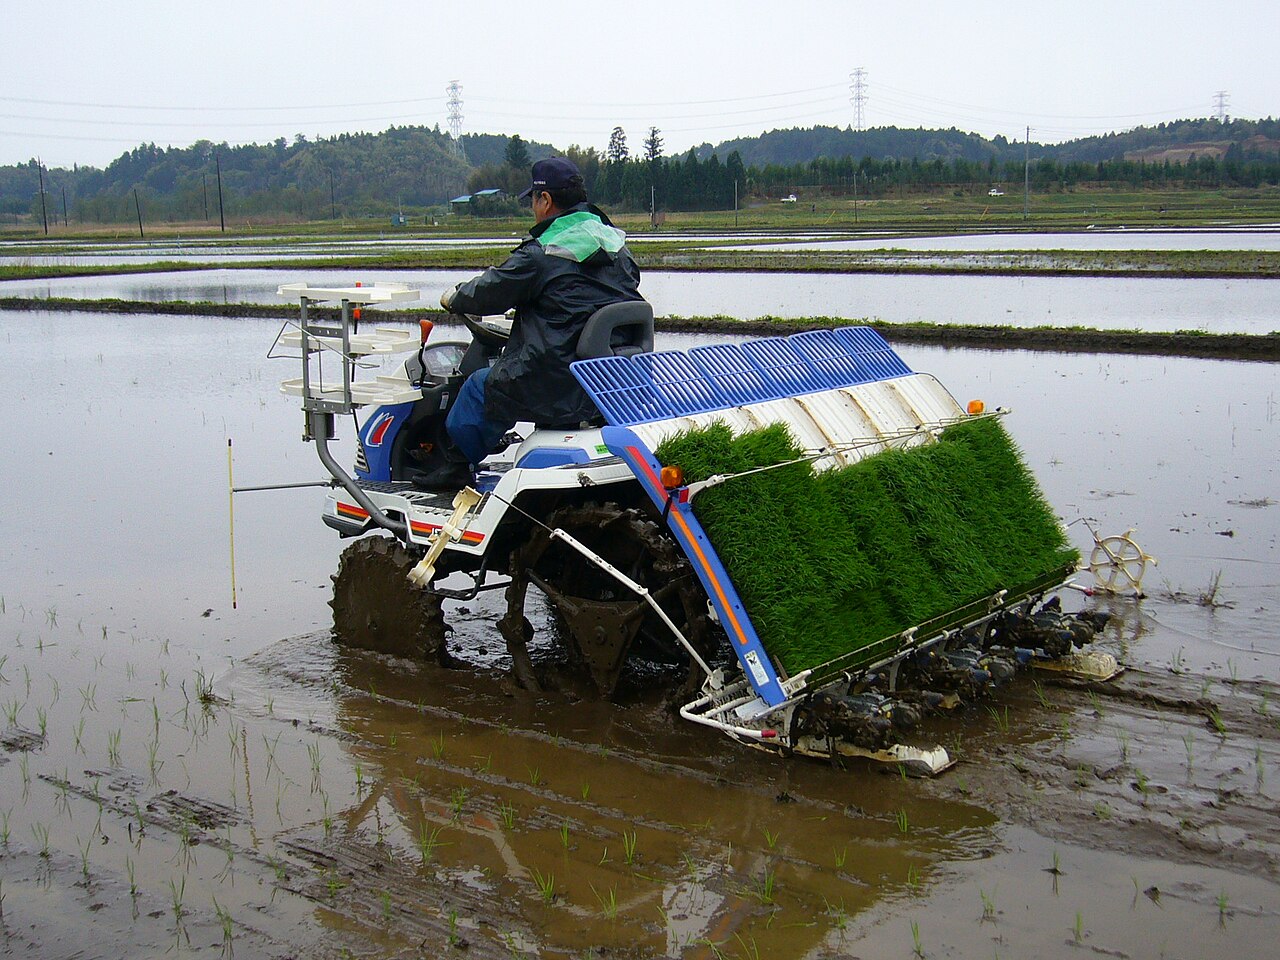 Mesin penanam padi yang sedang beroperasi
Gambar: Rice mesin penanaman 2, kota katori, Jepang (katorisi, CC BY-SA 3.0), Wikimedia Commons. Ini adalah mesin yang lebih kecil daripada Mesin penanam padi yang dibahas dalam teks — contoh representatif untuk membaca posisi relatif baki bibit dan unit tanam.

Ringkasan 30 Detik
- Mesin penanam padi memasukkan bibit ke alas bibit secara lateral dan longitudinal dari baki bibit, dan cakar tanam mengambil beberapa bibit sekaligus pada setiap siklus dan menempatkannya di permukaan sawah saat mesin bergerak maju. Jumlah bibit yang dimasukkan, siklus cakar, dan kecepatan gerak menentukan jarak antar rumpun dan jumlah bibit per rumpun.
- Ujung cakar tanam menelusuri lintasan tertutup: menarik bibit, membawanya ke belakang, memasukkannya ke dalam lumpur, lalu melepaskan dan kembali. Mendekatkan kecepatan gerak maju dan kecepatan horizontal ujung cakar pada saat penanaman mencegah bibit terseret dan membantunya berdiri tegak.
- Kedalaman tanam tidak ditentukan oleh cakar saja. Pelampung meluncur di atas permukaan sawah, dan pelampung sensor atau hidrolik menyesuaikan ketinggian unit tanam. Di sawah yang terlalu lunak, air yang dalam, atau tanah yang bergelombang Genangan air, penanaman yang terlalu dalam, bibit yang mengambang, dan gundukan yang hilang semuanya meningkat bahkan pada pengaturan yang sama.
-
Mesin yang dioperasikan dengan berjalan kaki mudah dikendalikan di lahan kecil dan daerah berbukit/pegunungan; mesin yang dioperasikan dengan mengendarai meningkatkan efisiensi melalui jumlah baris, kapasitas beban bibit, dan pemilu/pemupukan simultan. Seri NW Kubota, Sanae PJ/PR Iseki, dan YR/AP Yanmar adalah contoh terkini yang mencakup 5–10 baris, mesin yang dioperasikan dengan berjalan kaki, dan bantuan garis lurus/belok.
-
Kemudi otonom mengurangi beban penanaman lurus, tetapi pengisian kembali bibit, belokan di ujung lahan, tanggul, orang, rintangan, dan pergerakan di luar sawah tidak dapat diabaikan. Evaluasi harus mencakup akurasi RTK/D-GNSS, penerimaan satelit, kondisi lapangan, dan pengaturan pengawasan.
Penanaman Padi Bukan Hanya Soal "Posisi"
Kualitas penanaman tidak hanya ditentukan oleh apakah baris terlihat lurus. Dasarnya adalah setiap gundukan berada pada posisi yang diinginkan, bibit Jangan sampai roboh, akar masuk ke dalam tanah, tidak ada penanaman yang terlalu dalam atau terlalu dangkal, dan hanya sedikit gundukan yang hilang atau pengambilan bibit yang berlebihan. Selain itu, penting juga agar susunan baris yang dihasilkan dapat dilewati oleh mesin yang digunakan untuk penyiangan, pengendalian hama, pemupukan susulan, dan panen setelahnya.
Di sini perlu dibedakan antara "nilai yang ditetapkan" dan "penanaman aktual". Meskipun tuas jarak antar gundukan diatur ke 15 cm, jarak antar gundukan aktual bervariasi karena selip roda/crawler, fluktuasi kecepatan perjalanan, cara kerja kopling penanaman, dan aliran lumpur. Bahkan dengan kedalaman penanaman yang ditetapkan, apakah pelampung tenggelam atau mengapung, dan apakah permukaan sawah bergelombang, mengubah posisi akar bibit. Mesin penanam padi adalah mesin yang membuat pengulangan geometris tetap konsisten terhadap berbagai kondisi tanah dan bibit.
Gambaran Besar: Tiga Aliran — Bibit, Tenaga, dan Informasi
Gambar: Dibuat oleh Duskcoil. Pada mesin sebenarnya, pergerakan, pemberian bibit, dan mekanisme penanaman dihubungkan melalui roda gigi, rantai, dan hidrolik.
Aliran bibit dimulai di baki bibit tempat kotak-kotak bibit ditempatkan. Dengan bibit matras biasa, matras akar tipis yang telah disemai dan dibesarkan ditempatkan di baki kotak demi kotak, dan baki bergerak ke samping untuk memasok bibit ke lubang pengambilan setiap baris. Selain itu, pemberian vertikal mendorong matras bibit secara bertahap ke arah sisi cakar penanaman. Jika cakar mengambil dari tempat yang sama berulang kali, itu akan menciptakan cekungan dan gundukan yang hilang; jika memberi makan terlalu banyak, itu akan mengganggu bibit dan membuat jumlah pengambilan tidak stabil. Sistem pasokan adalah asal mula kualitas yang tersembunyi di balik cakar penanaman.
Ada alasan mengapa aliran daya untuk pergerakan dan untuk penanaman tidak dibuat identik. Operasi seperti tidak menanam bibit saat memulai, berhenti, atau berbelok, mempertahankan jarak antar gundukan yang telah ditetapkan, dan menaikkan/menurunkan unit penanaman untuk mengikuti permukaan sawah semuanya melibatkan kopling, transmisi, hidrolik, dan kontrol elektronik. Aliran informasi terdiri dari pelampung mekanis yang telah lama digunakan dan sensor elektronik seperti sudut, kecepatan kendaraan, GNSS, dan kamera.
Pasokan Bibit: Pekerjaan Sebelum "Memotong" Satu Gundukan
Kondisi Matras Bibit Merupakan Kondisi Masukan untuk Mesin
Matras di dalam kotak bibit adalah material tipis seperti pelat tempat tanah (atau media tanam) dan akar saling menempel. Ketebalan yang seragam, akar yang cukup terjalin, dan kondisi yang tidak terlalu basah atau terlalu kering adalah kondisi agar mesin dapat menanganinya. Bibit dengan akar yang lemah akan roboh ketika cakar mengangkatnya, dan jika ketebalannya bervariasi, jumlah yang terangkat bervariasi dari baris ke baris dan dari gundukan ke gundukan. Jika daun tumbuh berlebihan dan saling terbelit di antara kotak, pasokan baki juga terganggu.
Jumlah bibit yang diambil seringkali bukan mekanisme yang "menghitung jumlah bibit." Karena cakar mengambil sebagian kecil — dengan lebar dan kedalaman tertentu dari alas bibit termasuk alas akar — jumlah bibit sebenarnya bervariasi tergantung pada kepadatan penyemaian, ketebalan bibit, dan seberapa erat akar terikat. Oleh karena itu, pembibitan dan pengaturan mesin tanam bukanlah proses yang terpisah — keduanya merupakan kombinasi yang menghasilkan presisi penanaman yang sama. Jika metode budidaya berubah — penanaman dengan kepadatan tinggi, penanaman dengan jarak lebar, pot bibit dewasa — baki, pengumpan, cakar, dan pengaturan yang sesuai diperlukan.
Pengumpanan Lateral dan Pengumpanan Vertikal
Pengumpanan lateral menggerakkan baki sepanjang arah baris, mengirimkan bibit secara bergantian ke lubang pengambilan kiri dan kanan. Pengumpanan vertikal memajukan alas bibit ke arah sisi dekat cakar, menjaga agar lubang pengambilan selalu terisi bibit. Jika jumlah pengumpanan keduanya tidak sinkron, bibit akan menipis di baris tertentu, atau cakar akan mengambil udara kosong di tepi alas. Kemiringan baki, kotak bibit yang tidak terpasang dengan baik, sabuk pengumpan yang kotor, dan akar yang saling terbelit dapat mengganggu sinkronisasi ini.
Saat mengisi ulang bibit, penting untuk tidak hanya mempertimbangkan waktu penghentian pekerjaan, tetapi juga untuk menghilangkan celah atau jarak apa pun terhadap alas bibit yang ada. Celah pada sambungan menyebabkan serangkaian gundukan yang hilang secara berurutan. Mesin besar meningkatkan kapasitas muat bibit bukan hanya untuk kenyamanan, tetapi untuk mengurangi jumlah pengisian ulang, penghentian pekerjaan, dan kekurangan pasokan akibat pengisian ulang yang terburu-buru. Bibit yang ditanam rapat berpotensi mengurangi jumlah kotak yang dibutuhkan, tetapi penghematan tenaga kerja tidak akan terwujud kecuali kualitas bibit dan mekanisme penanaman sesuai.
Trajektori Cakar Penanaman: Geometri yang Menempatkan Bibit Tanpa Menyeretnya
Inti dari mesin penanam padi adalah cakar penanaman. Ujung cakar mengulangi kurva tertutup: mencengkeram (atau menyendok) bibit di sisi baki, membawanya ke belakang dan ke bawah, melepaskan bibit di dekat permukaan sawah, dan kembali kosong. Dengan gerakan melingkar sederhana, pada saat memasuki tanah, arah kecepatan ujung cakar mengarah kuat ke depan atau ke belakang, sehingga mudah untuk menjatuhkan atau menyeret bibit. Karena alasan ini, mekanisme penghubung, cam, roda gigi planet, dan mekanisme putar digunakan untuk membentuk sikap dan kecepatan selama interval penanaman.
Gambar: Dibuat oleh Duskcoil. Lintasan sebenarnya bervariasi tergantung mekanisme dan pengaturan. Yang penting adalah kecepatan dan sikap yang dibutuhkan berbeda antara mengambil bibit dan menanamnya.
Ketika mesin bergerak maju dengan kecepatan v, misalkan v_c adalah kecepatan horizontal ujung cakar relatif terhadap tanah pada saat penanaman. Idealnya, kondisi untuk menempatkan bibit tanpa menggeseknya ke depan atau ke belakang adalah
Jika v_c-v besar, cakar akan menyeret bibit ke depan atau ke belakang. Tentu saja, lumpur bukanlah benda elastis atau benda kaku — itu adalah campuran air dan partikel tanah — Dan karena bibit juga memiliki akar yang saling terkait, persamaan ini saja tidak dapat memprediksi apakah bibit akan berdiri tegak. Namun, ini menunjukkan mengapa desain mekanisme bertujuan untuk "meminimalkan kecepatan relatif pada saat penanaman."
Misalkan s adalah jarak tempuh maju per siklus; itu menjadi nilai dasar jarak antar gundukan. Jika siklus penanaman adalah f_p [siklus/s], maka untuk kecepatan perjalanan v [m/s]
Jika transmisi penanaman tidak diubah dengan kecepatan perjalanan dan hanya siklus cakar yang tetap konstan, jarak antar gundukan akan melebar semakin cepat mesin bergerak. Mesin penanam padi sebenarnya menghubungkan rotasi roda atau rasio gigi dengan penggerak penanaman untuk mendekati jarak antar gundukan yang telah ditetapkan. Tetapi jika roda penggerak selip, jarak yang diukur oleh roda dan jarak yang ditempuh di atas tanah tidak cocok. Variasi jarak antar gundukan di tanah berlumpur bukanlah sekadar kesalahan pengoperasian — ini adalah masalah di mana referensi untuk pengukuran jarak bergantung pada tanah.
Jarak Antar Lubang Tanam, Jarak Antar Baris, dan Jumlah Bibit: Merancang Kepadatan Tanam
Misalkan jarak antar baris adalah r [m], jarak antar lubang tanam adalah s [m], dan jumlah bibit per lubang tanam adalah n. Maka jumlah lubang tanam per satuan luas N_h [lubang tanam/ha] dan perkiraan jumlah bibit N_s [bibit/ha] dapat dinyatakan sebagai
Misalnya, dengan jarak antar baris 0,30 m dan jarak antar lubang tanam 0,15 m, maka N_h\simeq222,000 lubang tanam/ha. Meningkatkan jumlah bibit per lubang tanam, memperketat jarak antar lubang tanam, atau mempersempit jarak antar baris dapat berkontribusi untuk mengamankan jumlah anakan awal, tetapi juga mengubah hubungan dengan kotak persemaian, pengangkutan bibit, waktu penanaman, pertumbuhan berlebihan, rebah, dan penyakit. Apa yang tepat berbeda-beda menurut wilayah, varietas, waktu tanam, pengelolaan pemupukan, dan target hasil panen, jadi ini harus diputuskan dari desain budidaya daripada memperbaiki pengaturan mesin terlebih dahulu.
Penanaman dengan jarak lebar adalah teknik yang memperlebar jarak antar lubang tanam untuk mengurangi jumlah kotak pembibitan dan penggantian kotak. Seri P43 Iseki saat ini secara publik menyatakan dukungan standar untuk jarak lebar 37 lubang tanam, yang digambarkan sebagai kira-kira dua kali lipat jarak antar lubang tanam budidaya standar. Penanaman & Pemupukan (Iseki) Tetapi "lebih sedikit kotak" tidak secara otomatis berarti hasil panen dan kualitas tetap sama. Kapasitas anakan varietas, waktu tanam, pemupukan, pengelolaan air, dan risiko rebah perlu diverifikasi terhadap kalender budidaya wilayah tersebut.
Untuk mengevaluasi ketepatan jarak antar lubang tanam, lihat tidak hanya kesalahan rata-rata antara jarak antar lubang tanam yang ditetapkan s_0 dan jarak antar lubang tanam yang diukur s_i, tetapi juga pada Variabilitas. Untuk pengukuran m, kesalahan akar kuadrat rata-rata adalah
Meskipun rata-rata sesuai dengan nilai yang ditetapkan, baris yang dua kali lebih lebar tepat setelah gundukan yang hilang dan kemudian menyempit setelahnya bukanlah keseragaman sebagai tegakan tanaman. Tingkat gundukan yang hilang, tingkat bibit mengambang, tingkat penanaman dalam, dan distribusi jumlah pengambilan bibit harus diperiksa bersama-sama.
Kedalaman Penanaman dan Pelampung: Mengubah Permukaan Sawah Menjadi Bidang Referensi
Sekalipun gerakan cakar penanaman dikendalikan dengan tepat, jika permukaan sawah referensi itu sendiri bergerak naik turun relatif terhadap mesin, kedalaman sebenarnya berubah. Itulah mengapa pelampung yang meluncur di atas permukaan sawah ditempatkan di bawah unit penanaman. Pelampung menopang sebagian berat mesin di atas permukaan yang luas, menghindari dorongan yang terlalu keras ke dalam lumpur, sambil menentukan ketinggian relatif antara unit penanaman dan permukaan sawah. Ini bukan hanya "kereta luncur" — tetapi juga berfungsi sebagai sensor mekanis untuk kontrol kedalaman.
Gambar: Dibuat oleh Duskcoil. Luas area pelampung, bentuk, beban, dan posisi sensor bervariasi tergantung modelnya.
Misalkan h adalah jarak yang ditetapkan dari referensi unit tanam ke bidang referensi pelampung, e_f adalah kesalahan yang timbul akibat pelampung tenggelam atau mengapung, dan z_g adalah ketidakrataan lokal permukaan sawah. Maka kedalaman tanam aktual yang disederhanakan d dapat dianggap sebagai
Jika permukaan sawah naik, z_g menjadi lebih besar dan penanaman dangkal menjadi lebih mungkin; jika pelampung tenggelam ke dalam lumpur lunak, penanaman dalam menjadi lebih mungkin karena e_f. Dalam praktiknya, kedalaman air, hambatan dari akar bibit, waktu pelepasan cakar, dan pantulan lumpur setelah penanaman semuanya ikut berperan, sehingga ini adalah peta kasar untuk penyesuaian daripada model yang tepat.
Laporan penelitian NARO tentang mesin penanam padi menjelaskan pendekatan yang menggunakan pelampung sensor sebagai sensor untuk menjaga ketinggian alat di atas tanah tetap konstan, mengendalikan ketinggian alat untuk menjaga kemiringan pelampung searah pergerakan tetap konstan, sehingga memastikan akurasi kedalaman tanam. Laporan Lembaga Penelitian Mesin Pertanian No. 36 Di lapangan, membiarkan pelampung terlalu mengapung, membiarkannya tenggelam hingga mendorong lumpur berat, atau menyelesaikan pemupukan terlalu kasar, semuanya merusak premis kontrol ini.
Terlalu dangkal, dan akar tidak masuk ke dalam tanah, mengakibatkan bibit mengapung yang mudah bergerak dengan aliran air, angin, atau pekerjaan penyiangan. Terlalu dalam, dan titik tumbuh mungkin terkubur, merusak pertumbuhan awal. Karena kedalaman target berkaitan dengan umur bibit, kekerasan permukaan sawah, dan pengelolaan air, lebih aman untuk melakukan uji tanam di tanah datar sebelum memasuki lapangan dan benar-benar menggali pangkal akar untuk memeriksanya. Jangan hanya mengandalkan angka untuk menentukan kedalaman tanam — verifikasi terlebih dahulu di tengah sawah, di pinggir sawah, dan di bagian yang lunak.
Perbandingan Mesin Dorong, Mesin Duduk, dan Mesin Robotik/Bantuan
| Konsep Tipe | Keunggulan Utama | Batasan / Poin yang Perlu Diperiksa | Contoh yang Tersedia Saat Ini |
|---|---|---|---|
| Mesin Dorong | Ringan, mudah dikendalikan di lahan sempit dan daerah berbukit/pegunungan. Kebebasan tinggi dalam pengangkutan dan berbelok | Beban berjalan operator ringan; kapasitas muat bibit dan lebar kerja lebih kecil daripada tipe duduk | Yanmar AP220A/AP420, Iseki PC25/PC45 |
| Mesin Duduk (baris kecil hingga menengah) | Pengoperasian terus menerus dengan posisi duduk; mudah dikombinasikan dengan baki, pemupukan, dan bantuan berbelok | Dimensi bodi harus sesuai dengan pinggir sawah, jalan pertanian, dan kapasitas drainase/daya dukung lahan | Yanmar YR4C/5C, Iseki PR5/6/7, Kubota NW50/60/80 |
| Pengoperasian skala besar | 8–10 baris; kapasitas muat bibit, pemupukan, konektivitas, dan bantuan garis lurus meningkatkan pekerjaan per satuan waktu | Semakin besar mesin, semakin besar pula kerugian akibat putaran/transportasi di lahan kecil. Pasokan bibit dapat menjadi hambatan | Iseki PJ8/PJ10, Kubota NW10S/NW10SA, Yanmar YR10 |
| Robot pengawasan berawak / kemudi otonom | Ruang untuk mengurangi beban berulang, tumpang tindih, dan titik yang terlewatkan dari kemudi garis lurus | Bukan berarti tanpa pengawasan. Batasan, rintangan, komunikasi, dan prosedur penyelamatan harus disertakan dalam desain kerja | Kubota Agri Robo NW80SA, Iseki PRJ8-DR, lini SMARTPILOT Yanmar |
Mesin tanam dorong bukan termasuk kategori "tua dan kecil, sehingga inferior." Dalam kondisi seperti lahan miring, lahan kecil di dekat sawah terasering, ladang dengan jalan akses sempit, atau area kecil yang dikelola dengan cermat, mesin yang ringan dan operator yang dapat dengan cepat mengubah posisi menjadi keuntungan. Seri PC5 Iseki saat ini menampilkan PC25 2 baris dan PC45 4 baris, yang secara terbuka menjelaskan perataan otomatis melalui sensor pendulum dan fungsi yang mengangkat pelampung untuk berbelok. Seri Sanae PC5
Mesin tanam dorong meningkatkan efisiensi tidak hanya dengan meningkatkan jumlah baris, tetapi juga dengan menggabungkan pemuatan baki, pemupukan samping, pengangkatan/penurunan otomatis unit tanam, putaran semi-otomatis, dan perubahan pengaturan dari tempat duduk operator. Yanmar YR06/YR08 saat ini memiliki fitur bantuan garis lurus, bantuan jumlah bibit/jumlah pupuk, dan layanan ICT. YR06/YR08 Namun, efisiensi tingkat katalog sangat bervariasi tergantung pada apakah lahan berbentuk persegi panjang, bibit dan pupuk tidak habis, dan putaran/pengisian ulang/perjalanan berjalan lancar.
Membaca Produk Saat Ini di Luar Lembar Spesifikasi
Spesifikasi dan opsi yang tersedia berbeda menurut produsen, wilayah, dan dealer. Berikut ini adalah contoh yang menunjukkan "opsi teknologi mana yang sebenarnya ada" — bukan rekomendasi pembelian atau perbandingan kinerja berdampingan. Harga dan peralatan harus selalu dikonfirmasi ulang melalui penawaran dan buku panduan pemilik.
| Produsen | Contoh yang terlihat di halaman saat ini | Contoh baris/fitur | Poin penting |
|---|---|---|---|
| Kubota | NAVIWEL NW50N/NW60N/NW80N, NW50S, NW60S/NW80S, NW10S, Agri Robo NW80SA/NW10SA | 5/6/8/10 baris, penahan garis lurus, pemupukan variabel, KSAS, contoh spesifikasi berawak/tanpa awak | NW50N/60N/80N yang diluncurkan tahun 2025 secara publik dinyatakan sebagai mesin diesel 5/6/8 baris |
| Iseki | Sanae PR5/PR6/PR7, PRJ8, JAPAN PJ8/PJ10, PC25/PC45 | 2–10 baris, bantuan garis lurus & belok, robot pengawasan berawak, campuran model bensin/diesel | PJ10 adalah daftar 10 baris saat ini; seri PR adalah daftar 5–7 baris saat ini |
| Yanmar | AP220A/AP420, YR4C/5C, YR06/YR08, YR10 | Tipe dorong, tipe duduk, bantuan garis lurus, dukungan jumlah bibit/pupuk, SMARTPILOT | Menggunakan fitur khusus model dan bantuan GNSS yang dapat dipasang kemudian |
Daftar resmi mesin penanam padi Kubota mencantumkan NW50N/NW60N/NW80N sebagai 5/6/8 baris, NW10S dan Agri Robo NW10SA sebagai 10 baris, dan NW80SA sebagai 8 baris, dengan KSAS, pemupukan variabel, dan pengaturan jarak tanam/jumlah pupuk yang ditampilkan tergantung pada model. Daftar mesin penanam padi Kubota Pengumuman produk baru menyatakan NW50N/NW60N/NW80N sebagai mesin diesel 5/6/8 baris. Pengumuman Kubota
Iseki memperkenalkan JAPAN PJ8 (8 baris) dan PJ10 (10 baris), dengan secara publik menyatakan angka efisiensi yang dipublikasikan secepat 6,1 menit per 10a untuk PJ10 beserta bantuan garis lurus dan belok. Sanae Japan PJ10 Seri PR mencantumkan 5/6/7 baris, dengan versi diesel dan bensin. Seri Sanae PR Alih-alih "diesel selalu lebih baik," pilihan harus dibuat berdasarkan massa di sawah basah, kesamaan bahan bakar, skala lapangan, dan peralatan bantu yang dibutuhkan.
Yanmar mempublikasikan fitur pengangkatan-saat-berbelok pada seri AP yang dioperasikan dengan berjalan kaki dan fitur putar otomatis dengan pengangkatan/penurunan unit tanam otomatis pada YR10 yang dioperasikan dengan berkendara. Pengoperasian seri AP Pengoperasian YR10 Ini adalah desain yang menstandarisasi tidak hanya presisi penanaman saat berjalan lurus, tetapi juga urutan "berhenti, angkat, belok, turunkan, lanjutkan" yang diulang puluhan atau ratusan kali selama penanaman.
Efisiensi Kerja: Tidak Ditentukan Hanya oleh Jumlah Baris
Misalkan lebar kerja efektif adalah w [m], kecepatan kerja rata-rata adalah v [km/jam], dan efisiensi kerja lapangan adalah \eta_f. Maka laju kerja aktual C [ha/jam] kira-kira adalah
Di sini \eta_f mencakup pengisian ulang bibit, pengisian ulang pupuk, pembalikan lahan, penataan baris, pengaturan kontrol, perjalanan antar lahan, dan pembersihan sumbatan. Misalnya, meskipun mesin 8 baris memiliki lebar teoritis 33% lebih besar daripada mesin 6 baris, jika mesin tersebut lebih sering berputar di lahan dengan banyak sisi pendek dan satu orang harus menunggu pengisian ulang bibit, perbedaan waktu per area aktual akan menyusut. Sebaliknya, di lahan yang luas dengan sistem pasokan dan lahan ujung yang terorganisir dengan baik, manfaat dari jumlah baris dan pembalikan otomatis sangat besar.
Oleh karena itu, pemilihan model harus mempertimbangkan tidak hanya luas tahunan, tetapi juga panjang sisi panjang setiap lahan, distribusi luas, jalan akses, lebar lahan ujung, kendala pengelolaan air, staf yang tersedia untuk membawa kotak bibit, dan apakah pemupukan simultan digunakan. Daripada memilih mesin tercepat, pilihlah sistem kerja yang dapat menyelesaikan pekerjaan dalam jangka waktu terbatas dari jendela penanaman optimal tanpa mengorbankan kualitas.
Kemudi Otonom: Meskipun Pengendalian Lurus Didelegasikan, Tanggung Jawab Kerja Tetap Ada
Kemudi otonom hadir dalam beberapa tahap. Pertama, metode di mana seseorang mengemudi mengikuti panduan di monitor; selanjutnya, metode menggunakan penerima GNSS dengan roda kemudi bermotor atau hidrolik untuk mempertahankan garis lurus; lebih lanjut, metode yang mengkoordinasikan belokan di ujung lahan dan mulai/berhenti penanaman; dan metode robotik dengan pengawasan manusia. Penting untuk tidak mencampuradukkan tahap mana yang dimaksud dengan satu kata "pengemudian otonom."
Kontrol pelacakan sederhana dengan deviasi lateral e_y, perbedaan antara arah mesin dan jalur target e_\psi, dan sudut kemudi \delta secara konseptual dapat ditulis sebagai
Pada mesin sebenarnya, kecepatan perjalanan, penundaan kemudi, selip lateral, offset antara antena dan pusat penanaman, kemiringan tanah, dan kualitas koreksi GNSS semuanya diperhitungkan. Pada mesin penanam padi, meskipun pusat bodi tetap berada di garis, jika unit penanaman bergeser ke samping, baris akan bengkok — jadi target kontrol bukan hanya roda kemudi saja.
Yanmar membedakan, untuk panduan GNSS yang dapat dipasang kembali dan kemudi otonomnya, antara panduan yang menampilkan posisi pada monitor dan sistem yang secara otomatis mengontrol roda kemudi. Panduan GNSS / Kemudi Otonom Materi internal perusahaan mencatat bahwa penurunan akurasi atau ketidaktersediaan dapat terjadi tergantung pada kondisi penerimaan satelit, medan/bangunan di sekitarnya, dan geometri satelit. SMARTPILOT
Bahkan dalam kemudi otonom, perlu untuk memantau sisa pasokan bibit, celah antar alas bibit, penyumbatan unit penanaman, tepi tanggul, saluran air, pekerja/pihak ketiga, rintangan, dan dimulainya kembali penanaman setelah berbelok. Pergerakan di jalan pertanian atau jalan umum di luar sawah, pemuatan ke trailer, dan parit yang dalam atau bagian yang lunak khususnya membawa risiko yang berbeda. Otomatisasi harus dievaluasi bukan berdasarkan "berapa lama Anda dapat melepaskan tangan dari kemudi," tetapi berdasarkan apakah pekerjaan dapat dilakukan dengan aman dan dapat direproduksi, termasuk pemantauan, intervensi, dan penghentian.
Diesel, Bensin, dan Elektrifikasi
Mesin penanam padi yang dikendarai sebagian besar bertenaga diesel. Mesin diesel menawarkan pengisian bahan bakar cepat untuk jam kerja yang panjang, torsi pada RPM rendah, distribusi daya di seluruh pergerakan, penanaman, dan hidrolik, serta kesamaan bahan bakar dengan traktor dan mesin pemanen. Sementara itu, di bidang yang memprioritaskan ukuran kecil atau bobot ringan, mesin yang dioperasikan dengan berjalan kaki, unit bensin juga merupakan pilihan. Seri PR Iseki saat ini yang mencantumkan diesel dan bensin menunjukkan bahwa massa, kemampuan jelajah, dan operasi bahan bakar yang dibutuhkan tidak seragam. Jajaran seri PR
Elektrifikasi bukan hanya tentang penggantian mesin secara keseluruhan dengan baterai. Ada beberapa tahapan: menggunakan aktuator listrik untuk mengontrol pemberian makan dan pemupukan bibit secara presisi, menjalankan pompa hidrolik listrik hanya bila diperlukan, mengelektrifikasi peralatan bantu, dan menggunakan mesin bertenaga baterai dalam operasi skala kecil atau di dekat fasilitas. Karena motor dapat dengan mudah memberikan torsi dari kecepatan rendah, motor cocok untuk kontrol kecepatan/posisi, sehingga cocok untuk menghubungkan siklus penanaman dengan pemupukan variabel.
Namun, mesin penanam padi beroperasi di tengah air, lumpur, debu pupuk, kelembapan tinggi, dan getaran. Energi listrik yang dibutuhkan untuk pekerjaan seharian penuh, waktu pengisian daya dan ketersediaan daya di dekat lahan, penurunan akibat penambahan massa baterai, keselamatan terkait sengatan listrik/isolasi/perendaman air, dan infrastruktur perbaikan semuanya perlu diatasi secara bersamaan. Manfaat lingkungan dari elektrifikasi juga harus dibandingkan, termasuk listrik pengisian daya, masa pakai baterai, pengurangan jumlah diesel, dan sistem kerja. Saat ini, kecepatan perjalanan yang tepat, pengurangan putaran roda yang berlebihan, pengaturan logistik pengisian ulang bibit, dan kemudi otonom yang mengurangi lintasan yang tumpang tindih juga membantu mengurangi konsumsi bahan bakar.
Sensor dan Penelitian: Kondisi di Mana Pengukuran Meningkatkan Kontrol
Sensor yang digunakan dalam, atau diteliti untuk, mesin penanam padi berbeda-beda tujuannya. Sudut atau perpindahan pelampung/sambungan berfungsi untuk kontrol kedalaman; rotasi roda/motor berfungsi untuk kontrol jarak antar bukit; IMU berfungsi untuk koreksi kemiringan/putar; GNSS berfungsi untuk kemudi garis lurus dan catatan kerja; dan kamera merupakan kandidat untuk mengamati sisa pasokan bibit, bukit yang hilang, dan rintangan. Menambahkan lebih banyak sensor tidak serta merta lebih baik — yang penting adalah apakah sensor tersebut dapat diandalkan di tengah air berlumpur, sinar matahari, getaran, dan bayangan bibit, dan apakah sensor tersebut dapat gagal dengan aman.
| Kuantitas yang diamati | Contoh sensor/metode | Kegunaan untuk kontrol/diagnosis | Kesalahan representatif |
|---|---|---|---|
| Ketinggian relatif terhadap permukaan sawah | Sudut pelampung, perpindahan penghubung, posisi hidrolik | Pengangkatan/penurunan unit tanam, penekanan penanaman dalam | Kesalahan mengira tenggelamnya pelampung sebagai ketinggian permukaan sawah |
| Sikap mesin | IMU, pendulum, sudut badan | Koreksi roll/pitch | Kebingungan antara getaran dan perubahan sikap |
| Jarak maju / kecepatan perjalanan | Encoder roda, GNSS, fusi IMU | Jarak antar bukit, sinkronisasi penanaman | Pergeseran jarak roda akibat selip |
| Status pasokan bibit | Posisi baki, arus motor, kamera | Pemberitahuan jumlah sisa, anomali pemberian pakan/kandidat gundukan yang hilang | Ketidakstabilan citra akibat bayangan daun atau lumpur |
| Posisi / jalur | GNSS/RTK, arah, peta | Pengarahan garis lurus, catatan, pemupukan variabel | Koreksi putus, multipath, pengaturan garis referensi yang salah |
Topik penelitian meliputi estimasi kedalaman langsung, pengukuran jumlah pengambilan bibit berbasis citra, deteksi gundukan yang hilang setelah penanaman, estimasi daya dukung lumpur, dan estimasi posisi kecepatan rendah yang menggabungkan GNSS dan IMU. Seperti yang ditunjukkan oleh penelitian pelampung NARO, metode yang menggunakan sikap komponen yang bersentuhan dengan permukaan sawah, daripada membaca permukaan secara langsung dengan laser, memiliki keuntungan menghindari efek pantulan permukaan air dan kekeruhan. Di sisi lain, karena melibatkan kontak, kelengketan lumpur dan adhesi/keausan tidak dapat diabaikan.
Bahkan ketika kamera menghitung gundukan setelah penanaman, pekerjaan belum selesai hanya karena sesuatu yang hijau dan seperti bibit muncul dalam gambar. Pantulan permukaan air, lumpur, tumpang tindih, cahaya senja yang redup, paralaks dari kamera drone atau kendaraan, dan kemiringan tepat setelah penanaman semuanya menghasilkan deteksi palsu. Penting untuk menggunakan petak yang dihitung secara manual sebagai data acuan dan memverifikasi seberapa jauh tingkat gundukan yang hilang, kelebihan bibit, posisi baris, dan kedalaman dapat diperkirakan. AI paling baik digunakan secara tepat bukan sebagai pengganti yang menghapus variasi dalam pasokan bibit atau kondisi permukaan sawah, tetapi sebagai lapisan yang mengukur variasi dan membantu penilaian operator.
Pemeriksaan Sebelum, Selama, dan Setelah Pekerjaan
Sebelum Pekerjaan
Periksa ketebalan bibit, keterikatan akar, keterikatan daun, dan jumlah kotak bibit, serta periksa cakar penanaman, sabuk pengumpan bibit, dan pelampung untuk melihat adanya lumpur atau kerusakan. Penggemburan tanah bukan sekadar operasi untuk membuat permukaan terlihat rata — ini adalah proses yang menciptakan kekerasan dan kerataan yang dibutuhkan agar pelampung dapat meluncur dengan stabil dan bibit dapat berdiri tegak. Periksa lahan terlebih dahulu untuk mengidentifikasi kedalaman air yang tidak merata, alur yang dalam, jerami/sisa padi, dan bagian lunak di dekat saluran masuk air.
Pada beberapa meter pertama, periksa secara fisik jarak antar gundukan, jarak antar baris, jumlah bibit yang terangkat, kedalaman, posisi berdiri, bibit yang mengapung, dan dorongan lumpur. Jika jumlah bibit sangat tinggi atau rendah, curigai bukan hanya pengaturan jumlah pengangkatan tetapi juga kualitas dan nutrisi bibit. Jika penanaman terlalu dalam, periksa sensitivitas pelampung/hidrolik/kekerasan permukaan sawah secara bersamaan; jika terlalu dangkal, periksa kedalaman air/daya angkat pelampung/pengaturan cakar secara bersamaan. Membandingkan gundukan di tempat yang sama sebelum dan sesudah penyesuaian mengurangi risiko salah menafsirkan apa yang sebenarnya dilakukan oleh suatu pengaturan.
Selama Pengerjaan
Jangan hanya fokus pada kelurusan baris — periksa secara berkala sisa bibit, celah antar kotak, pemberian bibit yang tidak merata, sisa pupuk, material yang menempel pada pelampung, dan penyumbatan lumpur di unit penanaman. Saat berbelok, pastikan unit penanaman naik dengan andal dan penanaman dilanjutkan dengan benar pada putaran berikutnya. Kemudi otomatis tidak boleh menjadi alasan untuk berhenti mengamati — kemudi otomatis harus digunakan untuk menciptakan margin yang dibutuhkan untuk mengamati bibit, unit penanaman, dan keselamatan di sekitarnya.
Setelah Pengerjaan
Periksa gundukan yang hilang, bibit yang mengambang, dan penanaman yang terlalu dalam di beberapa titik di lahan, dan catat pengaturan serta kondisi permukaan sawah. Jangan mengabaikan masalah yang terlihat segera setelahnya dengan alasan "tidak akan menjadi masalah setelah berakar" — pertimbangkan hal itu dalam pengelolaan air, penanaman ulang, dan pengolahan tanah berikutnya. Setelah selesai bekerja, bersihkan unit pemberian bibit, cakar, pelampung, dan unit pupuk dari sisa lumpur, bibit, atau pupuk sesuai prosedur dalam buku panduan pemilik. Ini mengasumsikan bahwa bagian yang berputar, hidrolik, dan sistem listrik dihentikan dan ditopang sebelum tangan masuk.
Ringkasan: Mesin Penanam Padi Menerjemahkan Antara Sawah dan Bibit
Mesin penanam padi membagi hamparan di baki bibit menjadi massa akar individu per rumpun, membentuk lintasan cakar tanam di atas mesin yang bergerak, dan mengubah permukaan sawah yang tidak rata menjadi bidang referensi melalui pelampung. Ketika ketiga hal ini bersatu, jarak antar rumpun, kedalaman, dan posisi berdiri akan selaras. Spesifikasi yang mudah dipahami seperti jumlah baris, daya kuda, GNSS, dan otomatisasi penting, tetapi itu hanya menjadi kinerja di atas sistem kerja pasokan bibit, penyelesaian permukaan sawah, pengisian ulang, dan pengawasan manusia.
Saat memilih model, tuliskan tidak hanya luas tetapi juga bentuk lahan, kelembutan tanah, logistik kotak bibit, pemupukan simultan, jumlah staf, dan pengaturan perawatan terlebih dahulu. Saat memperkenalkan kemudi otonom, putuskan tidak hanya presisi garis lurus tetapi juga perilaku ketika informasi koreksi hilang, penghentian/intervensi, dan pemantauan tepi tanggul dan rintangan. Memahami mesin penanam padi berarti memperluas pandangan dari sekadar mengetahui satu siklus cakar hingga merancang waktu dan kualitas budidaya padi secara keseluruhan.
Sumber Resmi & Primer
- Kubota: Daftar mesin penanam padi
- Kubota: Pengumuman produk baru 2025 (NW50N/NW60N/NW80N)
- Iseki: Sanae Japan PJ10
- Iseki: Seri Sanae PR
- Iseki: Seri Sanae PC5 tipe dorong
- Yanmar: YR06/YR08
- Yanmar: Seri AP mesin penanam padi tipe dorong
- Yanmar: Panduan GNSS / kemudi otonom
- NARO: Laporan Lembaga Penelitian Mesin Pertanian No. 36 (PDF)
Apakah perjalanan kendaraan yang akurat menjamin penanaman yang baik?
Pengambilan bibit, gerakan jari, dan kedalaman tanam juga penting. Akurasi navigasi dan kualitas penanaman memerlukan pemeriksaan terpisah.
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.