Introducción a la Ingeniería de Maquinaria Agrícola: La Trasplantadora de Arroz: Cómo se trasladan las plántulas al arrozal, colina por colina.
September 3, 2026 · 26 min de lectura
Contents — find the section you need
Una trasplantadora de arroz es una máquina que traslada las plántulas de arroz, cultivadas en bandejas de vivero, a un arrozal inundado con una separación entre hileras, entre montículos y a una profundidad preestablecida. Visualmente, lo que más llama la atención es el movimiento repetitivo de las garras traseras que empujan las plántulas hacia el lodo. Sin embargo, en realidad, la calidad de la siembra depende del mecanismo de alimentación, que desplaza la bandeja de plántulas lateralmente una distancia determinada; la transmisión, que convierte la distancia recorrida en un ciclo de siembra; el flotador, que detecta las irregularidades de la superficie del arrozal; el sistema hidráulico, que restablece la posición de la máquina; y el margen que permite al operador reponer la siguiente bandeja de plántulas.
En el cultivo de arroz por trasplante, la preparación del vivero, el encharcamiento, el trasplante, la gestión del agua, la fertilización, el control de plagas y la cosecha están interconectados. Considerar la trasplantadora de arroz simplemente como "una máquina automática que planta plántulas" no permite comprender cómo la calidad de las plántulas, el acabado del encharcamiento, la dureza de la superficie del arrozal, la profundidad del agua, los cabeceros y la forma del campo influyen en el rendimiento. Este artículo es una introducción que analiza la trasplantadora de arroz alternando entre el mecanismo, el control y el diseño de funcionamiento. Dado que las especificaciones del producto, los precios y el estado de las ventas pueden cambiar, a menos que se indique lo contrario, este artículo utiliza la información pública de cada fabricante confirmada al 3 de septiembre de 2026.
Diagram 1 · Use the button to switch views
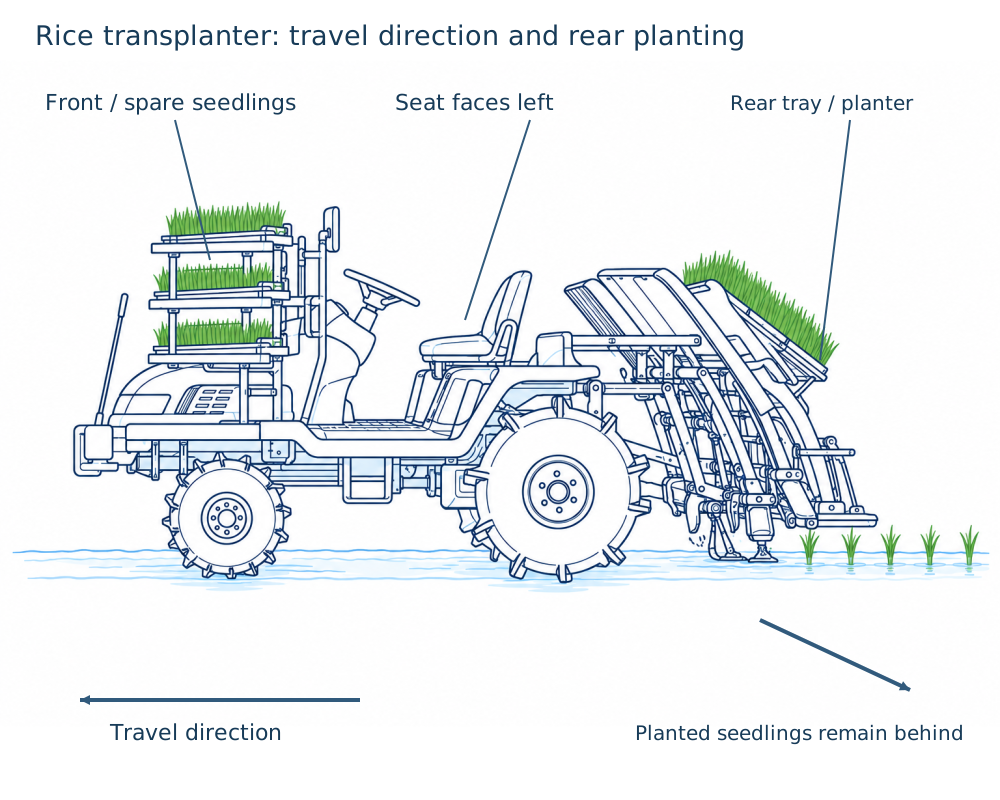
Figura 1: Ilustración conceptual que muestra la posición relativa de la bandeja de semillero, la unidad de siembra y la superficie del arrozal. No se trata de una fotografía de producto ni de una afirmación sobre un modelo en particular.
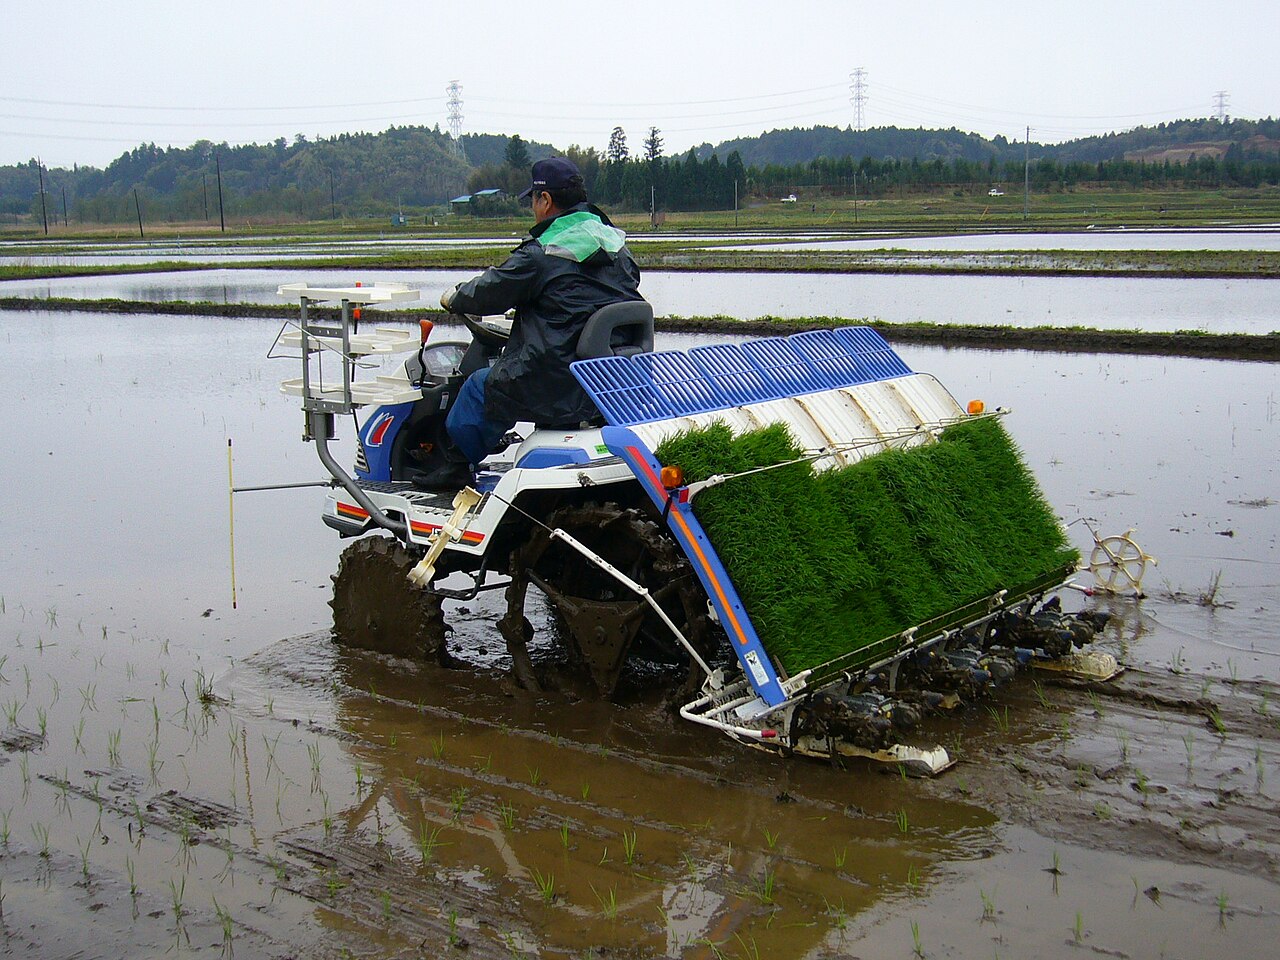
Una trasplantadora de arroz en funcionamiento
Imagen: Rice máquina de siembra 2, ciudad de Katori, Japón (katorisi, CC BY-SA 3.0), Wikimedia Commons. Esta es una máquina más pequeña. que las trasplantadoras actuales descritas en el texto: un ejemplo representativo para leer la posición relativa de la bandeja de plántulas y la unidad de plantación.
Resumen de 30 segundos
Una trasplantadora de arroz alimenta la estera de plántulas lateral y longitudinalmente desde la bandeja de plántulas, y la garra de plantación toma algunas plántulas a la vez en cada ciclo y las coloca sobre la superficie del arrozal mientras la máquina avanza. La cantidad de plántulas alimentadas, el ciclo de la garra y la velocidad de desplazamiento determinan el espaciamiento entre los surcos y la cantidad de plántulas por surco.
La punta de la garra de plantación describe una trayectoria cerrada: extrae la plántula, la transporta hacia atrás, la inserta en el lodo, luego la suelta y regresa. Ajustar la velocidad de desplazamiento hacia adelante y la velocidad horizontal de la punta de la garra al momento de la plantación evita que la plántula sea arrastrada y ayuda a que se mantenga erguida.
La profundidad de plantación no está determinada únicamente por la garra. El flotador se desliza sobre la superficie del arrozal, y un flotador sensor o un sistema hidráulico ajusta la altura de la unidad de plantación. En suelos demasiado blandos Los arrozales, las zonas inundadas o con terreno accidentado, la siembra profunda, las plántulas flotantes y la falta de cobertura de los montículos aumentan incluso con la misma configuración.
Las máquinas de empuje son fáciles de maniobrar en parcelas pequeñas y zonas montañosas o con colinas; las máquinas con asiento aumentan la eficiencia mediante el número de hileras, la capacidad de carga de plántulas y el giro/fertilización simultáneos. La serie NW de Kubota, la Sanae PJ/PR de Iseki y la YR/AP de Yanmar son ejemplos actuales que abarcan de 5 a 10 hileras, máquinas de empuje y asistencia para giros y alineación.
La dirección autónoma reduce la dificultad de sembrar en línea recta, pero no se pueden ignorar la reposición de plántulas, los giros en las cabeceras, los diques, las personas, los obstáculos y el movimiento fuera del arrozal. La evaluación debe incluir la precisión del RTK/D-GNSS, la recepción satelital, las condiciones del campo y la configuración de la supervisión.
El trasplante de arroz no se trata solo de "posición"
La calidad del trasplante no se determina únicamente por si las hileras parecen rectas. Lo fundamental es que cada montículo se asiente en su posición prevista. En la posición correcta, las plántulas no se caen, las raíces penetran en el suelo, no hay siembras excesivamente profundas ni superficiales, y se minimizan los montículos faltantes o la recolección excesiva de plántulas. Además, es importante que la alineación de hileras resultante permita el paso de la maquinaria utilizada para el deshierbe, el control de plagas, el abonado y la cosecha posterior.
Aquí conviene distinguir entre el valor establecido y la siembra real. Incluso si la palanca de espaciamiento entre montículos está ajustada a 15 cm, el espaciamiento real varía debido al deslizamiento de las ruedas/orugas, la fluctuación de la velocidad de desplazamiento, el acoplamiento del embrague de siembra y el flujo de lodo. Incluso con una profundidad de siembra fija, el hundimiento o flotación del flotador, así como las ondulaciones de la superficie del arrozal, modifican la posición de las raíces de las plántulas. Una trasplantadora de arroz es una máquina que logra que la repetición geométrica se mantenga frente a las variables condiciones del suelo y las plántulas.
Panorama general: Tres flujos: Plántulas, Energía e Información
Diagram 2 · Use the button to switch views
Figura: Creada por Duskcoil. En una máquina real, el desplazamiento, la alimentación de las plántulas y el mecanismo de plantación están conectados mediante engranajes, cadenas e hidráulica.
El flujo de plántulas comienza en la bandeja de semillero, donde se colocan las cajas de semillero. Con las plántulas en estera convencional, la fina estera de raíces, sembrada y cultivada, se coloca en la bandeja caja por caja, y la bandeja se mueve lateralmente para suministrar plántulas a la abertura de recogida de cada fila. Además, la alimentación vertical empuja la estera de plántulas gradualmente hacia el lado de la garra de plantación. Si una garra toma plántulas del mismo punto repetidamente, crea un hueco y una zona sin cubrir; si alimenta demasiado, perturba las plántulas y la cantidad recogida se vuelve inestable. El sistema de suministro es el origen de la calidad oculta tras la garra de plantación.
Hay una razón por la que el flujo de energía para el desplazamiento y para la plantación no es idéntico. Las operaciones como no plantar plántulas al arrancar, detenerse o girar, mantener el espaciado entre hileras establecido y subir/bajar la unidad de siembra para seguir la superficie del arrozal, implican embragues, transmisión, sistema hidráulico y control electrónico. El flujo de información se compone tanto del flotador mecánico tradicional como de sensores electrónicos como el ángulo, la velocidad del vehículo, el GNSS y las cámaras.
Suministro de plántulas: El trabajo previo a la cosecha de una hilera
El estado de la capa de plántulas es un requisito para la máquina
La capa de plántulas en una caja de siembra es un material delgado, similar a una placa, que mantiene unidos el suelo (o sustrato) y las raíces. Un grosor uniforme, raíces suficientemente entrelazadas y un estado ni demasiado húmedo ni demasiado seco son las condiciones para que la máquina la manipule correctamente. Una plántula con raíces poco entrelazadas se desmorona cuando la garra la levanta, y si el grosor varía, la cantidad recogida varía entre hileras y entre hileras. Si las hojas crecen excesivamente y se enredan entre las cajas, la alimentación de la bandeja también se ve afectada.
La cantidad de plántulas recogidas no suele ser un mecanismo que "cuente el número de plántulas". Dado que la garra recoge una pequeña porción (de un ancho y profundidad determinados de la estera de plántulas, incluyendo la capa de raíces), el número real de plántulas varía según la densidad de siembra, el grosor de las plántulas y la firmeza de las raíces. Por lo tanto, la configuración del vivero y de la trasplantadora no son procesos separados, sino una combinación que, en conjunto, produce la misma precisión de trasplante. Si cambia el método de cultivo (trasplante con siembra densa, plantación con espaciamiento amplio, macetas para plántulas maduras), se necesitan la bandeja, el alimentador, la garra y la configuración correspondientes.
Alimentador lateral y alimentador vertical
El alimentador lateral mueve la bandeja en la dirección de la hilera, entregando las plántulas alternativamente a las aberturas de recogida izquierda y derecha. El alimentador vertical avanza la estera de plántulas hacia el lateral cercano a la garra, manteniendo la abertura de recogida constantemente llena de plántulas. Si las cantidades de alimentación de ambos sistemas no están sincronizadas, las plántulas se dispersan en una hilera determinada o la garra recoge aire vacío en el borde de la estera. La inclinación de la bandeja, las cajas de plántulas mal colocadas, las cintas transportadoras sucias y el enredo de las raíces pueden interrumpir esta sincronización.
Al reabastecer las plántulas, es importante no solo considerar el tiempo de inactividad, sino también eliminar cualquier desnivel o hueco en la estera de plántulas existente. Un hueco en la unión provoca la falta de varias plantas consecutivas. Las máquinas grandes aumentan la capacidad de carga de plántulas no solo por comodidad, sino también para reducir la cantidad de reabastecimientos, las interrupciones del trabajo y los defectos de suministro derivados de un reabastecimiento apresurado. La siembra densa de plántulas puede reducir la cantidad de cajas necesarias, pero el ahorro de mano de obra no se materializa a menos que la calidad de las plántulas y el mecanismo de plantación coincidan adecuadamente.
La trayectoria de la garra de plantación: Geometría que coloca una plántula sin arrastrarla
El elemento central de una trasplantadora de arroz es la garra de plantación. La punta de la garra describe una curva cerrada: sujeta (o recoge) la plántula por el lateral de la bandeja, la transporta hacia atrás y hacia abajo, la suelta cerca de la superficie del arrozal y regresa vacía. Con un simple movimiento circular, en el instante en que penetra en el suelo, la punta de la garra apunta con fuerza hacia adelante o hacia atrás, lo que facilita que la plántula sea derribada o arrastrada. Por esta razón, se utilizan mecanismos de articulación, levas, engranajes planetarios y mecanismos rotativos para controlar la orientación y la velocidad durante la siembra.
Diagram 3 · Use the button to switch views
Figura: Creada por Duskcoil. La trayectoria real varía según el mecanismo y la configuración. Lo importante es que la velocidad y la actitud requeridas difieren entre recoger la plántula y plantarla.
Cuando la máquina avanza a una velocidad v, sea v_c la velocidad horizontal de la punta de la garra con respecto al suelo en el instante de la plantación. Idealmente, la condición para colocar la plántula sin rasparla hacia adelante o hacia atrás es:
v_c\approx v
Si v_c-v es grande, la La garra arrastra la plántula hacia adelante o hacia atrás. Por supuesto, el barro no es un cuerpo elástico ni rígido —es una mezcla de agua y partículas de tierra— y, dado que la plántula también tiene una red de raíces, esta ecuación por sí sola no puede predecir si se mantendrá erguida. Aun así, muestra por qué el diseño del mecanismo busca "minimizar la velocidad relativa en el instante de la siembra".
Sea s la distancia de avance por ciclo; este valor se convierte en la base del espaciado entre montículos. Si el ciclo de siembra es f_p [ciclos/s], entonces para una velocidad de desplazamiento de v [m/s]
s=\frac{v}{f_p}
Si la transmisión de siembra no cambia con la velocidad de desplazamiento y solo el ciclo de la garra permanece constante, el espaciado entre montículos aumenta cuanto más rápido se desplaza la máquina. Las trasplantadoras de arroz actuales vinculan la rotación de las ruedas o la relación de engranajes con el accionamiento de siembra para aproximarse al espaciado entre montículos establecido. Pero si las ruedas motrices patinan, la distancia medida por las ruedas y la distancia recorrida sobre el terreno se ven afectadas. No coinciden. La variación en el espaciamiento entre plantas en suelo fangoso no es simplemente un error operativo, sino un problema donde la referencia para la medición de distancias depende del tipo de suelo.
Espaciamiento entre plantas, espaciamiento entre hileras y número de plántulas: Diseño de la densidad de siembra
Sea el espaciamiento entre hileras [m], el espaciamiento entre plantas [m] y el número de plántulas por planta. Entonces, el número de plantas por unidad de área [plantas/ha] y el número aproximado de plántulas [plantas/ha] se pueden expresar como:
El espaciamiento, o la reducción del espaciamiento entre hileras, puede contribuir a asegurar el número inicial de tallos, pero también modifica la relación con las cajas de vivero, el transporte de plántulas, el momento del trasplante, el crecimiento excesivo, el acame y las enfermedades. Lo apropiado varía según la región, la variedad, el momento del trasplante, el manejo de la fertilización y el rendimiento objetivo, por lo que esto debe decidirse a partir del diseño del cultivo, en lugar de ajustar primero la configuración de la máquina.
La siembra con espaciamiento amplio es una técnica que amplía el espacio entre plantas para reducir el número de cajas de vivero y la necesidad de intercambiarlas. La serie P43 actual de Iseki indica públicamente que admite de serie un espaciamiento amplio de 37 plantas, lo que representa aproximadamente el doble del espaciamiento entre plantas del cultivo estándar. Plantación y Fertilización (Iseki) Sin embargo, "menos cajas" no significa automáticamente que el rendimiento y la calidad se mantengan iguales. La capacidad de ahijamiento de la variedad, el momento del trasplante, la fertilización, el manejo del agua y el riesgo de acame deben verificarse según el calendario de cultivo de la región.
Para evaluar la precisión del espaciamiento entre plantas, consulte No solo se considera el error promedio entre el espaciamiento entre montículos establecido (s_0) y el espaciamiento medido (s_i), sino también la variabilidad. Para las mediciones dem, el error cuadrático medio es:
Aunque el promedio coincida con el valor establecido, una hilera que duplica su ancho justo después de un montículo faltante y luego se estrecha no constituye una plantación uniforme. La tasa de montículos faltantes, la tasa de plántulas flotantes, la tasa de siembra profunda y la distribución del número de plántulas recogidas deben analizarse conjuntamente.
Profundidad de siembra y el flotador: Convirtiendo la superficie del arrozal en un plano de referencia
Por muy preciso que sea el control del movimiento de la garra de siembra, si la superficie de referencia del arrozal se mueve hacia arriba y hacia abajo con respecto a la máquina, la profundidad real cambia. Por eso se coloca un flotador que se desliza sobre la superficie del arrozal debajo de la unidad de siembra. El flotador soporta parte del peso de la máquina. Superficie amplia, evitando presionar demasiado en el barro, mientras se determina la altura relativa entre la unidad de siembra y la superficie del arrozal. No es simplemente un "trineo", sino que también funciona como un sensor mecánico para el control de profundidad.
Diagram 4 · Use the button to switch views
Sea h la distancia establecida desde la unidad de referencia de siembra hasta el plano de referencia del flotador, e_f el error derivado del hundimiento o flotación del flotador, y z_g la irregularidad local de la superficie del arrozal. Entonces, la profundidad de siembra real simplificada d puede considerarse como:
d\approx h-z_g-e_f
Si la superficie del arrozal se eleva, z_g aumenta de tamaño y la siembra superficial se vuelve más probable; si el flotador se hunde en lodo blando, la siembra profunda se vuelve más probable debido a e_f. En la práctica, la profundidad del agua, la resistencia de las raíces de la plántula, el momento de liberación de la garra y el rebote del lodo tras la siembra influyen en el resultado, por lo que se trata de una guía aproximada para el ajuste, más que de un modelo exacto.
El informe de investigación de NARO sobre trasplantadoras de arroz explica un método que utiliza un flotador sensor para mantener constante la altura del implemento sobre el suelo, controlando así la altura para mantener constante la inclinación del flotador en la dirección de desplazamiento, garantizando de esta forma la precisión en la profundidad de siembra. Informe n.º 36 del Instituto de Investigación de Maquinaria Agrícola. En el campo, dejar que el flotador flote demasiado, que se hunda hasta empujar lodo espeso o terminar el encharcamiento de forma brusca, socava la eficacia de este control.
Si el agua está demasiado poco profunda, las raíces no penetran en el suelo, lo que provoca que las plántulas floten y se muevan fácilmente con el agua, el viento o las labores de deshierbe. Si está demasiado profunda, el punto de crecimiento puede quedar enterrado, perjudicando el crecimiento inicial. Dado que la profundidad de siembra depende de la edad de las plántulas, la dureza del suelo del arrozal y el manejo del agua, es más seguro realizar una siembra de prueba en terreno plano antes de entrar al campo y excavar la base de las raíces para verificar. No ajuste la profundidad basándose únicamente en los números; verifíquela en el centro del arrozal, en la cabecera y en las zonas blandas.
Comparación de máquinas de empuje, con asiento y robóticas/asistidas
Concepto de tipo
Principales ventajas
Limitaciones / puntos a verificar
Ejemplos actualmente listados
Empujado
Ligero, fácil de manejar en campos estrechos y zonas montañosas/con colinas. Gran libertad de transporte y giro
Menor esfuerzo al caminar; la capacidad de carga de plántulas y el ancho de trabajo son menores que en los tipos con asiento
Yanmar AP220A/AP420, Iseki PC25/PC45
Con asiento (hileras pequeñas a medianas)
Operación continua con asiento; Fácil de combinar con bandeja, fertilización y asistencia de giro
Las dimensiones de la carrocería deben adaptarse a los cabeceros, caminos rurales y la capacidad de drenaje/carga del campo
Yanmar YR4C/5C, Iseki PR5/6/7, Kubota NW50/60/80
Trabajo a gran escala
8–10 hileras; la capacidad de carga de plántulas, la fertilización, la conectividad y la asistencia en línea recta aumentan el trabajo por unidad de tiempo
Cuanto más grande sea la máquina, más importantes serán las pérdidas por giro/transporte en parcelas pequeñas. El suministro de plántulas puede convertirse en el cuello de botella
Iseki PJ8/PJ10, Kubota NW10S/NW10SA, Yanmar YR10
Robot de supervisión tripulada / dirección autónoma
Espacio para reducir la carga repetitiva, la superposición y los puntos perdidos de la dirección en línea recta
No significa sin supervisión. Los límites, los obstáculos, la comunicación y los procedimientos de rescate deben incluirse en el diseño del trabajo
Kubota Agri Robo NW80SA, Iseki PRJ8-DR, línea SMARTPILOT de Yanmar
Las sembradoras de conductor acompañante no son sinónimo de "antiguas y pequeñas, por lo tanto inferiores". En terrenos inclinados, parcelas pequeñas cerca de arrozales en terrazas, campos con caminos de acceso estrechos o áreas pequeñas cuidadosamente gestionadas, una máquina ligera y un operario que pueda cambiar de postura rápidamente se convierten en una ventaja. La actual serie PC5 de Iseki incluye los modelos PC25 de 2 hileras y PC45 de 4 hileras, que explican públicamente la nivelación automática mediante un sensor de péndulo y una función que eleva el flotador para girar. Serie Sanae PC5
Las sembradoras con conductor mejoran la eficiencia no solo al aumentar el número de hileras, sino también al integrar la carga de la bandeja, la fertilización lateral, el ascenso/descenso automático de la unidad de siembra, el giro semiautomático y los cambios de configuración desde el asiento del operador. Los modelos YR06/YR08 actuales de Yanmar incluyen asistencia en línea recta, asistencia para la cantidad de plántulas y fertilizante, y servicios ICT. YR06/YR08 Sin embargo, la eficiencia indicada en el catálogo varía considerablemente según si el campo es rectangular, si no se agotan las plántulas ni el fertilizante, y si las maniobras de giro, reabastecimiento y desplazamiento se realizan sin problemas.
Información sobre los productos actuales más allá de la ficha técnica
Las especificaciones y opciones disponibles varían según el fabricante, la región y el distribuidor. Los siguientes ejemplos muestran las opciones tecnológicas disponibles, no constituyen una recomendación de compra ni una comparación directa del rendimiento. Los precios y el equipo siempre deben confirmarse mediante un presupuesto y el manual del propietario.
5/6/8/10 hileras, mantenimiento en línea recta, fertilización variable, KSAS, ejemplos de especificaciones con y sin operario
Los modelos NW50N/60N/80N lanzados en 2025 se anuncian públicamente como máquinas diésel de 5/6/8 hileras
Iseki
Sanae PR5/PR6/PR7, PRJ8, JAPAN PJ8/PJ10, PC25/PC45
2–10 hileras, asistencia en línea recta y giro, robot de supervisión con operario, una combinación de modelos de gasolina y diésel
El PJ10 es un modelo actual de 10 hileras; la serie PR es un modelo actual de 5–7 hileras
Yanmar
AP220A/AP420, YR4C/5C, YR06/YR08, YR10
Operador manual, con asiento, asistencia en línea recta, control de siembra/cantidad de fertilizante, SMARTPILOT
Ofrece funciones específicas del modelo y asistencia GNSS actualizable
El catálogo oficial de trasplantadoras de arroz de Kubota incluye los modelos NW50N/NW60N/NW80N de 5/6/8 hileras, el NW10S y el Agri Robo NW10SA de 10 hileras, y el NW80SA de 8 hileras, con KSAS, fertilización variable y control de espaciamiento entre plantas/cantidad de fertilizante según el modelo. Lista de trasplantadoras de arroz Kubota El anuncio del nuevo producto indica que los modelos NW50N/NW60N/NW80N son máquinas diésel de 5/6/8 hileras. Anuncio de Kubota
Iseki presenta los modelos JAPAN PJ8 (8 hileras) y PJ10 (10 hileras), indicando públicamente una eficiencia de tan solo 6,1 minutos por cada 10 acre para el PJ10, con asistencia para giros y avance en línea recta. Sanae Japan PJ10 La serie PR ofrece versiones de 5, 6 y 7 hileras, tanto diésel como gasolina. Serie Sanae PR En lugar de afirmar que "el diésel siempre es mejor", la elección debe basarse en la masa de tierra en arrozales húmedos, la compatibilidad del combustible, la escala del campo y el equipo auxiliar necesario.
Yanmar anuncia la función de elevación por flotación en giros de su serie AP de tractores autopropulsados y el giro automatizado con elevación/descenso automático de la unidad de siembra en el tractor autopropulsado YR10. Operatividad de la serie APOperatividad YR10 Estos diseños estandarizan no solo la precisión de la siembra en línea recta, sino también la secuencia de "parar, levantar, girar, bajar, reanudar" que se repite decenas o cientos de veces durante el trasplante.
Eficiencia de trabajo: No se determina únicamente por el número de hileras
Sea w [m] el ancho de trabajo efectivo, v [km/h] la velocidad de trabajo promedio y \eta_f la eficiencia de trabajo en campo. Entonces, la tasa de trabajo real C [ha/h] es aproximadamente:
C=\frac{wv}{10}\eta_f
Aquí, \eta_f incluye la reposición de plántulas, la reposición de fertilizante, el giro de cabeceras, la alineación de hileras, las comprobaciones de ajuste, el desplazamiento entre campos y la eliminación de obstrucciones. Por ejemplo, incluso si una máquina de 8 hileras tiene un ancho teórico un 33 % mayor que una de 6 hileras, si gira con más frecuencia en un campo con muchos lados cortos y una sola persona tiene que esperar para la reposición de plántulas, la diferencia de tiempo por área real se reduce. Por el contrario, en una parcela grande con un sistema de suministro bien organizado y cabeceras, el beneficio del número de hileras y el giro automático es considerable.
Por lo tanto, la selección del modelo debe considerar no solo el área anual, sino también la longitud del lado largo de cada campo, la distribución del área, los caminos de acceso, el ancho de las cabeceras, las limitaciones de gestión del agua, el personal disponible para transportar las cajas de plántulas y si se utiliza fertilización simultánea. En lugar de elegir la máquina más rápida, elija el sistema de trabajo que pueda terminar dentro de los días limitados de la ventana óptima de trasplante sin sacrificar la calidad.
Dirección autónoma: Incluso si se delega la dirección recta, la responsabilidad del trabajo se mantiene
La dirección autónoma se implementa por etapas. Primero, un método en el que una persona dirige siguiendo las indicaciones en el monitor; A continuación, un método que utiliza un receptor GNSS con un volante motorizado o sistema hidráulico para mantener una línea recta; además, un método que coordina el giro en las cabeceras y el inicio/parada de la siembra; y un método robótico con supervisión humana. Es importante no confundir las etapas a las que se refiere el término "conducción autónoma".
Un control de seguimiento simple con desviación lateral e_y, la diferencia entre el rumbo de la máquina y la trayectoria objetivo e_\psi, y el ángulo de dirección \delta se puede escribir conceptualmente como:
\delta=-k_y e_y-k_\psi e_\psi
En una máquina real, se tienen en cuenta la velocidad de desplazamiento, el retardo de la dirección, el deslizamiento lateral, la distancia entre la antena y el centro de siembra, la inclinación del terreno y la calidad de la corrección GNSS. En una trasplantadora de arroz, incluso si el centro de la carrocería se mantiene en la línea, si la unidad de siembra se desplaza lateralmente, la hilera se dobla; por lo tanto, el objetivo de control no es solo el volante.
Yanmar distingue, para su sistema de guiado GNSS y dirección autónoma adaptable, entre un sistema que muestra la posición en un monitor y un sistema que controla automáticamente el volante. Guiado GNSS / Dirección Autónoma La propia documentación de la empresa indica que la precisión puede degradarse o incluso perderse dependiendo de las condiciones de recepción de los satélites, el terreno circundante (edificios) y la geometría de los satélites. SMARTPILOT
Incluso con dirección autónoma, es necesario supervisar la cantidad de plántulas restantes, las juntas entre las esteras de plántulas, la obstrucción de la unidad de plantación, el borde del dique, las entradas de agua, los trabajadores/terceros, los obstáculos y la reanudación de la plantación tras un giro. El movimiento en caminos rurales o carreteras públicas fuera del arrozal, la carga en un remolque y, en particular, las zanjas profundas o las zonas blandas, conllevan riesgos diferentes. La automatización debe evaluarse no por "cuánto tiempo se puede soltar el volante", sino por si el trabajo se puede realizar de forma segura y reproducible, incluyendo la supervisión, la intervención y la parada.
Diésel, Gasolina y Electrificación
Las trasplantadoras de arroz con asiento funcionan principalmente con diésel. El diésel ofrece un repostaje rápido para largas jornadas de trabajo, par motor a bajas revoluciones, distribución de potencia para el desplazamiento, la siembra y el sistema hidráulico, y compatibilidad de combustible con tractores y cosechadoras. Sin embargo, en sectores donde se prioriza el tamaño reducido o el peso ligero, las máquinas autopropulsadas también son una opción. La actual serie PR de Iseki, que incluye modelos diésel y de gasolina, muestra que la masa, la capacidad de desplazamiento y el consumo de combustible requeridos no son uniformes. Gama de la serie PR
La electrificación no se limita a la sustitución total del motor por una batería. Puede haber etapas: usar actuadores eléctricos para controlar con precisión la alimentación y la fertilización de las plántulas, operar una bomba hidráulica eléctrica solo cuando sea necesario, electrificar el equipo auxiliar y usar máquinas con batería en operaciones a pequeña escala o cerca de instalaciones. Debido a que los motores pueden generar par fácilmente a bajas velocidades, son adecuados para el control de velocidad/posición, lo que les confiere una afinidad con la vinculación del ciclo de siembra a la fertilización de tasa variable.
Sin embargo, una trasplantadora de arroz opera en medio de agua, lodo, polvo de fertilizante, alta humedad y vibraciones. La energía eléctrica necesaria para una jornada completa de trabajo, el tiempo de carga y la disponibilidad de energía cerca del campo, el hundimiento debido al peso adicional de la batería, la seguridad en relación con descargas eléctricas, aislamiento e inmersión en agua, y la infraestructura de reparación deben resolverse simultáneamente. También se debe comparar el beneficio ambiental de la electrificación, incluyendo la electricidad de carga, la vida útil de la batería, la cantidad de diésel reducida y el sistema de trabajo. Actualmente, una velocidad de desplazamiento adecuada, la reducción del deslizamiento excesivo de las ruedas, la organización de la logística de reposición de plántulas y la dirección autónoma que reduce las pasadas superpuestas también contribuyen a reducir el consumo de combustible.
Sensores e investigación: Las condiciones bajo las cuales la medición mejora el control
Los sensores utilizados en las trasplantadoras de arroz, o investigados para ellas, difieren según su propósito. El ángulo o desplazamiento del flotador/enlace sirve para el control de profundidad; la rotación de la rueda/motor sirve para el control de la distancia entre plantas; Una IMU sirve para la corrección de balanceo/cabeceo; el GNSS sirve para la dirección en línea recta y el registro de trabajo; y una cámara es candidata para observar el suministro restante de plántulas, la falta de terreno y los obstáculos. Agregar más sensores no es inherentemente mejor; lo que importa es si son confiables en medio de agua turbia, luz solar, vibraciones y la sombra de las plántulas, y si pueden fallar de forma segura.
Cantidad a observar
Sensores/métodos de ejemplo
Uso para control/diagnóstico
Error representativo
Altura relativa a la superficie del arrozal
Ángulo del flotador, desplazamiento del enlace, posición hidráulica
Elevación/descenso de la unidad de siembra, supresión de la siembra profunda
Confusión entre el hundimiento del flotador y la altura de la superficie del arrozal
Actitud de la máquina
IMU, péndulo, ángulo del cuerpo
Corrección de balanceo/cabeceo
Confusión entre vibraciones y cambios de actitud
Distancia de avance/velocidad de desplazamiento
Fusión de codificador de rueda, GNSS e IMU
Espaciamiento entre colinas, sincronización de siembra
Desviaciones de la distancia de la rueda debido al deslizamiento
Estado de suministro de plántulas
Posición de la bandeja, corriente del motor, cámara
Notificación de cantidad restante, posibles anomalías de alimentación/ausencia de montículos
Inestabilidad de la imagen por sombra de hojas o lodo
Posición/trayectoria
GNSS/RTK, rumbo, mapa
Dirección en línea recta, registros, fertilización variable
Pérdida de corrección, multitrayectoria, configuración incorrecta de la línea de referencia
Los temas de investigación incluyen la estimación directa de la profundidad, la medición de la cantidad de plántulas recogidas mediante imágenes, la detección de ausencia de montículos después de la siembra, la estimación de la capacidad de carga del lodo y la estimación de la posición a baja velocidad combinando GNSS e IMU. Como demuestra la investigación de NARO sobre flotadores, un método que utiliza la orientación de un componente en contacto con la superficie del arrozal, en lugar de leer la superficie directamente con un láser, tiene la ventaja de evitar los efectos de la reflexión de la superficie del agua y la turbidez. Por otro lado, debido a que implica contacto, no se puede ignorar la adherencia y el desgaste del lodo.
Incluso cuando una cámara cuenta los montículos después de la siembra, el trabajo no termina solo porque aparezca algo verde y parecido a una plántula en la imagen. El reflejo de la superficie del agua, el barro, la superposición, la poca luz del atardecer, el paralaje de las cámaras montadas en drones o vehículos, y la inclinación justo después de la siembra, producen detecciones falsas. Es necesario usar parcelas contadas manualmente como referencia y verificar hasta qué punto se puede estimar la tasa de montículos faltantes, el exceso de plántulas, la posición de las hileras y la profundidad. La IA se utiliza mejor no como un sustituto que elimina la variación en el suministro de plántulas o las condiciones de la superficie del arrozal, sino como una capa que mide la variación y ayuda al criterio del operador.
Comprobaciones antes, durante y después del trabajo
Antes del trabajo
Verifique el grosor de las plántulas, el enredo de las raíces y las hojas, y el número de cajas de siembra, e inspeccione la garra de siembra, la cinta transportadora de plántulas y el flotador en busca de barro o daños. El encharcamiento no es simplemente una operación para aplanar la superficie, sino el proceso que crea la dureza y nivelación necesarias para que el flotador se deslice con estabilidad y las plántulas se mantengan erguidas. Recorra el campo previamente para identificar profundidades de agua irregulares, surcos profundos, paja/residuos de arroz y zonas blandas cerca de las entradas de agua.
En los primeros metros, verifique físicamente la distancia entre montículos, la distancia entre hileras, la cantidad de plántulas recogidas, la profundidad, la postura de las plántulas, la flotación y el empuje del lodo. Si la cantidad de plántulas es extremadamente alta o baja, sospeche no solo del ajuste de la cantidad de recogida, sino también de la calidad y la nutrición de las plántulas. Si la siembra es demasiado profunda, verifique el flotador, la sensibilidad hidráulica y la dureza de la superficie del arrozal; si es demasiado superficial, verifique la profundidad del agua, la elevación del flotador y el ajuste de la garra. Comparar los montículos en el mismo punto antes y después del ajuste reduce el riesgo de interpretar erróneamente el efecto de la configuración.
Durante el trabajo
No se centre únicamente en la alineación de las hileras; revise periódicamente la cantidad de plántulas restantes, las juntas entre las cajas, la alimentación irregular de las plántulas, el fertilizante restante, la materia adherida al flotador y la obstrucción de la unidad de siembra por lodo. En los giros, confirme que la unidad de siembra se eleve correctamente y que la siembra se reanude adecuadamente en la siguiente pasada. La dirección autónoma no debe ser motivo para dejar de vigilar; debe utilizarse para crear el margen necesario para supervisar las plántulas, la unidad de siembra y la seguridad circundante.
Después del trabajo
Verifique si faltan montículos, si hay plántulas flotando y si la siembra es profunda en varios puntos del campo, y registre la configuración y las condiciones de la superficie del arrozal. No desestime un problema detectado inmediatamente después pensando que "no importará una vez que eche raíces"; incorpórelo en la gestión del agua, la resiembra y el siguiente encharcamiento. Al finalizar el trabajo, limpie la unidad de alimentación de plántulas, las garras, el flotador y la unidad de fertilizante para eliminar cualquier resto de lodo, plántulas o fertilizante, siguiendo el procedimiento del manual del propietario. Esto presupone que las piezas giratorias, los sistemas hidráulicos y eléctricos se detienen y se les da soporte antes de manipularlos.
Resumen: Una trasplantadora de arroz: la transición entre el arrozal y la plántula
Una trasplantadora de arroz divide la estera de la bandeja de siembra en masas radiculares individuales por hoyo, moldea la trayectoria de la garra de siembra sobre una máquina móvil y convierte la superficie irregular del arrozal en un plano de referencia mediante el flotador. Cuando estos tres elementos se combinan, se alinean el espaciamiento entre hoyos, la profundidad y la postura de la máquina. Especificaciones fáciles de entender, como el número de hileras, la potencia, el GNSS y la automatización, son importantes, pero solo se convierten en rendimiento una vez que se integra el sistema de trabajo de suministro de plántulas, acabado de la superficie del arrozal, reposición y supervisión humana.
Al elegir un modelo, primero se deben considerar no solo el área, sino también la forma del campo, la suavidad del terreno, la logística de las cajas de siembra, la fertilización simultánea, el número de empleados y la configuración del mantenimiento. Al implementar la dirección autónoma, se debe definir no solo la precisión en línea recta, sino también el comportamiento cuando se pierde la información de corrección, la parada/intervención y el monitoreo de los bordes de los diques y los obstáculos. Comprender una trasplantadora de arroz implica ampliar la perspectiva, pasando de conocer un solo ciclo de la garra a diseñar el momento y la calidad del cultivo de arroz en su conjunto.
¿Garantiza un buen trasplante una navegación precisa del vehículo?
La recogida de las plántulas, el movimiento de los dedos y la profundidad de siembra también son importantes. La precisión de la navegación y la calidad de la siembra requieren comprobaciones independientes.
 Una trasplantadora de arroz en funcionamiento

Comentarios
Inicia sesión para continuar.
Todavía no hay datos.