Contents — find the section you need
Una cosechadora combina tres operaciones en una sola máquina: cortar el cultivo, trillar el grano de la panícula y separarlo de la paja y la cáscara. El tipo japonés de alimentación por cabeza —común en el cultivo de arroz— introduce únicamente la parte de la panícula en la sección de trilla, dejando la paja larga fuera de la máquina. Esta división del trabajo, aparentemente sencilla, es en realidad un diseño perfeccionado para adaptarse al sistema de cultivo de arroz japonés, que incluye arrozales fangosos, parcelas pequeñas, aprovechamiento de la paja y procesos posteriores de secado y acondicionamiento.
Este artículo se centra en el flujo interno de materiales, difícil de observar desde el asiento del operador. La capacidad de una cosechadora no se determina solo por la potencia o el número de hileras. Es una fábrica de separación móvil que gestiona simultáneamente el volumen del cultivo, la humedad, el acame, la ondulación del terreno, el tiempo de permanencia dentro de la máquina, el flujo de aire y la cantidad de grano que cae al suelo. Salvo que se indique lo contrario, todas las especificaciones, precios y descripciones de características de este artículo se basan en información pública confirmada al 3 de septiembre de 2026.
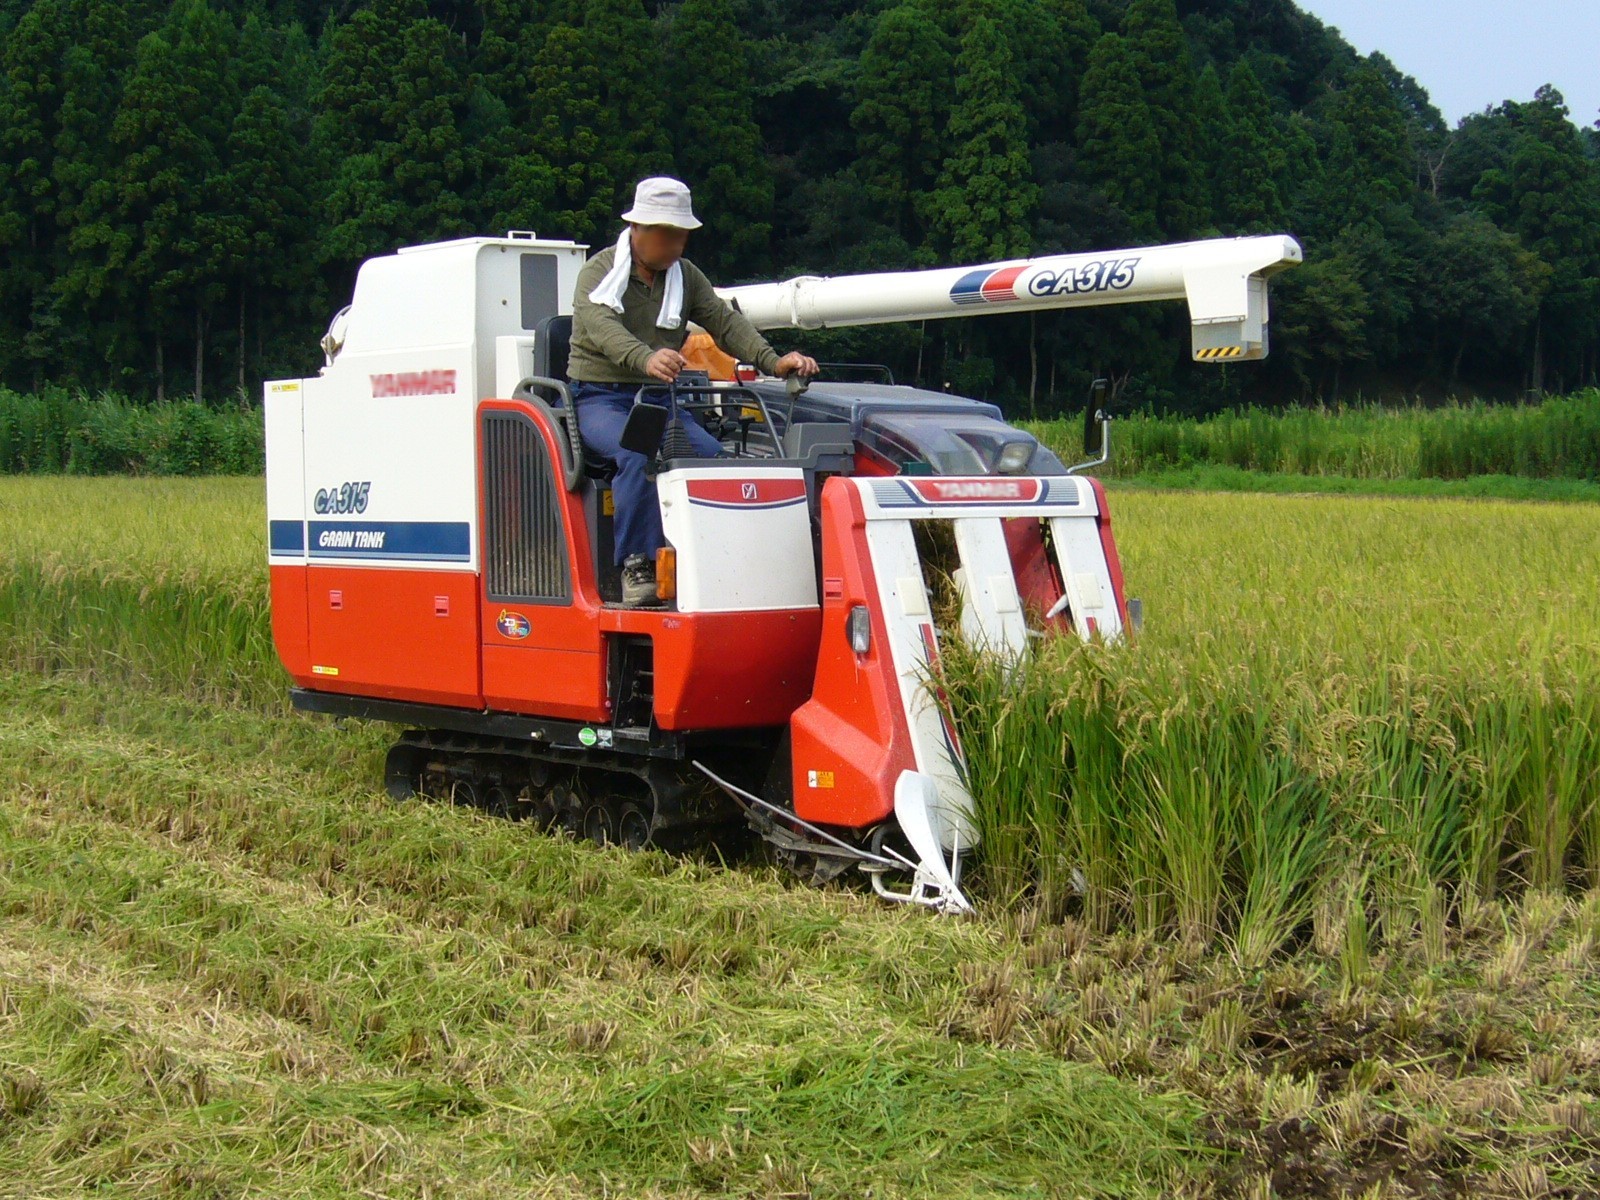 Cosechadora de arroz en Katori, Japón
Imagen: Rice-combine-harvester, Ciudad de Katori, Japón (katorisi, CC BY 3.0), Wikimedia Commons. Fotografía de campo de 2007, no de uno de los modelos actuales que se describen a continuación.

Resumen de 30 segundos
-
Una cosechadora de alimentación frontal corta el arroz en la sección de corte; luego, una cadena de alimentación transporta solo las panículas al cilindro de trilla. El cilindro separa el grano, y un agitador oscilante y un ventilador de aventado separan el grano, las ramas del raquis y los fragmentos de paja, enviando el grano limpio al depósito.
-
El tipo de cosechadora de alimentación frontal japonesa evolucionó desde la investigación de prototipos nacionales en la década de 1960 hasta convertirse en máquinas comerciales. Su origen se debe a las necesidades específicas del cultivo de arroz: las grandes cosechadoras convencionales son difíciles de usar en arrozales húmedos con parcelas pequeñas, y existe el deseo de mantener la paja de arroz intacta en lugar de triturarla. No se trata simplemente de "una versión reducida de la máquina estándar mundial".
-
Las pérdidas se dividen en desintegración previa a la cosecha, pérdida en el cabezal, trilla incompleta y dispersión en la etapa de separación. La tasa de pérdida total se evalúa como la masa de grano que no se pudo recuperar dividida por la masa de grano que debería haberse obtenido. Mejorar la eficiencia no se trata solo de aumentar la velocidad de desplazamiento, sino de aumentar el rendimiento considerando esta tasa como una limitación.
-
Los sensores de rendimiento utilizan el caudal o el peso del tanque; los medidores de humedad utilizan la resistencia eléctrica; un indicador de calidad representativo es el contenido de proteína del arroz integral estimado mediante infrarrojo cercano. La vinculación de la posición GNSS y el tiempo convierte esto en mapas de malla de rendimiento, humedad y proteína. Pero si se ignora el retardo de tiempo, la inclinación y la calibración, el mapa parecerá plausible aunque sea incorrecto.
-
Entre los modelos actuales de alimentación de cabezales a gran escala, el Agri Robo DR6130A de Kubota es una máquina de 6 hileras y 130 caballos de fuerza; Las cosechadoras Yanmar YH6135,A y YH7135,A son máquinas de 6/7 hileras y 138 caballos de fuerza; y las Iseki HJ6135 y HJ7135 forman un grupo de modelos de 6/7 hileras. La dirección autónoma no se trata de que "sin conductor sea seguro", sino de un sistema operativo que incluye supervisión humana, delimitación de campos, descarga y detección de obstáculos.
Primero, una distinción: Cosechadoras convencionales vs. Cosechadoras de alimentación de cabezal
Una cosechadora convencional (de alimentación de cultivo completo, de hilera completa) corta todo el cultivo en el cabezal y alimenta los tallos, las panículas y las hojas juntos a la sección de trilla/separación. Este formato se desarrolló para los grandes campos secos de trigo, maíz y soja de Norteamérica, con cabezales anchos y gran capacidad de procesamiento. En cambio, una cosechadora de alimentación frontal sujeta la base del tallo de arroz con una cadena de alimentación y solo introduce la panícula en la cámara de trilla. Dado que los tallos largos salen a la sección de descarga de paja fuera de la máquina, el volumen de paja que entra en las cámaras de trilla y limpieza se reduce drásticamente.
Esta diferencia no radica únicamente en la forma de alimentación del cultivo. Como las cosechadoras convencionales manejan grandes volúmenes de paja, necesitan una amplia zona de separación y una gran potencia de accionamiento, pero a cambio pueden cambiar fácilmente de tipo de cultivo. Las cosechadoras de alimentación frontal deben transportar el arroz manteniendo su forma, lo que dificulta el diseño de recogida y transporte en condiciones de acame; sin embargo, pueden limitar la carga de la cámara de trilla únicamente a la panícula. Esto resulta ideal para trabajar en las parcelas relativamente pequeñas de los arrozales, distribuir la presión sobre el suelo con orugas en terreno húmedo y dejar la paja en la forma que se necesite.
¿Por qué se originó la cosechadora de alimentación frontal en Japón?
«Originarias de Japón» significa que la generación de cosechadoras de alimentación por cabeza —que integran el corte con la trilla y la separación de la panícula— surgió de las condiciones de cultivo de arroz en Japón y se perfeccionó y difundió rápidamente a nivel nacional. Según un informe de la predecesora de NARO (Organización Nacional de Investigación Agrícola y Alimentaria), las trilladoras automáticas y las cosechadoras de alimentación por cabeza para trilla de cultivos en pie se prototiparon por primera vez en 1960; en 1962, varios fabricantes investigaron combinaciones de segadoras con trilladoras automáticas; y las primeras 100 unidades se comercializaron en 1966. Para 1971, se estimaba que había aproximadamente 100 000 unidades en uso. Informe de investigación de NARO sobre la mejora del rendimiento de las cosechadoras de alimentación por cabeza
Existen cuatro factores de base. En primer lugar, los arrozales son más blandos que los campos de secano, y las parcelas de cultivo eran pequeñas en aquel entonces. En lugar de utilizar una enorme máquina convencional, era más práctico emplear una máquina ligera sobre orugas capaz de maniobrar en cabeceras estrechas. En segundo lugar, la paja de arroz tiene valor como cama para el ganado, compost y para atar/secar, por lo que el manejo exclusivo de la panícula se ajustaba mejor a los procesos posteriores. En tercer lugar, el arroz japonés tiende a presentar variabilidad en cuanto a humedad, acame y diferencias varietales, y un mecanismo que sujetara y alimentara la panícula de forma fiable resultaba ventajoso tanto para la calidad como para minimizar las pérdidas. En cuarto lugar, existía una gran demanda de optimizar la mano de obra en toda la cadena de trasplante, cosecha y secado/acondicionamiento, permitiendo a los fabricantes de maquinaria agrícola y a las instituciones públicas de investigación repetir ciclos de experimentación, producción en masa y mejora.
Por lo tanto, denominar simplemente a la cosechadora de alimentación por cabeza como una "cosechadora pequeña" es insuficiente. Al no introducir la paja en la máquina, se trata de una arquitectura adaptada a un sistema de cultivo, que modifica la superficie de separación, el flujo de aire, el reprocesamiento y la distribución de energía necesarios. Aún hoy, el asiento del operador en la parte delantera derecha y la transmisión continuamente variable mediante motor hidráulico siguen siendo la configuración básica de las máquinas de alimentación por cabezal. Iseki — la evolución de la maquinaria agrícola
¿Qué sucede dentro de la máquina?: Cuatro etapas
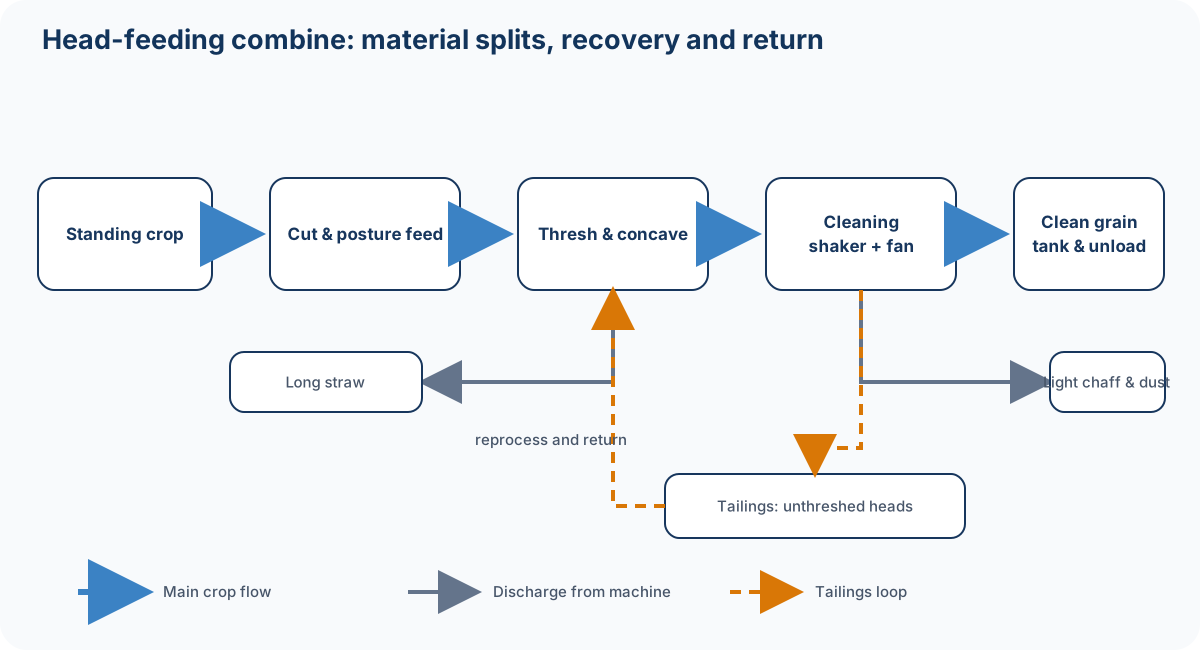
Figura: Creada por Duskcoil. Las flechas muestran la ruta principal del material; en el procesamiento de relaves (2.º), parte del material no separado regresa a la sección de limpieza.
1. Corte: Lectura del límite entre el suelo y el arroz
Los separadores frontales separan los montículos adyacentes, y el separador define el borde del ancho de trabajo. Un mecanismo de recogida levanta el arroz atascado, y el mecanismo de entrada transporta la base del tallo. La cuchilla de corte recíproca y la cuchilla fija cortan el tallo, y la cadena transportadora y las ruedas dentadas dirigen la punta de la panícula hacia la sección de trilla. Aquí, la dificultad no radica tanto en el corte en sí, sino en alimentar el arroz en la posición correcta sin que se caiga. El arroz atascado, las malas hierbas enredadas y los cambios de posición de la máquina causados por el barro pueden provocar fallos en la recogida y la pérdida del cabezal.
El control de la altura de corte evita que la sección de corte se hunda demasiado (lo que aspiraría barro y tallos cortos) sin dejar panículas sin cortar. El seguimiento del terreno combina sensores de contacto, la carga/ángulo de la sección de corte y el control de nivelación de la carrocería. En las máquinas de alimentación por cabezal, la altura a la que se puede entregar la base del tallo a la cadena de alimentación también es una limitación, por lo que no se trata simplemente de una altura fija sobre el suelo, sino de un control que incorpora la posición del cultivo, el espaciamiento entre hileras, la dirección del acame y el balanceo de la carrocería. Si se corta demasiado alto, se obtiene cultivo sin cortar y pérdida del cabezal. Si se corta demasiado bajo, se acumula más tierra y tallos, se desgastan las cuchillas y se obstruye el sistema.
2. Trilla: Separación del grano de la panícula sin romperla
La cadena de alimentación sujeta el tallo y lo transporta, pasando la sección de la panícula entre el cilindro de trilla giratorio y la cóncava. La acción de impacto, fricción y centrífuga de los dientes de trilla separa el grano de las ramas del raquis. El grano desprendido y los pequeños fragmentos de paja caen hacia abajo a través de la cóncava, mientras que el tallo más grande se dirige hacia la salida de paja. La velocidad de rotación del cilindro, la velocidad de la cadena, la forma de los dientes y la apertura de la cóncava determinan el equilibrio entre la tasa de trilla y la tasa de daño al grano.
Una trilla más potente no necesariamente funciona mejor en cultivos secos. Si se aumenta demasiado la velocidad de rotación, aumentan el agrietamiento, la rotura y la fragmentación del grano, lo que dificulta la limpieza. En el arroz húmedo, las panículas son más difíciles de separar, por lo que la carga de trilla aumenta incluso a la misma velocidad de desplazamiento. La razón por la que las máquinas actuales corrigen la velocidad de desplazamiento y las condiciones de limpieza mediante el monitoreo de la carga del motor, la pérdida de cilindros y la pérdida del tamiz vibratorio es precisamente para evitar que esta variabilidad dependa completamente de la intuición del operador.
3. Limpieza: Utilizando las diferencias en el movimiento del grano, no el peso
La mezcla inmediatamente después de la trilla contiene grano, ramas de raquis, paja corta, panículas sin trillar y polvo fino. El tamiz vibratorio oscilante desmenuza la mezcla con un movimiento de vaivén, formando capas. El flujo de aire del ventilador de aventado empuja los fragmentos de paja más ligeros hacia atrás, mientras que la gravedad específica relativa y la resistencia del aire permiten que el grano, comparativamente más pesado, caiga a través del tamiz. En la práctica, no se trata simplemente de que "solo caen las cosas más pesadas", sino de una separación probabilística que involucra el tamaño del grano, la forma, la velocidad inicial, el espesor de la capa, la velocidad del viento y la abertura del tamiz.
Las panículas sin trillar y las ramas grandes del raquis mezcladas con el grano se recogen mediante el sinfín de relaves (segundo) y se aflojan en el cilindro de procesamiento de relaves antes de ser devueltas al frente de la criba. Esta recirculación mejora la precisión de la separación, pero un exceso de retorno aumenta la cantidad de material en el sistema y sobrecarga la criba. Iseki afirma que su modelo HJ6130/7130 combina un cilindro de trilla largo y de gran diámetro (de 446 mm de diámetro y 1250 mm de ancho, según las especificaciones oficiales) con el procesamiento de relaves. Iseki — Operabilidad y alta precisión
4. Almacenamiento y descarga: El transporte del grano también forma parte de la operación de cosecha
El grano limpio se eleva al tanque de grano mediante un sinfín horizontal y un sinfín elevador. Una vez lleno el tanque, el descargador (sinfín de descarga) gira y se extiende para descargar en un camión o contenedor flexible. Si el corte puede continuar durante la descarga, el tiempo de actividad mejora, pero el posicionamiento con respecto al vehículo receptor, el riesgo de contacto, el lodo y la visibilidad de la punta del sinfín se convierten en nuevas preocupaciones de seguridad. Cuando se habla de "operación autónoma" e incluye la automatización de la descarga, conviene verificar si esta coordinación con el vehículo está realmente incluida.
Lectura de la sección transversal: Potencia, material e información siguen caminos separados
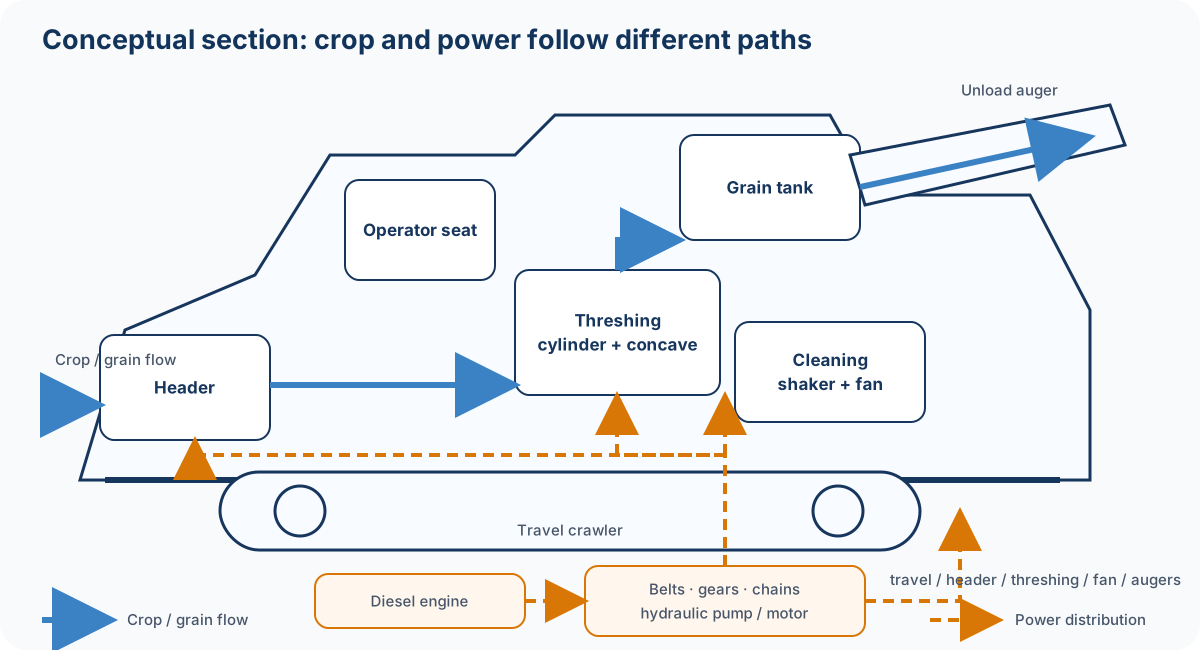
Figura: Creada por Duskcoil. La disposición real de los componentes varía según el modelo. Esta sección transversal es un diagrama conceptual que ilustra el punto clave del diseño de alimentación frontal: solo las panículas entran en la sección de trilla.
La potencia del motor se distribuye mediante correas, engranajes, cadenas y bombas hidráulicas a las orugas de traslación, la sección de corte, el cilindro de trilla, el ventilador y los sinfines. El flujo de la cosecha y el flujo de energía no coinciden directamente. Por ejemplo, simplemente reducir la velocidad de desplazamiento disminuye el volumen de entrada por unidad de tiempo, pero si se mantiene la rotación del cilindro y del ventilador, aumenta el margen de limpieza. Por el contrario, reducir demasiado la velocidad del motor ahorra combustible, pero puede disminuir el flujo de aire y la velocidad periférica de trilla, aumentando las pérdidas. El objetivo del control no es "siempre las máximas RPM" ni "siempre el mínimo consumo de combustible", sino minimizar el costo total del trabajo bajo restricciones de calidad, pérdidas y rendimiento.
Manejo de la tasa de pérdidas como una ecuación
Sea M_0 la masa de grano recuperable presente en el campo y M_{\mathrm{tank}} la masa recuperada en el tanque de grano. Si se puede medir o estimar la masa que no se pudo recuperar durante la operación, la tasa de pérdida total L_{\mathrm{total}} es:
En el campo, pesar directamente la M_0 completa resulta poco práctico, por lo que las pérdidas se muestrean según su causa.
Aquí, L_{\mathrm{pre}} representa la pérdida por rotura/acampano ocurrida antes de la operación, L_{\mathrm{header}} la pérdida durante el corte y el transporte, L_{\mathrm{thresh}} el grano sin trillar perdido en el lado de descarga de paja, y L_{\mathrm{sep}} la pérdida en el lado de descarga de tamiz/viruta. Estrictamente, debe evitarse la doble contabilización entre estas rutas, pero este desglose es eficaz para establecer prioridades de ajuste. Recoja una pequeña muestra de paja descargada y cuente las panículas sin trillar. Tome una muestra de grano enmarcada en el lado de descarga de la paja y normalice la masa por área según el rendimiento.
La tasa de entrada de la máquina (tasa de alimentación) se puede aproximar como el producto de la cantidad de materia seca/grano por unidad de área (Y), el ancho de corte efectivo (w) y la velocidad de desplazamiento (v).
(
Sin embargo, con alta humedad, tallos largos y en condiciones de acame, incluso con el mismo rendimiento de grano (Y), el volumen de paja que se procesa y su enredo aumentan, por lo que la tolerancia (\dot M) disminuye. Cuando un operador decide "hoy cortaré más despacio", no se trata de la velocidad en sí, sino del control del caudal de alimentación, que evita que el espesor de la capa del tamiz vibratorio, la carga del cilindro y las lecturas del sensor de pérdidas superen su rango tolerable.
Cómo medir el rendimiento, la calidad del grano y la humedad
El valor de recopilar datos con etiquetas de posición durante la cosecha no se limita a conocer el rendimiento promedio. Incluso dentro de un mismo campo, existen diferencias en el suelo, la fertilización, el manejo del agua, el acame y las enfermedades, lo que permite considerar la fertilización de la próxima temporada, la elección de la variedad y las mejoras en el drenaje con mayor precisión que un simple "promedio de campo". Pero los sensores no son una caja mágica: es necesario comprender qué se mide, dónde y en qué momento.
| Información | Principio de detección representativo | Qué se corrige/calibra | Ejemplo de uso |
|---|---|---|---|
| Rendimiento | Caudal de grano o peso del tanque mediante celdas de carga | Inclinación, punto cero, retardo entre la entrada y la medición, variedad | Mapas de rendimiento de la malla, diseño de fertilización |
Humedad | Resistencia eléctrica multigrano, constante dieléctrica, etc. | Temperatura, temperatura del grano, variedad, caudal, condiciones de contacto | Planes de secado, control de calidad |
Calidad del grano | Espectroscopia de reflectancia en el infrarrojo cercano para estimar el contenido de proteína del arroz integral | Curva de calibración, temperatura del grano, humedad, contaminación de la ventana óptica | Mapas de proteína/rendimiento, verificación de la fertilización |
Posición/orientación | GNSS, IMU, velocidad de desplazamiento, rumbo | Error de posicionamiento, retardo, posición de la antena | Asignación a la malla, trayectoria de desplazamiento |
En el sistema combinado de rendimiento de arroz/trigo desarrollado por NARO, se utilizó el peso del tanque medido con celdas de carga para la medición del rendimiento, un método de resistencia eléctrica multigrano para la humedad y un sensor de inclinación para la corrección del peso del tanque. NARO — Combinador de Rendimiento de Arroz/Trigo También se ha presentado un combinador de medición de información biológica, con una configuración que maneja simultáneamente la masa del grano, la humedad del grano, el contenido de proteína del arroz integral mediante reflectancia en el infrarrojo cercano y la masa/humedad de la paja. NARO — Combinador de Medición de Información Biológica
El término "sensor de sabor" se presta fácilmente a malentendidos. En la mayoría de los casos, el sensor no mide directamente la percepción de "sabor" de una persona. Estima el contenido de proteína —un indicador relacionado con la palatabilidad del arroz— mediante infrarrojo cercano y lo relaciona con el rendimiento, la humedad y la posición. Dado que la palatabilidad está determinada por múltiples factores, como la variedad, la molienda, la cocción, la humedad, la amilosa y la proteína, el valor de proteína por sí solo no debe interpretarse como una puntuación absoluta de palatabilidad. Aun así, es una herramienta poderosa para comprender la variación relativa dentro de un campo y verificar si la fertilización nitrogenada se aplica en exceso o en defecto.
También es un error vincular simplemente la posición \mathbf p(t) y la salida del sensor q(t) en el mismo instante. Existe un tiempo de permanencia \tau entre el corte y el momento en que el material pasa por la trilla, la elevación y el sensor. En el mapeo, q(t) se asigna conceptualmente a \mathbf p(t-\tau), y los datos en los bordes de la parcela y durante los giros se excluyen además. \tau no es necesariamente constante: varía con el volumen de cultivo y el flujo dentro del tanque. Por esta razón, la investigación sobre sensores menciona el retardo, la inclinación de la máquina, el bajo caudal y la durabilidad como desafíos. Informe de investigación de NARO
Kubota indica que la DR6130A viene de serie con sensores de sabor/rendimiento y puede vincular los mapas de malla de sabor/rendimiento con KSAS. Según la lista de compatibilidad, las DR6115/DR6130 y DR575/DR595 también cuentan con configuraciones estándar u opcionales, según las especificaciones. Kubota — Lista de máquinas compatibles
Comparación de las especificaciones públicas de los modelos actuales
La siguiente tabla no compara todas las especificaciones del catálogo; extrae, dentro de la misma categoría de "cosechadoras de arroz de gran tamaño con alimentación por cabezal", los indicadores que se pueden consultar de forma fiable en las páginas públicas. Los precios varían según las especificaciones, la región y las opciones, por lo que se recomienda confirmar la decisión de compra con un presupuesto del distribuidor. La fecha de referencia es el 3 de septiembre de 2026, y la página de precios de Kubota indica explícitamente que refleja los precios vigentes al 1 de julio de 2026.
| Fabricante y modelo | Filas / Producción máxima | Características principales declaradas públicamente | Precio declarado públicamente, etc. | URL oficial |
|---|---|---|---|---|
| Kubota Agri Robo DR6130A | 6 filas, 130 hp | Operación autónoma con operador, sensores de sabor/rendimiento estándar, comunicación directa KSAS | Precio de venta sugerido por el fabricante: 26.059.000 ¥ (impuestos incluidos) | Lista de productos / DR6130A |
| Yanmar YH6135,A | 6 filas, 138 CV (101 kW/2200 rpm) | Dirección autónoma, mapeo de rendimiento, control de nivelación de carrocería, etc., según la especificación | Precio de venta sugerido según el ejemplo de la lista de verano de 2026: 25.938.000 ¥ (impuestos incluidos, QXJPUAM2) | Página del producto / Listado de EXPO |
| Yanmar YH7135,A | 7 filas, 138 CV | Misma línea que la anterior. Combina múltiples modos autónomos tras registrar el perímetro en la primera vuelta | Precio de venta sugerido según el ejemplo de la lista de verano de 2026: 27.390.000 ¥ (impuestos incluidos, QXJPUAM2) | Página del producto |
| Iseki Japan HJ6135 / HJ7135 | 6 filas / 7 filas | Nueva serie japonesa. Consulte la designación del modelo y la hoja de especificaciones para obtener más detalles | Precio mediante búsqueda oficial del modelo / confirmar con el distribuidor | Nuevos productos del primer semestre del año fiscal 2026 |
| Iseki Japan HJ6130-Z | 6 hileras | Asistencia de línea recta basada en GPS, adquisición automática de puntos A/B, asistencia de marcha atrás | Página pública del producto que incluye un modelo de la generación anterior. Consulte el estado de venta y el precio por separado | HJ6130-Z |
Un punto importante a tener en cuenta al comparar: "mayor potencia" no significa que "la superficie cosechada por hora aumente proporcionalmente". La eficiencia real en el campo está determinada por el ancho de corte efectivo, la velocidad de desplazamiento, el tiempo empleado en girar/descargar/repostar, la reducción de velocidad en condiciones de acame o terreno húmedo, e incluso la capacidad de recepción de la instalación de secado. Yanmar afirma que, tras registrar manualmente el perímetro en la primera vuelta, el YH6135,A/YH7135,A puede operar aproximadamente el 90 % de la superficie de un campo con dirección autónoma. Materiales de lanzamiento Esto no debe interpretarse como una garantía de que "el 90 % de cualquier campo se opera sin personal", sino como una descripción del alcance operativo, basada en los límites, las condiciones del cultivo y la supervisión.
¿Qué automatiza realmente la operación autónoma?
Comparar "operación autónoma" como una sola palabra no refleja la esencia de la tecnología. Como mínimo, debe desglosarse en: (1) dirección que mantiene una línea recta, (2) detección del lado sin cortar y seguimiento de la sección de corte, (3) giro en la cabecera, (4) mantenimiento de la altura de corte y la posición de la carrocería, (5) gestión de la descarga y la posición del vehículo cuando el depósito está lleno, y (6) parada segura en respuesta a personas, obstáculos o anomalías en las comunicaciones. El GNSS es una referencia de posición fiable en tramos rectos largos, y la corrección RTK permite alcanzar una precisión relativa de centímetros. Sin embargo, la alineación de las hileras de arroz, los límites de los campos, las zanjas de drenaje, los desniveles del terreno y el deslizamiento lateral por barro no se pueden determinar únicamente mediante satélites. Por ello, se integran el GNSS, la IMU, la velocidad de las ruedas/orugas, las cámaras y los sensores de cultivo, con la dirección y los componentes operativos controlados de forma independiente mediante un sistema de bucle cerrado. El sistema de asistencia en línea recta HJ6130-Z de Iseki adquiere automáticamente los puntos A/B durante el funcionamiento y muestra la sensibilidad GPS y la desviación respecto a la línea de referencia, con el objetivo principal de reducir la carga de la dirección. Iseki — HJ6130-Z
En el diseño de seguridad, la presencia de una persona a bordo, la supervisión cercana, la gestión de las paradas de emergencia y la configuración de una geocerca que mantenga la máquina dentro del campo son factores tan importantes como el propio rendimiento de la máquina. La temporada de cosecha prolonga el trabajo hasta el anochecer, el polvo reduce la visibilidad y, además, es frecuente tener que descargar junto a un camión mientras se conduce. La automatización puede reducir la fatiga y la necesidad de personal cualificado, pero no elimina por completo la gestión de incidencias. El manual de instrucciones del fabricante, las normas de seguridad regionales y la inspección previa a la operación en campo siguen siendo prioritarios.
El papel del diésel y la situación actual de la electrificación
La razón por la que el motor principal de las grandes cosechadoras sigue siendo predominantemente diésel es la capacidad de soportar cargas elevadas durante largos periodos, el rápido repostaje, la densidad energética por unidad de peso y la potencia máxima necesaria para accionar simultáneamente el desplazamiento, la trilla, la limpieza y el sistema hidráulico. El motor no solo sirve para la propulsión, sino que también es la fuente de energía que mantiene el cilindro, el ventilador, las bombas hidráulicas y los sinfines girando de forma constante. Dado que la carga varía drásticamente con el volumen de la cosecha, se utilizan conjuntamente la inyección electrónica de combustible, la turbocompresión, el postratamiento y el control de la velocidad de rotación para cumplir con las normativas de par motor y emisiones.
Sin embargo, «electrificación» no significa necesariamente «sustituir el motor principal por una batería de inmediato». En maquinaria agrícola, los avances más significativos se observan en la electrificación de equipos auxiliares, la reducción del tiempo de inactividad, la asistencia eléctrica a la carga máxima mediante baterías, los actuadores eléctricos para implementos y las máquinas pequeñas recargables e intercambiables. La electrificación completa de una cosechadora de gran tamaño para su funcionamiento continuo presenta importantes limitaciones: la energía necesaria, la infraestructura de carga, la seguridad de alto voltaje en condiciones de barro y polvo, y la compactación del suelo por el peso adicional. Incluso utilizando diésel, la reducción de las pérdidas hidráulicas y la eliminación de reprocesamientos innecesarios a la velocidad de desplazamiento óptima constituyen un paso importante hacia la descarbonización.
Mientras tanto, la electrificación avanza a pasos agigantados. Entre sus novedades para el primer semestre del año fiscal 2026, Iseki incluye un segador eléctrico autopropulsado, el SXGE2, dirigido al mercado europeo y equipado con una batería de iones de litio de 7,92 kWh. Iseki — Novedades del primer semestre del año fiscal 2026 La aplicación y la escala difieren de las de una cosechadora, pero es un ejemplo real de cómo la maquinaria agrícola acumula experiencia con baterías, sistemas de gestión de baterías (BMS), diseño de durabilidad ambiental y operaciones de carga. En lugar de que la cosechadora del futuro converja repentinamente en una de las siguientes opciones: diésel, híbrido en serie, baterías intercambiables, biocombustible o pilas de combustible, es más probable que comience con una coexistencia adaptada a las horas de funcionamiento, las condiciones del campo y el suministro eléctrico.
Últimas investigaciones: Tratar el arroz con alto contenido de humedad como un "problema de control de velocidad"
Una importante línea de investigación reciente consiste en reintroducir la información de los sensores en el sistema de control durante la propia cosecha, en lugar de solo crear un mapa posterior a la cosecha. NARO, Iseki y la Universidad de Miyazaki, entre otros, anunciaron en 2026 un método de control de velocidad de desplazamiento para arroz con alto contenido de humedad (humedad del grano del 25 % o superior), utilizando el par motor como indicador de la carga de trilla y un sensor de flujo de grano como indicador de las pérdidas por limpieza/descarga de la paja. Cuando el rendimiento es alto, la velocidad de desplazamiento se reduce; cuando hay margen, se aumenta, con el objetivo de lograr tanto eficiencia como reducción de pérdidas en condiciones de alta humedad. Comunicado de prensa de NARO
Esta investigación demuestra que la automatización de la cosechadora no se limita a "la IA que gira el volante". Con la entrada x=[\text{torque},\text{loss flow rate},\text{moisture},\text{attitude}] y la velocidad de desplazamiento v como variables manipuladas, el control se asemeja conceptualmente a una optimización con restricciones.
donde L representa la pérdida y T la carga de trilla. En una máquina real, considerar los errores del modelo y las fallas de los sensores implica no cambiar la velocidad bruscamente, reducirla a una velocidad baja segura o detenerse en condiciones anormales, y establecer límites superiores según el tipo de cultivo. La estimación del acame mediante cámaras, la predicción de obstrucciones mediante gemelos digitales y la predicción de la velocidad de desplazamiento utilizando mapas de campo e historial de rendimiento son temas de investigación que amplían este marco.
Puntos de control para la operación y el mantenimiento
Para evitar que la calidad de la cosecha dependa completamente de la máquina, inspeccione la cuchilla de corte, las púas de recogida, la cadena de alimentación, los dientes de trilla, el cóncavo, el vibrador, el ventilador, los sinfines y las orugas antes de la operación. Una cuchilla desgastada aumenta la resistencia al corte y el riesgo de atascos; un cóncavo obstruido altera las condiciones de trilla y limpieza; y la paja que obstruye el radiador provoca sobrecalentamiento. Tras modificar la configuración, no se guíe únicamente por la velocidad; observe atentamente las salidas de paja y tamo para confirmar la pérdida y la contaminación.
| Síntoma | Primer sospechoso | Enfoque de ajuste/verificación |
|---|---|---|
| Panículas sin trillar, montículos derribados | Recogida, separadores, altura de corte, velocidad de desplazamiento | Ajuste a la dirección de acame, no baje demasiado la sección de corte, verifique la transferencia |
| Muchas panículas sin trillar en la paja descargada | Cilindro, cóncavo, velocidad de la cadena | Compruebe la humedad/variedad y corrija la trilla insuficiente; no aumente demasiado la velocidad de rotación |
| Fragmentos de paja mezclados con el grano | Flujo de aire, tamiz, procesamiento de relaves | Aísle el flujo de aire insuficiente/excesivo, la apertura del tamiz y la sobrecarga |
| Grano presente en el lado de descarga de la paja | Flujo de aire del ventilador, carga del sacudidor, velocidad de desplazamiento | Primero reduzca el volumen de entrada, luego verifique el flujo de aire, la posición y la obstrucción del sacudidor |
| El mapa de rendimiento muestra rayas o picos | Retardo de tiempo, calibración, GNSS, datos de giro | Verifique el sistema de medición con comprobaciones de cero y peso, bordes del filtro y giros |
La seguridad del operador también es fundamental para el rendimiento. No omita lo básico: nunca limpie con las cubiertas de las piezas giratorias, correas o cadenas retiradas; siempre confirme que el motor y la rotación se hayan detenido antes de eliminar una obstrucción; no fuerce giros bruscos en pendientes o cerca de canales de riego; y mantenga el sinfín de descarga alejado de líneas eléctricas y personas. El manual de operación del fabricante y las etiquetas de advertencia para la máquina específica siempre tienen prioridad sobre las declaraciones generales aquí presentadas.
Resumen
Una cosechadora de alimentación frontal es una máquina que realiza el corte, la trilla solo de la panícula, la limpieza mediante flujo de aire y sacudido, y el almacenamiento/descarga en un tanque en una secuencia continua. La configuración, nacida de las limitaciones de los arrozales, la paja de arroz y las pequeñas parcelas de Japón, modificó las dimensiones de la máquina, el rendimiento, la facilidad de desplazamiento y los procesos posteriores, todo a partir de una sola decisión: no introducir grandes volúmenes de paja en la cámara de trilla.
El desarrollo de la próxima generación no se centra únicamente en la potencia. El control de la velocidad de desplazamiento, que considera la tasa de pérdida como una limitación; la medición del rendimiento, la humedad y las proteínas mediante etiquetas de posición; la dirección mediante GNSS e información del cultivo; el funcionamiento autónomo, que incluye supervisión y seguridad; y la electrificación gradual basada en las mejoras de eficiencia del diésel: la maquinaria, la medición, el control y los datos de gestión agrícola se integran en una sola máquina. La clave para comprender una cosechadora no reside en el número de hileras visible desde el exterior, sino en rastrear qué material recorre qué camino, en qué tiempo y a dónde.
¿Un corte más rápido siempre aumenta el rendimiento de la cosecha?
La trilla y la separación pueden convertirse en cuellos de botella. Verifique las pérdidas de grano y los atascos en todo el proceso en lugar de aumentar únicamente la velocidad de desplazamiento.
Referencias
- Kubota: Lista de cosechadoras/atadoras/recolectoras (confirmado el 3 de septiembre de 2026)
- Kubota: Agri Robo DR6130A (fecha de referencia de precio: 1 de julio de 2026, como se indica en la página)
- Yanmar: YH6135 / YH7135 (confirmado el 3 de septiembre de 2026)
- Yanmar: Cosechadora de alimentación por cabezal SUMMER 2026 (confirmado el 3 de septiembre de 2026)
- [Iseki: Nuevos productos del primer semestre del año fiscal 2026](https://www.iseki.co.jp/news_product/18802/] (confirmado el 3 de septiembre de 2026)
- Iseki: Japan HJ6130-Z (confirmado el 3 de septiembre de 2026)
- NARO: Investigación para mejorar el rendimiento de las cosechadoras de alimentación frontal
- NARO: Tecnología de control de velocidad de desplazamiento para cosechadoras adaptadas a la cosecha de arroz de regadío con alto contenido de humedad
- Ministerio de Agricultura, Silvicultura y Pesca: Catálogo de Tecnologías de Agricultura Inteligente (Arrozales/Cultivos de Secano)
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.