Contents — find the section you need
Bir biçerdöver, üç işlemi tek bir makinede birleştirir: ürünü kesme, taneyi başaktan harmanlama ve taneyi saman ve kabuktan ayırma. Japonya'nın pirinç yetiştiriciliğinde yaygın olan "baş besleme" tipi, pirincin sadece başak ucunu harmanlama bölümüne besler ve uzun samanı makinenin dışında bırakır. Görünüşte basit olan bu iş bölümü, aslında çamurlu tarlalar, küçük tarla parselleri, saman kullanımı ve sonraki kurutma/şartlandırma süreçlerini içeren Japonya'nın pirinç yetiştirme sistemine uyacak şekilde geliştirilmiş bir tasarımdır.
Bu makale, operatör koltuğundan görülmesi zor olan iç malzeme akışına odaklanmaktadır. Bir biçerdöverin kapasitesi sadece beygir gücü veya sıra sayısı ile belirlenmez. Ürün hacmini, nemi, yatmayı, zemin dalgalanmasını, makine içindeki bekleme süresini, hava akışını ve "yere ne kadar tane düştüğünü" aynı anda ele alan mobil bir ayırma fabrikasıdır. Aksi belirtilmedikçe, bu makaledeki tüm özellikler, fiyatlar ve özellik açıklamaları, 3 Eylül 2026 tarihi itibarıyla teyit edilmiş kamuya açık bilgilere dayanmaktadır.
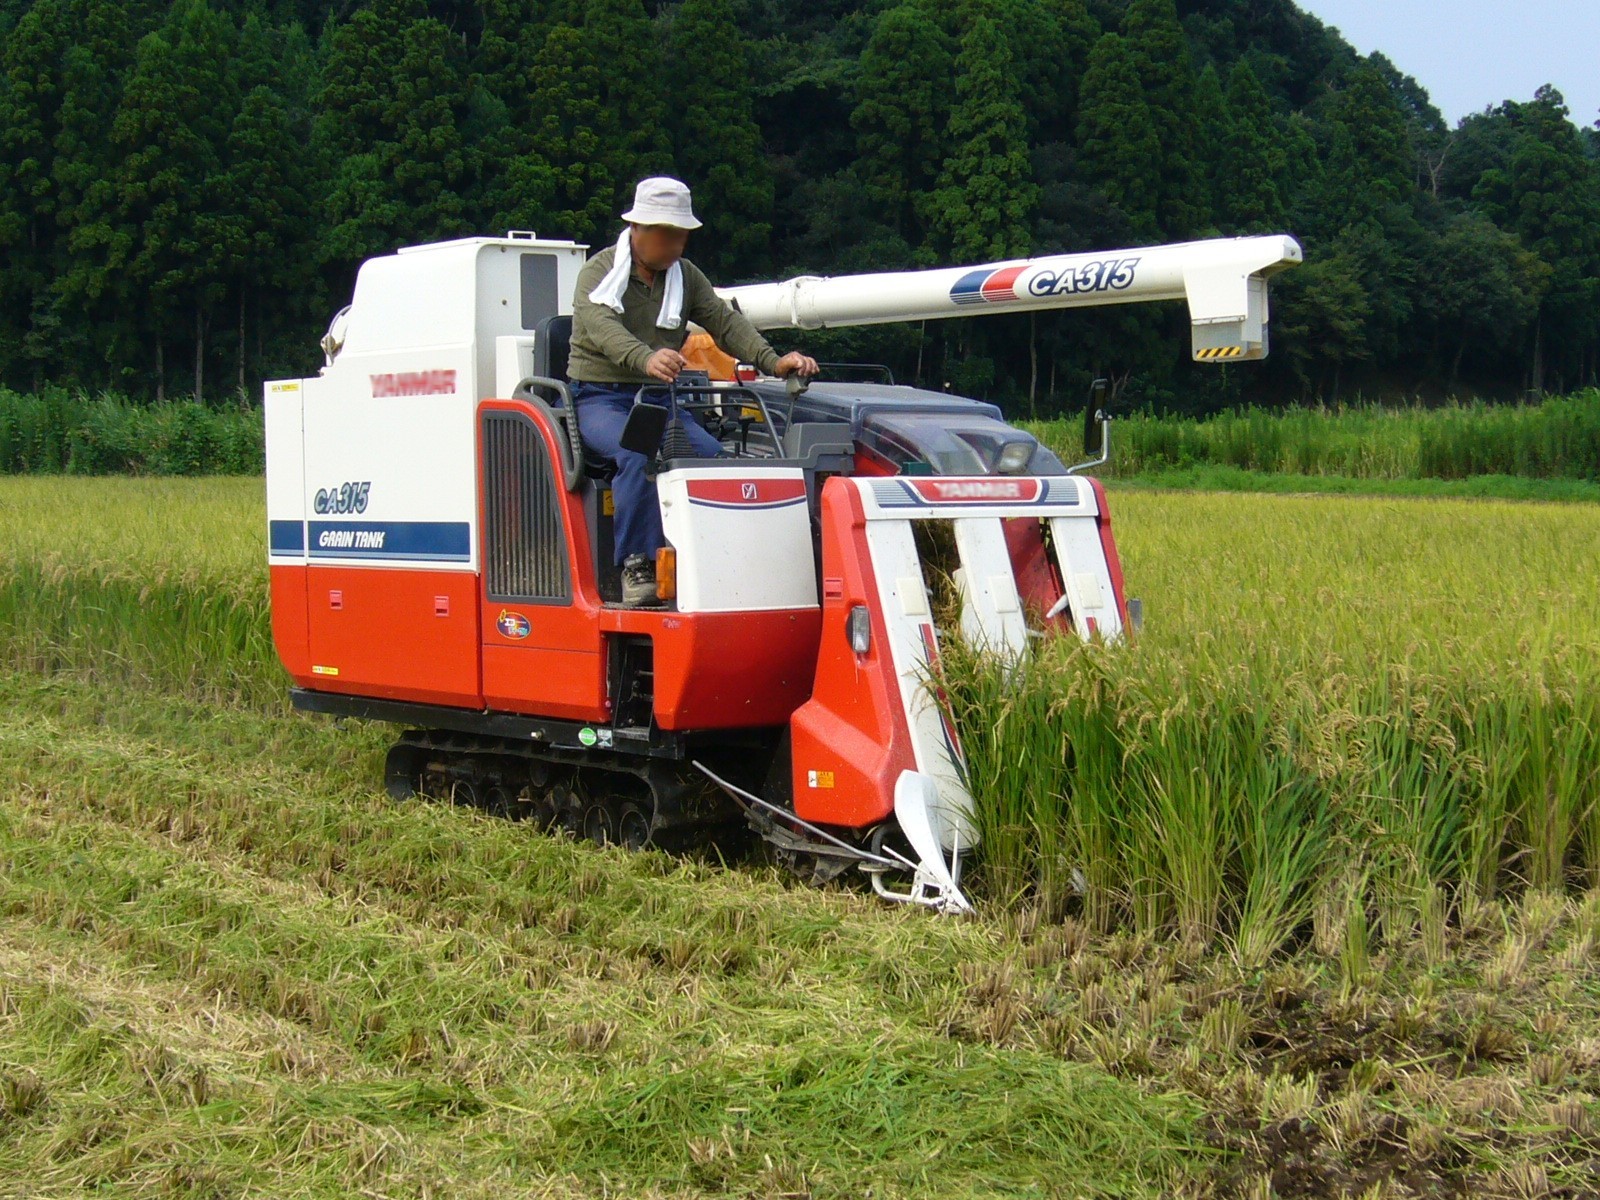 Katori, Japonya'da pirinç biçerdöveri
Resim: Rice-combine-harvester, Katori-city, Japan (katorisi, CC BY 3.0), Wikimedia Commons. 2007 yılına ait bir saha fotoğrafı, aşağıda tartışılan mevcut modellerden biri değil.

30 Saniyelik Özet
-
Baştan beslemeli biçerdöver, pirinci kesme bölümünde keser, ardından bir besleme zinciri sadece başakları harmanlama silindirine taşır. Silindir, taneyi ayırır ve salınımlı bir çalkalayıcı ve savurma fanı hava akımı, taneyi, sap dallarını ve saman parçalarını ayırarak temiz taneyi tahıl tankına gönderir.
-
Japonya'nın baştan beslemeli tipi, 1960'lardaki ulusal prototip araştırmalarından ticari makinelere evrimleşmiştir. Arka plan, pirinç tarımına özgü gereksinimlerdir: büyük, sıradan tip biçerdöverlerin küçük parsellere sahip ıslak tarlalarda kullanımı zordur ve pirinç samanını parçalamak yerine bütün halde tutma isteği vardır. Bu, basitçe "dünya standardı makinenin küçültülmüş bir versiyonu" değildir.
-
Kayıplar, hasat öncesi parçalanma, başlık kaybı, eksik harmanlama ve ayırma aşamasındaki dağılma olarak ayrılır. Toplam kayıp oranı, geri kazanılamayan tahıl kütlesinin, elde edilmesi gereken tahıl kütlesine bölünmesiyle değerlendirilir. Verimliliği artırmak sadece seyahat hızını artırmakla ilgili değildir; bu oranı bir kısıtlama olarak ele alırken verimi artırmakla ilgilidir.
-
Verim sensörleri akış hızını veya tank ağırlığını kullanır; nem ölçerler elektriksel direnci kullanır; temsili bir kalite göstergesi, yakın kızılötesi ile tahmin edilen kahverengi pirinç protein içeriğidir. GNSS konumunu ve zamanını birleştirmek, bunu verim, nem ve proteinin ağ haritalarına dönüştürür. Ancak zaman gecikmesini, eğimi ve kalibrasyonu göz ardı ederseniz, harita yanlış olsa bile mantıklı görünecektir.
-
Mevcut büyük ölçekli baş beslemeli modeller arasında, Kubota'nın Agri Robo DR6130A'sı 6 sıralı, 130 beygir gücünde bir makinedir; Yanmar'ın YH6135,A / YH7135,A'sı ise 6/7 sıralı, 138 beygir gücünde makinelerdir; Iseki'nin HJ6135 / HJ7135 modelleri ise 6/7 sıralı bir model grubu oluşturuyor. Otonom yönlendirme, "insansız eşittir güvenli" hikayesi değil; insan gözetimi, tarla sınırları, boşaltma ve engel tespiti gibi unsurları içeren bir işletim sistemidir.
İlk Ayrım: Normal Tip vs. Baş Beslemeli Biçerdöver
Normal tip (tüm mahsulü besleyen, tam sıra) bir biçerdöver, tüm mahsulü biçerdöver başlığında keser ve sapları, salkımları ve yaprakları birlikte harmanlama/ayırma bölümüne besler. Bu format, geniş biçerdöver başlıkları ve yüksek verimle Kuzey Amerika'nın büyük, kuru buğday, mısır ve soya fasulyesi tarlaları için geliştirilmiştir. Buna karşılık, baş beslemeli bir biçerdöver, pirinç sapının tabanını bir besleme zinciriyle tutar ve yalnızca salkım kısmını harmanlama odasına geçirir. Uzun saplar makinenin dışındaki saman boşaltma bölümüne çıktığı için, harmanlama ve temizleme odalarına giren saman hacmi önemli ölçüde azalır.
Bu fark sadece ürünün nasıl beslendiğiyle ilgili değil. Sıradan tipler büyük miktarda samanı işledikleri için geniş bir ayırma alanına ve yüksek tahrik gücüne ihtiyaç duyarlar, ancak karşılığında ürün türlerini kolayca değiştirebilirler. Baştan beslemeli tipler, pirinci duruşunu koruyarak taşımak zorundadır, bu da yatma koşullarında toplama ve taşıma tasarımını zorlaştırır - ancak harmanlama odasının yükünü yalnızca başakla sınırlayabilirler. Bu, nispeten küçük pirinç tarlalarında dönüş yapmaya, ıslak toprakta paletlerle zemin basıncını dağıtmaya ve samanı ihtiyaç duyulan şekilde bırakmaya uygundur.
Baştan Beslemeli Tip Neden Japonya'da Ortaya Çıktı?
"Japonya kökenli" ifadesi, biçme, harmanlama ve sadece başak ayırma işlemlerini birleştiren pratik baş beslemeli biçerdöverlerin soyunun Japonya'nın pirinç yetiştirme koşullarından kaynaklandığı ve hızla geliştirilerek ülke içinde yaygınlaştığı anlamına gelir. NARO'nun (Ulusal Tarım ve Gıda Araştırma Örgütü) selefinin bir raporuna göre, otomatik harman makineleri ve "ayakta duran ürün harmanlama baş beslemeli biçerdöverler" ilk olarak 1960 yılında prototiplenmiştir; 1962 yılında birçok üretici biçerdöverleri otomatik harman makineleriyle birleştirmeyi araştırmıştır; ve ilk 100 ünite 1966 yılında ticarileştirilmiştir. 1971 yılına gelindiğinde, yaklaşık 100.000 ünitenin kullanımda olduğu bildirilmiştir. NARO'nun baş beslemeli biçerdöver performansını iyileştirme üzerine araştırma raporu
Dört temel faktör vardır. Birincisi, çeltik tarlaları kuru tarlalardan daha yumuşaktır ve o zamanlar tarla parselleri küçüktü. Büyük, sıradan bir makine getirmek yerine, dar tarla kenarlarında dönebilen hafif bir paletli makine kullanmak daha pratikti. İkincisi, pirinç sapı hayvan yatağı, kompost ve bağlama/kurutma için değerlidir, bu nedenle sadece başağı işlemek, sonraki işlemlerle daha iyi uyum sağlar. Üçüncüsü, Japon çeltik pirinci yüksek nem, yatma ve çeşit farklılıkları açısından değişkenlik gösterme eğilimindedir ve başağı güvenilir bir şekilde tutan ve besleyen bir mekanizma hem kalite hem de kayıp açısından avantajlıydı. Dördüncüsü, ekim, hasat ve kurutma/şartlandırma zincirinin tamamında iş gücünden tasarruf etme konusunda güçlü bir talep vardı; bu da tarım makineleri üreticilerinin ve kamu araştırma kurumlarının deney, seri üretim ve iyileştirme döngülerini tekrarlamasına olanak tanıyordu.
Bu nedenle, başak beslemeli tip makineyi sadece "küçük bir biçerdöver" olarak adlandırmak yetersizdir. Makineye sap getirilmemesi, gerekli ayırma alanını, hava akışını, yeniden işlemeyi ve güç tahsisini değiştiren bir yetiştirme sistemine uyarlanmış bir mimari anlamına gelir. Günümüzde bile, operatörün ön sağda yer alan koltuğu ve hidrolik motor aracılığıyla sürekli değişken şanzıman, besleme makinelerinin temel düzeni olarak varlığını sürdürmektedir. Iseki — Tarım Makinelerinin Evrimi
Makinenin İçinde Neler Oluyor: Dört Aşama
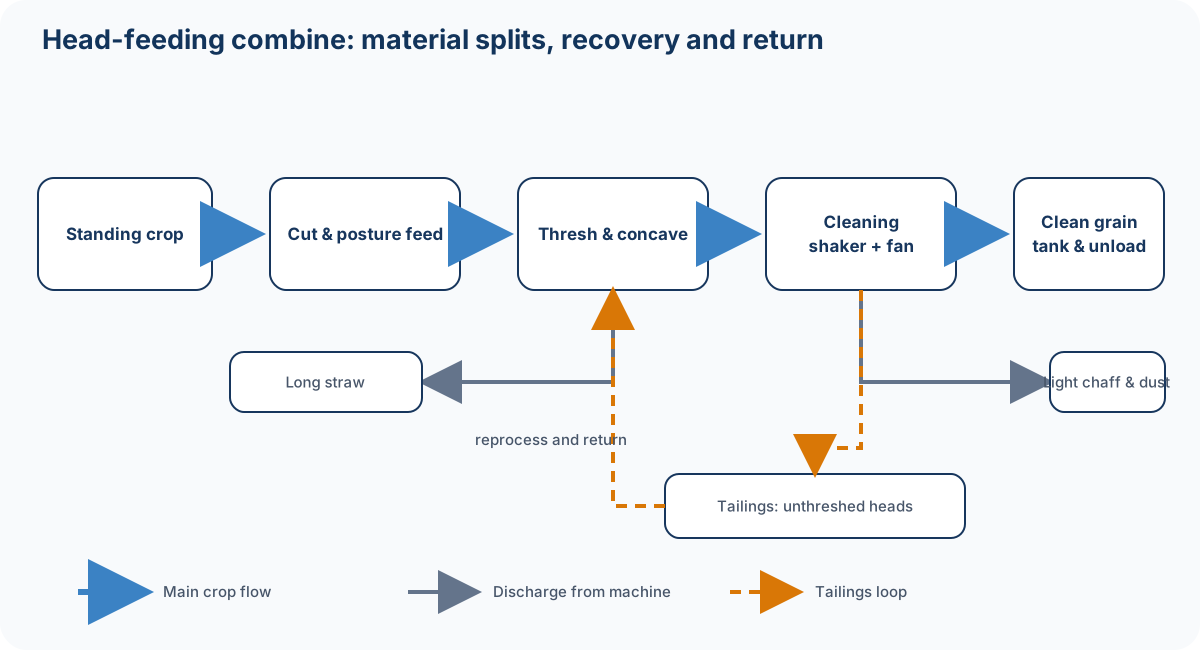
Şekil: Duskcoil tarafından oluşturulmuştur. Oklar ana malzeme yolunu göstermektedir; atık (2.) işlemede, ayrılmamış bazı malzemeler temizleme bölümüne geri döner.
1. Kesim: Toprak ve Pirinç Arasındaki Sınırın Okunması
Ön bölücüler bitişik tepeleri ayırır ve bölücü çalışma genişliğinin kenarını tanımlar. Bir toplama mekanizması, yere düşmüş pirinç tanelerini kaldırır ve emme mekanizması sapın tabanını taşır. İleri geri hareket eden kesme bıçağı ve sabit bıçak sapı keser ve konveyör zinciri ve yıldız tekerlekler, başak ucunu harmanlama bölümüne doğru yönlendirir. Burada zorluk, "kesmek"ten ziyade, pirinci düşürmeden doğru pozisyonda beslemektir. Yere düşmüş pirinç taneleri, karışık otlar ve çamurdan kaynaklanan makine pozisyonu değişiklikleri, toplama arızasına ve biçerdöver kaybına yol açar.
Kesme yüksekliği kontrolü, kesme bölümünün çok alçalmasını (bu da çamur ve kısa sapları içeri çeker) önlerken, başakların kesilmeden kalmasını da engeller. Zemin izleme, temas sensörlerini, kesme bölümünün yükünü/açısını ve gövde dengeleme kontrolünü birleştirir. Baştan beslemeli makinelerde, sap tabanının besleme zincirine aktarılabileceği yükseklik de bir kısıtlamadır; bu nedenle bu sadece "yerden sabit bir yükseklik" değildir; mahsul duruşunu, sıra aralığını, yatma yönünü ve gövde yuvarlanmasını içeren bir kontroldür. Çok yüksekten kesim yaparsanız, kesilmemiş mahsul ve başlık kaybı olur; çok alçaktan kesim yaparsanız, daha fazla toprak ve sap alımı, bıçak aşınması ve tıkanma meydana gelir.
2. Harmanlama: Taneyi Kırmadan Başaktan Ayırma
Besleme zinciri sapı kavrar ve taşır, başak bölümünü dönen harmanlama silindiri ve içbükey kısım arasından geçirir. Harmanlama dişlerinin vurma, sürtme ve merkezkaç hareketi, taneyi başak dallarından ayırır. Ayrılan tane ve küçük saman parçaları içbükey kısımdan aşağı düşerken, daha büyük sap saman boşaltma yoluna doğru ilerler. Silindir dönüş hızı, zincir hızı, diş şekli ve içbükey açıklık, harmanlama hızı ile tane hasar oranı arasındaki dengeyi belirler.
Daha güçlü harmanlama, kuru ürünlerde her zaman daha iyi sonuç vermez. Dönüş hızını çok yükseltirseniz, tane çatlaması, kırılması ve saman parçalanması artar ve temizleme daha ağır hale gelir. Islak pirinçte, salkımları gevşetmek daha zordur, bu nedenle aynı hareket hızında bile harmanlama yükü artar. Mevcut makinelerin, motor yükünü, silindir kaybını ve çalkalayıcı kaybını izleyerek hareket hızını ve temizleme koşullarını düzeltmesinin nedeni, bu değişkenliği tamamen operatörün sezgisine bırakmaktan kaçınmaktır.
3. Temizleme: Ağırlık Değil, Tane Hareketindeki Farklılıkları Kullanma
Harmanlamadan hemen sonraki karışım, tane, salkım sapı dalları, kısa saman, harmanlanmamış salkımlar ve ince toz içerir. Salınımlı çalkalayıcı, karışımı ileri geri hareketle parçalayarak katmanlar oluşturur. Harmanlama fanının hava akımı, daha hafif saman parçalarını geriye doğru üflerken, nispeten ağır tanelerin ise özgül ağırlık ve hava direnci sayesinde elekten geçmesini sağlar. Pratikte bu, sadece "ağır şeyler düşer" şeklinde değildir; tane boyutu, şekli, ilk hızı, katman kalınlığı, rüzgar hızı ve elek açıklığı gibi faktörleri içeren olasılıksal bir ayırma işlemidir.
Harmanlanmamış başakçıklar ve tanelerle karışmış büyük salkım dalları, atık (2.) helezonu tarafından toplanır ve atık işleme silindirinde gevşetildikten sonra çalkalayıcının önüne geri gönderilir. Bu geri dönüşüm, ayırma doğruluğunu artırır, ancak çok fazla geri göndermek sistemde biriken malzeme miktarını artırır ve çalkalayıcıyı aşırı yükler. Iseki, HJ6130/7130 modelinin, geniş çaplı, uzun bir harmanlama silindirini (446 mm çap, 1250 mm genişlik olarak belirtilmiştir) atık işleme ile birleştirdiğini belirtmektedir. Iseki — İşletilebilirlik ve yüksek hassasiyet
4. Depolama ve Boşaltma: Tahılın "Taşınması" da Hasat İşleminin Bir Parçasıdır
Temizlenmiş tahıl, yatay bir helezon ve bir elevatör helezonu ile tahıl tankına kaldırılır. Tank dolduktan sonra, boşaltıcı (boşaltma helezonu) döner ve bir kamyona veya esnek konteyner torbasına boşaltmak için uzanır. Boşaltma sırasında kesim devam edebilirse, çalışma süresi artar, ancak alıcı araca göre konumlandırma, temas riski, çamur ve helezon ucunun görünürlüğü yeni güvenlik endişeleri haline gelir. "Otonom çalışma"nın "boşaltmanın da otomatikleştirilmesi"ni içerdiği söylendiğinde, bu araç koordinasyon parçasının gerçekten dahil olup olmadığını kontrol etmekte fayda vardır.
Kesit Okuma: Güç, Malzeme ve Bilgi Ayrı Yollar İzliyor
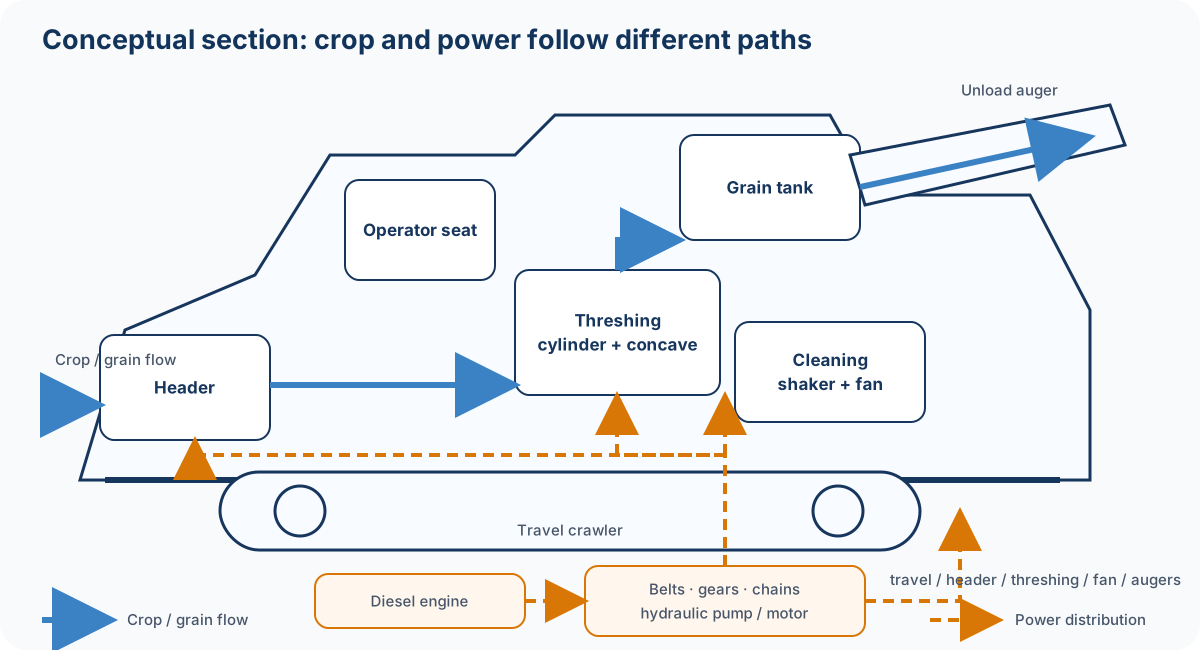
Şekil: Duskcoil tarafından oluşturulmuştur. Gerçek bileşen düzeni modele göre değişir.
Bu kesit, baş besleme tasarımının kilit noktasını gösteren kavramsal bir diyagramdır: sadece başakçıklar harmanlama bölümüne girer.
Motor çıkışı, kayışlar, dişliler, zincirler ve hidrolik pompalar aracılığıyla hareketli paletlere, kesme bölümüne, harmanlama silindirine, fana ve helezonlara dağıtılır. Mahsul akışı ve güç akışı birebir örtüşmez. Örneğin, sadece hareket hızını yavaşlatmak, birim zaman başına giriş hacmini azaltır, ancak silindir ve fan dönüşü korunursa, temizleme marjı artar. Tersine, motor hızını çok fazla düşürmek yakıt tasarrufu sağlar, ancak hava akışı hacmini ve harmanlama çevresel hızını azaltarak kayıpları artırabilir. Kontrolün amacı "her zaman maksimum devir" veya "her zaman minimum yakıt tüketimi" değildir; kalite, kayıp ve verimlilik üzerindeki kısıtlamalar altında toplam iş maliyetini en aza indirmektir.
Kayıp Oranını Denklem Olarak Ele Alma
Tarlada fiilen mevcut olan geri kazanılabilir tahılın kütlesini M_0 ve tahıl tankına geri kazanılan kütleyi M_{\mathrm{tank}} ile gösterelim. İşlem sırasında geri kazanılamayan kütle ölçülebilir veya tahmin edilebilir ise, toplam kayıp oranı L_{\mathrm{total}} şu şekildedir:
Tarlada, tam M_0'ü doğrudan tartmak pratik değildir, bu nedenle kayıplar nedene göre örneklenir.
Burada L_{\mathrm{pre}}, işlemden önce meydana gelen parçalanma/yerleşme kaybını, L_{\mathrm{header}}, kesme ve taşıma sırasında oluşan kaybı, L_{\mathrm{thresh}}, saman boşaltma tarafında kaybedilen harmanlanmamış tahılı ve L_{\mathrm{sep}}, elek/saman boşaltma tarafındaki kaybı temsil etmektedir. Bu yollar arasında çift sayım kesinlikle önlenmelidir, ancak bu ayrım, ayarlama önceliklerini belirlemek için etkilidir. Boşaltılan samandan küçük bir örnek alın ve harmanlanmamış başakları sayın, saman boşaltma tarafında çerçevelenmiş bir tahıl örneği alın ve alan başına kütleyi verime göre normalleştirin.
Makinenin giriş hızı (besleme hızı), birim alan başına kuru madde/tane miktarı Y, etkili kesme genişliği w ve hareket hızı v'nin çarpımı olarak yaklaşık olarak hesaplanabilir.
Ancak, yüksek nem, uzun saplar ve yatma altında, aynı tane verimi Y ile bile, işlenen saman hacmi ve dolaşması artar, bu nedenle tolere edilebilir \dot M azalır. Bir operatör "bugün daha yavaş keseceğim" diye karar verdiğinde, bu hızın kendisiyle ilgili değildir; elek tabakası kalınlığının, silindir yükünün ve kayıp sensörü okumalarının tolere edilebilir aralığı aşmasını önleyen besleme hızı kontrolüdür.
Verim, Tahıl Kalitesi ve Nem Ölçümü Nasıl Yapılır
Hasat sırasında konum etiketli verilerin toplanmasının değeri, ortalama verimi bilmekle sınırlı değildir. Tek bir tarlada bile toprak, gübreleme, su yönetimi, yatma ve hastalık farklılıkları mevcuttur; bu da gelecek sezonun gübreleme, çeşit seçimi ve drenaj iyileştirmelerinin "tarla ortalamasından" bir seviye daha ince bir şekilde değerlendirilmesine olanak tanır. Ancak sensörler sihirli bir kutu değildir; neyin, nerede ve hangi zaman diliminde ölçüldüğünü anlamanız gerekir.
| Bilgi | Temsili algılama prensibi | Ne düzeltilir/kalibre edilir | Örnek kullanım |
|---|---|---|---|
| Verim | Tahıl akış hızı veya yük hücreleri aracılığıyla tank ağırlığı | Eğim, sıfır noktası, alım ve ölçüm arasındaki gecikme, çeşit | Verim ağ haritaları, gübreleme tasarımı |
| Nem | Çoklu tahıl elektriksel direnci, dielektrik sabiti vb. | Sıcaklık, tahıl sıcaklığı, çeşit, akış hızı, temas koşulu | Kurutma planları, kalite kontrolü |
| Tahıl kalitesiyle ilgili | Kahverengi pirinç protein içeriğinin tahmin edilmesi için yansıma yakın kızılötesi spektroskopisi | Kalibrasyon eğrisi, tahıl sıcaklığı, nem, optik pencerenin kirlenmesi | Protein/verim haritaları, gübrelemenin doğrulanması |
| Konum/yön | GNSS, IMU, seyahat hızı, yön | Konumlandırma hatası, gecikme süresi, anten konumu | Ağa atama, seyahat yörüngesi |
NARO tarafından geliştirilen pirinç/buğday verim birleştirme cihazında, verim ölçümü için yük hücreleri ile ölçülen tank ağırlığı, nem için çoklu tahıl elektriksel direnç yöntemi ve eğim sensörü ile tank ağırlığı düzeltmesi kullanılmıştır. NARO — Pirinç/Buğday Verim Birleştirme Cihazı Ayrıca, tahıl kütlesi, tahıl nemi, yansıma yakın kızılötesi yoluyla kahverengi pirinç protein içeriği ve saman kütlesi/nemini aynı anda işleyen bir konfigürasyona sahip biyolojik bilgi ölçüm birleştirme cihazı da sunulmuştur. NARO — Biyolojik Bilgi Ölçme Cihazı
"Tat sensörü" terimi kolayca yanlış anlaşılabilir. Çoğu durumda, sensör doğrudan bir kişinin "lezzet" algısını ölçmez. Pirincin lezzetine ilişkin bir gösterge olan protein içeriğini yakın kızılötesi ışınlarla tahmin eder ve bunu verim, nem ve konumla ilişkilendirir. Lezzet, çeşit, öğütme, pişirme, nem, amiloz ve protein dahil olmak üzere birçok faktör tarafından belirlendiğinden, protein değeri tek başına mutlak bir lezzet puanı olarak okunmamalıdır. Yine de, bir tarladaki göreceli varyasyonu anlamak ve azotlu gübrelemenin az veya fazla uygulanıp uygulanmadığını doğrulamak için güçlü bir araçtır.
Ayrıca, konum \mathbf p(t) ve sensör çıktısı q(t)'i aynı anda ilişkilendirmek de bir hatadır. Kesim ile malzemenin harmanlama, yükseklik ve sensörden geçme anı arasında bir bekleme süresi (\tau) vardır. Haritalamada, q(t) kavramsal olarak \mathbf p(t-\tau)'e atanır ve parsel kenarlarındaki ve dönüşler sırasındaki veriler daha da hariç tutulur. \tau mutlaka sabit değildir; ürün hacmi ve tank içindeki akışla değişir. Bu nedenle sensör araştırmaları, zaman gecikmesi, makine eğimi, düşük akış hızı ve dayanıklılığı zorluklar olarak belirtmektedir. NARO araştırma raporu
Kubota, DR6130A'nın standart olarak tat/verim sensörleriyle geldiğini ve tat/verim ağ haritalarını KSAS'a bağlayabildiğini belirtiyor. Uyumluluk listesine göre, DR6115/DR6130 ve DR575/DR595'in de özelliklerine bağlı olarak standart veya isteğe bağlı ayarları vardır. Kubota — Uyumlu Makine Listesi
Mevcut Modellerin Kamuya Açık Özelliklerinin Karşılaştırılması
Aşağıdaki tablo, her katalog özelliğinin yan yana karşılaştırması değildir; "büyük ölçekli pirinç biçerdöveri" kategorisi içinde, kamuya açık sayfalardan güvenilir bir şekilde okunabilen göstergeleri çıkarır. Fiyatlar özelliklere, bölgeye ve seçeneklere göre değişir, bu nedenle satın alma kararları bir bayi teklifiyle yeniden teyit edilmelidir. Referans tarihi 3 Eylül 2026'dır ve Kubota'nın fiyat sayfası, fiyatların 1 Temmuz 2026 itibariyle geçerli olduğunu açıkça belirtmektedir.
| Üretici ve Model | Sıra Sayısı / Maksimum Verim | Kamuoyuna Açıklanan Önemli Özellikler | Kamuoyuna Açıklanan Fiyat, vb. | Resmi URL |
|---|---|---|---|---|
| Kubota Agri Robo DR6130A | 6 sıra, 130 hp | İnsanlı otonom çalışma, tat/verim sensörleri standart, doğrudan KSAS iletişimi | Üreticinin önerilen perakende satış fiyatı 26.059.000 ¥ (vergi dahil) | Ürün listesi / DR6130A |
| Yanmar YH6135,A | 6 sıra, 138 PS (101 kW/2.200 rpm) | Otonom direksiyon, verim haritalama özelliği, gövde dengeleme kontrolü vb. özelliklere bağlı olarak | 2026 Yaz listesi örneğine göre önerilen perakende satış fiyatı, 25.938.000 ¥ (vergi dahil, QXJPUAM2) | Ürün sayfası / EXPO listesi |
| Yanmar YH7135,A | 7 sıra, 138 PS | Yukarıdakiyle aynı soy ağacı. İlk turda çevreyi kaydettikten sonra birden fazla otonom modu birleştirir | 2026 Yaz listeleme örneğine göre önerilen perakende satış fiyatı, 27.390.000 ¥ (vergi dahil, QXJPUAM2) | Ürün sayfası |
| Iseki Japan HJ6135 / HJ7135 | 6 sıra / 7 sıra | Yeni Japon serisi. Ayrıntılar için model tanımına ve teknik özellik sayfasına bakın | Fiyat resmi model araması yoluyla / bayiden teyit edin | 2026 Mali Yılı ilk yarı yeni ürünler |
| Iseki Japan HJ6130-Z | 6 sıra | GPS tabanlı düz hat yardımı, otomatik A/B noktası edinimi, geri vites yardımı | Önceki nesil modeli içeren halka açık ürün sayfası. Satış durumu/fiyatı ayrı olarak kontrol edin | HJ6130-Z |
Karşılaştırma yaparken dikkat edilmesi gereken bir nokta: "Daha yüksek beygir gücü", "saat başına hasat edilen alanın orantılı olarak artması" anlamına gelmez. Gerçek tarla verimliliği, etkili kesim genişliği, hareket hızı, dönüş/boşaltma/yakıt ikmali için harcanan süre, yatma veya ıslak tarla koşullarında hız azalması ve hatta kurutma tesisinin alım kapasitesi ile belirlenir. Yanmar, ilk turda çevreyi manuel olarak kaydettikten sonra, YH6135,A/YH7135,A'nın bir tarlanın alanının yaklaşık %90'ını otonom yönlendirme altında çalıştırabileceğini belirtiyor. Tanıtım materyalleri Bu, "herhangi bir tarlada %90'ının insansız olduğu" garantisi olarak okunmamalıdır; sınırlara, ürün koşullarına ve denetime dayalı olarak çalışma kapsamının bir açıklaması olarak okunmalıdır.
Otonom Çalışma Gerçekte Neyi Otomatikleştiriyor?
"Otonom çalışma"yı tek bir kelime olarak ele almak, teknolojinin özünü göz ardı etmek anlamına gelir. En azından şu şekilde bölümlere ayrılmalıdır: (1) düz bir çizgiyi koruyan direksiyon, (2) kesilmemiş tarafı tespit edip kesme bölümüyle takip etme, (3) tarla başında dönüş yapma, (4) kesme yüksekliğini ve gövde duruşunu koruma, (5) tank doluyken boşaltma davranışını ve araç konumunu yönetme ve (6) insanlara, engellere veya iletişim anormalliklerine yanıt olarak güvenli bir şekilde durma.
GNSS, uzun düz hatlarda konum referansı olarak güçlüdür ve RTK düzeltmesi santimetre sınıfında göreceli doğruluk hedefleyebilir. Ancak pirinç sıralarının hizalanması, tarla sınırları, drenaj hendekleri, zemin basamakları ve çamurdan kaynaklanan yanal kaymalar yalnızca uydulardan okunamaz. Bu nedenle GNSS, IMU, tekerlek/paletli araç hızı, kameralar ve ürün sensörleri birleştirilir ve direksiyon ile çalışma bileşenleri ayrı ayrı kapalı döngü kontrolüyle yönetilir. Iseki'nin HJ6130-Z düz hat destek sistemi, çalışma sırasında otomatik olarak A/B noktalarını alır ve GPS hassasiyetini ve referans çizgisinden sapmayı gösterir; asıl odak noktası direksiyon yükünü azaltmaktır. Iseki — HJ6130-Z
Güvenlik tasarımında, bir kişinin araçta olup olmaması, yakınlarda birinin denetim yapıp yapmaması, acil durdurmaları kimin yönettiği ve makineyi tarlada tutan coğrafi sınırın nasıl yapılandırıldığı, makinenin kendi performansı kadar önemlidir. Hasat mevsimi, çalışma süresini alacakaranlığa kadar uzatır, toz görüş mesafesini azaltır ve sürüş sırasında kamyonun yanında boşaltma da olur. Otomasyon, yorgunluğu ve yetenekli operatör ihtiyacını azaltabilir, ancak istisna yönetimini sıfıra indirmez. Üreticinin kullanım kılavuzu, bölgesel güvenlik kılavuzu ve çalışma öncesi saha denetimi önceliklidir.
Dizelin Rolü ve Elektriklenmenin Günümüzdeki Durumu
Büyük biçerdöverlerin ana motorunun ağırlıklı olarak dizel olmasının nedeni, uzun süreler boyunca yüksek yük altında çalışması, hızlı yakıt ikmali, birim ağırlık başına enerji yoğunluğu ve aynı anda hareket, harmanlama, temizleme ve hidrolik sistemleri çalıştırmak için gereken tepe gücüdür. Motor sadece sürüş için değil, aynı zamanda silindiri, fanı, hidrolik pompaları ve helezonları sürekli olarak döndüren güç ünitesidir. Yük, ürün hacmiyle birlikte keskin bir şekilde değiştiği için, hem tork hem de emisyon düzenlemelerini karşılamak için elektronik kontrollü yakıt enjeksiyonu, turboşarj, egzoz gazı arıtma ve dönüş hızı kontrolü birlikte kullanılır.
Ancak, "elektriklenme" mutlaka "ana motoru hemen bir batarya ile değiştirmek" anlamına gelmez. Tarım makinelerinde ilk ilerleyen şey, yardımcı ekipmanların elektriklenmesi, rölanti süresinin azaltılması, batarya tabanlı tepe destek, aletler için elektrikli aktüatörler ve küçük şarj edilebilir/değiştirilebilir makinelerdir. Büyük bir biçerdöverin tüm gün çalışması için tamamen batarya ile elektrikli hale getirilmesi ciddi kısıtlamalarla karşı karşıyadır: gerekli enerji, şarj altyapısı, çamur ve toz altında yüksek voltaj güvenliği ve ek ağırlıktan kaynaklanan toprak sıkışması. Dizel yakıt kullanmaya devam ederken bile, hidrolik kayıpları azaltmak ve optimum seyahat hızında gereksiz yeniden işlemeyi ortadan kaldırmak, başlı başına anlamlı bir karbondan arındırma adımıdır.
Bu arada, elektrifikasyon gerçekten ilerliyor. Iseki, 2026 mali yılının ilk yarısında piyasaya sürdüğü yeni ürünler arasında, Avrupa pazarına yönelik, 7,92 kWh lityum iyon batarya ile donatılmış elektrikli bir çim biçme makinesi olan SXGE2'yi de içeriyor. Iseki — 2026 mali yılının ilk yarısında piyasaya sürülen yeni ürünler Uygulama ve ölçek bir biçerdöverden farklı olsa da, bataryalar, BMS, çevresel dayanıklılık tasarımı ve şarj işlemleri konusunda deneyim biriktiren tarım makinelerinin gerçek dünya örneğidir. Gelecekteki birleşmenin aniden dizel, seri hibrit, değiştirilebilir bataryalar, biyoyakıt veya yakıt hücrelerinden birine yönelmesi yerine, çalışma saatlerine, tarla koşullarına ve güç kaynağına göre uyarlanmış bir birlikte varoluştan başlaması daha olasıdır.
Son Araştırmalar: Yüksek Nemli Pirinci "Hız Kontrol Problemi" Olarak Ele Almak
Son zamanlardaki önemli bir yönelim, sadece hasat sonrası harita oluşturmakla kalmayıp, hasat sırasında sensör bilgilerini kontrol sistemine geri beslemektir. NARO, Iseki ve Miyazaki Üniversitesi, diğerlerinin yanı sıra, 2026 yılında yüksek nemli çeltik pirinci (tane nemi %25 veya üzeri) için, harmanlama yükünün göstergesi olarak torku ve temizleme/saman boşaltma kaybının göstergesi olarak tane akış sensörünü kullanan bir seyahat hızı kontrol yöntemi duyurdu. Verim yüksek olduğunda seyahat hızı azaltılır; marj olduğunda ise artırılır - amaç hem iş verimliliğini hem de yüksek nem koşullarında kayıpları azaltmaktır. NARO basın bülteni
Bu araştırmanın gösterdiği şey, biçerdöver otomasyonunun sadece "direksiyonu çeviren yapay zeka" olmadığıdır. Giriş x=[\text{torque},\text{loss flow rate},\text{moisture},\text{attitude}] ve hareket hızı v manipüle edilen değişken olarak kullanıldığında, kontrol kavramsal olarak kısıtlı bir optimizasyona yakındır.
burada L kayıp ve T harmanlama yüküdür. Gerçek bir makinede, model hatasını ve sensör arızasını hesaba katmak, hızı aniden değiştirmemek, güvenli düşük bir hıza geçmemek veya anormal koşullar altında durmamak ve ürün koşullarına göre üst limitler belirlemek anlamına gelir. Kamera tabanlı yatma tahmini, dijital ikiz tabanlı tıkanma tahmini ve saha haritaları ve verim geçmişi kullanılarak tahmine dayalı hareket hızı, bu çerçeveyi genişleten araştırma konularıdır.
Çalıştırma ve Bakım Kontrol Noktaları
Hasat kalitesini tamamen makineye bırakmamak için, çalıştırmadan önce kesme bıçağını, toplama dişlerini, besleme zincirini, harmanlama dişlerini, konkavı, sarsıcıyı, fanı, helezonları ve paletleri kontrol edin. Aşınmış bir kesme bıçağı kesme direncini ve çekme kazaları riskini artırır; tıkanmış bir konkav harmanlama/temizleme koşullarını değiştirir; ve radyatörü tıkayan saman aşırı ısınmaya neden olur. Ayar değişikliği yaptıktan sonra, yalnızca hıza bakarak karar vermeyin — kayıp ve kirlenmeyi doğrulamak için saman boşaltma ve saman atığı boşaltma taraflarını gözlemleyin.
| Belirti | İlk şüpheli | Ayarlama/doğrulama yaklaşımı | | --- || --- ||- | | Geride kalan salkımlar, devrilmiş tepeler | Toplama, ayırıcılar, kesme yüksekliği, hareket hızı | Yatma yönüne göre ayarlayın, kesme bölümünü çok fazla indirmeyin, el değiştirmeyi doğrulayın | | Boşaltılan samanda çok sayıda harmanlanmamış salkım | Silindir, konkav, zincir hızı | Nem/çeşit kontrolü yapın ve yetersiz harmanlamayı düzeltin; dönüş hızını çok fazla artırmayın | | Tahılın içine karışmış saman parçaları | Hava akışı, elek, atık işleme | Yetersiz/aşırı hava akışını, elek açıklığını ve aşırı yüklenmeyi izole edin | | Tahılın saman boşaltma tarafında bulunması | Fan hava akışı, çalkalayıcı yükü, hareket hızı | Önce giriş hacmini azaltın, ardından hava akışını, duruşu ve çalkalayıcı tıkanmasını kontrol edin | | Verim haritasında çizgiler veya sivri uçlar görünüyor | Zaman gecikmesi, kalibrasyon, GNSS, dönüş verileri | Ölçüm sistemini sıfır ve ağırlık kontrolleri, filtre kenarları ve dönüşlerle doğrulayın |
Operatör güvenliği de performansın bir parçasıdır. Temelleri atlamayın: dönen parçaların, kayışların veya zincirlerin üzerindeki kapaklar çıkarılmışken asla temizlik yapmayın; tıkanıklığı gidermeden önce motorun ve dönüşün durduğundan emin olun; yamaçlarda veya sulama kanallarının yakınında keskin dönüşler yapmayın; ve boşaltma helezonunu elektrik hatlarından ve insanlardan uzak tutun. Üreticinin kullanım kılavuzu ve belirli makineye ait uyarı etiketleri, burada verilen genel ifadelerden her zaman önceliklidir.
Özet
Baş beslemeli biçerdöver, kesme, sadece başakların harmanlanması, hava akımı ve sallama yoluyla temizleme ve depolama/boşaltma işlemlerini sürekli bir sıra halinde gerçekleştiren bir makinedir. Japonya'nın çeltik tarlaları, pirinç samanı ve küçük parsellerin kısıtlamaları içinde doğan bu konfigürasyon, gövde boyutlarını, verimliliği, hareket kabiliyetini ve sonraki süreçleri değiştirdi - hepsi tek bir tercihten kaynaklandı: harmanlama odasına büyük miktarda saman getirmemek.
Yeni nesil geliştirmenin merkezinde sadece beygir gücü yarışı yok. Kayıp oranını bir kısıtlama olarak ele alan seyahat hızı kontrolü, verim, nem ve proteinin konum etiketli ölçümü, GNSS ve ürün bilgilerini kullanan yönlendirme, denetim ve güvenliği içeren otonom çalışma ve dizel verimliliğindeki iyileştirmelere dayalı kademeli elektrifikasyon - makine, ölçüm, kontrol ve çiftlik yönetimi verileri tek bir makine içinde bir araya geliyor. Bir biçerdöveri anlamanın kısayolu, dışarıdan görülebilen sıra sayısı değil; hangi malzemenin hangi yoldan, ne kadar sürede, nereye gittiğini takip etmektir.
Daha hızlı kesim her zaman hasat verimliliğini artırır mı?
Harmanlama ve ayırma darboğaz haline gelebilir. Sadece seyahat hızını artırmak yerine, tüm süreç boyunca tahıl kayıplarını ve tıkanmaları kontrol edin.
Referanslar
- Kubota: Biçerdöver/Bağlayıcı/Hasat Makinesi listesi (3 Eylül 2026'da onaylandı)
- Kubota: Agri Robo DR6130A (fiyat referans tarihi: 1 Temmuz 2026, sayfada belirtildiği gibi)
- Yanmar: YH6135 / YH7135 (3 Eylül 2026'da onaylandı)
- Yanmar: 2026 YAZ Baş Beslemeli Biçerdöver (3 Eylül 2026'da onaylandı)
- [Iseki: 2026 Mali Yılı ilk yarısı] Yeni ürünler (3 Eylül 2026'da onaylandı)
- Iseki: Japonya HJ6130-Z (3 Eylül 2026'da onaylandı)
- NARO: Biçerdöverin baş besleme performansını iyileştirmeye yönelik araştırma
- NARO: Yüksek nemli çeltik pirinci hasadına uyarlanabilir biçerdöverler için seyahat hızı kontrol teknolojisi
- Tarım, Ormancılık ve Balıkçılık Bakanlığı: Akıllı Tarım Teknolojisi Kataloğu (Çeltik/Yüksek Rakımlı Tarım)
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.