Contents — find the section you need
Una mietitrebbia combina tre operazioni in un'unica macchina: taglio del raccolto, trebbiatura del grano dalla pannocchia e separazione del grano dalla paglia e dalla pula. Il modello giapponese a "alimentazione frontale", comune nella coltivazione del riso, alimenta la sezione di trebbiatura solo con la pannocchia, lasciando la paglia lunga all'esterno della macchina. Questa divisione del lavoro, apparentemente semplice, è in realtà un progetto perfezionato per adattarsi al sistema di coltivazione del riso giapponese, che comprende risaie fangose, piccoli appezzamenti, utilizzo della paglia e processi di essiccazione e condizionamento a valle.
Questo articolo si concentra sul flusso interno del materiale, difficile da osservare dal posto di guida. La capacità di una mietitrebbia non è determinata solo dalla potenza o dal numero di file. È una vera e propria fabbrica mobile di separazione che gestisce simultaneamente il volume del raccolto, l'umidità, l'allettamento, le irregolarità del terreno, il tempo di permanenza all'interno della macchina, il flusso d'aria e "la quantità di grano caduta a terra". Salvo diversa indicazione, tutte le specifiche, i prezzi e le descrizioni delle caratteristiche in questo articolo si basano su informazioni pubbliche confermate al 3 settembre 2026.
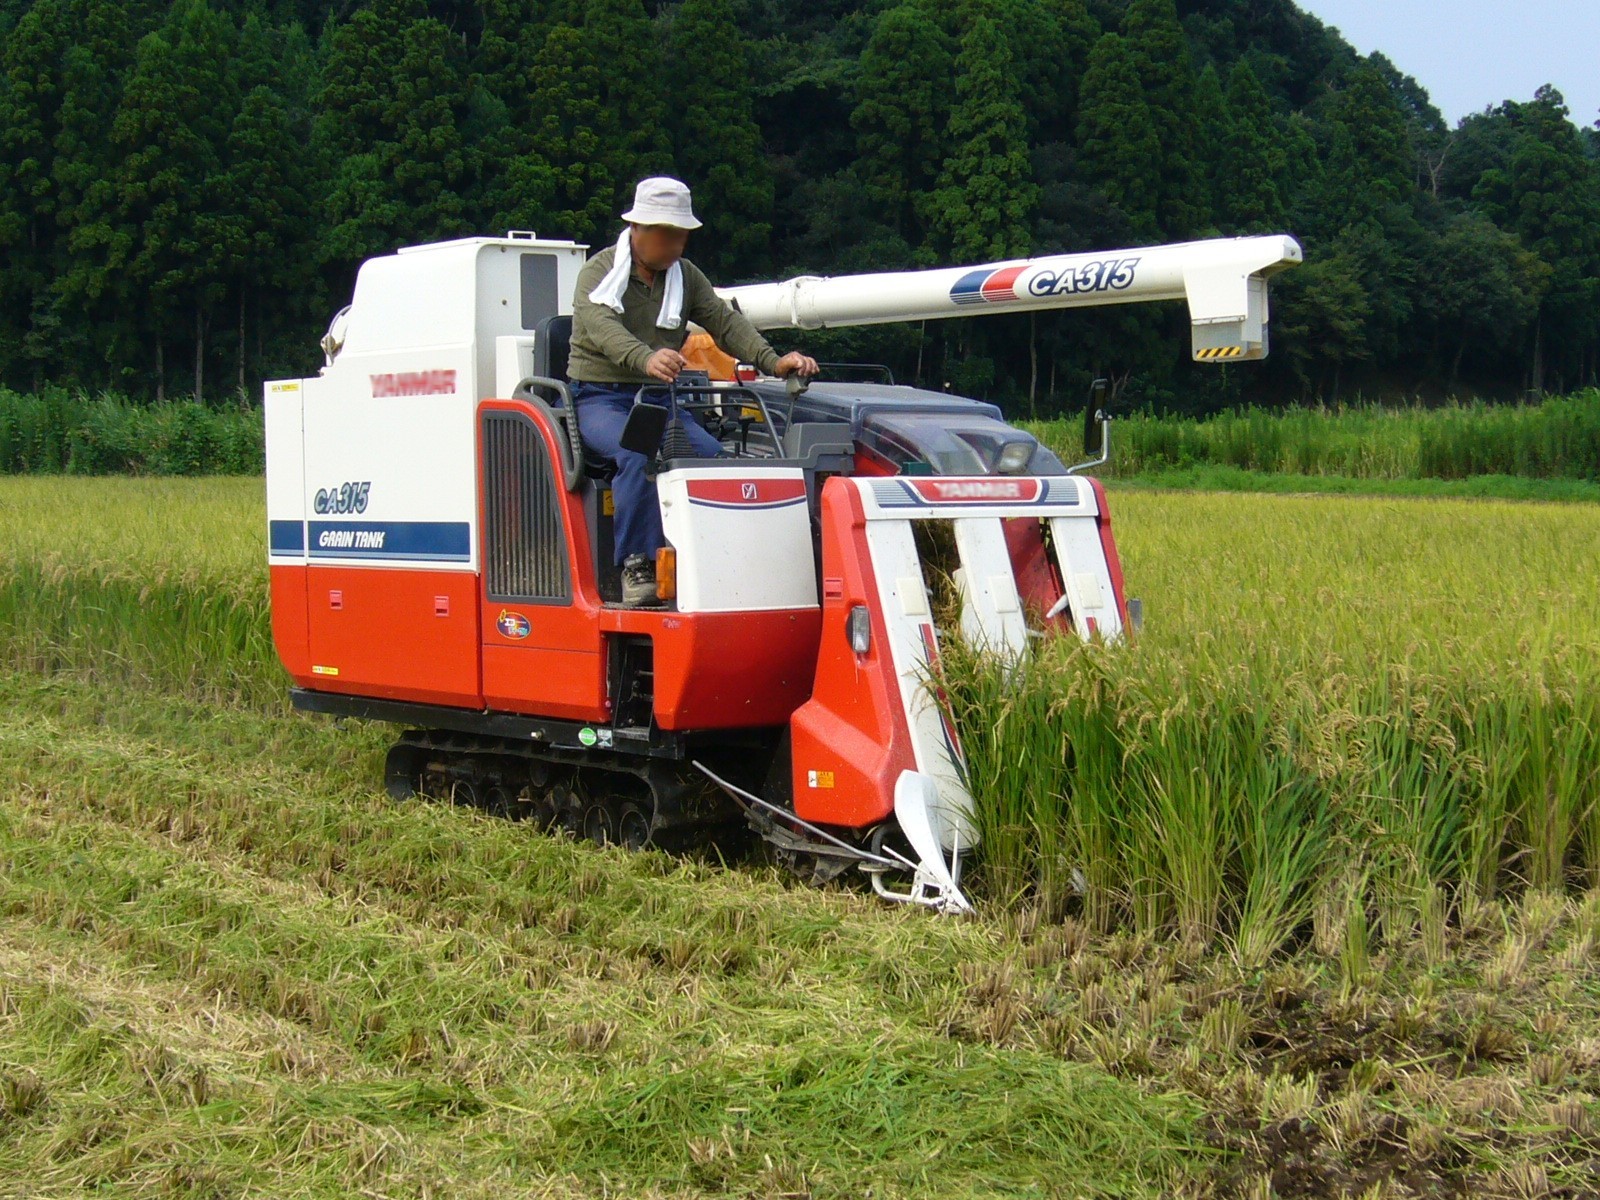 Mietitrebbia a Katori, Giappone
Immagine: Rice-combine-harvester, Katori-city, Japan (katorisi, CC BY 3.0), Wikimedia Commons. Una fotografia scattata sul campo nel 2007, non uno dei modelli attuali descritti di seguito.

Riepilogo in 30 secondi
-
Una mietitrebbia a testata di alimentazione taglia il riso nella sezione di taglio, quindi una catena di alimentazione trasporta solo le pannocchie al cilindro di trebbiatura. Il cilindro separa il grano e un vaglio oscillante e un flusso d'aria di ventilazione separano il grano, i rami del rachide e i frammenti di paglia, inviando il grano pulito al serbatoio di raccolta.
-
La mietitrebbia a testata di tipo giapponese si è evoluta dalla ricerca sui prototipi nazionali degli anni '60 fino alle macchine commerciali. Il contesto è rappresentato dalle esigenze specifiche della coltivazione del riso: le grandi mietitrebbie di tipo tradizionale sono difficili da utilizzare nelle risaie umide con piccoli appezzamenti, e c'è il desiderio di mantenere la paglia di riso intatta anziché triturarla. Non si tratta semplicemente di "una versione ridotta della macchina standard mondiale".
-
Le perdite si suddividono in rottura pre-raccolta, perdita nella testata, trebbiatura incompleta e dispersione nella fase di separazione. Il tasso di perdita totale viene calcolato come la massa di grano non recuperabile divisa per la massa di grano che si sarebbe dovuta ottenere. Migliorare l'efficienza non significa solo aumentare la velocità di avanzamento, ma anche incrementare la produttività, considerando questo tasso come un vincolo.
-
I sensori di resa utilizzano la portata o il peso del serbatoio; i misuratori di umidità utilizzano la resistenza elettrica; un indicatore di qualità rappresentativo è il contenuto proteico del riso integrale stimato tramite infrarossi. Collegando la posizione GNSS e l'ora, si ottengono mappe a maglia di resa, umidità e proteine. Tuttavia, ignorando il ritardo temporale, l'inclinazione e la calibrazione, la mappa sembrerà plausibile pur essendo errata.
-
Tra gli attuali modelli di alimentatori a testata su larga scala, il Kubota Agri Robo DR6130A è una macchina a 6 file da 130 cavalli; gli Yanmar YH6135,A / YH7135,A sono macchine a 6/7 file da 138 cavalli; I modelli HJ6135/HJ7135 di Iseki formano un gruppo di macchine a 6/7 file. La guida autonoma non è sinonimo di "senza conducente, sicuro": si tratta di un sistema operativo che include la supervisione umana, il rispetto dei limiti di campo, lo scarico e il rilevamento degli ostacoli.
Innanzitutto, una distinzione: mietitrebbia a carico normale vs. mietitrebbia a carico diretto
Una mietitrebbia a carico normale (a carico completo, con andana completa) taglia l'intero raccolto all'altezza della testata e alimenta steli, pannocchie e foglie insieme nella sezione di trebbiatura/separazione. Questo formato è stato sviluppato per i grandi campi aridi di grano, mais e soia del Nord America, con testate larghe e un'elevata capacità produttiva. Una mietitrebbia a carico diretto, al contrario, trattiene la base dello stelo di riso con una catena di alimentazione e passa solo la pannocchia nella camera di trebbiatura. Poiché i lunghi steli vengono espulsi all'esterno della macchina, nella sezione di scarico della paglia, il volume di paglia che entra nelle camere di trebbiatura e pulizia si riduce drasticamente.
Questa differenza non riguarda solo il modo in cui il raccolto viene alimentato. Poiché le trebbiatrici tradizionali gestiscono grandi volumi di paglia, necessitano di un'ampia area di separazione e di un'elevata potenza di azionamento, ma in cambio possono cambiare facilmente tipo di raccolto. Le trebbiatrici a carico frontale devono trasportare il riso mantenendone la posizione, il che rende difficile la progettazione del sistema di raccolta e trasporto in condizioni di allettamento, ma possono limitare il carico nella camera di trebbiatura alla sola pannocchia. Questo è ideale per la lavorazione di appezzamenti relativamente piccoli di risaie, per distribuire la pressione al suolo con i cingoli su terreni umidi e per lasciare la paglia nella forma desiderata.
Perché le trebbiatrici a carico frontale sono nate in Giappone?
"Originaria del Giappone" significa che la tradizione delle mietitrebbie a alimentazione frontale, che integrano la raccolta con la trebbiatura e la separazione della sola pannocchia, è nata dalle condizioni di coltivazione del riso in Giappone ed è stata rapidamente perfezionata e diffusa a livello nazionale. Secondo un rapporto dell'ente predecessore del NARO (National Agriculture and Food Research Organization), i primi prototipi di trebbiatrici automatiche e di "mietitrebbie a alimentazione frontale per colture in piedi" furono realizzati nel 1960; nel 1962 diversi produttori studiarono combinazioni di mietitrici con trebbiatrici automatiche; e le prime 100 unità furono commercializzate nel 1966. Nel 1971, si stimava che circa 100.000 unità fossero in uso. Rapporto di ricerca del NARO sul miglioramento delle prestazioni delle mietitrebbie a alimentazione frontale
Ci sono quattro fattori di base. In primo luogo, le risaie sono più morbide dei campi asciutti e all'epoca le parcelle sperimentali erano di piccole dimensioni. Anziché utilizzare un'enorme macchina tradizionale, era più pratico impiegare una mietitrebbia cingolata leggera, in grado di girare anche in capezzagne strette. In secondo luogo, la paglia di riso ha valore come lettiera per il bestiame, compost e per legare/essiccare, quindi la gestione della sola pannocchia si adattava meglio ai processi successivi. In terzo luogo, il riso giapponese tende a presentare variabilità in termini di umidità, allettamento e differenze varietali, e un meccanismo in grado di trattenere e alimentare la pannocchia in modo affidabile risultava vantaggioso sia per la qualità che per ridurre le perdite. In quarto luogo, vi era una forte esigenza di ridurre la manodopera nell'intera catena di trapianto, raccolta ed essiccazione/condizionamento, consentendo ai produttori di macchine agricole e agli istituti di ricerca pubblici di ripetere cicli di sperimentazione, produzione di massa e miglioramento.
Pertanto, definire la mietitrebbia con alimentazione frontale semplicemente una "piccola mietitrebbia" è riduttivo. Non introducendo la paglia nella macchina, si tratta di un'architettura adattata a un sistema di coltivazione specifico, che modifica l'area di separazione, il flusso d'aria, la rielaborazione e l'allocazione di potenza necessari. Ancora oggi, il sedile dell'operatore posizionato nella parte anteriore destra e la trasmissione a variazione continua tramite motore idraulico rimangono la configurazione di base delle macchine per l'alimentazione della testa. Iseki - l'evoluzione delle macchine agricole
Cosa succede all'interno della macchina: quattro fasi
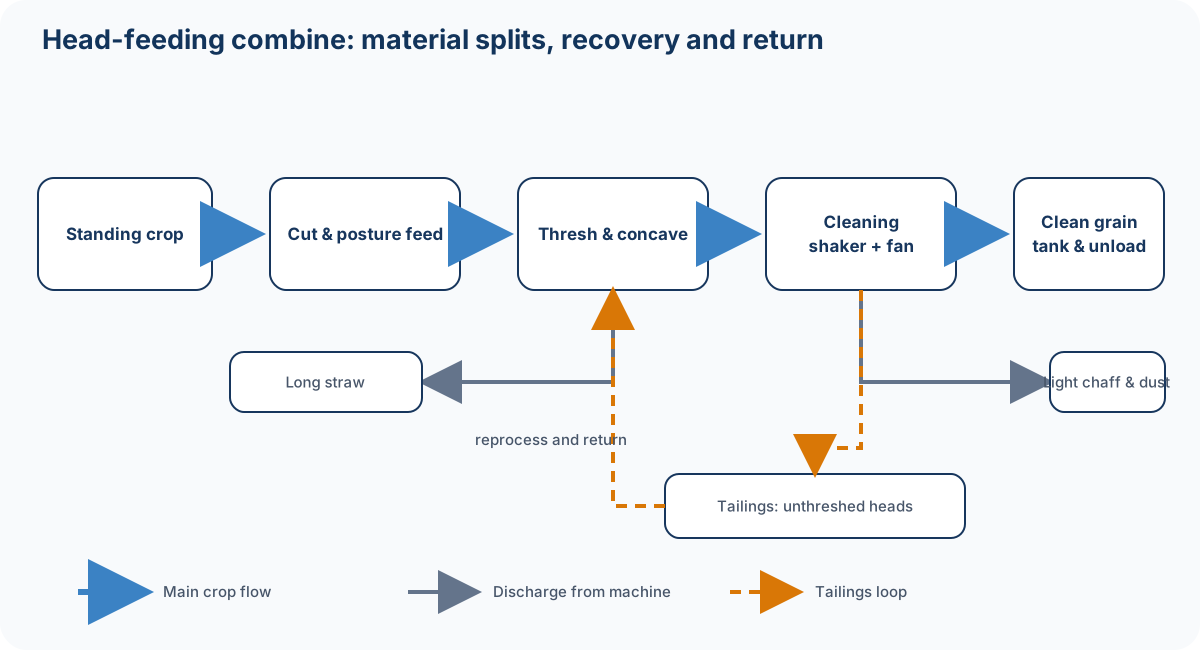
Figura: Creata da Duskcoil. Le frecce mostrano il percorso principale del materiale; nella seconda fase di lavorazione degli scarti, parte del materiale non separato ritorna alla sezione di pulizia.
1. Taglio: Lettura del confine tra il terreno e la risaia
I divisori anteriori separano le colline adiacenti e definiscono il limite della larghezza di lavoro. Un meccanismo di raccolta solleva il riso allettato e il meccanismo di alimentazione trasporta la base dello stelo. La lama di taglio alternata e la lama fissa tranciano lo stelo, mentre la catena di trasporto e le ruote a stella dirigono la punta della pannocchia verso la sezione di trebbiatura. In questo caso, la difficoltà non sta tanto nel "tagliare" quanto nell'alimentare il riso nella posizione corretta senza farlo cadere. Riso allettato, erbacce aggrovigliate e variazioni di assetto della macchina causate dal fango possono causare guasti al meccanismo di raccolta e perdite di raccolto.
Il controllo dell'altezza di taglio è una funzione che impedisce alla sezione di taglio di abbassarsi troppo (il che aspirerebbe fango e steli corti) senza lasciare pannocchie intatte. Il controllo dell'assetto a terra combina sensori di contatto, carico/angolo della sezione di taglio e controllo del livellamento del corpo macchina. Nelle macchine con alimentazione a testa, anche l'altezza alla quale la base dello stelo può essere trasferita alla catena di alimentazione è un vincolo, quindi non si tratta semplicemente di "un'altezza fissa da terra", ma di un controllo che incorpora la postura della coltura, la distanza tra le file, la direzione di allettamento e il rollio del corpo macchina. Tagliare troppo in alto provoca perdite di raccolto non tagliato e danni alla testata; tagliare troppo in basso aumenta l'ingestione di terra e residui, l'usura delle lame e l'intasamento.
2. Trebbiatura: Rimozione del grano dalla pannocchia senza romperlo
La catena di alimentazione afferra il gambo e lo trasporta, facendo passare la pannocchia tra il cilindro di trebbiatura rotante e il controbattitore. L'azione di urto, sfregamento e centrifugazione dei denti di trebbiatura separa il grano dai rami del rachide. Il grano staccato e i piccoli frammenti di paglia cadono verso il basso attraverso il controbattitore, mentre il gambo più grande prosegue verso il percorso di scarico della paglia. La velocità di rotazione del cilindro, la velocità della catena, la forma dei denti e l'apertura del controbattitore determinano il compromesso tra velocità di trebbiatura e tasso di danneggiamento del grano.
Una trebbiatura più energica non è necessariamente più efficace su colture secche. Aumentando eccessivamente la velocità di rotazione, aumentano la rottura, la frammentazione del grano e la rottura della paglia, rendendo la pulizia più difficile. Nel riso umido, le pannocchie sono più difficili da separare, quindi il carico di trebbiatura aumenta anche alla stessa velocità di avanzamento. Il motivo per cui le macchine moderne correggono la velocità di avanzamento e le condizioni di pulizia monitorando il carico del motore, le perdite del cilindro e le perdite del vaglio è proprio per evitare di affidare questa variabilità interamente all'intuito dell'operatore.
3. Pulizia: sfruttare le differenze di movimento del grano, non il peso
La miscela subito dopo la trebbiatura contiene chicchi, ramificazioni del rachide, paglia corta, pannocchie non trebbiate e polvere fine. Il vaglio oscillante disgrega la miscela con un movimento avanti e indietro, formando strati. Il flusso d'aria della ventola di vagliatura spinge i frammenti di paglia più leggeri all'indietro, mentre la densità relativa e la resistenza dell'aria permettono al grano, relativamente più pesante, di cadere attraverso il setaccio. In pratica non si tratta semplicemente di "cadono solo le cose più pesanti", ma di una separazione probabilistica che coinvolge la granulometria, la forma, la velocità iniziale, lo spessore degli strati, la velocità del vento e l'apertura del setaccio.
Le pannocchie non trebbiate e i grossi rami del rachide mescolati al grano vengono raccolti dalla coclea di recupero (seconda) e sminuzzati nel cilindro di trattamento dei residui prima di essere reimmessi nella parte anteriore del vaglio vibrante. Questo ricircolo migliora la precisione della separazione, ma un eccessivo ricircolo aumenta la quantità di materiale presente nel sistema e sovraccarica il vaglio vibrante. Iseki afferma che il suo modello HJ6130/7130 combina un cilindro di trebbiatura lungo e di grande diametro (pubblicamente indicato come 446 mm di diametro, 1.250 mm di larghezza) con il trattamento dei residui. Iseki — Operatività e alta precisione
4. Stoccaggio e scarico: anche il "trasporto" del grano fa parte dell'operazione di raccolta
Il grano pulito viene sollevato nella cisterna di raccolta da una coclea orizzontale e da una coclea di sollevamento. Una volta riempita la cisterna, lo scaricatore (coclea di scarico) ruota ed estende per scaricare il materiale in un camion o in un sacco flessibile. Se il taglio può continuare durante lo scarico, i tempi di attività migliorano, ma il posizionamento rispetto al veicolo ricevente, il rischio di contatto, il fango e la visibilità della punta della coclea diventano nuove problematiche di sicurezza. Quando si parla di "funzionamento autonomo" che include anche "lo scarico è automatizzato", è opportuno verificare se questo aspetto di coordinamento veicolo-macchina sia effettivamente presente.
Lettura della sezione trasversale: potenza, materiale e informazioni seguono percorsi separati
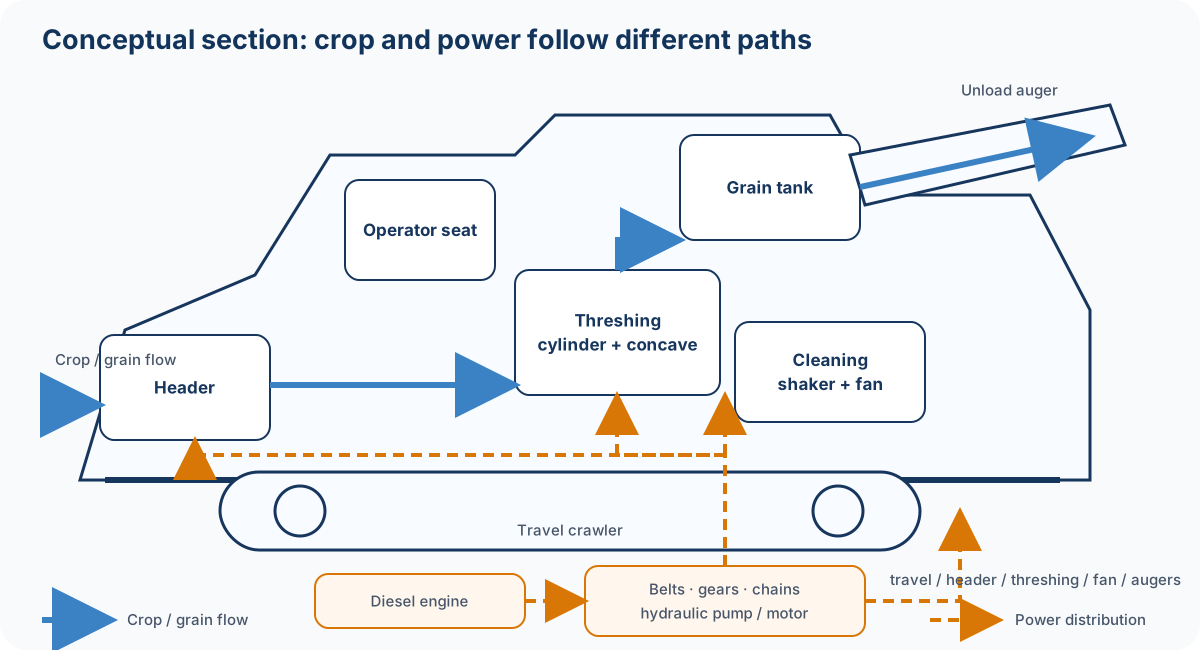
Figura: creata da Duskcoil. La disposizione effettiva dei componenti varia a seconda del modello. Questa sezione trasversale è uno schema concettuale che illustra il punto chiave del sistema di alimentazione della testata: solo le pannocchie entrano nella sezione di trebbiatura.
La potenza del motore viene distribuita tramite cinghie, ingranaggi, catene e pompe idrauliche ai cingoli di traslazione, alla sezione di taglio, al cilindro di trebbiatura, alla ventola e alle coclee. Il flusso del prodotto e il flusso di potenza non sono direttamente proporzionali. Ad esempio, la semplice riduzione della velocità di traslazione diminuisce il volume di prodotto in ingresso per unità di tempo, ma se la rotazione del cilindro e della ventola viene mantenuta, il margine di pulizia aumenta. Al contrario, una riduzione eccessiva del regime del motore consente di risparmiare carburante, ma può compromettere il flusso d'aria e la velocità periferica di trebbiatura, aumentando le perdite. L'obiettivo del controllo non è "sempre il massimo numero di giri" o "sempre il minimo consumo di carburante", bensì la minimizzazione del costo totale di lavoro entro i limiti di qualità, perdite e produttività.
Gestione del tasso di perdita tramite equazione
Sia M_0 la massa di grano recuperabile effettivamente presente sul campo, e M_{\mathrm{tank}} la massa recuperata nel serbatoio del grano. Se la massa che non è stato possibile recuperare durante l'operazione può essere misurata o stimata, il tasso di perdita totale L_{\mathrm{total}} è
Sul campo, pesare direttamente l'intera M_0 non è pratico, quindi le perdite vengono campionate per causa.
Qui L_{\mathrm{pre}} rappresenta la perdita per rottura/allettamento avvenuta prima dell'operazione, L_{\mathrm{header}} rappresenta la perdita durante il taglio e il trasporto, L_{\mathrm{thresh}} rappresenta la perdita di granella non trebbiata sul lato di scarico della paglia e L_{\mathrm{sep}} rappresenta la perdita sul lato di scarico del vaglio/della pula. È fondamentale evitare il doppio conteggio tra questi percorsi, ma questa suddivisione è efficace per stabilire le priorità di correzione. Prelevare un piccolo campione di paglia scaricata e contare le pannocchie non trebbiate, prelevare un campione di granella con un telaio sul lato di scarico della pula e normalizzare la massa per unità di superficie in base alla resa.
La velocità di alimentazione della macchina può essere approssimata come il prodotto della quantità di sostanza secca/granella per unità di area Y, della larghezza di taglio effettiva w e della velocità di avanzamento v.
Tuttavia, in presenza di elevata umidità, steli lunghi e allettamento, anche con la stessa resa di granella Y, il volume di paglia movimentata e il suo intreccio aumentano, quindi la velocità di taglio tollerabile \dot M diminuisce. Quando un operatore decide "oggi taglierò più lentamente", non si tratta della velocità in sé, ma del controllo della velocità di alimentazione che impedisce che lo spessore dello strato vibrante, il carico del cilindro e le letture del sensore di perdita superino i limiti di tolleranza.
Come misurare la resa, la qualità del grano e l'umidità
Il valore della raccolta di dati geolocalizzati durante la raccolta non si limita alla conoscenza della resa media. Anche all'interno di un singolo campo, esistono differenze in termini di terreno, fertilizzazione, gestione idrica, allettamento e malattie, che consentono di valutare la fertilizzazione, la scelta delle varietà e i miglioramenti del drenaggio per la stagione successiva con un livello di precisione superiore rispetto a una "media di campo". Ma i sensori non sono una soluzione miracolosa: è necessario comprendere cosa viene misurato, dove e in quale momento.
| Informazioni | Principio di rilevamento rappresentativo | Cosa viene corretto/calibrato | Esempio di utilizzo |
|---|---|---|---|
| Resa | Portata del grano o peso della cisterna tramite celle di carico | Inclinazione, punto zero, ritardo tra prelievo e misurazione, varietà | Mappe di resa, piano di fertilizzazione |
| Umidità | Resistenza elettrica multigrano, costante dielettrica, ecc. | Temperatura, temperatura del grano, varietà, portata, condizioni di contatto | Piani di essiccazione, controllo qualità |
Dati relativi alla qualità del grano | Spettroscopia di riflettanza nel vicino infrarosso per la stima del contenuto proteico del riso integrale | Curva di calibrazione, temperatura del grano, umidità, contaminazione della finestra ottica | Mappe di proteine/resa, verifica della fertilizzazione |
Posizione/assetto | GNSS, IMU, velocità di avanzamento, direzione | Errore di posizionamento, ritardo, posizione dell'antenna | Assegnazione alla mesh, traiettoria di avanzamento |
Nella mietitrebbia per la determinazione della resa di riso e grano sviluppata da NARO, il peso del serbatoio misurato tramite celle di carico è stato utilizzato per la misurazione della resa, un metodo di resistenza elettrica multigrano per l'umidità e il peso del serbatoio è stato corretto con un sensore di inclinazione. NARO — Mietitrebbia per la determinazione della resa di riso e grano È stata inoltre presentata una mietitrebbia per la misurazione di informazioni biologiche, con una configurazione che gestisce simultaneamente la massa del grano, l'umidità del grano, il contenuto proteico del riso integrale tramite riflettanza nel vicino infrarosso e la massa/umidità della paglia. NARO — Combinazione di misurazione di informazioni biologiche
Il termine "sensore di gusto" è facilmente frainteso. Nella maggior parte dei casi, il sensore non misura direttamente la percezione di "deliziosità" da parte di una persona. Stima il contenuto proteico – un indicatore correlato alla palatabilità del riso – tramite infrarossi vicini e lo collega alla resa, all'umidità e alla posizione. Poiché la palatabilità è determinata da molteplici fattori, tra cui varietà, lavorazione, cottura, umidità, amilosio e proteine, il solo valore proteico non dovrebbe essere interpretato come un punteggio assoluto di palatabilità. Ciononostante, è uno strumento efficace per comprendere la variabilità relativa all'interno di un campo e per verificare se la fertilizzazione azotata è stata applicata in eccesso o in difetto.
È inoltre errato collegare semplicemente la posizione \mathbf p(t) e l'output del sensore q(t) nello stesso istante. C'è un tempo di permanenza \tau tra il taglio e il momento in cui il materiale passa attraverso la trebbiatura, l'elevazione e il sensore. Nella mappatura, q(t) viene concettualmente assegnato a \mathbf p(t-\tau) e i dati ai bordi della parcella e durante le curve vengono ulteriormente esclusi. \tau non è necessariamente costante: varia con il volume del raccolto e il flusso all'interno della cisterna. Questo è il motivo per cui la ricerca sui sensori cita il ritardo temporale, l'inclinazione della macchina, la bassa portata e la durata come problematiche. Rapporto di ricerca NARO
Kubota afferma che la DR6130A è dotata di serie di sensori di gusto/resa e può collegare le mappe mesh di gusto/resa a KSAS. Secondo l'elenco di compatibilità, anche le DR6115/DR6130 e DR575/DR595 hanno impostazioni standard o opzionali a seconda delle specifiche. Kubota — Elenco macchine compatibili
Confronto delle specifiche pubbliche dei modelli attuali
La tabella seguente non confronta tutte le specifiche di catalogo, ma estrae, all'interno della stessa categoria di "mietitrebbia per riso di grandi dimensioni con alimentazione a testata", gli indicatori che possono essere ricavati in modo affidabile dalle pagine pubbliche. I prezzi variano in base alle specifiche, alla regione e agli optional, pertanto le decisioni di acquisto dovrebbero essere riconfermate con un preventivo del rivenditore. La data di riferimento è il 3 settembre 2026 e la pagina dei prezzi di Kubota indica esplicitamente che riflette i prezzi al 1° luglio 2026.
| Produttore e modello | Numero di file / Produzione massima | Caratteristiche principali dichiarate pubblicamente | Prezzo dichiarato pubblicamente, ecc. | URL ufficiale |
|---|---|---|---|---|
| Kubota Agri Robo DR6130A | 6 file, 130 CV | Funzionamento autonomo con operatore a bordo, sensori di gusto/resa di serie, comunicazione diretta con KSAS | Prezzo al dettaglio consigliato dal produttore: 26.059.000 ¥ (IVA inclusa) | Elenco prodotti / DR6130A |
| Yanmar YH6135,A | 6 file, 138 CV (101 kW/2.200 giri/min) | Sterzo autonomo, mappatura della resa, controllo del livellamento della carrozzeria, ecc. a seconda delle specifiche | Prezzo al dettaglio consigliato secondo l'esempio di listino dell'estate 2026: 25.938.000 ¥ (IVA inclusa, QXJPUAM2) | Pagina prodotto / Elenco EXPO |
| Yanmar YH7135,A | 7 file, 138 CV | Stessa linea del modello precedente. Combina diverse modalità di guida autonoma dopo aver registrato il perimetro al primo giro | Prezzo al dettaglio consigliato secondo l'esempio del listino estivo 2026: 27.390.000 ¥ (tasse incluse, QXJPUAM2) | Pagina prodotto |
Iseki Japan HJ6135 / HJ7135 | 6 file / 7 file | Nuova serie giapponese. Verificare la denominazione del modello e la scheda tecnica per i dettagli | Prezzo tramite ricerca ufficiale del modello / confermare con il rivenditore | Nuovi prodotti del primo semestre dell'anno fiscale 2026 |
Iseki Japan HJ6130-Z | 6 file | Assistenza alla guida in linea retta basata su GPS, acquisizione automatica dei punti A/B, assistenza alla retromarcia | Pagina prodotto pubblica che include un modello di generazione precedente. Verificare separatamente lo stato delle vendite/prezzo | HJ6130-Z |
Un punto importante da tenere presente durante il confronto: "maggiore potenza" non significa "aumento proporzionale della superficie raccolta all'ora". L'efficienza effettiva sul campo è determinata dalla larghezza di taglio effettiva, dalla velocità di avanzamento, dal tempo impiegato per le manovre di svolta/scarico/rifornimento, dalla riduzione della velocità in caso di allettamento o terreno bagnato e persino dalla capacità di ricezione dell'impianto di essiccazione. Yanmar afferma che, dopo la registrazione manuale del perimetro durante il primo giro, la YH6135,A/YH7135,A può operare circa il 90% della superficie di un campo con guida autonoma. Materiale di lancio Questo non deve essere interpretato come una garanzia che "il 90% sia gestito senza operatore in qualsiasi campo", bensì come una descrizione dell'ambito operativo, basato sui confini del campo, sulle condizioni della coltura e sulla supervisione.
Cosa automatizza effettivamente la guida autonoma?
Ridurre il concetto di "funzionamento autonomo" a una sola parola non rende giustizia alla sostanza della tecnologia. Come minimo, andrebbe scomposto in: (1) sterzata che mantiene la traiettoria rettilinea, (2) rilevamento del lato non tagliato e suo inseguimento con la sezione di taglio, (3) svolta a fine campo, (4) mantenimento dell'altezza di taglio e dell'assetto del veicolo, (5) gestione dello scarico e della posizione del veicolo a serbatoio pieno e (6) arresto in sicurezza in risposta a persone, ostacoli o anomalie di comunicazione.
Il GNSS è un valido riferimento di posizione su lunghi tratti rettilinei e la correzione RTK può raggiungere una precisione relativa dell'ordine del centimetro. Tuttavia, l'allineamento delle file di riso, i confini del campo, i fossi di drenaggio, i dislivelli del terreno e lo slittamento laterale dovuto al fango non possono essere rilevati solo dai satelliti. Pertanto, GNSS, IMU, velocità delle ruote/cingoli, telecamere e sensori per le colture vengono integrati, con lo sterzo e i componenti operativi controllati separatamente in un sistema a circuito chiuso. Il sistema di assistenza alla traiettoria rettilinea HJ6130-Z di Iseki acquisisce automaticamente i punti A/B durante il funzionamento e visualizza la sensibilità GPS e la deviazione dalla linea di riferimento, con l'obiettivo principale di ridurre lo sforzo di sterzata. Iseki — HJ6130-Z
Nella progettazione della sicurezza, la presenza di una persona a bordo, la presenza di un supervisore nelle vicinanze, chi gestisce gli arresti di emergenza e la configurazione di una geofence che mantiene la macchina all'interno del campo sono importanti tanto quanto le prestazioni della macchina stessa. La stagione del raccolto si protrae fino al crepuscolo, la polvere riduce la visibilità e lo scarico a fianco di un camion durante la marcia è una pratica comune. L'automazione può ridurre la fatica e la necessità di operatori specializzati, ma non elimina completamente la gestione delle eccezioni. Il manuale d'uso del produttore, le linee guida regionali in materia di sicurezza e l'ispezione pre-operativa sul campo hanno la priorità.
Il ruolo del diesel e lo stato attuale dell'elettrificazione
Il motivo per cui il motore principale delle grandi mietitrebbie rimane prevalentemente diesel risiede nella necessità di mantenere carichi elevati per lunghi periodi, nella rapidità di rifornimento, nell'elevata densità energetica per unità di peso e nella potenza di picco necessaria per azionare simultaneamente avanzamento, trebbiatura, pulizia e impianto idraulico. Il motore non serve solo per la trazione, ma è anche il motore che mantiene in rotazione costante cilindri, ventola, pompe idrauliche e coclee. Poiché il carico varia bruscamente in base al volume del raccolto, l'iniezione elettronica del carburante, la sovralimentazione, il post-trattamento dei gas di scarico e il controllo della velocità di rotazione vengono utilizzati congiuntamente per soddisfare sia le normative sulla coppia che quelle sulle emissioni.
Tuttavia, "elettrificazione" non significa necessariamente "sostituire immediatamente il motore principale con una batteria". Ciò che sta progredendo per primo nelle macchine agricole è l'elettrificazione delle attrezzature ausiliarie, la riduzione dei tempi di inattività, l'assistenza di picco a batteria, gli attuatori elettrici per gli attrezzi e le piccole macchine ricaricabili/sostituibili. Elettrificare completamente a batteria una mietitrebbia di grandi dimensioni con sistema di alimentazione frontale per un funzionamento continuo durante tutta la giornata presenta notevoli difficoltà: l'energia necessaria, l'infrastruttura di ricarica, la sicurezza ad alta tensione in presenza di fango e polvere e la compattazione del terreno dovuta al peso aggiuntivo. Anche utilizzando ancora il diesel, la riduzione delle perdite idrauliche e l'eliminazione delle riprocessazioni non necessarie alla velocità di marcia ottimale rappresentano di per sé un passo significativo verso la decarbonizzazione.
Nel frattempo, l'elettrificazione sta effettivamente progredendo. Tra i nuovi prodotti per il primo semestre dell'anno fiscale 2026, Iseki include un trattorino rasaerba elettrico, l'SXGE2, destinato al mercato europeo, dotato di una batteria agli ioni di litio da 7,92 kWh. Iseki - Nuovi prodotti per il primo semestre dell'anno fiscale 2026 L'applicazione e le dimensioni sono diverse da quelle di una mietitrebbia, ma si tratta di un esempio concreto di come le macchine agricole stiano accumulando esperienza con batterie, BMS, progettazione per la durabilità ambientale e operazioni di ricarica. Anziché assistere a una convergenza improvvisa del futuro verso una delle tecnologie diesel, ibride in serie, batterie intercambiabili, biocarburanti o celle a combustibile, è più probabile che si parta da una coesistenza adattata alle ore di lavoro, alle condizioni del campo e all'alimentazione elettrica.
Ultime ricerche: Trattare il riso ad alto contenuto di umidità come un "problema di controllo della velocità"
Un'importante direzione di ricerca recente consiste nell'integrare le informazioni dei sensori nel sistema di controllo durante la raccolta stessa, e non solo nella creazione di una mappa post-raccolta. NARO, Iseki e l'Università di Miyazaki, tra gli altri, hanno annunciato nel 2026 un metodo di controllo della velocità di avanzamento per il riso grezzo ad alto contenuto di umidità (umidità del grano pari o superiore al 25%), utilizzando la coppia come indicatore del carico di trebbiatura e un sensore di flusso del grano come indicatore delle perdite dovute alla pulizia/scarico della pula. Quando la produttività è elevata, la velocità di avanzamento viene ridotta; quando c'è margine, viene aumentata, con l'obiettivo di ottenere sia l'efficienza del lavoro che la riduzione delle perdite in condizioni di elevata umidità. Comunicato stampa NARO
Questa ricerca dimostra che l'automazione delle mietitrebbie non si limita a "un'intelligenza artificiale che controlla il volante". Con l'input x=[\text{torque},\text{loss flow rate},\text{moisture},\text{attitude}] e la velocità di avanzamento v come variabili manipolate, il controllo è concettualmente simile a un'ottimizzazione vincolata.
dove L rappresenta la perdita e T il carico di trebbiatura. Su una macchina reale, tenere conto degli errori del modello e dei guasti dei sensori significa evitare di modificare bruscamente la velocità, di passare a una velocità ridotta di sicurezza o di arrestarsi in condizioni anomale e di impostare limiti massimi in base alle condizioni della coltura. La stima dell'allettamento basata su telecamere, la previsione dell'intasamento basata su gemelli digitali e la velocità di avanzamento predittiva utilizzando mappe di campo e dati storici di resa sono temi di ricerca che estendono questo quadro.
Punti di controllo per l'uso e la manutenzione
Per evitare di affidare completamente la qualità del raccolto alla macchina, prima dell'uso ispezionare la lama di taglio, i denti di raccolta, la catena di alimentazione, i denti di trebbiatura, il controbattitore, lo scuotitore, la ventola, le coclee e i cingoli. Una lama di taglio usurata aumenta la resistenza al taglio e il rischio di incidenti dovuti al trascinamento della paglia; un controbattitore intasato altera le condizioni di trebbiatura/pulizia; e la paglia che ostruisce il radiatore provoca il surriscaldamento. Dopo aver modificato un'impostazione, non basarsi solo sulla velocità: osservare attentamente i lati di scarico della paglia e della pula per confermare eventuali perdite e contaminazioni.
| Sintomo | Primo sospetto | Approccio alla regolazione/verifica |
|---|---|---|
| Pannocchie rimaste, cumuli di paglia abbattuti | Raccoglitore, divisori, altezza di taglio, velocità di avanzamento | Regolare in base alla direzione di allettamento, non abbassare eccessivamente la sezione di taglio, verificare il passaggio di consegne |
| Molte pannocchie non trebbiate nella paglia scaricata | Cilindro, controbattitore, velocità della catena | Verificare l'umidità/varietà e correggere l'eventuale sotto-trebbiatura; non aumentare eccessivamente la velocità di rotazione |
Frammenti di paglia mischiati al grano | Flusso d'aria, setaccio, trattamento degli scarti | Individuare eventuali flussi d'aria insufficienti/eccessivi, aperture del setaccio e sovraccarico |
Presenza di grano sul lato di scarico della pula | Flusso d'aria della ventola, carico del vaglio, velocità di avanzamento | Ridurre prima il volume di ingresso, quindi verificare il flusso d'aria, l'assetto e l'eventuale intasamento del vaglio |
La mappa di resa mostra striature o picchi | Ritardo temporale, calibrazione, GNSS, dati di rotazione | Verificare il sistema di misurazione con controlli di zero e peso, bordi del filtro e curve |
Anche la sicurezza dell'operatore è parte integrante delle prestazioni. Non trascurare le nozioni di base: non pulire mai con i coperchi delle parti rotanti, le cinghie o le catene rimosse; assicurarsi sempre che il motore e la rotazione si siano arrestati prima di rimuovere un'ostruzione; non forzare curve strette su pendii o vicino a canali di irrigazione; e tenere la coclea di scarico lontana da linee elettriche e persone. Il manuale d'uso del produttore e le etichette di avvertenza specifiche per la macchina hanno sempre la precedenza sulle dichiarazioni generali qui riportate.
Riepilogo
Una mietitrebbia a alimentazione frontale è una macchina che esegue in sequenza continua le operazioni di taglio, trebbiatura della sola pannocchia, pulizia tramite flusso d'aria e scuotimento, e stoccaggio/scarico in una cisterna. La configurazione, nata dalle esigenze delle risaie, della paglia di riso e delle piccole dimensioni degli appezzamenti giapponesi, ha modificato le dimensioni della macchina, la produttività, la capacità di attraversamento e i processi a valle, il tutto a partire da una singola scelta: non introdurre grandi volumi di paglia nella camera di trebbiatura.
Il fulcro dello sviluppo di nuova generazione non è solo la corsa alla potenza. Il controllo della velocità di avanzamento che considera il tasso di perdita come un vincolo, la misurazione geolocalizzata di resa, umidità e proteine, lo sterzo che utilizza il GNSS e le informazioni sulla coltura, il funzionamento autonomo che include supervisione e sicurezza, e la graduale elettrificazione basata sui miglioramenti dell'efficienza dei motori diesel: macchinari, misurazione, controllo e dati di gestione aziendale sono tutti integrati in un'unica macchina. La chiave per comprendere una mietitrebbia non sta nel conteggio delle file visibile dall'esterno, ma nel tracciare quale materiale percorre quale percorso, in quale tempo e fino a dove.
Un taglio più rapido aumenta sempre la produttività della raccolta?
La trebbiatura e la separazione possono diventare colli di bottiglia.
Verificare le perdite di grano e gli intasamenti durante l'intero processo, anziché limitarsi ad aumentare la velocità di avanzamento.Riferimenti
- Kubota: Elenco mietitrebbie/legatrici/raccoglitrici (confermato il 3 settembre 2026)
- Kubota: Agri Robo DR6130A (data di riferimento del prezzo: 1 luglio 2026, come indicato sulla pagina)
- Yanmar: YH6135 / YH7135 (confermato il 3 settembre 2026)
- Yanmar: Mietitrebbia con alimentazione a testata estiva 2026 (confermato il 3 settembre 2026)
- [Iseki: Nuovi prodotti per il primo semestre dell'anno fiscale 2026 (confermato il 3 settembre 2026)
- Iseki: Giappone HJ6130-Z (confermato il 3 settembre 2026)
- NARO: Ricerca sul miglioramento delle prestazioni delle mietitrebbie con alimentazione frontale
- NARO: Tecnologia di controllo della velocità di avanzamento per mietitrebbie adattabili alla raccolta di riso grezzo ad alto contenuto di umidità
- Ministero dell'Agricoltura, delle Foreste e della Pesca: Catalogo delle tecnologie per l'agricoltura intelligente (riso/coltivazione in zone collinari)
Commenti
Accedi per continuare.
Nessun dato disponibile.