Contents — find the section you need
Ein Mähdrescher vereint drei Arbeitsschritte in einer einzigen Maschine: das Schneiden des Getreides, das Dreschen der Körner aus der Rispe und das Trennen der Körner von Stroh und Spreu. Der in Japan weit verbreitete „Kopfzuführungs“-Typ – vor allem im Reisanbau – führt nur das Rispenende des Reises in die Dreschsektion ein, während das lange Stroh außerhalb der Maschine verbleibt. Diese scheinbar einfache Arbeitsteilung ist in Wirklichkeit eine Konstruktion, die speziell auf das japanische Reisanbausystem mit seinen schlammigen Reisfeldern, kleinen Parzellen, der Strohverwertung und den nachfolgenden Trocknungs- und Aufbereitungsprozessen abgestimmt ist.
Dieser Artikel konzentriert sich auf den internen Materialfluss, der vom Fahrersitz aus kaum sichtbar ist. Die Leistungsfähigkeit eines Mähdreschers hängt nicht allein von der Motorleistung oder der Anzahl der Reihen ab. Er ist eine mobile Trennanlage, die gleichzeitig Erntemenge, Feuchtigkeit, Lagerung, Bodenunebenheiten, Verweildauer in der Maschine, Luftstrom und die Menge des auf den Boden gefallenen Getreides berücksichtigt. Sofern nicht anders angegeben, basieren alle Spezifikationen, Preise und Funktionsbeschreibungen in diesem Artikel auf öffentlich zugänglichen Informationen (Stand: 3. September 2026).
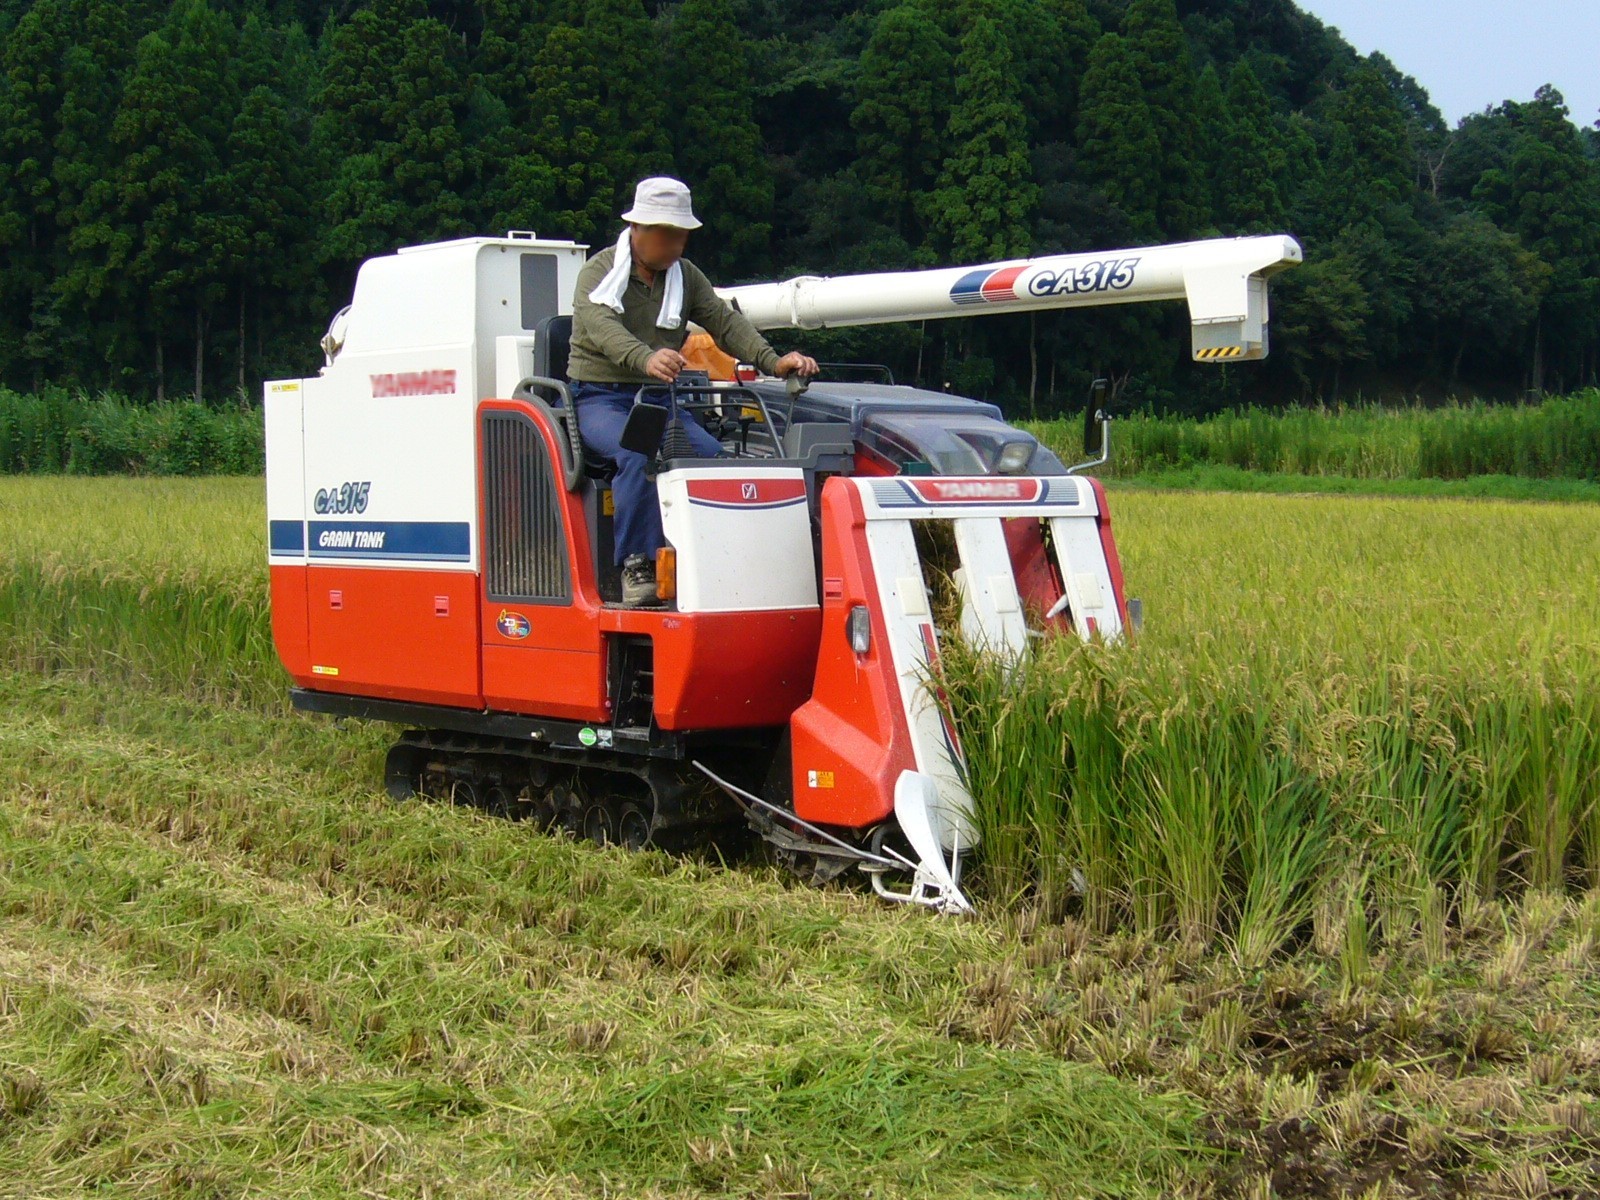 Reismähdrescher in Katori, Japan
Bild: Rice-combine-harvester, Katori-city, Japan (katorisi, CC BY 3.0), Wikimedia Commons. Ein Feldfoto aus dem Jahr 2007, nicht eines der unten beschriebenen aktuellen Modelle.

30-Sekunden-Zusammenfassung
-
Ein Mähdrescher mit Kopfzuführung schneidet den Reis im Schneidwerk. Anschließend transportiert eine Zuführkette nur die Rispen zur Dreschtrommel. Die Dreschtrommel trennt das Korn ab, und ein oszillierender Rüttelsieb sowie ein Worfellüfter trennen Korn, Äste und Strohfragmente. Das gereinigte Korn gelangt in den Korntank.
-
Der japanische Mähdrescher mit Kopfzuführung entwickelte sich in den 1960er-Jahren aus nationalen Prototypenforschungen zu kommerziellen Maschinen. Hintergrund sind die spezifischen Anforderungen des Reisanbaus: Große, herkömmliche Mähdrescher sind in nassen Reisfeldern mit kleinen Parzellen schwer einzusetzen, und es besteht der Wunsch, das Reisstroh intakt zu lassen, anstatt es zu zerkleinern. Es handelt sich hierbei nicht einfach um eine verkleinerte Version der weltweit üblichen Maschine.
Verluste werden unterteilt in Vorernteverluste, Verluste im Dreschkorb, unvollständiges Dreschen und Streuung während der Trennphase. Die Gesamtverlustrate wird als die Masse des nicht gewonnenen Korns geteilt durch die Masse des Korns, die hätte geerntet werden sollen, berechnet. Effizienzsteigerung bedeutet nicht nur höhere Fahrgeschwindigkeit, sondern auch höheren Durchsatz unter Berücksichtigung der Durchsatzrate als limitierenden Faktor.
Ertragssensoren nutzen Durchflussrate oder Tankgewicht; Feuchtigkeitsmesser messen den elektrischen Widerstand; ein repräsentativer Qualitätsindikator ist der mittels Nahinfrarotspektroskopie geschätzte Proteingehalt von braunem Reis. Die Verknüpfung von GNSS-Position und -Zeit erzeugt daraus Netzkarten von Ertrag, Feuchtigkeit und Protein. Werden jedoch Zeitverzögerung, Neigung und Kalibrierung vernachlässigt, erscheint die Karte zwar plausibel, ist aber fehlerhaft.
Unter den aktuellen Großmaschinen zur Kornbeschickung ist die Kubota Agri Robo DR6130A eine 6-reihige Maschine mit 130 PS. Die Yanmar-Modelle YH6135,A und YH7135,A sind 6- bzw. 7-reihige Mähdrescher mit 138 PS; die Iseki-Modelle HJ6135 und HJ7135 bilden eine 6- bzw. 7-reihige Modellgruppe. Autonomes Lenken bedeutet nicht automatisch Sicherheit durch unbemannten Betrieb – es ist ein Betriebssystem, das menschliche Überwachung, Feldgrenzen, Entladung und Hinderniserkennung umfasst.
Zunächst eine Unterscheidung: Standard-Mähdrescher vs. Mähdrescher mit Vorsatzschneidwerk
Ein Standard-Mähdrescher (mit Vorsatzschneidwerk, Vollschwaden-Mähdrescher) schneidet das gesamte Erntegut am Schneidwerk und führt Stängel, Rispen und Blätter gemeinsam dem Dresch-/Abscheidewerk zu. Dieses Bauart wurde für die großen, trockenen Felder von nordamerikanischem Weizen, Mais und Sojabohnen mit breiten Schneidwerken und hohem Durchsatz entwickelt. Ein Mähdrescher mit Kopfzuführung hält den Reishalm am Ansatz mit einer Zuführkette und leitet nur die Rispe in die Dreschkammer. Da die langen Halme außerhalb der Maschine in den Strohauswurf gelangen, wird die Strohmenge, die in die Dresch- und Reinigungskammer gelangt, deutlich reduziert.
Dieser Unterschied betrifft nicht nur die Zuführung des Ernteguts. Da herkömmliche Mähdrescher große Strohmengen verarbeiten, benötigen sie eine große Trennfläche und hohe Antriebsleistung, können aber im Gegenzug problemlos zwischen verschiedenen Getreidearten wechseln. Mähdrescher mit Kopfzuführung müssen den Reis in seiner Position halten, was die Aufnahme und den Transport bei gelagertem Reis erschwert – sie können jedoch die Belastung der Dreschkammer auf die Rispe beschränken. Dies ist ideal für das Wenden der relativ kleinen Reisfelder, die gleichmäßige Bodenverteilung durch Raupenketten auf nassem Boden und das Belassen des Strohs in der gewünschten Form.
Warum stammt der Mähdrescher mit Kopfzuführung aus Japan?
„Ursprünglich aus Japan“ bedeutet, dass die Entwicklung praktischer Mähdrescher mit integrierter Ährenzuführung – die Schneiden, Dreschen und die Trennung der Rispen kombinieren – auf den Reisanbaubedingungen in Japan basiert und dort rasch weiterentwickelt und verbreitet wurde. Laut einem Bericht der Vorgängerorganisation von NARO (Nationale Forschungsorganisation für Landwirtschaft und Ernährung) wurden 1960 erste Prototypen von automatischen Dreschmaschinen und „Dreschmaschinen mit integrierter Ährenzuführung für stehendes Getreide“ entwickelt. 1962 forschten mehrere Hersteller an Kombinationen von Mähdreschern mit automatischen Dreschmaschinen, und die ersten 100 Einheiten wurden 1966 kommerzialisiert. Bis 1971 waren Berichten zufolge rund 100.000 Einheiten im Einsatz. NARO-Forschungsbericht zur Verbesserung der Leistung von Mähdreschern mit integrierter Ährenzuführung
Es gibt vier Hintergrundfaktoren. Erstens ist der Boden in Reisfeldern weicher als in Trockenfeldern, und zweitens waren die Feldparzellen damals klein. Anstatt einer großen Standardmaschine einzusetzen, erwies sich ein leichter Raupenschlepper, der auch in engen Vorgewenden manövrieren konnte, als praktischer. Zweitens ist Reisstroh als Einstreu, Kompost und zum Binden/Trocknen wertvoll, weshalb die Verarbeitung nur der Rispe besser zu den nachfolgenden Prozessen passte. Drittens weist japanischer Paddyreis häufig Schwankungen hinsichtlich Feuchtigkeit, Lagerung und Sortenunterschieden auf. Ein Mechanismus, der die Rispe zuverlässig hielt und zuführte, war daher sowohl für die Qualität als auch zur Minimierung von Ernteverlusten von Vorteil. Viertens bestand ein großer Bedarf an einer arbeitssparenden Lösung für die gesamte Kette von Pflanzung, Ernte und Trocknung/Konditionierung, wodurch Landmaschinenhersteller und öffentliche Forschungseinrichtungen wiederholt Experimente durchführen, Serienproduktionen realisieren und Verbesserungen erzielen konnten.
Die Bezeichnung des Mähdreschers mit Rispenzuführung als „kleiner Mähdrescher“ ist daher unzureichend. Durch den Verzicht auf Strohzuführung handelt es sich um eine an ein Anbausystem angepasste Konstruktion, die den benötigten Trennbereich, die Luftzirkulation, die Aufbereitung und die Energieverteilung verändert. Auch heute noch sind der Fahrersitz vorne rechts und das stufenlose Getriebe über einen Hydraulikmotor die grundlegende Bauweise von Kopfzuführungsmaschinen. Iseki – Die Evolution der Landmaschinen
Was passiert im Inneren der Maschine: Vier Phasen
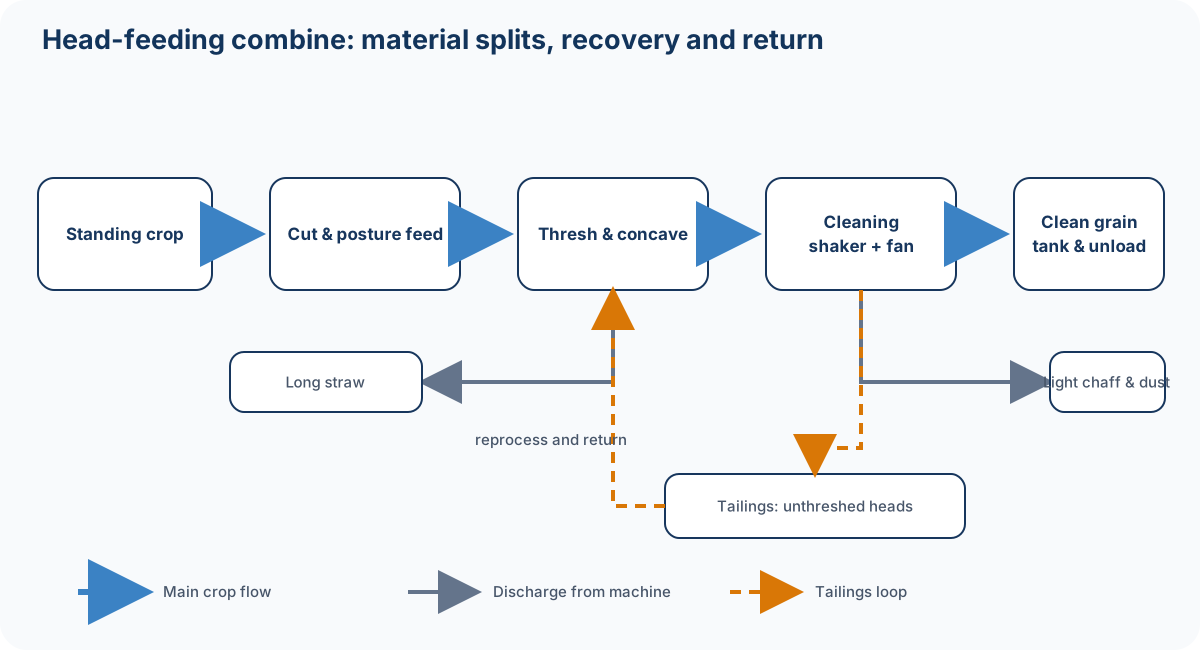
Abbildung: Erstellt von Duskcoil. Die Pfeile zeigen den Hauptmaterialweg; bei der Verarbeitung der Reststoffe (2.) gelangt ein Teil des nicht abgetrennten Materials zurück in den Reinigungsbereich.
1. Schneiden: Erkennen der Grenze zwischen Boden und Reis
Die vorderen Trennwände trennen benachbarte Reisfelder, und die Trennwand definiert die Grenze der Arbeitsbreite. Ein Aufnahmemechanismus hebt festsitzenden Reis an, und der Einzugsmechanismus transportiert die Basis des Halms. Das hin- und hergehende Schneidmesser und das feststehende Messer schneiden den Halm ab, und die Förderkette sowie die Sternräder führen die Rispenspitze zum Dreschwerk. Die Schwierigkeit liegt hier weniger im Schneiden selbst, sondern vielmehr darin, den Reis anschließend in der richtigen Position zuzuführen, ohne ihn fallen zu lassen. Festliegender Reis, verhedderte Unkräuter und durch Schlamm verursachte Lageveränderungen der Maschine führen zu Aufnahmeproblemen und Mähdrescherverlusten.
Die Schnitthöhenregelung verhindert, dass das Schneidwerk zu tief einsinkt (was Schlamm und kurze Halme ansaugen würde), ohne dass Rispen ungeschnitten bleiben. Die Bodenanpassung kombiniert Kontaktsensoren, die Last/den Winkel des Schneidwerks und die Nivellierung des Maschinenaufbaus. Bei Maschinen mit Kopfzuführung ist auch die Höhe, in der die Halmbasis an die Zuführkette übergeben werden kann, ein limitierender Faktor. Es handelt sich also nicht einfach um eine „feste Höhe über dem Boden“, sondern um eine Regelung, die die Pflanzenlage, den Reihenabstand, die Richtung des Festliegens und die Seitenneigung des Maschinenaufbaus berücksichtigt. Wird zu hoch geschnitten, bleiben Reiskörner ungeschnitten und es kommt zu Mähdrescherverlusten. Wird zu tief geschnitten, gelangen mehr Erde und Stängel ins Futter, der Messerverschleiß steigt und es kommt zu Verstopfungen.
2. Dreschen: Das Korn schonend von der Rispe trennen
Die Förderkette greift den Stängel und transportiert ihn, wobei der Rispenabschnitt zwischen der rotierenden Dreschtrommel und dem Dreschkorb hindurchgeführt wird. Die Dreschzähne lösen das Korn durch Schlagen, Reiben und Zentrifugalkraft von den Ästen. Das abgelöste Korn und kleine Strohfragmente fallen durch den Dreschkorb nach unten, während der größere Stängel zum Strohauswurf gelangt. Die Drehzahl der Dreschtrommel, die Kettengeschwindigkeit, die Zahnform und die Dreschkorböffnung bestimmen das Verhältnis zwischen Dreschleistung und Kornbeschädigung.
Eine stärkere Dreschleistung ist bei trockenem Getreide nicht unbedingt besser. Eine zu hohe Drehzahl führt zu mehr Kornbruch, Rissbildung und Strohfragmentierung, was die Reinigung erschwert. Bei nassem Reis lassen sich die Rispen schwerer lösen, wodurch die Dreschlast selbst bei gleicher Fahrgeschwindigkeit steigt. Moderne Maschinen korrigieren Fahrgeschwindigkeit und Reinigungsbedingungen durch Überwachung der Motorlast, der Zylinderverluste und der Siebverluste, um diese Schwankungen nicht allein der Intuition des Bedieners zu überlassen.
3. Reinigung: Nutzung der Kornbewegung, nicht des Gewichts
Das Gemisch direkt nach dem Dreschen enthält Körner, Äste, kurzes Stroh, ungedroschene Rispen und Feinstaub. Das oszillierende Sieb zerkleinert das Gemisch durch eine Hin- und Herbewegung und bildet Schichten. Der Luftstrom des Worfelgebläses bläst die leichteren Strohfragmente nach hinten, während das relative spezifische Gewicht und der Luftwiderstand das vergleichsweise schwere Korn durch das Sieb fallen lassen. In der Praxis fallen nicht einfach nur die schweren Teile durch – es handelt sich um eine Wahrscheinlichkeitstrennung, die Korngröße, -form, Anfangsgeschwindigkeit, Schichtdicke, Windgeschwindigkeit und Sieböffnung berücksichtigt.
Ungedroschene Rispen und große Äste, die sich mit dem Getreide vermischt haben, werden von der zweiten Förderschnecke (Abfallschnecke) aufgenommen und im Abfallverarbeitungszylinder aufgelockert, bevor sie wieder vor die Siebmaschine geführt werden. Diese Rezirkulation verbessert die Trenngenauigkeit, jedoch erhöht eine zu hohe Rückführungsmenge die Materialmenge im System und überlastet die Siebmaschine. Iseki gibt an, dass seine HJ6130/7130 einen Dreschzylinder mit großem Durchmesser und langer Länge (öffentlich angegeben: 446 mm Durchmesser, 1250 mm Breite) mit der Abfallverarbeitung kombiniert. Iseki – Bedienbarkeit und hohe Präzision
4. Lagerung & Entladung: Auch der Transport des Getreides ist Teil des Erntevorgangs.
Das gereinigte Getreide wird mittels einer horizontalen Förderschnecke und einer Förderschnecke in den Korntank befördert. Sobald der Tank voll ist, schwenkt die Entladeschnecke und fährt aus, um das Material in einen LKW oder einen flexiblen Containersack zu entladen. Kann das Schneiden während des Entladens fortgesetzt werden, verbessert sich die Betriebszeit, jedoch stellen die Positionierung relativ zum aufnehmenden Fahrzeug, das Kontaktrisiko, Schlamm und die Sichtbarkeit der Schneckenspitze neue Sicherheitsrisiken dar. Wenn von „autonomem Betrieb“ die Rede ist, dass auch das Entladen automatisiert ist, sollte man prüfen, ob diese Fahrzeugkoordination tatsächlich berücksichtigt wird.
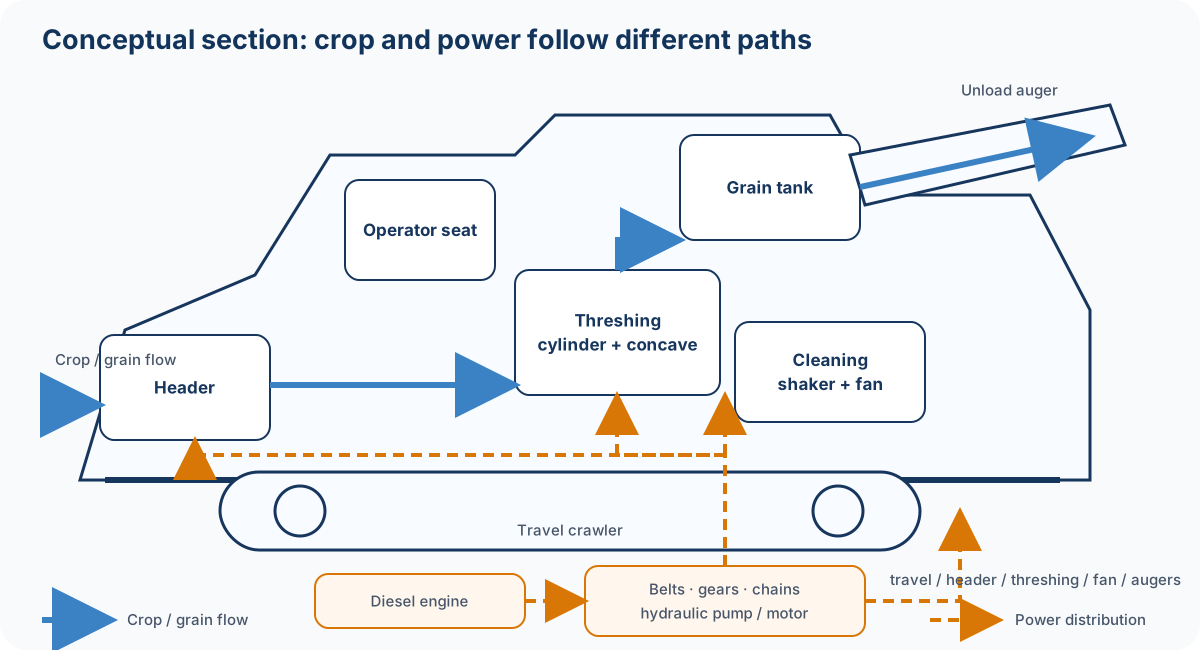
Querschnittsanalyse: Kraft, Material und Information verlaufen getrennt
Behandlung der Verlustrate als Gleichung
Sei M_0 die Masse des tatsächlich auf dem Feld vorhandenen, gewinnbaren Getreides und M_{\mathrm{tank}} die in den Korntank aufgefangene Masse. Lässt sich die während des Betriebs nicht rückgewinnbare Masse messen oder schätzen, ergibt sich die Gesamtverlustrate L_{\mathrm{total}} zu:
Da das direkte Wiegen der gesamten M_0 im Feld unpraktisch ist, werden die Verluste nach Ursache erfasst.
Dabei bezeichnet L_{\mathrm{pre}} den Bruch-/Lagerverlust vor dem Betrieb, L_{\mathrm{header}} den Verlust beim Schneiden und Fördern, L_{\mathrm{thresh}} den Verlust an ungedroschenem Getreide auf der Strohauswurfseite und L_{\mathrm{sep}} den Verlust auf der Sieb-/Spreuauswurfseite. Doppelte Zählungen zwischen diesen Verlustpfaden sind unbedingt zu vermeiden. Diese Aufschlüsselung ist jedoch hilfreich, um Prioritäten für die Nachjustierung festzulegen. Sammeln Sie eine kleine Probe des abgeworfenen Strohs und zählen Sie die ungedroschenen Rispen. Nehmen Sie eine gerahmte Kornprobe auf der Spreuabwurfseite und normieren Sie die Masse pro Fläche auf den Ertrag.
Die Zufuhrrate der Maschine (Förderleistung) kann näherungsweise als Produkt aus Trockenmasse-/Kornmenge pro Flächeneinheit Y, effektiver Schnittbreite w und Fahrgeschwindigkeit v berechnet werden.
Bei hoher Feuchtigkeit, langen Halmen und Lagerungsneigung nehmen jedoch selbst bei gleichem Kornertrag Y das zu verarbeitende Strohvolumen und dessen Verhedderung zu, wodurch die zulässige \dot M sinkt. Wenn ein Bediener beschließt, „heute langsamer zu schneiden“, geht es nicht um die Geschwindigkeit an sich, sondern um die Steuerung der Vorschubgeschwindigkeit. Dadurch wird verhindert, dass die Schichtdicke des Siebsiebs, die Zylinderbelastung und die Messwerte der Verlustsensoren den zulässigen Bereich überschreiten.
Wie man Ertrag, Kornqualität und Feuchtigkeit misst
Der Nutzen der Erfassung positionsbezogener Daten während der Ernte beschränkt sich nicht auf die Ermittlung des Durchschnittsertrags. Selbst innerhalb eines einzelnen Feldes gibt es Unterschiede in Bodenbeschaffenheit, Düngung, Wassermanagement, Lagerung und Krankheiten. Dies ermöglicht es, die Düngung, die Sortenwahl und die Verbesserungen der Entwässerung in der nächsten Saison genauer zu betrachten als anhand eines „Feldmittelwerts“. Sensoren sind jedoch keine Wundermittel – man muss verstehen, was, wo und zu welchem Zeitpunkt gemessen wird.
| Informationen | Repräsentatives Erfassungsprinzip | Was wird korrigiert/kalibriert? | Anwendungsbeispiel |
|---|---|---|---|
| Ertrag | Korndurchflussrate oder Tankgewicht über Wägezellen | Neigung, Nullpunkt, Verzögerung zwischen Aufnahme und Messung, Sorte | Ertragsnetzkarten, Düngungsplanung |
| Feuchtigkeit | Elektrischer Widerstand verschiedener Getreidearten, Dielektrizitätskonstante usw. | Temperatur, Korntemperatur, Sorte, Durchflussrate, Kontaktbedingungen | Trocknungspläne, Qualitätskontrolle |
| Kornqualität | Nahinfrarotspektroskopie zur Bestimmung des Proteingehalts von braunem Reis | Kalibrierkurve, Korntemperatur, Feuchtigkeit, Verschmutzung des optischen Fensters | Protein-/Ertragskarten, Düngungsprüfung |
| Position/Lage | GNSS, IMU, Fahrgeschwindigkeit, Fahrtrichtung | Positionsfehler, Verzögerungszeit, Antennenposition | Netzzuordnung, Fahrtrajektorie |
Beim von NARO entwickelten Reis-/Weizen-Ertragsmähdrescher wurde das Tankgewicht mittels Wägezellen zur Ertragsmessung, das elektrische Widerstandsmessverfahren für verschiedene Getreidearten zur Feuchtigkeitsbestimmung und das Tankgewicht mit einem Neigungssensor korrigiert. NARO – Reis-/Weizen-Ertrags-Mähdrescher Es wurde auch ein Mähdrescher zur Messung biologischer Informationen vorgestellt. Dessen Konfiguration erfasst gleichzeitig Kornmasse, Kornfeuchte, den Proteingehalt von braunem Reis mittels Nahinfrarot-Reflexionsspektroskopie sowie Strohmasse und -feuchte. NARO – Mähdrescher zur Messung biologischer Informationen
Der Begriff „Geschmackssensor“ wird leicht missverstanden. In den meisten Fällen misst der Sensor nicht direkt das subjektive Geschmacksempfinden. Er schätzt den Proteingehalt – einen Indikator für die Schmackhaftigkeit von Reis – mittels Nahinfrarotspektroskopie und verknüpft ihn mit Ertrag, Feuchtigkeit und Position. Da die Schmackhaftigkeit von mehreren Faktoren wie Sorte, Mahlung, Kochvorgang, Feuchtigkeit, Amylose und Protein abhängt, sollte der Proteinwert allein nicht als absoluter Geschmackswert interpretiert werden. Dennoch ist es ein leistungsstarkes Werkzeug, um relative Unterschiede innerhalb eines Feldes zu verstehen und zu überprüfen, ob die Stickstoffdüngung zu niedrig oder zu hoch ist.
Es ist außerdem ein Fehler, die Position \mathbf p(t) und den Sensorausgang q(t) einfach im selben Moment zu verknüpfen. Zwischen dem Schneiden und dem Moment, in dem das Material den Dreschvorgang, die Höhenlage und den Sensor passiert, liegt eine Verweilzeit \tau. Bei der Kartierung wird q(t) konzeptionell \mathbf p(t-\tau) zugeordnet, und Daten an Parzellenrändern und während Kurvenfahrten werden zusätzlich ausgeschlossen. \tau ist nicht unbedingt konstant – es variiert mit dem Erntegutvolumen und dem Durchfluss im Tank. Aus diesem Grund nennt die Sensorforschung Zeitverzögerung, Maschinenneigung, geringe Durchflussrate und Haltbarkeit als Herausforderungen. NARO-Forschungsbericht
Kubota gibt an, dass der DR6130A serienmäßig mit Geschmacks-/Ertragssensoren ausgestattet ist und Geschmacks-/Ertragsmesskarten mit KSAS verknüpfen kann. Laut Kompatibilitätsliste verfügen die Modelle DR6115/DR6130 und DR575/DR595 je nach Ausstattung ebenfalls über Standard- oder optionale Einstellungen. Kubota – Liste kompatibler Maschinen
Vergleich der öffentlich zugänglichen Spezifikationen aktueller Modelle
Die folgende Tabelle stellt nicht alle Katalogspezifikationen im direkten Vergleich dar. Sie enthält innerhalb der Kategorie „Großflächige Reisanbau-Mähdrescher mit automatischer Kornzuführung“ die zuverlässigen Angaben, die öffentlich zugänglich sind. Die Preise variieren je nach Ausstattung, Region und Optionen. Daher sollten Kaufentscheidungen durch ein Händlerangebot bestätigt werden. Als Stichtag gilt der 3. September 2026. Auf der Preisseite von Kubota wird ausdrücklich darauf hingewiesen, dass die Preise vom 1. Juli 2026 gelten.
| Hersteller & Modell | Reihen / Maximale Leistung | Wichtigste öffentlich angegebene Merkmale | Öffentlich angegebener Preis usw. | Offizielle URL |
|---|---|---|---|---|
| Kubota Agri Robo DR6130A | 6 Reihen, 130 PS | Autonomer Betrieb mit Fahrer, Geschmacks-/Ertragssensoren serienmäßig, direkte KSAS-Kommunikation | Unverbindliche Preisempfehlung des Herstellers: 26.059.000 Yen (inkl. MwSt.) | Produktliste / DR6130A |
| Yanmar YH6135,A | 6 Reihen, 138 PS (101 kW/2.200 U/min) | Autonomes Lenken, Yield Mapping, Niveauregulierung etc. je nach Ausstattung | Unverbindliche Preisempfehlung (UVP) gemäß Beispielangebot Sommer 2026: 25.938.000 Yen (inkl. MwSt., QXJPUAM2) | Produktseite / EXPO-Angebot |
| Yanmar YH7135,A | 7 Reihen, 138 PS | Gleiche Motorenfamilie wie oben. Kombiniert mehrere autonome Fahrmodi nach Erfassung des Streckenumfangs in der ersten Runde. | Unverbindliche Preisempfehlung (UVP) gemäß Beispielangebot Sommer 2026: 27.390.000 Yen (inkl. MwSt., QXJPUAM2) | Produktseite |
Iseki Japan HJ6135 / HJ7135 | 6-reihig / 7-reihig | Neue Japan-Serie. Details finden Sie in der Modellbezeichnung und im Datenblatt. | Preis über die offizielle Modellsuche / beim Händler anfragen. | Neue Produkte 1. Halbjahr 2026 |
Iseki Japan HJ6130-Z | 6-reihig | GPS-gestützte Geradeausführung, automatische A/B-Punkterfassung, Rückwärtsfahrhilfe | Öffentliche Produktseite inklusive Vorgängermodell. Verfügbarkeit/Preis separat prüfen. | HJ6130-Z |
Wichtig beim Vergleich: Mehr PS bedeuten nicht automatisch mehr geerntete Fläche pro Stunde. Die tatsächliche Feldeffizienz hängt von der effektiven Schnittbreite, der Fahrgeschwindigkeit, dem Zeitaufwand für Wenden/Entladen/Betanken, der Geschwindigkeitsreduzierung bei Lagerung oder Nässe sowie der Aufnahmekapazität der Trocknungsanlage ab. Yanmar gibt an, dass die YH6135,A/YH7135,A nach manueller Erfassung des Umfangs in der ersten Runde etwa 90 % der Feldfläche autonom bearbeiten können. Startmaterialien Dies ist jedoch keine Garantie dafür, dass „90 % auf jedem Feld unbemannt arbeiten“, sondern beschreibt den Arbeitsbereich, der von den Feldgrenzen, dem Zustand der Pflanzen und der Überwachung abhängt.
Was genau automatisiert der autonome Betrieb?
Die Bezeichnung „autonomer Betrieb“ allein reicht nicht aus, um die Technologie im Detail zu beschreiben. Mindestens sollte der Prozess in folgende Schritte unterteilt werden: (1) Geradeausfahren, (2) Erkennen der ungemähten Seite und Folgen des Mähdreschers, (3) Wenden am Vorgewende, (4) Beibehalten der Schnitthöhe und Fahrzeuglage, (5) Steuern des Entladeverhaltens und Positionsbestimmung des Fahrzeugs bei vollem Tank und (6) sicheres Anhalten bei Personen, Hindernissen oder Kommunikationsstörungen.
GNSS eignet sich hervorragend als Positionsreferenz auf langen Geraden, und die RTK-Korrektur ermöglicht eine relative Genauigkeit im Zentimeterbereich. Reisreihenausrichtung, Feldgrenzen, Entwässerungsgräben, Bodenstufen und seitliches Abrutschen durch Schlamm lassen sich jedoch nicht allein mit Satelliten erfassen. Daher werden GNSS, IMU, Rad-/Raupengeschwindigkeit, Kameras und Pflanzensensoren kombiniert, wobei die Lenkung und die Arbeitskomponenten separat im geschlossenen Regelkreis gesteuert werden. Die Geradeausfahrhilfe HJ6130-Z von Iseki erfasst während des Betriebs automatisch A/B-Punkte und zeigt die GPS-Empfindlichkeit sowie die Abweichung von der Referenzlinie an. Ihr Hauptaugenmerk liegt auf der Reduzierung des Lenkaufwands. Iseki — HJ6130-Z
Bei der Sicherheitskonstruktion ist es genauso wichtig wie die Leistung der Maschine selbst, ob sich eine Person an Bord befindet, ob jemand in der Nähe die Maschine beaufsichtigt, wer Notstopps durchführt und wie ein Geofence konfiguriert ist, der die Maschine innerhalb des Feldes hält. Die Erntezeit dauert bis in die Dämmerung, Staub beeinträchtigt die Sicht, und auch das Entladen neben einem Lkw während der Fahrt kommt vor. Automatisierung kann die Ermüdung und den Bedarf an Fachpersonal reduzieren, aber sie beseitigt nicht die Notwendigkeit, Ausnahmen zu bearbeiten. Die Bedienungsanleitung des Herstellers, regionale Sicherheitsrichtlinien und die Inspektion vor dem Einsatz haben Priorität.
Die Rolle des Dieselmotors und der aktuelle Stand der Elektrifizierung
Der Hauptgrund, warum große Mähdrescher weiterhin überwiegend mit Dieselmotoren betrieben werden, liegt in der anhaltend hohen Last über lange Zeiträume, dem schnellen Betanken, der hohen Energiedichte pro Gewichtseinheit und der Spitzenleistung, die benötigt wird, um gleichzeitig Fahr-, Dresch-, Reinigungs- und Hydraulikantriebe zu betreiben. Der Motor dient nicht nur dem Antrieb – er ist auch das Kraftwerk, das Zylinder, Lüfter, Hydraulikpumpen und Förderschnecken gleichmäßig dreht. Da die Last mit dem Erntegutvolumen stark schwankt, werden elektronisch gesteuerte Kraftstoffeinspritzung, Turboaufladung, Abgasnachbehandlung und Drehzahlregelung kombiniert, um sowohl Drehmoment- als auch Emissionsvorschriften zu erfüllen.
„Elektrifizierung“ bedeutet jedoch nicht zwangsläufig, den Hauptmotor sofort durch eine Batterie zu ersetzen. Im Bereich der Landmaschinen schreitet zunächst die Elektrifizierung von Zusatzgeräten voran, die Reduzierung von Leerlaufzeiten, batteriebasierte Spitzenlastunterstützung, elektrische Aktuatoren für Anbaugeräte und kleine, aufladbare/austauschbare Maschinen. Die vollständige Batterieelektrifizierung eines großen Mähdreschers mit Schneidwerk für den ganztägigen Betrieb stößt auf erhebliche Herausforderungen: den Energiebedarf, die Ladeinfrastruktur, die Hochspannungssicherheit in Schlamm und Staub sowie die Bodenverdichtung durch das zusätzliche Gewicht. Selbst bei weiterhinem Dieselbetrieb ist die Reduzierung von Hydraulikverlusten und die Vermeidung unnötiger Nachbearbeitung bei optimaler Fahrgeschwindigkeit ein wichtiger Schritt zur Dekarbonisierung.
Die Elektrifizierung schreitet derweil stetig voran. Zu den neuen Produkten von Iseki im ersten Halbjahr des Geschäftsjahres 2026 gehört der elektrische Aufsitzmäher SXGE2 für den europäischen Markt, ausgestattet mit einem 7,92 kWh Lithium-Ionen-Akku. Iseki – Neue Produkte im ersten Halbjahr des Geschäftsjahres 2026 Anwendung und Umfang unterscheiden sich zwar von einem Mähdrescher, doch der SXGE2 ist ein praktisches Beispiel dafür, wie Landmaschinen Erfahrungen mit Batterien, Batteriemanagementsystemen (BMS), umweltbeständigem Design und Ladevorgängen sammeln. Anstatt dass sich zukünftige Mähdrescher plötzlich auf Diesel, seriellen Hybridantrieb, Wechselbatterien, Biokraftstoff oder Brennstoffzellen konzentrieren, ist es wahrscheinlicher, dass sie mit einer Koexistenz dieser Technologien beginnen, die auf Betriebszeiten, Feldbedingungen und Stromversorgung abgestimmt ist.
Aktuelle Forschung: Behandlung von Reis mit hohem Feuchtigkeitsgehalt als „Geschwindigkeitsregelungsproblem“
Ein wichtiger neuerer Ansatz ist die Rückführung von Sensordaten in die Steuerung während der Ernte, anstatt nur eine Karte für die Nachernte zu erstellen. NARO, Iseki und die Universität Miyazaki kündigten 2026 unter anderem ein Verfahren zur Fahrgeschwindigkeitsregelung für hochfeuchten Paddyreis (Kornfeuchte 25 % und mehr) an. Dabei wird das Drehmoment als Indikator für die Dreschlast und ein Kornflusssensor als Indikator für Reinigungs- bzw. Spreuverluste genutzt. Bei hohem Durchsatz wird die Fahrgeschwindigkeit reduziert, bei ausreichendem Reservebereich erhöht – mit dem Ziel, sowohl die Arbeitseffizienz als auch die Verluste unter Bedingungen hoher Feuchtigkeit zu minimieren. NARO-Pressemitteilung
Diese Forschung zeigt, dass die Automatisierung von Mähdreschern nicht einfach nur „KI ist, die das Lenkrad dreht“. Mit der Eingangsgröße x=[\text{torque},\text{loss flow rate},\text{moisture},\text{attitude}] und der Fahrgeschwindigkeit v als Stellgröße ist die Regelung konzeptionell einer Optimierung mit Nebenbedingungen sehr ähnlich.
Dabei ist L der Verlust und T die Dreschlast. Bei einer realen Maschine bedeutet die Berücksichtigung von Modellfehlern und Sensorausfällen, die Geschwindigkeit nicht abrupt zu ändern, sondern bei abnormalen Bedingungen auf eine sichere niedrige Geschwindigkeit zu wechseln oder anzuhalten und je nach Erntebedingung Obergrenzen festzulegen. Kamerabasierte Lagerungsschätzung, Verstopfungsvorhersage mittels digitaler Zwillinge und die Vorhersage der Fahrgeschwindigkeit anhand von Feldkarten und Ertragsdaten sind Forschungsthemen, die dieses Rahmenwerk erweitern.
Kontrollpunkte für Betrieb und Wartung
Um die Erntequalität nicht allein der Maschine zu überlassen, überprüfen Sie vor dem Betrieb das Schneidmesser, die Aufnahmezinken, die Förderkette, die Dreschzähne, den Dreschkorb, den Rüttelkorb, das Gebläse, die Förderschnecken und die Raupenfahrwerke. Ein verschlissenes Schneidmesser erhöht den Schnittwiderstand und das Risiko von Einziehunfällen; ein verstopfter Dreschkorb verändert die Dresch- und Reinigungsbedingungen; und Strohablagerungen im Kühler führen zu Überhitzung. Nach einer Einstellungsänderung sollten Sie sich nicht allein auf die Geschwindigkeit verlassen – beobachten Sie den Stroh- und Spreuauswurf, um Verluste und Verunreinigungen festzustellen.
| Symptom | Erster Verdacht | Vorgehensweise bei der Einstellung/Überprüfung |
|---|---|---|
| Zurückgebliebene Rispen, abgeflachte Halme | Aufnahme, Trennwände, Schnitthöhe, Fahrgeschwindigkeit | An die Lagerrichtung anpassen, Schneidwerk nicht zu weit absenken, Übergabe überprüfen |
| Viele ungedroschene Rispen im ausgeworfenen Stroh | Dreschtrommel, Dreschkorb, Kettengeschwindigkeit | Feuchtigkeit/Sorte prüfen und bei Unterdreschen korrigieren; Drehzahl nicht zu hoch einstellen |
| Strohfragmente im Getreide vermischt | Luftstrom, Sieb, Reststoffverarbeitung | Unzureichender/übermäßiger Luftstrom, Sieböffnung und Überlastung isolieren |
Getreide auf der Spreuauswurfseite vorhanden | Lüfterluftstrom, Siebbelastung, Fahrgeschwindigkeit | Zuerst die Eingangsmenge reduzieren, dann Luftstrom, Ausrichtung und Verstopfung des Siebs prüfen |
Ertragskarte zeigt Streifen oder Spitzen | Zeitverzögerung, Kalibrierung, GNSS, Kurvendaten | Messsystem mit Nullpunkt- und Gewichtsprüfungen, Filterkanten und Kurven überprüfen |
Die Sicherheit des Bedieners ist ebenfalls wichtig. Beachten Sie die Grundlagen: Reinigen Sie niemals mit abgenommenen Abdeckungen über rotierenden Teilen, Riemen oder Ketten; vergewissern Sie sich immer, dass Motor und Rotation zum Stillstand gekommen sind, bevor Sie eine Verstopfung beseitigen; erzwingen Sie keine scharfen Kurven an Hängen oder in der Nähe von Bewässerungskanälen; und halten Sie die Entladeschnecke von Stromleitungen und Personen fern. Die Bedienungsanleitung und die Warnhinweise des Herstellers für die jeweilige Maschine haben immer Vorrang vor den hier gegebenen allgemeinen Hinweisen.
Zusammenfassung
Ein Mähdrescher mit Vorschub ist eine Maschine, die Schneiden, Dreschen (nur der Rispe), Reinigen durch Luftstrom und Rütteln sowie das Lagern/Entladen in einen Tank in einem kontinuierlichen Arbeitsgang durchführt. Diese Bauweise entstand aufgrund der Gegebenheiten der japanischen Reisfelder, des Reisstrohs und der kleinen Parzellen. Dadurch veränderten sich die Abmessungen, der Durchsatz, die Wendigkeit und die nachgelagerten Prozesse – alles aus einer einzigen Entscheidung heraus: keine großen Strohmengen in die Dreschkammer zu bringen.
Im Mittelpunkt der Entwicklung der nächsten Generation steht nicht nur die reine Leistungssteigerung. Fahrgeschwindigkeitsregelung unter Berücksichtigung der Verlustrate, positionsgenaue Messung von Ertrag, Feuchtigkeit und Proteingehalt, Lenkung mit GNSS und Ernteinformationen, autonomer Betrieb mit Überwachung und Sicherheit sowie die schrittweise Elektrifizierung basierend auf Verbesserungen der Dieseleffizienz – Maschinentechnik, Messung, Steuerung und Betriebsmanagementdaten sind in einer einzigen Maschine integriert. Der Schlüssel zum Verständnis eines Mähdreschers liegt nicht in der von außen sichtbaren Reihenanzahl, sondern darin, nachzuvollziehen, welches Material welchen Weg in welcher Zeit wohin zurücklegt.
Führt schnelleres Schneiden immer zu einem höheren Erntedurchsatz?
Dreschen und Trennen können zu Engpässen führen. Überprüfen Sie Getreideverluste und Verstopfungen im gesamten Prozess, anstatt nur die Fahrgeschwindigkeit zu erhöhen.
Referenzen
- Kubota: Liste der Mähdrescher/Bindemittel/Erntemaschinen (bestätigt am 3. September 2026)
- Kubota: Agri Robo DR6130A (Preisreferenzdatum: 1. Juli 2026, wie auf der Seite angegeben)
-
Yanmar: YH6135 / YH7135 (bestätigt am 3. September 2026)
-
Yanmar: Mähdrescher mit Vorgebissführung Sommer 2026 (bestätigt am 3. September 2026)
-
Iseki: Neue Produkte im ersten Halbjahr des Geschäftsjahres 2026 (bestätigt am 3. September 2026)
-
Iseki: Japan HJ6130-Z (bestätigt am 3. September 2026)
-
NARO: Forschung zur Verbesserung der Leistung von Mähdreschern mit Vorschubvorrichtung
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.