Contents — find the section you need
Mesin pemanen gabungan menggabungkan tiga operasi menjadi satu mesin: memotong tanaman, memarut biji padi dari malai, dan memisahkan biji padi dari jerami dan sekam. Tipe "pengumpanan kepala" yang umum di Jepang—yang lazim dalam budidaya padi—hanya memasukkan ujung malai padi ke bagian pemanenan, meninggalkan jerami yang panjang di luar mesin. Pembagian kerja yang tampaknya sederhana ini sebenarnya merupakan desain yang disempurnakan untuk menyesuaikan dengan sistem budidaya padi Jepang, yang meliputi sawah berlumpur, lahan kecil, pemanfaatan jerami, dan proses pengeringan/pengkondisian hilir.
Artikel ini berfokus pada aliran material internal yang sulit dilihat dari kursi operator. Kemampuan mesin pemanen gabungan tidak hanya ditentukan oleh tenaga kuda atau jumlah baris saja. Ini adalah pabrik pemisahan bergerak yang secara simultan menangani volume tanaman, kelembapan, rebah, undulasi tanah, waktu tinggal di dalam mesin, aliran udara, dan "berapa banyak biji padi yang jatuh ke tanah." Kecuali dinyatakan lain, semua spesifikasi, harga, dan deskripsi fitur dalam artikel ini didasarkan pada informasi publik yang dikonfirmasi pada tanggal 3 September 2026.
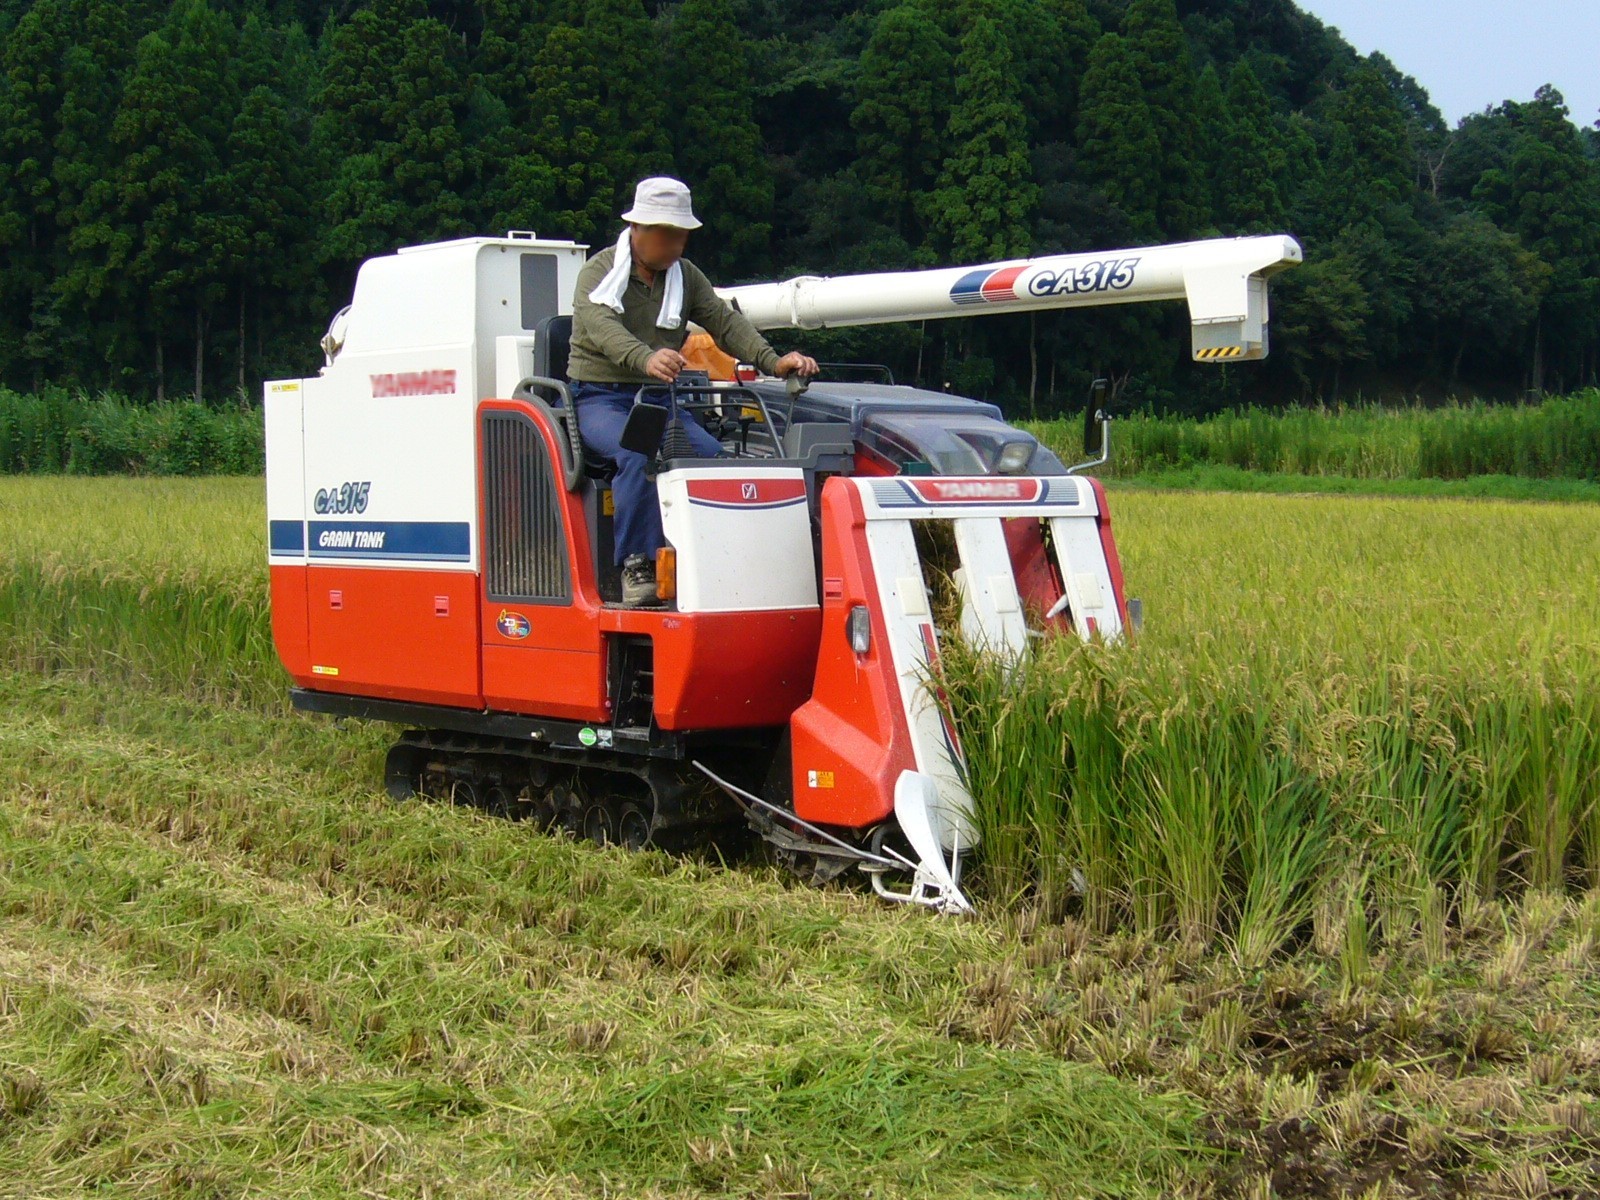 Mesin pemanen padi di Katori, Jepang
Gambar: Rice-combine-harvester, Kota Katori, Jepang (katorisi, CC BY 3.0), Wikimedia Commons. Foto lapangan tahun 2007, bukan salah satu model saat ini yang dibahas di bawah ini.

Ringkasan 30 Detik
- Mesin pemanen padi dengan sistem pengumpanan di kepala memotong padi di bagian pemotongan, kemudian rantai pengumpan hanya membawa malai ke silinder perontokan. Silinder tersebut memisahkan biji-bijian, dan aliran udara dari penggetar berosilasi dan kipas penampi memisahkan biji-bijian, cabang rachis, dan serpihan jerami, mengirimkan biji-bijian bersih ke tangki biji-bijian.
- Tipe pemanenan kepala Jepang berevolusi dari penelitian prototipe nasional pada tahun 1960-an menjadi mesin komersial. Latar belakangnya adalah persyaratan khusus pertanian padi: mesin pemanen tipe biasa yang besar sulit digunakan di sawah basah dengan lahan kecil, dan ada keinginan untuk menjaga jerami padi tetap utuh daripada memotongnya. Ini bukan sekadar "versi yang diperkecil dari mesin standar dunia."
- Kerugian dipecah menjadi pecah sebelum panen, kehilangan di kepala pemanen, perontokan yang tidak sempurna, dan penyebaran pada tahap pemisahan. Tingkat kerugian total dievaluasi sebagai massa biji-bijian yang tidak dapat dipulihkan dibagi dengan massa biji-bijian yang seharusnya diperoleh. Meningkatkan efisiensi bukan hanya tentang meningkatkan kecepatan perjalanan — tetapi juga tentang meningkatkan hasil panen sambil memperlakukan tingkat ini sebagai batasan.
- Sensor hasil panen menggunakan laju aliran atau berat tangki; Pengukur kelembaban menggunakan resistansi listrik; indikator kualitas yang representatif adalah kandungan protein beras merah yang diperkirakan menggunakan inframerah dekat. Menghubungkan posisi dan waktu GNSS mengubahnya menjadi peta jala hasil panen, kelembaban, dan protein. Tetapi jika mengabaikan jeda waktu, kemiringan, dan kalibrasi, peta tersebut akan tampak masuk akal padahal sebenarnya salah.
- Di antara model pemanenan skala besar saat ini, Agri Robo DR6130A dari Kubota adalah mesin 6 baris, 130 tenaga kuda; YH6135,A / YH7135,A dari Yanmar adalah mesin 6/7 baris, 138 tenaga kuda; dan HJ6135 / HJ7135 dari Iseki membentuk kelompok model 6/7 baris. Kemudi otonom bukanlah cerita "tanpa awak sama dengan aman" — ini adalah sistem operasi yang mencakup pengawasan manusia, batas lahan, pembongkaran, dan deteksi rintangan.
Pertama, Perbedaan: Tipe Biasa vs. Tipe Pengumpanan Kepala
Mesin pemanen tipe biasa (pengumpanan seluruh tanaman, barisan penuh) memotong seluruh tanaman di bagian kepala pemanen dan mengumpankan batang, malai, dan daun secara bersamaan ke bagian perontokan/pemisahan. Format ini dikembangkan untuk lahan pertanian gandum, jagung, dan kedelai yang luas dan kering di Amerika Utara, dengan kepala pemanen yang lebar dan kapasitas produksi yang besar. Sebaliknya, mesin pemanen tipe pengumpanan kepala menahan pangkal batang padi dengan rantai pengumpan dan hanya mengumpankan bagian malai ke ruang perontokan. Karena batang yang panjang keluar ke bagian pembuangan jerami di luar mesin, volume jerami yang masuk ke ruang perontokan dan pembersihan berkurang secara drastis.
Perbedaan ini bukan hanya tentang bagaimana tanaman diumpankan. Karena tipe biasa menangani volume jerami yang besar, mereka membutuhkan area pemisahan yang besar dan daya penggerak yang tinggi, tetapi sebagai gantinya mereka dapat dengan mudah beralih jenis tanaman. Tipe pemanen padi dengan sistem pengumpanan di kepala (head-feeding) harus membawa padi sambil mempertahankan posisinya, yang membuat desain pengambilan dan pengangkutan menjadi sulit dalam kondisi padi rebah — tetapi mereka dapat membatasi beban ruang perontokan hanya pada malai saja. Hal ini cocok untuk pengolahan lahan sawah yang relatif kecil, mendistribusikan tekanan tanah dengan roda rantai pada tanah basah, dan meninggalkan jerami dalam bentuk apa pun yang dibutuhkan.
Mengapa Tipe Pemanen Padi dengan Sistem Pengumpanan di Kepala Berasal dari Jepang?
"Berasal dari Jepang" berarti bahwa garis keturunan pemanen padi tipe pemanenan di kepala yang praktis — yang mengintegrasikan pemotongan dengan perontokan dan pemisahan hanya malai — muncul dari kondisi budidaya padi Jepang dan dengan cepat disempurnakan dan disebarkan di dalam negeri. Menurut laporan dari pendahulu NARO (Organisasi Penelitian Pertanian dan Pangan Nasional), perontok otomatis dan "pemanen padi pemanenan di kepala" pertama kali dibuat prototipenya pada tahun 1960; pada tahun 1962 beberapa produsen meneliti kombinasi mesin pemanen dengan perontok otomatis; dan 100 unit pertama dikomersialkan pada tahun 1966. Pada tahun 1971, dilaporkan sekitar 100.000 unit telah digunakan. Laporan penelitian NARO tentang peningkatan kinerja mesin pemanen padi
Terdapat empat faktor latar belakang. Pertama, sawah lebih lunak daripada lahan kering, dan petak sawah pada saat itu kecil. Daripada mendatangkan mesin besar tipe biasa, lebih praktis menggunakan mesin crawler ringan yang dapat berbelok di lahan sempit. Kedua, jerami padi memiliki nilai sebagai alas ternak, kompos, dan untuk mengikat/mengeringkan, sehingga penanganan hanya pada malai lebih sesuai dengan proses hilir. Ketiga, padi sawah Jepang cenderung memiliki variabilitas dalam hal kadar air tinggi, rebah, dan perbedaan varietas, dan mekanisme yang dapat menahan dan memberi makan malai secara andal menguntungkan baik untuk kualitas maupun kerugian. Keempat, terdapat permintaan yang kuat untuk menghemat tenaga kerja di seluruh rantai penanaman, panen, dan pengeringan/pengkondisian, sehingga memungkinkan pembuat mesin pertanian dan lembaga penelitian publik untuk mengulangi siklus eksperimen, produksi massal, dan peningkatan.
Oleh karena itu, menyebut tipe pemanenan langsung hanya sebagai "combine harvester kecil" tidaklah cukup. Dengan tidak memasukkan jerami ke dalam mesin, arsitekturnya disesuaikan dengan sistem budidaya—yang mengubah area pemisahan yang dibutuhkan, aliran udara, pemrosesan ulang, dan alokasi daya. Bahkan hingga saat ini, tempat duduk operator di depan kanan dan transmisi variabel kontinu melalui motor hidrolik tetap menjadi tata letak dasar mesin pemanenan langsung. Iseki — Evolusi Mesin Pertanian
Apa yang Terjadi di Dalam Mesin: Empat Tahap
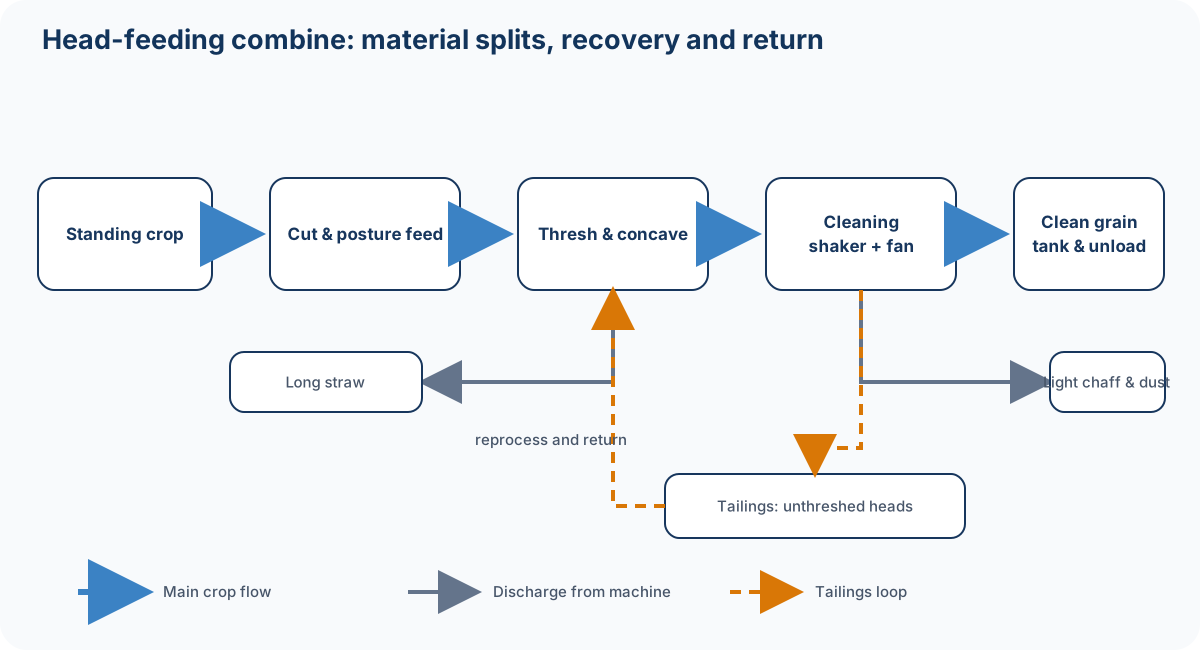
Gambar: Dibuat oleh Duskcoil. Panah menunjukkan jalur material utama; dalam pemrosesan tailing (ke-2), beberapa material yang tidak terpisah kembali ke bagian pembersihan.
1. Pemotongan: Membaca Batas Antara Tanah dan Padi
Pembatas depan memisahkan gundukan yang berdekatan, dan pembatas menentukan tepi lebar kerja. Mekanisme pengambilan mengangkat padi yang tersangkut, dan mekanisme pemasukan mengangkut pangkal batang. Pisau pemotong bolak-balik dan pisau tetap memotong batang, dan rantai konveyor serta roda bintang mengarahkan ujung malai ke bagian perontokan. Di sini, kesulitannya bukan hanya "memotong" tetapi juga memasukkan padi dengan posisi yang benar setelahnya tanpa menjatuhkannya. Padi yang rebah, gulma yang kusut, dan perubahan posisi mesin yang disebabkan oleh lumpur semuanya dapat menyebabkan kegagalan pengambilan dan kehilangan kepala pemanen.
Kontrol ketinggian pemotongan adalah fungsi yang mencegah bagian pemotong tenggelam terlalu rendah (yang akan menyedot lumpur dan batang pendek) sambil tetap tidak meninggalkan malai yang tidak terpotong. Pelacakan tanah menggabungkan sensor kontak, beban/sudut bagian pemotong, dan kontrol perataan badan. Pada mesin pengumpan kepala, ketinggian di mana pangkal batang dapat diserahkan ke rantai pengumpan juga merupakan batasan, jadi ini bukan sekadar "ketinggian tetap di atas tanah" — ini adalah kontrol yang menggabungkan postur tanaman, jarak antar baris, arah rebah, dan kemiringan badan. Memotong terlalu tinggi akan menghasilkan tanaman yang tidak terpotong dan kehilangan kepala pemanen; Jika pemotongan terlalu rendah, akan lebih banyak tanah dan batang yang masuk, keausan mata pisau, dan penyumbatan.
2. Perontokan: Memisahkan Biji dari Malai Tanpa Merusaknya
Rantai pengumpan mencengkeram batang dan membawanya, melewati bagian malai di antara silinder perontokan yang berputar dan cekungan. Aksi benturan, gesekan, dan sentrifugal gigi perontokan memisahkan biji dari cabang rachis. Biji yang terlepas dan serpihan jerami kecil jatuh ke bawah melalui cekungan, sementara batang yang lebih besar menuju jalur pembuangan jerami. Kecepatan putaran silinder, kecepatan rantai, bentuk gigi, dan bukaan cekungan menentukan keseimbangan antara laju perontokan dan tingkat kerusakan biji.
Perontokan yang lebih kuat belum tentu lebih baik pada tanaman kering. Jika kecepatan putaran terlalu tinggi, maka retak, pecah, dan fragmentasi jerami akan meningkat, sehingga pembersihan menjadi lebih berat. Pada padi basah, malai lebih sulit dilonggarkan, sehingga beban perontokan meningkat bahkan pada kecepatan perjalanan yang sama. Alasan mesin saat ini mengoreksi kecepatan perjalanan dan kondisi pembersihan dengan memantau beban mesin, kehilangan silinder, dan kehilangan penggetar adalah untuk menghindari variabilitas ini sepenuhnya bergantung pada intuisi operator.
3. Pembersihan: Menggunakan Perbedaan Gerakan Biji-bijian, Bukan Berat
Campuran tepat setelah perontokan mengandung biji-bijian, cabang rachis, jerami pendek, malai yang belum dirontokkan, dan debu halus. Penggetar berosilasi memecah campuran dengan gerakan bolak-balik, membentuk lapisan. Aliran udara kipas penampi meniup fragmen jerami yang lebih ringan ke belakang, sementara berat jenis relatif dan hambatan udara memungkinkan biji-bijian yang relatif berat jatuh melalui saringan. Dalam praktiknya, ini bukan sekadar "hanya benda berat yang jatuh" — ini adalah pemisahan probabilistik yang melibatkan ukuran biji-bijian, bentuk, kecepatan awal, ketebalan lapisan, kecepatan angin, dan bukaan saringan.
Malai yang belum dirontokkan dan cabang rachis besar yang tercampur dengan biji-bijian dikumpulkan oleh auger tailing (ke-2) dan dilonggarkan di dalam silinder pengolahan tailing sebelum dikembalikan ke bagian depan shaker. Sirkulasi ulang ini meningkatkan akurasi pemisahan, tetapi pengembalian yang terlalu banyak meningkatkan jumlah material yang berada di dalam sistem dan membebani shaker. Iseki menyatakan bahwa HJ6130/7130 menggabungkan silinder perontokan berdiameter besar dan panjang (dinyatakan secara publik berdiameter 446 mm, lebar 1.250 mm) dengan pengolahan tailing. Iseki — Pengoperasian dan presisi tinggi
4. Penyimpanan & Pembongkaran: "Mengangkut" Biji-bijian Juga Merupakan Bagian dari Operasi Panen
Biji-bijian yang telah dibersihkan diangkat ke tangki biji-bijian oleh auger horizontal dan auger elevator. Setelah tangki penuh, alat pembongkar (auger pengeluaran) berayun dan memanjang untuk membongkar ke dalam truk atau kantong kontainer fleksibel. Jika pemotongan dapat terus dilakukan selama pembongkaran, waktu operasional meningkat, tetapi posisi relatif terhadap kendaraan penerima, risiko kontak, lumpur, dan visibilitas ujung auger menjadi masalah keselamatan baru. Ketika "operasi otonom" dikatakan mencakup "pembongkaran juga diotomatiskan," ada baiknya memeriksa apakah bagian koordinasi kendaraan ini benar-benar termasuk di dalamnya.
Membaca Penampang: Daya, Material, dan Informasi Menempuh Jalur Terpisah
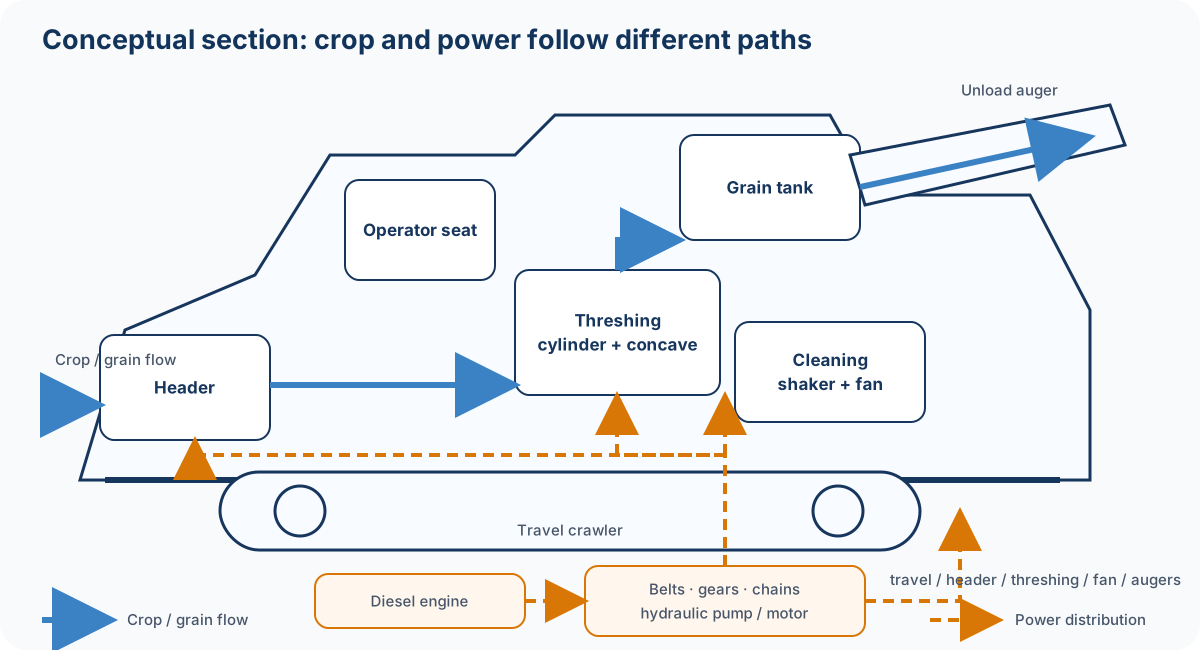
Gambar: Dibuat oleh Duskcoil. Tata letak komponen sebenarnya bervariasi tergantung model. Penampang ini adalah diagram konseptual yang menggambarkan poin utama dari desain pengumpanan kepala: hanya malai yang masuk ke bagian perontokan.
Output mesin didistribusikan melalui sabuk, roda gigi, rantai, dan pompa hidrolik ke crawler perjalanan, bagian pemotongan, silinder perontokan, kipas, dan auger. Aliran tanaman dan aliran daya tidak sejajar satu banding satu. Misalnya, hanya dengan memperlambat kecepatan perjalanan akan mengurangi volume masukan per satuan waktu, tetapi jika putaran silinder dan kipas dipertahankan, margin pembersihan meningkat. Sebaliknya, menurunkan kecepatan mesin terlalu jauh menghemat bahan bakar tetapi dapat mengurangi volume aliran udara dan kecepatan periferal perontokan, sehingga meningkatkan kerugian. Tujuan pengendalian bukanlah "selalu RPM maksimum" atau "selalu konsumsi bahan bakar minimum" — melainkan meminimalkan total biaya kerja dengan batasan kualitas, kerugian, dan hasil produksi.
Menangani Tingkat Kerugian sebagai Persamaan
Misalkan M_0 adalah massa biji-bijian yang dapat dipulihkan yang sebenarnya ada di lapangan, dan M_{\mathrm{tank}} adalah massa yang dipulihkan ke dalam tangki biji-bijian. Jika massa yang tidak dapat dipulihkan selama operasi dapat diukur atau diperkirakan, maka tingkat kerugian total L_{\mathrm{total}} adalah
Di lapangan, menimbang langsung seluruh M_0 tidak praktis, sehingga kerugian diambil sampelnya berdasarkan penyebabnya.
Di sini L_{\mathrm{pre}} adalah kehilangan akibat pecah/roboh yang terjadi sebelum operasi, L_{\mathrm{header}} adalah kehilangan selama pemotongan dan pengangkutan, L_{\mathrm{thresh}} adalah biji-bijian yang tidak terkelupas yang hilang di sisi pembuangan jerami, dan L_{\mathrm{sep}} adalah kehilangan di sisi pengocok/pembuangan sekam. Secara ketat, penghitungan ganda antara jalur-jalur ini harus dihindari, tetapi uraian ini efektif untuk menetapkan prioritas penyesuaian. Kumpulkan sampel kecil jerami yang dibuang dan hitung malai yang tidak terkelupas, ambil sampel biji-bijian yang dibingkai di sisi pembuangan sekam, dan normalisasikan massa per area berdasarkan hasil panen.
Laju masukan mesin (laju umpan) dapat diperkirakan sebagai hasil perkalian kuantitas bahan kering/biji-bijian per satuan luas Y , lebar pemotongan efektif w , dan kecepatan gerak v .
Namun, pada kadar air tinggi, batang yang panjang, dan dalam kondisi rebah, bahkan dengan hasil panen biji-bijian yang sama Y , volume jerami yang ditangani dan keterikatannya meningkat, sehingga batas toleransi \dot M menurun. Ketika operator memutuskan "hari ini saya akan memotong lebih lambat," ini bukan tentang kecepatan itu sendiri — tetapi kontrol laju umpan yang menjaga ketebalan lapisan penggetar, beban silinder, dan pembacaan sensor kehilangan agar tidak melebihi batas toleransinya.
Cara Mengukur Hasil Panen, Kualitas Biji-bijian, dan Kadar Air
Nilai pengumpulan data yang diberi penanda posisi selama panen tidak terbatas pada mengetahui hasil panen rata-rata. Bahkan dalam satu lahan, terdapat perbedaan dalam tanah, pemupukan, pengelolaan air, rebah, dan penyakit, sehingga pemupukan musim berikutnya, pilihan varietas, dan perbaikan drainase perlu dipertimbangkan lebih detail daripada sekadar "rata-rata lahan". Namun, sensor bukanlah kotak ajaib — Anda perlu memahami apa yang diukur, di mana, dan pada titik waktu tertentu.
| Informasi | Prinsip deteksi representatif | Apa yang dikoreksi/dikalibrasi | Contoh penggunaan |
|---|---|---|---|
| Hasil Panen | Laju aliran biji-bijian, atau berat tangki melalui sel beban | Kemiringan, titik nol, jeda antara pemasukan dan pengukuran, varietas | Peta jala hasil panen, desain pemupukan |
| Kelembaban | Resistansi listrik multi-biji-bijian, konstanta dielektrik, dll. | Suhu, suhu biji-bijian, varietas, laju aliran, kondisi kontak | Rencana pengeringan, kontrol kualitas |
| Terkait kualitas biji-bijian | Spektroskopi inframerah dekat reflektansi memperkirakan kandungan protein beras merah | Kurva kalibrasi, suhu biji, kelembapan, kontaminasi jendela optik | Peta protein/hasil panen, verifikasi pemupukan |
| Posisi/sikap | GNSS, IMU, kecepatan perjalanan, arah | Kesalahan pemosisian, waktu tunda, posisi antena | Penugasan ke mesh, lintasan perjalanan |
Dalam alat pengukur hasil panen padi/gandum yang dikembangkan oleh NARO, berat tangki yang diukur dengan sel beban digunakan untuk pengukuran hasil panen, metode resistansi listrik multi-biji digunakan untuk kelembapan, dan berat tangki dikoreksi dengan sensor kemiringan. NARO — Alat Pengukur Hasil Panen Padi/Gandum Alat pengukur informasi biologis juga telah dipresentasikan, dengan konfigurasi yang secara simultan menangani massa biji, kelembapan biji, kandungan protein beras merah melalui inframerah dekat reflektansi, dan massa/kelembapan jerami. NARO — Biological Information Measuring Combine
Istilah "sensor rasa" mudah disalahpahami. Dalam kebanyakan kasus, sensor tidak secara langsung mengukur rasa "kelezatan" seseorang. Sensor ini memperkirakan kandungan protein — salah satu indikator yang terkait dengan cita rasa beras — melalui inframerah dekat, dan menghubungkannya dengan hasil panen, kadar air, dan posisi. Karena cita rasa ditentukan oleh banyak faktor termasuk varietas, penggilingan, pemasakan, kadar air, amilosa, dan protein, nilai protein saja tidak boleh dibaca sebagai skor cita rasa absolut. Meskipun demikian, ini adalah alat yang ampuh untuk memahami variasi relatif di dalam suatu lahan dan memverifikasi apakah pemupukan nitrogen kurang atau berlebihan.
Juga merupakan kesalahan untuk menghubungkan posisi \mathbf p(t) dan keluaran sensor q(t) secara bersamaan. Terdapat waktu tunggu \tau antara pemotongan dan saat material melewati proses perontokan, elevasi, dan sensor. Dalam pemetaan, q(t) secara konseptual ditetapkan ke \mathbf p(t-\tau), dan data di tepi lahan dan selama belokan lebih lanjut dikecualikan. \tau tidak selalu konstan — nilainya bervariasi dengan volume tanaman dan aliran di dalam tangki. Inilah mengapa penelitian sensor menyebutkan jeda waktu, kemiringan mesin, laju aliran rendah, dan daya tahan sebagai tantangan. Laporan penelitian NARO
Kubota menyatakan bahwa DR6130A dilengkapi standar dengan sensor rasa/hasil panen dan dapat menghubungkan peta mesh rasa/hasil panen ke KSAS. Menurut daftar kompatibilitas, DR6115/DR6130 dan DR575/DR595 juga memiliki pengaturan standar atau opsional tergantung pada spesifikasi. Kubota — Daftar mesin yang kompatibel
Membandingkan Spesifikasi Publik Model Saat Ini
Tabel di bawah ini bukanlah perbandingan langsung dari setiap spesifikasi katalog — tabel ini mengekstrak, dalam kategori yang sama yaitu "mesin pemanen padi skala besar," indikator yang dapat dibaca dengan andal dari halaman publik. Harga bervariasi berdasarkan spesifikasi, wilayah, dan opsi, jadi keputusan pembelian harus dikonfirmasi ulang dengan penawaran dari dealer. Tanggal referensi adalah 3 September 2026, dan halaman harga Kubota secara eksplisit menyatakan bahwa harga tersebut mencerminkan harga per 1 Juli 2026.
| Pabrikan & Model | Baris / Output Maksimum | Fitur utama yang dinyatakan secara publik | Harga yang dinyatakan secara publik, dll. | URL Resmi |
|---|---|---|---|---|
| Kubota Agri Robo DR6130A | 6 baris, 130 hp | Pengoperasian otonom berawak, sensor rasa/hasil standar, komunikasi KSAS langsung | Harga eceran yang disarankan pabrikan ¥26.059.000 (termasuk pajak) | Daftar produk / DR6130A |
| Yanmar YH6135,A | 6 baris, 138 PS (101 kW/2.200 rpm) | Kemudi otonom, spesifikasi pemetaan hasil, kontrol perataan bodi, dll. tergantung spesifikasi | Harga eceran yang disarankan per contoh daftar Musim Panas 2026, ¥25.938.000 (termasuk pajak, QXJPUAM2) | Halaman produk / Daftar EXPO |
| Yanmar YH7135,A | 7 baris, 138 PS | Garis keturunan yang sama seperti di atas. Menggabungkan beberapa mode otonom setelah mendaftarkan perimeter pada putaran pertama | Harga eceran yang disarankan berdasarkan contoh daftar Musim Panas 2026, ¥27.390.000 (termasuk pajak, QXJPUAM2) | Halaman produk |
| Iseki Japan HJ6135 / HJ7135 | 6 baris / 7 baris | Seri Jepang baru. Periksa penamaan model dan lembar spesifikasi untuk detailnya | Harga melalui pencarian model resmi / konfirmasi dengan dealer | Produk baru semester pertama FY2026 |
| Iseki Japan HJ6130-Z | 6 baris | Bantuan garis lurus berbasis GPS, akuisisi titik A/B otomatis, bantuan mundur | Halaman produk publik termasuk model generasi sebelumnya. Periksa status penjualan/harga secara terpisah | HJ6130-Z |
Satu hal yang perlu diperhatikan saat membandingkan: "tenaga kuda yang lebih tinggi" tidak berarti "luas area panen per jam meningkat secara proporsional." Efisiensi lapangan sebenarnya ditentukan oleh lebar pemotongan efektif, kecepatan perjalanan, waktu yang dihabiskan untuk berputar/membongkar/mengisi bahan bakar, pengurangan kecepatan dalam kondisi rebah atau lapangan basah, dan bahkan kapasitas penerimaan fasilitas pengeringan. Yanmar menyatakan bahwa setelah mendaftarkan perimeter secara manual pada putaran pertama, YH6135,A/YH7135,A dapat mengoperasikan sekitar 90% area lapangan dengan kemudi otonom. Materi peluncuran Ini tidak boleh dibaca sebagai jaminan bahwa "90% tanpa awak di lapangan mana pun" — ini harus dibaca sebagai deskripsi cakupan operasi, berdasarkan batas, kondisi tanaman, dan pengawasan.
Apa Sebenarnya yang Diotomatiskan oleh Operasi Otonom?
Membandingkan "operasi otonom" sebagai satu kata saja mengabaikan substansi teknologi tersebut. Setidaknya, hal itu harus dipecah menjadi: (1) kemudi yang mempertahankan garis lurus, (2) mendeteksi sisi yang belum dipotong dan mengikutinya dengan bagian pemotong, (3) berbelok di ujung lahan, (4) mempertahankan ketinggian pemotongan dan posisi badan alat, (5) menangani perilaku bongkar muat dan posisi kendaraan saat tangki penuh, dan (6) berhenti dengan aman sebagai respons terhadap orang, rintangan, atau anomali komunikasi.
GNSS kuat sebagai referensi posisi pada jalur lurus yang panjang, dan koreksi RTK dapat menargetkan akurasi relatif kelas sentimeter. Tetapi penataan baris padi, batas lahan, parit drainase, undakan tanah, dan pergeseran lateral akibat lumpur tidak dapat dibaca hanya dari satelit. Oleh karena itu, GNSS, IMU, kecepatan roda/crawler, kamera, dan sensor tanaman digabungkan, dengan kemudi dan komponen kerja dikendalikan secara terpisah dalam sistem loop tertutup. Sistem bantuan garis lurus Iseki HJ6130-Z secara otomatis memperoleh titik A/B selama pengoperasian dan menampilkan sensitivitas GPS serta penyimpangan dari garis referensi, dengan fokus utama mengurangi beban kemudi. Iseki — HJ6130-Z
Dalam desain keselamatan, apakah ada orang di atas mesin, apakah ada seseorang yang mengawasi di dekatnya, siapa yang menangani penghentian darurat, dan bagaimana konfigurasi pagar geografis yang menjaga mesin tetap berada di dalam lapangan sama pentingnya dengan kinerja mesin itu sendiri. Musim panen memperpanjang pekerjaan hingga senja, debu mengurangi jarak pandang, dan bongkar muat di samping truk sambil mengemudi juga sering terjadi. Otomatisasi dapat mengurangi kelelahan dan kebutuhan akan pengoperasian yang terampil, tetapi tidak mengurangi penanganan pengecualian hingga nol. Manual pengoperasian pabrikan, panduan keselamatan regional, dan inspeksi lapangan sebelum pengoperasian menjadi prioritas.
Peran Diesel dan Perkembangan Elektrifikasi Saat Ini
Alasan mesin utama mesin pemanen besar sebagian besar masih menggunakan diesel adalah karena beban tinggi yang berkelanjutan dalam durasi panjang, pengisian bahan bakar yang cepat, kepadatan energi per satuan berat, dan daya puncak yang dibutuhkan untuk secara bersamaan menggerakkan perjalanan, perontokan, pembersihan, dan hidrolik. Mesin bukan hanya untuk penggerak — tetapi juga pembangkit tenaga yang menjaga silinder, kipas, pompa hidrolik, dan auger berputar dengan stabil. Karena beban berubah tajam dengan volume tanaman, injeksi bahan bakar yang dikontrol secara elektronik, turbocharging, pengolahan gas buang, dan kontrol kecepatan putaran digunakan bersama-sama untuk memenuhi peraturan torsi dan emisi.
Namun, "elektrifikasi" tidak selalu berarti "mengganti mesin utama dengan baterai sekarang juga." Yang paling maju dalam mesin pertanian adalah elektrifikasi peralatan bantu, pengurangan waktu idle, bantuan puncak berbasis baterai, aktuator listrik untuk alat pertanian, dan mesin kecil yang dapat diisi ulang/diganti baterainya. Penggunaan baterai sepenuhnya untuk menggerakkan mesin pemanen besar sepanjang hari menghadapi kendala serius: energi yang dibutuhkan, infrastruktur pengisian daya, keamanan tegangan tinggi di bawah lumpur dan debu, dan pemadatan tanah akibat penambahan berat. Bahkan dengan tetap menggunakan diesel, mengurangi kehilangan hidrolik dan memangkas pemrosesan ulang yang tidak perlu pada kecepatan perjalanan optimal itu sendiri merupakan langkah dekarbonisasi yang berarti.
Sementara itu, elektrifikasi benar-benar berkembang. Di antara produk baru Iseki pada semester pertama tahun fiskal 2026, terdapat mesin pemotong rumput listrik, SXGE2, yang ditujukan untuk pasar Eropa, dilengkapi dengan baterai lithium-ion 7,92 kWh. Iseki — Produk baru semester pertama tahun fiskal 2026 Aplikasi dan skalanya berbeda dari mesin pemanen, tetapi ini adalah contoh nyata dari mesin pertanian yang mengumpulkan pengalaman dengan baterai, BMS, desain ketahanan lingkungan, dan operasi pengisian daya. Alih-alih masa depan mesin pemanen gabungan tiba-tiba beralih ke salah satu dari diesel, hibrida seri, baterai yang dapat ditukar, biofuel, atau sel bahan bakar, kemungkinan besar akan dimulai dari koeksistensi yang disesuaikan dengan jam operasi, kondisi lapangan, dan pasokan daya.
Penelitian Terbaru: Mengatasi Padi Berkandungan Air Tinggi sebagai "Masalah Pengendalian Kecepatan"
Arah penting baru-baru ini adalah memasukkan kembali informasi sensor ke dalam kontrol selama panen itu sendiri, bukan hanya membangun peta pasca panen. NARO, Iseki, dan Universitas Miyazaki, antara lain, mengumumkan pada tahun 2026 metode pengendalian kecepatan perjalanan untuk padi berkadar air tinggi (kadar air biji 25% atau lebih), menggunakan torsi sebagai indikator beban perontokan dan sensor aliran biji sebagai indikator kehilangan pembersihan/pembuangan sekam. Ketika hasil panen tinggi, kecepatan perjalanan dikurangi; ketika ada margin, kecepatan ditingkatkan — bertujuan untuk mencapai efisiensi kerja dan pengurangan kerugian dalam kondisi kadar air tinggi. Siaran pers NARO
Penelitian ini menunjukkan bahwa otomatisasi mesin pemanen bukan hanya "AI yang memutar kemudi." Dengan input x=[\text{torque},\text{loss flow rate},\text{moisture},\text{attitude}] dan kecepatan perjalanan v sebagai variabel yang dimanipulasi, kontrol secara konseptual mendekati optimasi terbatas.
di mana L adalah kerugian dan T adalah beban perontokan. Pada mesin sebenarnya, memperhitungkan kesalahan model dan kegagalan sensor berarti tidak mengubah kecepatan secara tiba-tiba, beralih ke kecepatan rendah yang aman atau berhenti dalam kondisi abnormal, dan menetapkan batas atas per kondisi tanaman. Estimasi rebah berbasis kamera, prediksi penyumbatan berbasis kembaran digital, dan prediksi kecepatan perjalanan menggunakan peta lapangan dan riwayat hasil panen adalah tema penelitian yang memperluas kerangka kerja ini.
Poin Pemeriksaan untuk Pengoperasian dan Pemeliharaan
Untuk menghindari menyerahkan kualitas panen sepenuhnya kepada mesin, periksa mata pisau pemotong, gigi pengumpul, rantai pengumpan, gigi perontok, cekungan, penggetar, kipas, auger, dan crawler sebelum pengoperasian. Mata pisau pemotong yang aus meningkatkan hambatan pemotongan dan risiko kecelakaan akibat tersangkut; cekungan yang tersumbat mengubah kondisi perontokan/pembersihan; dan jerami yang menyumbat radiator dapat menyebabkan panas berlebih. Setelah melakukan perubahan pengaturan, jangan hanya menilai berdasarkan kecepatan — amati sisi pengeluaran jerami dan sekam untuk memastikan kehilangan dan kontaminasi.
| Gejala | Tersangka pertama | Pendekatan untuk penyesuaian/verifikasi |
|---|---|---|
| Malai tertinggal, gundukan roboh | Pengumpul, pembagi, tinggi pemotongan, kecepatan perjalanan | Sesuaikan dengan arah rebah, jangan menurunkan bagian pemotong terlalu jauh, verifikasi penyerahan |
| Banyak malai yang tidak terrontok dalam jerami yang dikeluarkan | Silinder, cekung, kecepatan rantai | Periksa kelembapan/varietas dan perbaiki jika kurang terurai; jangan menaikkan kecepatan putaran terlalu jauh |
| Serpihan jerami bercampur dengan biji-bijian | Aliran udara, saringan, pemrosesan tailing | Isolasi aliran udara yang tidak cukup/berlebihan, bukaan saringan, dan kelebihan beban |
| Biji-bijian terdapat di sisi pengeluaran sekam | Aliran udara kipas, beban penggetar, kecepatan perjalanan | Pertama kurangi volume masukan, lalu periksa aliran udara, posisi, dan penyumbatan penggetar |
| Peta hasil menunjukkan garis-garis atau lonjakan | Keterlambatan waktu, kalibrasi, GNSS, data putaran | Verifikasi sistem pengukuran dengan pemeriksaan nol dan berat, tepi filter dan putaran |
Keselamatan operator juga merupakan bagian dari kinerja. Jangan abaikan hal-hal mendasar: jangan pernah membersihkan dengan penutup di atas bagian yang berputar, sabuk, atau rantai dilepas; selalu pastikan mesin dan putaran telah berhenti sebelum membersihkan penyumbatan; jangan memaksakan belokan tajam di lereng atau di dekat saluran irigasi; dan jauhkan auger pembongkaran dari saluran listrik dan orang-orang. Manual pengoperasian pabrikan dan label peringatan untuk mesin tertentu selalu diutamakan daripada pernyataan umum di sini.
Ringkasan
Mesin pemanen gabungan pengumpan kepala adalah mesin yang menjalankan pemotongan, perontokan hanya malai, pembersihan melalui aliran udara dan pengocokan, dan penyimpanan/pembongkaran ke dalam tangki sebagai urutan berkelanjutan. Konfigurasi yang lahir dalam keterbatasan sawah, jerami padi, dan lahan kecil di Jepang mengubah dimensi bodi, kapasitas produksi, kemampuan jelajah, dan proses hilir — semuanya dari satu pilihan: tidak membawa volume jerami yang besar ke ruang perontokan.
Pusat pengembangan generasi berikutnya bukan hanya perlombaan tenaga kuda. Kontrol kecepatan perjalanan yang memperlakukan tingkat kehilangan sebagai batasan, pengukuran hasil panen, kadar air, dan protein yang ditandai posisi, kemudi yang menggunakan GNSS dan informasi tanaman, operasi otonom yang mencakup pengawasan dan keselamatan, dan elektrifikasi bertahap yang dibangun di atas peningkatan efisiensi diesel — mesin, pengukuran, kontrol, dan data manajemen pertanian semuanya terhubung dalam satu mesin. Jalan pintas untuk memahami mesin pemanen bukanlah jumlah baris yang terlihat dari luar — melainkan menelusuri material mana yang melewati jalur mana, dalam waktu berapa lama, dan ke mana.
Apakah pemotongan yang lebih cepat selalu meningkatkan hasil panen?
Penggilingan dan pemisahan dapat menjadi hambatan.
Periksa kehilangan biji-bijian dan penyumbatan di seluruh proses daripada hanya meningkatkan kecepatan perjalanan.Referensi
- Kubota: Daftar Mesin Pemanen/Pengikat/Pemanen (dikonfirmasi 3 September 2026)
- Kubota: Agri Robo DR6130A (tanggal referensi harga: 1 Juli 2026, seperti yang tertera di halaman)
- Yanmar: YH6135 / YH7135 (dikonfirmasi 3 September 2026)
- Yanmar: Mesin Pemanen Pengumpan Kepala Musim Panas 2026 (dikonfirmasi 3 September 2026)
- [Iseki: Paruh pertama tahun fiskal 2026 yang baru] produk (dikonfirmasi 3 September 2026)
- Iseki: Jepang HJ6130-Z (dikonfirmasi 3 September 2026)
- NARO: Penelitian tentang peningkatan kinerja combine pemanenan
- NARO: Teknologi kontrol kecepatan perjalanan untuk combine yang dapat disesuaikan dengan panen padi berkadar air tinggi
- Kementerian Pertanian, Kehutanan, dan Perikanan: Katalog Teknologi Pertanian Cerdas (Padi/Pertanian Dataran Tinggi)
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.