#Autonomous Driving
 Machines agricoles
September 3, 2026
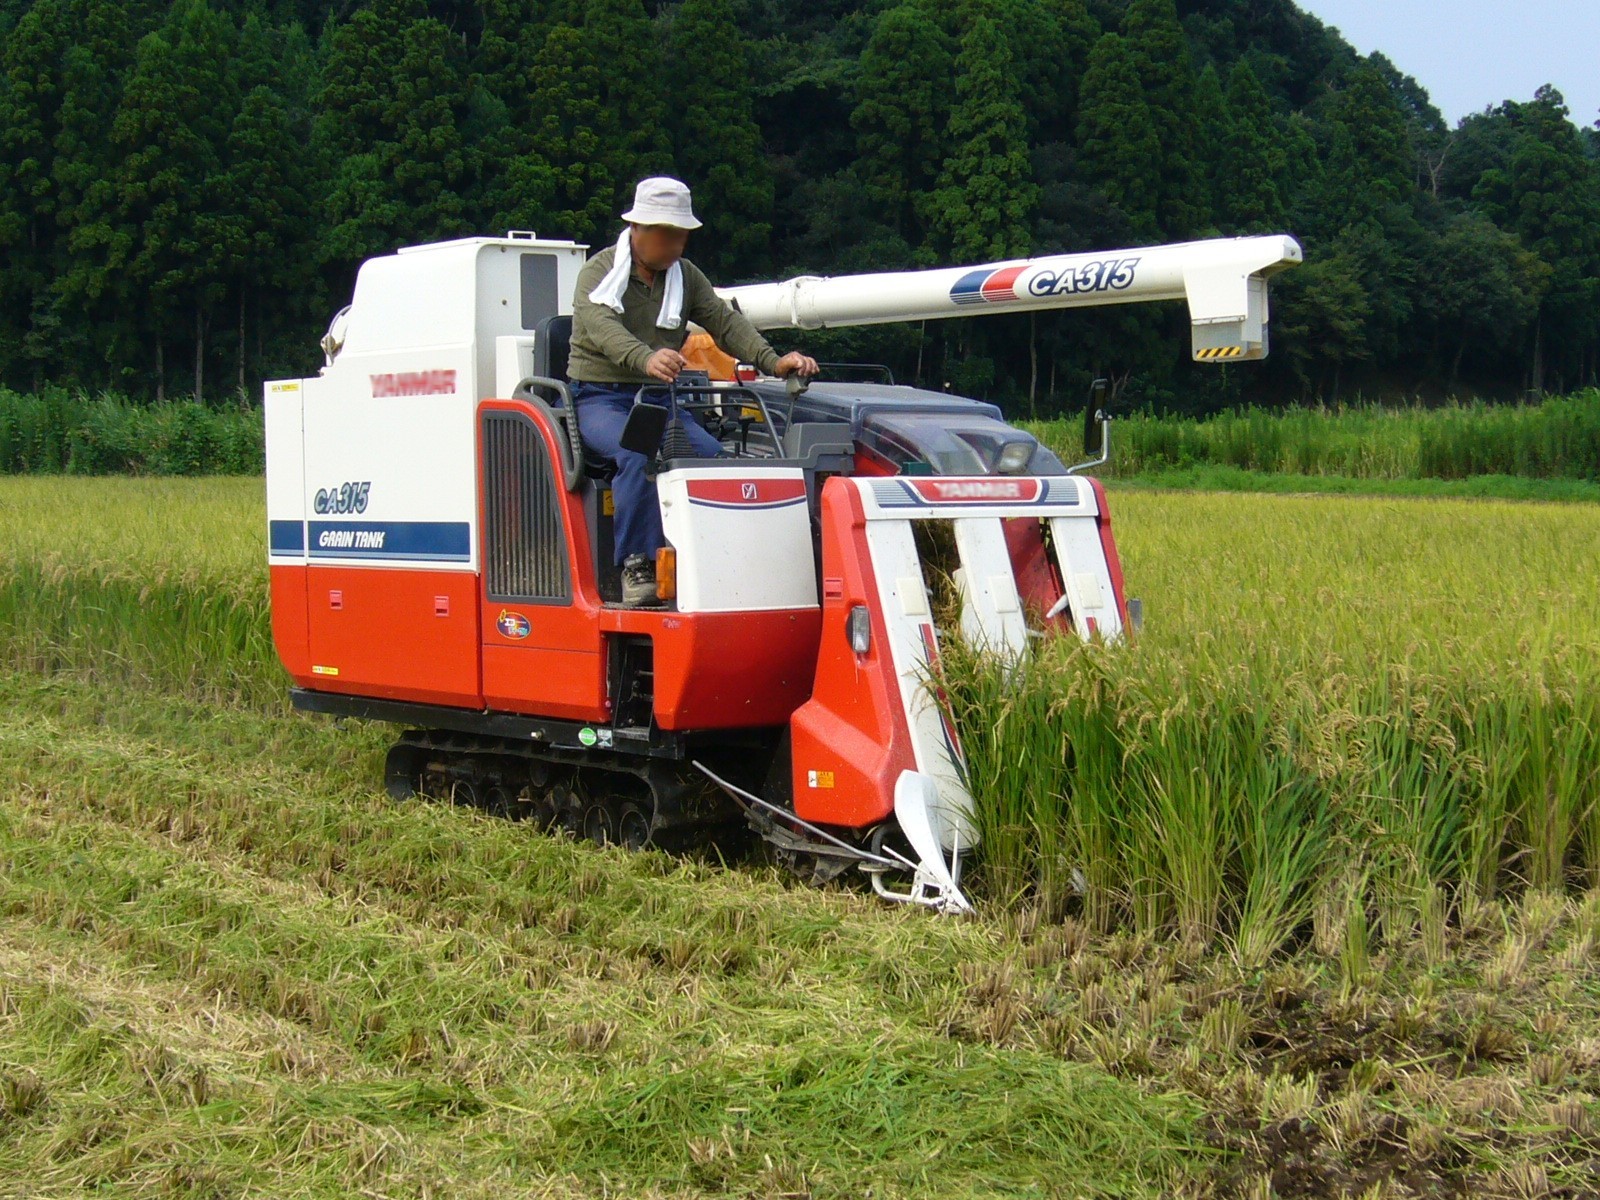
Ingénierie des machines agricoles 101 : La moissonneuse-batteuse — De la coupe au nettoyage et à l’automatisation
« La moissonneuse-batteuse à alimentation frontale coupe le riz, le bat, sépare les grains et les stocke dans une trémie. Cet article analyse la moissonneuse-batteuse sous l'angle du génie mécanique : ses origines japonaises, le flux interne de matière, les équations utilisées pour mesurer les pertes, les capteurs de rendement et de qualité, les spécifications publiées des modèles actuels, et l'état actuel de l'autonomie et de l'électrification. »
Fundamentals · 25 min de lecture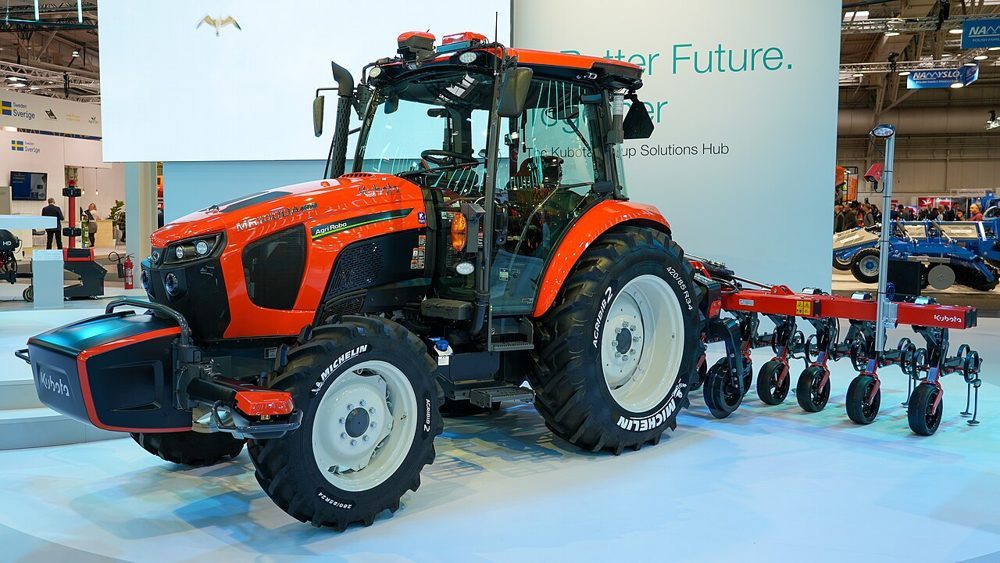 Machines agricoles
September 3, 2026
Ingénierie des machines agricoles 101 : Le tracteur — De la traction et de la prise de force à l’attelage trois points et à la conduite autonome
Un tracteur est une source d'énergie portable qui répartit la puissance du moteur entre les roues/chenilles, la prise de force et le relevage hydraulique trois points. Cet article explique, du point de vue de l'ingénierie mécanique, la traction et le patinage, le contrôle de la profondeur de travail du sol, le RTK-GNSS, les capteurs de sol/rendement et l'état actuel de l'électrification.
Fundamentals · 24 min de lecture Conduite connectée et autonome
September 3, 2026
Cartes HD — Cartes au niveau des voies pour la conduite autonome
Une carte HD représente les voies, les limites, la signalisation, l'altitude et la connectivité sous forme de données lisibles par machine. Ce guide explique en quoi elle diffère d'une carte SLAM, comment fonctionne la localisation et pourquoi la mise à jour et l'incertitude des données sont importantes.
Fundamentals · 7 min de lecture Capteurs et matériel
August 28, 2026
Fonctionnement des capteurs à ultrasons et principaux produits — Bosch, Murata, Toyota ICS
Un capteur ultrasonique mesure la distance d'un obstacle proche grâce au temps de parcours aller-retour d'une impulsion ultrasonique – l'équivalent acoustique du LiDAR. Il peut voir à travers les obstacles qui perturbent les capteurs optiques, comme le verre transparent et les objets noirs, mais sa portée effective est limitée à quelques mètres. Nous analysons les recherches sur l'écholocation des chauves-souris, le développement du sonar pendant la Première Guerre mondiale, la portée mesurée du Bosch USS Gen 6, les modules Murata MA40S4S et MaxBotix, incontournables en robotique, ainsi que l'exemple concret du sonar de dégagement intelligent à huit capteurs de Toyota – et comment chacun de ces éléments influe sur les performances réelles.
Fundamentals · 12 min de lecture Capteurs et matériel
August 22, 2026
Fonctionnement des radars et principaux produits — Continental, Bosch, Honda SENSIN
« Le radar à ondes millimétriques mesure la distance et la vitesse relative à partir de la réflexion des ondes radio, ce qui en fait le capteur le plus résistant à la pluie, au brouillard, à l'éblouissement et aux autres conditions défavorables qui perturbent les capteurs optiques. Nous expliquons comment la fréquence de battement du FMCW permet d'obtenir simultanément la distance et la vitesse, l'histoire de la technologie radar remontant à Chain Home pendant la Seconde Guerre mondiale, l'abandon puis la réintroduction du radar par Tesla, les spécifications d'imagerie 4D du Continental ARS540 et l'exemple concret de la couverture à 360 degrés par cinq radars du système Honda SENSING 360 — et comment chacun de ces éléments modifie le compromis portée/champ de vision/résolution. »
Fundamentals · 12 min de lecture Capteurs et matériel
August 16, 2026
Lab
Fonctionnement du GNSS et principaux produits — u-blox, Trimble, Fixposition
« Le RTK combine le positionnement par satellite avec les données de correction d'une station de base, réduisant ainsi l'erreur de plusieurs mètres du positionnement GNSS autonome à une précision centimétrique. Nous expliquons comment le positionnement bi-fréquence annule le délai ionosphérique, comment le ZED-F9P d'u-blox a démocratisé le RTK à bas coût, le RTX de Trimble et le système japonais Michibiki (QZSS), ainsi que l'exemple concret du réseau national de 342 stations de base RTK de Kubota pour les machines agricoles – et comment chacun de ces éléments influe sur la précision de positionnement obtenue. »
Fundamentals · 14 min de lecture Capteurs et matériel
August 10, 2026
Fonctionnement des centrales inertielles et principaux produits — Xsens, Bosch, Analog Devices
« Une centrale inertielle (IMU) associe un accéléromètre à un gyroscope pour mesurer directement l'accélération de translation et la vitesse de rotation d'un véhicule. Contrairement aux caméras ou aux LiDAR, elle est totalement autonome ; toutefois, cette autonomie a un revers : l'erreur s'accumule avec le temps (dérive). Nous abordons le principe du gyroscope MEMS, l'analyse du bruit par variance d'Allan, l'échelle de classification allant des puces grand public aux modules de navigation, ainsi que la stratégie produit de la gamme MTi de Xsens. »
Fundamentals · 12 min de lecture Capteurs et matériel
July 29, 2026
Fonctionnement des caméras stéréo et principaux produits — ZED 2i, Subaru EyeSight
Une caméra stéréoscopique calcule la distance par triangulation à partir de la différence entre deux lentilles, résolvant ainsi le problème d'échelle absolue qui limite fondamentalement les caméras monoculaires. Nous examinons les spécifications réelles des modèles Stereolabs ZED 2i, Luxonis OAK-D et e-con Systems TARA, et retraçons le compromis entre la ligne de base et la longueur à travers l'évolution du système EyeSight de Subaru, installé sur plus de 5 millions de véhicules depuis 2008. Nous racontons également comment le créateur d'EyeSight a quitté Subaru pour fonder sa propre start-up spécialisée dans la vision stéréoscopique.
Fundamentals · 10 min de lecture Capteurs et matériel
July 23, 2026
Fonctionnement des caméras monoculaires et principaux produits — Mobileye, Tesla, Continental
Une caméra monoculaire lit les lignes de voie, les panneaux et les obstacles grâce à un seul objectif, ce qui permet de réduire les coûts et l'encombrement, mais au prix d'une limitation fondamentale : une seule image ne permet pas de déterminer la distance exacte. Nous examinons des exemples concrets, tels que ceux de Mobileye EyeQ6L, Tesla HW4, Continental MFC500 et comma.ai, afin de comprendre comment chacun contourne cette contrainte. Nous retraçons également l'histoire d'un laboratoire de l'Université hébraïque devenu Mobileye, puis racheté par Intel pour plus de 15 milliards de dollars, ainsi que la décision de Tesla en 2021 de supprimer le radar de Tesla Vision.
Fundamentals · 11 min de lecture Capteurs et matériel
July 19, 2026
Fonctionnement du LiDAR et principaux produits — Livox, Velodyne, Hesai
La technologie LiDAR mesure les distances en fonction du temps de parcours aller-retour de la lumière. Du Velodyne Puck rotatif au Livox Mid-360S non rotatif qui a permis de réduire les coûts, en passant par les acteurs chinois Hesai et RoboSense, nous comparons les spécifications réelles des produits actuellement en production et retraçons l'histoire de ce secteur, du DARPA Grand Challenge à la création de DJI, jusqu'à l'échec du partenariat entre Volvo et Luminar.
Fundamentals · 12 min de lecture