Contents — find the section you need
0. Ce que cet article explique
-
Ce qu'une carte HD (Haute Définition) stocke qu'une carte de navigation classique ne stocke pas.
-
Comment les axes de voie, la topologie, le code de la route et les couches sémantiques alimentent la perception et la planification.
-
En quoi elle diffère d'une carte SLAM (Structured Localization and Mapping) construite à partir de capteurs, avec un objectif de localisation, des limites de mise à jour et des garanties opérationnelles.
1. En résumé : qu'est-ce qu'une carte HD ?
Une carte HD enregistre une route non seulement comme un itinéraire à suivre, mais aussi comme une base de données détaillée, au niveau de chaque voie, contenant les limites, les axes, la connectivité, la signalisation, les lignes d'arrêt, la pente et d'autres informations sémantiques, avec une précision utile pour la prise de décision. Un véhicule autonome ne s'y fie pas aveuglément : il compare la carte avec les données de caméras, de LiDAR, de radar et de GNSS, tout en tenant compte de la version de la carte et des incertitudes.
2. Pourquoi une carte classique ne suffit pas
Un itinéraire de navigation n'a besoin que de la connectivité et du temps de trajet entre les intersections. Les changements de voie et les arrêts avant une ligne d'arrêt nécessitent la prise en compte de la largeur de la chaussée, du nombre de voies, des voies de virage, des passages piétons et des obstacles. Une fermeture temporaire illustre ce problème : le tronçon de route reste inchangé, mais la chaussée praticable et la topologie des voies, elles, sont modifiées.
Les informations statiques d'une carte HD peuvent indiquer une voie ou une insertion masquée par une crête ou un virage. Les piétons et les files d'attente, dont la configuration évolue en quelques secondes, doivent rester des données d'entrée pour la perception et la planification des comportements, et non des objets statiques sur la carte. Une distinction floue entre ces deux éléments permet à des données obsolètes de perturber les décisions de sécurité.
3. Entrées : véhicules de levés topographiques et capteurs de terrain
La production de cartes combine les trajectoires RTK-GNSS/INS avec les données de caméras, de LiDAR, d'odométrie des roues et, parfois, de levés aériens. Les points LiDAR sont segmentés en chaussée, bordures et panneaux de signalisation ; les images vérifient les types de panneaux et le marquage ; des passages répétés permettent de supprimer les obstacles temporaires. Si la trajectoire de levé est moins précise que la largeur d'une voie, aucune technique de localisation ultérieure ne peut compenser la perte de précision.
 Utilisation de la télémétrie pour la création d'une carte
Image : Figure de principe LiDAR existante de Duskcoil. La cartographie HD de production nécessite également une synchronisation temporelle, un étalonnage extrinsèque et un enregistrement multi-axes.
4. Sortie : un graphe routier sémantique
Le noyau sépare la géométrie (où) de la topologie (ce qui est connecté à quoi). Si l'axe médian d'une voie est représenté par \mathbf{r}(s)=[x(s),y(s)]^\mathsf{T} paramétré par la longueur d'arc s, sa courbure est :
L'accélération latérale requise à la vitesse v est a_y=v^2|\kappa|. Un planificateur Il est donc possible d'évaluer les limitations de vitesse et le confort dans un virage plutôt que de simplement tracer une ligne.
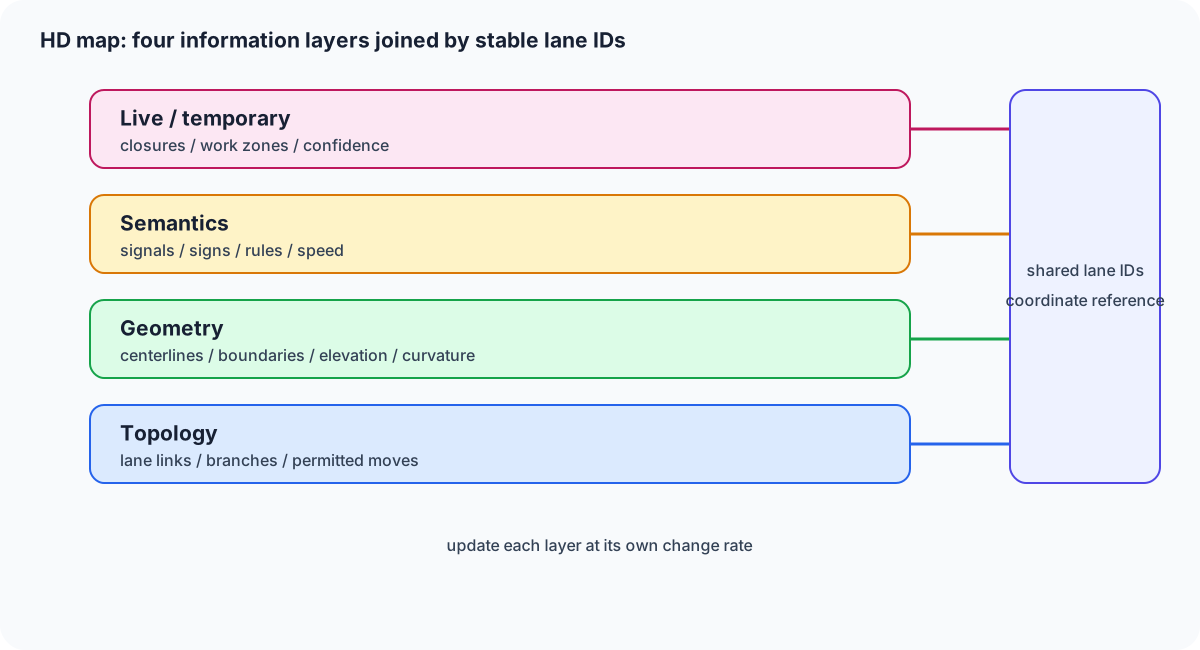
Figure 1 — Séparation de la topologie, de la forme, de la sémantique et des informations temporaires. Ceci permet de mettre à jour une couche sans reconstruire chaque connexion de voie.
5. Pipeline de base : intégration de la carte et des observations dans un seul repère
ASAM OpenDRIVE est un format d'échange pour la géométrie du réseau routier et les voies en simulation, tandis que NDS définit des normes de données couvrant la navigation embarquée et la conduite automatisée. Malgré les différences de format, le flux d'implémentation est identique : diffusion d'une tuile de carte, transformation dans le repère du véhicule, alignement des observations et transmission du résultat à la planification.
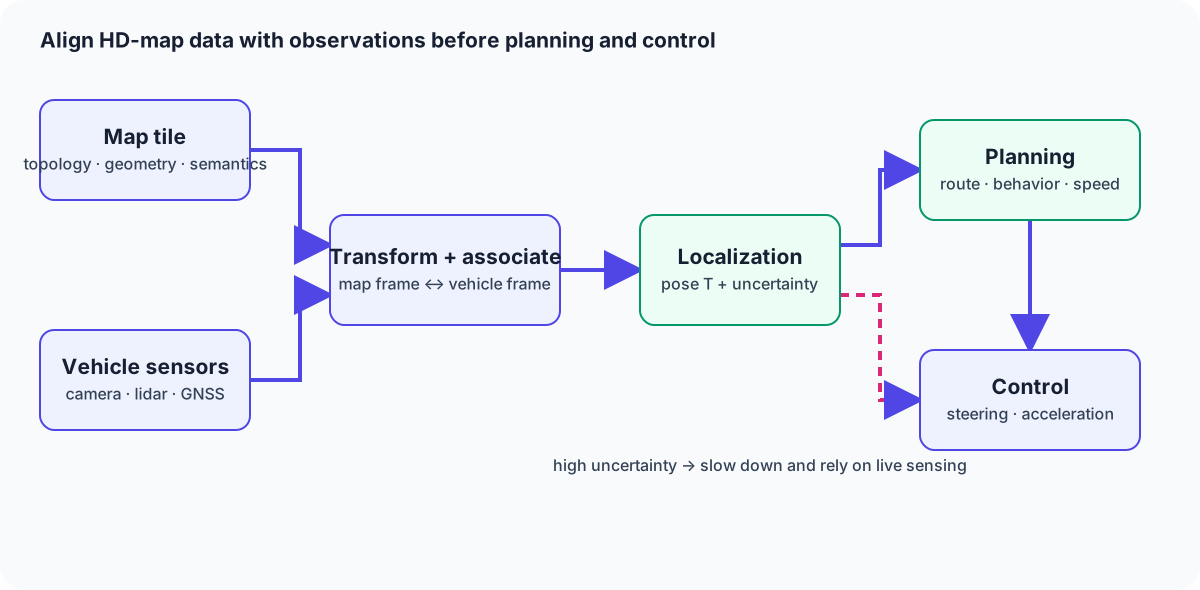
Figure 2 — La localisation fusionne la carte HD avec les capteurs du véhicule avant la planification et le contrôle du comportement. Lorsque la fiabilité de la carte est faible, le véhicule doit ralentir et privilégier les données de détection en temps réel.
6. Mathématiques de la localisation et connexion SLAM
Soit \mathbf{T}\in SE(2) la pose du véhicule, \mathbf{m}_i une caractéristique de la carte et \mathbf{z}_i une observation de capteur. Avec des correspondances connues, l'alignement robuste peut s'écrire :
\pi projette une caractéristique de la carte dans les coordonnées du capteur, \Sigma_i représente la covariance de la mesure et \rho limite l'effet des valeurs aberrantes. La position GNSS absolue, le profil de la route LiDAR et les limites de voie de la caméra peuvent alors être intégrés dans un seul estimateur.
Le SLAM estime conjointement une carte et une pose inconnues. L'utilisation d'une carte HD permet une localisation par rapport à une carte statique connue. En pratique, la détection des modifications et la création d'une tuile de remplacement locale nécessitent toujours un remappage de type SLAM. Il est plus sûr de considérer la carte comme une information a priori versionnée et incertaine que de la considérer comme une vérité définitive.
7. Carte HD versus carte SLAM
| Aspect | Carte HD | Carte SLAM |
|---|---|---|
| Objectif principal | Prévisualisation du code de la route et de la géométrie pour la planification | Estimation de la pose lors de la création d'une carte inconnue |
| Coordonnées | Systèmes géodésiques, de voies et d'altitude | Souvent un système local ancré au point de départ du capteur |
| Sémantique | Voies, panneaux, lignes d'arrêt, emprise | Principalement des points, des entités et de la géométrie |
| Mises à jour | Édition en nuage, distribution delta versionnée | Mises à jour incrémentales à partir des observations actuelles |
| Faiblesses | Travaux, neige et données obsolètes | Dérive à long terme et reconnaissance des lieux |
Les cartes HD permettent d'anticiper les changements ; le SLAM fournit la pose locale actuelle. L'interface doit documenter le système de coordonnées, l'horodatage et le datum vertical (hauteur de l'ellipsoïde versus altitude). Un décalage de quelques dizaines de centimètres entre les trames peut modifier le choix de la voie sur une route étroite.
8. Modes de défaillance et environnements difficiles
-
Travaux et signalisation temporaire : une modification de la connexion entre les voies ne peut être corrigée par une simple tuile statique. Répartissez les écarts observés mais non validés et réduisez la vitesse jusqu’à validation.
-
Neige, feuilles et chaussée mouillée : le marquage et les données LiDAR évoluent. Combinez les observations saisonnières avec une couche de perception prioritaire sur les objets cartographiques manquants.
-
Canyons urbains et tunnels : la dégradation du GNSS et la répétition des murs créent une dégénérescence géométrique. Utilisez les limites de voie, l’IMU et l’odométrie des roues comme aides à court terme.
-
Actualité des données : une carte ancienne, même précise, peut être plus dangereuse qu’une observation récente incertaine. Enregistrez la date et l’heure d’acquisition, la date et l’heure de validation, la couverture et le niveau de confiance pour chaque couche.
9. Choix pratiques et conception des mises à jour
-
Autoroutes : priorisez les axes de voie, les insertions, les bifurcations, les courbes et… Évaluation. Tester la cohérence du cache et la livraison delta du cloud sur une longue période de prévision.
-
Conduite autonome urbaine : représenter sémantiquement les lignes d'arrêt, les passages piétons, les voies de signalisation et les règles de virage ; en cas de divergence entre la carte et l'observation, l'observation en temps réel prévaut.
-
Robots de livraison : utiliser une couche spécifique aux trottoirs pour la largeur, les marches, les rampes et les restrictions plutôt que de réutiliser une carte routière HD. La fréquence de mise à jour et la praticabilité peuvent être plus importantes qu'une précision centimétrique.
-
Simulation : échanger la géométrie routière et la connectivité des voies via ASAM OpenDRIVE, tout en séparant la sémantique de production des scénarios de test.
Enregistrer l'ID de la tuile, sa version, sa date de création, sa date de validation, la vitesse autorisée, le niveau de confiance et l'état de révocation. Définir le dernier cache valide connu, le mode de dégradation basé uniquement sur les capteurs et la condition d'arrêt avant que le serveur de cartes ne devienne indisponible.
10. Récapitulatif en trois lignes
Une carte HD est un graphe routier sémantique contenant la géométrie des voies et la signification du trafic.
La localisation fusionne ces données avec les capteurs des véhicules afin que la planification puisse anticiper davantage. La visibilité actuelle est prise en compte, tandis que le SLAM fournit la position locale.
Les travaux, la neige et les données obsolètes nécessitent un système de versionnage, une grande fiabilité et la règle de ne jamais se fier aveuglément à la carte.
Une carte précise révèle-t-elle les obstacles actuels ?
Les objets apparus après la dernière mise à jour peuvent être absents. Combinez les informations cartographiques a priori avec les observations actuelles des capteurs.
Références
-
Norme commune de données cartographiques pour la conduite autonome (livre blanc NDS)
-
[Construction automatique de cartes HD au niveau des voies pour Scènes urbaines (arXiv:2107.10972)
-
Données de géolocalisation pour la mobilité connectée et automatisée (Gouvernement britannique)
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.