Contents — find the section you need
0. O que este artigo explica
-
O que um mapa HD (Alta Definição) armazena que um mapa de navegação comum não armazena.
-
Como as linhas centrais das faixas, a topologia, as regras de trânsito e as camadas semânticas alimentam a percepção e o planejamento.
-
Como ele difere de um mapa SLAM construído com sensores, com um objetivo de localização, limites de atualização e salvaguardas operacionais.
1. Resumindo: o que é um mapa HD?
Um mapa HD registra uma estrada não apenas como uma rota a seguir, mas como um banco de dados em nível de faixa com limites, linhas centrais, conectividade, placas, linhas de parada, inclinação e outras informações semânticas com uma precisão útil para decisões de direção. Um veículo autônomo não confia cegamente nele: ele compara o mapa com câmeras, LiDAR, radar e GNSS, levando em consideração a versão do mapa e a incerteza na tomada de decisão.
2. Por que um mapa comum não é suficiente
Um link de navegação rodoviária precisa apenas de conectividade e tempo de viagem entre cruzamentos. Mudanças de faixa e paradas antes da linha de parada exigem informações sobre a largura da via, número de faixas, faixas exclusivas para conversão, faixas de pedestres e estruturas que obstruam a visão. Um fechamento temporário ilustra o problema: o trecho da via permanece inalterado, mas a área transitável e a topologia das faixas não.
Informações estáticas em um mapa de alta definição podem indicar uma faixa ou junção oculta atrás de uma lombada ou curva. Pedestres e filas que mudam em segundos devem permanecer como dados de percepção e planejamento de comportamento, em vez de objetos estáticos no mapa. Confundir esse limite permite que dados desatualizados interfiram nas decisões de segurança.
3. Entradas: veículos de levantamento e sensores de campo
A produção de mapas combina trajetórias RTK-GNSS/INS com câmeras, LiDAR, odometria de rodas e, às vezes, levantamento aéreo. Os pontos LiDAR são segmentados em pavimento, meio-fio e placas; as imagens verificam as classes e marcações das placas; deslocamentos repetidos ajudam a remover objetos temporários. Se a trajetória do levantamento for menos precisa do que a largura de uma faixa, nenhum método de localização subsequente poderá recuperar a precisão perdida.
 Usando alcance para construir um mapa
Imagem: Figura existente do princípio LiDAR da Duskcoil. O mapeamento HD de produção também requer sincronização de tempo, calibração extrínseca e registro multi-drive.
4. Saída: um grafo rodoviário semântico
O núcleo separa a geometria (onde) da topologia (o que se conecta a quê). Se a linha central de uma faixa for representada como \mathbf{r}(s)=[x(s),y(s)]^\mathsf{T} parametrizada pelo comprimento do arco s, sua curvatura é
A aceleração lateral necessária na velocidade v é a_y=v^2|\kappa| . Um planejador pode, portanto, avaliar os limites de velocidade e o conforto ao longo de uma curva, em vez de simplesmente traçar uma linha.
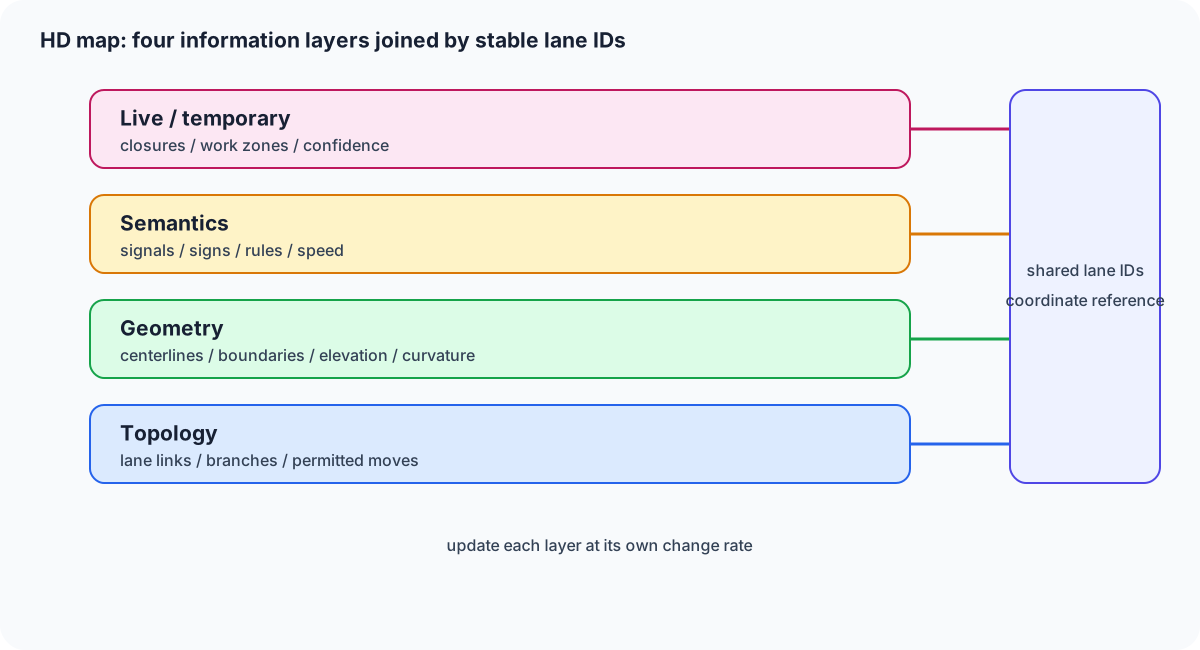
Figura 1 — Topologia, forma, semântica e informações temporárias separadas. Isso possibilita atualizar uma camada sem reconstruir todas as conexões de faixas.
5. Fluxo básico: colocar mapa e observações em um único quadro
ASAM OpenDRIVE é um formato de troca de dados para geometria de redes rodoviárias e faixas em simulação, enquanto o NDS define padrões de dados que abrangem navegação veicular e direção automatizada. Apesar das diferenças de formato, o fluxo de implementação é o mesmo: transmitir um bloco de mapa, transformá-lo no quadro do veículo, alinhar as observações e passar o resultado para o planejamento.
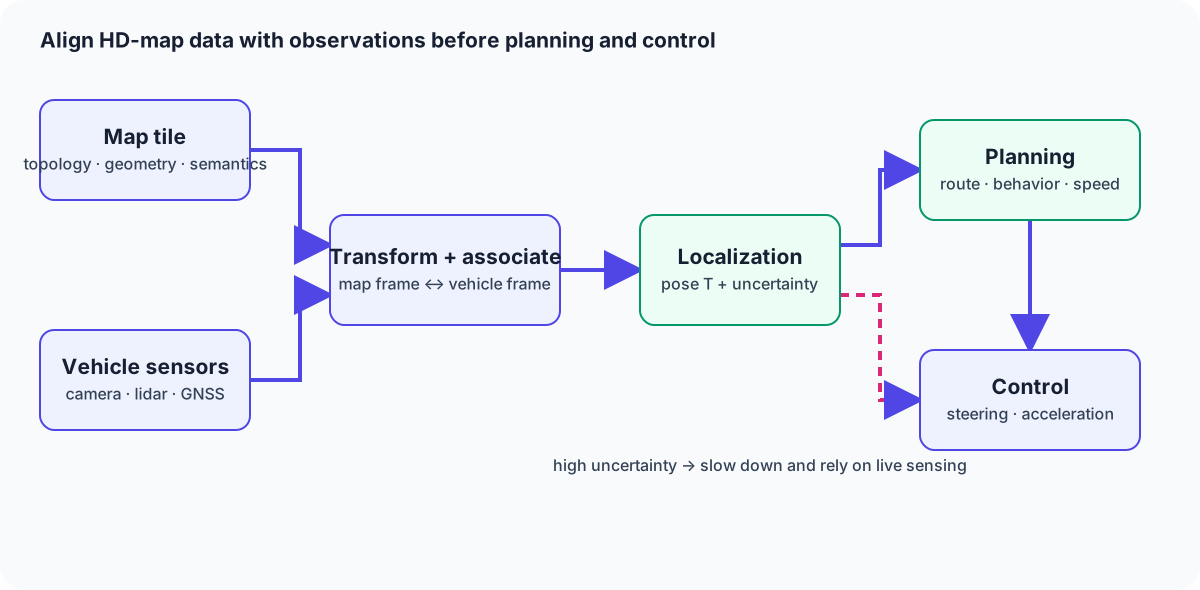
Figura 2 — A localização funde o mapa HD com os sensores do veículo antes do planejamento e controle do comportamento. Quando a confiança no mapa é baixa, o veículo deve reduzir a velocidade e depender mais da detecção em tempo real.
6. Matemática da localização e a conexão SLAM
Seja a pose do veículo \mathbf{T}\in SE(2) , uma característica do mapa \mathbf{m}_i e uma observação do sensor \mathbf{z}_i . Com correspondências conhecidas, o alinhamento robusto pode ser escrito como
\pi projeta uma característica do mapa em coordenadas do sensor, \Sigma_i é a covariância da medição e \rho limita o efeito de outliers. A posição GNSS absoluta, o formato da estrada LiDAR e os limites das faixas da câmera podem então participar de um único estimador.
O SLAM estima um mapa e uma pose desconhecidos simultaneamente. O uso de mapas HD é para localização em relação a um mapa estático conhecido. Na prática, detectar mudanças e construir uma substituição local para um bloco alterado ainda requer um remapeamento semelhante ao SLAM. Tratar o mapa como informação prévia versionada com incerteza é mais seguro do que tratá-lo como uma verdade absoluta.
7. Mapa HD versus mapa SLAM
| Aspecto | Mapa HD | Mapa SLAM |
|---|---|---|
| Objetivo principal | Pré-visualizar regras e geometria da estrada para planejamento | Estimar a pose enquanto constrói um mapa desconhecido |
| Coordenadas | Sistemas geodésicos, de faixas e de elevação | Frequentemente, o sistema local é ancorado no início do sensor |
| Semântica | Faixas, placas, linhas de parada, direito de passagem | Principalmente Pontos, características e geometria |
| Atualizações | Edição na nuvem, distribuição delta versionada | Atualizações incrementais a partir de observações atuais |
| Fraquezas | Construção, neve e dados desatualizados | Deriva a longo prazo e reconhecimento de localização |
Mapas HD fornecem informações antecipadas; SLAM fornece a pose local atual. A interface deve documentar o sistema de coordenadas, o carimbo de data/hora e o datum vertical (altura do elipsoide versus elevação). Uma discrepância de alguns centímetros no sistema de coordenadas pode alterar a seleção de faixa em uma estrada estreita.
8. Modos de falha e ambientes difíceis
-
Construção e controle temporário: uma conexão de faixa alterada não pode ser corrigida apenas por um mosaico estático. Distribua os deltas observados, mas não aprovados, e reduza a velocidade até a validação.
-
Neve, folhas e pavimento molhado: as marcações e os retornos do LiDAR mudam. Combine observações sazonais com uma camada de percepção que tenha prioridade sobre objetos de mapa ausentes.
-
Cânions e túneis urbanos: o GNSS se degrada e paredes repetidas criam degeneração geométrica. Use faixas. 4. Atualização: um mapa antigo e preciso pode ser mais perigoso do que uma observação atual incerta. Armazene o tempo de coleta, o tempo de validação, a cobertura e a confiabilidade em cada camada.
9. Escolhas práticas e projeto de atualização
-
Rodovias: priorize as linhas centrais das faixas, junções, divisões, curvaturas e inclinações. Teste a consistência do cache e a entrega delta na nuvem em uma longa distância de previsão.
-
Condução autônoma urbana: represente linhas de parada, faixas de pedestres, faixas de sinalização e regras de conversão semanticamente; quando o mapa e a observação discordarem, a observação em tempo real prevalece.
-
Robôs de entrega: use uma camada específica para calçadas com largura, degraus, rampas e restrições, em vez de reutilizar um mapa HD da estrada. A taxa de atualização e a transitabilidade podem ser mais importantes do que a precisão em centímetros.
-
Simulação: troque a geometria da estrada e a conectividade das faixas por meio do ASAM OpenDRIVE, mantendo a semântica de produção separada dos cenários de teste.
Registre o ID do bloco, a versão e a criação. Tempo, tempo de validação, velocidade permitida, confiança e estado de revogação. Defina o último cache válido conhecido, o modo de degradação somente para sensores e a condição de parada antes que o servidor de mapas fique indisponível.
10. Resumo em três linhas
Um mapa HD é um grafo rodoviário semântico que contém geometria em nível de faixa e informações de tráfego.
A localização o funde com a detecção de veículos para que o planejamento possa enxergar além da visibilidade atual, enquanto o SLAM fornece a pose local.
Construções, neve e desatualização exigem versionamento, confiança e a regra de nunca confiar cegamente no mapa.
Um mapa preciso revela obstáculos atuais?
Objetos que aparecem após a última atualização podem estar ausentes. Combine informações prévias do mapa com observações atuais dos sensores.
Referências
- Especificação ASAM OpenDRIVE
- Associação de Padrões de Dados de Navegação
- Ficha técnica do HERE HD Live Map
- Um Padrão Comum de Dados de Mapa para Condução Autônoma (Documento técnico da NDS)
- Construção Automática de Mapas HD em Nível de Faixa para Cenas Urbanas (arXiv:2107.10972)
- Governo do Reino Unido: dados de localização para mobilidade conectada e automatizada
Comentários
Entre na sua conta para continuar.
Ainda não há dados.