Contents — find the section you need
0. Lo que explica este artículo
-
Qué almacena un mapa HD (Alta Definición) que no almacena un mapa de navegación convencional.
-
Cómo las líneas centrales de los carriles, la topología, las normas de tráfico y las capas semánticas influyen en la percepción y la planificación.
-
En qué se diferencia de un mapa SLAM basado en sensores, con un objetivo de localización, límites de actualización y medidas de seguridad operativas.
1. En resumen: ¿qué es un mapa HD?
Un mapa HD registra una carretera no solo como una ruta a seguir, sino como una base de datos a nivel de carril con límites, líneas centrales, conectividad, señales, líneas de stop, pendiente y otros datos semánticos, con una precisión útil para la toma de decisiones en la conducción. Un vehículo autónomo no confía ciegamente en él: compara el mapa con cámaras, LiDAR, radar y GNSS, teniendo en cuenta la versión del mapa y la incertidumbre en la decisión.
2. Por qué un mapa convencional no es suficiente
Un enlace vial para la navegación solo necesita la conectividad y el tiempo de viaje entre intersecciones. Los cambios de carril y las paradas antes de la línea de detención requieren información sobre el ancho de la carretera, el número de carriles, los carriles exclusivos para giros, los pasos de peatones y las estructuras que obstruyen la vía. Un cierre temporal ilustra el problema: la conexión vial permanece inalterada, pero la zona transitable y la topología de los carriles no.
La información estática en un mapa de alta definición puede indicar un carril o una incorporación que quede oculta tras una cresta o curva. Los peatones y las colas, que cambian en segundos, deben seguir siendo información para la percepción y la planificación del comportamiento, en lugar de objetos estáticos en el mapa. Confundir este límite permite que datos obsoletos interfieran con las decisiones de seguridad.
3. Entradas: vehículos de reconocimiento y sensores de campo
La producción de mapas combina trayectorias RTK-GNSS/INS con cámaras, LiDAR, odometría de ruedas y, en ocasiones, reconocimiento aéreo. Los puntos LiDAR se segmentan en pavimento, bordillos y señales; las imágenes verifican las clases y marcas de las señales; los recorridos repetidos ayudan a eliminar los objetos temporales. Si la trayectoria del reconocimiento es menos precisa que el ancho de un carril, ningún método de localización posterior puede recuperar la precisión perdida.
 Uso de la medición para construir un mapa
Imagen: Figura del principio LiDAR existente de Duskcoil. El mapeo HD de producción también requiere sincronización temporal, calibración extrínseca y registro de múltiples unidades.
4. Salida: un grafo de carretera semántico
El núcleo separa la geometría (dónde) de la topología (qué se conecta con qué). Si la línea central de un carril se representa como \mathbf{r}(s)=[x(s),y(s)]^\mathsf{T} parametrizada por la longitud de arco s, su curvatura es:
La aceleración lateral requerida a la velocidad v es a_y=v^2|\kappa|. Por lo tanto, el planificador puede evaluar los límites de velocidad y la comodidad a lo largo de una curva en lugar de simplemente trazar una línea.
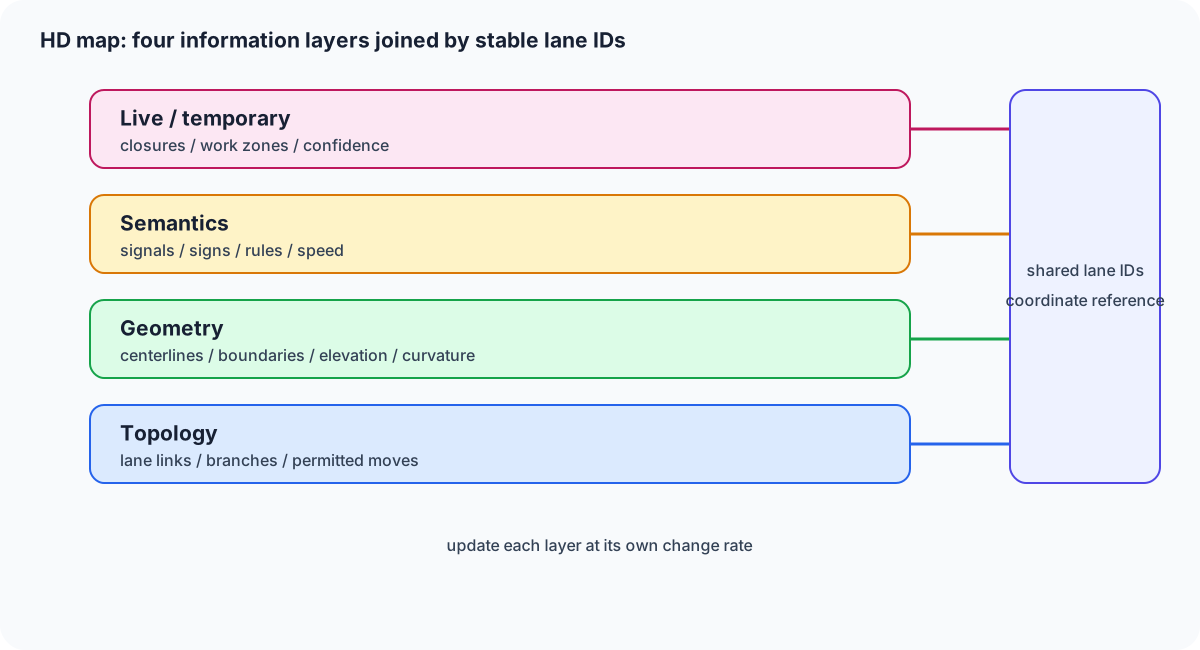
Figura 1: Separación de la topología, la forma, la semántica y la información temporal. Esto permite actualizar una capa sin reconstruir todas las conexiones de carril.
5. Flujo de trabajo básico: colocar el mapa y las observaciones en un mismo marco
ASAM OpenDRIVE es un formato de intercambio para la geometría y los carriles de la red vial en simulación, mientras que NDS define estándares de datos que abarcan la navegación en vehículos y la conducción automatizada. A pesar de las diferencias de formato, el flujo de implementación es el mismo: transmitir un mosaico de mapa, transformarlo al marco del vehículo, alinear las observaciones y pasar el resultado a la planificación.
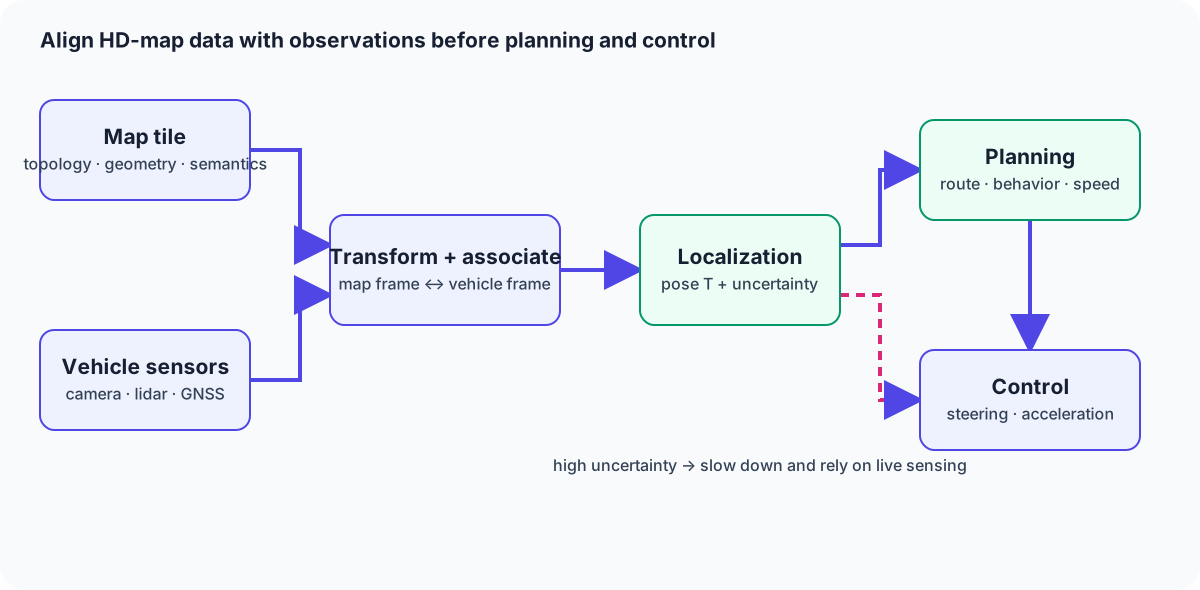
Figura 2: La localización fusiona el mapa HD con los sensores del vehículo antes de la planificación y el control del comportamiento. Cuando la confianza en el mapa es baja, el vehículo debe reducir la velocidad y depender más de la información en tiempo real.
6. Matemáticas de localización y la conexión SLAM
Sea \mathbf{T}\in SE(2) la pose del vehículo, \mathbf{m}_i una característica del mapa y \mathbf{z}_i una observación del sensor. Con correspondencias conocidas, la alineación robusta se puede escribir como:
\pi proyecta una característica del mapa en coordenadas del sensor, \Sigma_i es la covarianza de la medición y \rho limita el efecto de los valores atípicos. La posición GNSS absoluta, la forma de la carretera LiDAR y los límites de los carriles de la cámara pueden participar en un estimador.
SLAM estima un mapa y una pose desconocidos conjuntamente. El uso de mapas HD se refiere a la localización con respecto a un mapa estático conocido. Mapa. En la práctica, detectar cambios y construir un reemplazo local para una tesela modificada aún requiere un remapeo similar al de SLAM. Tratar el mapa como información previa versionada con incertidumbre es más seguro que tratarlo como una verdad absoluta.
7. Mapa HD frente a mapa SLAM
| Aspecto | Mapa HD | Mapa SLAM |
|---|---|---|
| Propósito principal | Previsualizar las normas de circulación y la geometría para la planificación | Estimar la posición al construir un mapa desconocido |
| Coordenadas | Marcos geodésicos, de carril y de elevación | A menudo, marco local anclado en el inicio del sensor |
| Semántica | Carriles, señales, líneas de detención, derecho de paso | Principalmente puntos, características y geometría |
| Actualizaciones | Edición en la nube, distribución delta versionada | Actualizaciones incrementales a partir de las observaciones actuales |
| Debilidad | Construcción, nieve y datos obsoletos | Deriva a largo plazo y reconocimiento de lugares |
Los mapas HD proporcionan información prospectiva; SLAM proporciona la posición actual local. La interfaz debe documentar el marco de coordenadas, la marca de tiempo y el datum vertical (altura del elipsoide frente a elevación). Una discrepancia de marco de unas pocas decenas de centímetros puede cambiar la selección de carril en una carretera estrecha.
8. Modos de fallo y entornos difíciles
-
Construcción y control temporal: una conexión de carril modificada no se puede corregir solo con una tesela estática. Distribuya las diferencias observadas pero no aprobadas y reduzca la velocidad hasta su validación.
-
Nieve, hojas y pavimento mojado: las marcas y los retornos LiDAR cambian. Combine las observaciones estacionales con una capa de percepción que tenga prioridad sobre los objetos del mapa faltantes.
-
Cañones y túneles urbanos: el GNSS se degrada y las paredes repetidas crean degeneración geométrica. Utilice los límites de los carriles, la IMU y la odometría de las ruedas como ayudas a corto plazo.
-
Actualización: un mapa antiguo preciso puede ser más peligroso que una observación actual incierta. Almacene la hora de recopilación, la hora de validación, la cobertura y la confianza en cada capa.
9. Opciones prácticas y diseño de actualización
-
Autopistas: priorice las líneas centrales de los carriles, las fusiones, las bifurcaciones y la curvatura. y calificación. Pruebe la consistencia de la caché y la entrega delta en la nube con una anticipación prolongada.
-
Conducción automatizada urbana: represente semánticamente las líneas de detención, los pasos de peatones, los carriles de señalización y las reglas de giro; cuando el mapa y la observación no coinciden, prevalece la observación en tiempo real.
-
Robots de reparto: utilice una capa específica para aceras que defina el ancho, los escalones, las rampas y las restricciones, en lugar de reutilizar un mapa HD de carreteras. La frecuencia de actualización y la transitabilidad pueden ser más importantes que la precisión centimétrica.
-
Simulación: intercambie la geometría de la carretera y la conectividad de los carriles mediante ASAM OpenDRIVE, manteniendo la semántica de producción separada de los escenarios de prueba.
Registre el ID del mosaico, la versión, la hora de creación, la hora de validación, la velocidad permitida, la confianza y el estado de revocación. Defina la última caché válida conocida, el modo de degradación solo para sensores y la condición de parada antes de que el servidor de mapas deje de estar disponible.
10. Resumen de tres líneas
Un mapa HD es un grafo vial semántico que contiene la geometría a nivel de carril y el significado del tráfico.
La localización lo fusiona con la detección de vehículos para que la planificación pueda visualizarlo. Más allá de la visibilidad actual, mientras que SLAM proporciona la posición local. La construcción, la nieve y la obsolescencia requieren control de versiones, confianza y la regla de nunca confiar ciegamente en el mapa.
¿Un mapa preciso revela los obstáculos actuales?
Es posible que falten objetos que aparezcan después de la última actualización. Combina la información previa del mapa con las observaciones actuales de los sensores.
Referencias
- Especificación ASAM OpenDRIVE
- Asociación de Estándares de Datos de Navegación
- Hoja de producto de HERE HD Live Map
- Un estándar común de datos de mapas para la conducción autónoma (documento técnico de NDS)
- Construcción automática de mapas HD a nivel de carril para escenas urbanas
- [Construcción automática de mapas HD a nivel de carril para escenas urbanas]( (arXiv:2107.10972)](https://arxiv.org/abs/2107.10972)
- Gobierno del Reino Unido: datos de localización para la movilidad conectada y automatizada
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.