Contents — find the section you need
0. Was dieser Artikel erklärt
-
Was eine HD-Karte (High Definition) speichert, was eine herkömmliche Navigationskarte nicht speichert.
-
Wie Fahrbahnmarkierungen, Topografie, Verkehrsregeln und semantische Ebenen die Wahrnehmung und Planung beeinflussen.
-
Wie sie sich von einer sensorgestützten SLAM-Karte mit Lokalisierungsziel, Aktualisierungsgrenzen und Betriebssicherheitsvorkehrungen unterscheidet.
1. Kurz gesagt: Was ist eine HD-Karte?
Eine HD-Karte erfasst eine Straße nicht nur als Route, sondern als fahrbahngenaue Datenbank mit Begrenzungen, Mittellinien, Verbindungen, Schildern, Haltelinien, Steigungen und weiteren semantischen Informationen in einer für Fahrentscheidungen notwendigen Präzision. Ein autonomes Fahrzeug vertraut nicht blind darauf: Es vergleicht die Karte mit Kameras, LiDAR, Radar und GNSS und berücksichtigt dabei die Kartenversion und mögliche Unsicherheiten.
2. Warum eine herkömmliche Karte nicht ausreicht
Für eine Navigationsroute benötigt man lediglich die Verbindungen und die Fahrzeit zwischen den Kreuzungen. Spurwechsel und Anhalten vor einer Haltelinie erfordern die Kenntnis der Straßenbreite, der Anzahl der Fahrstreifen, von Abbiegespuren, Fußgängerüberwegen und von Hindernissen. Eine temporäre Sperrung verdeutlicht das Problem: Die Straßenverbindung bleibt unverändert, der befahrbare Bereich und die Fahrstreifentopologie jedoch nicht.
Statische Informationen in einer HD-Karte können einen Fahrstreifen oder eine Einfädelung anzeigen, die hinter einer Kuppe oder Kurve verborgen ist. Fußgänger und Warteschlangen, die sich innerhalb von Sekunden ändern, sollten als Wahrnehmungs- und Verhaltensplanungsergebnisse und nicht als statische Kartenobjekte betrachtet werden. Eine unklare Abgrenzung dieser Bereiche führt dazu, dass veraltete Daten Sicherheitsentscheidungen beeinträchtigen.
3. Eingaben: Vermessungsfahrzeuge und Feldsensoren
Die Kartenerstellung kombiniert RTK-GNSS/INS-Trajektorien mit Kameras, LiDAR, Radodometrie und gegebenenfalls Luftbildaufnahmen. LiDAR-Punkte werden in Fahrbahn, Bordsteine und Schilder segmentiert; Bilder verifizieren Schilderklassen und -markierungen; wiederholte Fahrten helfen, temporäre Hindernisse zu entfernen. Ist die Vermessungstrajektorie ungenauer als die Fahrstreifenbreite, kann kein nachgelagerter Lokalisierungstrick die verlorene Genauigkeit wiederherstellen.
 Kartenerstellung mithilfe von Entfernungsmessung
Abbildung: Duskcoils bestehende LiDAR-Prinzip-Grafik. Für die Erstellung von HD-Karten sind außerdem Zeitsynchronisation, externe Kalibrierung und Mehrfahrerregistrierung erforderlich.
4. Ausgabe: ein semantischer Straßengraph
Der Kern trennt Geometrie (wo) von Topologie (was mit was verbunden ist). Wenn eine Fahrbahnmittellinie als \mathbf{r}(s)=[x(s),y(s)]^\mathsf{T} mit der Bogenlänge s dargestellt wird, ist ihre Krümmung
Die bei der Geschwindigkeit v erforderliche Querbeschleunigung ist a_y=v^2|\kappa|. Ein Planer kann Daher sollten Geschwindigkeitsbegrenzungen und Komfort entlang einer Kurve bewertet werden, anstatt lediglich eine Linie zu zeichnen.
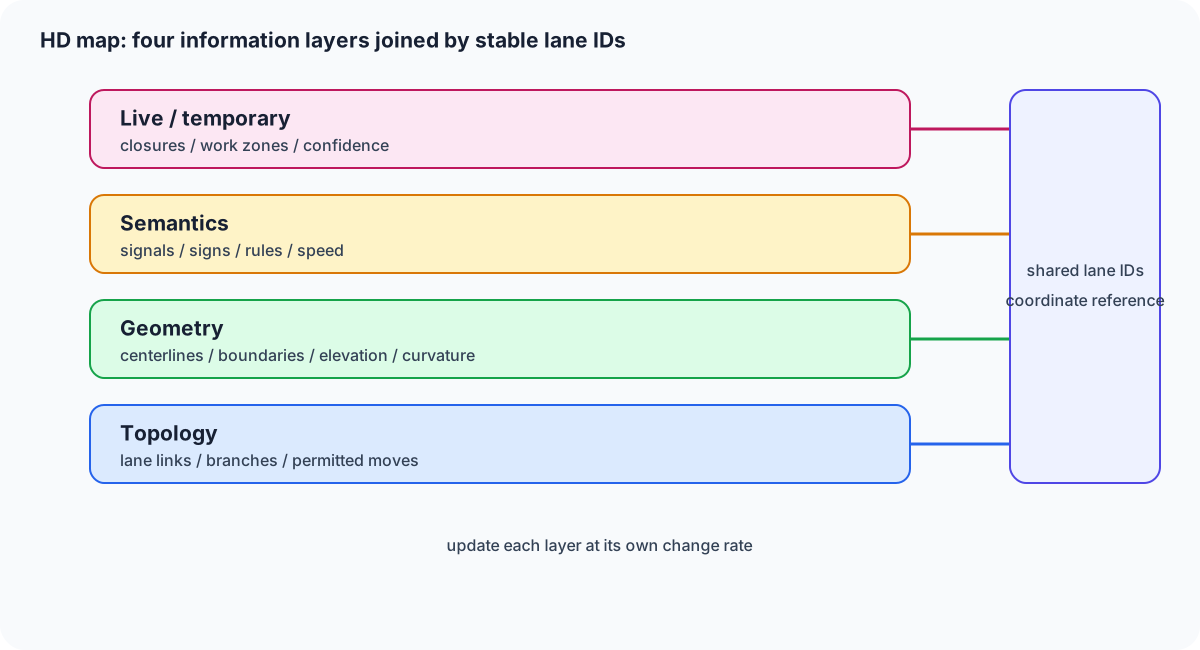
Abbildung 1 – Trennung von Topologie, Form, Semantik und temporären Informationen. Dadurch kann eine Ebene aktualisiert werden, ohne jede Fahrspurverbindung neu zu erstellen.
5. Grundlegende Pipeline: Karte und Beobachtungen in einem Frame zusammenführen
ASAM OpenDRIVE ist ein Austauschformat für Straßennetzgeometrie und Fahrspuren in der Simulation, während NDS Datenstandards für die Navigation im Fahrzeug und das automatisierte Fahren definiert. Trotz Formatunterschieden ist der Implementierungsablauf identisch: Eine Kartenkachel wird gestreamt, in den Fahrzeug-Frame transformiert, Beobachtungen werden ausgerichtet und das Ergebnis an die Planung übergeben.
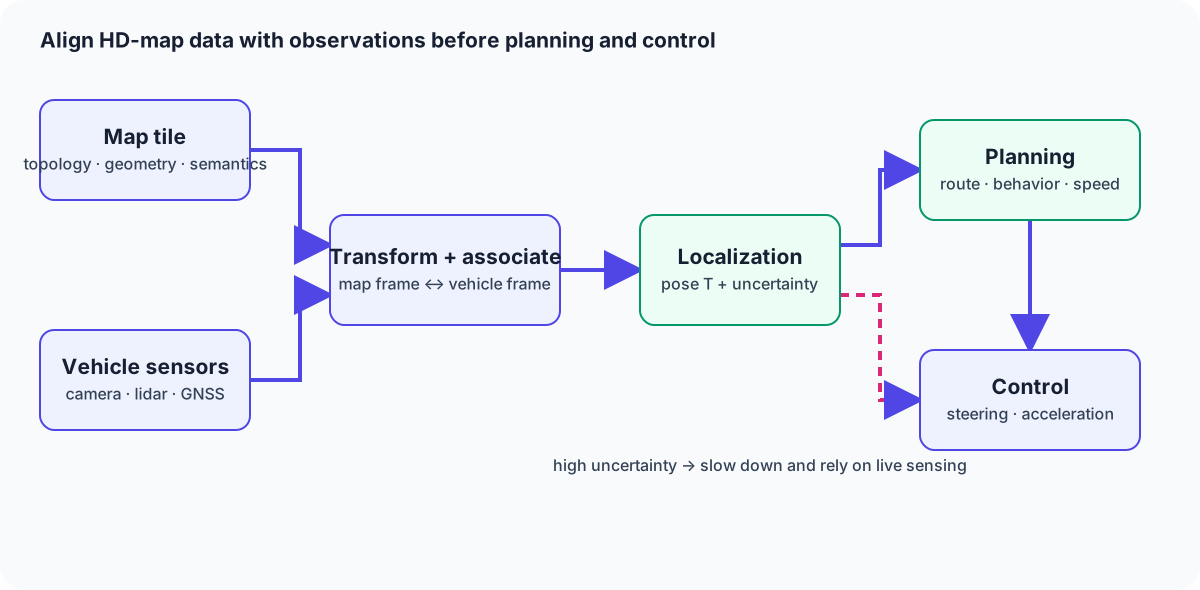
Abbildung 2 – Die Lokalisierung fusioniert die HD-Karte mit den Fahrzeugsensoren vor der Verhaltensplanung und -steuerung. Bei geringer Kartengenauigkeit sollte das Fahrzeug langsamer fahren und sich stärker auf die Echtzeitsensorik verlassen.
6. Lokalisierungsmathematik und SLAM-Anbindung
Die Fahrzeugposition sei \mathbf{T}\in SE(2), ein Kartenmerkmal \mathbf{m}_i und eine Sensormessung \mathbf{z}_i. Bei bekannten Korrespondenzen lässt sich die robuste Ausrichtung wie folgt darstellen:
\pi projiziert ein Kartenmerkmal in Sensorkoordinaten, \Sigma_i ist die Messkovarianz und \rho begrenzt den Einfluss von Ausreißern. Absolute GNSS-Position, LiDAR-Straßenform und Kameraspur. Grenzen können dann in einen Schätzer einbezogen werden.
SLAM schätzt eine unbekannte Karte und Position gemeinsam. HD-Karten dienen der Lokalisierung anhand einer bekannten statischen Karte. In der Praxis erfordert die Erkennung von Änderungen und der lokale Ersatz für eine geänderte Kachel weiterhin ein SLAM-ähnliches Remapping. Die Karte als versionierte Vorinformation mit Unsicherheit zu behandeln, ist sicherer als sie als endgültige Wahrheit zu betrachten.
7. HD-Karte versus SLAM-Karte
| Aspekt | HD-Karte | SLAM-Karte |
--- | --- | --- |
| Hauptzweck | Vorschau von Straßenregeln und Geometrie für die Planung | Positionsschätzung beim Erstellen einer unbekannten Karte |
Koordinaten | Geodätische, Fahrspur- und Höhenkoordinaten | Oft lokales Koordinatensystem, verankert am Sensorstartpunkt |
Semantik | Fahrspuren, Schilder, Haltelinien, Vorfahrt | Hauptsächlich Punkte, Features und Geometrie |
Aktualisierungen | Cloud-Bearbeitung, versionierte Delta-Verteilung | Inkrementelle Aktualisierungen aus aktuellen Beobachtungen |
Schwächen | Baustellen, Schnee und veraltete Daten | Langfristige Drift und Ortserkennung |
HD-Karten bieten Vorausschauendes Arbeiten; SLAM liefert die aktuelle lokale Position. Die Schnittstelle muss Koordinatenrahmen, Zeitstempel und Höhenbezugssystem (Ellipsoidhöhe vs. -höhe) dokumentieren. Eine Abweichung von wenigen Zentimetern kann die Fahrspurwahl auf einer schmalen Straße beeinflussen.
8. Fehlermodi und schwierige Umgebungen
-
Baustellen und temporäre Steuerung: Eine geänderte Fahrspurverbindung kann nicht allein durch eine statische Kachel korrigiert werden. Verteilen Sie beobachtete, aber noch nicht freigegebene Abweichungen und reduzieren Sie die Geschwindigkeit bis zur Validierung.
-
Schnee, Laub und nasse Fahrbahn: Markierungen und LiDAR-Daten ändern sich. Kombinieren Sie saisonale Beobachtungen mit einer Wahrnehmungsebene, die fehlende Kartenobjekte priorisiert.
-
Stadtschluchten und Tunnel: GNSS-Empfindlichkeit verschlechtert sich, und sich wiederholende Wände führen zu geometrischen Ungenauigkeiten. Nutzen Sie Fahrbahnbegrenzungen, IMU und Radodometrie als kurzfristige Hilfsmittel.
-
Aktualität: Eine genaue, alte Karte kann gefährlicher sein als eine unsichere aktuelle Beobachtung. Speichern Sie Erfassungszeitpunkt, Validierungszeitpunkt, Abdeckung und Konfidenzintervall in jeder Ebene.
9. Praktische Entscheidungen und Aktualisierung des Designs
-
Autobahnen: Priorisierung von Fahrbahnmittellinien, Zusammenführungen, Aufteilungen, Kurven und Steigungen. Testen der Cache-Konsistenz und der Cloud-Delta-Lieferung über einen großen Vorausschaubereich.
-
Automatisiertes Fahren in der Stadt: Semantische Darstellung von Haltelinien, Fußgängerüberwegen, Ampelspuren und Abbiegeregeln; bei Abweichungen zwischen Karte und Beobachtung hat die Live-Beobachtung Vorrang.
-
Lieferroboter: Verwendung einer Gehweg-spezifischen Ebene für Breite, Stufen, Rampen und Einschränkungen anstelle der Wiederverwendung einer HD-Straßenkarte. Aktualisierungsrate und Befahrbarkeit können wichtiger sein als zentimetergenaue Genauigkeit.
-
Simulation: Austausch von Straßengeometrie und Fahrspurverbindungen über ASAM OpenDRIVE, wobei die Produktionssemantik von den Testszenarien getrennt bleibt.
Protokollierung von Kachel-ID, Version, Erstellungszeitpunkt, Validierungszeitpunkt, zulässiger Geschwindigkeit, Konfidenz und Widerrufsstatus. Definition des letzten bekannten funktionierenden Caches, des Sensor-basierten Degradationsmodus und der Abbruchbedingung, bevor der Kartenserver nicht mehr verfügbar ist.
10. Dreizeilige Zusammenfassung
Eine HD-Karte ist eine Semantischer Straßengraph mit Geometrie auf Fahrspurebene und Verkehrsinformationen. Die Lokalisierung verknüpft diesen Graphen mit der Fahrzeugsensorik, sodass die Planung über die aktuelle Sichtweite hinausgeht, während SLAM die lokale Position liefert.
Baustellen, Schnee und veraltete Karten erfordern Versionierung, Zuverlässigkeit und die Regel, der Karte niemals blind zu vertrauen.
Zeigt eine präzise Karte aktuelle Hindernisse an?
Objekte, die nach der letzten Aktualisierung erscheinen, können fehlen. Kombinieren Sie Karteninformationen mit aktuellen Sensordaten.
Referenzen
- ASAM OpenDRIVE-Spezifikation
- Navigation Data Standard Association
- HERE HD Live Map-Produktblatt
- Ein gemeinsamer Kartendatenstandard für autonomes Fahren (NDS-Whitepaper)
- Automatische Erstellung von HD-Karten auf Fahrspurebene für urbane Szenen (arXiv:2107.10972)
- Britische Regierung: Standortdaten für vernetzte und automatisierte Mobilität
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.