Contents — find the section you need
„Bei Rot anhalten, einem langsameren Fahrzeug folgen und die Spur wechseln, sobald die Lücke neben dem Fahrzeug sicher ist“ klingt nach einem kurzen Programm. Im realen Straßenverkehr sind alle drei Probleme jedoch mit Unsicherheiten behaftet: Die Ampel ist teilweise verdeckt, das vorausfahrende Fahrzeug kann abbiegen oder parken, und ein Fahrer neben dem Fahrzeug scheint zwar Vorfahrt zu gewähren, hat aber noch nicht abgebremst. Ein automatisiertes Fahrzeug muss daher aus unvollständigen Beobachtungen ein vertretbares Verhalten auswählen und dieses fortlaufend an die jeweilige Situation anpassen.
Die Verhaltensplanung bildet die Entscheidungsebene zwischen Wahrnehmung/Vorhersage und kontinuierlicher Bewegungssteuerung. Zu ihren Eingangsgrößen gehören der Ich-Zustand, die Straßentopologie, Ampeln, erfasste Objekte, prognostizierte zukünftige Ereignisse, die Routenabsicht und der operative Gestaltungsbereich (ODD). Ihre Ausgabegrößen sind diskrete Absichten – folgen, anhalten, Vorfahrt gewähren, einfädeln, Spur wechseln oder in einen Zustand minimalen Risikos einfahren – sowie Beschränkungen hinsichtlich Spur, Geschwindigkeit, Zeit und Abstand. Sie sollte keinen Lenkwinkel direkt festlegen. Sie gibt den nachgelagerten Pfad-, Trajektorien- und Steuerungsebenen vor, was erreicht werden muss und was unter keinen Umständen verletzt werden darf.
 Beispiel eines Serienfahrzeugs mit Fahrerassistenzsystem
Bild: Subaru WRX S4 2.0GT-S EyeSight (Tokumeigakarinoaoshima, CC BY-SA 4.0), Wikimedia Commons. Dieses Außenfoto gibt keinen Aufschluss über den internen Zustandsautomaten oder die Implementierung eines hier besprochenen Produkts.
_front.jpg)
Praktische Schlussfolgerung
-
Die Verhaltensplanung wählt ein Manöver wie Anhalten, Folgen, Einfädeln, Spurwechsel oder Zurückfallen aus; die Pfad- und Trajektorienplanung bestimmt die kontinuierliche Bewegung, die dieses Manöver realisiert.
-
Ein endlicher Zustand Maschinen sind für beschränkte Funktionen nachvollziehbar und effektiv, Ausnahmen können jedoch zu einer Zustandsübergangsexplosion führen. Ein Verhaltensbaum drückt Prioritäten und wiederverwendbare Teilbäume aus, aber gemeinsam genutzte Zustände und parallele Aktionen können Komplexität verbergen.
-
Ein POMDP stellt Verdeckung und latente Absicht als Wahrscheinlichkeitsverteilungen dar, was aufwändige Aktualisierungen der Überzeugungen und zukünftige Suchen nach sich zieht. Produktionssysteme kombinieren üblicherweise Regeln, Zustandsautomaten, Optimierung und gelernte Komponenten, anstatt eine universelle Methode zu wählen.
-
Eine Wahrnehmungsklassenbezeichnung darf nicht zu einem Befehl werden. Die Verhaltensplanung benötigt Zeitstempel, Kovarianz, Existenzwahrscheinlichkeit, Streckenhistorie und mehrere Vorhersagehypothesen.
-
Pfadplanung löst geometrische Erreichbarkeitsprobleme; MPC löst kontinuierliche beschränkte Steuerung. Die Verhaltensplanung liefert ihre Ziele, Beschränkungen, Prioritäten, Abbruchkriterien und Fristen – und muss reagieren, wenn sie Unmöglichkeit meldet.
-
Sicherheitsnachweise benötigen nachvollziehbare Anforderungen, Szenarioabdeckung, Boundary Sweeps, Fehlereinspeisung, kontrafaktische Analyse, geschlossene Kursreproduktion und einen unabhängigen Sicherheitsmonitor, nicht nur akkumulierte unfallfreie Kilometer.
1. Ein Verhaltenszustandsautomat trifft Entscheidungen inspizierbar
Der folgende endliche Zustandsautomat (FSM) vereinfacht die Autobahnassistenz. Das System fährt mit konstanter Geschwindigkeit, folgt einem langsameren vorausfahrenden Fahrzeug, bereitet nach Prüfung der Routenanforderungen und eines sicheren Abstands einen Spurwechsel vor, führt diesen aus und kehrt zur konstanten Geschwindigkeit zurück. Sensorfehler, das Verlassen des ODD-Systems oder die Unmöglichkeit der Planung können von jedem aktiven Zustand zu einer Verschlechterung oder einem minimalen Risikomanöver führen.
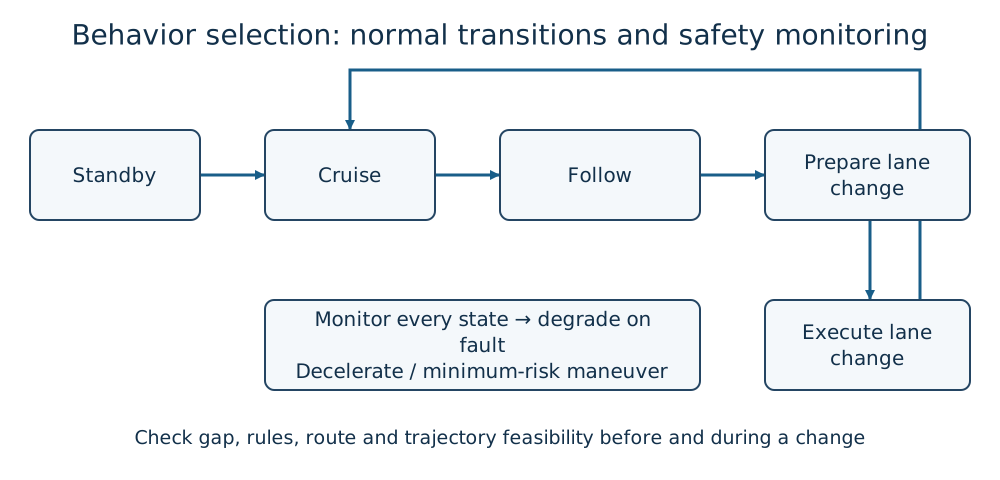
Abbildung 1 – Konzeptueller Verhaltenszustandsautomat von Duskcoil. Die Übergänge sind zur besseren Veranschaulichung bewusst vereinfacht. Das Diagramm stellt weder die Implementierung noch die Sicherheitsspezifikation von Subaru EyeSight oder eines anderen genannten Produkts dar.
Ein Zustandsautomat (FSM) verfügt über eine Zustandsmenge S, eine Ereignis- oder Eingabemenge E und eine Übergangsfunktion.
Sein Hauptvorteil liegt in der Nachvollziehbarkeit. Ein Protokoll kann beispielsweise vermerken: „Spurwechselvorbereitung abgebrochen, da der TTC-Sensor für die hintere Lücke die Schutzfunktion überschritten hat.“ Übergangstabellen lassen sich auf natürliche Weise Anforderungen und Tests zuordnen. Dies macht FSMs wertvoll für begrenzte Funktionen wie adaptive Geschwindigkeitsregelung, Spurhalteassistent, Aktivierung und Degradationsmodi.
Die Schwäche liegt in der Kombinatorik. Spurwechsel nach rechts und links, Baustellen, Einsatzfahrzeuge, Mautstellen, Sensorausfälle und Fahrereingriffe erzeugen eine Vielzahl von Zuständen und Übergängen. Hierarchische FSMs, explizite Zustandszuordnung, priorisierte Übergänge, nebenwirkungsfreie Schutzfunktionen und Timeouts verhindern eine solche Explosion. Ein Spurwechselassistent könnte beispielsweise sein:
Dieser boolesche Wert ist für die Ablaufsteuerung nützlich, aber die Ingenieure sollten die relative Distanz, Geschwindigkeit, Kovarianz, Vorhersagegewichte und Aktualität hinter GapSafe beibehalten; andernfalls lässt sich eine geänderte Entscheidung nicht erklären.
2. Verhaltensbäume drücken Priorität und Wiederverwendung aus
Ein Verhaltensbaum (BT) wertet einen Baum aus Kontroll- und Blattknoten aus. Eine Sequenz ist nur dann erfolgreich, wenn ihre Kinder der Reihe nach erfolgreich sind. Ein Fallback/Selektor versucht, Kinder zu erreichen, bis eines erfolgreich ist oder weiterläuft. Bedingungen und Aktionen prüfen eine Lücke, fordern eine Fahrspur an oder befehlen einen Fallback.
Die Baumstruktur macht „Notfallmaßnahmen vor Kreuzungsbehandlung vor normaler Fahrgeschwindigkeit“ sichtbar und ermöglicht es Teams, Teilbäume für sicheres Anhalten, geschütztes Abbiegen oder Parken wiederzuverwenden. Sie ist oft einfacher zu erweitern als ein All-zu-All-Übergangsgraph.
Dennoch ist ein Baum nicht automatisch sicher. Ein reaktiver Entscheidungsbaum, der von der Wurzel aus gesteuert wird, kann sein Verhalten ändern, sobald ein Störfaktor seinen Schwellenwert überschreitet. Hysterese, minimale Verweildauer und explizite Abschlusskriterien sind erforderlich. Ein gemeinsam genutztes Blackboard kann zu einem verborgenen globalen Zustand werden. Wird eine laufende Aktion angehalten, muss der Baum seine nachfolgende Trajektorie abbrechen und sicherstellen, dass veraltete Befehle nicht erhalten bleiben. Parallele Knoten benötigen zudem eine definierte Ressourcenrichtlinie: Zwei Aktionen können nicht unabhängig voneinander die Längssteuerung übernehmen.
3. POMDPs repräsentieren verborgene Absichten
Die Absicht eines einfädelnden Fahrers – Vorfahrt gewähren oder zuerst einfahren – ist nicht direkt beobachtbar. Ebenso wenig die eines Fußgängers hinter einem LKW, der die Straße verdeckt. Ein partiell beobachtbarer Markov-Entscheidungsprozess verwendet Zustand s, Aktion a, Beobachtung o, Übergangsmodell T(s'|s,a), Beobachtungsmodell O(o|s') und Belohnung R(s,a).
Für Zustände, die nicht direkt sichtbar sind, verwaltet der Planer eine Wahrscheinlichkeitsverteilung b_t(s)=P(s_t=s\mid o_{1:t},a_{1:t-1}). Nach dem Eintreffen einer Beobachtung o_{t+1} infolge einer Aktion erfolgt die konzeptionelle Aktualisierung wie folgt:
wobei \eta die Wahrscheinlichkeit normalisiert. Es wird eine Strategie wie die folgende angestrebt:
Es wird die Strategie \pi angestrebt, die dies maximiert. Kollisionen können mit einer sehr hohen Strafe belegt werden, während Regelverstöße, Unannehmlichkeiten und Verzögerungen mit geringeren Strafen geahndet werden. Der Vorteil liegt in der expliziten Unsicherheit; eine Aktion, die darauf abzielt, die Sicht um das Hindernis herum zu verbessern, kann die Information verbessern. Die Kosten bestehen in der Berechnung und Modellierung. Kontinuierlicher Verkehrszustand, viele Akteure und ein langer Zeithorizont machen exakte Lösungen unpraktisch. Unzureichende Belohnungen können aggressives Verhalten oder ein Fahrzeug, das sich nie bewegt, zur Folge haben. Praktische Systeme beschränken Kandidaten durch Regeln und verwenden Näherungen wie Online-Suche, Monte-Carlo-Baumsuche, gelernte Wertfunktionen oder kompakte Absichtsmodelle.
4. Hybride Designs teilen Verantwortlichkeiten auf
| Methode | Stärke | Schwäche | Geeignete Rolle |
|---|---|---|---|
| FSM / hierarchischer FSM | deterministisch und nachvollziehbar | Übergangsexplosion | Modi, ODD, Degradation, begrenztes ADAS |
| Verhaltensbaum | Priorität, Wiederverwendung, Wiederherstellung | Blackboard- und Tick-Semantik | Aufgabenkomposition und Ausnahmebehandlung |
| Regeln / Regelwerke | explizite rechtliche und sicherheitsrelevante Priorität | kann die Welt nicht aufzählen | harte Einschränkungen und Kandidatenrangfolge |
| MDP / POMDP | zukünftige Interaktion unter Unsicherheit | Modell- und Berechnungskosten | Zusammenführung, Schnittmengen, Verhandlung |
| Imitations- / Reinforcement-Learning | approximiert komplexe Interaktion | Verteilungsverschiebung und -sicherung | Vorhersage oder Kandidatengenerierung in einem begrenzten ODD |
Ein plausibler Hybrid verwendet einen Zustandsautomaten (FSM) für System- und Fehlermodi, einen Verhaltensalgorithmus (BT) für Verhaltensprioritäten, ein POMDP oder ein gelerntes Modell zur Bewertung von Zusammenführungsoptionen und einen verifizierbaren Sicherheitsbereich, um unsichere Ausgaben abzulehnen. Eine gelernte Komponente macht Vorschläge; eine separat geprüfte Beschränkungsschicht autorisiert diese. Die genaue Grenze hängt von der ODD und dem Sicherheitsnachweis ab.
5. Wahrnehmung und Vorhersage mit Verteilungen verknüpfen
„Auto an Position x,y“ ist keine ausreichende Schnittstelle. Die Verhaltensplanung benötigt Messzeitpunkt, Frame, Track-ID, Abmessungen, Geschwindigkeit, Beschleunigung, Existenzwahrscheinlichkeit, Klassenwahrscheinlichkeiten, Kovarianz, Verdeckung und Sensorzustand. Bewegung aus Feature Tracking oder Optical Flow entspricht nicht automatisch der 3D-Objektgeschwindigkeit.
Anstatt die zukünftige Trajektorie des Objekts i auf eine einzige Annahme festzulegen, kann die Vorhersage mehrere Hypothesenmodi beibehalten.
für den Modus m – Geradeaus, Abbiegen, Spurwechsel oder Anhalten. Der Planer muss Konflikte mit geringer Wahrscheinlichkeit, aber hoher Schwere berücksichtigen, nicht nur den wahrscheinlichsten Pfad. Er sollte den Sicherheitsabstand erhöhen, wenn die Kovarianz zunimmt, und verringern, wenn die Daten veraltet sind. Ein Track-ID-Tausch darf die abgeleitete Absicht eines Fahrers nicht auf ein anderes Fahrzeug übertragen.
6. Verhalten, Pfad, Trajektorie und MPC bidirektional verknüpfen
„Spurwechsel nach links“ beweist nicht, dass eine kollisionsfreie, dynamisch realisierbare Trajektorie existiert. Pfadplanung durchsucht den geometrischen freien Raum. Die Trajektoriengenerierung (siehe /de/blog/posts/control-trajectory-generation.html) berücksichtigt Zeit, Geschwindigkeit und Beschleunigung. Die modellprädiktive Regelung (siehe /de/blog/posts/control-mpc.html) optimiert die kontinuierliche Regelung unter Berücksichtigung von Fahrzeug- und Aktorbeschränkungen.
Ein typisches MPC-Ziel ist:
Die Verhaltensplanung liefert die Zielspur, den Geschwindigkeitsbereich, die Haltelinie, den Sperrbereich, das Komfortziel und die Fertigstellungsfrist – nicht nur x^{ref}. Meldet die Trajektorienoptimierung eine nicht realisierbare Route, wählt die Verhaltensplanung eine alternative Option, anstatt einen Befehl zu erzwingen. Der vollständige Ablauf ist wie folgt:
-
Wahrnehmung und Vorhersage aktualisieren ein probabilistisches Weltmodell.
-
Die Verhaltensplanung generiert und priorisiert Manöverkandidaten.
-
Pfad- und Trajektorienplanung prüfen die geometrische und dynamische Machbarkeit.
-
Die MPC berechnet Lenkung, Antrieb und Bremsung und gibt die Nachführgrenzen zurück.
-
Eine unabhängige Sicherheitsüberwachung prüft Fristen, Aktualität, Freigabe und Abweichungen.
Eine 10-Hz-Verhaltensschleife ist nicht mehr aktuell, wenn ihre Objektspuren bereits 300 ms alt sind. Erfassungszeitstempel und Ablaufdaten müssen durch die gesamte Pipeline übertragen werden. Zeitlich nicht übereinstimmende Transformationen, Antworten auf vorherige Anfragen und nicht abgebrochene alte Trajektorien sind häufige Integrationsfehler.
7. Was aktuelle Beispiele für ADAS und automatisiertes Fahren tatsächlich zeigen
Subaru beschreibt EyeSight als Fahrerassistenztechnologie, die auf Stereokamera-Wahrnehmung basiert und Funktionen wie Kollisionsvermeidung und Folgefahrhilfe unterstützt. Öffentliche Funktionsbeschreibungen geben nicht preis, ob eine interne Implementierung einen Zustandsautomaten (FSM), eine Bitübertragungstechnologie (BT) oder lernfähige Entscheidungskomponenten verwendet. Die Bedienungsanleitung – nicht ein Produktname – definiert Wetter, Sichtverhältnisse, Geschwindigkeit, Straße und die Pflichten des Fahrers.
Die Autobahnassistenzsysteme der SAE-Stufe 2 können Lenkung und Geschwindigkeit gleichzeitig steuern, während der Fahrer die Straße kontinuierlich überwacht. Die NHTSA unterscheidet explizit zwischen ADAS der Stufe 2, das den Fahrer unterstützt, und ADS der Stufen 3–5. Bei einer eingeschränkten Stufe-3-Funktion wie Mercedes-Benz DRIVE PILOT übernimmt das System die Fahraufgabe, solange es aktiv ist, und kann die Kontrolle an der Grenze seines Wirkungsbereichs anfordern. Mercedes-Benz gab für sein Update 2025 die deutsche Zulassung bis zu 95 km/h unter bestimmten Bedingungen bekannt; diese Aussage darf jedoch nicht auf alle Straßen, Wetterbedingungen, Fahrzeuge oder Zuständigkeitsbereiche verallgemeinert werden.
Ein geografisch begrenzter Dienst für autonomes Fahren wie Waymo kombiniert Verhaltensplanung mit redundanter Sensorik, Karten, Flottenmanagement, Fernunterstützung, ODD-Management und einem Sicherheitsnachweis. Waymo veröffentlicht Vergleiche der Unfallraten und stellt Daten zum Download bereit, doch diese Ergebnisse beweisen keine universelle Leistungsfähigkeit. Leser sollten die Einsatzorte, die Streckennutzung, die Meldekriterien, die Referenzbauweise, die Kilometerleistung und die Konfidenzintervalle prüfen.
8. Sicherheit bedeutet Intelligenz einschränken
Selbst eine potenziell nützliche Aktion a muss verworfen werden, wenn sie gegen eine Sicherheitsbedingung C_j verstößt:
Ist A_{safe} leer, muss das System einen Planungsfehler aufdecken und eine Strategie mit minimalem Risiko einleiten. Beschränkungen können Kollisionsreserven, garantierte Bremswege, Verlassen der Fahrbahn, Fahrzeugstabilität, Signale, Vorfahrt und Aktorgrenzen umfassen. Regelwerke helfen, Prioritäten festzulegen, wenn Fortschritt, Rücksichtnahme, Recht und Sicherheit nicht alle als eine einzige undurchsichtige Größe optimiert werden können.
ISO 26262 behandelt Gefahren, die durch Fehlfunktionen der Elektronik verursacht werden. ISO 21448, SOTIF, behandelt unangemessene Risiken aufgrund von Funktions- oder Spezifikationsmängeln, selbst ohne Komponentenfehler – beispielsweise eine eingeschränkte Wahrnehmung bei Nebel oder eine missverstandene Geste eines Bauarbeiters. Cybersicherheit ist eine weitere Dimension: Eine gefälschte Karte oder irreführende V2X-Eingabe kann einen fehlerfreien Planer in Gefahr bringen. Wie die V2X-Einführung erklärt, authentifiziert eine gültige Signatur Ursprung und Integrität, nicht aber die physische Wahrheit einer Nachricht.
Ein unabhängiger Sicherheitsbeauftragter sollte vermeiden, jede Annahme und jeden Fehlermodus mit dem Hauptplaner zu teilen. Er kann die Kollisionszeit, den befahrbaren Bereich, die Geschwindigkeit, den Tracking-Fehler, die Berechnungsfrist und den Sensorzustand überwachen und dann das normale Verhalten außer Kraft setzen. Ausweich- und Notfallpfade müssen neu validiert werden, sobald sich der normale Planer ändert.
9. Die Bewertung erfordert mehr als eine Erfolgsquote
-
Sicherheit: Kollisionen, minimale Kollisionszeit, Reaktionszeit, Bremsweg, schwere Ausweichmanöver.
-
Regeln und soziale Interaktion: Signale, Haltelinien, Priorität, Vorfahrt gewähren, Aggressivität und übermäßige Vorsicht.
-
Komfort: Beschleunigung, Querbeschleunigung, Gierrate und Ruck.
-
Fortschritt: Ankunftsrate, Reisezeit, Blockaden, unnötige Stopps und Umplanungen.
-
Robustheit: Beeinträchtigung durch Regen, Blendung, Verdeckung, Kartenänderungen, Latenz und Sensorausfall.
-
Nachvollziehbarkeit: Reproduzierbare ausgewählte Aktion, verworfene Alternativen, Eingabealter, Regel-/Modellversion und Sicherheitsmarge.
Seltene Ereignisse dürfen nicht in einem Durchschnittswert untergehen. Selbst eine einfache obere Schätzung, die die Ausfallwahrscheinlichkeit als unabhängige Bernoulli-Versuche behandelt, erlaubt nicht, aus null beobachteten Ausfällen auf Folgendes zu schließen: . Legen Sie das erforderliche Konfidenzniveau und die Exposition im Voraus fest und passen Sie den Schwierigkeitsgrad des Szenarios an die reale Fahrverteilung an. Kilometer auf öffentlichen Straßen bieten eine realistische Exposition, erfassen seltene Gefahrenkombinationen jedoch ineffizient. Kombinieren Sie sie daher mit Simulationen, abgesperrten Strecken und Protokollwiedergabe.
10. Ein experimenteller Workflow
-
ODD und Verantwortlichkeiten definieren. Erfassen Sie Straßenklasse, Geschwindigkeit, Wetter, Beleuchtung, Kartenmaterial, Konnektivität, Fahrerrolle und die Verantwortlichkeitsgrenze (Level 0–5). Weisen Sie DDT, Objekt- und Ereigniserkennung und -reaktion sowie Fallback-Funktionen gemäß SAE Automation Levels Primer zu.
-
Verhaltensvokabular definieren. Definieren Sie explizite Einfahrts-, Abschluss-, Abbruch- und Timeout-Bedingungen für Stopp, Folgen, Vorfahrt gewähren, Einfädeln, Spurwechsel und Anhalten.
-
Schnittstellen fixieren. Versionsframes, Zeitstempel, Kovarianz, Vorhersagemodi, Trajektorien-IDs, Abbruchbestätigungen und Berechnungsfristen.
-
Entscheidungsstruktur prüfen. Finden Sie unerreichbare Zustände, Zyklen, Prioritätsumkehrungen, gleichzeitig gültige Bedingungen und Pfade, die keinen Zustand mit minimalem Risiko erreichen können.
-
Invarianten testen. Eigenschaften wie „Erreichbare rote Haltelinie nicht überfahren“ und „Nicht bei abgelaufener Wahrnehmung beschleunigen“ testen.
-
Protokolle wiedergeben. Wahrnehmungsausgabe konstant halten und Planerversionen vergleichen. Menschliches Fahrverhalten liefert nützliche Hinweise, ist aber nicht die alleinige Wahrheit.
-
Szenariogrenzen ausloten. Relative Geschwindigkeit, Verdeckung, Reibung, Beleuchtung und Latenz beidseitig von Übergangsschwellen variieren; metamorphe Tests verwenden, um irrationale Übergänge aufzudecken.
-
Fehler einfügen. Kameras ausschalten, Track-IDs vertauschen, GNSS-Verbindungen unterbrechen, Karten verschieben, V2X-Daten manipulieren, MPC-Timeout auslösen und Aktuatoren begrenzen; Leistungsverschlechterung überprüfen.
-
Bereitstellung schrittweise durchführen. Von der Simulation zur Hardware-in-the-Loop-Umgebung, zum geschlossenen Kurs, zum Betrieb durch einen Sicherheitsfahrer und zu einem begrenzten Service mit expliziten Abbruchkriterien übergehen.
-
Vergleichen Sie kontrafaktische und physikalische Simulationen. Wenn die Simulation schätzt, was ohne Eingriff geschehen würde, decken Sie Modellfehler auf und reproduzieren Sie repräsentative Fälle auf einer abgesperrten Strecke.
-
Verfolgen Sie Änderungen. Eine Aktualisierung des Wahrnehmungsmodells verändert die Verhaltensverteilung. Verknüpfen Sie Anforderungen, Design, Code, Tests und Sicherheitsbehauptungen und wählen Sie anschließend den Regressionsbereich anhand des tatsächlichen Abhängigkeitsgraphen.
Das endgültige Protokoll sollte mehr als nur „Spurwechsel ausgewählt“ enthalten. Verbinden Sie die zeitgestempelten Objekte, Annahmen- oder Vorhersagemodi, möglichen Aktionen, Kosten, Sicherheitsmargen, Ablehnungsgründe, das ausgewählte Verhalten, die nachgelagerte Machbarkeit, den tatsächlichen Befehl und den Tracking-Fehler unter einer Trace-ID. Andernfalls kann eine einmalige Feldentscheidung nicht rekonstruiert werden.
Ein nützliches Paradoxon: Sicheres Fahren erfordert manchmal Fortschritt
Ein unerfahrener Planer kann in einem Screenshot eine Kollision vermeiden, indem er ewig an einer Kreuzung wartet. Im Straßenverkehr behindert übermäßiges Zögern andere, verletzt Erwartungen und kann zu unsicheren Überholmanövern führen. Der gegenteilige Fehler besteht darin, die leichte Verzögerung eines anderen Fahrzeugs als verbindliches Vorfahrtsversprechen zu interpretieren.
Verhaltensplanung ist schwierig, da andere Verkehrsteilnehmer das Verhalten des eigenen Fahrzeugs vorhersagen und darauf reagieren. Ein Vorwärtsfahren verändert deren Vorhersage; ihre Reaktion wiederum verändert die eigene Einschätzung. Dieses Feedback erklärt die Entwicklung der Forschung von Wenn-Dann-Aussagen hin zu POMDPs (Process-Oriented Motor Planning Decisions), Spieltheorie und erlernten Strategien. Ein Produktionssystem muss diese Komplexität jedoch in überprüfbare Aussagen übersetzen: Warum fuhr das Fahrzeug weiter, welche Beobachtung würde es zum Anhalten veranlassen und wie groß war der verbleibende Spielraum?
Primäre und verwandte Quellen
- NHTSA: Fahrerassistenzsysteme
- NHTSA: Standardisierte Allgemeine Anordnung zu ADS / ADAS Level 2 Unfallmeldung
- SAE J3016: Taxonomie und Definitionen für Begriffe im Zusammenhang mit Fahrassistenzsystemen
- ISO 21448:2022 — Straßenfahrzeuge, Sicherheit der beabsichtigten Funktionalität
- Subaru: EyeSight Fahrerassistenztechnologie
- Mercedes-Benz: DRIVE PILOT Level 3 bis 95 km/h
- Waymo Safety Impact Data Hub
- Colledanchise und Ögren: Verhaltensbäume in Robotik und KI
- Kaelbling, Littman und Cassandra: Planung und Handeln in partiell beobachtbaren stochastischen Domänen
- Shalev-Shwartz, Shammah und Shashua: Über ein formales Modell sicherer und skalierbarer autonomer Fahrzeuge
- Pfadplanung, Trajektoriengenerierung und MPC
Sollte eine Überholentscheidung ausgeführt werden? sofort?
Vorhersagen und die Machbarkeit der Trajektorie prüfen. Die Verhaltensschicht muss Ausführungsfehler behandeln und bei Bedarf in einen Wartezustand zurückkehren.
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.