Contents — find the section you need
0. 本文内容
-
高清地图(HD)存储了哪些普通导航地图所不包含的信息。
-
车道中心线、地形、交通规则和语义层如何为感知和规划提供信息。
-
高清地图与基于传感器构建的SLAM地图有何不同,以及它们在定位目标、更新限制和运行安全措施方面的区别。
1. 总结:什么是高清地图?
高清地图不仅记录道路作为行驶路线,还记录车道级别的边界、中心线、连通性、标志、停止线、坡度和其他语义信息,其精度足以支持驾驶决策。自动驾驶车辆不会盲目信任高清地图:它会将高清地图与摄像头、激光雷达、雷达和GNSS的数据进行比较,同时将地图版本和不确定性纳入决策考量。
2. 为什么普通地图不够用
导航道路连接只需要路口之间的连通性和行驶时间。变道和在停止线前停车需要考虑道路宽度、车道数量、专用转弯车道、人行横道以及遮挡物。临时封闭道路可以说明这个问题:道路连接本身没有改变,但可行驶区域和车道拓扑结构却发生了变化。
高清地图中的静态信息可能会显示隐藏在坡顶或弯道后的车道或汇合点。行人和排队情况会在几秒钟内发生变化,因此应该作为感知和行为规划的输出,而不是静态的地图对象。混淆这一界限会导致过时的数据干扰安全决策。
3. 输入:测量车辆和现场传感器
地图制作结合了RTK-GNSS/INS轨迹、摄像头、激光雷达、轮式里程计以及有时进行的航空测量。激光雷达点被分割成路面、路缘和标志;图像用于验证标志类别和标记;重复行驶有助于清除临时障碍物。如果测量轨迹的精度低于车道宽度,则任何后续定位技巧都无法弥补损失的精度。
 使用测距构建地图
图片:Duskcoil 现有的 LiDAR 原理图。生产级高清地图还需要时间同步、外部校准和多驱动配准。
4. 输出:语义道路图
核心部分将几何(位置)与拓扑(连接关系)分离。如果车道中心线表示为 \mathbf{r}(s)=[x(s),y(s)]^\mathsf{T},弧长为 s,则其曲率为:
速度为 v 时所需的横向加速度为 a_y=v^2|\kappa|。因此,规划器可以……评估弯道上的限速和舒适度,而不仅仅是描绘一条直线。
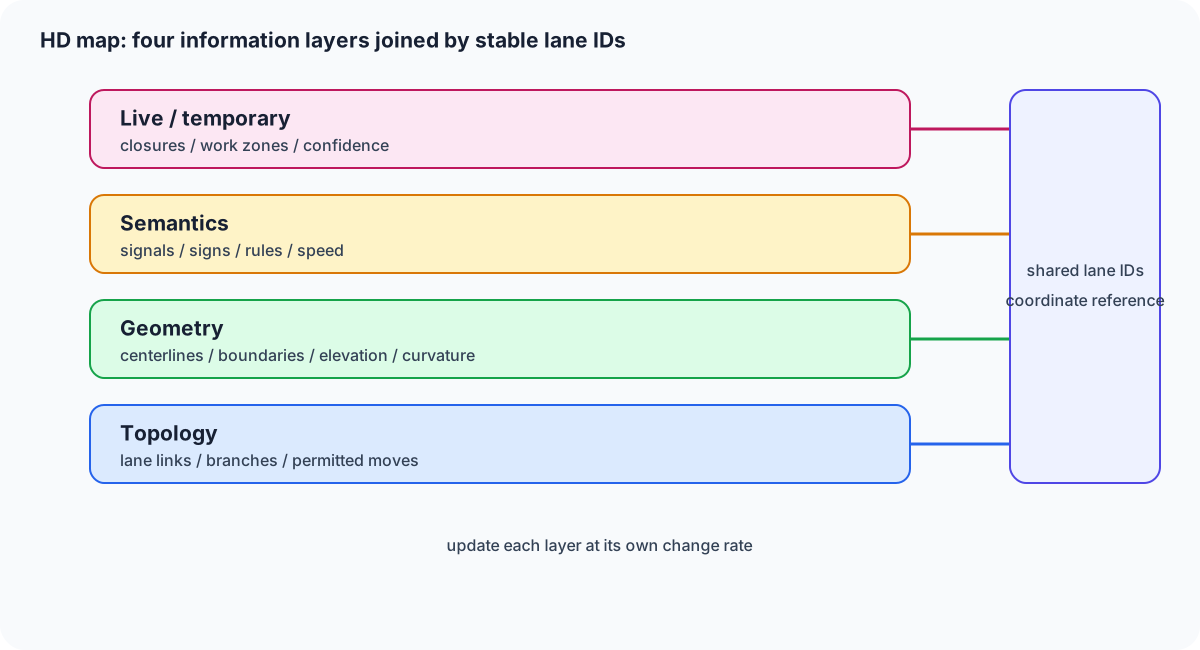
图 1 — 分离拓扑、形状、语义和临时信息。这使得更新单个图层而无需重建每个车道连接。
5. 基本流程:将地图和观测数据放在同一帧中
ASAM OpenDRIVE 是用于仿真中道路网络几何形状和车道的交换格式,而 NDS 定义了涵盖车载导航和自动驾驶的数据标准。尽管格式不同,但实现流程相同:传输地图图块,将其转换到车辆坐标系,对齐观测数据,并将结果传递给规划。
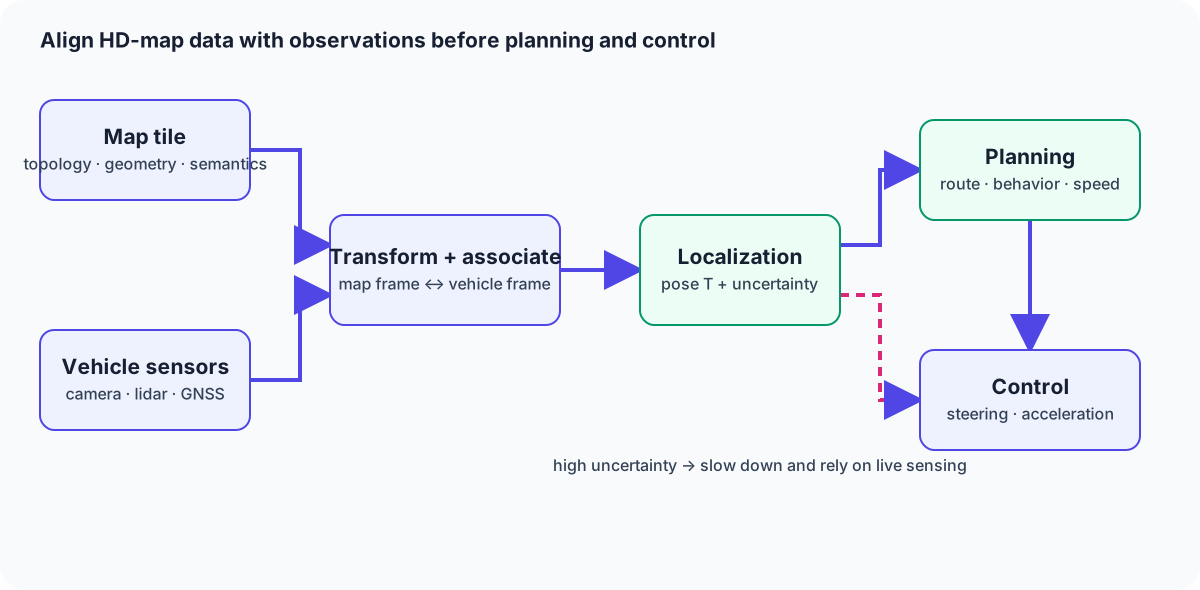
图 2 — 在行为规划和控制之前,定位将高清地图与车辆传感器融合。当地图置信度较低时,车辆应减速并更多地依赖实时感知。
6. 定位数学与 SLAM 连接
设车辆位姿为 \mathbf{T}\in SE(2),地图特征为 \mathbf{m}_i,传感器观测值为 \mathbf{z}_i。在已知对应关系的情况下,鲁棒对齐可以写成:
\pi 将地图特征投影到传感器坐标系中,\Sigma_i 是测量协方差,\rho 限制异常值的影响。绝对 GNSS 位置、LiDAR 道路形状和摄像头车道边界。然后可以参与一个估计器。
SLAM 同时估计未知地图和位姿。高清地图的使用是基于已知的静态地图进行定位。实际上,检测变化并为已更改的图块构建局部替换仍然需要类似 SLAM 的重映射。将地图视为具有不确定性的版本化先验信息比将其视为最终的真值更安全。
7. 高清地图与 SLAM 地图
| 方向 | 高清地图 | SLAM 地图 |
|---|---|---|
| 主要用途 | 预览道路规则和几何形状以进行规划 | 在构建未知地图的同时估计位姿 |
| 坐标 | 大地坐标系、车道坐标系和高程坐标系 | 通常以传感器起始点为锚点的局部坐标系 |
| 语义 | 车道、标志、停止线、路权 | 主要为点、要素和几何形状 |
| 更新 | 云编辑、版本化增量分发 | 基于当前观测的增量更新 |
| 缺点 | 施工、积雪和过时数据 | 长期漂移和位置识别 |
高清地图提供前瞻性信息;SLAM 提供当前本地位姿。界面必须记录坐标系、时间戳和垂直基准(椭球高度与海拔)。在狭窄道路上,即使坐标系偏差只有几十厘米,也可能导致车道选择错误。
8. 故障模式和复杂环境
-
施工和临时控制:仅靠静态图块无法修复车道连接变更。应分发已观测到但未经批准的增量,并降低车速直至验证。
-
积雪、落叶和湿滑路面:标线和激光雷达返回数据会发生变化。应将季节性观测数据与优先于缺失地图对象的感知图层相结合。
-
城市峡谷和隧道:GNSS 信号衰减,重复的墙壁会造成几何退化。应使用车道边界、IMU 和轮式里程计作为短期辅助信息。
-
数据新鲜度:一张准确的旧地图可能比一张不确定的当前观测数据更危险。应记录采集时间、验证时间等信息。覆盖范围和置信度涵盖每一层。
9. 实用选择和更新设计
-
高速公路:优先考虑车道中心线、汇合点、分岔点、曲率和坡度。测试缓存一致性和云端增量交付在长距离前瞻中的性能。
-
城市自动驾驶:语义化地表示停车线、人行横道、信号车道和转弯规则;当地图和观测结果不一致时,以实时观测结果为准。
-
送货机器人:使用专门的人行道图层来表示宽度、台阶、坡道和限制,而不是重用道路高清地图。更新频率和通行能力可能比厘米级精度更重要。
-
仿真:通过 ASAM OpenDRIVE 交换道路几何形状和车道连通性,同时将生产环境的语义与测试场景分开。
记录图块 ID、版本、创建时间、验证时间、允许速度、置信度和撤销状态。定义最后已知良好缓存、仅传感器降级模式以及地图服务器停止运行前的停止条件。不可用。
10. 三行总结
高清地图是一个语义道路图,包含车道级几何形状和交通信息。
定位技术将其与车辆感知信息融合,使规划能够超越当前可见范围,而 SLAM 则提供局部位姿信息。
施工、积雪和地图过时等情况需要版本控制、置信度以及切勿盲目信任地图的原则。
精确地图是否显示当前障碍物?
上次更新后出现的物体可能已不存在。将地图先验信息与当前传感器观测结果相结合。
评论
请先登录。
暂无数据。