Contents — find the section you need
0. Bu makalenin açıkladığı konular
-
HD (Yüksek Çözünürlüklü) bir haritanın sıradan bir navigasyon haritasının saklamadığı hangi bilgileri sakladığı.
-
Şerit merkez çizgilerinin, topolojinin, trafik kurallarının ve anlamsal katmanların algılama ve planlamayı nasıl etkilediği.
-
Konum belirleme hedefi, güncelleme sınırları ve operasyonel güvenlik önlemleriyle sensör tabanlı bir SLAM haritasından nasıl farklı olduğu.
1. Özetle: HD harita nedir?
HD harita, bir yolu sadece izlenecek bir rota olarak değil, aynı zamanda sürüş kararları için faydalı bir hassasiyetle sınırları, merkez çizgilerini, bağlantıyı, işaretleri, durma çizgilerini, eğimi ve diğer anlamsal bilgileri içeren şerit düzeyinde bir veritabanı olarak kaydeder. Otonom bir araç ona körü körüne güvenmez: haritayı kameralar, LiDAR, radar ve GNSS ile karşılaştırırken, harita sürümünü ve belirsizliği de karar verme sürecine dahil eder.
2. Sıradan bir haritanın neden yeterli olmadığı
Bir navigasyon yol bağlantısı yalnızca bağlantı ve kavşaklar arasındaki seyahat süresine ihtiyaç duyar. Şerit değiştirme ve durma çizgisinden önce durma, yol genişliği, şerit sayısı, sadece dönüş şeritleri, yaya geçitleri ve engelleyici yapılar gerektirir. Geçici bir kapanma sorunu gösterir: yol bağlantısı değişmez, ancak sürülebilir bölge ve şerit topolojisi değişmez.
HD haritadaki statik bilgiler, bir tepe veya virajın ötesinde gizlenmiş bir şeridi veya birleşme noktasını duyurabilir. Saniyeler içinde değişen yayalar ve kuyruklar, statik harita nesneleri yerine algılama ve davranış planlama çıktıları olarak kalmalıdır. Bu sınırı karıştırmak, eski verilerin güvenlik kararlarına müdahale etmesine neden olur.
3. Girdiler: ölçüm araçları ve saha sensörleri
Harita üretimi, RTK-GNSS/INS yörüngelerini kameralar, LiDAR, tekerlek odometrisi ve bazen de hava araştırmasıyla birleştirir. LiDAR noktaları kaldırım, bordür ve işaretlere ayrılır; görüntüler işaret sınıflarını ve işaretlemeleri doğrular; tekrarlanan sürüşler geçici nesnelerin kaldırılmasına yardımcı olur. Ölçüm yörüngesi şerit genişliğinden daha az doğruysa, hiçbir sonraki yerelleştirme yöntemi kayıp doğruluğu geri kazanamaz.
 Harita oluşturmak için mesafe ölçümü kullanma
Resim: Duskcoil'in mevcut LiDAR prensip figürü. Üretim HD haritalama ayrıca zaman senkronizasyonu, dışsal kalibrasyon ve çoklu sürücü kaydı gerektirir.
4. Çıktı: Semantik bir yol grafiği
Çekirdek, geometriyi (nerede) topolojiden (ne neye bağlanıyor) ayırır. Bir şerit orta çizgisi, yay uzunluğu s ile parametrelendirilmiş \mathbf{r}(s)=[x(s),y(s)]^\mathsf{T} olarak temsil edilirse, eğriliği
v hızında gerekli yanal ivme şöyledir: a_y=v^2|\kappa| . Bu nedenle, bir planlamacı sadece bir çizgi çizmek yerine, bir viraj boyunca hız sınırlarını ve konforu değerlendirebilir.
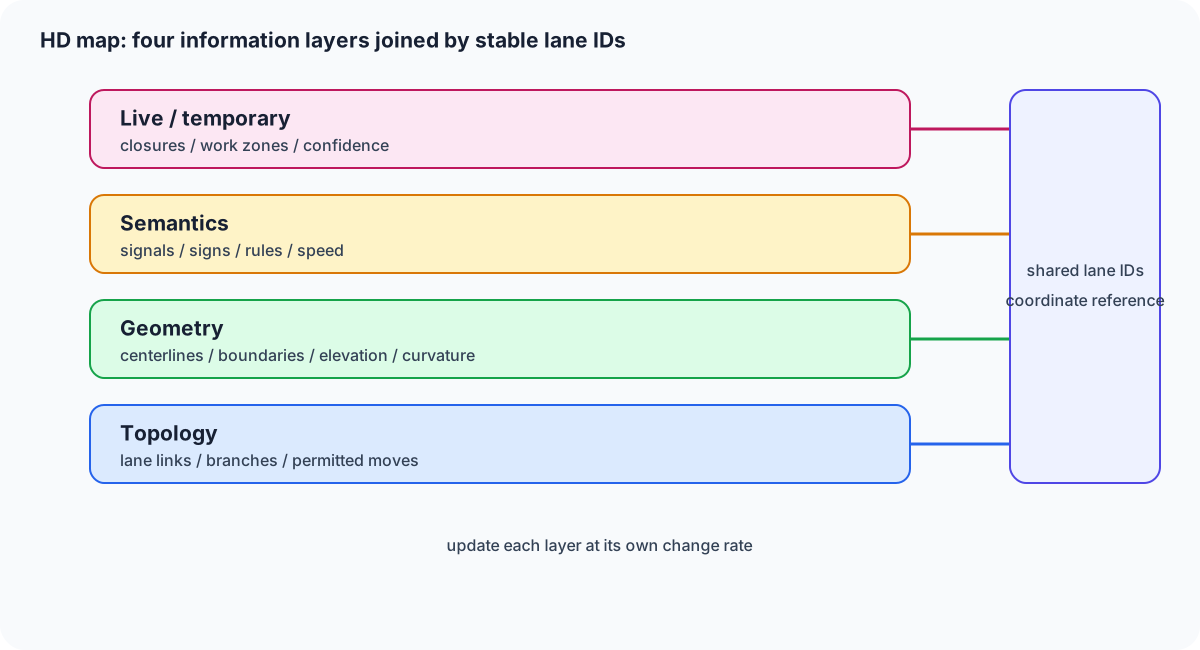
Şekil 1 — Topoloji, şekil, anlambilim ve geçici bilgileri ayırın. Bu, her şerit bağlantısını yeniden oluşturmadan tek bir katmanı güncellemeyi mümkün kılar.
5. Temel işlem hattı: harita ve gözlemleri tek bir çerçeveye yerleştirin
ASAM OpenDRIVE, simülasyonda yol ağı geometrisi ve şeritler için bir değişim formatıdır, NDS ise araç içi navigasyon ve otomatik sürüşü kapsayan veri standartlarını tanımlar. Format farklılıklarına rağmen, uygulama akışı aynıdır: bir harita döşemesini akışa alın, araç çerçevesine dönüştürün, gözlemleri hizalayın ve sonucu iletin. planlama.
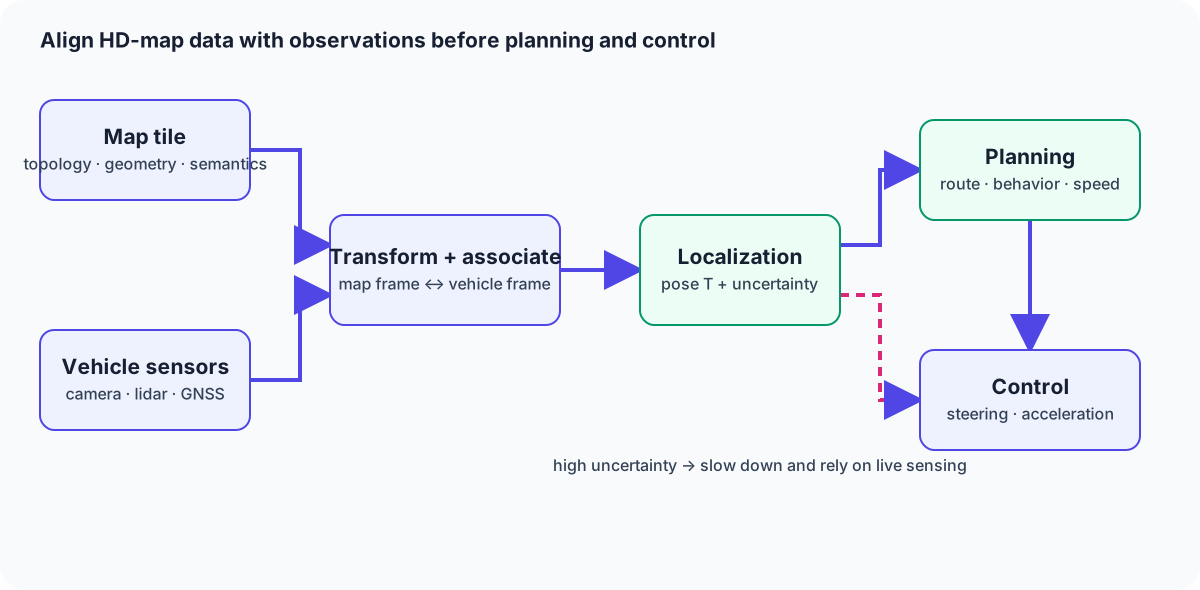
Şekil 2 — Konum belirleme, davranış planlaması ve kontrolünden önce HD haritayı araç sensörleriyle birleştirir. Harita güveni düşük olduğunda, araç yavaşlamalı ve canlı algılamaya daha fazla güvenmelidir.
6. Konum belirleme matematiği ve SLAM bağlantısı
Araç pozisyonu \mathbf{T}\in SE(2), harita özelliği \mathbf{m}_i ve sensör gözlemi \mathbf{z}_i olsun. Bilinen Yazışmalar, sağlam hizalama şu şekilde yazılabilir:
\pi bir harita özelliğini sensör koordinatlarına yansıtır, \Sigma_i ölçüm kovaryansıdır ve \rho aykırı değerlerin etkisini sınırlar. Mutlak GNSS konumu, LiDAR yol şekli ve kamera şerit sınırları daha sonra tek bir tahminleyiciye katılabilir.
SLAM, bilinmeyen bir haritayı ve pozisyonu birlikte tahmin eder. HD harita kullanımı, bilinen statik bir haritaya karşı yerelleştirmedir. Pratikte, değişiklikleri tespit etmek ve değişen bir karo için yerel bir yedek oluşturmak hala SLAM benzeri yeniden eşleme gerektirir. Haritayı belirsizlikle birlikte sürümlü ön bilgi olarak ele almak, onu bitmiş bir gerçek olarak ele almaktan daha güvenlidir.
7. HD harita ve SLAM haritası karşılaştırması
| Görünüm | HD harita | SLAM harita |
|---|---|---|
| Ana amaç | Planlama için yol kurallarını ve geometrisini önizlemek | Bilinmeyen bir harita oluştururken pozisyonu tahmin etmek |
| Koordinatlar | Jeodezik, şerit ve yükseklik çerçeveleri | Genellikle sensör başlangıcında sabitlenmiş yerel çerçeve |
| Anlam | Şeritler, işaretler, durma çizgileri, geçiş hakkı | Öncelikle noktalar, özellikler ve geometri |
| Güncellemeler | Bulut düzenleme, sürümlü delta dağıtımı | Mevcut gözlemlerden artımlı güncellemeler |
| Zayıflıklar | İnşaat, kar ve eski veriler | Uzun vadeli sapma ve yer tanıma |
HD haritalar öngörü sağlar; SLAM yerel mevcut pozisyonu sağlar. Arayüz, koordinat çerçevesini, zaman damgasını ve dikey referans noktasını (elipsoid yüksekliği ve yükseklik) belgelemelidir. Birkaç on santimetrelik bir çerçeve uyumsuzluğu, dar bir yolda şerit seçimini değiştirebilir.
8. Arıza modları ve zorlu ortamlar
-
İnşaat ve geçici kontrol: Değişen bir şerit bağlantısı, yalnızca statik bir döşeme ile düzeltilemez. Gözlemlenen ancak onaylanmamış deltaları dağıtın ve doğrulama yapılana kadar hızı azaltın.
-
Kar, yapraklar ve ıslak kaldırım: İşaretlemeler ve LiDAR dönüşleri değişir. Mevsimsel gözlemleri, algılama katmanıyla birleştirin. Eksik harita nesnelerinden daha önceliklidir.
-
Şehir kanyonları ve tünelleri: GNSS bozulur ve tekrarlanan duvarlar geometrik bozulmaya neden olur. Kısa vadeli yardımcılar olarak şerit sınırlarını, IMU'yu ve tekerlek odometrisini kullanın.
-
Güncellik: Doğru eski bir harita, belirsiz bir güncel gözlemden daha tehlikeli olabilir. Her katmanda toplama zamanını, doğrulama zamanını, kapsama alanını ve güveni saklayın.
9. Pratik seçimler ve güncelleme tasarımı
-
Otoyollar: Şerit merkez çizgilerine, birleşmelere, ayrılmalara, eğriliğe ve eğime öncelik verin. Önbellek tutarlılığını ve bulut delta teslimatını uzun bir ileriye bakış mesafesi üzerinden test edin.
-
Şehir içi otomatik sürüş: Durma çizgilerini, yaya geçitlerini, sinyal şeritlerini ve dönüş kurallarını anlamsal olarak temsil edin; harita ve gözlem uyuşmadığında, canlı gözlem kazanır.
-
Teslimat robotları: Genişlik, basamaklar, rampalar ve kısıtlamalar için yol HD haritasını yeniden kullanmak yerine kaldırıma özgü bir katman kullanın. Güncelleme hızı ve geçilebilirlik Santimetre hassasiyetinden daha önemli olabilir.
-
Simülasyon: Üretim semantiğini test senaryolarından ayrı tutarken, ASAM OpenDRIVE aracılığıyla yol geometrisi ve şerit bağlantısını değiştirin.
Kiremit kimliği, sürüm, oluşturma zamanı, doğrulama zamanı, izin verilen hız, güven ve iptal durumunu kaydedin. Son bilinen iyi önbelleği, yalnızca sensör bozulma modunu ve harita sunucusu kullanılamaz hale gelmeden önceki durdurma koşulunu tanımlayın.
10. Üç satırlık özet
HD harita, şerit düzeyinde geometri ve trafik anlamı içeren semantik bir yol grafiğidir.
Konumlandırma, planlamanın mevcut görünürlüğün ötesini görebilmesi için araç algılamasıyla birleştirirken, SLAM yerel pozisyonu sağlar.
İnşaat, kar ve eskime, sürümleme, güven ve haritaya asla körü körüne güvenmeme kuralını gerektirir.
Hassas bir harita mevcut engelleri ortaya çıkarır mı?
Nesneler Son güncellemeden sonra görünenler eksik olabilir. Harita önceliklerini mevcut sensör gözlemleriyle birleştirin.
Referanslar
- ASAM OpenDRIVE spesifikasyonu
- Navigasyon Veri Standardı Birliği
- HERE HD Canlı Harita ürün sayfası
- Otonom Sürüş için Ortak Harita Veri Standardı (NDS teknik belgesi)
- Kentsel Sahneler için Şerit Seviyesinde HD Haritaların Otomatik Oluşturulması (arXiv:2107.10972)
- Birleşik Krallık Hükümeti: bağlantılı ve otomatikleştirilmiş mobilite için konum verileri
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.