Contents — find the section you need
0. Apa yang dijelaskan dalam artikel ini
-
Apa yang disimpan peta HD (High Definition) yang tidak dimiliki peta navigasi biasa.
-
Bagaimana garis tengah lajur, topologi, aturan lalu lintas, dan lapisan semantik memengaruhi persepsi dan perencanaan.
-
Bagaimana perbedaannya dengan peta SLAM yang dibangun oleh sensor, dengan tujuan lokalisasi, batasan pembaruan, dan pengamanan operasional.
1. Intinya: apa itu peta HD?
Peta HD merekam jalan bukan hanya sebagai rute yang harus diikuti, tetapi sebagai basis data tingkat lajur tentang batas, garis tengah, konektivitas, rambu-rambu, garis berhenti, kemiringan, dan semantik lainnya dengan presisi yang berguna untuk pengambilan keputusan mengemudi. Kendaraan otonom tidak mempercayainya begitu saja: ia membandingkan peta dengan kamera, LiDAR, radar, dan GNSS, sambil mempertimbangkan versi peta dan ketidakpastian dalam pengambilan keputusan.
2. Mengapa peta biasa tidak cukup
Tautan jalan navigasi hanya membutuhkan konektivitas dan waktu tempuh antar persimpangan. Perubahan lajur dan berhenti sebelum garis berhenti memerlukan lebar jalan, jumlah lajur, lajur khusus belok, penyeberangan pejalan kaki, dan struktur penghalang. Penutupan sementara menggambarkan masalah ini: ruas jalan tidak berubah, tetapi wilayah yang dapat dilalui dan topologi lajur berubah.
Informasi statis dalam peta HD dapat menunjukkan lajur atau penggabungan yang tersembunyi di balik puncak atau tikungan. Pejalan kaki dan antrean yang berubah dalam hitungan detik harus tetap menjadi hasil persepsi dan perencanaan perilaku, bukan objek peta statis. Mengacaukan batasan tersebut memungkinkan data usang mengganggu keputusan keselamatan.
3. Masukan: kendaraan survei dan sensor lapangan
Produksi peta menggabungkan lintasan RTK-GNSS/INS dengan kamera, LiDAR, odometri roda, dan terkadang survei udara. Titik-titik LiDAR disegmentasikan menjadi perkerasan jalan, trotoar, dan rambu-rambu; gambar memverifikasi kelas dan marka rambu; perjalanan berulang membantu menghilangkan objek sementara. Jika lintasan survei kurang akurat daripada lebar lajur, tidak ada trik lokalisasi hilir yang dapat memulihkan akurasi yang hilang.
 Menggunakan pengukuran jarak untuk membangun peta
Gambar: Gambar prinsip LiDAR Duskcoil yang sudah ada. Pemetaan HD produksi juga membutuhkan sinkronisasi waktu, kalibrasi ekstrinsik, dan registrasi multi-drive.
4. Output: grafik jalan semantik
Intinya memisahkan geometri (di mana) dari topologi (apa yang terhubung dengan apa). Jika garis tengah jalur direpresentasikan sebagai \mathbf{r}(s)=[x(s),y(s)]^\mathsf{T} yang diparameterisasi oleh panjang busur s, kelengkungannya adalah
Percepatan lateral yang dibutuhkan pada kecepatan v adalah a_y=v^2|\kappa|. Seorang perencana dapat Oleh karena itu, evaluasilah batas kecepatan dan kenyamanan di sepanjang tikungan, bukan hanya sekadar menelusuri garis.
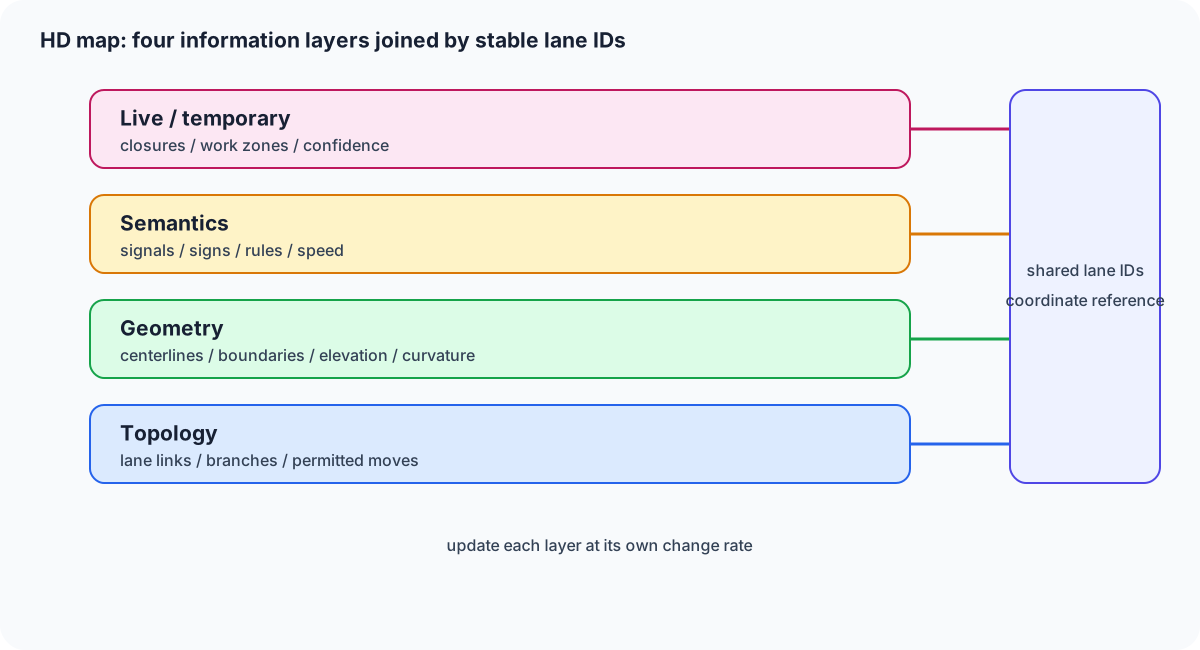
Gambar 1 — Memisahkan topologi, bentuk, semantik, dan informasi sementara. Hal ini memungkinkan untuk memperbarui satu lapisan tanpa membangun kembali setiap koneksi jalur.
5. Alur dasar: menempatkan peta dan pengamatan dalam satu bingkai
ASAM OpenDRIVE adalah format pertukaran untuk geometri jaringan jalan dan jalur dalam simulasi, sementara NDS mendefinisikan standar data yang mencakup navigasi dalam kendaraan dan pengemudian otomatis. Terlepas dari perbedaan format, alur implementasinya sama: mengalirkan ubin peta, mengubahnya menjadi bingkai kendaraan, menyelaraskan pengamatan, dan meneruskan hasilnya ke perencanaan.
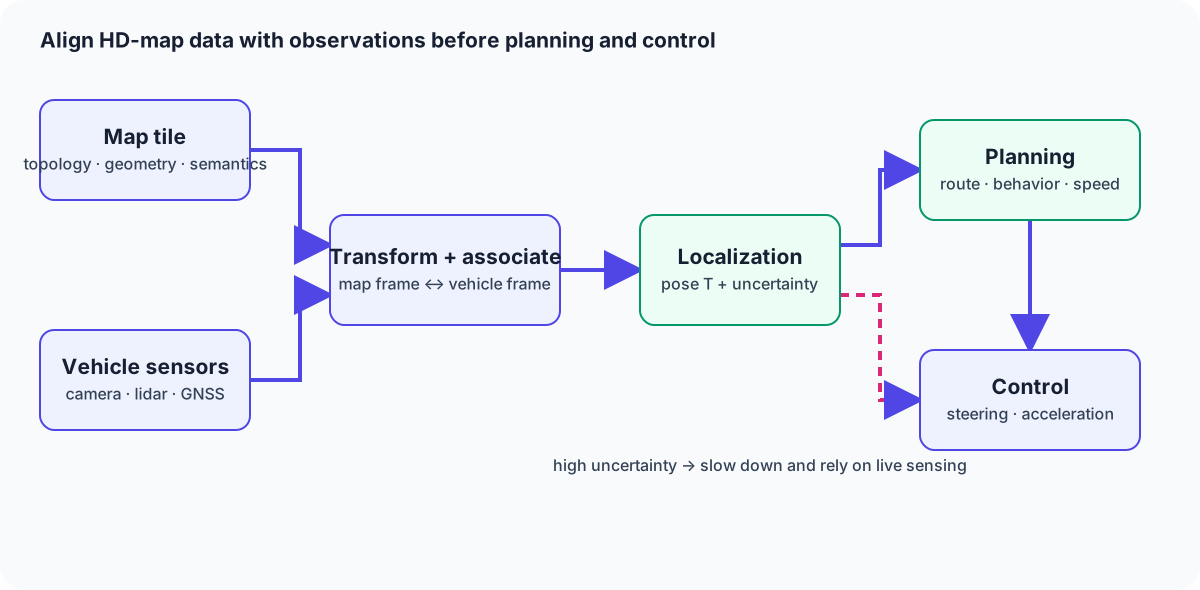
Gambar 2 — Lokalisasi menggabungkan peta HD dengan sensor kendaraan sebelum perencanaan dan kontrol perilaku. Ketika kepercayaan peta rendah, kendaraan harus melambat dan lebih mengandalkan penginderaan langsung.
6. Matematika Lokalisasi dan Koneksi SLAM
Misalkan posisi kendaraan adalah \mathbf{T}\in SE(2), fitur peta adalah \mathbf{m}_i, dan pengamatan sensor adalah \mathbf{z}_i. Dengan korespondensi yang diketahui, penyelarasan yang kuat dapat ditulis sebagai
\pi memproyeksikan fitur peta ke koordinat sensor, \Sigma_i adalah kovariansi pengukuran, dan \rho membatasi efek outlier. Posisi GNSS absolut, bentuk jalan LiDAR, dan batas jalur kamera kemudian dapat berpartisipasi dalam satu estimator.
SLAM memperkirakan peta dan posisi yang tidak diketahui secara bersamaan. Penggunaan peta HD adalah lokalisasi terhadap peta statis yang diketahui. Dalam praktiknya, mendeteksi perubahan dan membangun pengganti lokal untuk ubin yang berubah masih membutuhkan pemetaan ulang seperti SLAM. Memperlakukan peta sebagai informasi awal yang diversi dengan ketidakpastian lebih aman. daripada memperlakukannya sebagai kebenaran yang sudah final.
7. Peta HD versus Peta SLAM
| Aspek | Peta HD | Peta SLAM |
|---|---|---|
| Tujuan utama | Melihat pratinjau aturan jalan dan geometri untuk perencanaan | Memperkirakan posisi saat membangun peta yang tidak diketahui |
| Koordinat | Kerangka geodetik, lajur, dan elevasi | Seringkali kerangka lokal yang ditambatkan di awal sensor |
| Semantik | Lajur, rambu, garis berhenti, hak jalan | Terutama titik, fitur, dan geometri |
| Pembaruan | Pengeditan cloud, distribusi delta versi | Pembaruan inkremental dari pengamatan terkini |
| Kelemahan | Konstruksi, salju, dan data usang | Pergeseran jangka panjang dan pengenalan tempat |
Peta HD memberikan pandangan ke depan; SLAM memberikan posisi lokal terkini. Antarmuka harus mendokumentasikan kerangka koordinat, stempel waktu, dan datum vertikal (tinggi elipsoid versus elevasi). Ketidaksesuaian kerangka beberapa puluh sentimeter dapat mengubah pemilihan lajur pada jalan sempit jalan.
8. Mode kegagalan dan lingkungan yang sulit
-
Konstruksi dan kontrol sementara: perubahan koneksi jalur tidak dapat diperbaiki hanya dengan ubin statis. Distribusikan delta yang teramati tetapi belum disetujui dan kurangi kecepatan hingga validasi.
-
Salju, daun, dan permukaan jalan basah: marka dan pengembalian LiDAR berubah. Gabungkan pengamatan musiman dengan lapisan persepsi yang lebih diutamakan daripada objek peta yang hilang.
-
Lembah dan terowongan perkotaan: GNSS menurun dan dinding berulang menciptakan degenerasi geometris. Gunakan batas jalur, IMU, dan odometri roda sebagai bantuan jangka pendek.
-
Kebaruan: peta lama yang akurat bisa lebih berbahaya daripada pengamatan terkini yang tidak pasti. Simpan waktu pengumpulan, waktu validasi, cakupan, dan kepercayaan pada setiap lapisan.
9. Pilihan praktis dan desain pembaruan
-
Jalan tol: prioritaskan garis tengah jalur, penggabungan, pemisahan, kelengkungan, dan kemiringan. Uji konsistensi cache dan pengiriman delta cloud dalam jangka panjang Jarak pandang ke depan.
-
Pengemudian otomatis perkotaan: representasikan garis berhenti, penyeberangan pejalan kaki, jalur sinyal, dan aturan belok secara semantik; ketika peta dan pengamatan tidak sesuai, pengamatan langsung yang menang.
-
Robot pengiriman: gunakan lapisan khusus trotoar untuk lebar, anak tangga, tanjakan, dan pembatasan daripada menggunakan kembali peta HD jalan. Tingkat pembaruan dan kemampuan lewat dapat lebih penting daripada akurasi sentimeter.
-
Simulasi: tukar geometri jalan dan konektivitas jalur melalui ASAM OpenDRIVE, sambil menjaga semantik produksi terpisah dari skenario pengujian.
Catat ID ubin, versi, waktu pembuatan, waktu validasi, kecepatan yang diizinkan, kepercayaan, dan status pencabutan. Tentukan cache terakhir yang diketahui baik, mode degradasi hanya sensor, dan kondisi berhenti sebelum server peta menjadi tidak tersedia.
10. Rekap tiga baris
Peta HD adalah grafik jalan semantik yang berisi geometri tingkat jalur dan makna lalu lintas.
Lokalisasi menggabungkannya dengan penginderaan kendaraan sehingga perencanaan dapat melihat melampaui visibilitas saat ini, sementara SLAM menyediakan posisi lokal.
Konstruksi, Salju, dan ketidakakuratan memerlukan pembuatan versi, kepercayaan, dan aturan untuk tidak pernah mempercayai peta secara membabi buta.
Apakah peta yang tepat mengungkapkan rintangan saat ini?
Objek yang muncul setelah pembaruan terakhir mungkin tidak ada. Gabungkan informasi peta sebelumnya dengan pengamatan sensor saat ini.
Referensi
- Spesifikasi ASAM OpenDRIVE
- Asosiasi Standar Data Navigasi
- Lembar produk HERE HD Live Map
- Standar Data Peta Umum untuk Mengemudi Otonom (makalah putih NDS)
- [Konstruksi Otomatis Peta HD Tingkat Jalur untuk Pemandangan Perkotaan] (arXiv:2107.10972)](https://arxiv.org/abs/2107.10972)
- Pemerintah Inggris: data lokasi untuk mobilitas terhubung dan otomatis
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.