Contents — find the section you need
0. Cosa spiega questo articolo
-
Cosa memorizza una mappa HD (Alta Definizione) che una normale mappa di navigazione non memorizza.
-
Come le linee centrali delle corsie, la topologia, le regole del traffico e i livelli semantici alimentano la percezione e la pianificazione.
-
In cosa si differenzia da una mappa SLAM creata con sensori, con un obiettivo di localizzazione, limiti di aggiornamento e misure di sicurezza operative.
1. In sintesi: cos'è una mappa HD?
Una mappa HD registra una strada non semplicemente come un percorso da seguire, ma come un database a livello di corsia di confini, linee centrali, connettività, segnaletica, linee di arresto, pendenza e altri elementi semantici con una precisione utile per le decisioni di guida. Un veicolo autonomo non si fida ciecamente di essa: confronta la mappa con telecamere, LiDAR, radar e GNSS, tenendo conto della versione della mappa e dell'incertezza nella decisione.
2. Perché una normale mappa non è sufficiente
Un collegamento stradale di navigazione necessita solo di connettività e tempo di percorrenza tra gli svincoli. I cambi di corsia e le fermate prima della linea di arresto richiedono larghezza della carreggiata, numero di corsie, corsie di svolta, attraversamenti pedonali e strutture di occlusione. Una chiusura temporanea illustra il problema: il tratto stradale rimane invariato, ma la carreggiata percorribile e la topologia delle corsie non lo sono.
Le informazioni statiche in una mappa HD possono segnalare una corsia o una confluenza nascoste oltre una cresta o una curva. Pedoni e code, che cambiano in pochi secondi, dovrebbero rimanere elementi percettivi e utili alla pianificazione del comportamento, piuttosto che oggetti statici sulla mappa. Confondere questo confine permette a dati obsoleti di interferire con le decisioni in materia di sicurezza.
3. Input: veicoli di rilevamento e sensori sul campo
La produzione di mappe combina traiettorie RTK-GNSS/INS con telecamere, LiDAR, odometria delle ruote e, talvolta, rilievi aerei. I punti LiDAR vengono segmentati in pavimentazione, cordoli e segnaletica; le immagini verificano le classi e la segnaletica; i passaggi ripetuti aiutano a rimuovere gli ostacoli temporanei. Se la traiettoria di rilevamento è meno precisa della larghezza di una corsia, nessun trucco di localizzazione successivo può recuperare la precisione persa.
 Utilizzo della misurazione laser per costruire una mappa
Immagine: Figura del principio LiDAR esistente di Duskcoil. La mappatura HD di produzione richiede anche la sincronizzazione temporale, la calibrazione estrinseca e la registrazione multi-guida.
4. Output: un grafico stradale semantico
Il nucleo separa la geometria (dove) dalla topologia (cosa si collega a cosa). Se la linea centrale di una corsia è rappresentata come \mathbf{r}(s)=[x(s),y(s)]^\mathsf{T} parametrizzata dalla lunghezza dell'arco s , la sua curvatura è
L'accelerazione laterale richiesta alla velocità v è a_y=v^2|\kappa| . Un pianificatore può quindi valutare i limiti di velocità e il comfort lungo una curva, anziché limitarsi a tracciare una linea.
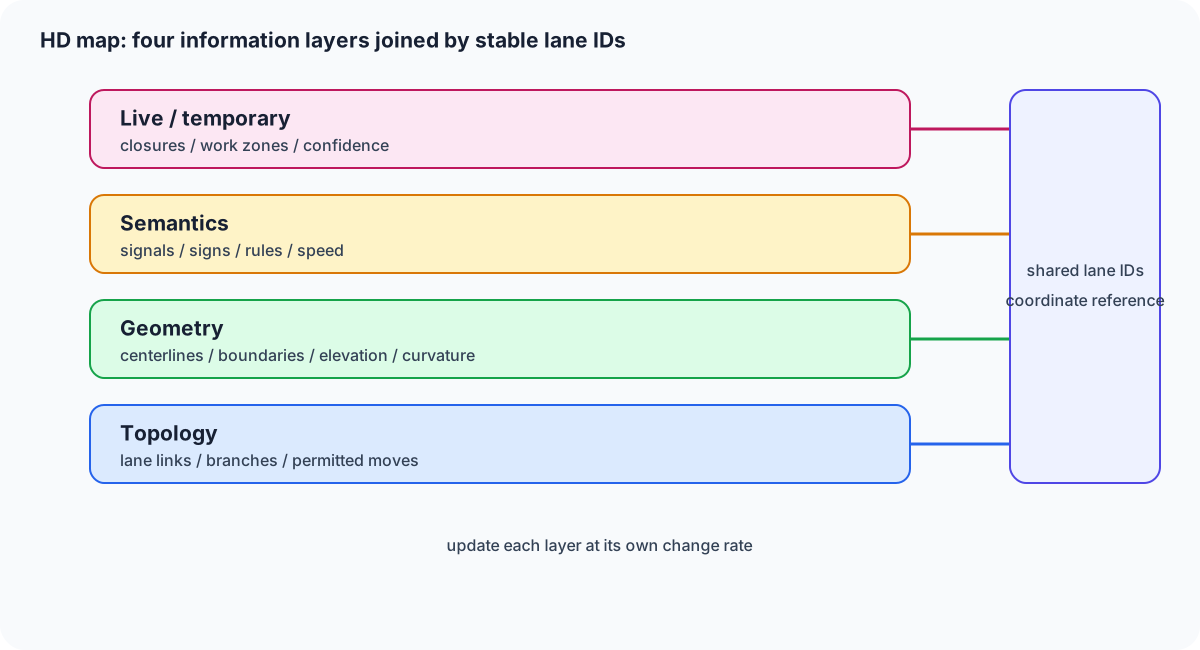
Figura 1 — Separazione di topologia, forma, semantica e informazioni temporanee. Ciò consente di aggiornare un livello senza ricostruire ogni connessione di corsia.
5. Pipeline di base: inserire mappa e osservazioni in un unico frame
ASAM OpenDRIVE è un formato di scambio per la geometria della rete stradale e le corsie nella simulazione, mentre NDS definisce gli standard di dati che abbracciano la navigazione in-veicolo e la guida automatizzata. Nonostante le differenze di formato, il flusso di implementazione è lo stesso: trasmettere in streaming una tessera della mappa, trasformarla nel frame del veicolo, Allinea le osservazioni e passa il risultato alla pianificazione.
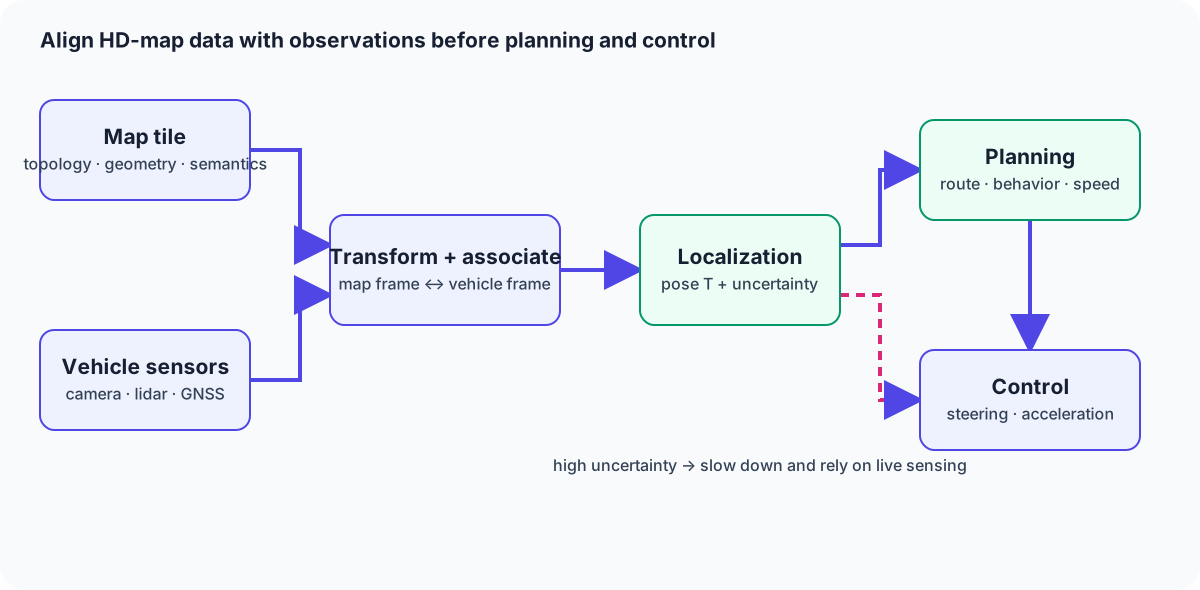
Figura 2 — La localizzazione fonde la mappa HD con i sensori del veicolo prima della pianificazione e del controllo del comportamento. Quando l'affidabilità della mappa è bassa, il veicolo dovrebbe rallentare e fare maggiore affidamento sui dati in tempo reale.
6. Matematica della localizzazione e connessione SLAM
Sia \mathbf{T}\in SE(2) la posizione del veicolo, \mathbf{m}_i una caratteristica della mappa e \mathbf{z}_i un'osservazione del sensore. Con corrispondenze note, l'allineamento robusto può essere scritto come:
\pi proietta una caratteristica della mappa nelle coordinate del sensore, \Sigma_i rappresenta la covarianza di misurazione e \rho limita l'effetto dei valori anomali. La posizione GNSS assoluta, la forma della strada rilevata dal LiDAR e i limiti di corsia della telecamera possono quindi partecipare a un unico stimatore.
SLAM stima contemporaneamente una mappa e una posizione sconosciute. L'utilizzo di mappe HD è la localizzazione rispetto a una mappa statica nota. In pratica, il rilevamento delle modifiche e la creazione di una sostituzione locale per una tessera modificata richiedono comunque una rimappatura simile a quella SLAM. Trattare la mappa come informazione a priori con versione e incertezza è più sicuro che trattarla come verità definitiva.
7. Mappa HD contro mappa SLAM
| Prospetto | Mappa HD | Mappa SLAM |
|---|---|---|
| Scopo principale | Anteprima delle regole stradali e della geometria per la pianificazione | Stima della posizione durante la creazione di una mappa sconosciuta Mappa |
Coordinate | Sistemi di riferimento geodetici, di corsia e di elevazione | Spesso sistema di riferimento locale ancorato all'inizio del sensore |
Semantica | Corsie, segnaletica, linee di arresto, diritto di precedenza | Principalmente punti, elementi e geometria |
Aggiornamenti | Modifica cloud, distribuzione delta versionata | Aggiornamenti incrementali dalle osservazioni correnti |
Punti deboli | Lavori in corso, neve e dati obsoleti | Deriva a lungo termine e riconoscimento del luogo |
Le mappe HD forniscono informazioni predittive; SLAM fornisce la posizione locale corrente. L'interfaccia deve documentare il sistema di coordinate, il timestamp e il datum verticale (altezza dell'ellissoide rispetto all'elevazione). Una discrepanza di pochi centimetri nel sistema di riferimento può modificare la selezione della corsia su una strada stretta.
8. Modalità di guasto e ambienti difficili
-
Lavori in corso e controllo temporaneo: una modifica alla connessione di corsia non può essere corretta solo con una tessera statica. Distribuire i delta osservati ma non approvati e ridurre la velocità fino alla convalida.
-
Neve, foglie e asfalto bagnato: segnaletica orizzontale e dati LiDAR Cambiamento. Combinare le osservazioni stagionali con un livello di percezione che abbia la precedenza sugli oggetti mancanti sulla mappa.
-
Canyon e tunnel urbani: il GNSS si degrada e le pareti ripetute creano degenerazione geometrica. Utilizzare i confini delle corsie, l'IMU e l'odometria delle ruote come ausili a breve termine.
-
Attualità: una vecchia mappa accurata può essere più pericolosa di un'osservazione attuale incerta. Memorizzare l'ora di acquisizione, l'ora di validazione, la copertura e l'affidabilità su ogni livello.
9. Scelte pratiche e progettazione degli aggiornamenti
-
Autostrade: dare priorità alle linee centrali delle corsie, alle confluenze, alle biforcazioni, alla curvatura e alla pendenza. Testare la coerenza della cache e la consegna del delta del cloud su una lunga distanza di previsione.
-
Guida automatizzata urbana: rappresentare semanticamente le linee di arresto, gli attraversamenti pedonali, le corsie semaforiche e le regole di svolta; in caso di discrepanza tra mappa e osservazione, prevale l'osservazione in tempo reale.
-
Robot per le consegne: utilizzare un livello specifico per i marciapiedi per larghezza, gradini, rampe e restrizioni anziché riutilizzare una mappa stradale HD. La frequenza di aggiornamento e la percorribilità possono essere importanti. Precisione superiore al centimetro.
-
Simulazione: scambio di geometria stradale e connettività delle corsie tramite ASAM OpenDRIVE, mantenendo la semantica di produzione separata dagli scenari di test.
Registra ID tile, versione, ora di creazione, ora di convalida, velocità consentita, livello di confidenza e stato di revoca. Definisci la cache dell'ultima versione valida nota, la modalità di degrado solo per i sensori e la condizione di arresto prima che il server della mappa diventi non disponibile.
10. Riepilogo in tre righe
Una mappa HD è un grafo stradale semantico contenente la geometria a livello di corsia e il significato del traffico.
La localizzazione la fonde con i sensori dei veicoli in modo che la pianificazione possa vedere oltre la visibilità attuale, mentre SLAM fornisce la posizione locale. Costi, neve e obsolescenza richiedono il versioning, il livello di confidenza e la regola di non fidarsi mai ciecamente della mappa.
Una mappa precisa rivela gli ostacoli attuali?
Gli oggetti che appaiono dopo l'ultimo aggiornamento potrebbero essere assenti. Combina la mappa prior con le osservazioni attuali dei sensori.
Riferimenti
- Specifiche ASAM OpenDRIVE
- Navigation Data Standard Association
- Scheda prodotto HERE HD Live Map
- Uno standard comune per i dati cartografici per la guida autonoma (white paper NDS)
- Costruzione automatica di mappe HD a livello di corsia per scenari urbani (arXiv:2107.10972)
- Governo del Regno Unito: dati di localizzazione per la mobilità connessa e automatizzata
Commenti
Accedi per continuare.
Nessun dato disponibile.