目次 — 知りたいところから読む
前提と読み方
前提知識 力・運動・エネルギーの基本用語。関連する基礎記事を参照しながら読めます。
入門 · 原理・構成・判断のための解説です。
0. この記事で分かること
- HD(High Definition)地図が、一般的なカーナビ地図と何を分けて持つのか。
- 車線中心線、トポロジー、交通規則、地物レイヤーを自動運転の認識・計画へ渡す方法。
- センサで作るSLAM地図との役割分担、局在化の数式、更新の限界と運用方法。
1. HD地図とは何か
HD地図とは、道路を「この道路へ行く」という経路だけでなく、車線の境界・中心線・接続関係・標識・停止線・勾配などを、車両が走行判断に利用できる精度と意味付きで記録した地図である。自動運転車は地図を盲信するのではなく、車載カメラ、LiDAR、レーダー、GNSSで現在の観測と照合し、地図がいつ作られたかと不確かさを含めて使う。
2. なぜ普通の地図では足りないのか
カーナビの道路リンクは交差点間の接続と旅行時間を表せればよい。一方、車線変更や停止線の手前で減速するシステムは、道路幅、車線数、右左折専用レーン、横断歩道、視界を遮る遮蔽物まで必要とする。例えば同じ道路リンクでも、工事で車線が一時的に閉じていれば、トポロジーは同じでも走行可能領域は変わる。
HD地図に書かれた静的情報は、センサが一時的に見失う「坂の先の車線」「カーブの先の合流」を予告する。反対に、歩行者や渋滞車列のように数秒で変わる対象は地図に固定せず、認識結果と行動計画が扱う。この静的・動的の境界を誤ると、古い地図が安全判断を邪魔する。
3. 入力:測量車と現場センサ
制作では、RTK-GNSS/INSで軌跡を測りながら、カメラ、LiDAR、車輪距離計、場合によっては航空測量を組み合わせる。LiDAR点群から路面・縁石・標識を抽出し、画像で標識の種類や路面表示を確認し、複数走行の差分から一時的な物体を除く。測量車の位置誤差が車線幅より大きければ、後段の局在化でいくら工夫しても意味がない。
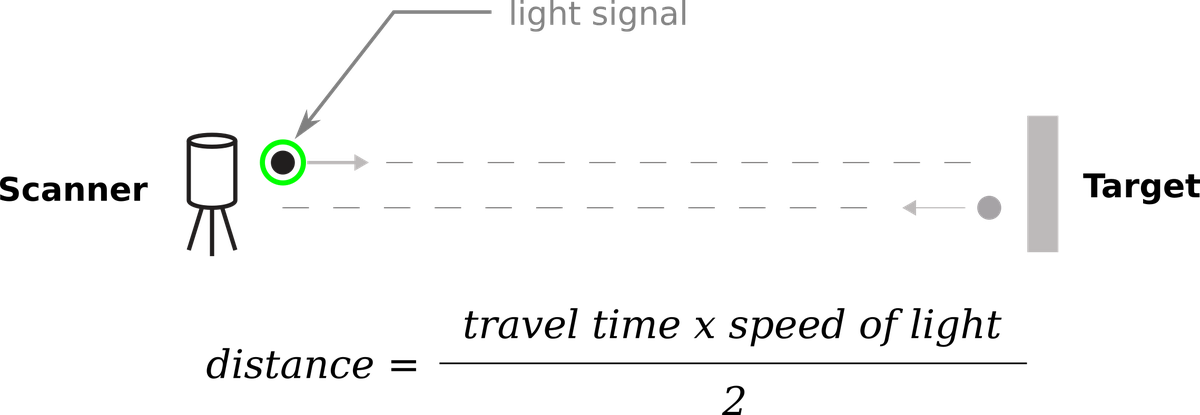 距離計測を地図作成へ使う
画像: Duskcoil既存のLiDAR原理図。実際のHD地図制作では、車両の時刻同期・外部パラメータ校正・複数走行の統合が加わる。
4. 出力:意味を持つ道路グラフ
地図の中心は、幾何(どこにあるか)とトポロジー(どこへつながるか)を分けた道路グラフである。車線中心線を弧長sの関数\mathbf{r}(s)=[x(s),y(s)]^\mathsf{T}で持てば、曲率は
となる。曲率と速度vから必要な横加速度a_y=v^2|\kappa|を予測でき、経路計画は「線をなぞる」だけでなく速度制限や快適性を同時に評価できる。
図1 — HD地図を、接続関係、形状、意味、一時情報のレイヤーに分ける。下位レイヤーの更新だけで済む変更と、車線接続を作り直す変更を区別できる。
5. 基本構成:地図と観測を同じ座標へ
ASAM OpenDRIVEは、道路ネットワークの幾何と車線をシミュレーション向けに交換する形式であり、NDSは車載ナビゲーションと自動運転を含むデータ標準を定義する。形式が違っても、実装の流れは「地図をタイルで配信し、車両座標へ変換し、観測と照合し、計画へ渡す」である。
図2 — HD地図と車載センサを局在化で統合し、行動計画と制御へ渡す。地図の確信度が低いときは、速度を下げてセンサ主体へ切り替える。
6. 局在化の数式とSLAMとの接続
車両姿勢を\mathbf{T}\in SE(2)、地図上の特徴を\mathbf{m}_i、センサで観測した特徴を\mathbf{z}_iとする。地図と観測の対応が既知なら、ロバスト損失を用いた位置合わせは
と書ける。\piは地図特徴をセンサ座標へ投影する関数、\Sigma_iは測定の共分散、\rhoは外れ値の影響を抑える損失である。GNSSの絶対位置、LiDARの路面形状、カメラの車線境界を同じ最適化へ入れることで、どれか一つが欠測しても推定を継続できる。
SLAMは未知の地図と姿勢を同時に推定する。HD地図の利用は、既知の静的地図へ自分を合わせるlocalizationである。ただし実際には、更新された道路部分を局所地図へ取り込み、古い地図との差分を検出するため、SLAM的な再マッピングが必要になる。地図を「完成品」と考えず、バージョンと不確かさを持つ事前情報として扱うことが安全設計の要点である。
7. HD地図とSLAM地図の違い
| 観点 | HD地図 | SLAM地図 |
|---|---|---|
| 主目的 | 走行規則と将来の道路形状を予告 | 現在位置と未知環境の同時推定 |
| 座標 | 測地系・車線座標・標高 | センサ開始位置を原点とする局所座標が多い |
| 意味 | 車線、標識、停止線、優先関係を明示 | 点群・特徴点など幾何が中心 |
| 更新 | クラウド編集、差分配信、版管理 | 走行中の観測で逐次更新 |
| 苦手 | 工事・積雪などの急変、未収録道路 | 長距離のドリフト、再訪時の対応付け |
HD地図は計画の先読み、SLAMは局所の現在位置という役割分担が基本である。両者をつなぐときは、地図の座標系・時刻・測位基準(楕円体高か標高か)を明記する。数十cmの座標系のずれでも、狭い車線では誤った車線選択につながる。
8. 何が苦手か/難しい環境
- 工事と仮設規制:車線の接続が変わるため、静的タイルだけでは追従できない。現場からの差分を「観測されたが未承認」の状態で配信し、計画の速度上限を下げる設計が必要になる。
- 積雪・落葉・濡れた路面:路面表示の見え方とLiDAR反射が変わる。季節別の観測と、地図にない障害物を優先する認識器を併用する。
- 都市峡谷とトンネル:GNSSが不安定になり、同じ形の壁で局在化が縮退する。車線境界、IMU、ホイールオドメトリを短時間の補助に使う。
- 地図の鮮度:正確な古地図は、不正確な最新観測より危険になり得る。収集時刻、検証時刻、適用範囲、信頼度を各レイヤーに持たせる。
9. 実用上の選び方と更新設計
- 高速道路:車線中心線・分岐・合流・曲率・勾配の品質を最優先する。先読みできる距離が長いので、クラウドからの差分配信とキャッシュの整合性を試験する。
- 市街地の自動運転:停止線、横断歩道、信号レーン、右左折規則を意味レイヤーとして持ち、認識が地図と矛盾したときは、動的観測を優先する。
- 配送ロボット:車道用HD地図をそのまま使わず、歩道幅、段差、進入禁止、スロープを別レイヤーにする。地図の精度より、更新頻度と通行可能性の属性が効く場合がある。
- シミュレーション:ASAM OpenDRIVEで道路形状と車線接続を交換し、実車用の意味レイヤーとテスト用のシナリオを分離する。
運用では、タイルID、版、生成時刻、検証時刻、適用速度、信頼度、撤回フラグをログへ残す。地図サーバーへつながらないときの最後の既知版、観測だけで走る縮退モード、停止へ移る条件を事前に決めておく。
10. まとめ(3行で復習)
HD地図は、車線レベルの形状と交通上の意味を持つ道路グラフである。
車載センサとの局在化で、見通せない道路形状を計画へ渡し、SLAMは局所の現在位置を補う。
工事・積雪・古さを前提に版管理と確信度を設計し、地図を盲信しないことが安全の条件になる。
精密な地図があれば現在の障害物も分かる?
地図の更新後に現れた物体は載っていない。地図の事前知識と、その場のセンサー観測を分けて使う。
参考リンク
現在の項目 · 4 / 5 · コネクテッド・自動運転入門
コメント
コメントの投稿にはログインが必要です
まだコメントはありません。