タグ · 全6件
#SLAM
 コンピュータビジョン入門
2026年9月7日
Loop Closure入門 — SLAMのドリフトを一周分まとめて直す
Loop Closure(閉ループ検出)は、ロボットが以前に訪れた場所へ戻ったことを認識し、蓄積した自己位置誤差を地図全体へ配分して補正する処理である。場所認識、画像検索、幾何検証、Pose Graph最適化、誤検出対策、現行SLAM実装と研究を体系的に解説する。
入門 · 8分 コネクテッド・自動運転入門
2026年9月3日
占有格子地図入門 — LiDARとカメラの観測を「通れる確率」へ変える
Occupancy Grid Mapは空間をセルに分け、占有・自由・未知を確率で表す。ベイズ更新、log-odds、逆センサモデル、ray casting、動的物体、3D voxel、経路計画との接続を数式と図で解説する。
入門 · 15分 制御工学入門 2026年9月3日制御工学入門:経路計画 — A*、Dijkstra、RRT、PRMをどう使い分けるか
経路計画は最短線を引く処理ではない。地図、ロボットの大きさ、探索空間、計算時間、動的障害物、安全停止を扱うA*/Dijkstra/RRT/RRT*/PRMを比較する。
入門 · 10分
コネクテッド・自動運転入門
2026年9月3日
HD地図入門 — 自動運転が読む車線レベルの地図
HD地図は道路を線ではなく、車線・境界・標識・勾配・接続関係を持つデータベースとして表す。SLAM地図との違い、局在化、更新と安全性を図と数式で解説する。
入門 · 10分
コネクテッド・自動運転入門
2026年9月3日
占有格子地図入門 — LiDARとカメラの観測を「通れる確率」へ変える
Occupancy Grid Mapは空間をセルに分け、占有・自由・未知を確率で表す。ベイズ更新、log-odds、逆センサモデル、ray casting、動的物体、3D voxel、経路計画との接続を数式と図で解説する。
入門 · 15分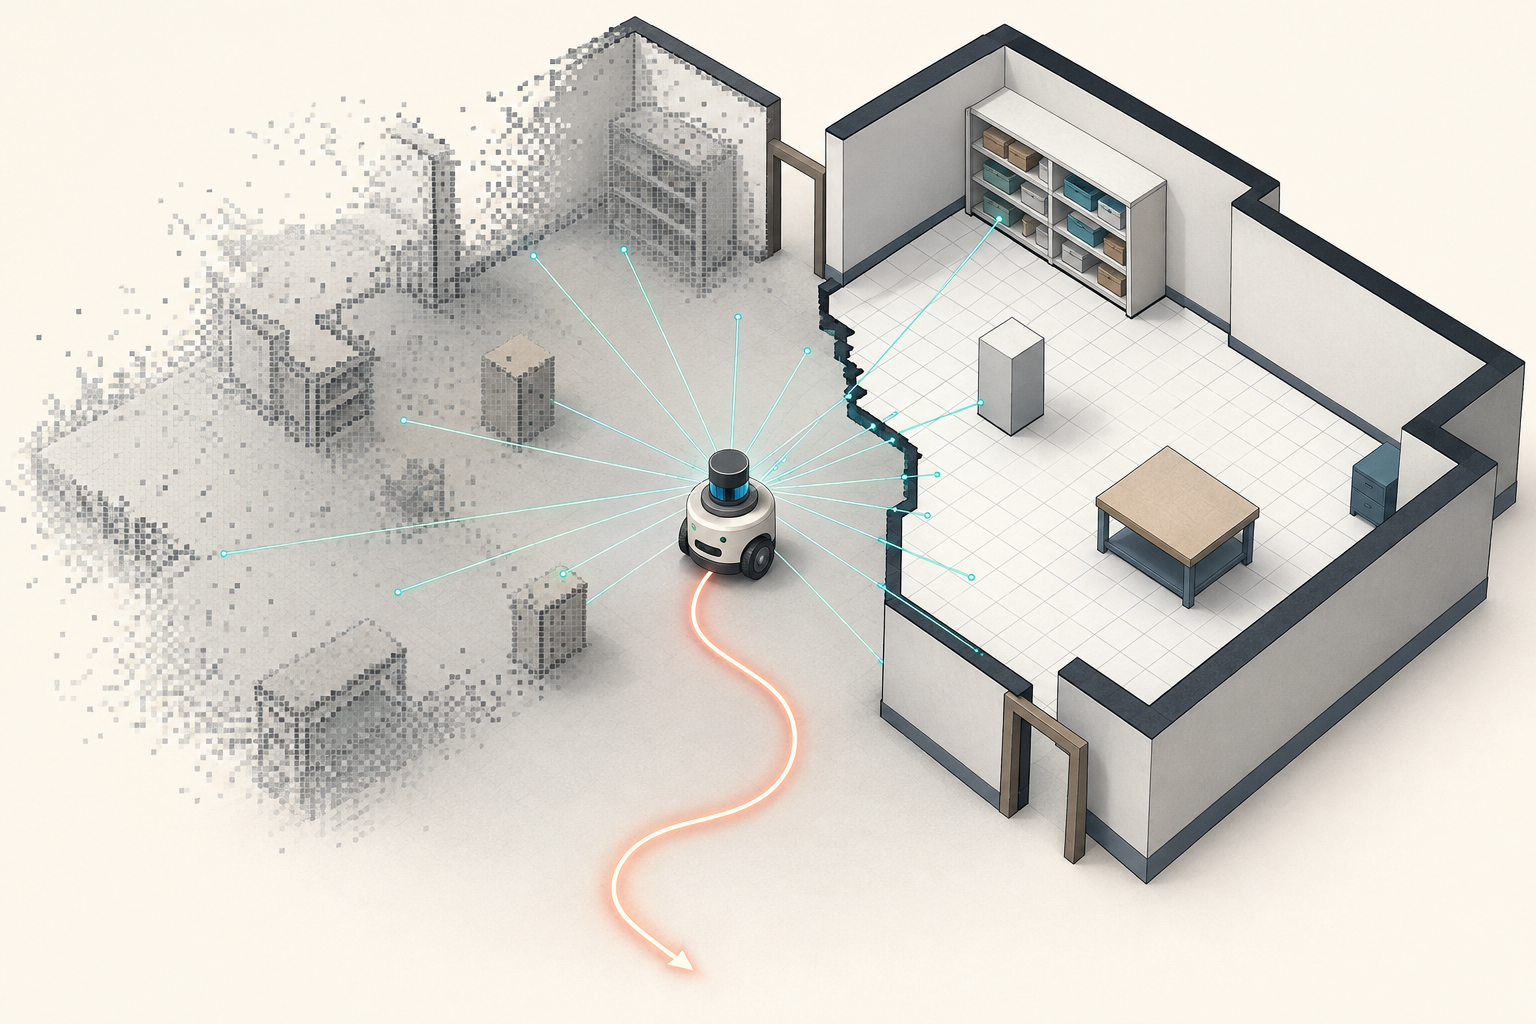 技術動向
2026年7月17日
SLAMの技術動向
フィルタベースからグラフ最適化、そして学習ベース・AIネイティブへ。SLAM(自己位置推定と地図構築の同時実行)がたどってきた進化の系譜と、現在の研究動向を整理する。
動向 · 13分