Contents — find the section you need
0. यह लेख क्या बताता है
-
एक एचडी (हाई डेफिनिशन) मानचित्र में ऐसी कौन सी जानकारी संग्रहित होती है जो एक साधारण नेविगेशन मानचित्र में नहीं होती।
-
लेन सेंटरलाइन, स्थलाकृति, यातायात नियम और सिमेंटिक परतें किस प्रकार धारणा और योजना को प्रभावित करती हैं।
-
यह सेंसर-आधारित एसएलएएम मानचित्र से कैसे भिन्न है, जिसमें स्थानीयकरण उद्देश्य, अद्यतन सीमाएं और परिचालन सुरक्षा उपाय शामिल हैं।
1. सार: एचडी मानचित्र क्या है?
एक एचडी मानचित्र सड़क को केवल अनुसरण करने योग्य मार्ग के रूप में ही नहीं, बल्कि सीमाओं, सेंटरलाइन, कनेक्टिविटी, संकेतों, स्टॉप लाइनों, ग्रेड और अन्य सिमेंटिक्स के लेन-स्तरीय डेटाबेस के रूप में रिकॉर्ड करता है, जो ड्राइविंग निर्णयों के लिए उपयोगी सटीकता प्रदान करता है। एक स्वायत्त वाहन इस पर आँख बंद करके भरोसा नहीं करता: यह मानचित्र की तुलना कैमरों, लिडार, रडार और जीएनएसएस से करता है, साथ ही मानचित्र संस्करण और अनिश्चितता को भी निर्णय में शामिल करता है।
2. एक साधारण मानचित्र क्यों पर्याप्त नहीं है
एक नेविगेशन सड़क लिंक को केवल जंक्शनों के बीच कनेक्टिविटी और यात्रा समय की आवश्यकता होती है। लेन बदलने और स्टॉप लाइन से पहले रुकने के लिए सड़क की चौड़ाई, लेन की संख्या, केवल मोड़ने वाली लेन, क्रॉसिंग और अवरोधक संरचनाओं की आवश्यकता होती है। एक अस्थायी बंद होने से समस्या स्पष्ट होती है: सड़क संपर्क अपरिवर्तित रहता है, लेकिन चलने योग्य क्षेत्र और लेन की संरचना नहीं बदलती।
एचडी मानचित्र में स्थिर जानकारी किसी मोड़ या घुमाव के पीछे छिपी लेन या विलय की घोषणा कर सकती है। पैदल यात्री और कतारें जो कुछ ही सेकंड में बदल जाती हैं, उन्हें स्थिर मानचित्र वस्तुओं के बजाय धारणा और व्यवहार-योजना आउटपुट के रूप में रखा जाना चाहिए। इस सीमा को अस्पष्ट करने से पुराना डेटा सुरक्षा निर्णयों में बाधा डाल सकता है।
3. इनपुट: सर्वेक्षण वाहन और फील्ड सेंसर
मानचित्र निर्माण में आरटीके-जीएनएसएस/आईएनएस प्रक्षेप पथों को कैमरों, लिडार, व्हील ओडोमेट्री और कभी-कभी हवाई सर्वेक्षण के साथ जोड़ा जाता है। लिडार बिंदुओं को फुटपाथ, कर्ब और संकेतों में विभाजित किया जाता है; छवियां संकेत वर्गों और चिह्नों को सत्यापित करती हैं; बार-बार ड्राइव करने से अस्थायी वस्तुओं को हटाने में मदद मिलती है। यदि सर्वेक्षण प्रक्षेप पथ एक लेन की चौड़ाई से कम सटीक है, तो कोई भी डाउनस्ट्रीम स्थानीयकरण तकनीक खोई हुई सटीकता को पुनः प्राप्त नहीं कर सकती है।
 मानचित्र बनाने के लिए रेंजिंग का उपयोग
चित्र: डस्ककॉइल का मौजूदा LiDAR-सिद्धांत चित्र। उत्पादन HD मैपिंग के लिए समय सिंक्रनाइज़ेशन, बाह्य अंशांकन और मल्टी-ड्राइव पंजीकरण की भी आवश्यकता होती है।
4. आउटपुट: एक सिमेंटिक रोड ग्राफ
कोर ज्यामिति (कहां) को टोपोलॉजी (क्या किससे जुड़ता है) से अलग करता है। यदि एक लेन सेंटरलाइन को चाप लंबाई s द्वारा पैरामीटराइज़्ड \mathbf{r}(s)=[x(s),y(s)]^\mathsf{T} के रूप में दर्शाया जाता है, तो इसकी वक्रता है
गति पर आवश्यक पार्श्व त्वरण v ही a_y=v^2|\kappa| है। इसलिए, एक योजनाकार केवल एक रेखा खींचने के बजाय, वक्र के साथ गति सीमा और आराम का मूल्यांकन कर सकता है।
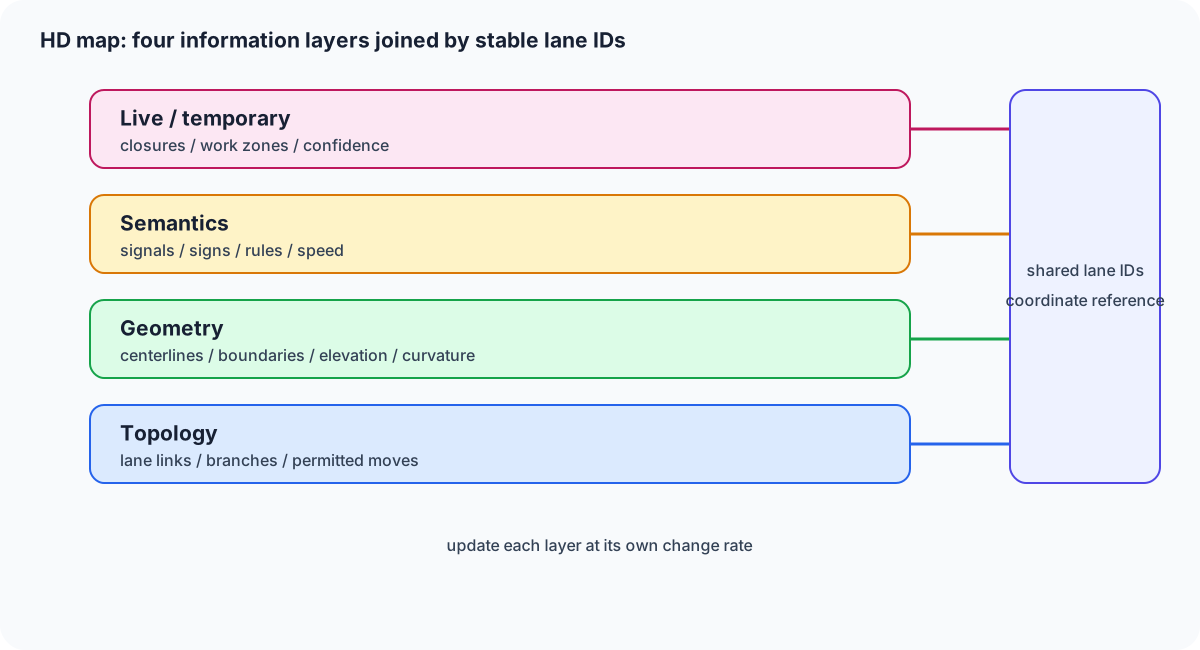
चित्र 1 — अलग-अलग टोपोलॉजी, आकार, सिमेंटिक्स और अस्थायी जानकारी। इससे प्रत्येक लेन कनेक्शन को दोबारा बनाए बिना एक लेयर को अपडेट करना संभव हो जाता है।
5. बेसिक पाइपलाइन: मैप और ऑब्ज़र्वेशन को एक फ्रेम में रखें
ASAM OpenDRIVE सिमुलेशन में सड़क नेटवर्क ज्यामिति और लेन के लिए एक एक्सचेंज फॉर्मेट है, जबकि NDS इन-व्हीकल नेविगेशन और ऑटोमेटेड ड्राइविंग को कवर करने वाले डेटा मानकों को परिभाषित करता है। फॉर्मेट के बावजूद कुछ अंतर हैं, लेकिन कार्यान्वयन प्रक्रिया समान है: मानचित्र टाइल को स्ट्रीम करें, उसे वाहन फ्रेम में रूपांतरित करें, प्रेक्षणों को संरेखित करें, और परिणाम को योजना विभाग को भेजें।
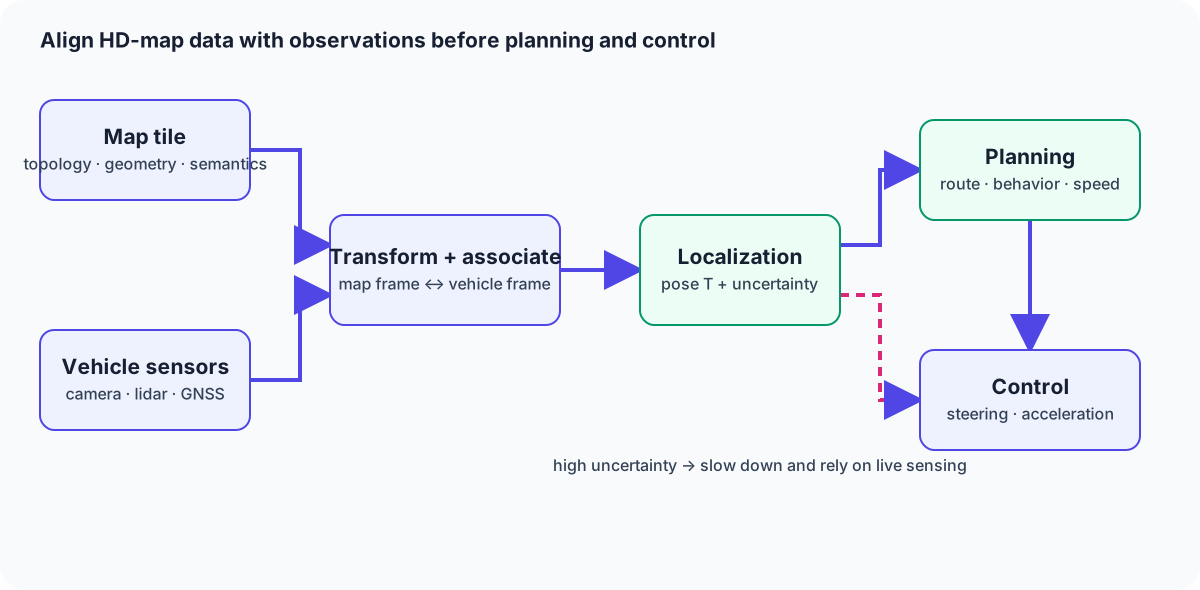
चित्र 2 — व्यवहार नियोजन और नियंत्रण से पहले स्थानीयकरण एचडी मानचित्र को वाहन सेंसर के साथ जोड़ता है। जब मानचित्र पर भरोसा कम होता है, तो वाहन को धीमा होना चाहिए और लाइव सेंसिंग पर अधिक निर्भर रहना चाहिए।
6. स्थानीयकरण गणित और SLAM कनेक्शन
मान लीजिए वाहन की स्थिति \mathbf{T}\in SE(2) है, मानचित्र विशेषता \mathbf{m}_i है, और सेंसर अवलोकन \mathbf{z}_i है। ज्ञात पत्राचारों के साथ, मजबूत संरेखण को इस प्रकार लिखा जा सकता है:
\pi मानचित्र विशेषता को सेंसर निर्देशांकों में प्रक्षेपित करता है, \Sigma_i माप सहप्रसरण है, और \rho बाह्य मानों के प्रभाव को सीमित करता है। निरपेक्ष GNSS स्थिति, LiDAR सड़क आकृति और कैमरा लेन सीमाएँ तब एक ही अनुमानक में भाग ले सकती हैं।
SLAM एक अज्ञात मानचित्र और स्थिति का एक साथ अनुमान लगाता है। HD-मानचित्र का उपयोग ज्ञात स्थिर मानचित्र के आधार पर स्थानीयकरण के लिए किया जाता है। व्यवहार में, परिवर्तनों का पता लगाने और परिवर्तित टाइल के लिए स्थानीय प्रतिस्थापन बनाने के लिए अभी भी SLAM जैसी रीमैपिंग की आवश्यकता होती है। मानचित्र को अनिश्चितता के साथ संस्करणित पूर्व सूचना के रूप में मानना, इसे पूर्ण सत्य मानने की तुलना में अधिक सुरक्षित है।
7. HD मानचित्र बनाम एक SLAM मानचित्र
| पहलू | HD मानचित्र | SLAM मानचित्र |
|---|---|---|
| मुख्य उद्देश्य | योजना बनाने के लिए सड़क नियमों और ज्यामिति का पूर्वावलोकन | अज्ञात मानचित्र बनाते समय स्थिति का अनुमान लगाना |
| निर्देशांक | भू-माप, लेन और ऊंचाई फ्रेम | अक्सर सेंसर की शुरुआत में स्थित स्थानीय फ्रेम |
| अर्थ | लेन, संकेत, स्टॉप लाइन, मार्ग का अधिकार | मुख्य रूप से बिंदु, विशेषताएं और ज्यामिति |
| अद्यतन | क्लाउड संपादन, संस्करणित डेल्टा वितरण | वर्तमान अवलोकनों से वृद्धिशील अद्यतन |
कमजोरियाँ | निर्माण, बर्फ और पुराना डेटा | दीर्घकालिक बहाव और स्थान पहचान |
HD मानचित्र दूरदर्शिता प्रदान करते हैं; SLAM स्थानीय वर्तमान स्थिति प्रदान करता है। इंटरफ़ेस को निर्देशांक फ्रेम, टाइमस्टैम्प और ऊर्ध्वाधर डेटम (दीर्घवृत्ताकार ऊंचाई बनाम ऊंचाई) को प्रलेखित करना चाहिए। कुछ सेंटीमीटर का फ्रेम बेमेल संकरी सड़क पर लेन चयन को बदल सकता है।
8. विफलता के तरीके और कठिन वातावरण
-
निर्माण और अस्थायी नियंत्रण: बदले हुए लेन कनेक्शन को स्थिर नियंत्रण द्वारा ठीक नहीं किया जा सकता है केवल टाइल का उपयोग करें। देखे गए लेकिन अस्वीकृत डेल्टा को वितरित करें और सत्यापन होने तक गति कम करें।
-
बर्फ, पत्ते और गीली सड़क: चिह्न और LiDAR रिटर्न बदलते रहते हैं। मौसमी अवलोकनों को एक ऐसे परसेप्शन लेयर के साथ संयोजित करें जो मानचित्र में अनुपस्थित वस्तुओं से अधिक महत्वपूर्ण हो।
-
शहरी घाटियाँ और सुरंगें: GNSS की गुणवत्ता कम हो जाती है और बार-बार बनने वाली दीवारें ज्यामितीय विकृति पैदा करती हैं। लेन सीमाओं, IMU और व्हील ओडोमेट्री का उपयोग अल्पकालिक सहायता के रूप में करें।
-
नवीनता: एक सटीक पुराना मानचित्र एक अनिश्चित वर्तमान अवलोकन से अधिक खतरनाक हो सकता है। प्रत्येक लेयर पर संग्रह समय, सत्यापन समय, कवरेज और विश्वसनीयता को संग्रहित करें।
9. व्यावहारिक विकल्प और डिज़ाइन अपडेट करें
-
मोटरवे: लेन सेंटरलाइन, विलय, विभाजन, वक्रता और ढलान को प्राथमिकता दें। लंबी दूरी तक कैश स्थिरता और क्लाउड डेल्टा वितरण का परीक्षण करें।
-
शहरी स्वचालित ड्राइविंग: स्टॉप लाइन, क्रॉसिंग, सिग्नल लेन और मोड़ नियमों को दर्शाएँ। अर्थ के लिहाज़ से; जब मानचित्र और अवलोकन में असहमति हो, तो लाइव अवलोकन को प्राथमिकता दी जानी चाहिए।
-
डिलीवरी रोबोट: सड़क के एचडी मानचित्र का पुन: उपयोग करने के बजाय, चौड़ाई, सीढ़ियों, रैंप और प्रतिबंधों के लिए फुटपाथ-विशिष्ट परत का उपयोग करें। सेंटीमीटर की सटीकता से ज़्यादा अपडेट दर और सुगमता मायने रख सकती है।
सिमुलेशन*: ASAM OpenDRIVE के माध्यम से सड़क ज्यामिति और लेन कनेक्टिविटी का आदान-प्रदान करें, जबकि उत्पादन अर्थ को परीक्षण परिदृश्यों से अलग रखें।
टाइल आईडी, संस्करण, निर्माण समय, सत्यापन समय, अनुमत गति, विश्वास और निरस्तीकरण स्थिति लॉग करें। अंतिम ज्ञात-अच्छी कैश, केवल सेंसर-आधारित गिरावट मोड और मानचित्र सर्वर के अनुपलब्ध होने से पहले रुकने की स्थिति को परिभाषित करें।
10. तीन-पंक्ति सारांश
एक एचडी मानचित्र एक अर्थपूर्ण सड़क ग्राफ है जिसमें लेन-स्तरीय ज्यामिति और यातायात का अर्थ शामिल होता है।
स्थानीयकरण इसे वाहन संवेदन के साथ जोड़ता है ताकि योजना वर्तमान दृश्यता से आगे देख सके, जबकि SLAM स्थानीय स्थिति प्रदान करता है।
निर्माण, बर्फ और पुरानी स्थिति के लिए संस्करण, विश्वास और मानचित्र पर कभी भी भरोसा न करने का नियम आवश्यक है। अंधाधुंध।
क्या एक सटीक मानचित्र वर्तमान बाधाओं को दर्शाता है?
अंतिम अपडेट के बाद दिखाई देने वाली वस्तुएँ अनुपस्थित हो सकती हैं। मानचित्र पूर्ववृत्तों को वर्तमान सेंसर प्रेक्षणों के साथ संयोजित करें।
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।