#Autonomous Driving
 농업기계공학
September 3, 2026
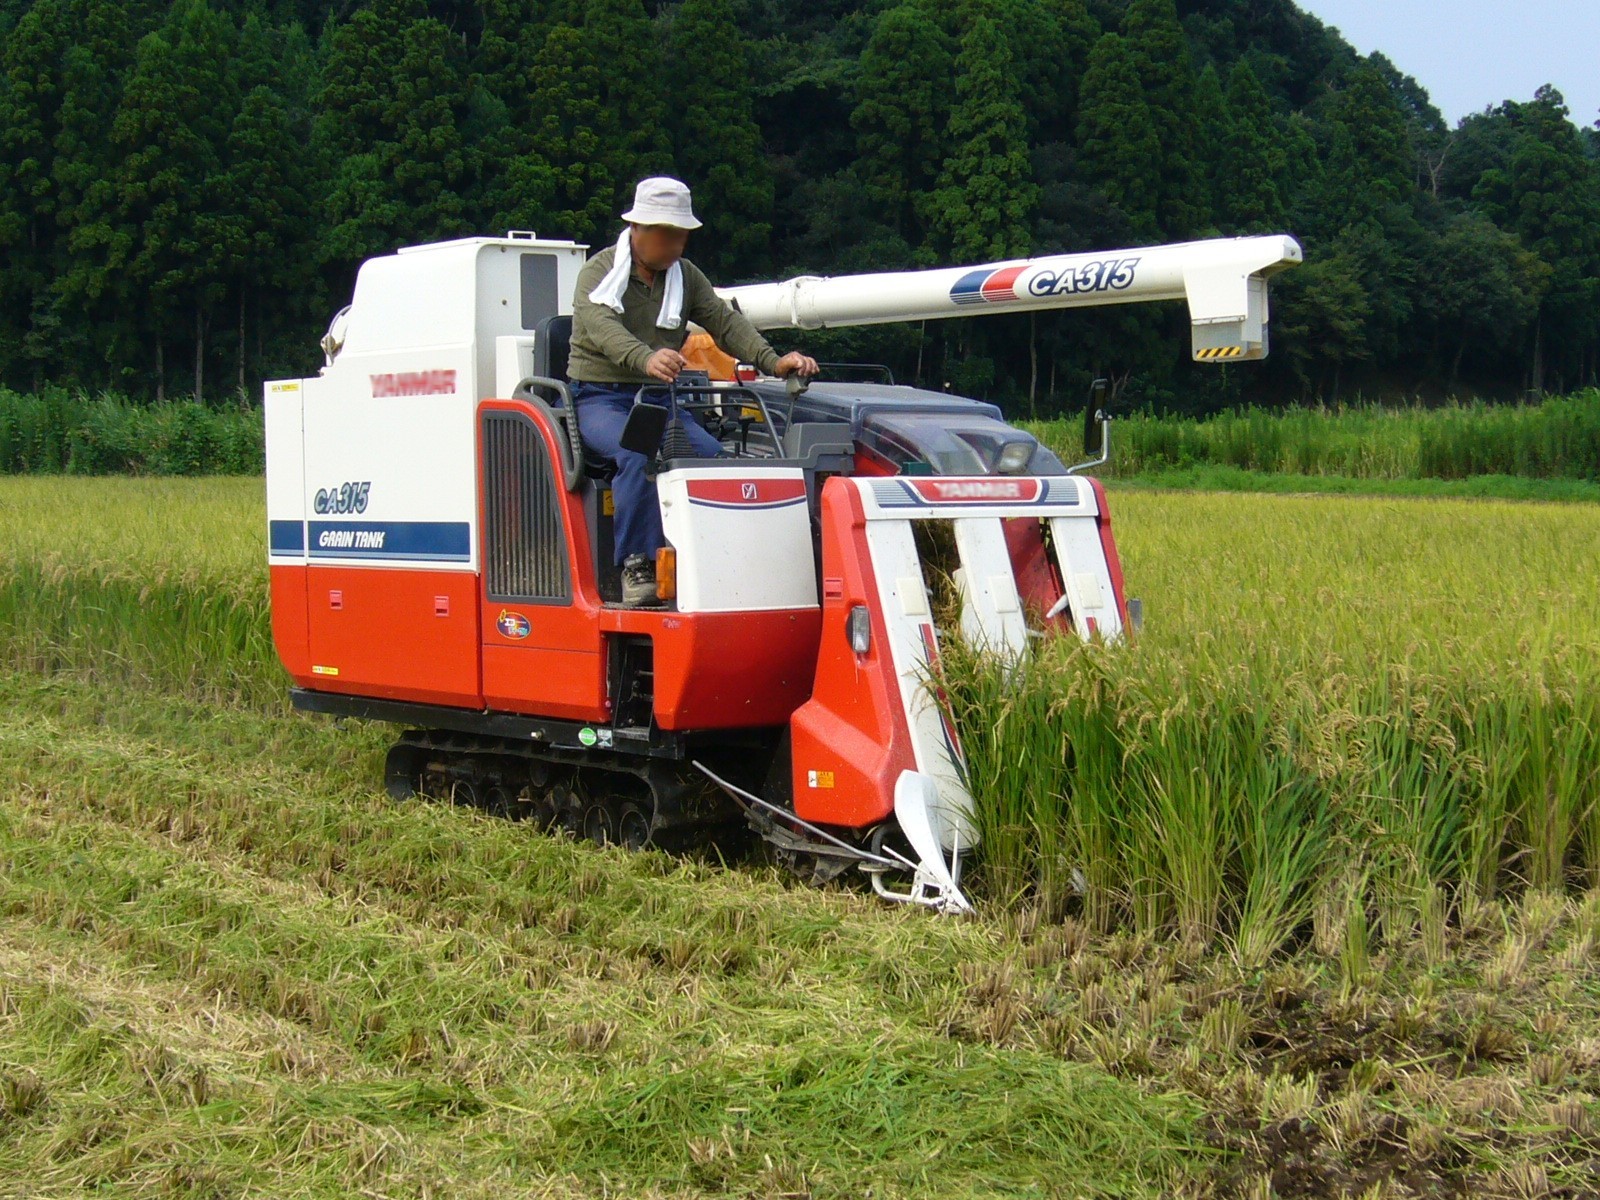
농기계공학 개론: 콤바인 수확기 - 절단부터 세척 및 자동화까지
벼를 베고, 탈곡하고, 낱알을 분리하여 탱크에 저장하는 헤드 피딩 방식의 콤바인 수확기. 이 글에서는 콤바인을 기계 공학의 관점에서 분석합니다. 일본에서 탄생한 이유, 내부 재료 흐름, 손실 측정에 사용되는 방정식, 수확량/품질 센서, 현재 모델의 공개된 사양, 그리고 자율 주행 및 전기화의 현황 등을 살펴봅니다.
Fundamentals · 27 분 읽기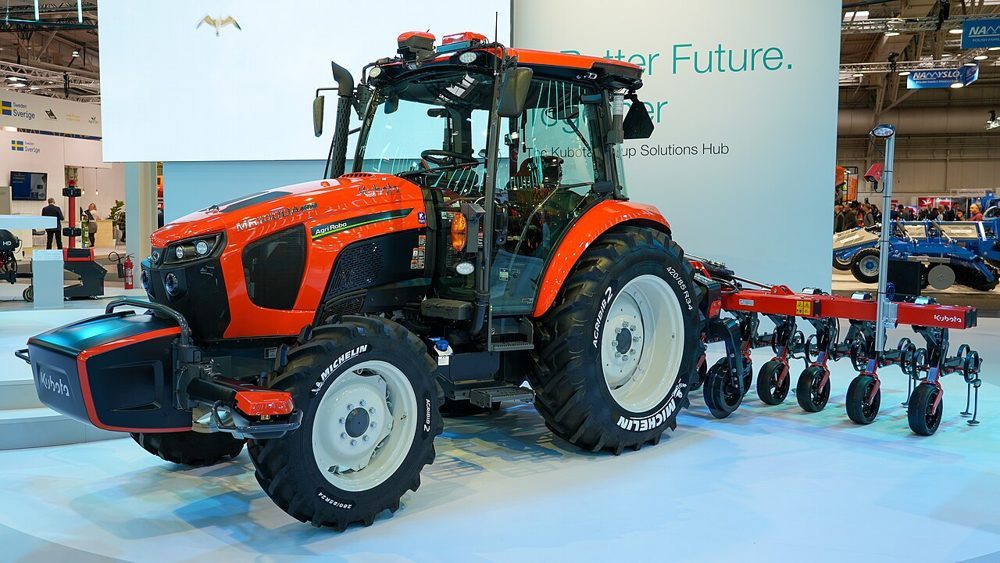 농업기계공학
September 3, 2026
농업기계공학 개론: 트랙터 - 견인력과 동력인출장치(PTO)부터 3점 링크 및 자율 주행까지
트랙터는 엔진 출력을 바퀴/궤도, PTO(동력인출장치), 유압식 3점 링크에 분배하는 이동식 동력원입니다. 이 글에서는 기계 공학적 관점에서 견인력과 미끄러짐, 경운 깊이 제어, RTK-GNSS, 토양/수확량 센서, 그리고 전기화의 현황에 대해 설명합니다.
Fundamentals · 26 분 읽기 커넥티드·자율주행
September 3, 2026
HD 지도 — 자율 주행을 위한 차선별 지도
HD 지도는 차선, 경계, 표지판, 고도 및 연결성을 기계가 읽을 수 있는 데이터로 표현합니다. 이 가이드에서는 HD 지도가 SLAM 지도와 어떻게 다른지, 위치 파악이 어떻게 이루어지는지, 그리고 데이터의 최신성과 불확실성이 왜 중요한지 설명합니다.
Fundamentals · 9 분 읽기 센서와 하드웨어
August 28, 2026
초음파 센서의 작동 원리 및 주요 제품 — 보쉬, 무라타, 도요타 ICS
초음파 센서는 초음파 펄스의 왕복 시간을 측정하여 근처 장애물까지의 거리를 측정합니다. 이는 라이다(LiDAR)의 음향적 대응 기술입니다. 광학 센서가 감지하지 못하는 투명한 유리나 검은색 물체까지 투과하여 볼 수 있지만, 유효 탐지 거리는 몇 미터에 불과합니다. 본 연구에서는 박쥐의 반향정위 연구, 제1차 세계 대전 당시 소나 개발, 보쉬 USS Gen 6의 측정 거리, 로봇 공학의 핵심 기술인 무라타 MA40S4S 및 맥스보틱스 모듈, 그리고 도요타의 8개 센서로 구성된 지능형 장애물 탐지 소나와 같은 실제 사례를 통해 각각의 요소가 실제 성능에 어떤 영향을 미치는지 분석합니다.
Fundamentals · 15 분 읽기 센서와 하드웨어
August 22, 2026
레이더 작동 원리 및 주요 제품 — 콘티넨탈, 보쉬, 혼다 센싱
밀리미터파 레이더는 전파 반사를 통해 거리와 상대 속도를 측정하므로 광학 센서에 문제를 일으키는 비, 안개, 눈부심 및 기타 악조건에 가장 강한 센서입니다. 본 문서에서는 FMCW의 비트 주파수가 어떻게 거리와 속도를 동시에 측정하는지, 제2차 세계 대전 당시의 체인 홈(Chain Home)으로 거슬러 올라가는 레이더 기술의 계보, 테슬라의 레이더 기술 포기 및 이후 재추진, 컨티넨탈 ARS540의 4D 이미징 사양, 그리고 혼다 센싱 360의 5개 레이더를 이용한 360도 전방위 탐지 사례를 살펴보고, 이러한 요소들이 각각 탐지 거리/시야각/해상도 간의 상충 관계를 어떻게 변화시키는지 분석합니다.
Fundamentals · 15 분 읽기 센서와 하드웨어
August 16, 2026
Lab
GNSS 작동 방식 및 주요 제품 — u-blox, Trimble, Fixposition
RTK는 위성 위치 측정값과 기지국에서 제공하는 보정 데이터를 결합하여, 기존 GNSS 위치 측정 방식에서 수 미터에 달했던 오차를 센티미터 수준으로 줄입니다. 본 논문에서는 이중 주파수 위치 측정 방식이 어떻게 전리층 지연을 상쇄하는지, u-blox의 ZED-F9P가 어떻게 저가형 RTK를 대중화시켰는지, Trimble RTX와 일본의 Michibiki(QZSS), 그리고 Kubota가 농기계를 위해 전국에 구축한 342개의 RTK 기지국 네트워크의 실제 사례를 통해 각 기술이 위치 측정 정확도에 어떤 영향을 미치는지 살펴봅니다.
Fundamentals · 19 분 읽기 센서와 하드웨어
August 10, 2026
IMU의 작동 원리 및 주요 제품 — Xsens, Bosch, Analog Devices
IMU는 가속도계와 자이로스코프를 결합하여 차량 자체의 병진 가속도와 회전 속도를 직접 감지합니다. 카메라나 LiDAR와 달리 외부 장치에 의존하지 않지만, 이러한 자립성에는 피할 수 없는 한계가 있습니다. 바로 시간이 지남에 따라 오차가 누적된다는 점입니다(드리프트). 본 연구에서는 MEMS 자이로스코프의 원리, 알란 분산 잡음 분석, 소비자용 칩부터 내비게이션 등급 모듈까지의 등급 체계, 그리고 Xsens의 MTi 시리즈 제품 전략에 대해 자세히 살펴봅니다.
Fundamentals · 18 분 읽기 센서와 하드웨어
July 29, 2026
스테레오 카메라 작동 방식 및 주요 제품 — ZED 2i, Subaru EyeSight
스테레오 카메라는 두 렌즈 사이의 시차를 이용해 거리를 삼각측량함으로써 단안 카메라의 근본적인 한계였던 절대 거리 문제를 해결합니다. Stereolabs ZED 2i, Luxonis OAK-D, e-con Systems TARA의 실제 사양을 살펴보고, 2008년 이후 500만 대 이상의 차량에 탑재된 스바루의 EyeSight 기술의 발전 과정을 통해 기준선 길이의 상충 관계를 추적합니다. 또한 EyeSight 개발자가 스바루를 떠나 스테레오 비전 스타트업을 설립한 이야기도 소개합니다.
Fundamentals · 15 분 읽기 센서와 하드웨어
July 23, 2026
단안 카메라의 작동 원리 및 주요 제품 — 모빌아이, 테슬라, 콘티넨탈
단안 카메라는 단일 렌즈를 통해 차선, 표지판, 장애물을 인식하여 저렴한 비용과 작은 크기를 제공하지만, 근본적인 한계가 있습니다. 바로 단일 이미지로는 절대 거리를 측정할 수 없다는 점입니다. 모빌아이 EyeQ6L, 테슬라 HW4, 콘티넨탈 MFC500, 그리고 comma.ai의 실제 사례를 통해 각 제품이 이러한 한계를 어떻게 극복하는지 살펴보고, 히브리 대학교 연구실이 어떻게 모빌아이가 되었고 인텔에 150억 달러 이상에 인수되었는지, 그리고 테슬라가 2021년 테슬라 비전에서 레이더 기능을 "삭제"하기로 결정한 배경을 살펴봅니다.
Fundamentals · 15 분 읽기 센서와 하드웨어
July 19, 2026
LiDAR 작동 원리 및 주요 제품 — Livox, Velodyne, Hesai
LiDAR는 빛의 왕복 시간을 이용해 거리를 측정하는 기술로, 회전식 벨로다인 퍽(Velodyne Puck)부터 비용 절감을 이끌었던 고정형 리복스 미드-360S(Livox Mid-360S), 그리고 중국 업체인 헤사이(Hesai)와 로보센스(RoboSense)에 이르기까지 다양한 제품들이 등장했습니다. 실제 생산 중인 제품들의 구체적인 사양을 비교하고, DARPA 그랜드 챌린지부터 DJI의 분사, 그리고 볼보와 루미나(Luminar)의 계약 무산에 이르기까지 업계의 숨겨진 이야기를 살펴봅니다.
Fundamentals · 20 분 읽기