Contents — find the section you need
관성 측정 장치(IMU)는 가속도계와 자이로스코프(각속도 센서)를 결합하여 차량 자체의 병진 가속도와 회전 각속도를 직접 측정합니다. 카메라, LiDAR, GNSS와 같은 "외부 감지" 센서는 외부의 빛, 무선 신호 또는 지형지물을 참조하는 반면, IMU는 완전히 독립적인 "내부 감지" 센서입니다. 이것이 IMU의 가장 큰 장점입니다. 터널 내부나 GNSS 신호가 도달하지 않는 실내와 같이 외부 정보가 전혀 없는 환경에서도 자세와 변위를 지속적으로 추정할 수 있습니다. IMU는 자율주행차의 자세 추정, 드론의 비행 제어, 로봇의 SLAM(동시 위치 추정 및 지도 작성) 스택 내 관성 주행 거리 측정 등 거의 모든 자율 이동 시스템의 핵심 센서로 사용되며, 스마트폰 화면 회전 감지부터 모션 제어 게임 컨트롤러에 이르기까지 수십억 개의 소비자 기기에도 탑재되어 있습니다.
 Xsens MTi-G (통합 GNSS/INS 모델)
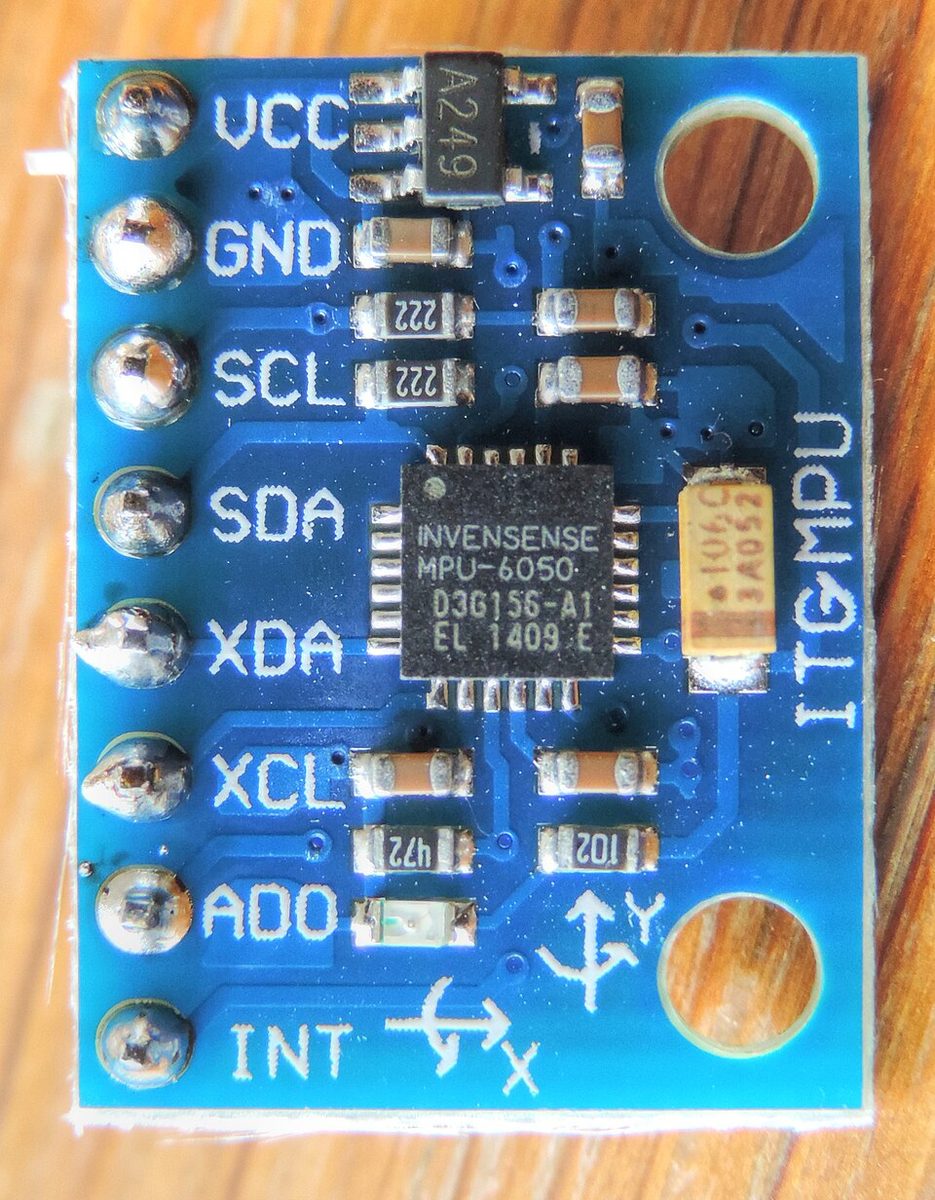 InvenSense MPU-6050 (GY-521 브레이크아웃 보드)
이미지: Xsens MTi-G (Kallap85, CC BY-SA 4.0) / GY-521 MPU-6050 모듈 (Nevit) (Dilmen, CC BY-SA 3.0), Wikimedia Commons. MPU-6050은 이 문서 뒷부분에서 설명하는 소비자용 IMU 칩입니다.


원리: 적분을 통한 추정, 그리고 피할 수 없는 드리프트
IMU는 가속도와 각속도와 같은 "변화율"만 직접 측정할 수 있으므로 위치 또는 자세를 복원하려면 이러한 신호를 시간에 따라 적분해야 합니다. 각속도를 적분하면 자세각을 얻을 수 있고, 가속도를 두 번 적분하면 위치를 얻을 수 있습니다.
문제는 모든 센서 출력에 일정한 바이어스 오차와 랜덤 노이즈가 포함되어 있다는 것입니다. 바이어스가 일정한 값(b)을 유지하면, 결과적으로 발생하는 각도 오차는 시간(t)에 따라 선형적으로 증가합니다. 하지만 가속도 바이어스는 이중으로 적분되기 때문에, 결과적으로 발생하는 위치 오차는 t의 제곱에 비례하여 증가합니다.
이것이 바로 "드리프트"의 본질이며, IMU 단독으로는 정확한 장시간 자기 위치 추정을 유지할 수 없는 이유입니다. 외부 절대 기준점(GNSS, 카메라 등)으로부터 주기적인 보정을 받지 않으면 오차는 계속 증가하기 때문입니다. 이것이 바로 IMU가 단독으로 사용되는 경우가 드문 이유이며, 거의 항상 GNSS/INS 통합 또는 시각적 오도메트리(일반적으로 IMU로 예측하고 외부 센서로 보정하는 확장 칼만 필터 사용)와 결합됩니다.
MEMS 자이로스코프의 작동 원리: 튜닝 포크와 코리올리 힘
오늘날 대량 생산되는 거의 모든 IMU는 MEMS(미세 전기 기계 시스템) 기반입니다. 대표적인 MEMS 자이로스코프 구조는 "튜닝 포크 진동 자이로스코프"입니다. 실리콘 기판에 새겨진 미세한 추는 구동 전극 세트에 의해 고정된 주파수와 진폭으로 진동합니다. 센서 자체가 회전하는 동안 추는 진동하며, 이때 구동 방향과 회전축에 수직인 축을 따라 코리올리 힘이 작용하여 추를 그 수직 방향으로 미세하게 변위시킵니다. 감지 전극은 이 미세한 변위를 정전 용량의 변화로 감지하고, 이를 각속도에 비례하는 전기 신호로 변환합니다. MEMS 가속도계도 이와 동일한 기본 원리로 작동합니다. 외부 힘이 추를 미세하게 변위시키면, 이 변위가 정전 용량의 변화로 감지되는 것입니다. 회전하는 로터를 중심으로 제작된 기존의 기계식 자이로스코프와 달리, MEMS 장치는 진동하는 질량체만이 움직이는 부품으로 구성되어 있어 저비용 소형 대량 생산에 매우 적합합니다.
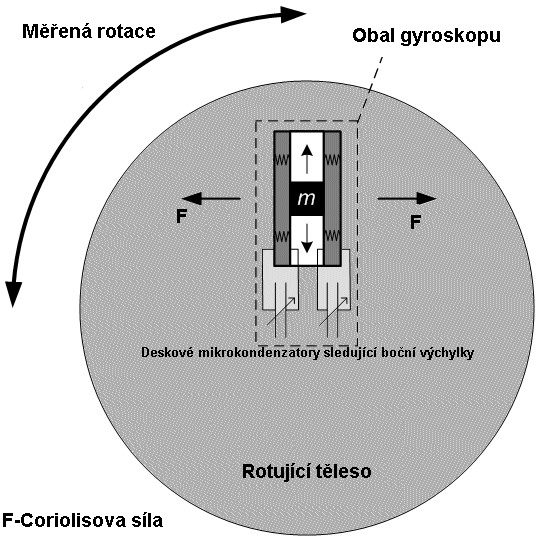
이미지: Schematic MEMS 자이로스코프 개략도 (David Vlachý, CC BY-SA 3.0 / GFDL), Wikimedia Commons. 기본 튜닝 포크 형태의 MEMS 자이로스코프 구조를 보여줍니다. 진동하는 질량에 회전력을 가하면 코리올리 힘이 발생하여 질량이 수직 축을 따라 변위됩니다.

노이즈 특성 분석: 알란 분산
IMU 노이즈는 단일 수치로 나타낼 수 없습니다. 노이즈의 특성은 시간 스케일에 따라 변하며, 여러 가지 서로 다른 오차 원인이 각기 다른 스케일에서 지배적입니다. 짧은 시간 스케일에서는 양자화 노이즈가 지배적이고, 중간 시간 스케일에서는 각도 랜덤 워크(ARW)가 지배적이며, 긴 시간 스케일에서는 바이어스 불안정성과 속도 랜덤 워크(RRW)가 지배적입니다. 이러한 노이즈를 분리하고 특성화하는 표준 기법은 다음과 같습니다. 알란 분산 분석은 IEEE-STD-952-1997 표준에 따라 표준화되어 있습니다. 알란 분산 곡선의 최솟값은 "실행 중 바이어스 안정성"으로, 모든 IMU 데이터시트에서 가장 중요한 수치 중 하나입니다.
IMU 등급: 소비자용부터 전략용까지
필요한 정밀도는 적용 분야에 따라 매우 다양하며, 업계에서는 자이로스코프 바이어스 안정성을 기준으로 대략적인 등급 체계를 정립했습니다.
| 등급 | 자이로 바이어스 안정성 | 시간당 대략적인 위치 오차 | 일반적인 용도 |
|---|---|---|---|
| 소비자용 | ≥30도/시간 | >11,000km | 스마트폰, 게임 컨트롤러, 드론 자세 제어(GNSS 사용 가능 시) |
| 산업용 | 10-100도/시간 | 1,100-11,000km | 산업용 로봇, 무인 지상 차량, 카메라 짐벌 안정화 |
| 전술용 | 1-10 시간당 도 | 110~1,100km | UAV/UGV 관성 항법, GNSS 장애 시 백업 항법 |
중간 | 시간당 도 | 1.1~110km | 정밀 농업 기계, 정밀 측량, 고성능 자율 주행 프로토타입 |
항법 | 시간당 도 < 0.01 | 1.1km 미만 | 항공기 및 선박 관성 항법 시스템(INS) |
전략 | 시간당 도 < 0.001 | 110m 미만 | 잠수함 및 미사일의 장시간 무보정 항법 |
소비자용 등급과 전술용 등급의 편향 안정성 차이는 수십 배에서 수백 배에 이르며, 이러한 차이는 제품 가격에 직접적인 영향을 미칩니다. 칩 가격은 수백 엔에서 모듈 가격은 수십만 엔에 이르기까지 천차만별입니다. GNSS에 지속적으로 접속할 수 있는 자율 주행 차량의 경우 소비자용 또는 산업용 등급으로도 충분한 경우가 많지만, GNSS를 장시간 사용할 수 없는 환경에서는 더 높은 등급의 제품이 필요합니다. 터널, 지하, 전장과 같은 극한 환경에서는 전술 등급 이상의 성능이 필수적입니다.
주요 제품 사양 비교
| 제품 | 제조사 | 등급 | 자이로 바이어스 안정성 | 가속도 바이어스 안정성 | 주요 특징 |
|---|---|---|---|---|---|
| Xsens MTi-2 (600 시리즈) | Xsens (Movella) | 산업용 | 6도/시간 | 40µg | GNSS/INS 통합까지 지원하는 다양한 라인업 (MTi-670/680) |
| Bosch BMI088 | Bosch Sensortec | 소비자용~산업용 | 2도/시간 미만 | 사양 미공개 (자동차 등급 기반) | 드론 및 로봇용으로 설계된 높은 진동 내구성 |
| Analog Devices ADIS16500 | Analog Devices | 산업용~전술용 | 6.25도/시간 | 16µg | 15×15×5mm BGA에 6축 및 자세 계산 기능 탑재 |
| Honeywell HGuide HG4930 | Honeywell | 전술용 | 0.25도/시간 | 정보 미공개 | MEMS 형태로 구현된 FOG(광섬유 자이로)급 정확도, 3W 미만의 전력 소모 |
| VectorNav VN-100 / VN-300 | VectorNav | 산업용-전술용 | 정보 미공개 (IMU/AHRS 융합 출력으로 보고됨) | 정보 미공개 | VN-300은 듀얼 GNSS 안테나를 통해 0.15°의 정적 방향 정확도 달성 |
| InvenSense MPU-6050 | InvenSense (현 TDK) | 소비자용 | 정보 미공개 (소비자용 칩은 일반적으로 바이어스 안정성을 공개하지 않음) | 정보 미공개 | 6축 단일 칩 IMU; Nexus 7과 같은 휴대폰에 사용되는 대표적인 소비자용 IMU |
Xsens는 제품을 "시리즈"별로 판매합니다. 소형 1 시리즈부터 베어 IMU 출력(MTi-610), 온보드 자세 추정 기능을 갖춘 AHRS(MTi-630), RTK 수준의 위치 측정을 구현하는 GNSS/INS 통합 모델(MTi-670/680)에 이르기까지, 600 시리즈 내에서도 다양한 등급의 제품이 있습니다. 위의 MTi-2 사양은 Xsens의 IMU 제품군 사양을 대표하는 예시입니다. Bosch의 BMI088은 2018년 CES에서 발표되었으며 드론 및 로봇 공학을 주요 목표로 합니다. 이 제품은 Bosch가 자동차 전자식 안정화 시스템(ESP 등)에 적용했던 진동에 강한 자이로스코프 기술을 재활용하여 온도차 계수(TCO)가 15 mdps/K 미만인 낮은 드리프트 특성을 제공합니다. Analog Devices의 ADIS16500은 6축 센서와 자세 계산 프로세서를 단일 BGA 모듈에 통합했습니다. 베어 칩보다 가격은 높지만, 통합 작업을 크게 줄여줍니다. 허니웰의 HG4930은 전술용 제품으로 20년 이상 축적된 관성 항법 기술을 기반으로 "MEMS 크기와 가격으로 FOG(광섬유 자이로스코프)급 성능을 제공한다"고 명시적으로 홍보하고 있습니다.
Wii 리모컨과 소비자용 MEMS 가속도계의 등장
MEMS 가속도계와 자이로스코프는 이제 개당 수백 엔 정도면 구입할 수 있지만, 소비자 가전 시장에서 MEMS의 입지를 확고히 다진 것은 2006년에 출시된 닌텐도의 Wii 리모컨이었습니다. 닌텐도는 2001년경 Wii 개발을 시작하면서 Gyration Inc.로부터 모션 감지 관련 특허를 라이선스 받았고, 최종적으로는 Analog Devices의 3축 MEMS 가속도계인 ADXL330을 선택했습니다. STMicroelectronics도 이 프로젝트에 참여했으며, 일부 보고에 따르면 닌텐도가 STMicroelectronics와 처음 만난 시점부터 제품 출시까지 단 9개월밖에 걸리지 않았다고 합니다. 이는 놀라울 정도로 빠른 개발 속도입니다. 2축 MEMS 가속도계는 당시 이미 존재했지만, 세 번째 축을 추가하는 것은 상당한 기술적 어려움을 수반했습니다. Wii 리모컨의 상업적 성공은 MEMS 관성 센서가 휴대폰과 게임 콘솔을 비롯한 대중 시장 소비자 기기에 내장되는 추세를 확고히 했습니다.
이후 이러한 추세를 가장 잘 상징하는 제품은 InvenSense의 MPU-6050이었습니다. 이 제품은 3축 자이로스코프와 3축 가속도계를 하나의 칩에 통합한 "6축 IMU"를 최초로 구현했으며, Google의 Nexus 7(2012)을 비롯한 많은 스마트폰과 태블릿의 메인보드에 탑재되었습니다. 저렴한 가격과 손쉬운 구매 덕분에 Arduino와 Raspberry Pi를 사용하는 로봇 및 드론 제작 애호가 커뮤니티에서 꾸준히 사랑받는 부품이 되었습니다. newbot과 같은 자율 이동 로봇 프로젝트에서도 MPU-6050 계열 IMU는 초기 구동 테스트에 흔히 사용되는 첫 번째 단계입니다.
Xsens의 기업 역사는 그 자체로 흥미로운 이야기입니다. 2000년 네덜란드 엔스헤데에서 카스퍼 피터스와 페르 슬리케가 설립한 이 회사는 "MVN"과 같은 모션 캡처용 관성 센서 제품군으로 명성을 쌓았습니다. 2014년 반도체 대기업 페어차일드 반도체에 인수되었고, 2016년 ON 반도체가 페어차일드를 인수하면서 ON 반도체 산하로 편입되었습니다. 2017년에는 반도체 제조업체 mCube가 Xsens를 인수했고, 2021년 mCube는 사명을 Movella로 변경했으며, 현재 Xsens 브랜드 제품은 Movella 브랜드로 판매되고 있습니다. 약 20년 동안 이 회사는 독립적인 센서 제조업체에서 모션 캡처, 웨어러블, 산업용 IoT에 이르기까지 "움직임 데이터"를 기반으로 하는 기업으로 성장했습니다.
학계에서는 독립형 IMU 드리프트의 머신러닝 기반 보정을 목표로 하는 연구가 활발히 진행되고 있습니다. "AirIMU: 관성 주행 거리 측정을 위한 불확실성 전파 학습"(arXiv:2310.04874) 논문이 발표되었습니다. 2023년 연구에서는 관성 주행 거리 측정 정확도를 향상시키기 위해 IMU 원시 데이터에서 직접 불확실성, 즉 오차 전파 자체를 학습하는 방법을 제안했습니다. 기존의 알란 분산 기반 노이즈 모델을 뛰어넘는 데이터 기반 IMU 오차 특성화 접근 방식은 최근 로봇 공학 학회에서 지속적으로 보고되는 주제입니다.
성능을 결정하는 매개변수
- 바이어스 안정성: 이 값이 작을수록 GNSS 또는 유사한 외부 보정 없이 자세 추정을 더 오래 유지할 수 있습니다(즉, 드리프트 누적 속도가 느려집니다). 위 등급표에서 볼 수 있듯이 소비자 등급(≥30도/시간)과 전술 등급(1-10도/시간)의 차이는 수십 배에 달하며, 이 차이는 GNSS 신호가 끊겼을 때 자율 주행이 얼마나 오래 지속될 수 있는지를 직접적으로 결정합니다.
- 노이즈 밀도/각도 랜덤 워크: 이는 진동이 심한 환경(차량, 드론, 다족 로봇)에서 자세 추정 정확도를 직접적으로 결정합니다. 노이즈 밀도가 높을수록 순간적인 진동을 오차로 오인하기 쉽습니다. 실제 차량 움직임으로 인해 추정 오차가 커집니다. 이는 Allan 분산 분석에서 단기에서 중기 시간 스케일 오차 원인으로 정확히 분류되는 부분입니다.
- GNSS 통합 여부: 차량이나 드론처럼 고속으로 장거리를 이동하는 실외 애플리케이션의 경우, RTK 수준의 위치 측정을 지원하는 VectorNav VN-300 또는 Xsens MTi-670/680과 같은 모델을 선택하면 시스템이 높은 정확도의 자체 위치 측정을 유지하면서 누적된 드리프트를 주기적으로 재설정할 수 있습니다. 실내 전용 로봇의 경우 GNSS 신호가 도달하지 않으므로 이러한 통합 기능은 큰 의미가 없습니다.
- 환경 및 진동 내구성: Honeywell HG4930과 같은 전술 등급 제품은 -54°C에서 85°C에 이르는 넓은 온도 범위에서 작동합니다. Bosch의 BMI088처럼 자동차 등급의 진동 내구성 기술을 재활용한 경우, 드론 모터나 차량 엔진의 진동에 노출되는 환경에서는 소음 특성이 나타납니다. 진동 환경에서의 안정성은 실제 구현에서 단순히 바이어스 안정성 수치만으로는 설명할 수 없는 중요한 요소입니다.
- 샘플링 속도 및 응답성: 드론 비행 제어와 같이 빠른 피드백 제어가 필요한 애플리케이션의 경우, IMU의 출력 속도(VectorNav VN-300은 최대 400Hz)가 자세 제어 루프의 응답성을 직접적으로 결정합니다.
- 비용 대비 크기: MPU-6050과 같은 소비자용 칩은 몇 밀리미터 정사각형 크기에 수백 엔 정도의 가격으로 구입할 수 있는 반면, HG4930과 같은 전술용 제품은 수십만 엔에 달하며 그에 상응하는 더 큰 크기를 요구합니다. 비용, 전력 소모, 장착 공간 등을 고려했을 때, 실제로 요구되는 정확도보다 훨씬 높은 등급의 칩을 선택하는 것은 합리적인 경우가 드뭅니다.
샘플링 주기에 따른 드리프트 정량화
구현 과정에서 연속 시간 방정식을 직접 적분하지 않습니다. 대신 매 샘플링 주기마다 자세, 속도, 위치를 업데이트합니다. 가속도를 변환한 후 항법 좌표계에서 중력을 제거하고, 측정된 가속도를 a_k, 가속도계 바이어스를 b_a, 노이즈를 n_{a,k}라고 합시다. 가장 간단한 이산 업데이트는 다음과 같습니다.
자이로 바이어스 b_g가 일정하다면, 자세 오차는 \delta\theta\simeq b_g t을 따릅니다. 따라서 바이어스 안정성이 1 deg/h인 자이로를 외부 보정 없이 60초 동안 방치하면 이상적인 각도 오차는 1\times(60/3600)=0.0167 deg가 됩니다. 실제 하드웨어에서는 온도 변화, 비직교성, 진동 보정 오차 등이 추가되므로 이 계산은 정확도를 보장하는 수치가 아닙니다. 실질적인 교훈은 \Delta t, 온도, 추정 바이어스를 함께 기록하는 것입니다. 그렇지 않으면 적분 문제와 센서 오류가 동일하게 보일 수 있습니다.
그림 — 적분 순서로 인해 편향 오차가 긴 시간 간격에 걸쳐 빠르게 증가합니다.
그래프는 설명용이며, 특정 IMU에서 측정한 값이 아닙니다.
자이로스코프는 롤, 피치, 요 값을 직접 출력하나요?
센서 좌표계에서 각속도를 측정합니다.
방향 추정에는 좌표 관계, 통합 및 편향 처리가 필요합니다.참고 자료
- Xsens MTi 제품 선택기 (Xsens 공식)
- Xsens 25년 역사 (Xsens/Movella 공식)
- Bosch BMI088 제품 페이지 (Bosch Sensortec 공식)
- Bosch BMI088 데이터시트 (Bosch Sensortec 공식 PDF)
- Analog Devices ADIS16500 제품 페이지
- Honeywell HGuide HG4930 제품 페이지
- [Honeywell HG4930 특집 기사 (Unmanned Systems)] 기술)](https://www.unmannedsystemstechnology.com/2025/05/exploring-the-capabilities-of-the-honeywell-hg4930-imu/)
- VectorNav VN-300 제품 페이지
- VectorNav VN-100 제품 페이지
- MEMS IMU의 "전술 등급" 정의 (Analog Devices EngineerZone)
- Wii 리모컨 (영어 위키백과, ADXL330 선택 항목)
- InvenSense (영어 위키백과)
- AirIMU: 관성 주행 거리 측정을 위한 불확실성 전파 학습 (arXiv:2310.04874)
- [MEMS의 Allan 분산 분석] 자이로스코프(NCBI/PMC)](https://www.ncbi.nlm.nih.gov/pmc/articles/PMC7506677/)
댓글
먼저 로그인해 주세요.
아직 데이터가 없습니다.