Contents — find the section you need
惯性测量单元 (IMU) 结合了加速度计和陀螺仪(角速率传感器),可直接测量车辆自身的平移加速度和旋转角速度。与摄像头、激光雷达 (LiDAR) 和全球导航卫星系统 (GNSS) 等“外部感知”传感器(它们都需要参考外部光线、无线电信号或地标)不同,IMU 是一种完全独立的“本体感知”传感器。这正是它的最大优势:即使在没有外部信息的环境中,例如隧道内或 GNSS 信号无法覆盖的室内,它也能持续估计姿态和位移。IMU 是几乎所有自主移动系统的基础传感器——用于自动驾驶汽车的姿态估计、无人机的飞行控制、机器人 SLAM(即时定位与建图)堆栈中的惯性里程计——它也被集成到数十亿台消费电子设备中,从智能手机屏幕旋转检测到体感游戏控制器,无处不在。
 Xsens MTi-G(集成 GNSS/INS 型号)
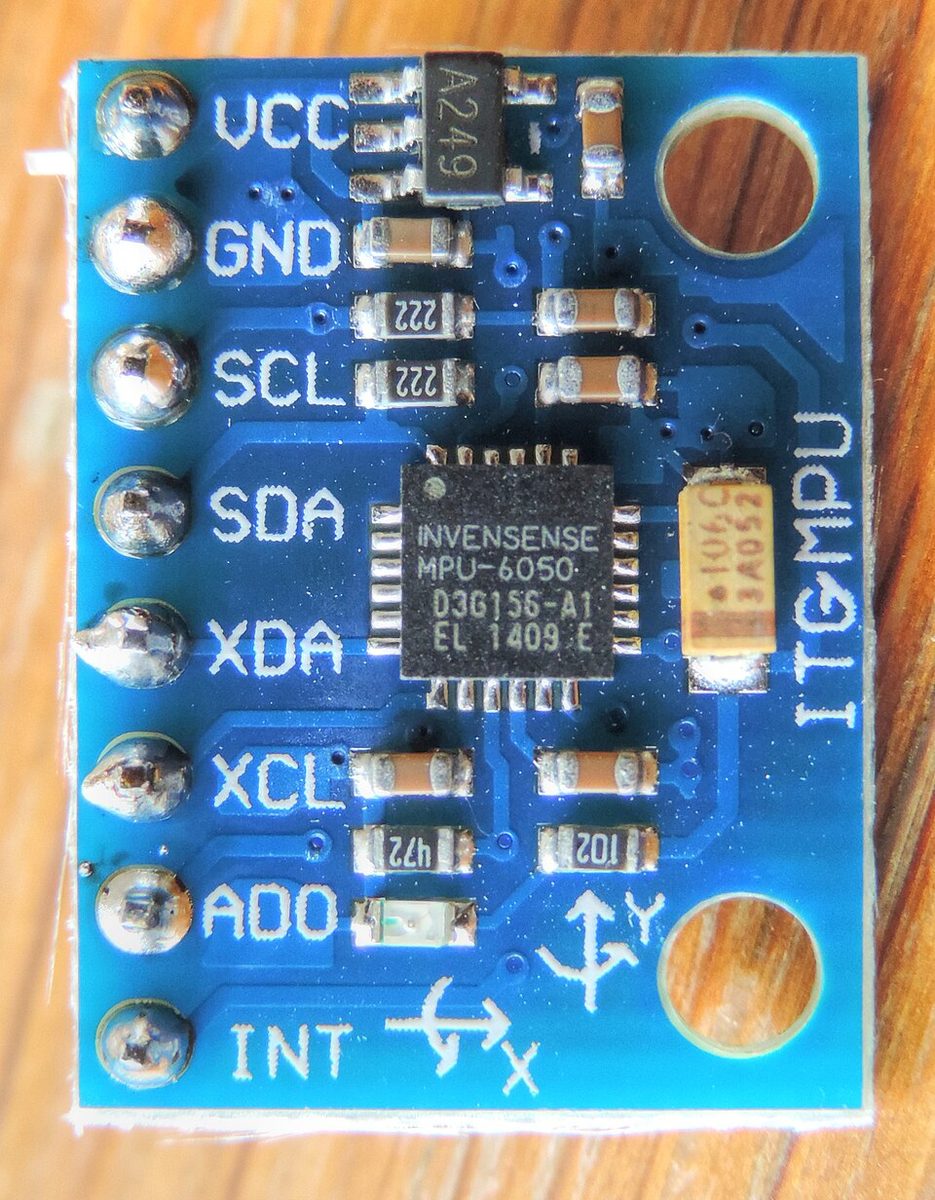 InvenSense MPU-6050(GY-521 分线板)
图片:Xsens MTi-G (Kallap85,CC BY-SA 4.0) / GY-521 MPU-6050 模块 (Nevit Dilmen,CC图片来自 Wikimedia Commons (BY-SA 3.0)。MPU-6050 是本文稍后将讨论的消费级 IMU 芯片。


原理:积分估计,漂移不可避免
IMU 只能直接测量“变化率”——加速度和角速度——因此,恢复位置或姿态需要对这些信号进行时间积分。对角速度 \omega(t) 进行积分可得到姿态角 \theta(t);对加速度 a(t) 进行两次积分可得到位置 p(t)。
问题在于,每个传感器的输出都带有恒定的偏差误差 b 以及随机噪声。如果偏差值保持恒定(b),则角度误差随时间线性增长(t)。但由于加速度偏差是双重积分的,因此位置误差随时间平方增长(t)。
这就是“漂移”的本质,也正是IMU无法单独维持长时间精确自定位的原因:如果没有来自外部绝对参考(例如GNSS、摄像头或类似设备)的周期性校正,误差会持续增长。因此,IMU很少单独部署;它几乎总是与GNSS/INS集成或视觉里程计(通常通过扩展卡尔曼滤波器实现,该滤波器使用IMU进行预测,并使用外部传感器进行校正)融合使用。
MEMS陀螺仪的工作原理:音叉与科里奥利力
如今,几乎所有量产的惯性测量单元(IMU)都基于MEMS(微机电系统)。经典的MEMS陀螺仪结构是“音叉式振动陀螺仪”:一个蚀刻在硅衬底上的微型质量块,由一组驱动电极驱动,以固定的频率和振幅振荡。当传感器自身旋转而质量块振荡时,科里奥利力会沿垂直于驱动方向和旋转轴的方向作用,使质量块在该垂直方向上发生微小位移。传感电极会将这种微小位移检测为电容变化,并将其转换为与角速度成正比的电信号。MEMS加速度计的工作原理与之类似——外力使质量块发生微小位移,该位移通过电容变化被读取出来。与围绕旋转转子构建的传统机械陀螺仪不同,MEMS器件唯一的运动部件是振动质量块,这恰恰使其非常适合低成本、小型化的大规模生产。
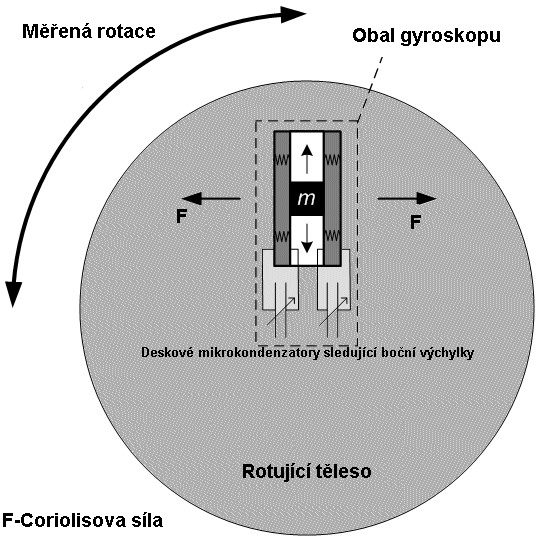
图片:Schematic MEMS陀螺仪示意图 (David Vlachý, CC BY-SA 3.0 / GFDL), Wikimedia Commons。图示了基本的音叉式MEMS陀螺仪结构:对振荡质量施加旋转力会产生科里奥利力,使其沿垂直轴位移。

噪声表征:艾伦方差
IMU噪声无法用单一数值来描述——其特性随时间尺度而变化,并且在不同尺度下,多种不同的误差源占主导地位。在短时间尺度下,量化噪声占主导地位;在中等时间尺度下,角度随机游走(ARW)占主导地位;在长时间尺度下,偏置不稳定性噪声和速率随机游走(RRW)占主导地位。分离和表征这些噪声的标准方法是艾伦方差。分析方法符合 IEEE-STD-952-1997 标准。艾伦方差曲线的最低点即为“运行中偏差稳定性”,这是任何 IMU 数据手册中最重要的指标之一。
IMU 等级:从消费级到战略级
不同应用所需的精度差异巨大,业界已确定了一个基于陀螺仪偏差稳定性的粗略等级划分标准。
| 等级 | 陀螺仪偏差稳定性 | 每小时约位置误差 | 典型用途 |
|---|---|---|---|
| 消费级 | ≥30 度/小时 | >11,000 公里 | 智能手机、游戏控制器、无人机姿态控制(假设 GNSS 可用) |
| 工业级 | 10-100 度/小时 | 1,100-11,000 公里 | 工业机器人、无人地面车辆、相机云台稳定 |
| 战术级 | 1-10 度/小时 | 110-1100 公里 | 无人机/无人地面车辆惯性导航,GNSS 中断期间的备用导航 |
| 中级 | 0.01-1 度/小时 | 1.1-110 公里 | 精准农业机械、精密测量、高端自动驾驶原型 |
| 导航 | <0.01 度/小时 | <1.1 公里 | 飞机和船舶惯性导航系统 (INS) |
| 战略 | <0.001 度/小时 | <110 米 | 用于潜艇和导弹的长时间无校正导航 |
消费级和战术级之间的偏差稳定性差距可达数十倍甚至数百倍,而这种差距直接体现在产品价格上——从几百日元的芯片到几十万日元的模块,价格差异巨大。对于能够持续接入 GNSS 的自动驾驶汽车而言,消费级到工业级的产品通常就足够了;而对于 GNSS 长时间不可用的应用——隧道、地下、战场环境——战术级或更高级别的产品成为必需。
按规格比较关键产品
| 产品 | 制造商 | 等级 | 陀螺仪偏置稳定性 | 加速度计偏置稳定性 | 主要特性 | |---|---|---|---|---|---|---| | Xsens MTi-2(600系列)| Xsens(Movella)| 工业级 | 6 度/小时 | 40µg | 产品线灵活,最高可集成 GNSS/INS(MTi-670/680)| | 博世 BMI088 | 博世 Sensortec | 消费级到工业级 | 低于 2 度/小时 | 未公开(源自汽车级产品)| 高抗振性,专为无人机和机器人设计 | | 亚德诺半导体 ADIS16500 | 亚德诺半导体 | 工业级到战术级 | 6.25 度/小时 | 16µg | 六集成于 15×15×5mm BGA 封装中的六轴姿态计算 | | 霍尼韦尔 HGuide HG4930 | 霍尼韦尔 | 战术 | 0.25 度/小时 | 未公开 | 采用 MEMS 封装,功耗低于 3W,精度达到光纤陀螺仪 (FOG) 级别 | | VectorNav VN-100 / VN-300 | VectorNav | 工业到战术 | 未公开(据报道为融合 IMU/AHRS 输出) | 未公开 | VN-300 通过双 GNSS 天线实现 0.15° 静态航向精度 | | InvenSense MPU-6050 | InvenSense(现为 TDK) | 消费级 | 未公开(消费级芯片通常不公布偏置稳定性) | 未公开 | 六轴单芯片 IMU;Nexus 7 等手机中使用的典型消费级 IMU |
Xsens 的产品按“系列”销售,涵盖微型1系列产品包括裸IMU输出(MTi-610)、带板载姿态估计的AHRS(MTi-630)以及达到RTK定位级别的完整GNSS/INS集成模型(MTi-670/680)——即使仅在600系列内,其产品等级也十分丰富。上文提到的MTi-2规格是Xsens IMU产品线规格表的一个典型示例。博世的BMI088在2018年CES展会上发布,其目标市场明确指向无人机和机器人领域。它采用了博世为汽车电子稳定系统(ESP等)开发的抗振陀螺仪技术,使其具有低漂移特性,温度偏移系数(TCO)低于15 mdps/K。Analog Devices的ADIS16500将六轴传感器和姿态计算处理器集成到单个BGA模块中——虽然比裸芯片价格更高,但可以节省大量成本。整合努力。霍尼韦尔的HG4930明确宣称其产品“以MEMS尺寸和MEMS价格提供光纤陀螺仪(FOG)级别的性能”,这得益于该公司二十年来在惯性导航领域作为战术级产品积累的丰富经验。
Wii遥控器与消费级MEMS加速度计的曙光
如今,MEMS加速度计和陀螺仪的价格已降至几百日元,但真正奠定其在消费电子产品领域地位的是任天堂于2006年发布的Wii遥控器。任天堂大约在2001年开始研发Wii,在此过程中获得了Gyration Inc.的运动传感专利授权,并最终选择了Analog Devices的三轴MEMS加速度计ADXL330。意法半导体(STMicroelectronics)也参与了该项目,据一些报道称,从任天堂与该公司首次会面到产品出货,整个研发过程仅用了九个月——速度惊人。双轴MEMS加速度计已经……虽然当时已经存在,但增加第三个轴带来了真正的技术难题。Wii遥控器的商业成功巩固了MEMS惯性传感器被嵌入大众消费设备(包括手机和游戏机)的趋势。
之后,最能代表这一趋势的产品是InvenSense的MPU-6050。它开创了“六轴IMU”的先河——将三轴陀螺仪和三轴加速度计融合在单个芯片上——并被应用于许多智能手机和平板电脑的主板上,包括谷歌的Nexus 7(2012年)。由于其低成本和易得性,它一直是Arduino和Raspberry Pi爱好者机器人和无人机搭建社区的必备组件。像newbot这样的独立自主移动机器人项目也不例外——使用MPU-6050系列IMU进行初始启动测试是常见的第一步。
Xsens自身的创业历程也值得单独讲述。该公司成立于…… Xsens公司由Casper Peeters和Per Slycke于2000年在荷兰恩斯赫德创立,凭借其用于运动捕捉的惯性传感器套件(例如“MVN”)而声名鹊起。2014年,该公司被半导体巨头仙童半导体(Fairchild Semiconductor)收购;2016年,安森美半导体(ON Semiconductor)收购仙童半导体后,Xsens也随之成为安森美半导体旗下公司。2017年,半导体制造商mCube收购了Xsens;2021年,mCube更名为Movella,Xsens品牌的产品现在均在Movella旗下销售。在近二十年的时间里,该公司从一家独立的传感器制造商发展成为一家业务涵盖运动捕捉、可穿戴设备和工业物联网的公司——所有这些都建立在“运动数据”之上。
在学术方面,该公司正积极开展基于机器学习的独立式IMU漂移校正研究。相关论文“AirIMU:用于惯性里程计的不确定性传播学习”(arXiv:2310.04874)已发表。 2023 年提出的方案旨在直接从原始 IMU 数据中学习不确定性(即误差传播本身),以提高惯性里程计的精度。近年来,在机器人会议上,数据驱动的 IMU 误差表征方法(超越了传统的基于 Allan 方差的噪声模型)一直是反复出现的主题。
决定性能的参数
-
偏差稳定性:该值越小,姿态估计无需 GNSS 或类似来源的外部校正即可持续的时间就越长(即漂移累积速度越慢)。如上表所示,消费级(≥30 度/小时)和战术级(1-10 度/小时)之间的差距高达数十倍,而这一差距直接决定了 GNSS 信号丢失后自主导航能够持续的时间。
-
噪声密度/角度随机游走:该参数直接决定了在振动较大的环境(例如车辆、无人机、腿式机器人)中的姿态估计精度。较高的噪声密度更容易将瞬时振动误判为姿态估计。对于实际车辆运动,估计误差会增大。这正是艾伦方差分析分离出来的中短期误差源。
-
是否集成GNSS:对于在户外长距离高速移动的应用(例如车辆、无人机),选择像VectorNav VN-300或Xsens MTi-670/680这样集成了最高RTK级GNSS定位功能的型号,可以让系统在保持高精度自定位的同时,定期重置累积漂移。对于仅在室内使用的机器人,GNSS信号无法覆盖到它,因此这种集成功能意义不大。
-
环境和振动鲁棒性:像霍尼韦尔HG4930这样的战术级产品可在-54至85°C的宽广温度范围内工作。与博世BMI088一样,它采用了汽车级振动鲁棒性技术,在暴露于无人机电机或车辆发动机振动和噪声的应用中,性能表现优异。在实际应用中,振动条件下的性能往往比单纯的偏置稳定性指标更为重要。
-
采样率和响应速度:对于需要快速反馈控制的应用,例如无人机飞行控制,IMU 的输出速率(VectorNav VN-300 最高可达 400Hz)直接决定了姿态控制回路本身的响应速度。
-
成本与尺寸的权衡:像 MPU-6050 这样的消费级芯片,价格仅几百日元,尺寸也只有几平方毫米;而像 HG4930 这样的战术级产品,价格则高达数十万日元,并且需要更大的封装尺寸。无论从成本、功耗还是安装空间占用角度来看,选择远超实际所需精度的等级都很少是合理的。
量化采样周期内的漂移
该实现并不直接积分连续时间方程。它在每个采样周期\Delta t更新姿态、速度和位置。在将加速度转换为在导航坐标系中,并去除重力后,令 a_k 为测得的加速度,b_a 为加速度计偏差,n_{a,k} 为其噪声。最简单的离散更新是:
如果陀螺仪偏差 b_g 为常数,则姿态误差遵循 \delta\theta\simeq b_g t。因此,一个偏差稳定性为 1 deg/h 的陀螺仪,在没有外部校正的情况下放置 60 秒,其理想角度误差为 1\times(60/3600)=0.0167 度。实际硬件会引入温度变化、非正交性和振动校正误差,因此该计算结果并非绝对准确。实际经验是将 \Delta t、温度和估计偏差一起记录;否则,积分问题和传感器故障可能看起来完全相同。
图 — 积分阶数导致偏差误差在长时间间隔内迅速增长。这些曲线仅用于解释说明,并非来自特定惯性测量单元 (IMU) 的测量数据。
陀螺仪是否直接输出横滚角、俯仰角和偏航角?
它测量的是传感器坐标系中的角速度。
方向估计需要坐标关系、积分和偏差处理。
评论
请先登录。
暂无数据。