Contents — find the section you need
IMU (Inertial Measurement Unit) menggabungkan akselerometer dan giroskop (sensor laju sudut) untuk secara langsung mengukur percepatan translasi dan kecepatan sudut rotasi kendaraan. Tidak seperti sensor "eksteroseptif" seperti kamera, LiDAR, dan GNSS — yang semuanya mengacu pada cahaya eksternal, sinyal radio, atau penanda — IMU adalah sensor "proprioseptif" yang sepenuhnya mandiri. Itulah kekuatan terbesarnya: ia dapat terus memperkirakan sikap dan perpindahan bahkan di lingkungan tanpa informasi eksternal, seperti di dalam terowongan atau di dalam ruangan di mana GNSS tidak pernah menjangkau. Ini adalah sensor dasar yang digunakan di hampir setiap sistem mobile otonom — estimasi sikap pada mobil tanpa pengemudi, kontrol penerbangan pada drone, odometri inersia di dalam tumpukan SLAM (simultaneous localization and mapping) robot — dan juga terintegrasi ke dalam perangkat konsumen dalam jumlah miliaran, mulai dari deteksi rotasi layar smartphone hingga pengontrol game yang dikendalikan gerakan.
 Xsens MTi-G (model GNSS/INS terintegrasi)
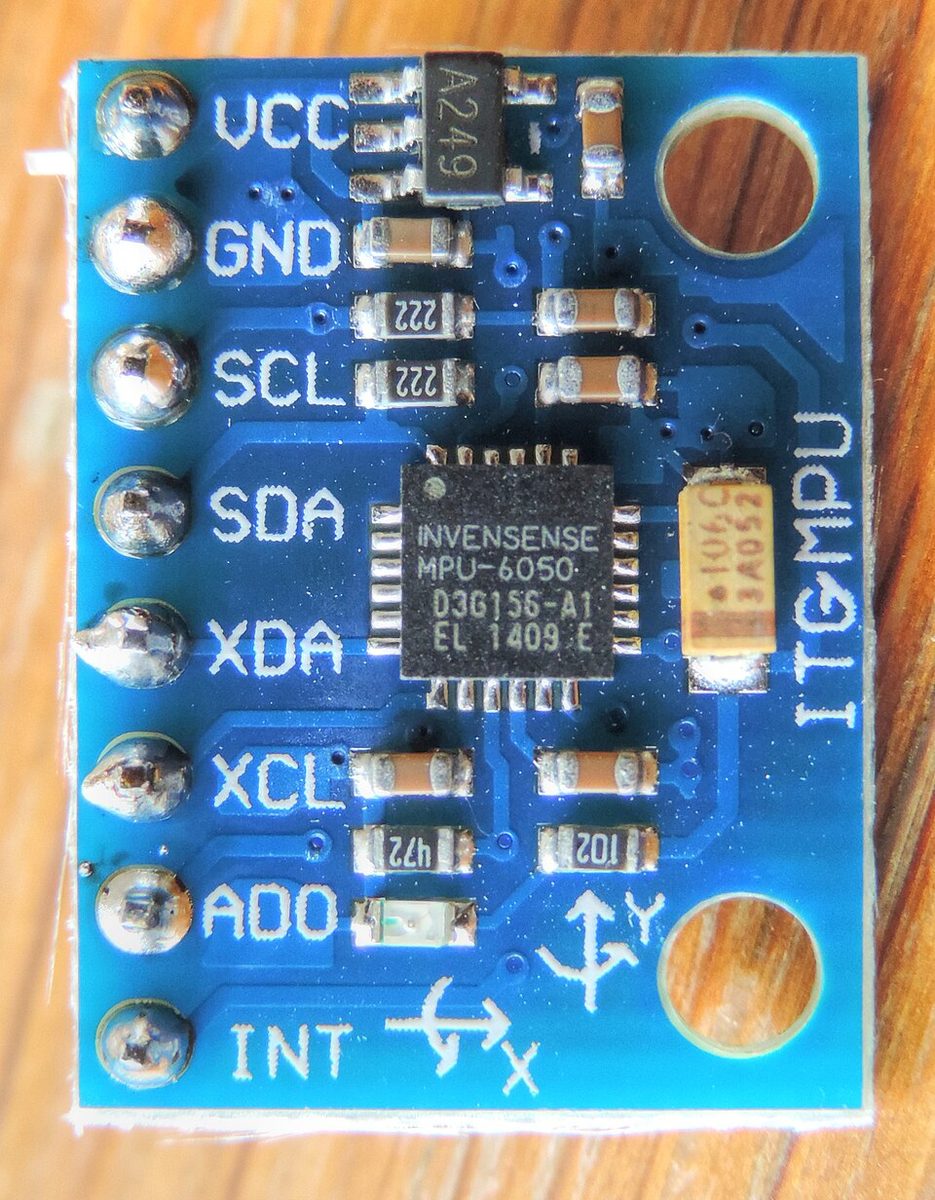 InvenSense MPU-6050 (papan breakout GY-521)
Gambar: Xsens MTi-G (Kallap85, CC BY-SA 4.0) / GY-521 Modul MPU-6050 (Nevit Dilmen, CC BY-SA 3.0), Wikimedia Commons. MPU-6050 adalah chip IMU kelas konsumen yang akan dibahas lebih lanjut dalam artikel ini.


Prinsip: estimasi dengan integrasi, dan penyimpangan sebagai takdir yang tak terhindarkan
IMU hanya dapat mengukur secara langsung "laju perubahan" — percepatan dan kecepatan sudut — sehingga pemulihan posisi atau orientasi membutuhkan integrasi sinyal-sinyal tersebut dari waktu ke waktu. Mengintegrasikan kecepatan sudut \omega(t) menghasilkan sudut orientasi \theta(t); mengintegrasikan percepatan dua kali a(t) menghasilkan posisi p(t).
Masalahnya adalah setiap output sensor membawa beberapa kesalahan bias konstan b ditambah noise acak. Jika bias tetap pada nilai konstan b, kesalahan sudut yang dihasilkan tumbuh secara linier seiring waktu t — tetapi karena bias akselerasi diintegrasikan dua kali, kesalahan posisi yang dihasilkan tumbuh dengan t kuadrat.
Inilah yang sebenarnya disebut "drift", dan inilah mengapa IMU saja tidak dapat mempertahankan lokalisasi mandiri yang akurat dalam jangka waktu lama: tanpa koreksi periodik dari referensi absolut eksternal — GNSS, kamera, atau sejenisnya — kesalahan akan terus bertambah. Itulah mengapa IMU jarang digunakan sendiri; hampir selalu digabungkan dengan integrasi GNSS/INS atau odometri visual (biasanya melalui filter Kalman yang diperluas yang memprediksi dengan IMU dan mengoreksi dengan sensor eksteroseptif).
Cara Kerja Giroskop MEMS: Garpu Tala dan Gaya Coriolis
Hampir setiap IMU yang diproduksi massal saat ini berbasis MEMS (sistem mikro-elektro-mekanis). Struktur giroskop MEMS klasik adalah "giroskop getaran garpu tala": massa uji mikroskopis yang diukir ke dalam substrat silikon digerakkan untuk berosilasi pada frekuensi dan amplitudo tetap oleh serangkaian elektroda penggerak. Ketika sensor itu sendiri berputar sementara massa berosilasi, gaya Coriolis bekerja sepanjang sumbu yang tegak lurus terhadap arah penggerak dan sumbu rotasi, menggeser massa uji sedikit ke arah tegak lurus tersebut. Elektroda sensor menangkap pergeseran kecil ini sebagai perubahan kapasitansi, mengubahnya menjadi sinyal listrik yang proporsional dengan kecepatan sudut. Akselerometer MEMS bekerja berdasarkan prinsip dasar yang sama — gaya eksternal menggeser massa uji sedikit, dan pergeseran itu dibaca sebagai perubahan kapasitansi. Berbeda dengan giroskop mekanik lama yang dibangun di sekitar rotor yang berputar, satu-satunya bagian yang bergerak pada perangkat MEMS adalah massa yang bergetar, dan justru itulah yang membuatnya sangat cocok untuk produksi massal berbiaya rendah dan berukuran mini.
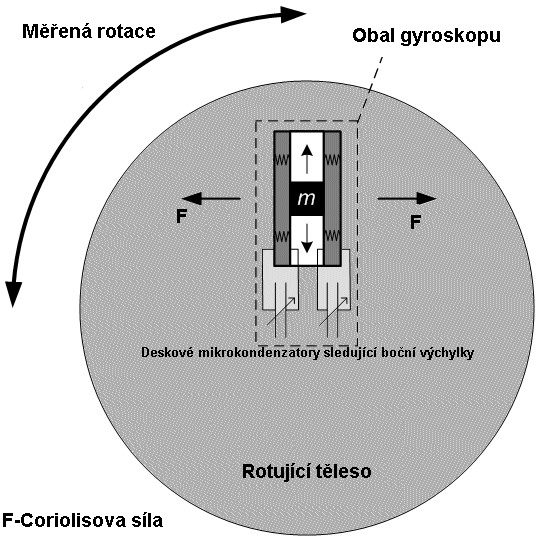
Gambar: Schematic diagram giroskop MEMS (David Vlachý, CC BY-SA 3.0 / GFDL), Wikimedia Commons. Mengilustrasikan struktur dasar giroskop MEMS garpu tala: rotasi yang diterapkan pada massa yang berosilasi menghasilkan gaya Coriolis yang menggesernya sepanjang sumbu tegak lurus.

Mengkarakterisasi kebisingan: Varians Allan
Kebisingan IMU tidak dapat ditangkap oleh satu angka — karakternya berubah dengan skala waktu, dan beberapa sumber kesalahan yang berbeda mendominasi pada skala yang berbeda. Pada skala waktu pendek, kebisingan kuantisasi mendominasi; pada skala waktu menengah, pergerakan acak sudut (ARW) mendominasi; pada skala waktu panjang, ketidakstabilan bias dan pergerakan acak laju (RRW) mendominasi. Teknik standar untuk memisahkan dan mengkarakterisasi ini adalah Analisis varians Allan, distandarisasi berdasarkan IEEE-STD-952-1997. Titik minimum pada kurva varians Allan adalah "stabilitas bias dalam pengoperasian," salah satu angka terpenting pada setiap lembar data IMU.
Tingkat IMU: dari konsumen hingga strategis
Presisi yang dibutuhkan sangat bervariasi tergantung aplikasinya, dan industri telah menetapkan skala penilaian kasar yang dikaitkan dengan stabilitas bias giroskop.
| Tingkat | Stabilitas bias giroskop | Perkiraan kesalahan posisi per jam | Penggunaan umum |
|---|---|---|---|
| Konsumen | ≥30 deg/jam | >11.000 km | Ponsel pintar, pengontrol game, kontrol sikap drone (dengan asumsi GNSS tersedia) |
| Industri | 10-100 deg/jam | 1.100-11.000 km | Robot industri, UGV, gimbal kamera Stabilisasi |
| Taktis | 1-10 deg/jam | 110-1.100 km | Navigasi inersia UAV/UGV, navigasi cadangan selama gangguan GNSS |
| Menengah | 0,01-1 deg/jam | 1,1-110 km | Mesin pertanian presisi, survei presisi, prototipe pengemudi otonom kelas atas |
| Navigasi | <0,01 deg/jam | <1,1 km | Sistem navigasi inersia (INS) pesawat dan kapal |
| Strategis | <0,001 deg/jam | <110 m | Navigasi tanpa koreksi jangka panjang untuk kapal selam dan rudal |
Perbedaan antara kelas konsumen dan kelas taktis mencakup puluhan hingga ratusan kali lipat dalam stabilitas bias, dan perbedaan itu secara langsung memengaruhi harga produk — mulai dari chip yang harganya beberapa ratus yen hingga modul yang harganya ratusan ribu yen. Untuk mobil otonom dengan akses GNSS berkelanjutan, Kelas konsumen hingga industri seringkali sudah cukup; untuk aplikasi di mana GNSS tidak tersedia untuk jangka waktu yang lama — terowongan, bawah tanah, kondisi medan perang — kelas taktis atau lebih tinggi menjadi wajib.
Membandingkan produk utama berdasarkan spesifikasi
| Produk | Produsen | Kelas | Stabilitas bias giroskop | Stabilitas bias akselerator | Fitur unggulan |
|---|---|---|---|---|---|
| Xsens MTi-2 (Seri 600) | Xsens (Movella) | Industri | 6 deg/jam | 40µg | Jajaran produk fleksibel hingga integrasi GNSS/INS (MTi-670/680) |
| Bosch BMI088 | Bosch Sensortec | Konsumen hingga industri | Di bawah 2 deg/jam | Tidak diungkapkan (berasal dari lini produk kelas otomotif) | Ketahanan getaran tinggi, dirancang untuk drone dan robotika |
| Analog Perangkat ADIS16500 | Analog Devices | Industri-ke-taktis | 6,25 deg/jam | 16µg | Enam sumbu plus komputasi sikap dikemas dalam BGA 15×15×5mm |
| Honeywell HGuide HG4930 | Honeywell | Taktis | 0,25 deg/jam | Tidak diungkapkan | Akurasi kelas FOG (gyro serat optik) direalisasikan dalam bentuk MEMS, dengan konsumsi daya di bawah 3W |
| VectorNav VN-100 / VN-300 | VectorNav | Industri-ke-taktis | Tidak diungkapkan (dilaporkan sebagai output IMU/AHRS terpadu) | Tidak diungkapkan | VN-300 mencapai akurasi arah statis 0,15° melalui antena GNSS ganda |
| InvenSense MPU-6050 | InvenSense (sekarang TDK) | Konsumen | Tidak diungkapkan (chip konsumen biasanya tidak mempublikasikan stabilitas bias) | Tidak diungkapkan | IMU single-chip enam sumbu; IMU konsumen arketipe yang digunakan di ponsel seperti Nexus 7 |
Xsens menjual produknya berdasarkan "seri," mulai dari Seri 1 yang mungil, output IMU polos (MTi-610), AHRS dengan estimasi sikap terintegrasi (MTi-630), dan model integrasi GNSS/INS lengkap yang mencapai posisi tingkat RTK (MTi-670/680) — beragam tingkatan bahkan dalam Seri 600 saja. Spesifikasi MTi-2 di atas adalah salah satu contoh representatif dari lembar spesifikasi lini IMU Xsens. Bosch BMI088 secara terbuka menargetkan drone dan robotika, yang diumumkan di CES 2018. Teknologi giroskop tahan getaran yang diasah Bosch untuk sistem stabilitas elektronik otomotif (ESP dan sejenisnya) digunakan kembali, sehingga memiliki karakteristik drift rendah. di mana koefisien suhu offset (TCO) tetap di bawah 15 mdps/K. ADIS16500 dari Analog Devices mengemas sensor enam sumbu dan prosesor komputasi sikap ke dalam satu modul BGA — lebih mahal daripada chip terpisah, tetapi menghemat banyak upaya integrasi. HG4930 dari Honeywell secara eksplisit memasarkan dirinya sebagai produk yang memberikan "kinerja kelas FOG (gyro serat optik) dengan ukuran dan harga MEMS," yang dibangun di atas warisan navigasi inersia perusahaan selama dua dekade sebagai produk kelas taktis.
Wii Remote dan Awal Mula Akselerometer MEMS Konsumen
Akselerometer dan giroskop MEMS sekarang harganya beberapa ratus yen per unit, tetapi perangkat yang benar-benar mengukuhkan tempatnya di elektronik konsumen adalah Wii Remote dari Nintendo, yang dirilis pada tahun 2006. Nintendo mulai mengembangkan Wii sekitar tahun 2001, melisensikan paten penginderaan gerak dari Gyration Inc. di sepanjang jalan, dan akhirnya memilih Analog Devices. Akselerometer MEMS tiga sumbu, ADXL330. STMicroelectronics juga terlibat dalam proyek ini, dan menurut beberapa laporan, pengembangannya berlangsung dari pertemuan pertama Nintendo dengan perusahaan tersebut hingga pengiriman produk hanya dalam waktu sembilan bulan — sangat cepat. Akselerometer MEMS dua sumbu sudah ada pada saat itu, tetapi menambahkan sumbu ketiga menghadirkan kesulitan teknis yang nyata. Kesuksesan komersial Wii Remote memperkuat tren sensor inersia MEMS yang ditanamkan ke dalam perangkat konsumen pasar massal — baik ponsel maupun konsol game.
Produk yang kemudian menjadi simbol terbaik tren tersebut adalah MPU-6050 dari InvenSense. Produk ini mempelopori "IMU enam sumbu" — giroskop tiga sumbu ditambah akselerometer tiga sumbu yang digabungkan ke dalam satu chip — dan dikirimkan pada papan utama banyak ponsel pintar dan tablet, termasuk Google Nexus 7 (2012). Berkat biaya rendah dan ketersediaannya yang mudah, produk ini tetap menjadi bagian penting dalam komunitas hobi robotika dan pembuatan drone Arduino dan Raspberry Pi. Robot otonom bergerak individual Proyek seperti newbot tidak terkecuali — menggunakan IMU keluarga MPU-6050 untuk uji coba awal adalah langkah pertama yang umum.
Sejarah perusahaan Xsens sendiri merupakan kisah yang layak diceritakan. Didirikan di Enschede, Belanda, pada tahun 2000 oleh Casper Peeters dan Per Slycke, perusahaan ini membangun reputasinya dengan rangkaian sensor inersia untuk penangkapan gerakan, seperti "MVN." Perusahaan ini diakuisisi oleh raksasa semikonduktor Fairchild Semiconductor pada tahun 2014, kemudian berada di bawah ON Semiconductor ketika ON mengakuisisi Fairchild pada tahun 2016. Pada tahun 2017, pembuat semikonduktor mCube mengakuisisi Xsens; mCube mengubah mereknya menjadi Movella pada tahun 2021, dan produk merek Xsens sekarang dijual di bawah payung Movella. Selama kurang lebih dua dekade, perusahaan ini berevolusi dari pembuat sensor mandiri menjadi perusahaan yang mencakup penangkapan gerakan, perangkat yang dapat dikenakan, dan IoT industri — semuanya dibangun di atas "gerakan". data."
Dari sisi akademis, penelitian yang bertujuan untuk koreksi drift IMU mandiri berbasis pembelajaran mesin sedang aktif. "AirIMU: Learning Uncertainty Propagation for Inertial Odometry" (arXiv:2310.04874), yang diterbitkan pada tahun 2023, mengusulkan pembelajaran ketidakpastian — propagasi kesalahan itu sendiri — langsung dari data IMU mentah untuk meningkatkan akurasi odometri inersia. Pendekatan karakterisasi kesalahan IMU berbasis data, yang melampaui model noise berbasis varians Allan klasik, merupakan tema berulang yang dilaporkan terus-menerus di konferensi robotika dalam beberapa tahun terakhir.
Parameter yang menentukan kinerja
- Stabilitas bias: Semakin kecil angka ini, semakin lama estimasi sikap dapat dipertahankan tanpa koreksi eksternal dari GNSS atau sumber serupa (yaitu, semakin lambat drift terakumulasi). Seperti yang ditunjukkan tabel peringkat di atas, kesenjangan antara kelas konsumen (≥30 deg/jam) dan kelas taktis (1-10 deg/jam) mencakup puluhan waktu, dan celah itu secara langsung menentukan berapa lama navigasi otonom dapat berlanjut setelah GNSS hilang
- Kepadatan kebisingan / pergeseran acak sudut: Ini secara langsung menentukan akurasi estimasi sikap di lingkungan yang banyak getaran — kendaraan, drone, robot berkaki. Kepadatan kebisingan yang lebih tinggi memudahkan untuk salah mengira getaran sesaat sebagai gerakan kendaraan yang sebenarnya, sehingga memperbesar kesalahan estimasi. Inilah komponen yang dipisahkan oleh analisis varians Allan sebagai sumber kesalahan skala waktu pendek hingga menengah
- Apakah GNSS terintegrasi: Untuk aplikasi yang bergerak di luar ruangan dalam jarak jauh dengan kecepatan tinggi — kendaraan, drone — memilih model seperti VectorNav VN-300 atau Xsens MTi-670/680, yang mengintegrasikan GNSS hingga penentuan posisi tingkat RTK, memungkinkan sistem untuk secara berkala mengatur ulang pergeseran yang terakumulasi sambil mempertahankan lokalisasi mandiri dengan akurasi tinggi. Untuk robot yang hanya digunakan di dalam ruangan, GNSS tidak pernah mencapainya, sehingga fitur integrasi ini kehilangan sebagian besar tujuannya
- Ketahanan terhadap lingkungan dan getaran: Produk kelas taktis Seperti Honeywell HG4930 yang beroperasi pada rentang suhu yang luas, yaitu -54 hingga 85°C. Seperti halnya Bosch BMI088 yang menggunakan kembali teknologi ketahanan getaran kelas otomotif, dalam aplikasi yang terpapar getaran motor drone atau mesin kendaraan, perilaku kebisingan di bawah getaran seringkali lebih penting dalam praktiknya daripada angka stabilitas bias mentah saja.
- Laju pengambilan sampel dan responsivitas: Untuk aplikasi yang membutuhkan kontrol umpan balik cepat, seperti kontrol penerbangan drone, laju keluaran IMU (VectorNav VN-300 mencapai hingga 400Hz) secara langsung menentukan responsivitas loop kontrol sikap itu sendiri.
- Pertimbangan biaya versus ukuran: Chip konsumen seperti MPU-6050 tersedia dengan harga beberapa ratus yen dalam ukuran beberapa milimeter persegi, sementara produk kelas taktis seperti HG4930 harganya mencapai ratusan ribu yen dan membutuhkan ukuran yang lebih besar. Memilih kelas yang jauh melampaui apa yang sebenarnya dibutuhkan untuk akurasi yang diperlukan jarang rasional, baik dinilai dari biaya, konsumsi daya, atau Jejak ruang pemasangan
Mengkuantifikasi penyimpangan dengan periode pengambilan sampel
Implementasi ini tidak mengintegrasikan persamaan waktu kontinu secara langsung. Implementasi ini memperbarui sikap, kecepatan, dan posisi setiap periode pengambilan sampel \Delta t. Setelah mengubah percepatan ke kerangka navigasi dan menghilangkan gravitasi, misalkan a_k adalah percepatan yang diukur, b_a adalah bias akselerometer, dan n_{a,k} adalah derau. Pembaruan diskrit paling sederhana adalah
Jika bias giroskop b_g konstan, kesalahan sikap mengikuti \delta\theta\simeq b_g t. Giroskop dengan stabilitas bias 1 deg/jam, yang dibiarkan tanpa koreksi eksternal selama 60 detik, oleh karena itu memiliki kesalahan sudut ideal sebesar 1\times(60/3600)=0.0167 derajat. Perangkat keras nyata menambahkan perubahan suhu, non-ortogonalitas, dan koreksi getaran. kesalahan, jadi perhitungan ini bukan angka akurasi yang terjamin. Pelajaran praktisnya adalah mencatat \Delta t, suhu, dan bias yang diperkirakan bersama-sama; jika tidak, masalah integrasi dan kesalahan sensor dapat terlihat identik.
Gambar — The Urutan integrasi menyebabkan kesalahan bias meningkat pesat dalam interval waktu yang lama. Kurva-kurva tersebut bersifat menjelaskan, bukan pengukuran dari IMU tertentu.
Apakah giroskop secara langsung mengeluarkan roll, pitch, dan yaw?
Giroskop mengukur kecepatan sudut dalam kerangka sensor. Estimasi orientasi membutuhkan hubungan koordinat, integrasi, dan penanganan bias.
Referensi
- Pemilih produk Xsens MTi (resmi Xsens)
- Sejarah 25 tahun Xsens (resmi Xsens/Movella)
- Halaman produk Bosch BMI088 (resmi Bosch Sensortec)
- Lembar data Bosch BMI088 (PDF resmi Bosch Sensortec)
- Halaman produk Analog Devices ADIS16500
- Halaman produk Honeywell HGuide HG4930
- [Artikel unggulan Honeywell HG4930 (Unmanned Systems)] Teknologi)](https://www.unmannedsystemstechnology.com/2025/05/exploring-the-capabilities-of-the-honeywell-hg4930-imu/)
- Halaman produk VectorNav VN-300
- Halaman produk VectorNav VN-100
- Definisi "kelas taktis" untuk IMU MEMS (Analog Devices EngineerZone)
- Wii Remote (Wikipedia Bahasa Inggris, pada pilihan ADXL330)
- InvenSense (Wikipedia Bahasa Inggris)
- AirIMU: Pembelajaran Propagasi Ketidakpastian untuk Odometri Inersia (arXiv:2310.04874)
- [Analisis varians Allan dari giroskop MEMS] (NCBI/PMC)](https://www.ncbi.nlm.nih.gov/pmc/articles/PMC7506677/)
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.