Contents — find the section you need
Una IMU (Unidad de Medición Inercial) combina un acelerómetro y un giroscopio (sensor de velocidad angular) para medir directamente la aceleración de traslación y la velocidad angular de rotación de un vehículo. A diferencia de los sensores exteroceptivos, como las cámaras, el LiDAR y el GNSS —que se basan en alguna luz externa, señal de radio o punto de referencia—, una IMU es un sensor propioceptivo totalmente autónomo. Esta es su mayor ventaja: puede seguir estimando la orientación y el desplazamiento incluso en entornos sin información externa, como dentro de un túnel o en interiores donde el GNSS no tiene cobertura. Es un sensor fundamental utilizado en prácticamente todos los sistemas móviles autónomos: estimación de la orientación en coches autónomos, control de vuelo en drones, odometría inercial en el sistema SLAM (localización y mapeo simultáneos) de un robot. Además, está integrado en miles de millones de dispositivos de consumo, desde la detección de la rotación de la pantalla de los smartphones hasta los mandos de videojuegos con control de movimiento.
 Xsens MTi-G (modelo GNSS/INS integrado)
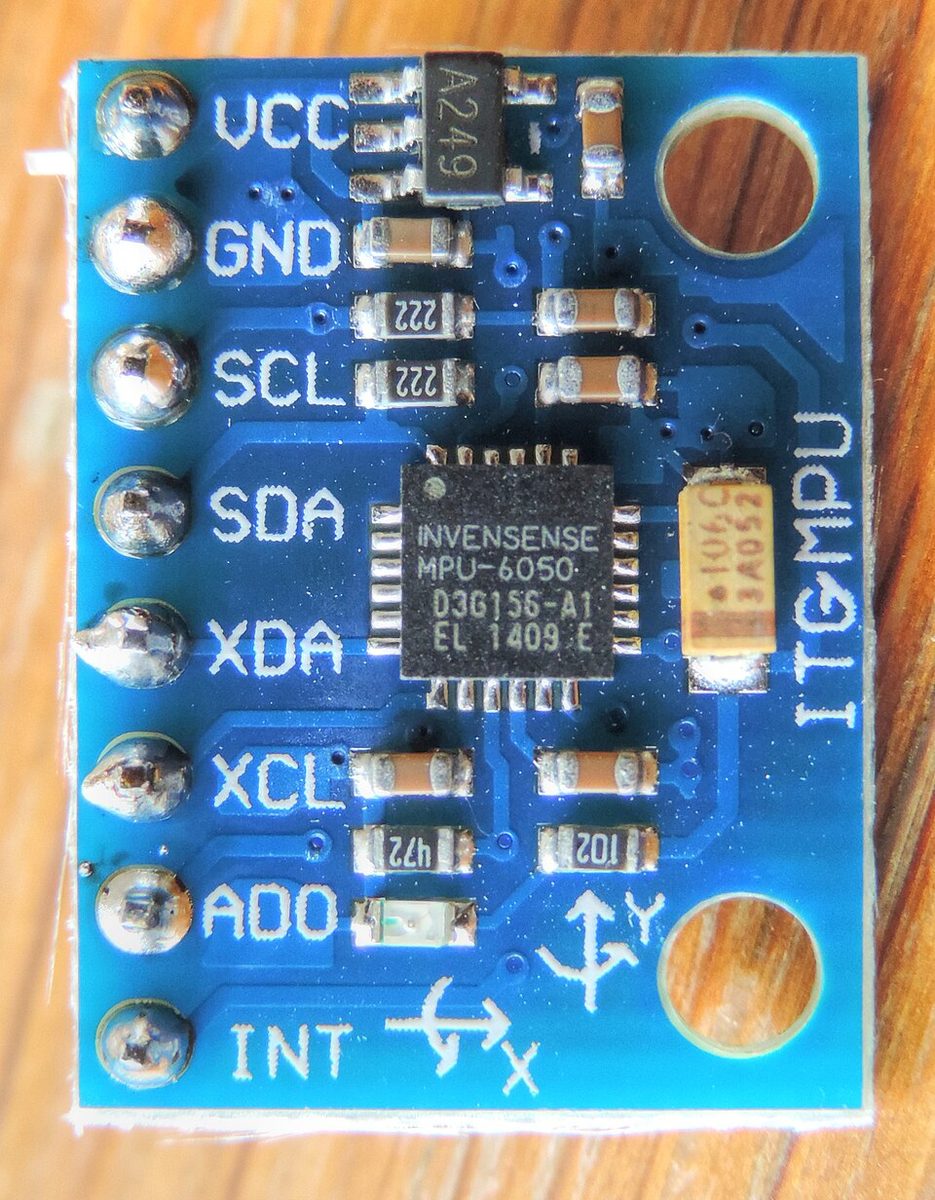 InvenSense MPU-6050 (placa de expansión GY-521)
Imágenes: Xsens MTi-G (Kallap85, CC BY-SA 4.0) / GY-521 Módulo MPU-6050 (Nevit Dilmen, CC BY-SA 3.0), Wikimedia Commons. El MPU-6050 es el chip IMU de consumo que se analiza más adelante en este artículo.


Principio: estimación por integración y deriva como un destino inevitable
Una IMU solo puede medir directamente las "tasas de cambio" (aceleración y velocidad angular), por lo que recuperar la posición o la actitud requiere integrar esas señales a lo largo del tiempo. La integración de la velocidad angular \omega(t) produce el ángulo de actitud \theta(t); la doble integración de la aceleración a(t) produce la posición p(t).
El problema radica en que la salida de cada sensor presenta un error de sesgo constante b, además de ruido aleatorio. Si el sesgo se mantiene constante (b), el error angular resultante crece linealmente con el tiempo (t). Sin embargo, debido a que el sesgo de aceleración se integra dos veces, el error de posición resultante crece al cuadrado (t).
Esto es lo que realmente significa "deriva", y es precisamente por eso que una IMU por sí sola no puede mantener una autolocalización precisa durante largos periodos: sin una corrección periódica de una referencia absoluta externa (GNSS, una cámara o similar), los errores siguen aumentando. Por eso, rara vez se utiliza una IMU sola; casi siempre se integra con GNSS/INS o con odometría visual (normalmente mediante un filtro de Kalman extendido que predice con la IMU y corrige con el sensor exteroceptivo).
Cómo funciona un giroscopio MEMS: diapasones y la fuerza de Coriolis
Casi todas las IMU producidas en masa hoy en día se basan en MEMS (sistemas microelectromecánicos). La estructura clásica de un giroscopio MEMS es el "giroscopio vibratorio de diapasón": una masa de prueba microscópica grabada en un sustrato de silicio es impulsada para oscilar a una frecuencia y amplitud fijas por un conjunto de electrodos de excitación. Cuando el sensor gira mientras la masa oscila, una fuerza de Coriolis actúa a lo largo del eje ortogonal tanto a la dirección de excitación como al eje de rotación, desplazando ligeramente la masa de prueba en esa dirección perpendicular. Los electrodos de detección captan este pequeño desplazamiento como un cambio en la capacitancia, convirtiéndolo en una señal eléctrica proporcional a la velocidad angular. Los acelerómetros MEMS funcionan con el mismo principio básico: una fuerza externa desplaza ligeramente la masa de prueba, y ese desplazamiento se lee como un cambio en la capacitancia. A diferencia de los giroscopios mecánicos antiguos, construidos con rotores giratorios, la única parte móvil de un dispositivo MEMS es una masa vibrante, lo que precisamente lo hace ideal para la producción en masa miniaturizada y de bajo costo.
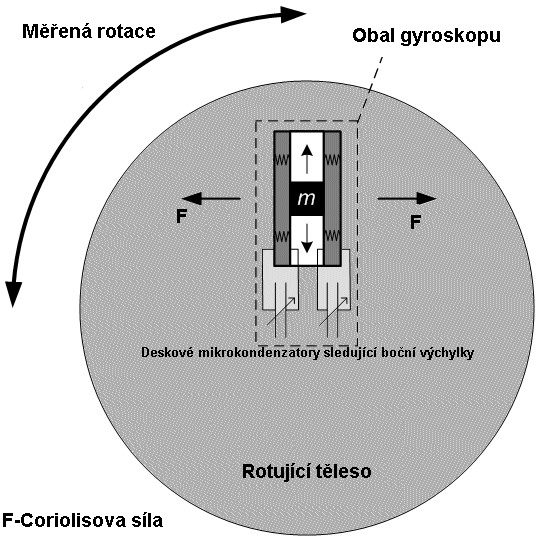
Imagen: Schematic diagrama de un giroscopio MEMS (David Vlachý, CC BY-SA 3.0 / GFDL), Wikimedia Commons. Ilustra la estructura básica de un giroscopio MEMS de diapasón: la rotación aplicada a una masa oscilante produce una fuerza de Coriolis que la desplaza a lo largo del eje perpendicular.

Caracterización del ruido: Varianza de Allan
El ruido de la IMU no se puede representar con un solo número; su naturaleza cambia con la escala temporal, y múltiples fuentes de error distintas predominan en diferentes escalas. En escalas temporales cortas, predomina el ruido de cuantización; en escalas temporales medias, predomina el paseo aleatorio angular (ARW); en escalas temporales largas, predominan la inestabilidad de sesgo y el paseo aleatorio de tasa (RRW). La técnica estándar para separar y caracterizar estos ruidos es... Análisis de varianza de Allan, estandarizado según la norma IEEE-STD-952-1997. El punto mínimo en la curva de varianza de Allan representa la "estabilidad de sesgo en funcionamiento", uno de los parámetros más importantes en cualquier hoja de datos de una IMU.
Clasificación de IMU: desde consumo hasta estratégica
La precisión requerida varía enormemente según la aplicación, y la industria ha adoptado una escala de clasificación aproximada basada en la estabilidad del sesgo del giroscopio.
| Clasificación | Estabilidad del sesgo del giroscopio | Error de posición aproximado por hora | Uso típico |
|---|---|---|---|
| Consumo | ≥30 grados/h | >11 000 km | Smartphones, controladores de juegos, control de actitud de drones (siempre que haya GNSS disponible) |
| Industrial | 10-100 grados/h | 1100-11 000 km | Robots industriales, vehículos terrestres no tripulados (UGV), estabilización de cardán de cámara |
| Táctica | 1-10 grados/hora | 110-1100 km | Navegación inercial para UAV/UGV, navegación de respaldo durante interrupciones del GNSS |
| Intermedio | 0,01-1 grado/hora | 1,1-110 km | Maquinaria agrícola de precisión, topografía de precisión, prototipos de conducción autónoma de alta gama |
| Navegación | <0,01 grados/hora | <1,1 km | Sistemas de navegación inercial (INS) para aeronaves y buques |
| Estratégico | <0,001 grados/hora | <110 m | Navegación de larga duración sin corrección para submarinos y misiles |
La diferencia entre la estabilidad de sesgo de grado de consumo y grado táctico abarca de decenas a cientos de veces, y esa diferencia se traduce directamente en el precio del producto: desde un chip que cuesta unos cientos de yenes hasta un módulo que cuesta cientos de miles de yenes. Para vehículos autónomos con acceso continuo al GNSS, el grado de consumo a industrial suele ser suficiente; para aplicaciones donde el GNSS no está disponible durante períodos prolongados (túneles, En entornos subterráneos y de combate, se requiere un grado táctico o superior.
Comparación de productos clave por especificaciones
| Producto | Fabricante | Grado | Estabilidad de la desviación del giroscopio | Estabilidad de la desviación del acelerómetro | Característica destacada |
|---|---|---|---|---|---|
| Xsens MTi-2 (Serie 600) | Xsens (Movella) | Industrial | 6 grados/h | 40 µg | Gama flexible con integración GNSS/INS (MTi-670/680) |
| Bosch BMI088 | Bosch Sensortec | De consumo a industrial | Menos de 2 grados/h | No divulgado (derivado de la gama automotriz) | Alta resistencia a las vibraciones, diseñado para drones y robótica |
| Analog Devices ADIS16500 | Analog Devices | De industrial a táctico | 6,25 grados/h | 16 µg | Seis ejes más cálculo de actitud integrados BGA de 15 × 15 × 5 mm |
| Honeywell HGuide HG4930 | Honeywell | Táctico | 0,25 grados/hora | No divulgado | Precisión de clase FOG (giróscopo de fibra óptica) en formato MEMS, con un consumo inferior a 3 W |
| VectorNav VN-100 / VN-300 | VectorNav | Industrial a táctico | No divulgado (se informa como salida IMU/AHRS fusionada) | No divulgado | El VN-300 logra una precisión de rumbo estático de 0,15° mediante antenas GNSS duales |
| InvenSense MPU-6050 | InvenSense (ahora TDK) | Consumo | No divulgado (los chips de consumo normalmente no publican la estabilidad de polarización) | No divulgado | IMU de un solo chip de seis ejes; la IMU de consumo arquetípica utilizada en teléfonos como el Nexus 7 |
Xsens vende sus productos por "series", que abarcan desde la pequeña La serie 1 ofrece una salida IMU básica (MTi-610), un AHRS con estimación de actitud integrada (MTi-630) y un modelo de integración GNSS/INS completo que alcanza el posicionamiento de nivel RTK (MTi-670/680), una amplia gama de versiones incluso dentro de la serie 600. La especificación MTi-2 mencionada anteriormente es un ejemplo representativo de la hoja de especificaciones de la línea IMU de Xsens. El BMI088 de Bosch está dirigido directamente a drones y robótica, y fue anunciado en el CES 2018. Reutiliza la tecnología de giroscopio resistente a vibraciones que Bosch perfeccionó para sistemas de estabilidad electrónica automotriz (ESP y similares), lo que le confiere una baja deriva, donde el coeficiente de temperatura de desviación (TCO) se mantiene por debajo de 15 mdps/K. El ADIS16500 de Analog Devices integra un sensor de seis ejes y un procesador de cálculo de actitud en un único módulo BGA; si bien es más caro que un chip independiente, ahorra mucho en la integración. El HG4930 de Honeywell se promociona explícitamente como un dispositivo que ofrece un rendimiento de giroscopio de fibra óptica (FOG) con el tamaño y el precio de un MEMS, basándose en las dos décadas de experiencia de la compañía en navegación inercial como producto de grado táctico.
El mando de Wii y el amanecer de los acelerómetros MEMS para el consumidor
Los acelerómetros y giroscopios MEMS ahora cuestan unos cientos de yenes cada uno, pero el dispositivo que realmente consolidó su lugar en la electrónica de consumo fue el mando de Wii de Nintendo, lanzado en 2006. Nintendo comenzó a desarrollar la Wii alrededor de 2001, licenciando patentes de detección de movimiento de Gyration Inc. durante el proceso, y finalmente optó por el acelerómetro MEMS de tres ejes de Analog Devices, el ADXL330. STMicroelectronics también participó en el proyecto, y según algunos informes, el desarrollo, desde la primera reunión de Nintendo con la compañía hasta el lanzamiento del producto, transcurrió en tan solo nueve meses, una rapidez asombrosa. Los acelerómetros MEMS de dos ejes ya existían en la época. Aunque supuso un gran esfuerzo, añadir un tercer eje generó una verdadera dificultad técnica. El éxito comercial del mando de Wii consolidó la tendencia de integrar sensores inerciales MEMS en dispositivos de consumo masivo, tanto teléfonos como consolas de videojuegos.
El producto que mejor simbolizó esta tendencia fue el MPU-6050 de InvenSense. Fue pionero en la "IMU de seis ejes" —un giroscopio de tres ejes y un acelerómetro de tres ejes integrados en un solo chip— y se incluyó en las placas base de muchos smartphones y tabletas, como el Nexus 7 de Google (2012). Gracias a su bajo coste y fácil disponibilidad, se ha mantenido como un componente esencial en la comunidad de aficionados a la robótica y la construcción de drones con Arduino y Raspberry Pi. Los proyectos individuales de robots móviles autónomos, como newbot, no son una excepción: utilizar una IMU de la familia MPU-6050 para una prueba de puesta en marcha inicial es un primer paso habitual.
La historia corporativa de Xsens merece ser contada por separado. Fundada en Enschede, Países Bajos, en Fundada en 2000 por Casper Peeters y Per Slycke, la empresa se labró una reputación con conjuntos de sensores inerciales para captura de movimiento, como "MVN". Fue adquirida por el gigante de los semiconductores Fairchild Semiconductor en 2014, y posteriormente pasó a formar parte de ON Semiconductor cuando esta adquirió Fairchild en 2016. En 2017, el fabricante de semiconductores mCube adquirió Xsens; mCube cambió su nombre a Movella en 2021, y los productos de la marca Xsens se venden ahora bajo el paraguas de Movella. A lo largo de aproximadamente dos décadas, la empresa evolucionó de ser un fabricante de sensores independiente a una compañía que abarca captura de movimiento, dispositivos portátiles e IoT industrial, todo ello basado en "datos de movimiento".
En el ámbito académico, se está investigando activamente la corrección de la deriva de las IMU independientes mediante aprendizaje automático. "AirIMU: Learning Uncertainty Propagation for Inertial Odometry" (arXiv:2310.04874), publicado en 2023, propone aprender la incertidumbre. Propagación del error en sí mismo: directamente desde los datos brutos de la IMU para mejorar la precisión de la odometría inercial. Los enfoques de caracterización de errores de la IMU basados en datos, que van más allá de los modelos de ruido clásicos basados en la varianza de Allan, son un tema recurrente en las conferencias de robótica de los últimos años.
Parámetros que determinan el rendimiento
- Estabilidad del sesgo: Cuanto menor sea este valor, mayor será el tiempo que se puede mantener la estimación de la actitud sin corrección externa de GNSS o fuentes similares (es decir, la deriva se acumula más lentamente). Como muestra la tabla de clasificación anterior, la diferencia entre el grado de consumo (≥30 grados/h) y el grado táctico (1-10 grados/h) es de decenas de veces, y esa diferencia determina directamente cuánto tiempo puede continuar la navegación autónoma una vez que se pierde la señal GNSS.
- Densidad de ruido / Desplazamiento aleatorio angular: Esto determina directamente la precisión de la estimación de la actitud en entornos con mucha vibración: vehículos, drones, robots con patas. Una mayor densidad de ruido facilita confundir vibraciones momentáneas con el movimiento real del vehículo, lo que aumenta el error de estimación. Este es precisamente el componente que se analiza. El análisis de varianza de Allan separa la fuente de error en escalas de tiempo cortas a medias.
- Integración de GNSS: Para aplicaciones en exteriores que se desplazan a alta velocidad y largas distancias (vehículos, drones), elegir un modelo como el VectorNav VN-300 o el Xsens MTi-670/680, que integra GNSS hasta posicionamiento RTK, permite que el sistema restablezca periódicamente la deriva acumulada, manteniendo una autolocalización de alta precisión. En el caso de un robot que opera exclusivamente en interiores, el GNSS nunca llega a él, por lo que esta función de integración pierde gran parte de su utilidad.
- Robustez ambiental y contra vibraciones: Un producto de grado táctico como el Honeywell HG4930 opera en un amplio rango de temperatura de -54 a 85 °C. Al igual que con el BMI088 de Bosch, que reutiliza la tecnología de robustez contra vibraciones de grado automotriz, en aplicaciones expuestas a vibraciones de motores de drones o vehículos, el comportamiento del ruido bajo vibración suele ser más importante en la práctica que la cifra bruta de estabilidad de sesgo por sí sola.
- Frecuencia de muestreo y Capacidad de respuesta**: Para aplicaciones que requieren un control de retroalimentación rápido, como el control de vuelo de drones, la frecuencia de salida de la IMU (la VectorNav VN-300 alcanza hasta 400 Hz) determina directamente la capacidad de respuesta del propio bucle de control de actitud.
- Relación costo-tamaño: Un chip de consumo como el MPU-6050 está disponible por unos cientos de yenes en unos pocos milímetros cuadrados, mientras que un producto de grado táctico como el HG4930 cuesta cientos de miles de yenes y requiere un tamaño considerablemente mayor. Elegir un grado muy superior a la precisión requerida rara vez es racional, ya sea por costo, consumo de energía o espacio de montaje.
Cuantificación de la deriva con el período de muestreo
Una implementación no integra directamente las ecuaciones de tiempo continuo. Actualiza la actitud, la velocidad y la posición en cada período de muestreo \Delta t. Después de transformar la aceleración al sistema de referencia de navegación y eliminar la gravedad, sea a_k la aceleración medida. b_a representa el sesgo del acelerómetro y n_{a,k} su ruido. La actualización discreta más sencilla es:
Si el sesgo del giroscopio b_g es constante, el error de actitud sigue a \delta\theta\simeq b_g t. Un giroscopio con una estabilidad de sesgo de 1 grado/hora, sin corrección externa durante 60 segundos, tiene, por lo tanto, un error angular idealizado de 1\times(60/3600)=0.0167 grados. El hardware real añade cambios de temperatura, no ortogonalidad y errores de rectificación de vibraciones, por lo que este cálculo no garantiza la precisión. La lección práctica es registrar \Delta t, la temperatura y el sesgo estimado conjuntamente; de lo contrario, un problema de integración y un fallo del sensor pueden parecer idénticos.
Figura: El orden de integración hace que el error de sesgo crezca rápidamente en intervalos largos. Las curvas son explicativas, no mediciones de una IMU específica.
¿Un giroscopio proporciona directamente datos de balanceo, cabeceo y guiñada?
Mide la velocidad angular en el sistema de referencia del sensor. La estimación de la orientación requiere relaciones de coordenadas, integración y manejo de sesgos.
## Referencias - [Selector de productos Xsens MTi (Xsens oficial)](https://www.xsens.com/sensor-modules/xsens-mti-product-selector) - [Historia de Xsens de 25 años (Xsens/Movella oficial)](https://www.xsens.com/25year) - [Página del producto Bosch BMI088 (Bosch Sensortec oficial)](https://www.bosch-sensortec.com/en/products/motion-sensors/imus/bmi088) - [Hoja de datos del Bosch BMI088 (PDF oficial de Bosch Sensortec)](https://www.bosch-sensortec.com/media/boschsensortec/downloads/product_flyer/bst-bmi088-fl000.pdf) - [Página del producto Analog Devices ADIS16500](https://www.analog.com/en/products/adis16500.html) - [Página del producto Honeywell HGuide HG4930](https://www.honeywellaerospace.com/us/en/products-and-services/products/navigation-and-sensors/inertial-measurement-units/hguide-hg4930-mems-inertial-measurement-unit) - [Artículo destacado sobre Honeywell HG4930 (Unmanned Systems Technology)](https://www.unmannedsystemstechnology.com/2025/05/exploring-the-capabilities-of-the-honeywell-hg4930-imu/) - [Página del producto VectorNav VN-300](https://www.vectornav.com/products/detail/vn-300) - [Página del producto VectorNav VN-100](https://www.vectornav.com/products/detail/vn-100) - [Definición de "grado táctico" para una IMU MEMS (Analog Devices EngineerZone)](https://ez.analog.com/mems/w/documents/4111/what-does-tactical-grade-mean-for-a-mems-imu) - [Mando de Wii (Wikipedia en inglés, sobre la selección ADXL330)](https://en.wikipedia.org/wiki/Wii_Remote) - [InvenSense (Wikipedia en inglés)](https://en.wikipedia.org/wiki/InvenSense) - [AirIMU: Aprendizaje de la propagación de la incertidumbre para la odometría inercial (arXiv:2310.04874)](https://arxiv.org/pdf/2310.04874) - [Análisis de varianza de Allan de giroscopios MEMS (NCBI/PMC)](https://www.ncbi.nlm.nih.gov/pmc/articles/PMC7506677/)
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.