Contents — find the section you need
Eine IMU (Inertial Measurement Unit) kombiniert einen Beschleunigungsmesser und ein Gyroskop (Drehratensensor), um die translatorische Beschleunigung und die Drehwinkelgeschwindigkeit eines Fahrzeugs direkt zu messen. Im Gegensatz zu „exterozeptiven“ Sensoren wie Kameras, LiDAR und GNSS – die alle auf externes Licht, Funksignale oder Landmarken angewiesen sind – ist eine IMU ein vollständig autarker „propriozeptiver“ Sensor. Das ist ihre größte Stärke: Sie kann Lage und Position auch in Umgebungen ohne externe Informationen, wie beispielsweise in Tunneln oder in Innenräumen, wo GNSS keine Reichweite hat, zuverlässig bestimmen. Sie ist ein grundlegender Sensor, der in nahezu jedem autonomen mobilen System eingesetzt wird – zur Lageregelung in selbstfahrenden Autos, zur Flugsteuerung in Drohnen, zur Inertialodometrie im SLAM-System (Simultaneous Localization and Mapping) von Robotern – und ist zudem in Milliarden von Endgeräten verbaut, von der Bildschirmdrehungserkennung bei Smartphones bis hin zu bewegungsgesteuerten Gamecontrollern.
 Xsens MTi-G (integriertes GNSS/INS-Modell)
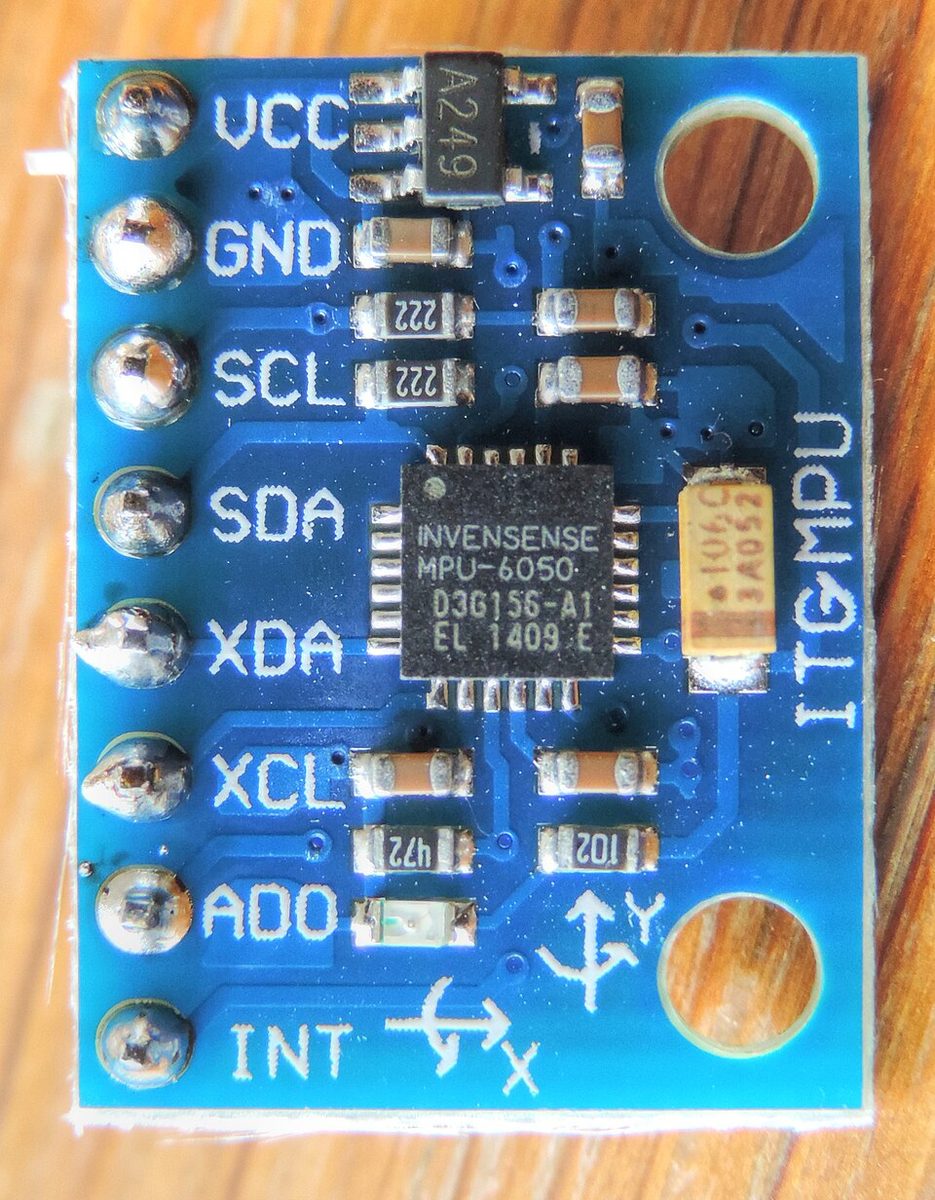 InvenSense MPU-6050 (GY-521 Breakout-Board)
Bilder: Xsens MTi-G (Kallap85, CC BY-SA 4.0) / GY-521 MPU-6050 Modul (Nevit Dilmen, CC BY-SA 3.0), Wikimedia Commons. Der MPU-6050 ist der später in diesem Artikel beschriebene IMU-Chip für Endverbraucher.


Prinzip: Schätzung durch Integration und unvermeidliche Drift
Ein IMU kann nur Änderungsraten – Beschleunigung und Winkelgeschwindigkeit – direkt messen. Daher erfordert die Positions- oder Lagebestimmung die Integration dieser Signale über die Zeit. Die Integration der Winkelgeschwindigkeit \omega(t) ergibt den Lagewinkel \theta(t); die doppelte Integration der Beschleunigung a(t) ergibt die Position p(t).
Das Problem ist, dass jedes Sensorsignal einen konstanten systematischen Fehler b sowie zufälliges Rauschen enthält. Bleibt die Abweichung konstant (b), wächst der resultierende Winkelfehler linear mit der Zeit (t). Da die Beschleunigungsabweichung jedoch doppelt integriert wird, wächst der resultierende Positionsfehler quadratisch (t).
Dies ist die eigentliche Bedeutung von „Drift“, und genau deshalb kann eine IMU allein keine präzise Selbstlokalisierung über längere Zeiträume gewährleisten: Ohne periodische Korrektur durch eine externe absolute Referenz – GNSS, eine Kamera oder Ähnliches – nehmen die Fehler stetig zu. Daher wird eine IMU selten allein eingesetzt; sie wird fast immer mit GNSS/INS-Integration oder visueller Odometrie kombiniert (typischerweise über einen erweiterten Kalman-Filter, der mit der IMU vorhersagt und mit dem Exterozeptivsensor korrigiert).
Funktionsweise eines MEMS-Gyroskops: Stimmgabeln und die Corioliskraft
Nahezu alle heute in Serie gefertigten IMUs basieren auf MEMS (mikroelektromechanischen Systemen). Die klassische MEMS-Gyroskopstruktur ist das „Stimmgabel-Schwingkreisel“: Eine mikroskopisch kleine, in ein Siliziumsubstrat geätzte Testmasse wird durch Ansteuerelektroden mit einer festen Frequenz und Amplitude in Schwingung versetzt. Dreht sich der Sensor selbst, während die Masse schwingt, wirkt eine Corioliskraft senkrecht zur Ansteuerrichtung und zur Drehachse. Diese Kraft verschiebt die Testmasse geringfügig in diese Richtung. Messelektroden erfassen diese winzige Verschiebung als Kapazitätsänderung und wandeln sie in ein elektrisches Signal um, das proportional zur Winkelgeschwindigkeit ist. MEMS-Beschleunigungsmesser funktionieren nach demselben Prinzip: Eine äußere Kraft verschiebt die Testmasse geringfügig, und diese Verschiebung wird als Kapazitätsänderung erfasst. Anders als ältere mechanische Gyroskope mit rotierenden Rotoren besteht das einzige bewegliche Teil eines MEMS-Bauteils aus einer vibrierenden Masse. Genau das macht es so geeignet für die kostengünstige, miniaturisierte Massenproduktion.
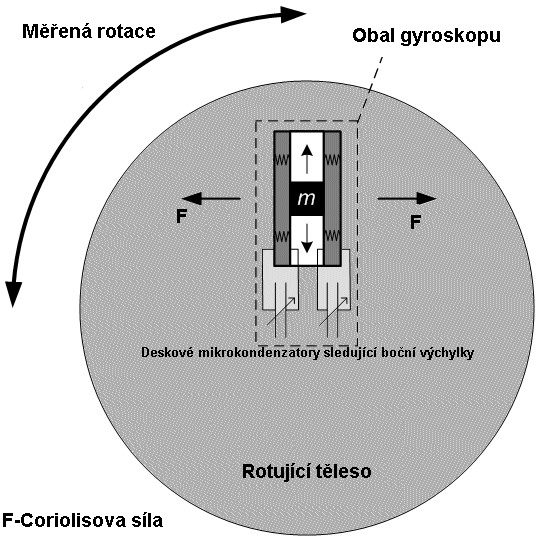
Bild: Schematic diagram of a MEMS gyroscope (David Vlachý, CC BY-SA 3.0 / GFDL), Wikimedia Commons. Veranschaulicht die grundlegende Struktur eines MEMS-Gyroskops mit Stimmgabel: Die Rotation einer oszillierenden Masse erzeugt eine Corioliskraft, die diese entlang der senkrechten Achse verschiebt.

Rauschcharakterisierung: Allan-Varianz
IMU-Rauschen lässt sich nicht durch eine einzelne Zahl beschreiben – sein Charakter ändert sich mit der Zeitskala, und auf verschiedenen Zeitskalen dominieren mehrere unterschiedliche Fehlerquellen. Auf kurzen Zeitskalen dominiert das Quantisierungsrauschen; auf mittleren Zeitskalen dominiert der Winkel-Random-Walk (ARW); auf langen Zeitskalen dominieren die Bias-Instabilität und der Rate-Random-Walk (RRW). Die Standardmethode zur Trennung und Charakterisierung dieser Fehler ist Allan-Varianz-Analyse, standardisiert nach IEEE-STD-952-1997. Der Minimalpunkt der Allan-Varianz-Kurve entspricht der „Bias-Stabilität im Betrieb“, einer der wichtigsten Kennzahlen in jedem IMU-Datenblatt.
IMU-Klassen: von Consumer bis strategisch
Die erforderliche Präzision variiert je nach Anwendung enorm. Die Branche hat sich auf eine grobe Klassifizierungsskala geeinigt, die auf der Gyroskop-Bias-Stabilität basiert.
| Klasse | Gyroskop-Bias-Stabilität | Ungefährer Positionsfehler pro Stunde | Typische Anwendung |
|---|---|---|---|
| Consumer | ≥30 °/h | >11.000 km | Smartphones, Gamecontroller, Drohnen-Lageregelung (GNSS vorausgesetzt) |
| Industrie | 10–100 °/h | 1.100–11.000 km | Industrieroboter, UGVs, Kamerastabilisierung |
| Taktisch | 1–10 Grad/h | 110–1.100 km | Trägheitsnavigation für UAVs/UGVs, Backup-Navigation bei GNSS-Ausfällen |
| Mittel | 0,01–1 Grad/h | 1,1–110 km | Präzisionslandwirtschaftsmaschinen, Präzisionsvermessung, High-End-Prototypen für autonomes Fahren |
| Navigation | <0,01 Grad/h | <1,1 km | Trägheitsnavigationssysteme (INS) für Flugzeuge und Schiffe |
| Strategisch | <0,001 Grad/h | <110 m | Langfristige, unkorrigierte Navigation für U-Boote und Raketen |
Der Unterschied zwischen Consumer- und taktischer Qualität in der Bias-Stabilität beträgt Zehner- bis Hundertfachen und schlägt sich direkt im Produktpreis nieder – von einem Chip für wenige Hundert Yen bis zu einem Modul für Hunderttausende Yen. Für autonome Fahrzeuge mit kontinuierlichem GNSS-Zugang ist Consumer- bis Industriequalität oft ausreichend; für Anwendungen, bei denen GNSS über längere Zeiträume nicht verfügbar ist, … In kritischen Umgebungen wie Tunneln, Untergrund oder Gefechtsfeld ist mindestens die taktische Schutzklasse erforderlich.
Vergleich der wichtigsten Produkte nach Spezifikationen
| Produkt | Hersteller | Schutzklasse | Stabilität der Gyro-Bias | Stabilität der Beschleunigungs-Bias | Besonderes Merkmal |
|---|---|---|---|---|---|
| Xsens MTi-2 (600er-Serie) | Xsens (Movella) | Industriell | 6 °/h | 40 µg | Flexible Produktpalette bis hin zur GNSS/INS-Integration (MTi-670/680) |
| Bosch BMI088 | Bosch Sensortec | Für Privatkunden bis hin zu Industrieanwendungen | Unter 2 °/h | Nicht offengelegt (abgeleitet von Produkten für die Automobilindustrie) | Hohe Vibrationsfestigkeit, entwickelt für Drohnen und Roboter |
| Analog Devices ADIS16500 | Analog Devices | Industriell bis taktisch | 6,25 °/h | 16 µg | Sechs Achsen plus Lageregelung in einem 15 × 15 × 5 mm BGA-Gehäuse |
Honeywell HGuide HG4930 | Honeywell | Taktisch | 0,25°/h | Nicht offengelegt | FOG-Genauigkeit (Faseroptik-Gyroskop) in MEMS-Form, unter 3 W Leistungsaufnahme |
VectorNav VN-100 / VN-300 | VectorNav | Industriell bis taktisch | Nicht offengelegt (angegeben als kombinierter IMU/AHRS-Ausgang) | Nicht offengelegt | VN-300 erreicht 0,15° statische Kursgenauigkeit über zwei GNSS-Antennen |
InvenSense MPU-6050 | InvenSense (jetzt TDK) | Consumer | Nicht offengelegt (Consumer-Chips veröffentlichen typischerweise keine Bias-Stabilität) | Nicht offengelegt | Sechsachsiger Single-Chip-IMU; der typische Consumer-IMU, der in Smartphones wie dem Nexus 7 verwendet wird |
Xsens vertreibt seine Produkte über Die „Serie“ reicht von der winzigen 1er-Serie über einen einfachen IMU-Ausgang (MTi-610) und ein AHRS mit integrierter Lageregelung (MTi-630) bis hin zu einem vollständig integrierten GNSS/INS-Modell mit RTK-Positionierung (MTi-670/680) – eine große Bandbreite an Leistungsstufen allein innerhalb der 600er-Serie. Die oben genannte MTi-2-Spezifikation ist ein typisches Beispiel für das Datenblatt der IMU-Produktlinie von Xsens. Der BMI088 von Bosch, der auf der CES 2018 vorgestellt wurde, zielt explizit auf Drohnen und Robotik ab. Er nutzt die vibrationsrobuste Gyroskoptechnologie, die Bosch für elektronische Stabilitätssysteme (ESP) in der Automobilindustrie entwickelt hat, und zeichnet sich durch geringe Drift aus, wobei der Temperaturkoeffizient des Offsets (TCO) unter 15 mdps/K bleibt. Der ADIS16500 von Analog Devices vereint einen Sechs-Achsen-Sensor und einen Lageregelungsprozessor in einem einzigen BGA-Modul. Teurer als ein einzelner Chip, spart aber erheblichen Integrationsaufwand. Honeywells HG4930 positioniert sich explizit als „FOG-Klasse (Faseroptik-Gyroskop) in MEMS-Größe und zum MEMS-Preis“ und basiert auf der zwanzigjährigen Erfahrung des Unternehmens mit Trägheitsnavigationssystemen für taktische Anwendungen.
Die Wii-Fernbedienung und der Beginn der MEMS-Beschleunigungsmesser für Endverbraucher
MEMS-Beschleunigungsmesser und -Gyroskope kosten heute nur noch wenige Hundert Yen, doch das Gerät, das ihren festen Platz in der Unterhaltungselektronik endgültig sicherte, war Nintendos Wii-Fernbedienung aus dem Jahr 2006. Nintendo begann die Entwicklung der Wii um 2001, lizenzierte dabei Bewegungssensor-Patente von Gyration Inc. und entschied sich schließlich für den Drei-Achsen-MEMS-Beschleunigungsmesser ADXL330 von Analog Devices. Auch STMicroelectronics war an dem Projekt beteiligt, und Berichten zufolge vergingen von Nintendos erstem Treffen mit dem Unternehmen bis zur Auslieferung des Produkts nur neun Monate. – bemerkenswert schnell. Zweiachsige MEMS-Beschleunigungsmesser gab es zwar schon, doch die Hinzufügung einer dritten Achse stellte eine echte technische Herausforderung dar. Der kommerzielle Erfolg der Wii-Fernbedienung festigte den Trend, MEMS-Inertialsensoren in Massenmarkt-Geräte – sowohl Smartphones als auch Spielekonsolen – zu integrieren.
Das Produkt, das diesen Trend später am besten symbolisierte, war der MPU-6050 von InvenSense. Er war Vorreiter der „Sechs-Achsen-IMU“ – ein Drei-Achsen-Gyroskop und ein Drei-Achsen-Beschleunigungsmesser auf einem einzigen Chip – und wurde auf den Hauptplatinen vieler Smartphones und Tablets verbaut, darunter auch Googles Nexus 7 (2012). Dank seines niedrigen Preises und seiner guten Verfügbarkeit ist er bis heute ein fester Bestandteil der Arduino- und Raspberry-Pi-Community für Hobby-Robotik und Drohnenbau. Auch Projekte für autonome mobile Roboter wie newbot bilden da keine Ausnahme – der Einsatz einer IMU der MPU-6050-Familie für einen ersten Inbetriebnahmetest ist ein üblicher erster Schritt.
Die Unternehmensgeschichte von Xsens Die Geschichte von Xsens ist eine Geschichte für sich. Das Unternehmen wurde im Jahr 2000 von Casper Peeters und Per Slycke im niederländischen Enschede gegründet und erwarb sich einen Namen mit Inertialsensorsystemen für Motion-Capture-Systeme wie „MVN“. 2014 wurde Xsens vom Halbleiterriesen Fairchild Semiconductor übernommen und 2016, nach der Übernahme von Fairchild durch ON Semiconductor, in den Konzern integriert. 2017 akquirierte der Halbleiterhersteller mCube Xsens; 2021 firmierte mCube unter dem Namen Movella, und die Produkte der Marke Xsens werden nun unter dem Dach von Movella vertrieben. Innerhalb von rund zwei Jahrzehnten entwickelte sich das Unternehmen von einem reinen Sensorhersteller zu einem Anbieter von Motion-Capture-, Wearables- und industriellen IoT-Lösungen – allesamt basierend auf Bewegungsdaten.
Im akademischen Bereich wird aktiv an der maschinellen Lernverfahren zur Korrektur der Drift von IMU-Systemen geforscht. Ein Beispiel hierfür ist „AirIMU: Learning Uncertainty Propagation for Inertial Odometry“. (arXiv:2310.04874), veröffentlicht 2023, schlägt vor, die Unsicherheit – die Fehlerfortpflanzung selbst – direkt aus den Rohdaten der IMU zu lernen, um die Genauigkeit der Inertialodometrie zu verbessern. Datengetriebene Ansätze zur IMU-Fehlercharakterisierung, die über klassische, auf der Allan-Varianz basierende Rauschmodelle hinausgehen, sind ein wiederkehrendes Thema auf Robotikkonferenzen der letzten Jahre.
Leistungsbestimmende Parameter
-
Bias-Stabilität: Je kleiner dieser Wert, desto länger kann die Lagebestimmung ohne externe Korrektur durch GNSS oder ähnliche Quellen aufrechterhalten werden (d. h., die Drift akkumuliert sich langsamer). Wie die obige Tabelle zeigt, beträgt der Unterschied zwischen Consumer-Qualität (≥30°/h) und taktischer Qualität (1–10°/h) ein Vielfaches. Dieser Unterschied bestimmt direkt, wie lange die autonome Navigation nach einem GNSS-Ausfall fortgesetzt werden kann.
-
Rauschdichte/Winkel-Random-Walk: Dieser Wert bestimmt direkt die Genauigkeit der Lagebestimmung in vibrationsreichen Umgebungen. Fahrzeuge, Drohnen, Laufroboter. Eine höhere Geräuschdichte erhöht die Wahrscheinlichkeit, dass kurzzeitige Vibrationen fälschlicherweise als tatsächliche Fahrzeugbewegung interpretiert werden, was zu einem erhöhten Schätzfehler führt. Genau diese Komponente identifiziert die Allan-Varianz-Analyse als kurz- bis mittelfristige Fehlerquelle.
-
GNSS-Integration: Für Anwendungen, die sich im Freien über lange Strecken mit hoher Geschwindigkeit bewegen – Fahrzeuge, Drohnen –, ermöglicht die Wahl eines Modells wie dem VectorNav VN-300 oder Xsens MTi-670/680, das GNSS bis hin zur RTK-Positionierung integriert, dem System, die akkumulierte Drift regelmäßig zurückzusetzen und gleichzeitig eine hochpräzise Selbstlokalisierung zu gewährleisten. Bei einem Roboter, der ausschließlich in Innenräumen eingesetzt wird, ist GNSS nicht verfügbar, sodass diese Integrationsfunktion weitgehend irrelevant ist.
-
Umwelt- und Vibrationsfestigkeit: Ein Produkt in taktischer Qualität wie der Honeywell HG4930 arbeitet in einem breiten Temperaturbereich von -54 bis 85 °C. Ähnlich wie beim Bosch BMI088, der für den Einsatz in der Automobilindustrie verwendet wird. Vibrationsrobustheitstechnologie: Bei Anwendungen, die Vibrationen von Drohnenmotoren oder Fahrzeugmotoren ausgesetzt sind, ist das Rauschverhalten unter Vibrationen in der Praxis oft wichtiger als die reine Bias-Stabilitätskennzahl.
-
Abtastrate und Reaktionsfähigkeit: Bei Anwendungen, die eine schnelle Rückkopplungsregelung erfordern, wie z. B. die Flugsteuerung von Drohnen, bestimmt die Ausgaberate der IMU (die VectorNav VN-300 erreicht bis zu 400 Hz) direkt die Reaktionsfähigkeit des Lageregelungsregelkreises.
-
Kosten-Größen-Abwägung: Ein Consumer-Chip wie der MPU-6050 ist für wenige hundert Yen auf wenigen Quadratmillimetern erhältlich, während ein taktisches Produkt wie der HG4930 mehrere Hunderttausend Yen kostet und entsprechend mehr Platz benötigt. Die Wahl einer höheren Qualitätsstufe als die tatsächlich erforderliche Genauigkeit erfordert, ist selten sinnvoll, weder hinsichtlich Kosten, Stromverbrauch noch Platzbedarf.
Quantifizierung der Drift mit der Abtastperiode
Eine Implementierung integriert die kontinuierlichen Zeitgleichungen nicht direkt. Sie aktualisiert Lage, Geschwindigkeit und Position in jeder Abtastperiode \Delta t. Nach Transformation der Beschleunigung in das Navigationssystem und Entfernung der Schwerkraft sei a_k die gemessene Beschleunigung, b_a der Beschleunigungsmesser-Bias und n_{a,k} sein Rauschen. Die einfachste diskrete Aktualisierung ist:
Wenn der Gyro-Bias b_g konstant ist, folgt der Lagefehler \delta\theta\simeq b_g t. Ein Gyro mit einer Bias-Stabilität von 1 Grad/h, das 60 Sekunden lang ohne externe Korrektur betrieben wird, hat daher einen idealisierten Winkelfehler von 1\times(60/3600)=0.0167 Grad. Reale Hardware weist zusätzliche Temperaturänderungen, Nichtorthogonalität und Fehler durch Schwingungsgleichrichtung auf, daher ist diese Berechnung kein garantierter Genauigkeitswert. Die praktische Lehre ist, \Delta t, Temperatur und geschätzten Bias gemeinsam zu protokollieren; andernfalls ein Integrationsprobleme und Sensorfehler können identisch aussehen.
Abbildung – Die Integrationsordnung führt dazu, dass der Bias-Fehler über lange Zeiträume schnell ansteigt. Die Kurven dienen der Veranschaulichung und stellen keine Messwerte eines bestimmten IMU dar.
Gibt ein Gyroskop direkt Roll-, Nick- und Gierwinkel aus?
Es misst die Winkelgeschwindigkeit im Sensorkoordinatensystem.
Die Orientierungsschätzung erfordert Koordinatenbeziehungen, Integration und Bias-Korrektur. ## Referenzen - [Xsens MTi Produktauswahl (Offizielle Xsens-Seite)](https://www.xsens.com/sensor-modules/xsens-mti-product-selector) - [25 Jahre Xsens-Geschichte (Offizielle Xsens/Movella-Seite)](https://www.xsens.com/25year) - [Bosch BMI088 Produktseite (Offizielle Bosch Sensortec-Seite)](https://www.bosch-sensortec.com/en/products/motion-sensors/imus/bmi088) - [Bosch BMI088 Datenblatt (Offizielles Bosch Sensortec PDF)](https://www.bosch-sensortec.com/media/boschsensortec/downloads/product_flyer/bst-bmi088-fl000.pdf) - [Analog Devices ADIS16500 Produktseite](https://www.analog.com/en/products/adis16500.html) - [Honeywell HGuide HG4930 Produktseite](https://www.honeywellaerospace.com/us/en/products-and-services/products/navigation-and-sensors/inertial-measurement-units/hguide-hg4930-mems-inertial-measurement-unit) - [Honeywell HG4930 Fachartikel (Unmanned Systems)](https://www.honeywellaerospace.com/us/en/products-and-services/products/navigation-and-sensors/inertial-measurement-units/hguide-hg4930-mems-inertial-measurement-unit) Technologie)](https://www.unmannedsystemstechnology.com/2025/05/exploring-the-capabilities-of-the-honeywell-hg4930-imu/) - [VectorNav VN-300 Produktseite](https://www.vectornav.com/products/detail/vn-300) - [VectorNav VN-100 Produktseite](https://www.vectornav.com/products/detail/vn-100) - [Definition von „taktischer Qualität“ für eine MEMS-IMU (Analog Devices EngineerZone)](https://ez.analog.com/mems/w/documents/4111/what-does-tactical-grade-mean-for-a-mems-imu) - [Wii-Fernbedienung (Englische Wikipedia, zur Auswahl ADXL330)](https://en.wikipedia.org/wiki/Wii_Remote) - [InvenSense (Englische Wikipedia)](https://en.wikipedia.org/wiki/InvenSense) - [AirIMU: Lernen der Unsicherheitsfortpflanzung für die Inertialodometrie (arXiv:2310.04874)](https://arxiv.org/pdf/2310.04874) - [Allan-Varianzanalyse von MEMS-Gyroskopen (NCBI/PMC)](https://www.ncbi.nlm.nih.gov/pmc/articles/PMC7506677/)
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.