Contents — find the section you need
Uma IMU (Unidade de Medição Inercial) combina um acelerômetro e um giroscópio (sensor de taxa angular) para medir diretamente a aceleração translacional e a velocidade angular rotacional de um veículo. Ao contrário de sensores "exteroceptivos", como câmeras, LiDAR e GNSS — que utilizam alguma fonte de luz externa, sinal de rádio ou ponto de referência —, uma IMU é um sensor "proprioceptivo" totalmente independente. Essa é a sua maior vantagem: ela consegue estimar a atitude e o deslocamento mesmo em ambientes sem nenhuma informação externa, como dentro de um túnel ou em ambientes internos onde o GNSS não chega. É um sensor fundamental usado em praticamente todos os sistemas móveis autônomos — estimativa de atitude em carros autônomos, controle de voo em drones, odometria inercial em sistemas SLAM (localização e mapeamento simultâneos) de robôs — e também está presente em bilhões de dispositivos de consumo, desde a detecção de rotação da tela de smartphones até controles de jogos com movimento.
A IMU é um sensor fundamental usado em praticamente todos os sistemas móveis autônomos — desde a detecção de rotação da tela de smartphones até controles de jogos com movimento.
 Xsens MTi-G (modelo GNSS/INS integrado)
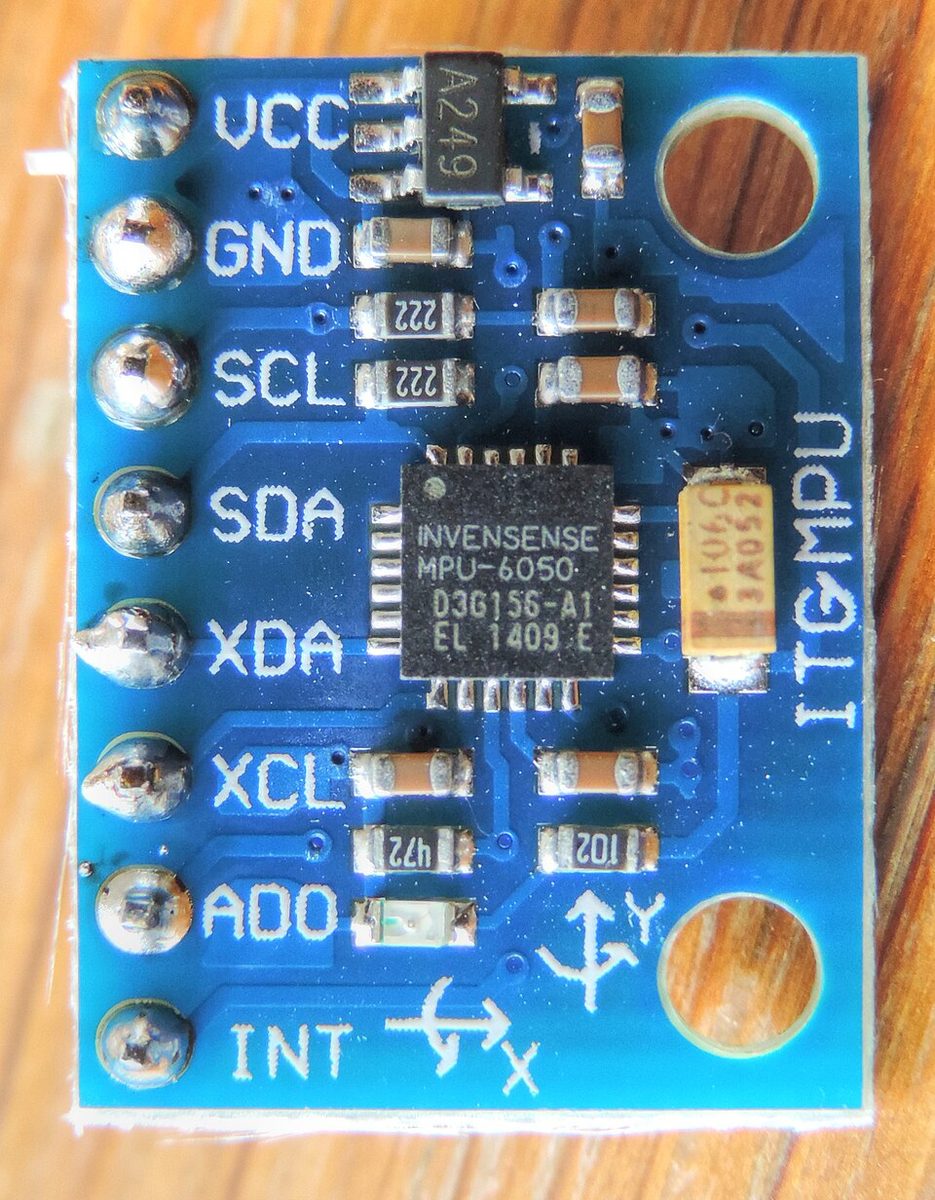 InvenSense MPU-6050 (placa de breakout GY-521)
Imagens: Xsens MTi-G (Kallap85, CC BY-SA 4.0) / GY-521 MPU-6050 Módulo (Nevit Dilmen, CC BY-SA 3.0), Wikimedia Commons. O MPU-6050 é o chip IMU de nível de consumo discutido posteriormente neste artigo.


Princípio: estimativa por integração e deriva como um destino inescapável
Um IMU só pode medir diretamente "taxas de variação" — aceleração e velocidade angular — portanto, recuperar a posição ou a atitude requer a integração desses sinais ao longo do tempo. A integração da velocidade angular \omega(t) resulta no ângulo de atitude \theta(t); a dupla integração da aceleração a(t) resulta na posição p(t).
O problema é que a saída de cada sensor carrega um erro de viés constante b mais ruído aleatório. Se o viés permanecer em um valor constante b, o erro angular resultante cresce linearmente com o tempo t — mas, como o viés de aceleração é integrado duas vezes, o erro de posição resultante cresce com t ao quadrado.
Isso é o que realmente significa "deriva", e é exatamente por isso que uma IMU sozinha não consegue manter uma autolocalização precisa de longa duração: sem correção periódica de uma referência absoluta externa — GNSS, uma câmera ou similar — os erros continuam aumentando. É por isso que uma IMU raramente é implantada sozinha; ela é quase sempre integrada com GNSS/INS ou odometria visual (tipicamente por meio de um filtro de Kalman estendido que prevê com a IMU e corrige com o sensor exteroceptivo).
Como funciona um giroscópio MEMS: diapasões e a força de Coriolis
Quase todos os IMUs produzidos em massa atualmente são baseados em MEMS (sistema microeletromecânico). A estrutura clássica de um giroscópio MEMS é a do "giroscópio vibratório de diapasão": uma massa de prova microscópica gravada em um substrato de silício é acionada para oscilar em uma frequência e amplitude fixas por um conjunto de eletrodos de acionamento. Quando o próprio sensor gira enquanto a massa está oscilando, uma força de Coriolis atua ao longo do eixo ortogonal tanto à direção de acionamento quanto ao eixo de rotação, deslocando ligeiramente a massa de prova nessa direção perpendicular. Os eletrodos de detecção captam esse pequeno deslocamento como uma mudança na capacitância, convertendo-o em um sinal elétrico proporcional à velocidade angular. Os acelerômetros MEMS funcionam com o mesmo princípio básico — uma força externa desloca ligeiramente a massa de prova, e esse deslocamento é lido como uma mudança na capacitância. Diferentemente dos giroscópios mecânicos mais antigos, construídos em torno de rotores giratórios, a única parte móvel de um dispositivo MEMS é uma massa vibratória, o que o torna tão adequado para produção em massa miniaturizada e de baixo custo.
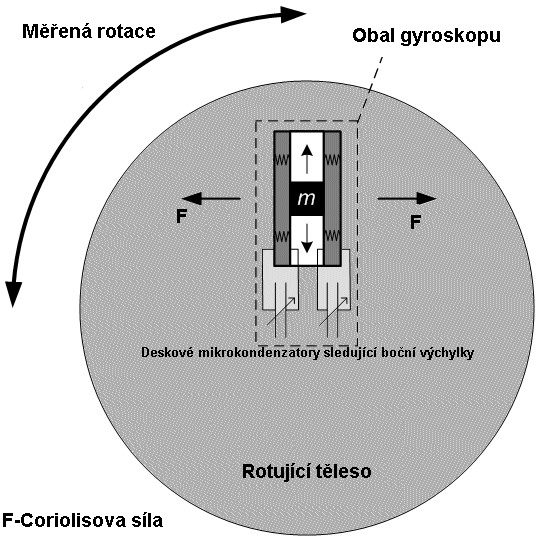
Imagem: Schematic diagrama de um giroscópio MEMS (David Vlachý, CC BY-SA 3.0 / GFDL), Wikimedia Commons. Ilustra a estrutura básica de um giroscópio MEMS de diapasão: a rotação aplicada a uma massa oscilante produz uma força de Coriolis que a desloca ao longo do eixo perpendicular.

Caracterizando o ruído: Variância de Allan
O ruído da IMU não pode ser capturado por um único número — seu caráter muda com a escala de tempo, e múltiplas fontes de erro distintas dominam em diferentes escalas. Em escalas de tempo curtas, o ruído de quantização domina; em escalas de tempo médias, a caminhada aleatória angular (ARW) domina; em escalas de tempo longas, a instabilidade de polarização e a caminhada aleatória de taxa (RRW) dominam. A técnica padrão para separar e caracterizar esses ruídos é a variância de Allan. Análise de variância de Allan, padronizada segundo a norma IEEE-STD-952-1997. O ponto mínimo na curva de variância de Allan representa a "estabilidade do viés durante a operação", um dos valores mais importantes em qualquer ficha técnica de IMU.
Classificações de IMU: de consumidor a estratégico
A precisão exigida varia enormemente de acordo com a aplicação, e a indústria adotou uma escala de classificação aproximada baseada na estabilidade do viés do giroscópio.
| Classificação | Estabilidade do viés do giroscópio | Erro de posição aproximado por hora | Uso típico |
|---|---|---|---|
| Consumidor | ≥30 graus/h | >11.000 km | Smartphones, controladores de jogos, controle de atitude de drones (considerando a disponibilidade de GNSS) |
| Industrial | 10-100 graus/h | 1.100-11.000 km | Robôs industriais, veículos terrestres não tripulados (UGVs), estabilização de câmeras com gimbal |
| Tático | 1-10 graus/h | 110-1.100 km | Navegação inercial para UAVs/UGVs, navegação de backup durante interrupções do GNSS |
| Intermediário | 0,01-1 grau/h | 1,1-110 km | Máquinas agrícolas de precisão, levantamento topográfico de precisão, protótipos de direção autônoma de alta tecnologia |
| Navegação | <0,01 grau/h | <1,1 km | Sistemas de navegação inercial (INS) para aeronaves e navios |
| Estratégico | <0,001 grau/h | <110 m | Navegação de longa duração e sem correção para submarinos e mísseis |
A diferença entre o nível de consumo e o nível tático varia de dezenas a centenas de vezes em termos de estabilidade de viés, e essa diferença se traduz diretamente no preço do produto — desde um chip que custa algumas centenas de ienes até um módulo que custa centenas de milhares de ienes. Para carros autônomos com acesso contínuo ao GNSS, o nível de consumo a industrial geralmente é suficiente; para aplicações onde o GNSS não está disponível Para períodos prolongados — túneis, subterrâneos, condições de campo de batalha — o grau tático ou superior torna-se obrigatório.
Comparando produtos principais por especificação
| Produto | Fabricante | Grau | Estabilidade do viés giroscópico | Estabilidade do viés do acelerômetro | Recurso notável |
|---|---|---|---|---|---|
| Xsens MTi-2 (Série 600) | Xsens (Movella) | Industrial | 6 graus/h | 40 µg | Linha flexível até integração GNSS/INS (MTi-670/680) |
| Bosch BMI088 | Bosch Sensortec | Consumidor a industrial | Menos de 2 graus/h | Não divulgado (derivado de linhagem automotiva) | Alta robustez à vibração, projetado para drones e robótica |
| Analog Devices ADIS16500 | Analog Devices | Industrial a tático | 6,25 graus/h | 16 µg | Seis Eixos e cálculo de atitude integrados em um BGA de 15×15×5mm |
| Honeywell HGuide HG4930 | Honeywell | Tático | 0,25 graus/h | Não divulgado | Precisão de classe FOG (giroscópio de fibra óptica) realizada em formato MEMS, com consumo de energia inferior a 3W |
| VectorNav VN-100 / VN-300 | VectorNav | Industrial a tático | Não divulgado (relatado como saída IMU/AHRS fundida) | Não divulgado | O VN-300 atinge precisão de direção estática de 0,15° por meio de antenas GNSS duplas |
| InvenSense MPU-6050 | InvenSense (agora TDK) | Consumidor | Não divulgado (chips de consumo normalmente não divulgam a estabilidade de polarização) | Não divulgado | IMU de chip único de seis eixos; o arquétipo de IMU de consumo usado em telefones como o Nexus 7 |
A Xsens vende seus produtos por "séries" A gama de produtos abrange desde a pequena Série 1, com uma saída IMU básica (MTi-610), um AHRS com estimativa de atitude integrada (MTi-630) e um modelo completo de integração GNSS/INS que atinge o posicionamento em nível RTK (MTi-670/680) — uma ampla variedade de níveis, mesmo dentro da Série 600. A especificação MTi-2 acima é um exemplo representativo da ficha técnica da linha IMU da Xsens. O BMI088 da Bosch é voltado para drones e robótica, tendo sido anunciado na CES 2018. Ele reaproveita a tecnologia de giroscópio robusta a vibrações que a Bosch aprimorou para sistemas eletrônicos de estabilidade automotiva (ESP e similares), conferindo-lhe uma característica de baixa deriva, onde o coeficiente de temperatura de offset (TCO) permanece abaixo de 15 mdps/K. O ADIS16500 da Analog Devices integra um sensor de seis eixos e um processador de computação de atitude em um único módulo BGA — mais caro que um chip isolado. mas isso economiza muito esforço de integração. O HG4930 da Honeywell se apresenta explicitamente como oferecendo "desempenho de classe FOG (giroscópio de fibra óptica) no tamanho e preço de MEMS", baseado nas duas décadas de experiência da empresa em navegação inercial como um produto de nível tático.
O Wii Remote e o Alvorecer dos Acelerômetros MEMS para o Consumidor
Acelerômetros e giroscópios MEMS agora custam algumas centenas de ienes cada, mas o dispositivo que realmente consolidou seu lugar na eletrônica de consumo foi o Wii Remote da Nintendo, lançado em 2006. A Nintendo começou a desenvolver o Wii por volta de 2001, licenciando patentes de sensores de movimento da Gyration Inc. ao longo do processo, e finalmente optou pelo acelerômetro MEMS de três eixos da Analog Devices, o ADXL330. A STMicroelectronics também esteve envolvida no projeto e, segundo alguns relatos, o desenvolvimento, desde a primeira reunião da Nintendo com a empresa até o lançamento do produto, levou apenas nove meses — um tempo notavelmente curto. Acelerômetros MEMS de dois eixos já existiam na época, mas adicionar um terceiro eixo representava uma dificuldade técnica real. O sucesso comercial do Wii Remote consolidou a tendência de sensores inerciais MEMS serem incorporados em dispositivos de consumo de massa — tanto celulares quanto consoles de jogos.
O produto que melhor simbolizou essa tendência posteriormente foi o MPU-6050 da InvenSense. Ele foi pioneiro no conceito de "IMU de seis eixos" — um giroscópio de três eixos mais um acelerômetro de três eixos fundidos em um único chip — e foi utilizado nas placas-mãe de muitos smartphones e tablets, incluindo o Nexus 7 do Google (2012). Graças ao seu baixo custo e fácil disponibilidade, ele se tornou um componente essencial na comunidade de entusiastas de robótica e construção de drones com Arduino e Raspberry Pi. Projetos individuais de robôs móveis autônomos, como o Newbot, não são exceção — utilizar um IMU da família MPU-6050 para um teste inicial de inicialização é um primeiro passo comum.
A própria história da Xsens é uma história que vale a pena contar por si só. Fundada em Enschede, Holanda, em 2000 por Casper Peeters e Per Slycke, a empresa construiu sua reputação com conjuntos de sensores inerciais para captura de movimento, como o "MVN". Foi adquirida pela gigante de semicondutores Fairchild Semiconductor em 2014 e, posteriormente, passou a fazer parte do grupo ON Semiconductor após a aquisição da Fairchild pela ON em 2016. Em 2017, a fabricante de semicondutores mCube adquiriu a Xsens; a mCube mudou sua marca para Movella em 2021, e os produtos da marca Xsens agora são vendidos sob a marca Movella. Ao longo de aproximadamente duas décadas, a empresa evoluiu de uma fabricante independente de sensores para uma empresa que abrange captura de movimento, wearables e IoT industrial — tudo baseado em "dados de movimento".
No âmbito acadêmico, pesquisas voltadas para a correção da deriva de IMUs independentes por meio de aprendizado de máquina estão em andamento. "AirIMU: Aprendendo a Propagação da Incerteza para Odometria Inercial" (arXiv:2310.04874), publicado em 2023, propõe o aprendizado da incerteza — a propagação do próprio erro — diretamente a partir de dados brutos da IMU para melhorar a precisão da odometria inercial. Abordagens de caracterização de erros da IMU baseadas em dados, que vão além dos modelos clássicos de ruído baseados na variância de Allan, são um tema recorrente em conferências de robótica nos últimos anos.
Parâmetros que determinam o desempenho
- Estabilidade do viés: Quanto menor esse número, mais tempo a estimativa de atitude pode ser mantida sem correção externa do GNSS ou fontes similares (ou seja, quanto mais lenta for a acumulação da deriva). Como mostra a tabela de classificação acima, a diferença entre o nível de consumo (≥30 graus/h) e o nível tático (1-10 graus/h) é de dezenas de vezes, e essa diferença determina diretamente por quanto tempo a navegação autônoma pode continuar após a perda do sinal GNSS.
- Densidade de ruído / caminhada aleatória do ângulo: Isso determina diretamente a precisão da estimativa de atitude em ambientes com muita vibração — veículos, drones, pessoas com pernas. robôs. Uma maior densidade de ruído facilita confundir vibrações momentâneas com o movimento real do veículo, aumentando o erro de estimativa. Este é exatamente o componente que a análise de variância de Allan separa como a fonte de erro em escalas de tempo de curto a médio prazo.
- Se o GNSS está integrado: Para aplicações que se movem ao ar livre por longas distâncias em alta velocidade — veículos, drones — escolher um modelo como o VectorNav VN-300 ou o Xsens MTi-670/680, que integra GNSS até o nível de posicionamento RTK, permite que o sistema redefina periodicamente a deriva acumulada, mantendo a autolocalização de alta precisão. Para um robô que opera apenas em ambientes internos, o GNSS nunca o alcança, portanto, esse recurso de integração perde grande parte de sua utilidade.
- Robustez ambiental e à vibração: Um produto de nível tático como o Honeywell HG4930 opera em uma ampla faixa de temperatura de -54 a 85 °C. Assim como o BMI088 da Bosch, que reaproveita a tecnologia de robustez à vibração de nível automotivo, em aplicações expostas a motores de drones ou A vibração do motor do veículo e o comportamento do ruído sob vibração muitas vezes importam mais na prática do que o valor bruto da estabilidade do viés isoladamente.
- Taxa de amostragem e capacidade de resposta: Para aplicações que necessitam de controle de feedback rápido, como o controle de voo de drones, a taxa de saída da IMU (a VectorNav VN-300 atinge até 400 Hz) determina diretamente a capacidade de resposta do próprio circuito de controle de atitude.
- Relação custo-benefício: Um chip de consumo como o MPU-6050 está disponível por algumas centenas de ienes em poucos milímetros quadrados, enquanto um produto de nível tático como o HG4930 custa na ordem de centenas de milhares de ienes e exige uma área de instalação correspondentemente maior. Escolher um nível muito além do que a precisão realmente requer raramente é racional, seja considerando o custo, o consumo de energia ou o espaço ocupado na montagem.
Quantificando a deriva com o período de amostragem
Uma implementação não integra as equações de tempo contínuo diretamente. Ela atualiza a atitude, a velocidade e a posição a cada período de amostragem. \Delta t . Após transformar a aceleração para o referencial de navegação e remover a gravidade, seja a_k a aceleração medida, b_a o viés do acelerômetro e n_{a,k} o seu ruído. A atualização discreta mais simples é
Se o viés do giroscópio b_g for constante, o erro de atitude segue \delta\theta\simeq b_g t . Um giroscópio com estabilidade de viés de 1 grau/h, deixado sem correção externa por 60 segundos, tem, portanto, um erro angular idealizado de 1\times(60/3600)=0.0167 graus. O hardware real adiciona variações de temperatura, não ortogonalidade e erro de retificação de vibração, portanto, este cálculo não é um valor de precisão garantido. A lição prática é registrar \Delta t , temperatura e viés estimado juntos; caso contrário, um problema de integração e uma falha do sensor podem parecer idênticos.
Figura — A ordem de integração faz com que o erro de viés cresça rapidamente em intervalos longos. As curvas são explicativas, não medições de uma IMU específica.
Um giroscópio fornece diretamente rotação, inclinação e guinada?
Ele mede a velocidade angular no referencial do sensor. A estimativa de orientação requer relações de coordenadas, integração e tratamento de viés.
Referências
- Seletor de produtos Xsens MTi (oficial da Xsens)
- Histórico de 25 anos da Xsens (oficial da Xsens/Movella)
- Página do produto Bosch BMI088 (oficial da Bosch Sensortec)
- Ficha técnica do Bosch BMI088 (PDF oficial da Bosch Sensortec)
- Página do produto Analog Devices ADIS16500
- Página do produto Honeywell HGuide HG4930
- [Artigo sobre o Honeywell HG4930] Tecnologia de Sistemas Não Tripulados
- Página do produto VectorNav VN-300
- Página do produto VectorNav VN-100
- Definição de "nível tático" para uma IMU MEMS (Analog Devices EngineerZone)
- Controle remoto Wii (Wikipedia em inglês, na seleção ADXL330)
- InvenSense (Wikipedia em inglês)
- AirIMU: Aprendendo a Propagação da Incerteza para Odometria Inercial (arXiv:2310.04874)
- Análise de variância de Allan de giroscópios MEMS (NCBI/PMC)
Comentários
Entre na sua conta para continuar.
Ainda não há dados.