Contents — find the section you need
Un'IMU (Unità di Misura Inerziale) combina un accelerometro e un giroscopio (sensore di velocità angolare) per misurare direttamente l'accelerazione traslazionale e la velocità angolare di rotazione di un veicolo. A differenza dei sensori "esterocettivi" come telecamere, LiDAR e GNSS, che si basano su una fonte di luce esterna, un segnale radio o un punto di riferimento, un'IMU è un sensore "propriocettivo" completamente autonomo. Questo è il suo punto di forza principale: può continuare a stimare l'assetto e lo spostamento anche in ambienti privi di informazioni esterne, come all'interno di una galleria o in ambienti chiusi dove il segnale GNSS non arriva. È un sensore fondamentale utilizzato in quasi tutti i sistemi mobili autonomi: dalla stima dell'assetto nelle auto a guida autonoma, al controllo di volo nei droni, all'odometria inerziale all'interno del sistema SLAM (localizzazione e mappatura simultanea) di un robot. È inoltre integrato in miliardi di dispositivi di consumo, dal rilevamento della rotazione dello schermo degli smartphone ai controller di gioco con controllo del movimento.
 Xsens MTi-G (modello GNSS/INS integrato)
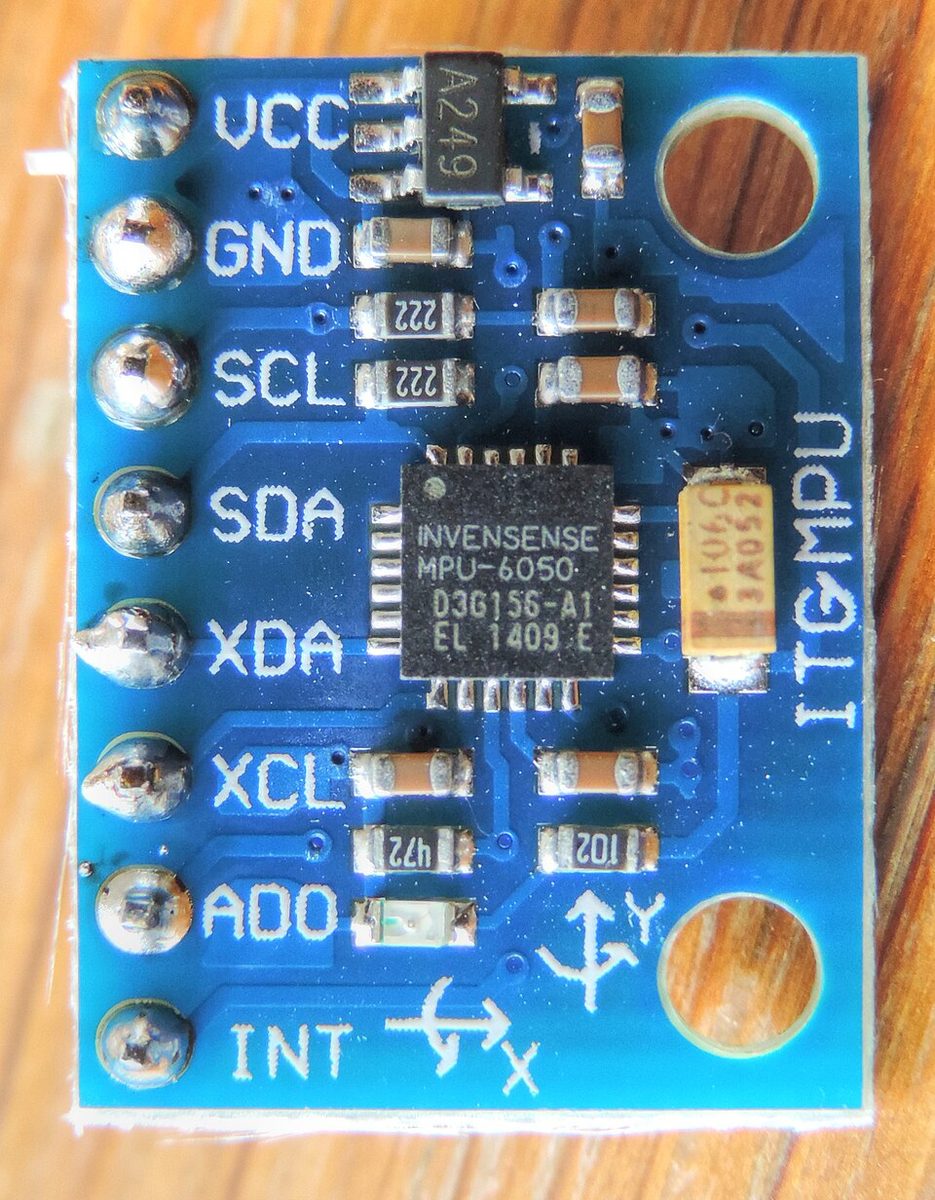 InvenSense MPU-6050 (scheda breakout GY-521)
Immagini: Xsens MTi-G (Kallap85, CC BY-SA 4.0) / GY-521 Modulo MPU-6050 (Nevit Dilmen, CC BY-SA 3.0), Wikimedia Commons. L'MPU-6050 è il chip IMU di livello consumer di cui si parlerà più avanti in questo articolo.


Principio: stima tramite integrazione e deriva come destino inevitabile
Un IMU può misurare direttamente solo i "tassi di variazione" — accelerazione e velocità angolare — quindi per ricostruire la posizione o l'assetto è necessario integrare questi segnali nel tempo. L'integrazione della velocità angolare \omega(t) fornisce l'angolo di assetto \theta(t); la doppia integrazione dell'accelerazione a(t) fornisce la posizione p(t).
Il problema è che l'uscita di ogni sensore presenta un errore di polarizzazione costante b più rumore casuale. Se il bias rimane a un valore costante b , l'errore angolare risultante cresce linearmente con il tempo t — ma poiché il bias di accelerazione è integrato due volte, l'errore di posizione risultante cresce con t al quadrato.
Questo è ciò che rappresenta realmente la "deriva", ed è esattamente il motivo per cui un IMU da solo non può garantire un'autolocalizzazione accurata per lunghi periodi: senza una correzione periodica da un riferimento assoluto esterno — GNSS, una telecamera o simili — gli errori continuano ad aumentare. Ecco perché un IMU viene raramente utilizzato da solo; è quasi sempre integrato con GNSS/INS o con l'odometria visiva (tipicamente tramite un filtro di Kalman esteso che effettua la previsione con l'IMU e corregge con il sensore esterocettivo).
Come funziona un giroscopio MEMS: diapason e forza di Coriolis
Quasi tutti i sistemi IMU prodotti in serie oggi sono basati su tecnologia MEMS (sistemi microelettromeccanici). La struttura classica di un giroscopio MEMS è quella del "giroscopio vibratorio a diapason": una massa di prova microscopica incisa su un substrato di silicio viene fatta oscillare a una frequenza e ampiezza fisse da una serie di elettrodi di azionamento. Quando il sensore ruota mentre la massa oscilla, una forza di Coriolis agisce lungo l'asse ortogonale sia alla direzione di azionamento che all'asse di rotazione, spostando leggermente la massa di prova in quella direzione perpendicolare. Gli elettrodi di rilevamento captano questo piccolo spostamento come una variazione di capacità, convertendolo in un segnale elettrico proporzionale alla velocità angolare. Gli accelerometri MEMS funzionano secondo lo stesso principio di base: una forza esterna sposta leggermente la massa di prova e tale spostamento viene letto come una variazione di capacità. A differenza dei giroscopi meccanici tradizionali, basati su rotori rotanti, l'unica parte mobile di un dispositivo MEMS è una massa vibrante, ed è proprio questa caratteristica a renderlo così adatto alla produzione di massa miniaturizzata a basso costo.
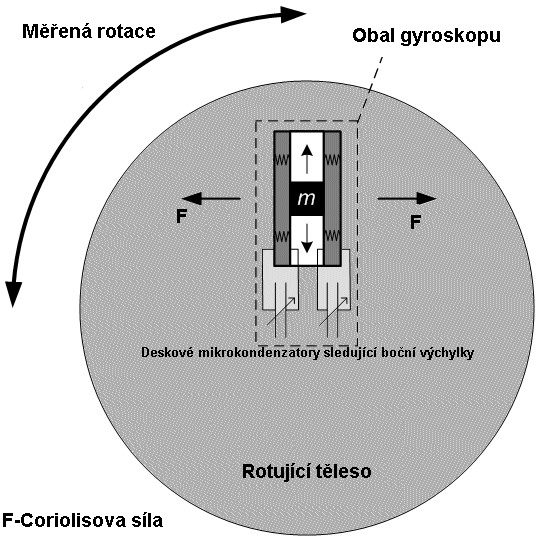
Immagine: Schematic schema di un giroscopio MEMS (David Vlachý, CC BY-SA 3.0 / GFDL), Wikimedia Commons. Illustra la struttura base di un giroscopio MEMS a diapason: la rotazione applicata a una massa oscillante produce una forza di Coriolis che la sposta lungo l'asse perpendicolare.

Caratterizzazione del rumore: varianza di Allan
Il rumore dell'IMU non può essere catturato da un singolo numero: la sua natura cambia con la scala temporale e diverse fonti di errore distinte dominano a scale diverse. A brevi scale temporali, domina il rumore di quantizzazione; a medie scale temporali, domina il random walk angolare (ARW); a lunghe scale temporali, dominano l'instabilità del bias e il random walk di velocità (RRW). La tecnica standard per La separazione e la caratterizzazione di questi parametri avviene tramite l'analisi della varianza di Allan, standardizzata secondo lo standard IEEE-STD-952-1997. Il punto minimo sulla curva della varianza di Allan rappresenta la "stabilità del bias in esecuzione", uno dei valori più importanti in qualsiasi datasheet di un'IMU.
Classi di IMU: dal consumer allo strategico
La precisione richiesta varia enormemente a seconda dell'applicazione e l'industria ha adottato una scala di classificazione approssimativa basata sulla stabilità del bias del giroscopio.
| Classe | Stabilità del bias del giroscopio | Errore di posizione approssimativo per ora | Utilizzo tipico |
|---|---|---|---|
| Consumer | ≥30 gradi/h | >11.000 km | Smartphone, controller di gioco, controllo dell'assetto dei droni (supponendo la disponibilità del GNSS) |
| Industriale | 10-100 gradi/h | 1.100-11.000 km | Robot industriali, UGV, Stabilizzazione gimbal della telecamera |
Tattico | 1-10 gradi/h | 110-1.100 km | Navigazione inerziale per UAV/UGV, navigazione di backup in caso di interruzioni del GNSS |
Intermedio | 0,01-1 gradi/h | 1,1-110 km | Macchine per l'agricoltura di precisione, rilievi di precisione, prototipi di guida autonoma di fascia alta |
Navigazione | <0,01 gradi/h | <1,1 km | Sistemi di navigazione inerziale (INS) per aerei e navi |
Strategico | <0,001 gradi/h | <110 m | Navigazione non corretta a lungo termine per sottomarini e missili |
Il divario tra la qualità consumer e quella tattica si estende da decine a centinaia di volte in termini di stabilità del bias, e questo divario si traduce direttamente nel prezzo del prodotto: da un chip che costa poche centinaia di yen a un modulo che costa centinaia di migliaia di yen. Per le auto a guida autonoma con stabilizzazione continua L'accesso GNSS, di livello consumer-industriale, è spesso sufficiente; per applicazioni in cui il GNSS non è disponibile per periodi prolungati (gallerie, ambienti sotterranei, condizioni di campo di battaglia), diventa indispensabile un livello tattico o superiore.
Confronto dei prodotti chiave per specifiche
| Prodotto | Produttore | Livello | Stabilità del bias del giroscopio | Stabilità del bias dell'accelerometro | Caratteristica principale |
|---|---|---|---|---|---|
| Xsens MTi-2 (Serie 600) | Xsens (Movella) | Industriale | 6°/h | 40 µg | Gamma flessibile fino all'integrazione GNSS/INS (MTi-670/680) |
| Bosch BMI088 | Bosch Sensortec | Consumer-industriale | Inferiore a 2°/h | Non divulgato (derivato da una linea di prodotti di livello automobilistico) | Elevata robustezza alle vibrazioni, progettato per droni e robotica |
| Analog Devices ADIS16500 | Analog Devices | Da industriale a tattico | 6,25 gradi/h | 16 µg | Sei assi più calcolo dell'assetto racchiusi in un BGA da 15×15×5 mm |
| Honeywell HGuide HG4930 | Honeywell | Tattico | 0,25 gradi/h | Non divulgato | Precisione di classe FOG (giroscopio a fibra ottica) realizzata in formato MEMS, con un consumo energetico inferiore a 3 W |
| VectorNav VN-100 / VN-300 | VectorNav | Da industriale a tattico | Non divulgato (riportato come output IMU/AHRS fuso) | Non divulgato | Il VN-300 raggiunge una precisione di rotta statica di 0,15° tramite doppie antenne GNSS |
| InvenSense MPU-6050 | InvenSense (ora TDK) | Consumer | Non divulgato (i chip consumer in genere non pubblicano la stabilità del bias) | Non divulgato | IMU a sei assi su singolo chip; il IMU di consumo archetipica utilizzata in telefoni come il Nexus 7 |
Xsens vende i suoi prodotti per "serie", che spaziano dalla minuscola Serie 1, a una semplice uscita IMU (MTi-610), a un AHRS con stima dell'assetto integrata (MTi-630) e a un modello con integrazione GNSS/INS completa che raggiunge il posizionamento a livello RTK (MTi-670/680) — un'ampia gamma di livelli anche all'interno della sola Serie 600. Le specifiche dell'MTi-2 sopra riportate sono un esempio rappresentativo della scheda tecnica della linea IMU di Xsens. Il BMI088 di Bosch si rivolge apertamente a droni e robotica, essendo stato annunciato al CES 2018. Riadatta la tecnologia del giroscopio robusta alle vibrazioni che Bosch ha perfezionato per i sistemi di stabilità elettronica automobilistici (ESP e simili), conferendogli una caratteristica di bassa deriva in cui il coefficiente di temperatura di offset (TCO) rimane inferiore a 15 mdps/K. L'ADIS16500 di Analog Devices racchiude un Sensore a sei assi e processore per il calcolo dell'assetto in un singolo modulo BGA: più costoso di un chip nudo, ma consente di risparmiare molto tempo nell'integrazione. L'HG4930 di Honeywell si pubblicizza esplicitamente come un dispositivo in grado di offrire "prestazioni di classe FOG (giroscopio a fibra ottica) in dimensioni e prezzo MEMS", basandosi sull'esperienza ventennale dell'azienda nella navigazione inerziale come prodotto di livello tattico.
Il telecomando Wii e l'alba degli accelerometri MEMS per il mercato consumer
Gli accelerometri e i giroscopi MEMS oggi costano poche centinaia di yen ciascuno, ma il dispositivo che ha davvero consolidato il loro posto nell'elettronica di consumo è stato il telecomando Wii di Nintendo, rilasciato nel 2006. Nintendo iniziò a sviluppare il Wii intorno al 2001, acquisendo nel frattempo brevetti di rilevamento del movimento da Gyration Inc., e alla fine optò per l'accelerometro MEMS a tre assi di Analog Devices, l'ADXL330. STMicroelectronics era Anche Nintendo è stata coinvolta nel progetto e, secondo alcune fonti, lo sviluppo è durato dal primo incontro di Nintendo con l'azienda alla spedizione del prodotto in soli nove mesi, un tempo davvero notevole. Gli accelerometri MEMS a due assi esistevano già all'epoca, ma l'aggiunta di un terzo asse ha comportato notevoli difficoltà tecniche. Il successo commerciale del telecomando Wii ha consolidato la tendenza all'integrazione di sensori inerziali MEMS nei dispositivi di consumo di massa, come telefoni e console di gioco.
Il prodotto che in seguito ha meglio simboleggiato questa tendenza è stato l'MPU-6050 di InvenSense. Ha introdotto per primo l'"IMU a sei assi", un giroscopio a tre assi e un accelerometro a tre assi fusi su un singolo chip, ed è stato utilizzato sulle schede madri di molti smartphone e tablet, incluso il Nexus 7 di Google (2012). Grazie al suo basso costo e alla facile reperibilità, è rimasto un elemento fondamentale nella comunità di appassionati di robotica e costruzione di droni che utilizzano Arduino e Raspberry Pi. Progetti individuali di robot mobili autonomi come Newbot non fanno eccezione: puntando a un L'utilizzo di un'IMU della famiglia MPU-6050 per un test di avvio iniziale è un primo passo comune.
La storia aziendale di Xsens è una storia che merita di essere raccontata a sé stante. Fondata a Enschede, nei Paesi Bassi, nel 2000 da Casper Peeters e Per Slycke, l'azienda si è costruita una reputazione con suite di sensori inerziali per la motion capture, come "MVN". È stata acquisita dal gigante dei semiconduttori Fairchild Semiconductor nel 2014, per poi entrare a far parte di ON Semiconductor quando ON ha acquisito Fairchild nel 2016. Nel 2017, il produttore di semiconduttori mCube ha acquisito Xsens; mCube si è rinominata Movella nel 2021 e i prodotti del marchio Xsens sono ora venduti sotto l'ombrello di Movella. In circa due decenni, l'azienda si è evoluta da produttore di sensori indipendente a un'azienda che spazia dalla motion capture ai dispositivi indossabili e all'IoT industriale, il tutto basato sui "dati di movimento".
Sul fronte accademico, la ricerca mirata alla correzione basata sull'apprendimento automatico di La deriva dell'IMU standalone è attiva. "AirIMU: Learning Uncertainty Propagation for Inertial Odometry" (arXiv:2310.04874), pubblicato nel 2023, propone di apprendere l'incertezza – la propagazione dell'errore stesso – direttamente dai dati grezzi dell'IMU per migliorare la precisione dell'odometria inerziale. Gli approcci di caratterizzazione dell'errore dell'IMU basati sui dati, che vanno oltre i classici modelli di rumore basati sulla varianza di Allan, sono un tema ricorrente riportato continuamente nelle conferenze di robotica negli ultimi anni.
Parametri che determinano le prestazioni
- Stabilità del bias: minore è questo valore, più a lungo la stima dell'assetto può essere mantenuta senza correzioni esterne da GNSS o fonti simili (ovvero, più lentamente si accumula la deriva). Come mostra la tabella di valutazione sopra, il divario tra la categoria consumer (≥30 gradi/h) e la categoria tattica (1-10 gradi/h) è di decine di volte, e tale divario determina direttamente per quanto tempo la navigazione autonoma può continuare una volta GNSS perso
- Densità di rumore / andamento casuale dell'angolo: questo determina direttamente la precisione della stima dell'assetto in ambienti con forti vibrazioni, come veicoli, droni e robot a gambe. Una maggiore densità di rumore rende più facile confondere le vibrazioni momentanee con il movimento reale del veicolo, aumentando l'errore di stima. Questa è esattamente la componente che l'analisi della varianza di Allan separa come fonte di errore a breve-medio termine.
- Integrazione del GNSS: per applicazioni che si muovono all'aperto su lunghe distanze ad alta velocità, come veicoli e droni, la scelta di un modello come VectorNav VN-300 o Xsens MTi-670/680, che integra il GNSS fino al livello di posizionamento RTK, consente al sistema di reimpostare periodicamente la deriva accumulata mantenendo un'elevata precisione di autolocalizzazione. Per un robot che opera solo in ambienti interni, il GNSS non lo raggiunge mai, quindi questa funzionalità di integrazione perde gran parte della sua utilità.
- Robustezza ambientale e alle vibrazioni: un prodotto di livello tattico come Honeywell L'HG4930 opera in un ampio intervallo di temperatura da -54 a 85 °C. Come per il BMI088 di Bosch, che riutilizza la tecnologia di robustezza alle vibrazioni di livello automobilistico, nelle applicazioni esposte alle vibrazioni del motore del drone o del motore del veicolo, il comportamento del rumore sotto vibrazione è spesso più importante nella pratica rispetto al solo valore grezzo di stabilità del bias.
- Frequenza di campionamento e reattività: Per le applicazioni che necessitano di un controllo di feedback rapido, come il controllo di volo del drone, la frequenza di uscita dell'IMU (il VectorNav VN-300 raggiunge fino a 400 Hz) determina direttamente la reattività del circuito di controllo dell'assetto stesso.
- Compromesso costo-dimensioni: Un chip di consumo come l'MPU-6050 è disponibile per poche centinaia di yen in pochi millimetri quadrati, mentre un prodotto di livello tattico come l'HG4930 costa centinaia di migliaia di yen e richiede un ingombro corrispondentemente maggiore. Scegliere un livello di precisione ben oltre quello effettivamente richiesto è raramente razionale, sia che venga giudicato da costo, consumo energetico o ingombro di montaggio
Quantificazione della deriva con il periodo di campionamento
Un'implementazione non integra direttamente le equazioni a tempo continuo. Aggiorna assetto, velocità e posizione a ogni periodo di campionamento \Delta t. Dopo aver trasformato l'accelerazione nel sistema di riferimento di navigazione e aver rimosso la gravità, sia a_k l'accelerazione misurata, b_a il bias dell'accelerometro e n_{a,k} il suo rumore. L'aggiornamento discreto più semplice è:
Se il bias del giroscopio b_g è costante, l'errore di assetto segue \delta\theta\simeq b_g t. Un giroscopio con una stabilità del bias di 1 deg/h, lasciato senza correzione esterna per 60 secondi, ha quindi un errore angolare idealizzato di 1\times(60/3600)=0.0167 gradi. L'hardware reale aggiunge variazioni di temperatura, non ortogonalità ed errore di rettifica delle vibrazioni, quindi questo calcolo non garantisce un'accuratezza precisa. La lezione pratica è di logaritmare insieme \Delta t, la temperatura e il bias stimato; altrimenti un problema di integrazione e un guasto del sensore possono sembrare identici.
Figura: l'ordine di integrazione fa sì che l'errore di bias cresca rapidamente su intervalli lunghi. Le curve sono esplicative, non rappresentano misurazioni di una particolare IMU.
Un giroscopio emette direttamente i valori di rollio, beccheggio e imbardata?
Misura la velocità angolare nel sistema di riferimento del sensore.
La stima dell'orientamento richiede relazioni tra coordinate, integrazione e gestione del bias.Riferimenti
- Selettore prodotti Xsens MTi (Xsens ufficiale)
- Storia di 25 anni di Xsens (Xsens/Movella ufficiale)
- Pagina prodotto Bosch BMI088 (Bosch Sensortec ufficiale)
- Scheda tecnica Bosch BMI088 (PDF ufficiale Bosch Sensortec)
- Pagina prodotto Analog Devices ADIS16500
- Pagina prodotto Honeywell HGuide HG4930
- Honeywell Articolo di approfondimento HG4930 (Tecnologia dei sistemi senza pilota)
- Pagina del prodotto VectorNav VN-300
- Pagina del prodotto VectorNav VN-100
- Definizione di "grado tattico" per un IMU MEMS (Analog Devices EngineerZone)
- Telecomando Wii (Wikipedia in inglese, sulla selezione ADXL330)
- InvenSense (Wikipedia in inglese)
- AirIMU: Apprendimento della propagazione dell'incertezza per l'odometria inerziale (arXiv:2310.04874)
- Analisi della varianza di Allan dei giroscopi MEMS (NCBI/PMC)
-
Commenti
Accedi per continuare.
Nessun dato disponibile.