Contents — find the section you need
Une centrale inertielle (IMU) combine un accéléromètre et un gyroscope (capteur de vitesse angulaire) pour mesurer directement l'accélération de translation et la vitesse angulaire de rotation d'un véhicule. Contrairement aux capteurs « extéroceptifs » tels que les caméras, les LiDAR et les GNSS — qui utilisent tous une source lumineuse, un signal radio ou un repère externe —, une IMU est un capteur « proprioceptif » entièrement autonome. C'est là son principal atout : elle peut estimer l'attitude et le déplacement même dans des environnements dépourvus d'informations externes, comme à l'intérieur d'un tunnel ou dans des espaces clos où le GNSS ne fonctionne pas. C'est un capteur fondamental utilisé dans presque tous les systèmes mobiles autonomes — estimation d'attitude dans les voitures autonomes, pilotage des drones, odométrie inertielle dans le système SLAM (localisation et cartographie simultanées) d'un robot — et elle est également intégrée à des milliards d'appareils grand public, de la détection de la rotation de l'écran des smartphones aux manettes de jeux à commande gestuelle.
 Xsens MTi-G (modèle GNSS/INS intégré)
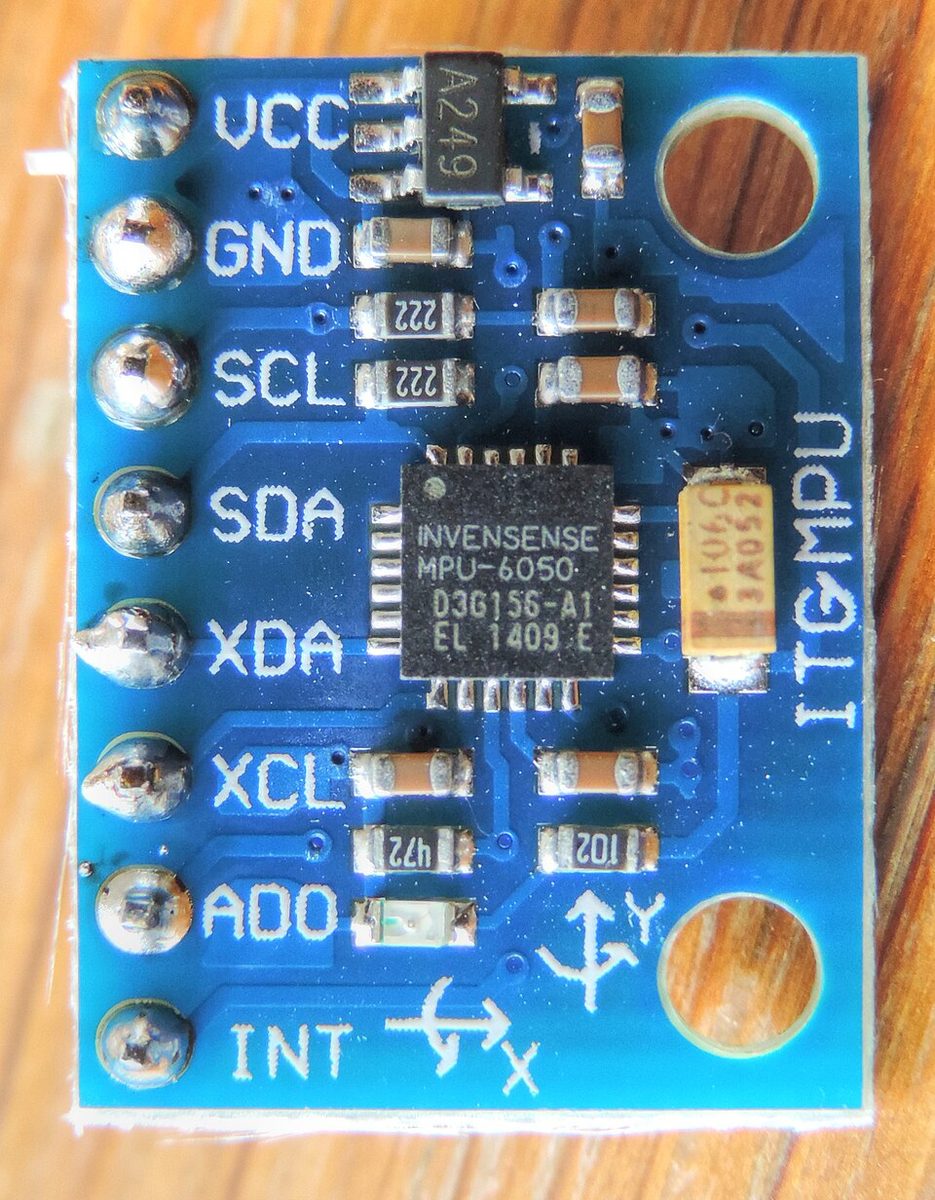 InvenSense MPU-6050 (carte d'extension GY-521)
Images : Xsens MTi-G (Kallap85, CC BY-SA 4.0) / GY-521 Module MPU-6050 (Nevit Dilmen, CC BY-SA 3.0), Wikimedia Commons. La puce MPU-6050 est la centrale inertielle grand public dont il sera question plus loin dans cet article.


Principe : estimation par intégration et dérive inévitable
Une centrale inertielle ne peut mesurer directement que les « taux de variation » (accélération et vitesse angulaire). Par conséquent, la détermination de la position ou de l’attitude nécessite l’intégration de ces signaux dans le temps. L’intégration de la vitesse angulaire \omega(t) donne l’angle d’attitude \theta(t) ; la double intégration de l’accélération a(t) donne la position p(t).
Le problème est que le signal de sortie de chaque capteur comporte une erreur de biais constante b ainsi qu’un bruit aléatoire. Si le biais reste constant (b), l'erreur angulaire résultante croît linéairement avec le temps (t). Cependant, comme le biais d'accélération est doublement intégré, l'erreur de position résultante croît au carré (t).
(
Voilà ce qu'est réellement la « dérive », et c'est précisément pourquoi une centrale inertielle (IMU) seule ne peut assurer une autolocalisation précise sur une longue durée : sans correction périodique par une référence absolue externe (GNSS, caméra ou équivalent), les erreurs ne cessent de croître. C'est pourquoi une IMU est rarement utilisée seule ; elle est presque toujours combinée à un système GNSS/INS ou à une odométrie visuelle (généralement via un filtre de Kalman étendu qui prédit avec l'IMU et corrige avec le capteur extéroceptif).
Fonctionnement d'un gyroscope MEMS : diapasons et force de Coriolis
La quasi-totalité des centrales inertielles (IMU) produites en série aujourd'hui sont basées sur la technologie MEMS (système micro-électro-mécanique). La structure classique d'un gyroscope MEMS est celle du « gyroscope vibratoire à diapason » : une masse d'épreuve microscopique, gravée sur un substrat de silicium, est mise en oscillation à une fréquence et une amplitude fixes par un ensemble d'électrodes d'excitation. Lorsque le capteur lui-même tourne pendant l'oscillation de la masse, une force de Coriolis agit le long de l'axe perpendiculaire à la fois à la direction d'excitation et à l'axe de rotation, déplaçant légèrement la masse d'épreuve dans cette direction. Les électrodes de détection captent ce minuscule déplacement sous forme de variation de capacité, qu'elles convertissent en un signal électrique proportionnel à la vitesse angulaire. Les accéléromètres MEMS fonctionnent selon le même principe : une force extérieure déplace légèrement la masse d'épreuve, et ce déplacement est mesuré par une variation de capacité. Contrairement aux gyroscopes mécaniques classiques construits autour de rotors rotatifs, un dispositif MEMS ne comporte comme seule pièce mobile qu'une masse vibrante, ce qui le rend particulièrement adapté à une production de masse miniaturisée et à faible coût.
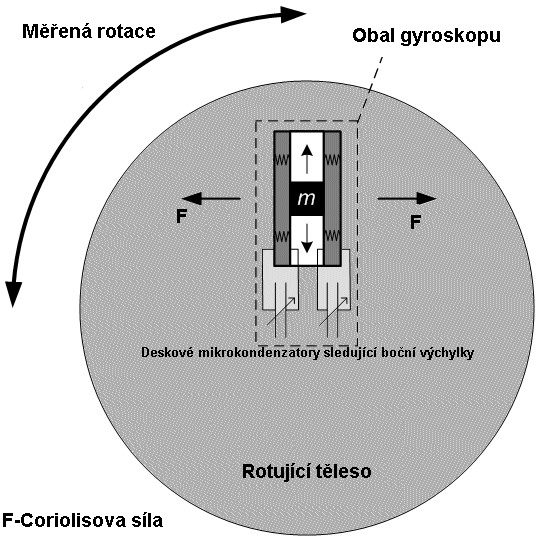
Image : Schematic schéma d'un gyroscope MEMS (David Vlachý, CC BY-SA 3.0 / GFDL), Wikimedia Commons. Illustre la structure de base d'un gyroscope MEMS à diapason : la rotation appliquée à une masse oscillante produit une force de Coriolis qui la déplace le long de l'axe perpendiculaire.

Caractérisation du bruit : variance d'Allan
Le bruit de l'IMU ne peut être décrit par une seule valeur numérique ; ses caractéristiques varient selon l'échelle de temps, et plusieurs sources d'erreur distinctes prédominent à différentes échelles. À court terme, le bruit de quantification est prédominant ; à moyen terme, c'est la marche aléatoire angulaire (ARW) qui prédomine ; à long terme, ce sont l'instabilité du biais et la marche aléatoire de vitesse (RRW) qui prédominent. La technique standard pour les séparer et les caractériser est l'analyse de la variance d'Allan, normalisée sous la référence 2007. IEEE-STD-952-1997. Le point minimum de la courbe de variance d'Allan correspond à la « stabilité du biais en fonctionnement », l'une des caractéristiques les plus importantes de toute fiche technique d'IMU.
Classements d'IMU : du grand public au stratégique
La précision requise varie énormément selon l'application, et l'industrie s'est accordée sur une échelle de classification approximative basée sur la stabilité du biais du gyroscope.
| Classement | Stabilité du biais du gyroscope | Erreur de position approximative par heure | Utilisation typique |
|---|---|---|---|
| Grand public | ≥ 30 °/h | > 11 000 km | Smartphones, manettes de jeux, contrôle d'attitude de drones (avec GNSS) |
| Industriel | 10-100 °/h | 1 100-11 000 km | Robots industriels, véhicules terrestres sans pilote (UGV), stabilisation de caméra sur nacelle |
| Tactique | 1-10 °/h | 110-1 100 km | Navigation inertielle pour drones/véhicules terrestres sans pilote (UAV/UGV), navigation de secours en cas de panne GNSS |
| Intermédiaire | 0,01-1 deg/h | 1,1-110 km | Machines agricoles de précision, topographie de précision, prototypes de véhicules autonomes haut de gamme |
| Navigation | < 0,01 deg/h | < 1,1 km | Systèmes de navigation inertielle (INS) pour aéronefs et navires |
| Stratégique | < 0,001 deg/h | < 110 m | Navigation non corrigée de longue durée pour sous-marins et missiles |
L'écart de stabilité du biais entre les systèmes grand public et les systèmes tactiques est considérable, de plusieurs dizaines à plusieurs centaines de fois. Cet écart se répercute directement sur le prix : de quelques centaines de yens pour une puce à plusieurs centaines de milliers de yens pour un module. Pour les véhicules autonomes bénéficiant d'un accès GNSS continu, les systèmes grand public à industriels sont souvent suffisants. En revanche, pour les applications où le GNSS est indisponible pendant de longues périodes (tunnels, milieux souterrains, champs de bataille, etc.), Une qualité tactique ou supérieure devient obligatoire.
Comparaison des produits clés par spécifications
| Produit | Fabricant | Qualité | Stabilité du biais du gyroscope | Stabilité du biais de l'accéléromètre | Caractéristique notable |
|---|---|---|---|---|---|
| Xsens MTi-2 (Série 600) | Xsens (Movella) | Industriel | 6 deg/h | 40 µg | Gamme flexible jusqu'à l'intégration GNSS/INS (MTi-670/680) |
| Bosch BMI088 | Bosch Sensortec | Grand public à industriel | Moins de 2 deg/h | Non divulgué (dérivé de la gamme automobile) | Grande robustesse aux vibrations, conçu pour les drones et la robotique |
| Analog Devices ADIS16500 | Analog Devices | Industriel à tactique | 6,25 deg/h | 16 µg | Six axes et calcul d'attitude intégrés Boîtier BGA 15×15×5 mm |
| Honeywell HGuide HG4930 | Honeywell | Tactique | 0,25°/h | Non divulgué | Précision équivalente à celle d'un gyroscope à fibre optique (FOG) sous forme MEMS, consommation inférieure à 3 W |
| VectorNav VN-100 / VN-300 | VectorNav | Industrie/Tactique | Non divulgué (signalé comme sortie IMU/AHRS fusionnée) | Non divulgué | Le VN-300 atteint une précision de cap statique de 0,15° grâce à deux antennes GNSS |
| InvenSense MPU-6050 | InvenSense (désormais TDK) | Grand public | Non divulgué (la stabilité de polarisation des puces grand public n'est généralement pas publiée) | Non divulgué | IMU monopuce à six axes ; l'IMU grand public archétypale utilisé dans des téléphones comme le Nexus 7 |
Xsens commercialise ses produits par « série », allant de la minuscule série 1 à une gamme plus étendue. La gamme Xsens propose une grande variété de modèles, allant de la simple sortie IMU (MTi-610) à un système AHRS avec estimation d'attitude intégrée (MTi-630), en passant par un modèle d'intégration GNSS/INS complet atteignant le niveau de positionnement RTK (MTi-670/680). La spécification MTi-2, présentée ci-dessus, est un exemple représentatif de la fiche technique de la gamme IMU de Xsens. Le BMI088 de Bosch, annoncé au CES 2018, cible ouvertement les drones et la robotique. Il réutilise la technologie de gyroscope robuste aux vibrations que Bosch a perfectionnée pour les systèmes de stabilité électronique automobiles (ESP, etc.), ce qui lui confère une faible dérive avec un coefficient de température de décalage (TCO) inférieur à 15 mdps/K. L'ADIS16500 d'Analog Devices intègre un capteur six axes et un processeur de calcul d'attitude dans un seul module BGA. Plus cher qu'une puce nue, il simplifie considérablement l'intégration. Le HG4930 d'Honeywell se présente explicitement comme offrant des performances équivalentes à celles d'un gyroscope à fibre optique (FOG), dans un format et à un prix MEMS, s'appuyant sur les vingt ans d'expertise de l'entreprise en navigation inertielle pour applications tactiques.
La télécommande Wii et l'avènement des accéléromètres MEMS grand public
Les accéléromètres et gyroscopes MEMS coûtent aujourd'hui quelques centaines de yens l'unité, mais c'est la télécommande Wii de Nintendo, sortie en 2006, qui a véritablement imposé leur place dans l'électronique grand public. Nintendo a commencé le développement de la Wii vers 2001, en acquérant au passage des licences de brevets de détection de mouvement auprès de Gyration Inc., et a finalement opté pour l'accéléromètre MEMS triaxial ADXL330 d'Analog Devices. STMicroelectronics a également participé au projet, et selon certaines sources, le développement, de la première réunion entre Nintendo et STMicroelectronics à la commercialisation du produit, s'est déroulé en seulement neuf mois – une rapidité remarquable. Des accéléromètres MEMS biaxiaux existaient déjà. À l'époque, l'ajout d'un troisième axe posait de réels problèmes techniques. Le succès commercial de la télécommande Wii a consolidé la tendance à intégrer des capteurs inertiels MEMS dans les appareils grand public, tels que les téléphones et les consoles de jeux.
Le produit qui a le mieux symbolisé cette tendance par la suite est le MPU-6050 d'InvenSense. Ce capteur a été le pionnier de l'« IMU six axes » — un gyroscope et un accéléromètre trois axes intégrés sur une seule puce — et a été intégré aux cartes mères de nombreux smartphones et tablettes, dont la Nexus 7 de Google (2012). Grâce à son faible coût et à sa grande disponibilité, il est resté un composant essentiel pour les amateurs de robotique et de drones utilisant Arduino et Raspberry Pi. Les projets individuels de robots mobiles autonomes, comme newbot, ne font pas exception : l'utilisation d'une IMU de la famille MPU-6050 pour un test de mise en service initial est une étape courante.
L'histoire de Xsens mérite d'être racontée. Fondée à Enschede, aux Pays-Bas, en Fondée en 2000 par Casper Peeters et Per Slycke, la société s'est forgée une solide réputation grâce à ses systèmes de capteurs inertiels pour la capture de mouvement, tels que « MVN ». Rachetée par le géant des semi-conducteurs Fairchild Semiconductor en 2014, elle a ensuite rejoint ON Semiconductor suite au rachat de Fairchild par ON en 2016. En 2017, le fabricant de semi-conducteurs mCube a acquis Xsens ; mCube est devenu Movella en 2021, et les produits de la marque Xsens sont désormais commercialisés sous la marque Movella. En près de vingt ans, l'entreprise est passée d'un fabricant de capteurs indépendant à un acteur majeur de la capture de mouvement, des objets connectés et de l'Internet des objets industriels (IIoT), le tout reposant sur l'analyse des données de mouvement.
Du côté académique, la recherche sur la correction de la dérive des centrales inertielles autonomes par apprentissage automatique est en plein essor. L'article « AirIMU : Learning Uncertainty Propagation for Inertial Odometry » (arXiv :2310.04874), publié en 2023, propose une méthode d'apprentissage… L'incertitude — la propagation de l'erreur elle-même — est directement prise en compte à partir des données brutes de l'IMU afin d'améliorer la précision de l'odométrie inertielle. Les approches de caractérisation des erreurs de l'IMU basées sur les données, qui dépassent les modèles de bruit classiques basés sur la variance d'Allan, constituent un thème récurrent abordé lors des conférences de robotique ces dernières années.
Paramètres déterminant les performances
-
Stabilité du biais : Plus cette valeur est faible, plus l'estimation d'attitude peut être maintenue longtemps sans correction externe provenant du GNSS ou de sources similaires (c'est-à-dire, plus la dérive s'accumule lentement). Comme le montre le tableau ci-dessus, l'écart entre les systèmes grand public (≥ 30 deg/h) et les systèmes tactiques (1-10 deg/h) est considérable, et cet écart détermine directement la durée de navigation autonome après la perte du signal GNSS.
-
Densité de bruit / Marche angulaire aléatoire : Ce paramètre détermine directement la précision de l'estimation d'attitude dans les environnements à fortes vibrations — véhicules, drones, robots à pattes. Une densité de bruit élevée augmente le risque de confondre des vibrations momentanées avec les mouvements réels du véhicule, ce qui surestime l'estimation. Erreur. C'est précisément cette composante que l'analyse de variance d'Allan isole comme source d'erreur à court et moyen terme.
-
Intégration du GNSS : Pour les applications extérieures se déplaçant sur de longues distances à grande vitesse (véhicules, drones), le choix d'un modèle comme le VectorNav VN-300 ou le Xsens MTi-670/680, qui intègre le GNSS jusqu'au positionnement RTK, permet au système de réinitialiser périodiquement la dérive accumulée tout en maintenant une autolocalisation de haute précision. Pour un robot destiné exclusivement à un usage intérieur, le GNSS n'est jamais utilisé ; cette intégration perd donc la majeure partie de son intérêt.
-
Robustesse environnementale et aux vibrations : Un produit de qualité tactique comme le Honeywell HG4930 fonctionne dans une large plage de températures, de -54 °C à 85 °C. À l'instar du BMI088 de Bosch, qui réutilise une technologie de robustesse aux vibrations initialement conçue pour l'automobile, dans les applications exposées aux vibrations des moteurs de drones ou de véhicules, le comportement du bruit sous vibrations est souvent plus important en pratique que la valeur brute de la stabilité du biais. seul
-
Fréquence d'échantillonnage et réactivité : Pour les applications nécessitant un contrôle rapide, comme le pilotage de drones, la fréquence de sortie de l'IMU (jusqu'à 400 Hz pour le VectorNav VN-300) détermine directement la réactivité de la boucle de contrôle d'attitude.
-
Compromis coût/taille : Une puce grand public comme le MPU-6050 est disponible pour quelques centaines de yens et occupe quelques millimètres carrés, tandis qu'un produit de qualité tactique comme le HG4930 coûte plusieurs centaines de milliers de yens et nécessite un encombrement plus important. Choisir une qualité bien supérieure à la précision requise est rarement rationnel, que ce soit en termes de coût, de consommation électrique ou d'espace de montage.
Quantification de la dérive avec la période d'échantillonnage
L'implémentation n'intègre pas directement les équations en temps continu. Elle met à jour l'attitude, la vitesse et la position à chaque période d'échantillonnage \Delta t. Après transformation de l'accélération dans le repère de navigation et soustraction de la gravité, soit a_k la valeur mesurée. L'accélération, le biais de l'accéléromètre (b_a) et son bruit (n_{a,k}) sont pris en compte. La mise à jour discrète la plus simple est :
Si le biais du gyroscope (b_g) est constant, l'erreur d'attitude suit (\delta\theta\simeq b_g t). Un gyroscope avec une stabilité de biais de 1 deg/h, laissé sans correction externe pendant 60 secondes, présente donc une erreur angulaire idéale de (1\times(60/3600)=0.0167)°. En pratique, le matériel introduit des variations de température, une non-orthogonalité et une erreur de redressement des vibrations ; ce calcul ne garantit donc pas une précision absolue. Il est donc essentiel d'enregistrer simultanément (\Delta t), la température et le biais estimé ; sinon, un problème d'intégration et un défaut de capteur peuvent être confondus.
Figure — L'ordre d'intégration entraîne une croissance rapide de l'erreur de biais sur de longs intervalles. Les courbes sont explicatives et ne représentent pas des mesures provenant d'une centrale inertielle particulière.
Un gyroscope fournit-il directement les valeurs de roulis, de tangage et de lacet ?
Il mesure la vitesse angulaire dans le repère du capteur. L'estimation d'orientation nécessite des relations de coordonnées, une intégration et une gestion des biais.
## Références - [Sélecteur de produits Xsens MTi (site officiel Xsens)](https://www.xsens.com/sensor-modules/xsens-mti-product-selector) - [Historique de Xsens sur 25 ans (site officiel Xsens/Movella)](https://www.xsens.com/25year) - [Page produit Bosch BMI088 (site officiel Bosch Sensortec)](https://www.bosch-sensortec.com/en/products/motion-sensors/imus/bmi088) - [Fiche technique Bosch BMI088 (PDF officiel Bosch Sensortec)](https://www.bosch-sensortec.com/media/boschsensortec/downloads/product_flyer/bst-bmi088-fl000.pdf) - [Page produit Analog Devices ADIS16500](https://www.analog.com/en/products/adis16500.html) - [Page produit Honeywell HGuide HG4930](https://www.honeywellaerospace.com/us/en/products-and-services/products/navigation-and-sensors/inertial-measurement-units/hguide-hg4930-mems-inertial-measurement-unit) - [Article de présentation du Honeywell HG4930 (Unmanned Systems)] Technologie)](https://www.unmannedsystemstechnology.com/2025/05/exploring-the-capabilities-of-the-honeywell-hg4930-imu/) - [Page produit VectorNav VN-300](https://www.vectornav.com/products/detail/vn-300) - [Page produit VectorNav VN-100](https://www.vectornav.com/products/detail/vn-100) - [Définition de « qualité tactique » pour une centrale inertielle MEMS (Analog Devices EngineerZone)](https://ez.analog.com/mems/w/documents/4111/what-does-tactical-grade-mean-for-a-mems-imu) - [Télécommande Wii (Wikipédia en anglais, sur la sélection ADXL330)](https://en.wikipedia.org/wiki/Wii_Remote) - [InvenSense (Wikipédia en anglais)](https://en.wikipedia.org/wiki/InvenSense) - [AirIMU : Apprentissage de la propagation de l’incertitude pour l’odométrie inertielle (arXiv:2310.04874)](https://arxiv.org/pdf/2310.04874) - [Analyse de la variance d’Allan des gyroscopes MEMS](https://arxiv.org/pdf/2310.04874) (NCBI/PMC)](https://www.ncbi.nlm.nih.gov/pmc/articles/PMC7506677/)
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.